智能制造
智能制造栏目关注机器人应用、自动化产线、数字化工厂、工业软件、工业AI与工业互联网,报道技术进展和应用案例,解析设备、数据与生产业务的协同方式,为制造企业的工厂改造与项目实施提供参考。
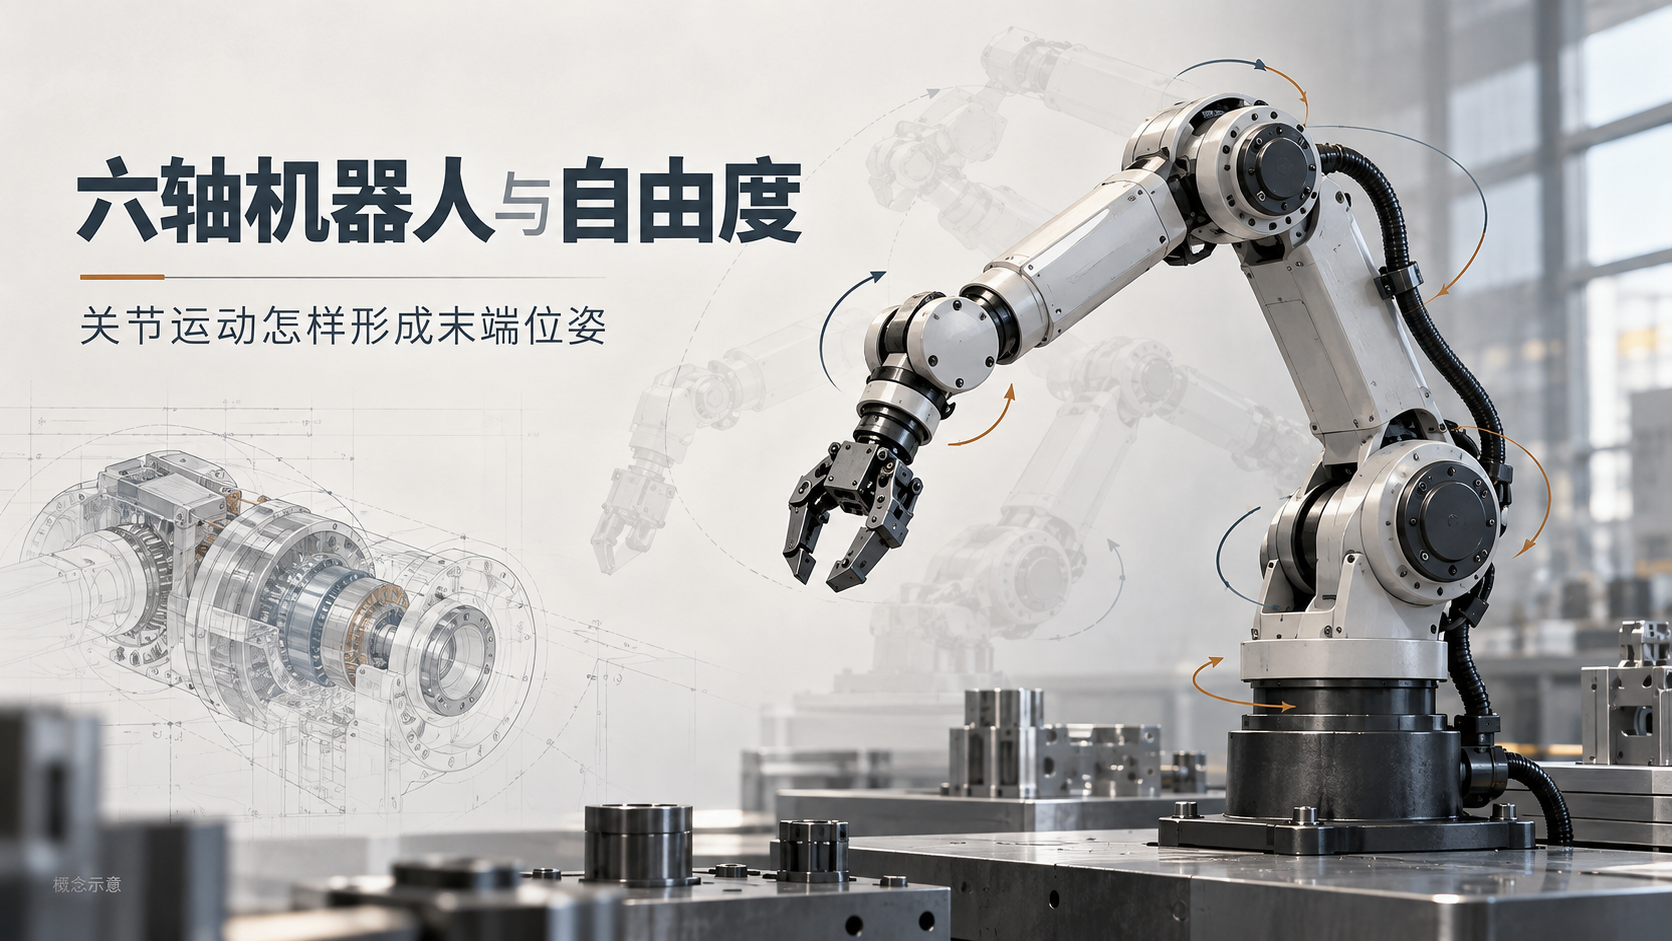
机器人自由度描述的是:在约束条件下,需要多少个独立变量才能确定机器人的构型。常见六轴串联机械臂具有六个可独立运动的转动关节,因此通常称为六自由度机器人。但这不意味着第一轴控制X、第二轴控制Y、第三轴控制Z。每个关节绕自己的轴线转动,多个关节协同,才决定工具在空间中的位置和朝向。
六个关节协同形成工具位姿,各轴含义需结合具体机械结构理解。概念示意。
理解这个区别,可以把两个问题分开:机器人...
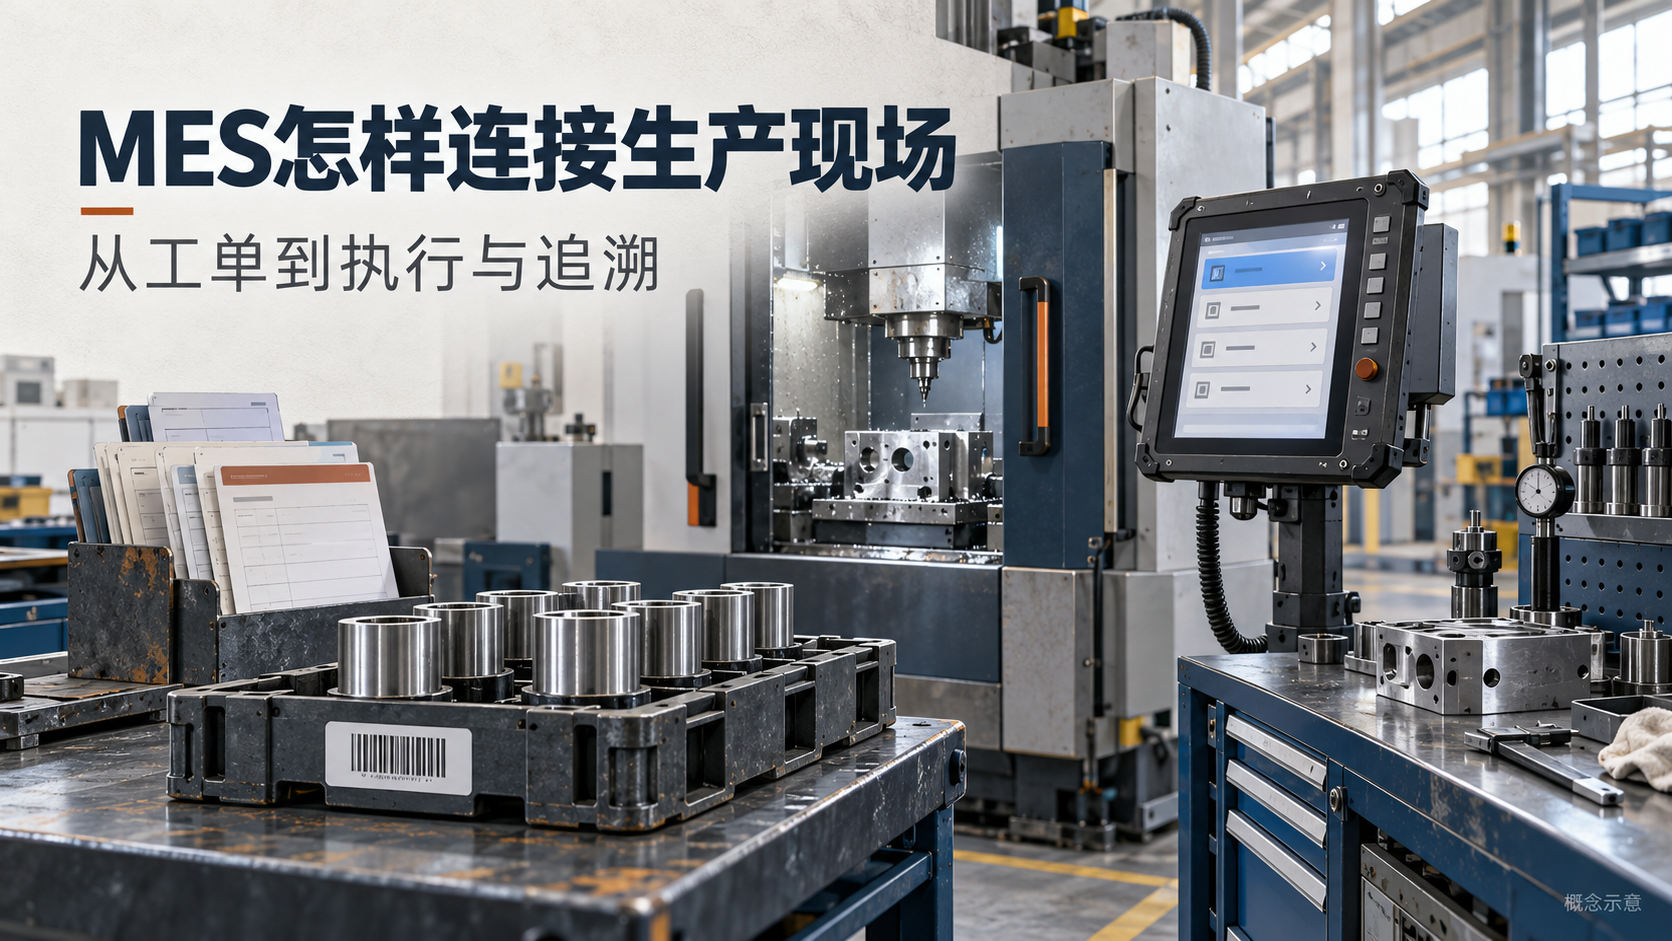
MES是Manufacturing Execution System的缩写,通常译为制造执行系统。它把生产订单转化为现场可执行、可记录、可追溯的任务:安排哪些工件进入哪些工序,检查开工条件,记录实际用料与加工结果,并在发生缺料、设备故障或质量异常时管理后续处理。生产看板只是这些过程的展示界面,MES的重点是管理生产怎样完成。
MES将订单要求与现场作业、生产记录联系起来。概念示意。...
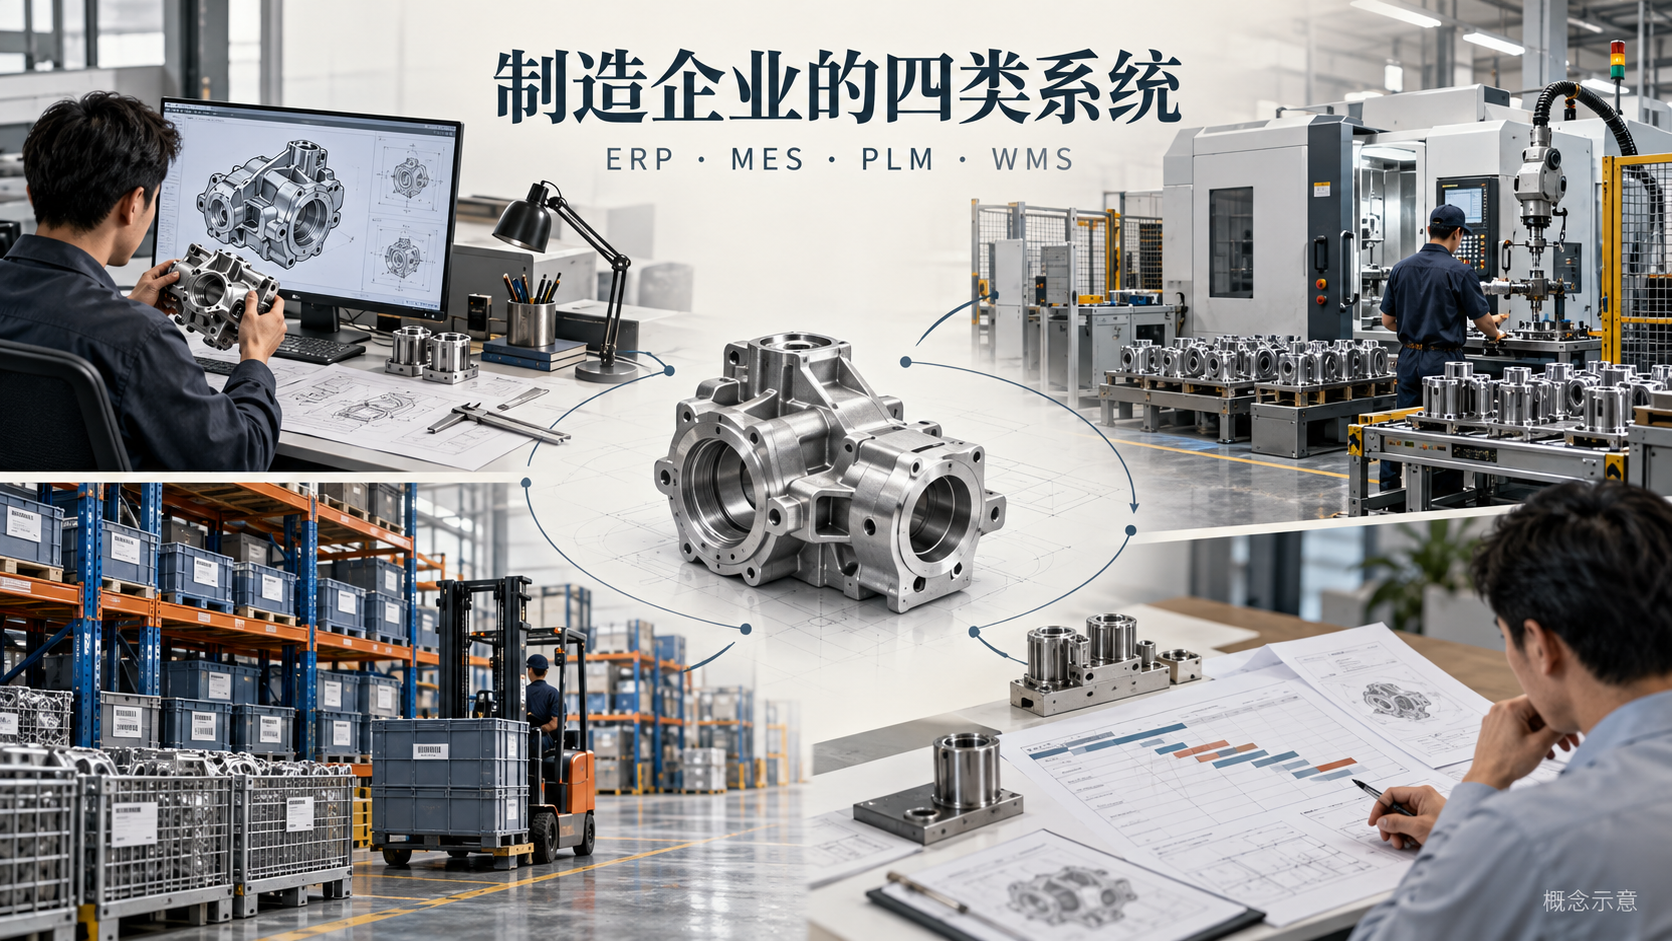
制造企业常用的ERP、MES、PLM和WMS,分别侧重经营与资源计划、生产执行、产品生命周期管理、仓储作业。ERP回答“接了什么订单、需要哪些资源”,MES记录“现场按什么要求做、实际做得怎样”,PLM管理“产品应该是什么样、哪个版本有效”,WMS落实“物料在哪里、怎样收发和移动”。
ERP、MES、PLM与WMS分别承担资源、执行、产品和仓储等管理职责。概念示意。
这四类名称描述的是管...
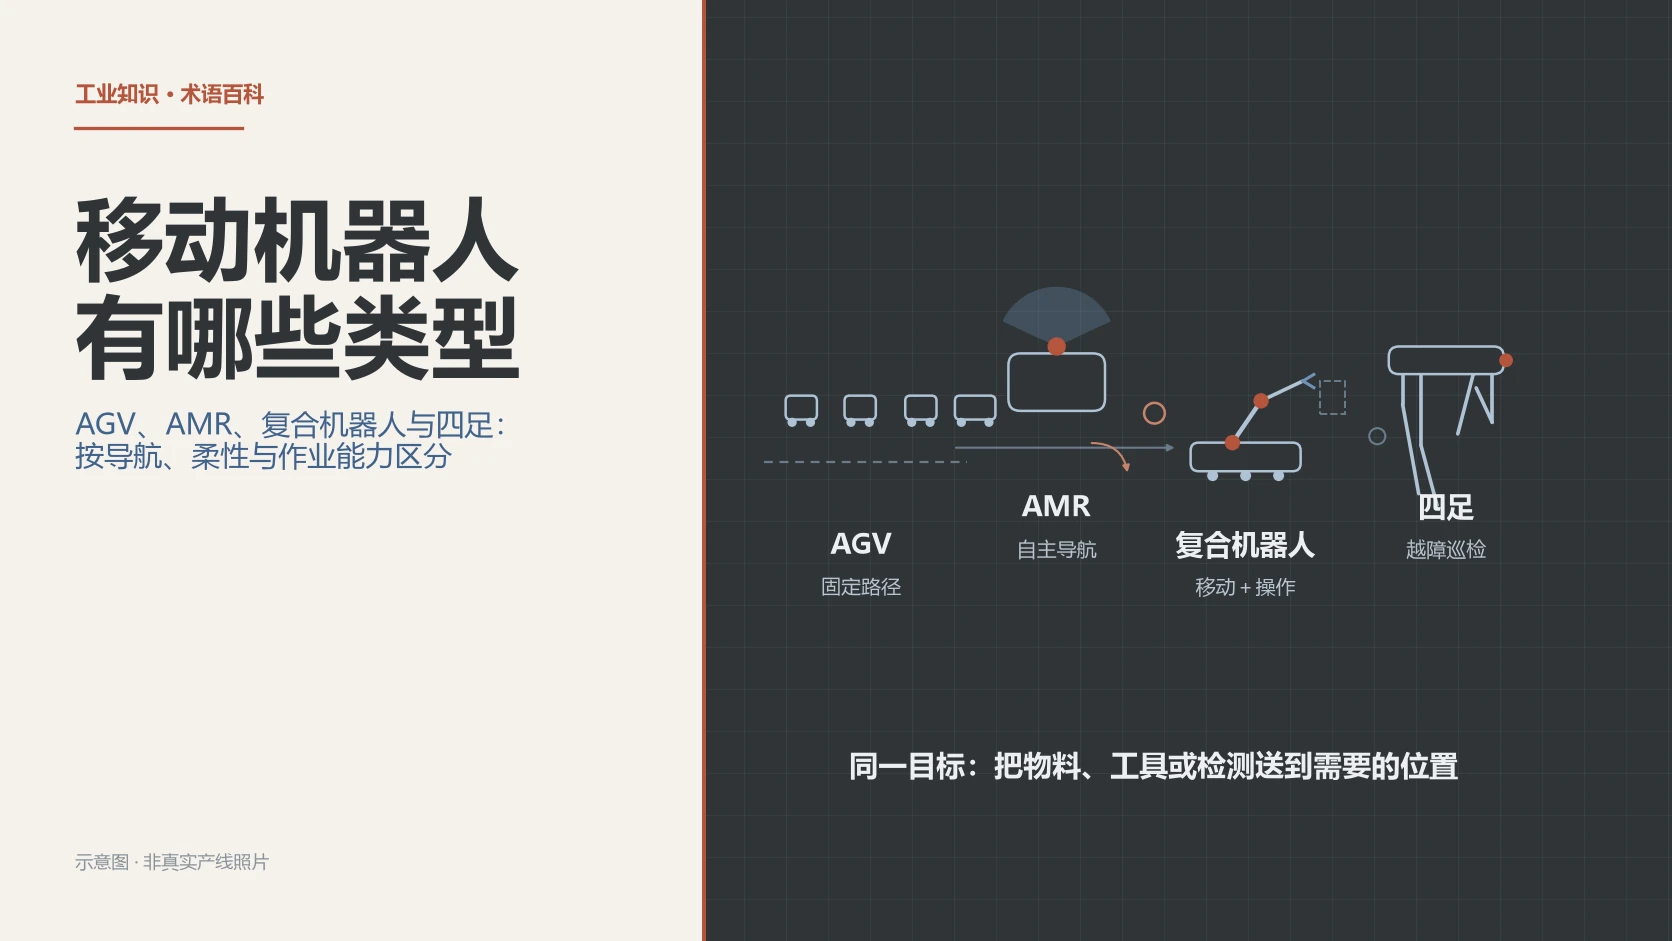
工厂里“会自己跑”的设备,大体分四类:沿预设路径行驶的AGV、自主规划路线的AMR、把移动底盘和机械臂组合的复合机器人,以及用四条腿越障巡检的四足机器人。它们同属移动机器人,但在导航方式、路径柔性、负载和适用场景上差别很大。理解这些差别,可以结合工业机器人的分类与组成来看:工业机器人常指固定安装的作业机器人,移动机器人解决的是物料和作业位置经常变化时的搬运与到达问题。
四类移动机器人...
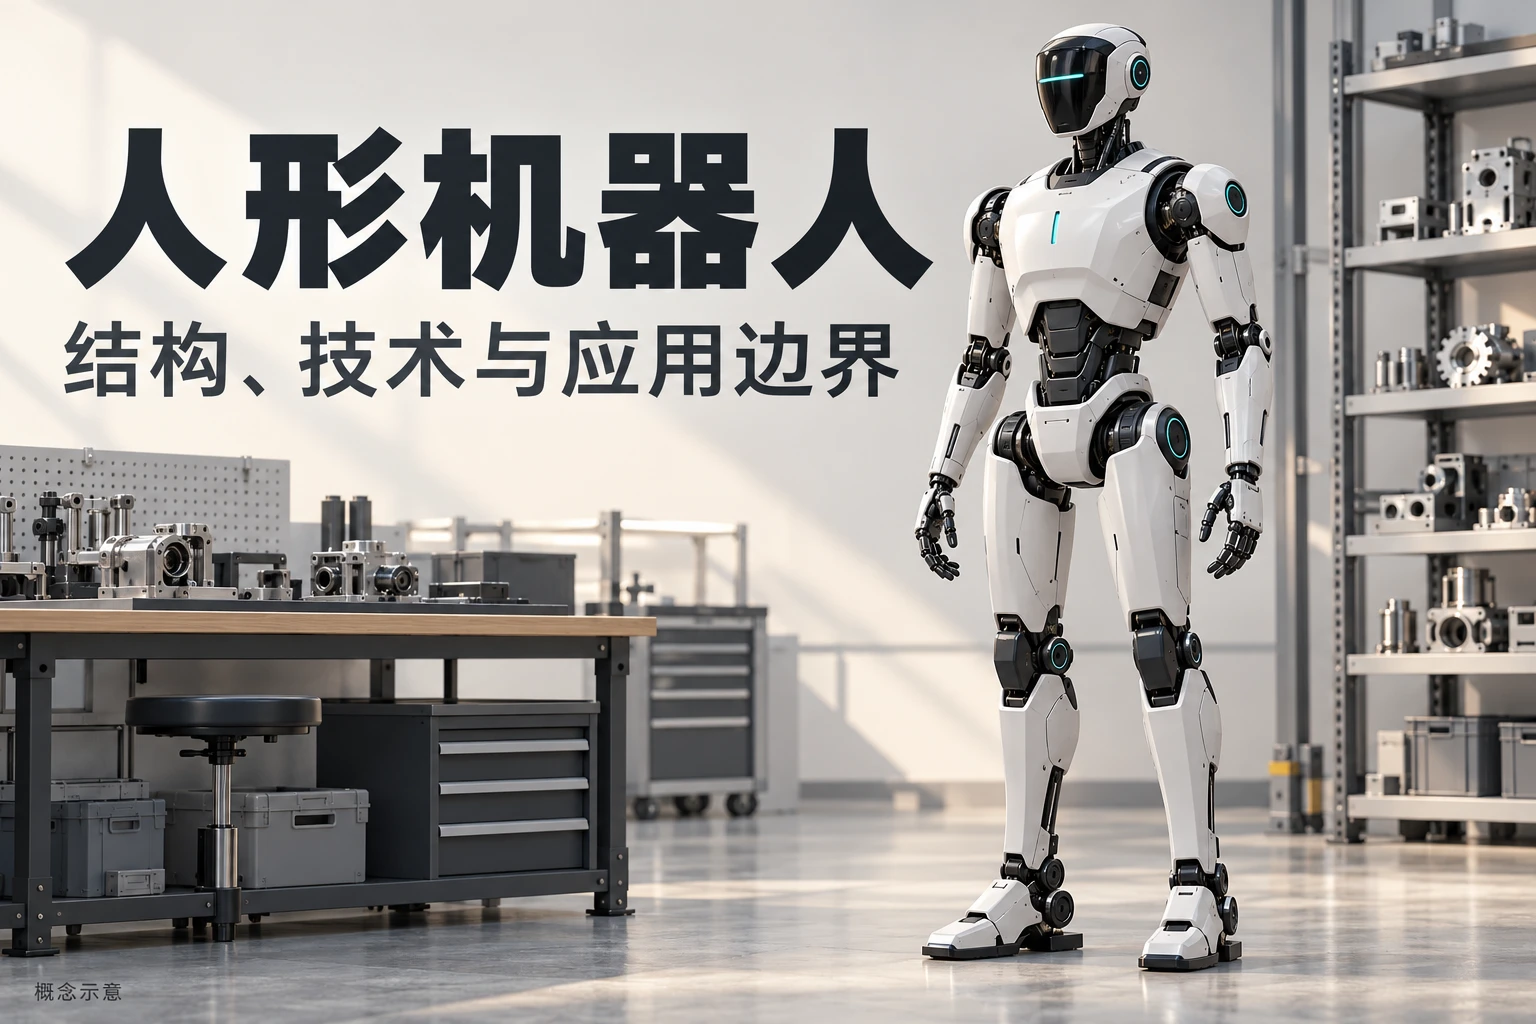
人形机器人是身体结构和运动方式具有类人特征的机器人,通常围绕躯干、头部和肢体组织感知、控制与执行系统。它尝试用接近人的身体,在货架、工作台、门和工具等为人设计的环境中完成移动与操作;产业讨论中,也常把人形上身与轮式底盘结合的机型纳入这一范畴。
从舞台上的动作演示到工厂里的零件取放,人形机器人已经进入公众视野。但外形像人、能够行走,与独立完成一项生产任务之间仍有距离。理解这类机器人的关键,...
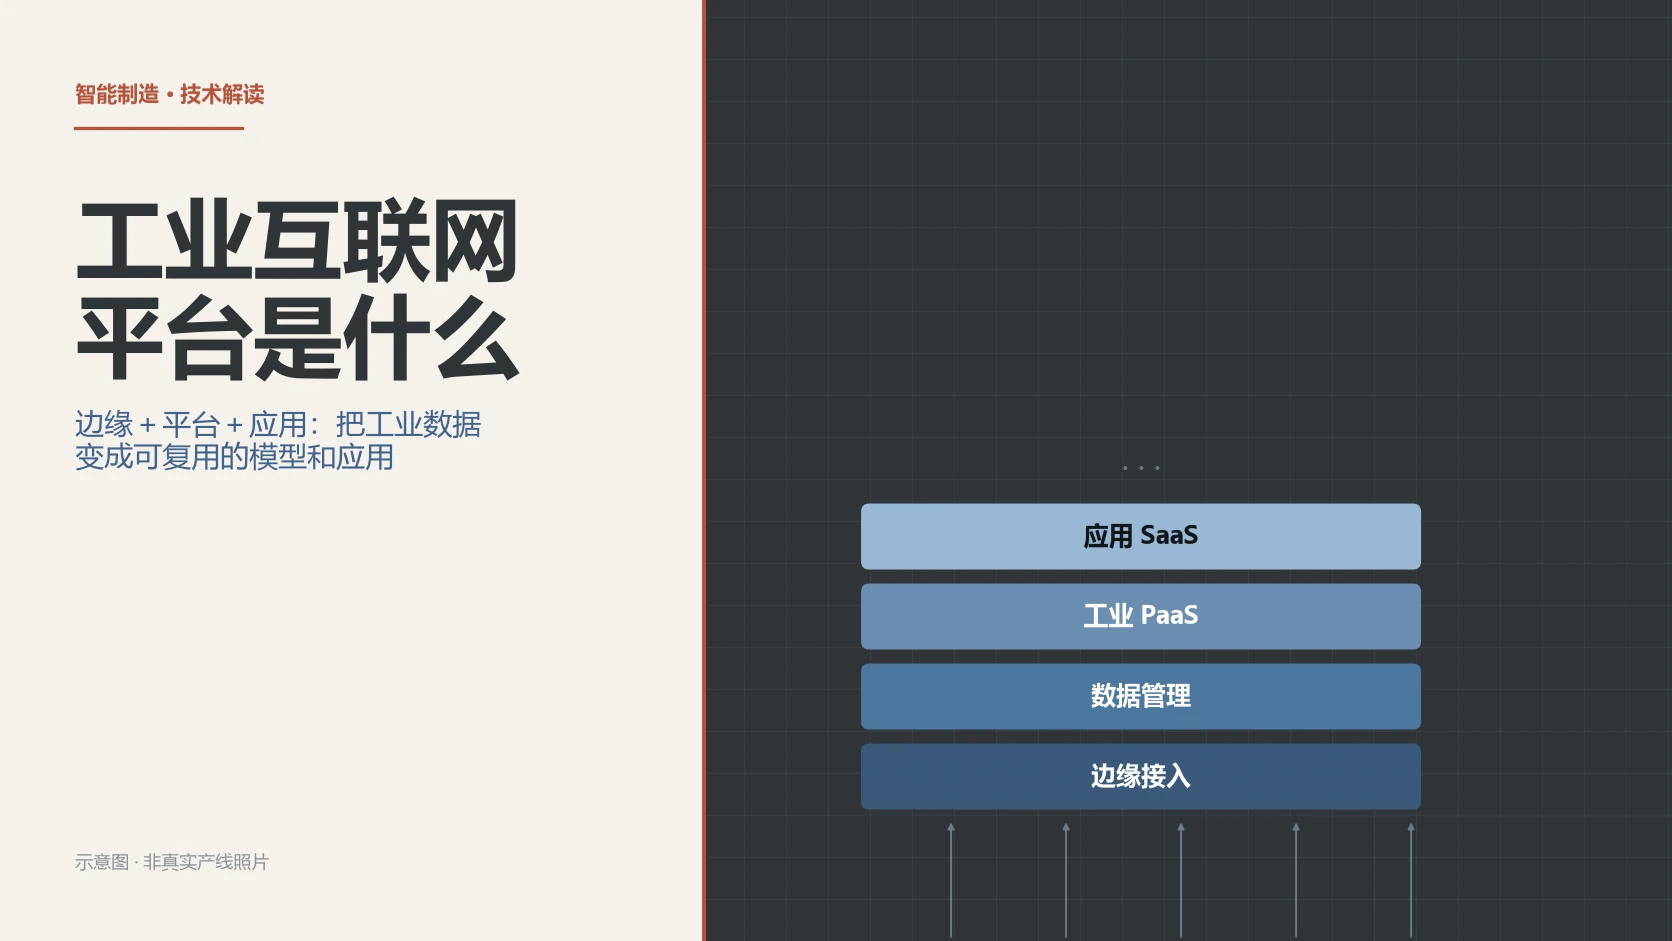
工业互联网平台是承接工业数据、沉淀工业模型并支撑工业应用开发的软件平台。设备状态、工艺参数、订单和质量记录在它这里汇聚,被组织成可管理的工业数据,再通过模型和工具变成监控、优化和协同类应用。工业互联网产业联盟(AII)的资料将平台总体框架概括为从工控层、边缘层、IaaS层、基础PaaS、工业PaaS到SaaS层的多层结构;政策解读中更常用的说法是“边缘+平台+应用”三大层级。
工业互...
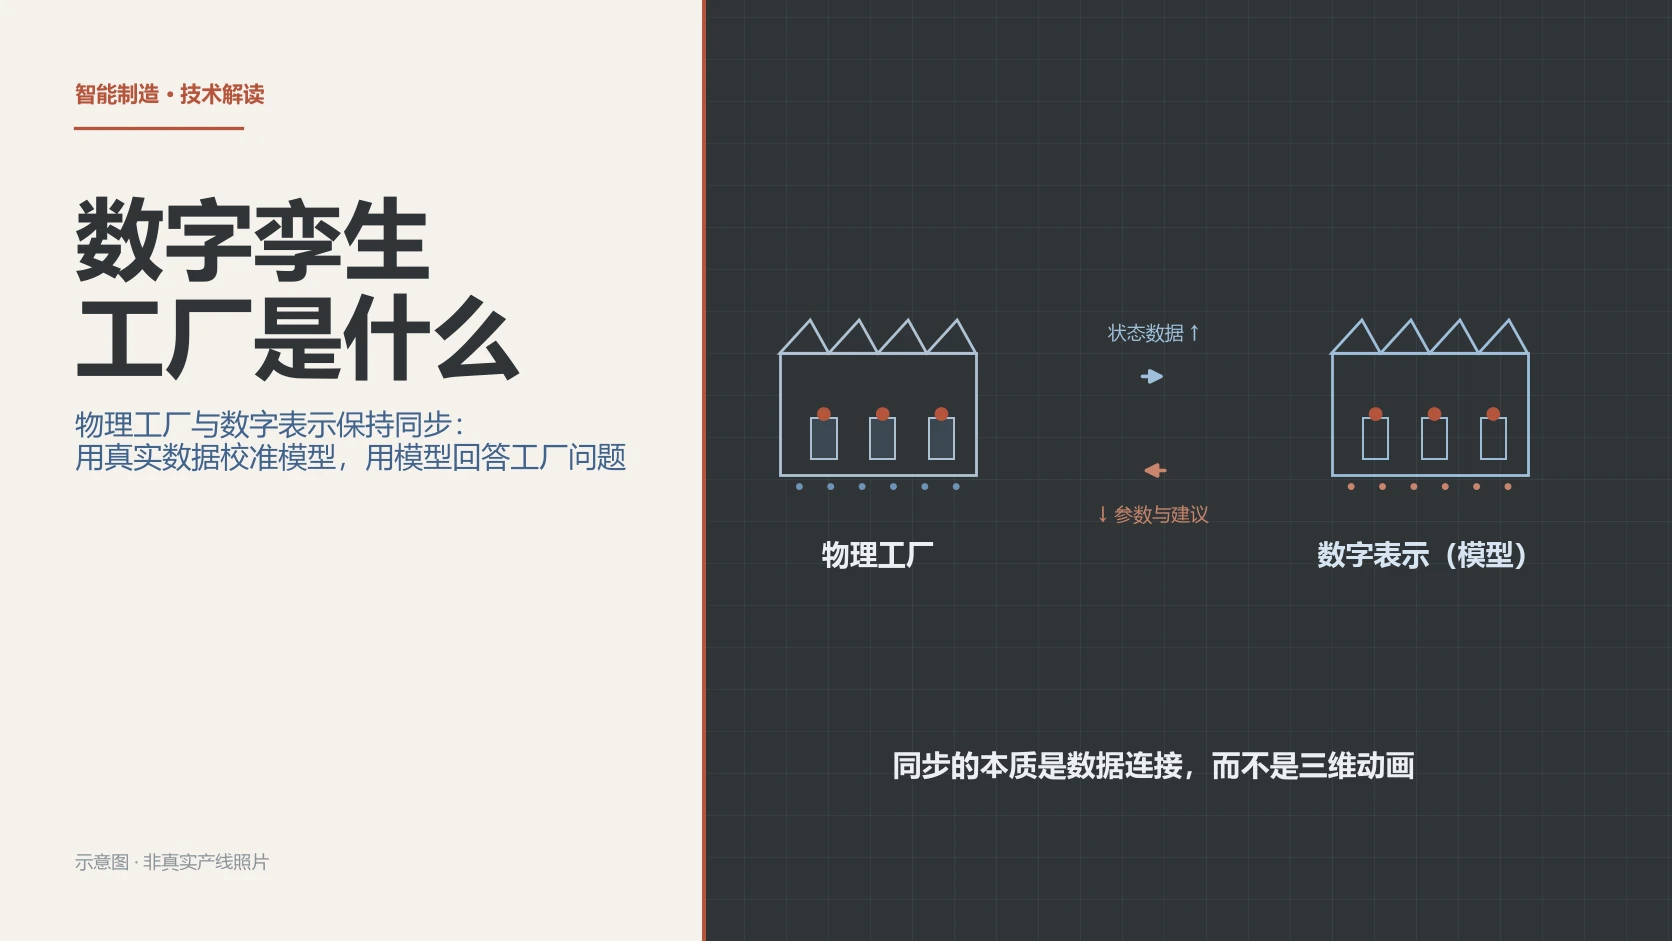
数字孪生工厂,是把工厂的设备、产线乃至整座工厂在软件里建立数字表示,并让这个数字表示与真实工厂保持数据同步。国际标准ISO/IEC 30173:2023对数字孪生的定义是:目标实体的数字表示,带有数据连接,能以适当的同步率使物理状态与数字状态趋于一致。制造业语境下,ISO 23247-1:2021的表述是“可观测制造元素的、满足用途的数字表示,且该元素与其数字表示之间保持同步”。两个定义...
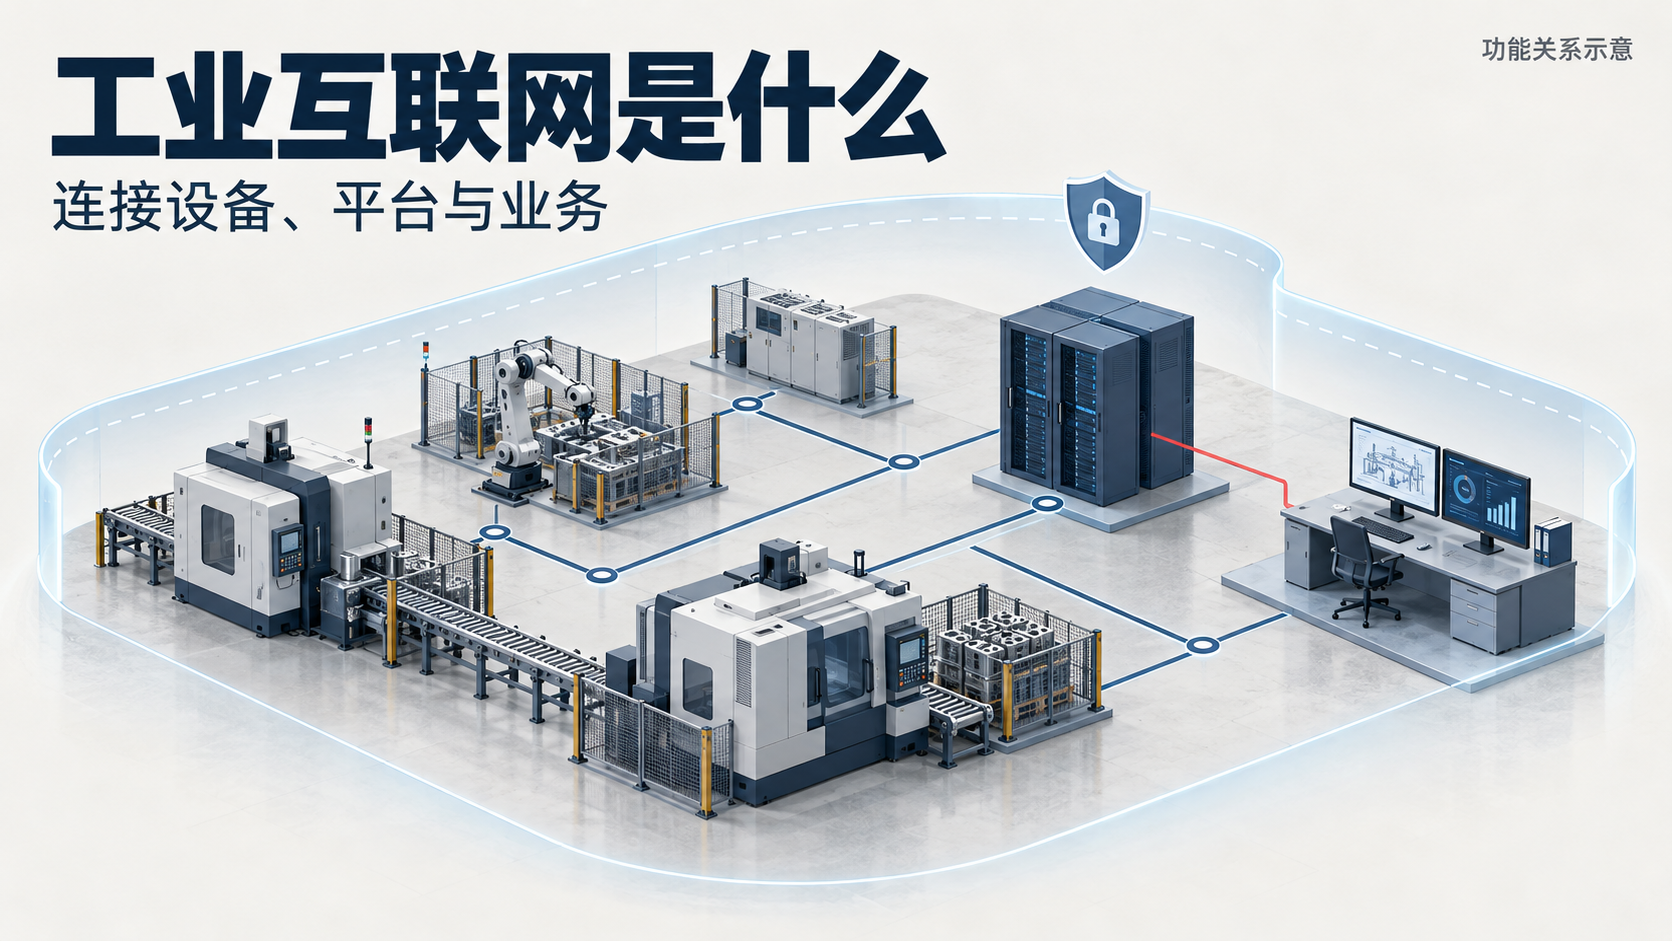
工业互联网是连接工业设备、人员、软件系统和业务环节,并支持工业数据流动与应用的基础设施和应用体系。它既涉及工厂内部,也可以延伸到供应商、客户和设备服务商。对企业来说,它要解决的实际问题是:让不同环节能够交换有用的信息,并据此开展生产协同、设备维护、质量追溯等工作。
设备、计算平台与业务终端互联的功能关系示意。
例如,设备发出一条异常记录,如果只有本机能看到,维修、生产和质量人员仍可...
工业大模型通常指面向工业领域知识和任务进行适配的大模型。它可以帮助工程师理解技术资料、分析业务问题、生成方案或调用专业工具。判断一个应用有没有工业能力,要看它是否理解具体设备和工艺条件,能否取得正确的数据,以及输出能否通过业务验证;仅仅会回答工业术语,还不足以说明它能用于生产现场。
工业知识、技术资料与业务工具协同的应用概念示意。
同样问“这台设备为什么频繁报警”,通用问答可能列出...
2026年10月13日,湾测在上海举行发布活动,推出工业安全垂直大模型与WONSOR Safety OS。其介绍的重点是把现场感知、风险判断、策略编排及控制器执行连接起来,并保留执行与事件记录,让团队能够区分“系统提出建议”和“现场动作已经完成”。
产品希望连接哪几段信息
根据中华工控网刊载的湾测发布材料,WONSOR Safety OS面向人员、车辆、机器和物料的空间协同,组合多模态感...
越疆机器人于2026年10月12日在上海工博会发布DOBOT VEGA 7七轴力控机械臂,面向轮式双臂、工业移动操作与具身智能开发。根据越疆向中华工控网提供的发布材料,产品额定负载7千克,工作半径725毫米,重复定位精度为±0.03毫米,全关节配置扭矩传感器。
第七轴增加的是姿态选择空间
越疆发布材料介绍,VEGA 7采用七轴冗余设计。对于需要将末端送入受限空间的任务,多出的自由度可在可...
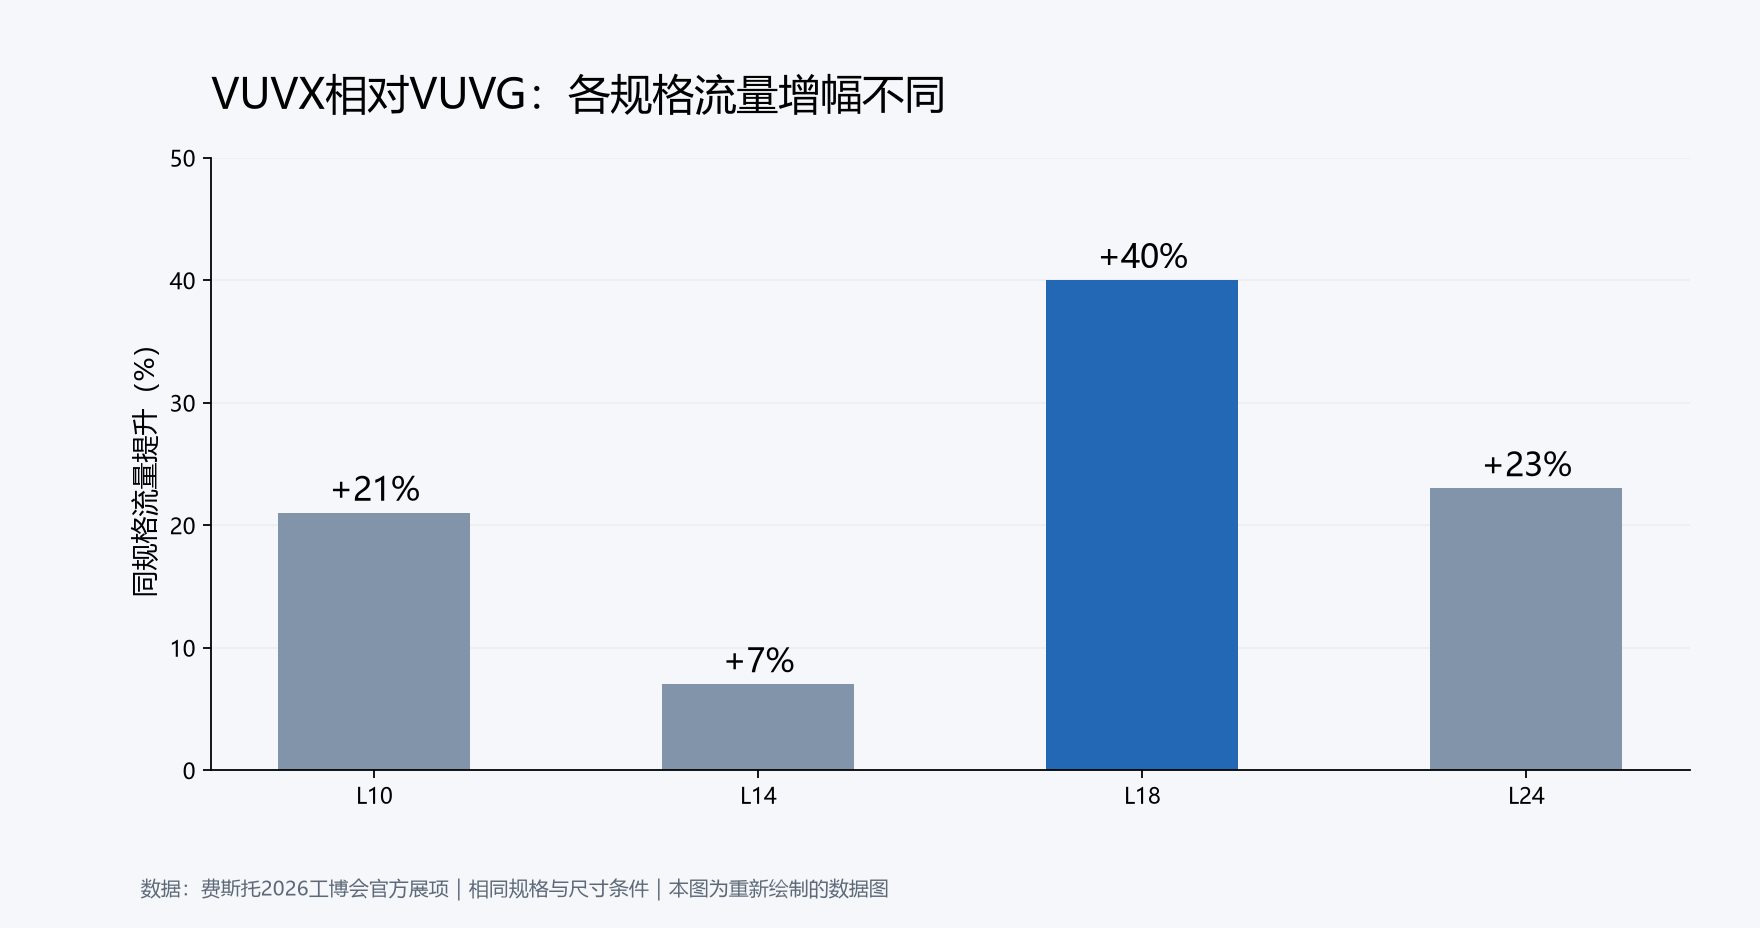
费斯托在2026年中国国际工业博览会展示新一代VUVX电磁阀,面向更高流量和更快切换的气动控制需求。其官方展项以VUVG为上一代对比:在相同规格与尺寸条件下,VUVX的流量增幅最高为40%,但各规格对应的提升并不相同。
“最高40%”,具体对应哪个规格
费斯托官方展项说明列出L10、L14、L18和L24的流量增幅依次为21%、7%、40%和23%。因此,40%是该组比较中的最高值,不能...
ABB机器人在2026年10月工博会期间推出IRB 1700与IRB 1700ID两款紧凑型中型机器人。系列共五款型号,负载范围覆盖6至12千克,搭载OmniCore控制器,面向物料搬运、弧焊、去毛刺、打磨和机床上下料等应用。
系列参数,应落实到具体型号和工况
ABB官方产品页列出IRB 1700的12千克、1.45米与10千克、1.65米两种配置。中华工控网刊载的ABB供稿则介绍了包含...
2026年10月12日,西门子在中国国际工业博览会上宣布,通过中国5家工厂开放6类具身智能应用场景,供生态伙伴开展测试、验证与数据积累。对希望将机器人能力用于生产的企业,这项安排的看点是能否在真实工况中完成验证,而不只是展台上的单次动作。
从物料流转到工艺操作,开放范围是什么
据西门子中国官方新闻稿,六类场景包括无序散料智能分拣与精准上料、物料容器自主搬运与流转、物料容器智能拆垛与码垛、...
工业移动机器人投入运行后,现场布局、作业人员和搬运任务仍会变化。A3已经提供ANSI/A3 R15.08-3-2026《工业移动机器人安全要求 第3部:IMR应用的使用》,将关注点放在使用方如何在日常运营与设备生命周期中持续管理相关风险。
三个部分,对应不同阶段的工作
根据A3于2026年10月发布的专题说明,R15.08系列第1部面向机器人本体,第2部面向系统与应用集成,第3部面向应用...