EuroBLECH 2026的Bead Eye M焊后检测展示,把一个容易混淆的问题摆到了具体产品面前:3D与AI能够把焊缝可见外形转换为数值,但这些数值并不等于焊接接头全部质量。理解它的价值,需要把表面采集、形状识别、尺寸判定和内部缺陷检查分开。
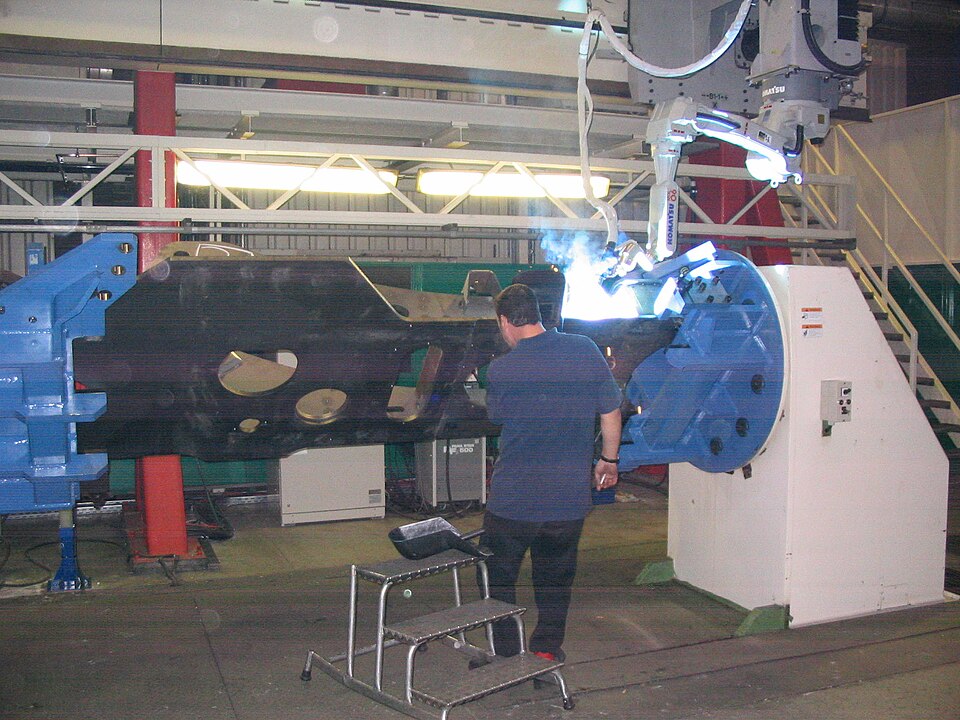
本届Bead Eye M展示聚焦焊后外观
EuroBLECH 2026于10月20日至23日在德国汉诺威展览中心举行,至11月4日已结束。主办方资料确认了本届时间和地点。Panasonic Connect于10月20日发布的本届展示说明把Bead Eye M与TAWERS焊接系统放在同一自动化流程中,重点是焊后外观检测、数字判定和结果记录。
这不是产品在10月首次上市的证据。其日本官方公告已于2026年6月15日宣布Bead Eye M edition上市。本文依据公开展示和技术资料分析检测分工,不把厂家描述写成独立现场测试结论。本站此前的EuroBLECH 2026技术议程总览讨论了钣金生产中的数据与质量责任;这里进一步追问,进入质量记录的焊缝数值究竟证明了什么。
3D提供几何,AI识别对象,阈值完成判定
把“3D加AI”拆开,首先是传感器获得焊缝可见表面的空间信息。与只看亮暗纹理相比,表面高度及轮廓有助于描述焊道的形状。接下来,算法需要区分焊道、母材和可疑表面区域,否则一处凸起究竟属于正常焊道还是附着飞溅,仍无法仅凭高度下结论。
按照Bead Eye M产品资料,系统的两类AI检测逻辑分别面向表面缺陷和焊道形状尺寸。前者识别可疑缺陷形态,后者识别焊道后再提取尺寸。两条路径最终都要与判定规则连接:测得“有多宽”“偏了多少”,还不是“是否可以接受”的完整答案。
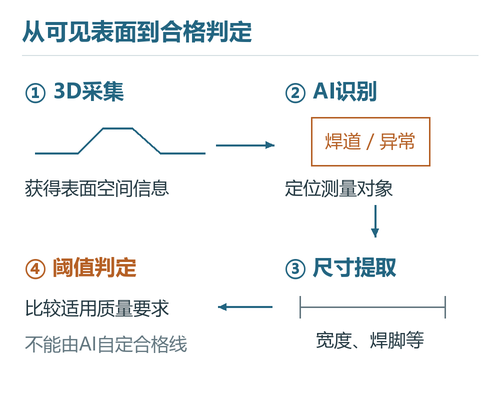
原厂将主要设置归纳为表面缺陷判定阈值、外观尺寸判定阈值和焊道检测区域。三项设置各有用途:区域决定在哪里找焊缝,尺寸规则约束几何偏差,缺陷规则定义什么样的表面异常需要处理。AI可以减少逐项手工描述形状的工作,但不能自动替图纸、产品规范或适用检验要求决定合格标准。
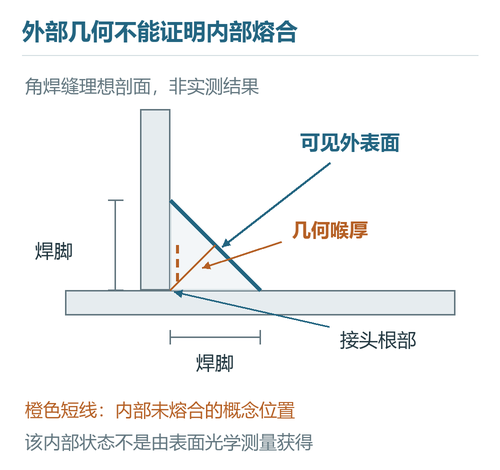
焊脚和表面缺陷不能代替内部质量
以角焊缝为例,焊脚与几何喉厚都要参照接头几何。需要先知道母材表面和接头根部在哪里,才有可靠的尺寸基准。Keyence的焊缝测量说明区分了这些外形量与不同焊接缺陷;同一条焊缝看起来饱满,不能由此直接推出内部已充分熔合。
这一前提在Bead Eye M的官方脚注中非常具体:对所列长度、宽度、上下焊脚、喉厚及位置偏差等外观尺寸,限定检测对象为直线焊道且接头根部可见。根部被遮挡或接头几何不满足条件时,不能仍按同一外形关系无条件计算。尤其不能将从可见外形推算的喉厚直接写成测得内部熔深。
| 要回答的质量问题 | 外观测量可提供什么 | 还不能直接推出什么 |
|---|---|---|
| 焊道位置、宽度或焊脚是否偏离要求 | 在可见且基准成立时,提供相应几何测量值 | 所有接头形式都具有同样可测性 |
| 表面是否存在坑、附着飞溅或可见咬边 | 识别有表面表现的异常并按规则判定 | 未出现表面表现的缺陷也已排除 |
| 接头内部是否未熔合、未焊透或存在埋藏缺陷 | 外形结果可作为质量记录的一部分 | 外观合格就是内部合格,或接头强度已获证明 |
内部质量需要根据材料、接头结构、缺陷类型和适用要求安排对应检查。TWI的焊接检验说明强调了缺陷性质与位置对检验方法的影响;视觉、渗透、磁粉、射线与超声并非提供同一种信息。关于这些方法的基本分工,可参见无损检测的原理与方法。
0.7毫米误差与约1小时设置各有测试范围
6月15日原厂公告及脚注给出“最大误差0.7毫米”,对应的是机器人速度6米/分钟、传感器采样频率1千赫、使用厂家基准工件并测量30次的条件,误差由工件实际尺寸与测量值比较得到。这个量描述该测试下的尺寸测量偏差,不是所有场景下的缺陷检出下限,也不是焊缝允许偏差。
这三个量不能相互替换。尺寸误差说明测量与参考值差多少;允许偏差来自工件质量要求;缺陷检出能力则要针对具体缺陷形状、位置和大小验证。即使测量重复稳定,若传感器没有看见目标表面,或算法定位到了错误边界,稳定的数值也不代表测到了正确对象。
公告中的“约1小时设置”及工数减少声明,同样对应规定测试:一种工件、5条各13毫米的焊缝、23个样本,其中6个良品、17个不良品;比较范围是检验软件设置与该条件下的基本动作确认。这不能扩展为任意工厂整线导入只需一小时。工装与机器人路径、视野遮挡、样件覆盖、质量规则确认和生产节拍衔接,属于另外需要完成的工作。
追溯数据怎样进入焊接工艺判断
把外观检测接入质量流程时,第一道判断应是“本次测量是否有效”。焊道未完整进入视野、基准未识别或数据缺失,应保留为未完成测量,进入复测或复核,而不应与“测得且未超限”混在一起。有效测量后,才适合执行尺寸与表面缺陷判定。
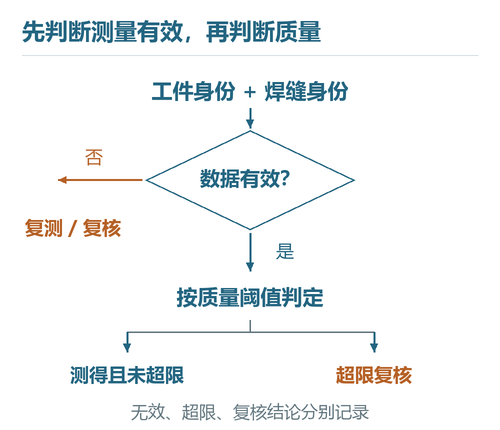
为了知道一次判定怎样产生,记录应把工件和焊缝身份与原始表面数据、测量值、阈值、程序版本及复核结果关联起来。用已确认状态的样件复核时,还应分别看漏掉了哪些异常、误报了哪些正常变化,不能只看一个汇总通过率。这样,检测结果才有条件用于后续追溯和规则修订。
例如,同一工位连续出现焊道位置偏移,可以触发对装夹、来料位置和机器人轨迹的检查;它并不能单独证明焊接电流设置错误。外观趋势提供的是调查入口,具体工艺调整仍需要结合焊接条件与其他证据确认。Bead Eye M在本届展示中的技术价值,正在于把部分焊后外观判断变成可记录、可复核的数据;它的适用范围则由可见表面、接头几何和验证条件共同确定。
评论留言
暂时没有留言!