ESAB在2026年10月22日发布ROBBI AI焊接协作系统,面向熔化极惰性气体保护焊(MIG)与钨极惰性气体保护焊(TIG)。厂商称,该系统通过相机和激光感知接头情况,生成焊接路径,并在既定工艺条件内调整运动与焊接参数。对小批量、多品种焊接生产,这则新闻的关键是把部分重复示教与现场调整交给系统,同时保留焊接工艺规程(WPS)对材料、接头与可用参数的约束。产品能力来自ESAB发布公告。
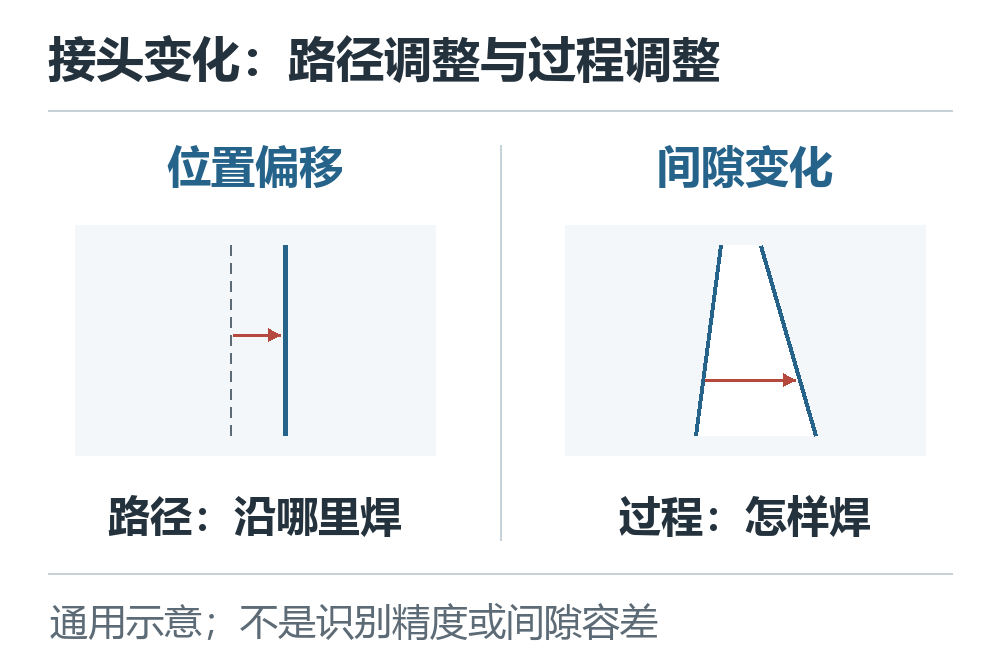
接缝位置变化与间隙变化需要不同调整
重复执行轨迹适合位置稳定的工件,但小批量零件换型、装夹差异和接头装配偏差,会改变焊枪面对的条件。焊缝整体偏移时,主要问题是热源是否仍对准接头;接头间隙沿途变化时,即使焊枪始终在中心线上,需要填充的空间和焊接过程也可能变化。后者不能只靠把原轨迹平移来解决。
这一区别在已有机器人焊接技术中就存在。焊接研究机构TWI在机器人电弧焊技术说明中,将感知对象分为电流、电压等过程参数,以及间隙、路径偏离、方向变化等几何信息;这些信息分别服务过程稳定、寻位、跟踪与自适应控制。因此,“有视觉”不自动等于“能处理所有焊接变化”,自适应控制也并非AI出现后才有。
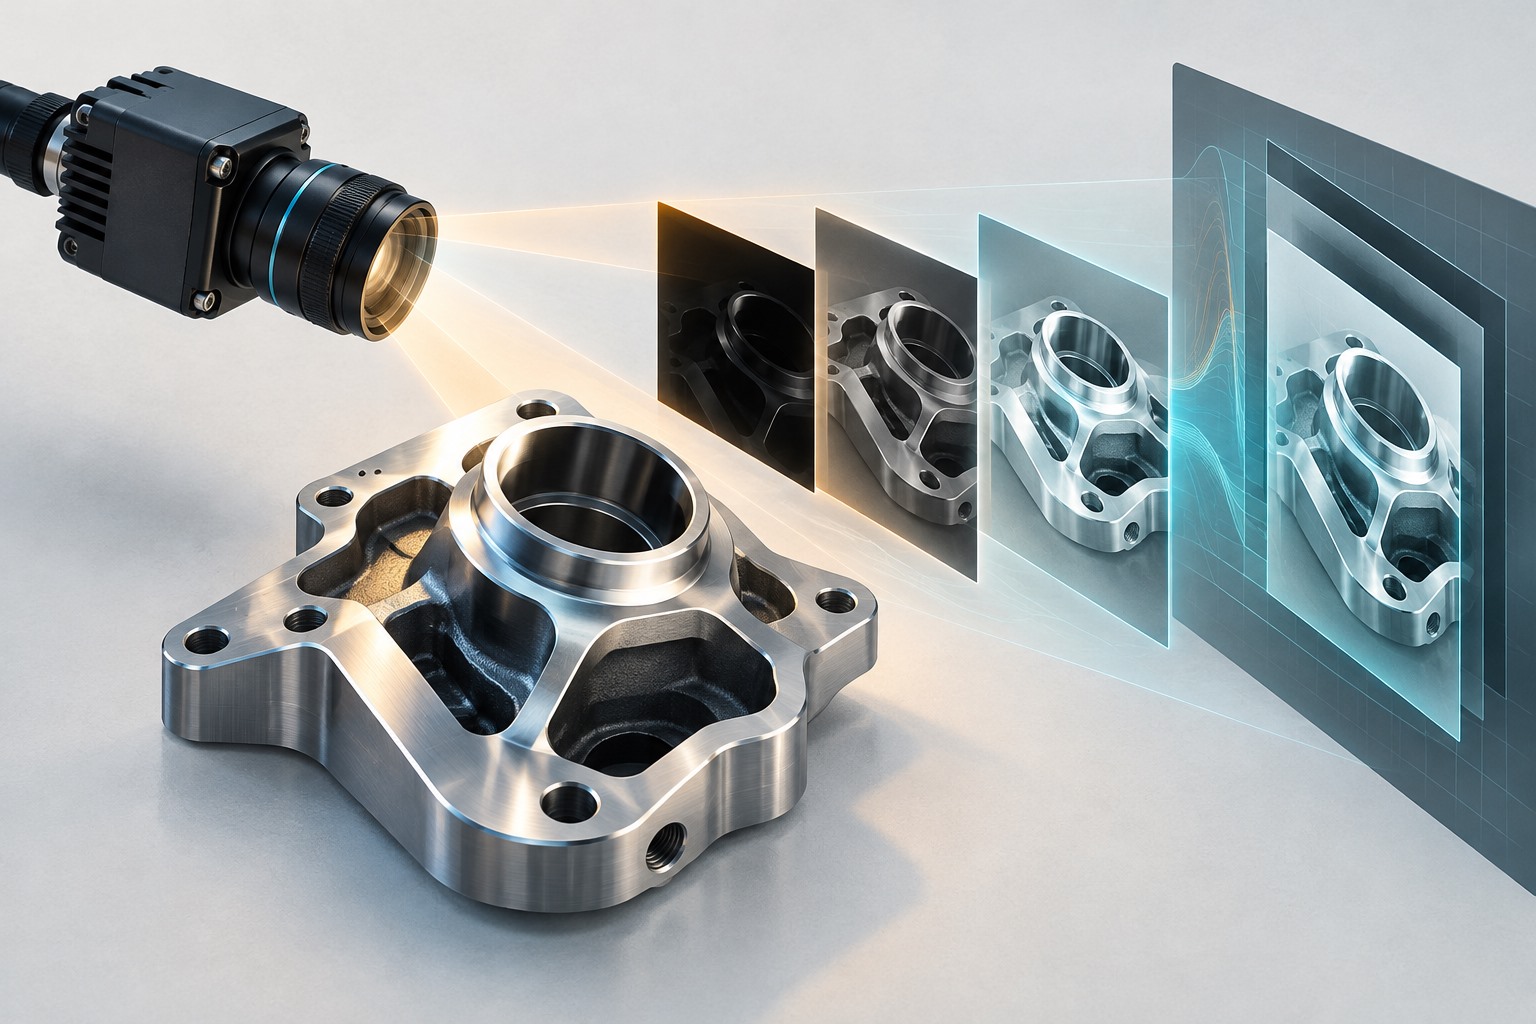
ROBBI AI此次公布的组合是自动生成路径与焊接中的调整。按公告描述,操作者把系统置于接头附近,输入适用WPS中的材料、焊材和接头类型等条件,再启动焊接;当间隙改变,系统可在既定规程内调整行进运动、摆动或焊接参数。其解释价值在于把“沿哪里焊”与“怎样焊”关联起来,减少每次工件变化都由操作者重新描述路径的工作。
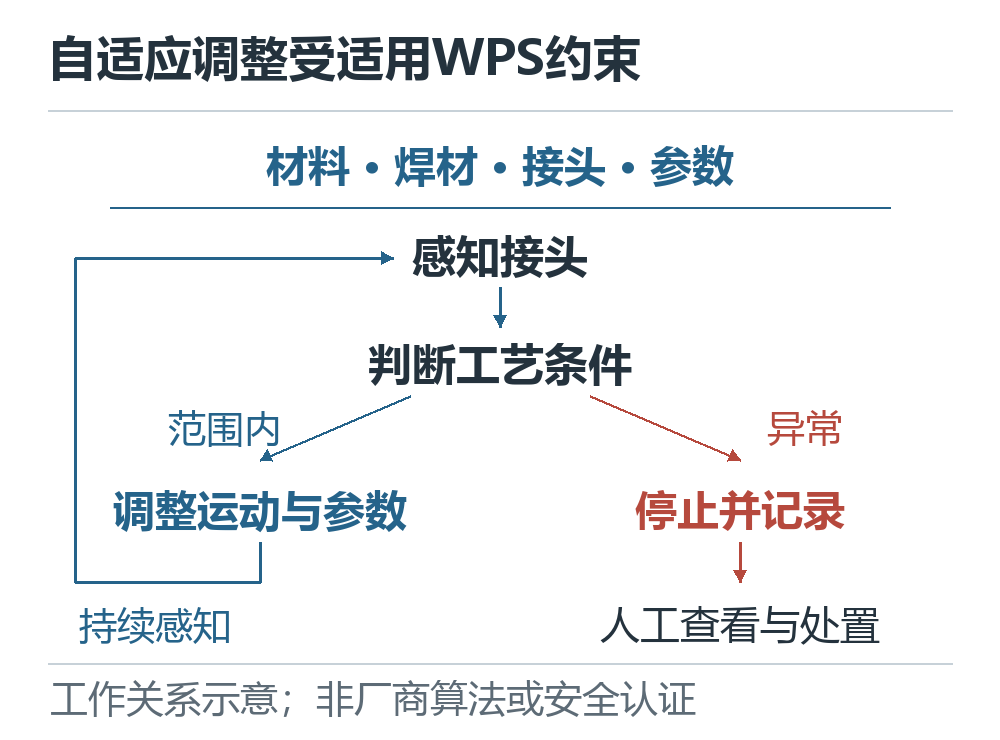
WPS确定自适应调整可以在哪个范围内进行
WPS不是只供操作者阅读的说明书,它把拟执行的焊接方法与适用条件具体化。TWI的焊接工艺说明指出,工艺规程描述用于达到规定焊缝质量和力学性能的焊接变量;相关工艺评定记录可以包含实际施焊条件、无损检测和力学试验结果。材料、焊接方法、厚度范围及部分情况下的焊接位置,会影响工艺的适用范围,具体按适用规范确定。
以一段间隙逐渐变大的接缝为例,允许的运动与工艺参数窗口内仍有可用调整,系统才有机会继续焊接;如果接头条件已超出已批准的适用范围,进一步改变参数就涉及工艺资格问题。让AI继续寻找“能焊起来”的组合,与按照已认可工艺制造合格焊接件,是两项不同任务。
ESAB表示,InduSuite软件用于帮助AI决策保持在预先定义的WPS与资格要求内,检测到可能损害焊缝的条件时系统可以停止焊接。这一设计将工艺知识放在控制边界中。企业仍要提供与任务匹配的规程,不能把自动生成路径理解成材料、接头准备和工艺评定也自动完成。
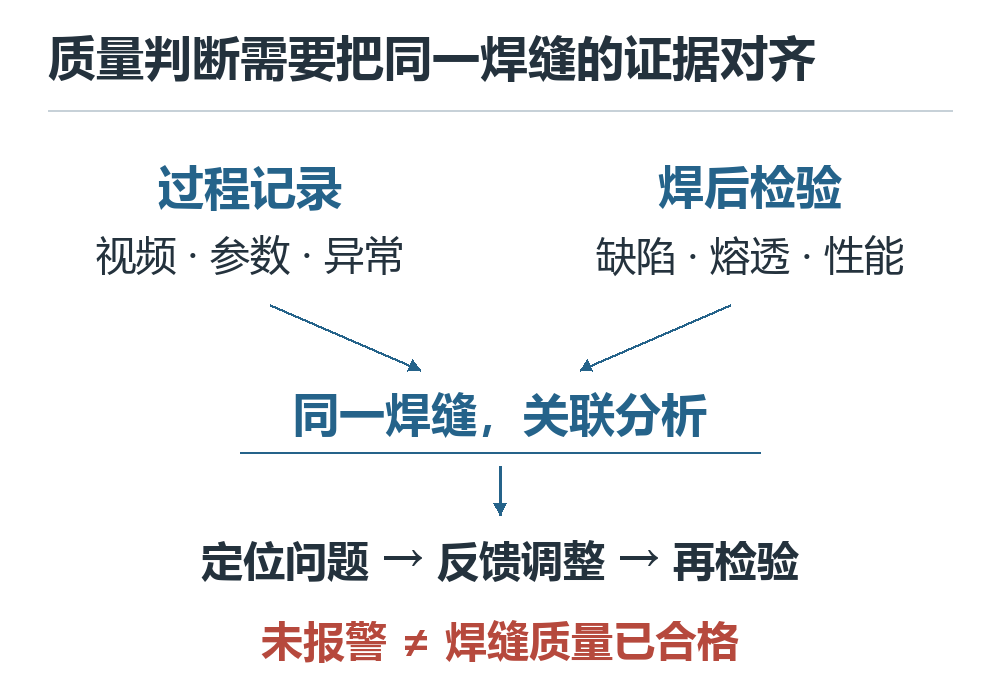
本地学习数据如何帮助查清焊接问题
公告还说明,AI处理在客户现场计算机内进行,系统记录焊接数据与视频,供操作者查看异常并反馈。其直接用途是把一次异常与当时的接头状态、运动和过程信息联系起来;现场工程师可以据此分辨,是接头装配发生了变化、参数窗口不匹配,还是感知信息受到干扰。是否能准确归因,仍取决于记录内容与实际检测结果是否相互对应。
焊接数据不能只以“系统未报警”作为合格标签。TWI在利用图像研究电弧焊熔透控制的项目中,将焊接过程图像测量与焊后缺陷、熔透评估关联起来。该研究并非ROBBI AI验证结果,但说明了一条重要关系:图像或过程信号是观察手段,最终接头质量需要相应证据确认。表面轨迹正常,不能直接证明内部熔合和所要求的力学性能都合格。
小批量生产的变化在于重新分配工程工作
对工艺工程师而言,自适应能力的作用可以分为两个阶段:换型准备时,减少逐点描述焊枪路径的工作;焊接执行时,处理允许范围内的接头变化。工件装夹、焊枪可达性、规程适用性和成品检验则继续决定任务是否成立。机器人如何执行示教与离线程序,可结合本站工业机器人编程方式理解,但本次系统的自动路径生成不能用传统编程方式简单概括。
对于位置重复、工艺稳定的长批量任务,固定程序本就有清晰的重复执行价值;对于品种多、接头变化频繁的任务,自动路径生成与受约束调整才更直接地作用于准备和干预工作。这是依据任务机制作出的分析,不是两类生产的实测效率比较。此次发布把判断重点推进到一个具体问题:系统能在已验证的工艺范围内自主处理哪些变化,并留下什么证据说明焊接件达到了要求。
评论留言
暂时没有留言!