国际标准ISO 21423:2026已经发布,多品牌工业移动机器人开始有了共同的通信要求依据。美国自动化促进协会(A3)在2026年11月2日介绍,这项标准覆盖机器人、车队管理器及相关设备之间的信息交换与动作请求。它对工厂最直接的意义,是减少不同系统对位置、任务和可用状态的理解差异,为跨车队协作建立接口基础。来源:A3发布说明。
接口统一之后,谁分配通道、谁确认门已经打开、断线后谁恢复任务,仍需落到具体系统。理解这些分工,才能判断新标准会改变哪一部分集成工作。
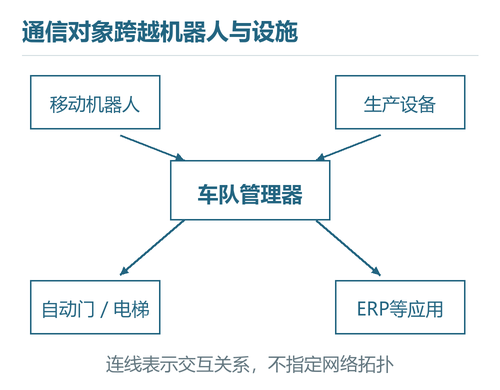
ISO 21423把通信范围扩展到车队与厂内设施
ISO官方页面标明,该标准为2026年10月发布的第一版。对象包括工业移动机器人、工业移动机器人车队管理器,以及共享工业环境中的机器、设备和应用,例如机器人服务的生产设备、企业资源计划系统(ERP)、电梯、自动门和报警系统。范围不限于两台机器人彼此发送消息,也涉及搬运任务连接上下游生产设施。来源:ISO 21423:2026公开范围说明。
这种变化对应着真实的集成结构:仓库的搬运车可能由一个厂商管理,产线侧的移动操作机器人来自另一个厂商,自动门又由楼宇系统控制。若各方只提供各自的状态代码和接口,集成方就需要逐对解释“正在执行”“可以接受任务”“已经到位”等含义。统一通信要求可以减少重复适配,但并不消除各设备的能力和工作方式差异。
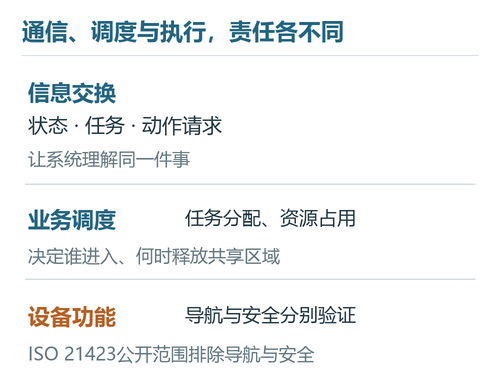
标准所指工业环境是限制公众进入、以劳动年龄成年人工作为特征的场所,涵盖制造、实验室、制药、仓储、配送和物流等。ISO同时明确排除了安全要求和导航要求。因此,它是理解通信范围的依据,不能用作机器人在混行区域的安全结论。公开页面也不等于标准完整实施文本;下文的过门流程属于工程解释,不是对未公开条款的转述。
共享位置之后,还需要明确谁分配通道
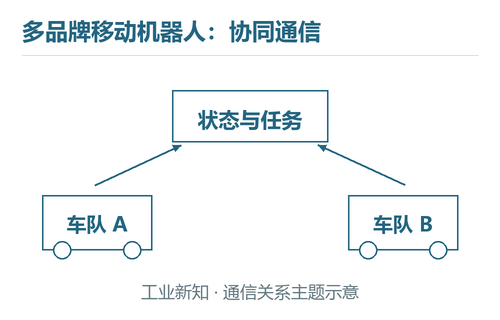
A3列出的交换信息包括位置、速度、方向、设备状态、任务和可用性。这些信息的价值在于帮助其他系统理解现场正在发生什么。例如,“车辆正在向工位移动”与“车辆空闲、能够接受新任务”是两种不同状态;如果只上传坐标,上层系统仍不知道这台车能否接单。
信息还要具有一致的参照。两台车都报告坐标,并不意味着它们使用同一个原点和方向;一条没有采集时间或更新状态的位置,也可能已经过时。对集成工程而言,需要把对象身份、空间参照、时间和状态含义对应起来,才能把消息还原为可用的现场信息。这些是判断接口效果的工程问题,具体编码以双方实现文档为准。
即使双方已经正确理解位置,两台车仍可能同时选择同一条窄通道。位置共享解决的是“知道对方在哪里”,通道协调解决的是“决定谁能进入、谁需要等待”。两者之间需要一个明确的资源分配机制,例如由上层协调系统统一管理通道占用,或者由既有车队管理器按约定交接资源。没有明确的占用与释放责任,只增加状态广播可能让双方更早看见冲突,却无法决定谁让行。
这也是移动机器人调度系统仍然有独立作用的原因。调度需要结合任务优先级、设备能力、路线和资源占用作出安排;共同通信格式为它提供输入和输出接口,不替它完成所有排程判断。
一次过门任务需要请求、状态与完成回报
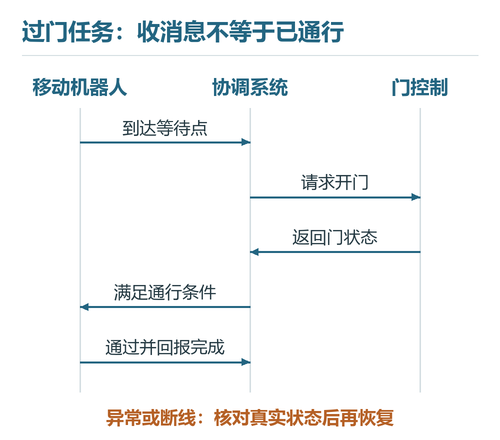
自动门能直观说明通信与物理作业之间的关系。假设搬运车需要把料箱从仓库送到产线,系统不能把“开门请求已收到”当成“门已经可以通过”。前者只是控制方接受了消息,后者需要来自设备执行状态与现场条件的确认。
一个可解释的业务过程是:车辆到达约定等待点,协调系统检查门区资源是否可用;提出开门请求后,等待门控制系统返回相应状态;满足项目定义的通行条件后,车辆通过;车辆离开门区并回报完成,协调系统再释放资源。途中若门未到位,任务保持等待或转入明确的异常处理,不把后续动作提前标记完成。
断线恢复更能暴露接口缺陷。车辆可能已通过门,但“完成”回报丢失;也可能请求已经送达,动作尚未执行。恢复连接后,系统应核对当前任务、设备状态和已完成动作,再决定继续、取消还是重发。如果直接把旧命令当成新任务执行,业务结果可能变成重复取货或重复交接。
已公开的VDA 5050接口为这种问题提供了一个具体例子:任务带有订单标识和更新编号,接收方区分新的更新、过期更新和相同更新;相同编号、相同内容的重复消息不会被当成新订单执行。这说明可靠协作需要消息生命周期,而不只是传输成功。这里引用的是VDA 5050的开放机制,不代表ISO 21423采用相同字段。来源:VDA 5050开放规范,第6.1节订单与更新。
与VDA 5050比较,应先对齐接口对象和版本
已经部署VDA 5050的工厂,无需仅因为ISO 21423发布就推倒现有系统。VDA于2026年3月发布的3.0.0版,明确面向中央车队控制与移动机器人之间的任务和状态交换;ISO 21423公开范围则包括机器人、车队管理器及其他设备之间的通信。两者的对象关系存在交集,但不能据此宣布某一方自动替代另一方或天然兼容。来源:VDA 5050 3.0.0发布页。
| 核对层次 | 现有VDA 5050连接 | 引入更广协作时要补充的判断 |
|---|---|---|
| 谁与谁通信 | 中央车队控制与单台移动机器人 | 是否还涉及另一车队、自动门、电梯或生产设备 |
| 任务与状态 | 按双方实现版本交换订单、更新与执行状态 | 相同业务动作在不同系统中是否有相同含义 |
| 共享资源 | 既有调度系统管理其授权的路线和任务 | 跨车队区域由谁分配、占用、释放及恢复 |
| 安全与导航 | 仍依赖对应设备和系统功能 | 不能从通信兼容直接推出安全或导航能力 |
实际改造可以从现有接口清单出发:把参与设备、当前协议版本、支持动作及异常状态对应起来,查找缺少的交互。若缺口只是状态命名或坐标映射,可以在集成层解决;若一方根本没有所需动作或回报能力,就需要设备功能改造。网关能够转换数据格式,却不能凭空补出一个设备没有测量或执行的能力。
验收应落到共同任务,不止看设备在线
对于工厂,最有价值的测试对象是完整的跨系统任务。以两种品牌车辆共享门区为例,正常情况下应能按约定顺序通过,并在离开后释放资源;一台车临时无法接单时,任务不能停留在没有责任人的中间状态;网络恢复后,系统应能区分已执行与未执行动作;设备故障后,应留下能够追溯到任务与设备的失败原因。
这些结果可以直接关联生产:料箱是否只交接一次,供料工位是否收到正确完成状态,门区异常是否造成长期占用,恢复过程是否需要人工重新建立任务。它们比“接口连接成功”更能说明标准化通信有没有减少集成和运维负担。
与此同时,人员进入、紧急停止和防护装置动作的验证仍按适用安全设计独立进行。关于使用方的日常运营责任,可继续阅读R15.08第3部与移动机器人使用方。共同通信要求的价值,最终体现在各系统能够理解同一个任务,并对其执行结果形成一致记录。
评论留言
暂时没有留言!