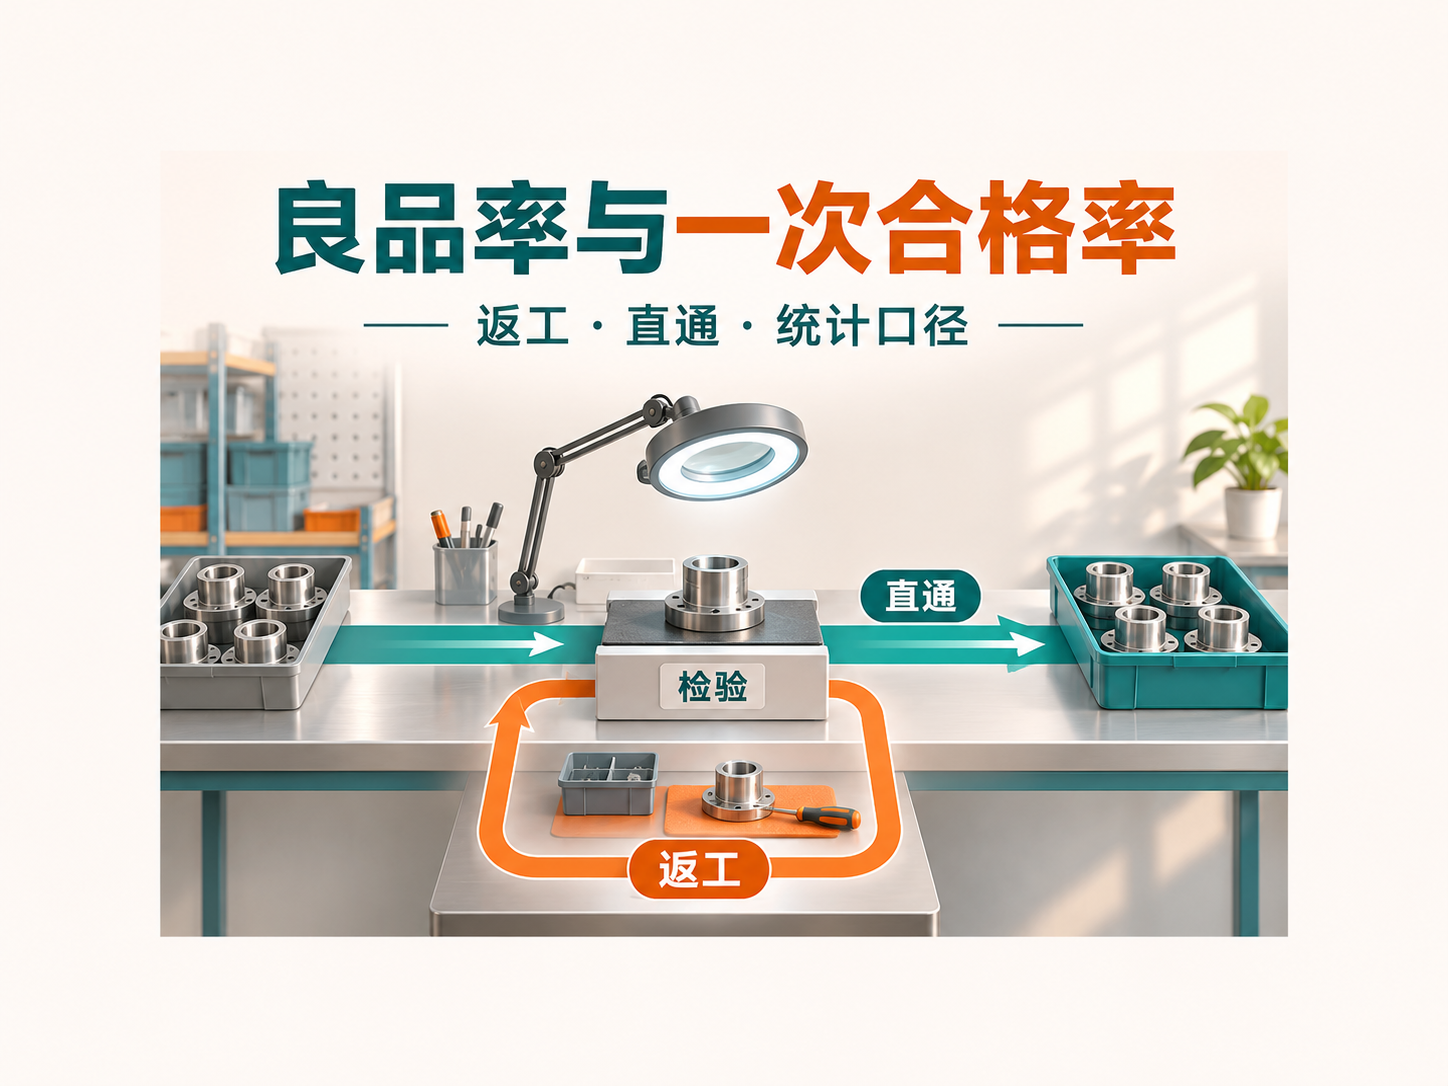
良品率、直通率、一次合格率有什么区别?公式与算例 2026-11-15 21:52:21 技术科普 8℃ 0 良品率、直通率、一次合格率的区别,首先取决于是否计入返工合格品,以及统计单个工序还是整个流程。一次合格率通常对应FPY,只计首次按规定流程完成且合格、未经过返工或失败后重测的产品;“直通率”在一些报表中就是这个含义,也可能指全流程无返工通过的比例。“良品率”则必须注明是首次还是最终判定口径,不能只凭名称认定公式。场景仅用于区分首次通过与返工恢复,不是工厂实测数据。 先确认口径,三种名称...
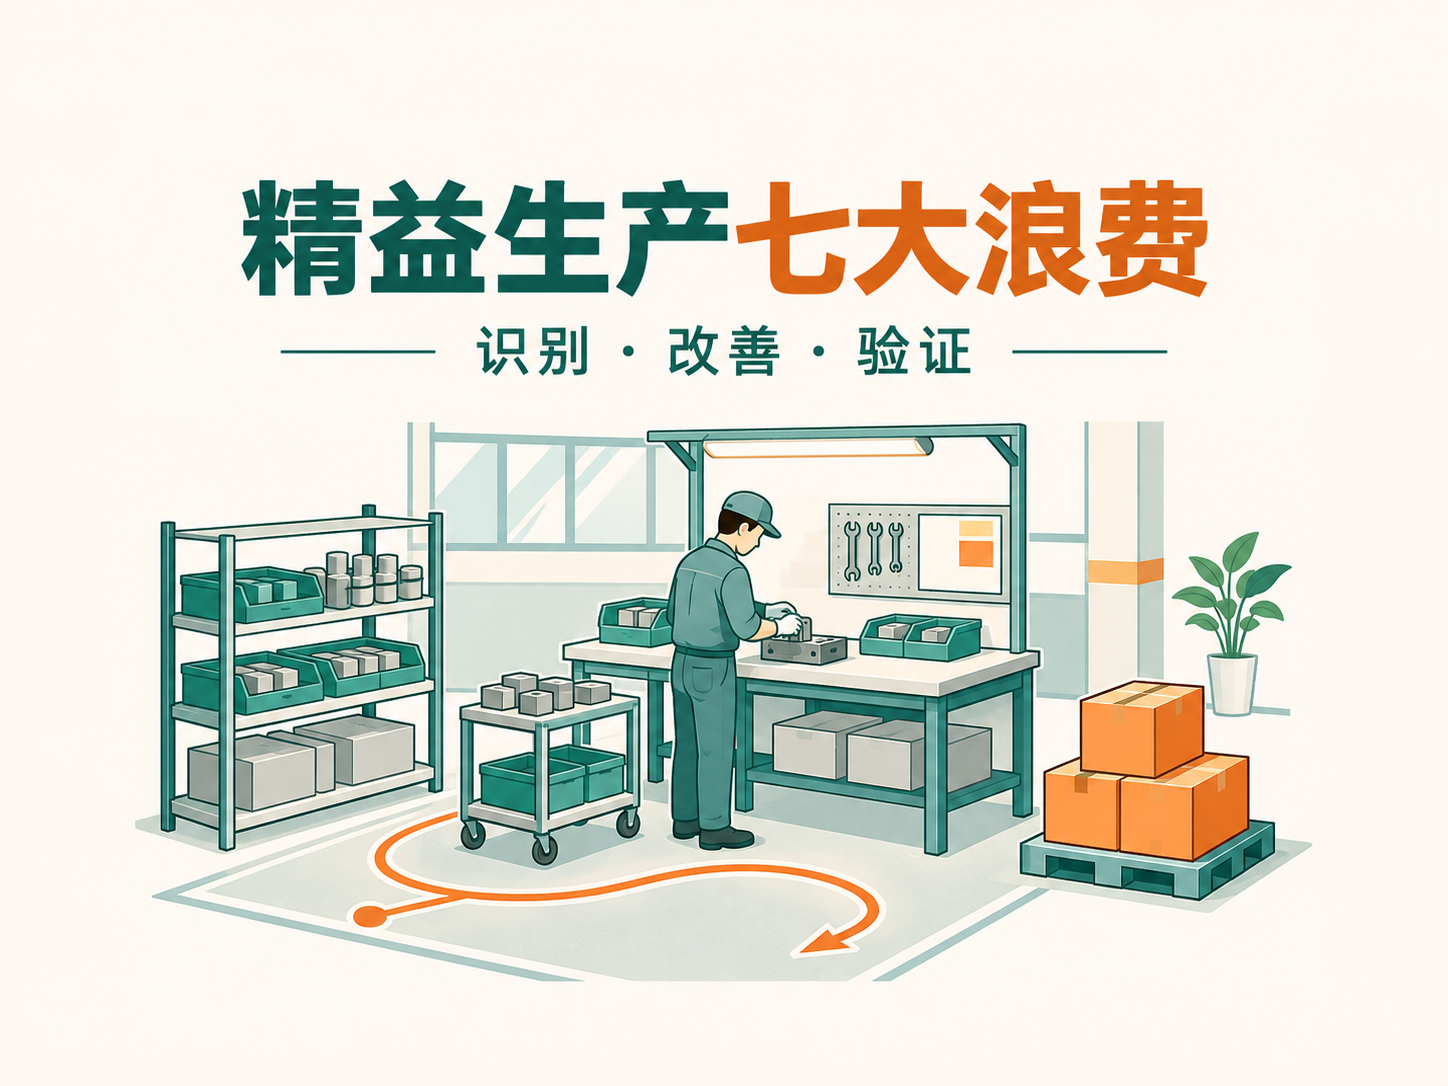
精益生产七大浪费是什么?现场例子、识别与改善方法 2026-11-15 21:42:53 技术科普 10℃ 0 精益生产七大浪费通常指过量生产、等待、搬运、过度加工、库存、动作和不良返工。它们用于识别消耗资源却没有为客户增加相应价值的活动。识别浪费的目的,是改善物料、信息和工作的流动,让合格产品按需要交付;不能仅凭员工是否忙碌、设备是否一直运转判断效率。场景用于说明观察对象,不代表某家工厂的实测问题或改善结果。 七大浪费分别指什么? 这套分类源于对生产现场的长期观察。Lean Enterpri...
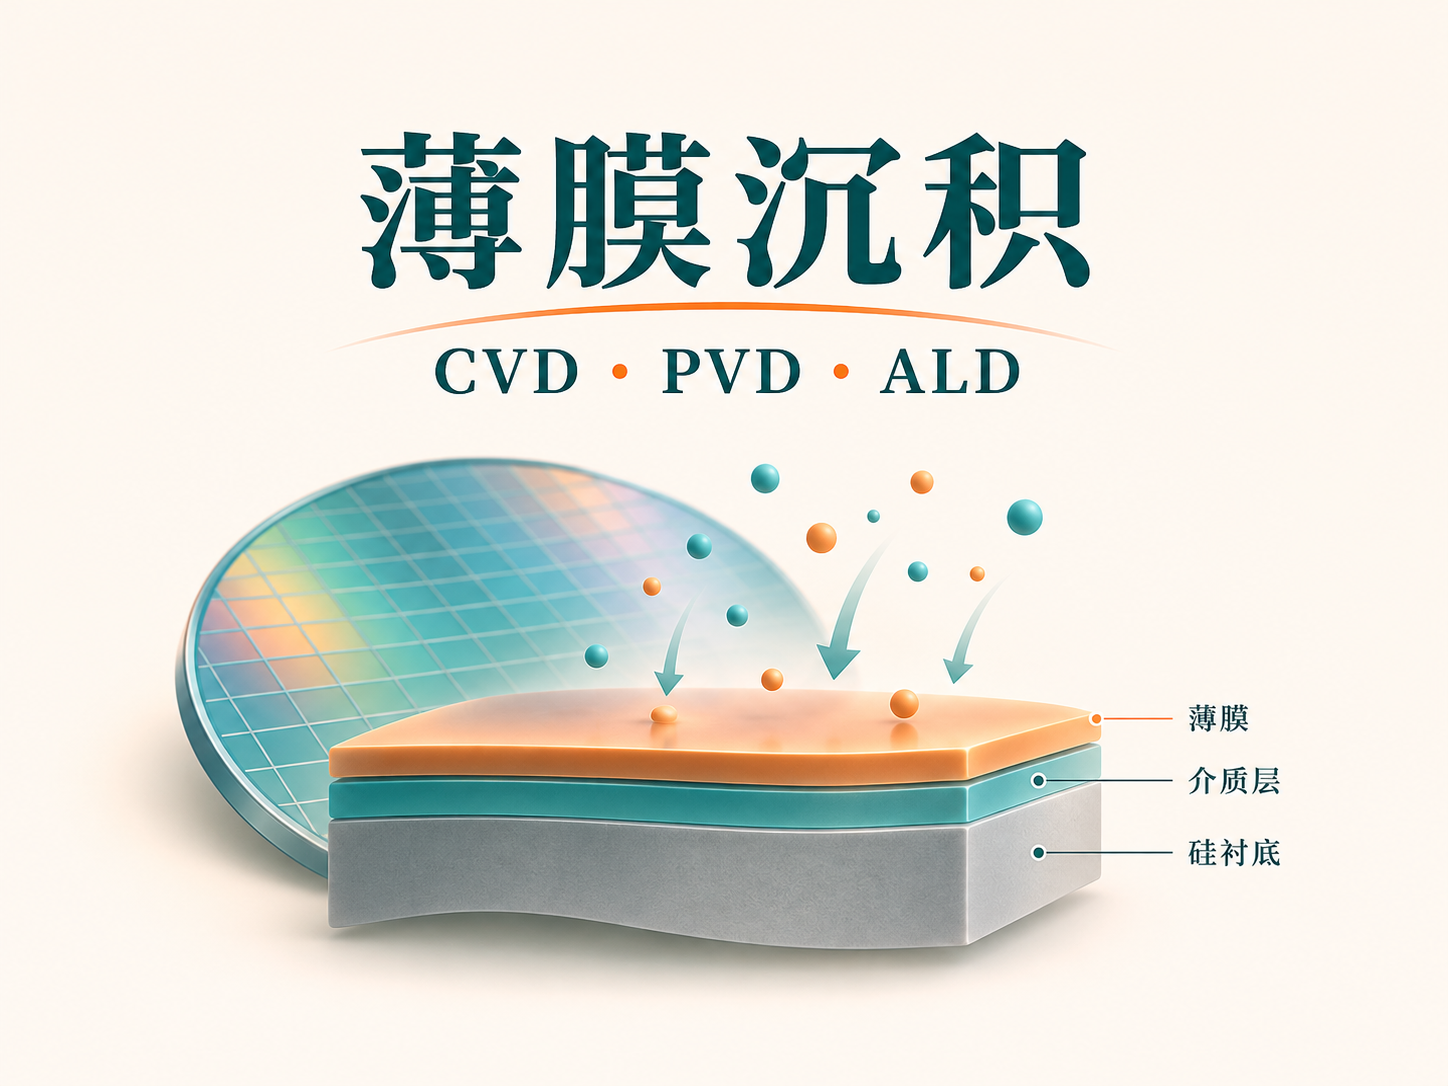
薄膜沉积是什么?CVD、PVD、ALD的原理与区别 2026-11-15 21:35:48 半导体与电子 9℃ 0 薄膜沉积是在基底表面形成一层受控材料的工艺,可用于制造导电层、绝缘层、扩散阻挡层等结构。PVD主要通过蒸发、溅射等方式把源材料转移到表面;CVD利用气态前驱物的化学反应生成薄膜;ALD则通过交替、自限制的表面反应逐步生长薄膜。它们的关键区别在于材料如何到达、如何反应,以及生长过程怎样受控。概念图用于说明在已有表面上形成薄膜,不代表具体器件结构或真实厚度比例。 芯片为什么需要反复沉积薄膜...
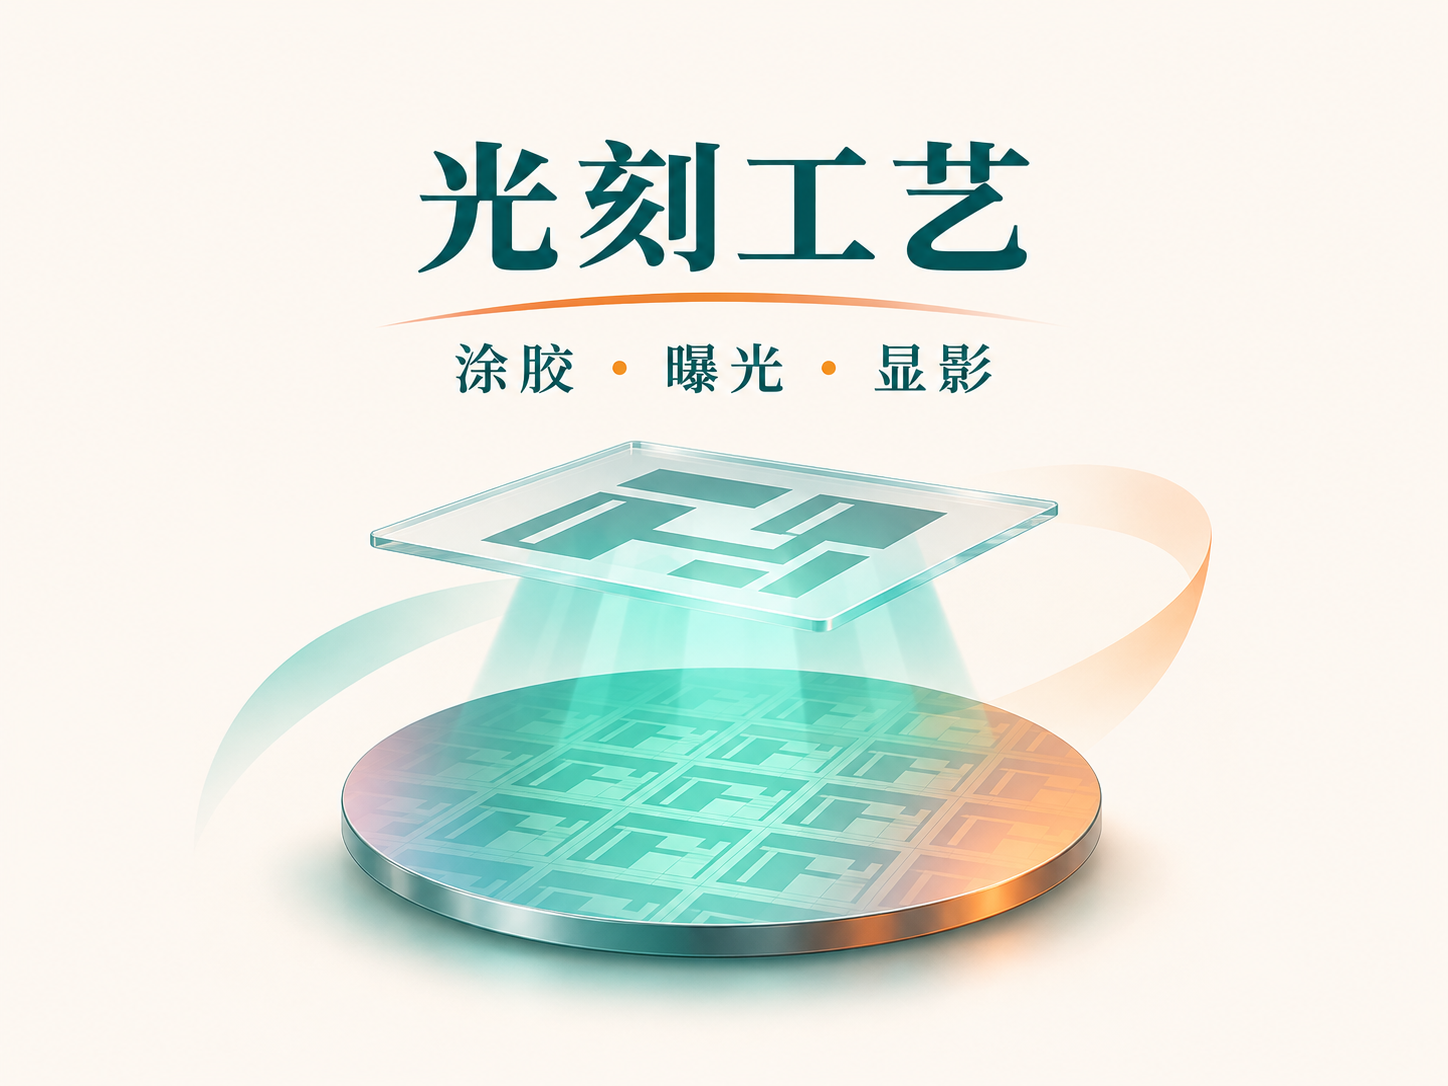
光刻工艺是什么?涂胶、曝光、显影与图形转移流程 2026-11-15 21:28:28 半导体与电子 12℃ 0 光刻工艺利用光使感光材料发生变化,再通过显影,在晶圆表面的光刻胶层中形成所需图案。基本流程包括表面准备、涂胶与软烘、对准和曝光、按胶种安排曝光后烘、显影及检测。光刻首先决定“哪些地方保留胶、哪些地方开口”;下层薄膜或衬底的实际加工,还需要刻蚀、离子注入等后续工序。概念封面,不按真实光刻设备的光路或尺寸比例绘制。 光刻形成的是胶图案,为什么还要刻蚀? 一片晶圆表面可能已有氧化层、金属或...
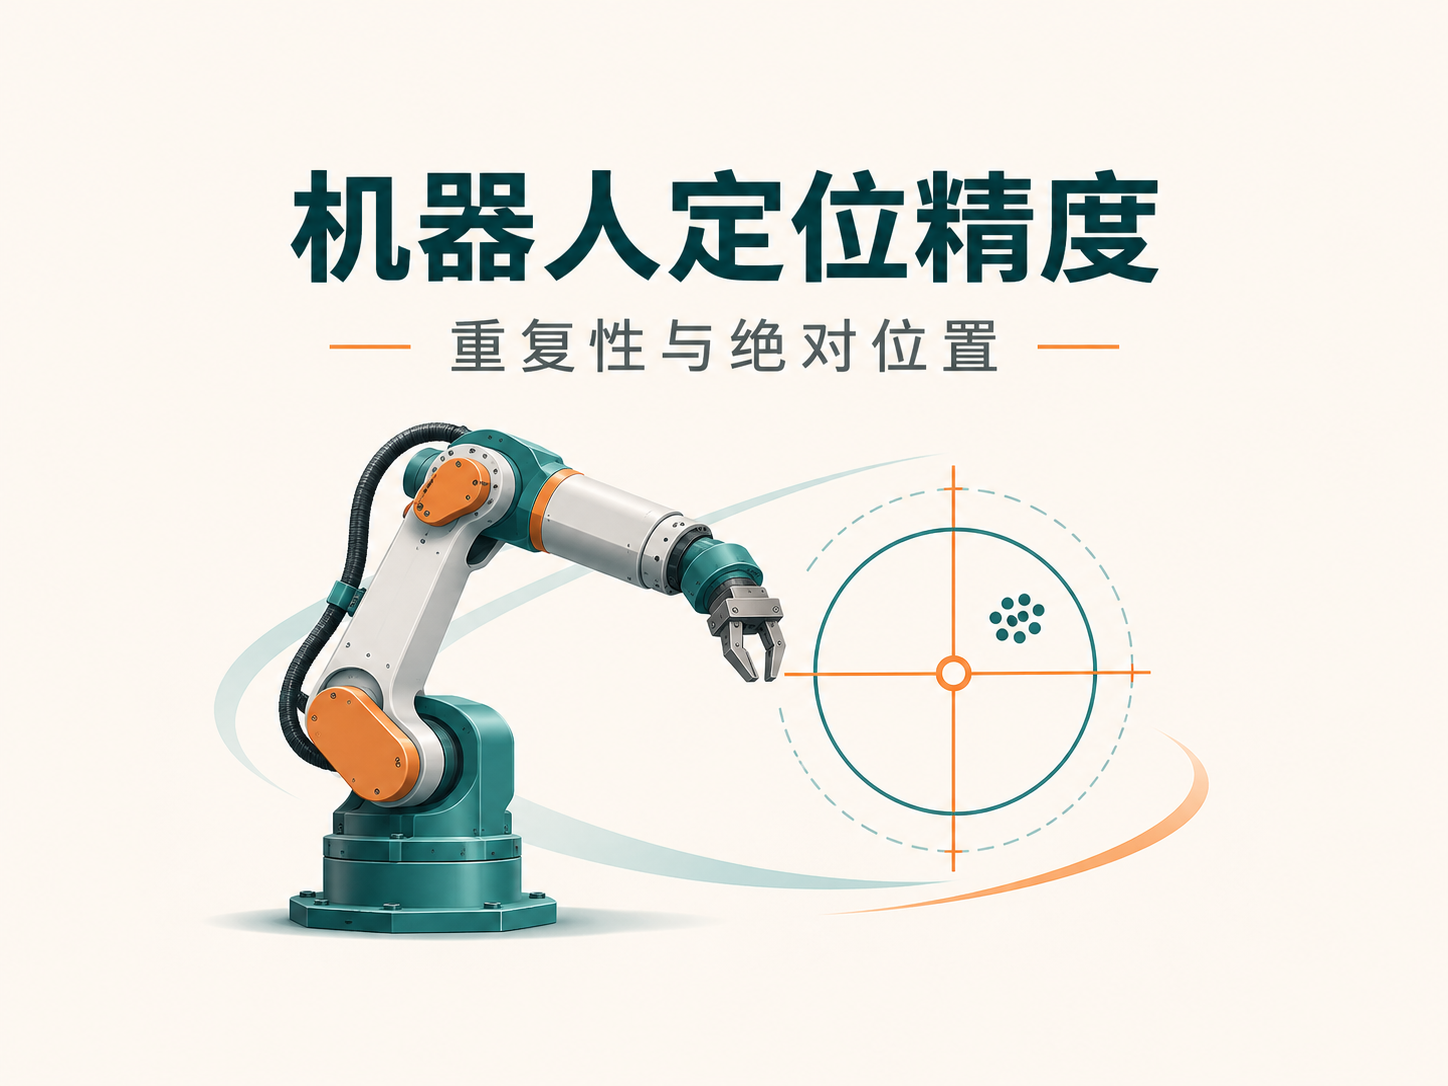
重复定位精度与绝对定位精度:机器人为何停得稳却偏得远? 2026-11-15 21:21:04 技术科普 9℃ 0 重复定位精度描述机器人在相同条件下,多次返回同一指令位置时,实际到达位置有多集中;绝对定位精度关注实际到达位置与给定目标坐标有多接近。一个机器人可能每次都停在很小的区域内,却始终偏离目标。因此,重复定位精度好,不等于输入任意空间坐标都能准确到达。点群用于表现“重复得好,但仍有位置偏差”,不是实际测量结果。 两种精度为什么不能互相替代? 把目标画成十字,把每次实测位置画成点,就能看出两...
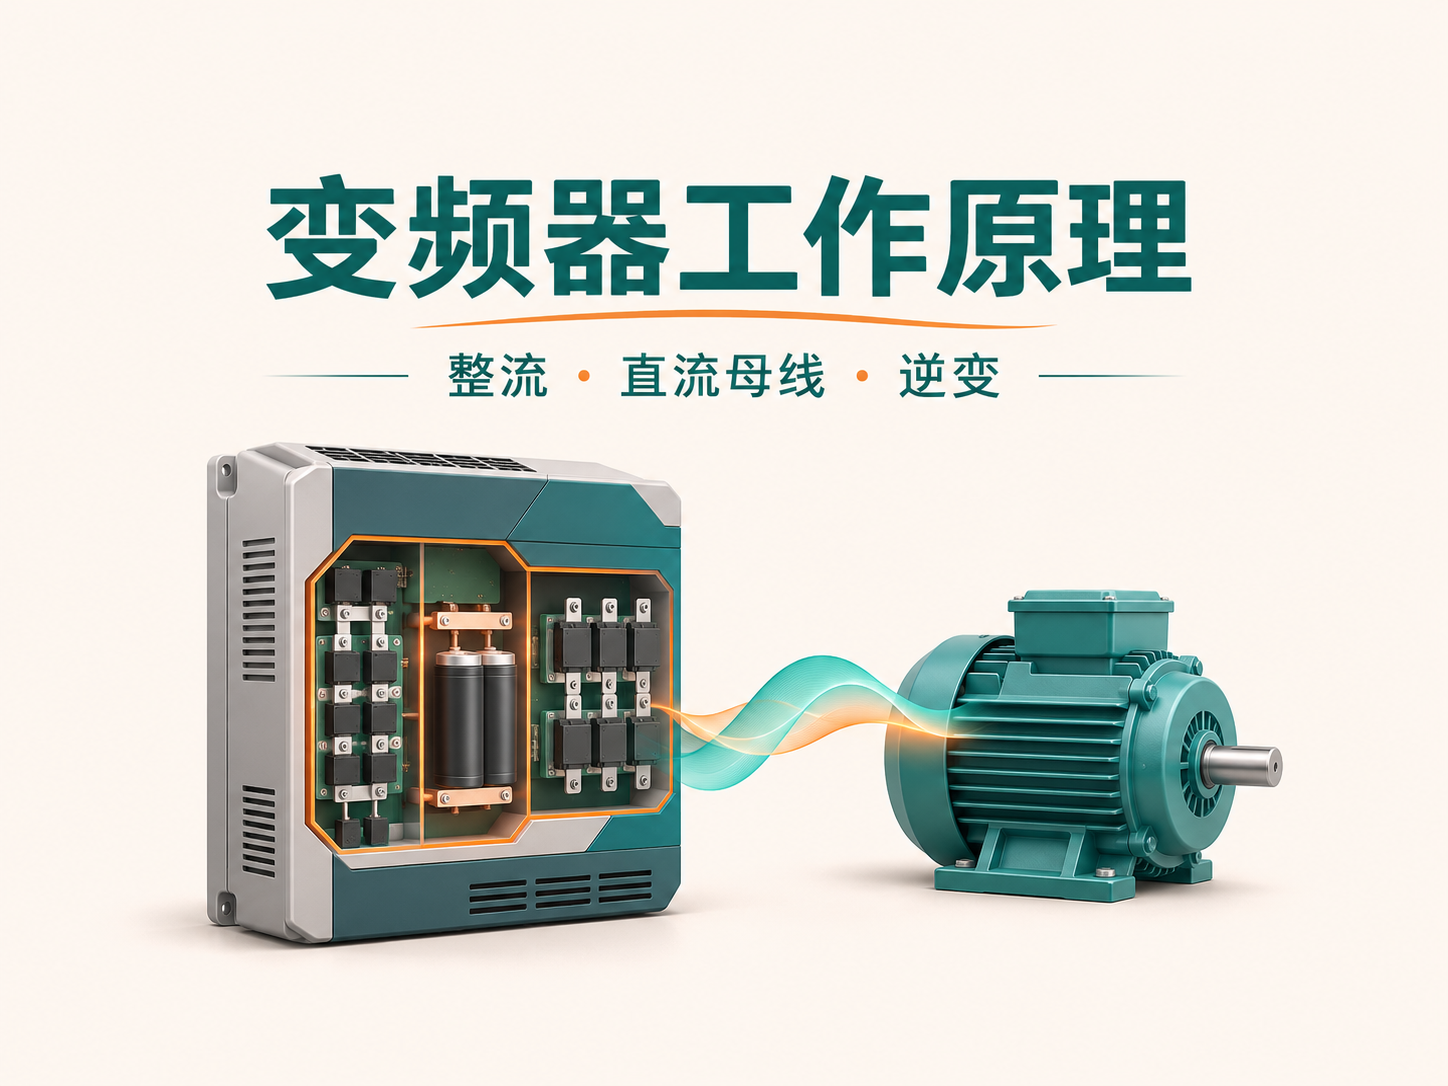
变频器工作原理:整流、滤波、逆变与电机调速 2026-11-15 21:10:45 技术科普 10℃ 0 变频器通过改变交流电机的供电频率,并配合调节电压或电流,控制电机的速度与转矩。常见低压电压源型变频器采用“交流—直流—交流”结构:整流器把输入交流电转换为直流,直流母线平滑电压并暂存能量,逆变器再用功率器件的快速开关,形成频率和幅值受控的输出。决定调速结果的,是功率电路与控制算法共同工作。变频器与电机的概念图,不代表具体型号或实际接线。 整流、滤波和逆变分别做什么? 交流电源的频率由...
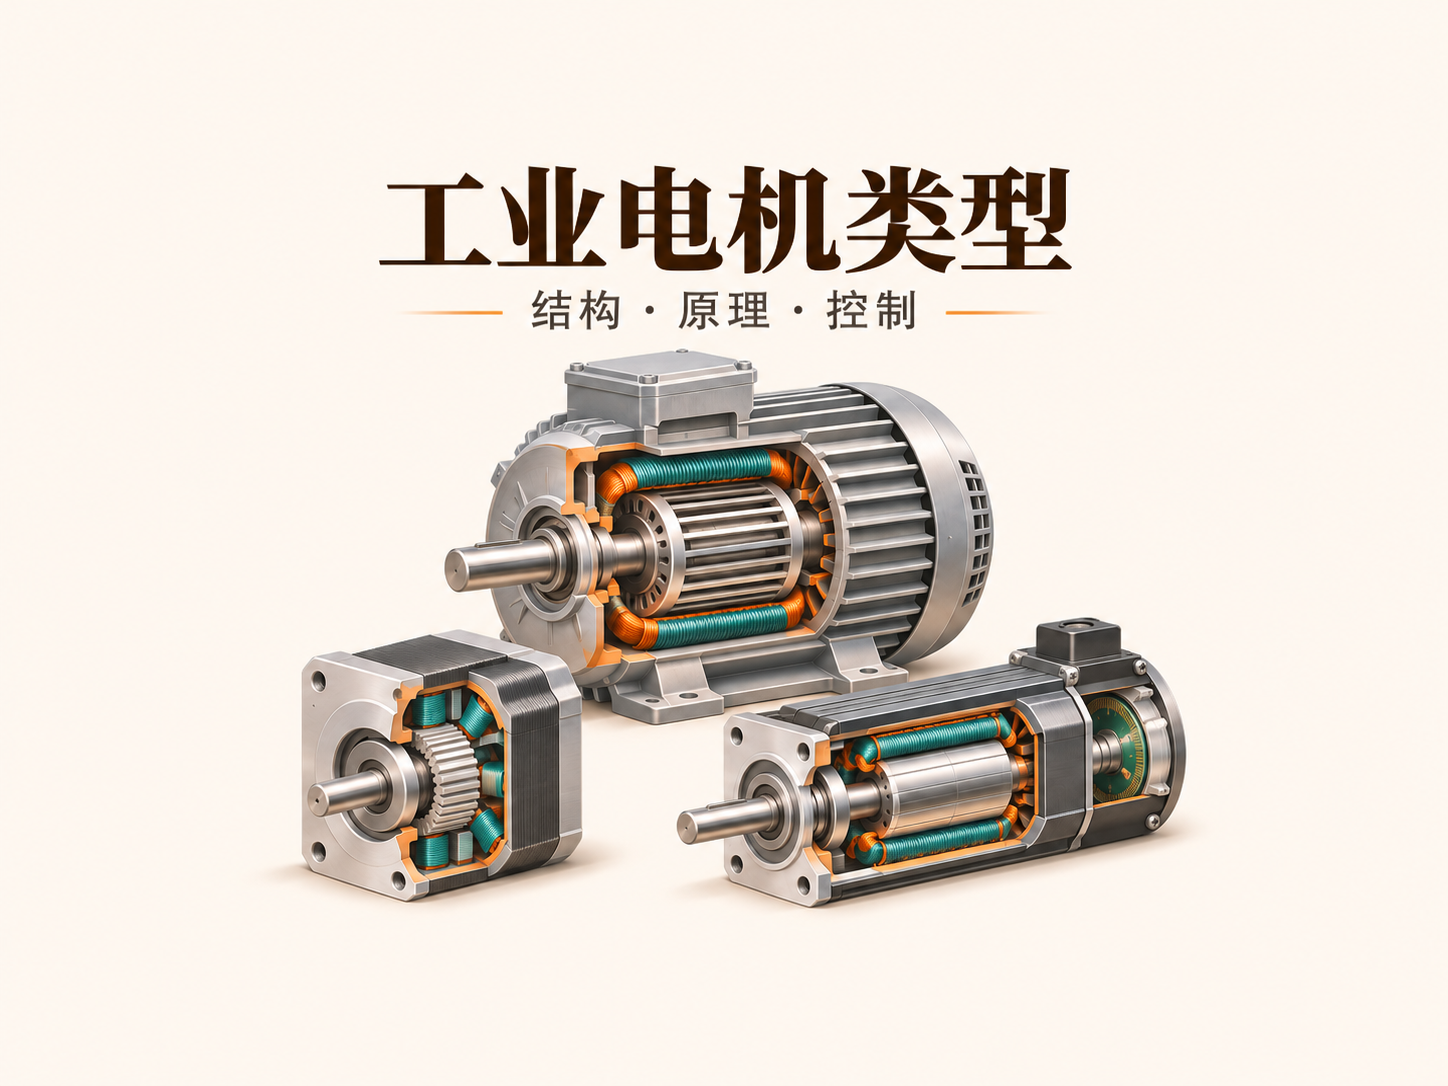
工业电机有哪些类型?异步、同步、步进与伺服的区别 2026-11-15 21:02:45 技术科普 12℃ 0 工业电机把电能转换为机械运动,常见名称包括异步电机、同步电机、步进电机和伺服电机。这四个名称并不处在同一分类层级:异步与同步主要描述转子和旋转磁场的运行关系,步进强调按励磁顺序形成步距,伺服强调围绕位置、速度或转矩进行反馈控制。一台电机可以既是永磁同步电机,又是伺服系统中的执行电机。工业电机结构概念示意,不对应具体型号;尺寸与内部细节未按比例绘制。 工业电机的分类为什么会交叉? “三...
机器人运动学是什么?正运动学、逆运动学与奇异位形 2026-11-12 18:56:33 机器人 26℃ 0 机器人运动学研究关节变量与末端位置、姿态之间的几何关系。正运动学从各关节的角度或位移出发,计算末端在哪里、朝向哪里;逆运动学则从目标末端位姿出发,反求哪些关节位置能够满足要求。 两者的区别不只是计算方向相反:在机构和工具定义固定的串联机械臂中,一组关节变量对应确定的末端位姿,而一个目标位姿可能没有逆解,也可能有一个或多个逆解。理解这种差异,才能看懂示教器中的关节值、末端坐标以及构型选择...
机器人坐标系有哪些?基坐标、工具坐标与用户坐标 2026-11-12 18:38:51 机器人 26℃ 0 机器人常用的坐标系包括基坐标系、工具坐标系和用户或工件坐标系:基坐标系以机器人基座为参照,工具坐标系描述当前工具的控制点与轴方向,用户或工件坐标系则围绕工作台、夹具或工件建立。它们让“向哪里移动”和“这个位置是多少”有明确的参照。 同一个工具尖端,在不同坐标系下可以显示不同数值,而物理位置完全没变。理解这一点,才能分清坐标显示、点位表达和实际运动。关于机械臂整体构成,可先参阅工业机器人...
有限元分析是什么?从网格、载荷到结果验证 2026-11-12 18:23:29 工业AI与软件 77℃ 0 有限元分析(FEA,Finite Element Analysis)是把连续物体或物理场离散成有限个单元,结合材料、载荷和边界条件,求得位移、温度等量的近似分布,再解释其工程意义的分析方法。彩色云图只是结果的一种显示方式,分析的核心是建立什么模型、求解什么量,以及怎样确认这个结果值得使用。 在制造设计中,它可以帮助理解支架受力后的变形、零件内部的应力分布、温度变化或振动特性。有限元分析...
金属3D打印是什么原理?SLM、EBM等工艺对比 2026-11-12 18:04:04 技术科普 67℃ 0 金属3D打印是依据数字模型逐层增加材料、形成金属零件的一组增材制造工艺。不同路线的关键差别,在于材料怎样送到成形位置,以及何时形成牢固的金属结合:SLM和EBM通常先铺粉,再选择性熔化;DED一边送粉或送丝,一边形成沉积层;金属粘结剂喷射则先打印生坯,再经后续烧结致密化。 因此,理解金属3D打印不能只看“使用激光”或“能做复杂形状”。同一零件能否制造,还与材料、成形方向、支撑、清粉、热...
PDCA循环是什么?四个阶段与质量改进实例 2026-11-12 17:36:56 技术科普 74℃ 0 PDCA循环是一种以试行结果推动持续改进的方法,由Plan(计划)、Do(实施)、Check(检查)、Act(处置)四个阶段组成:先明确问题和判断标准,再实施改变,用证据检查效果,最后决定将有效做法纳入标准,还是调整计划进入下一轮。 在制造业质量管理中,它可用于减少重复缺陷、改善检验流程或验证工艺调整。关键不是把工作分成四栏,而是让上一阶段留下的证据,真正改变下一阶段的决定。完成培训、...
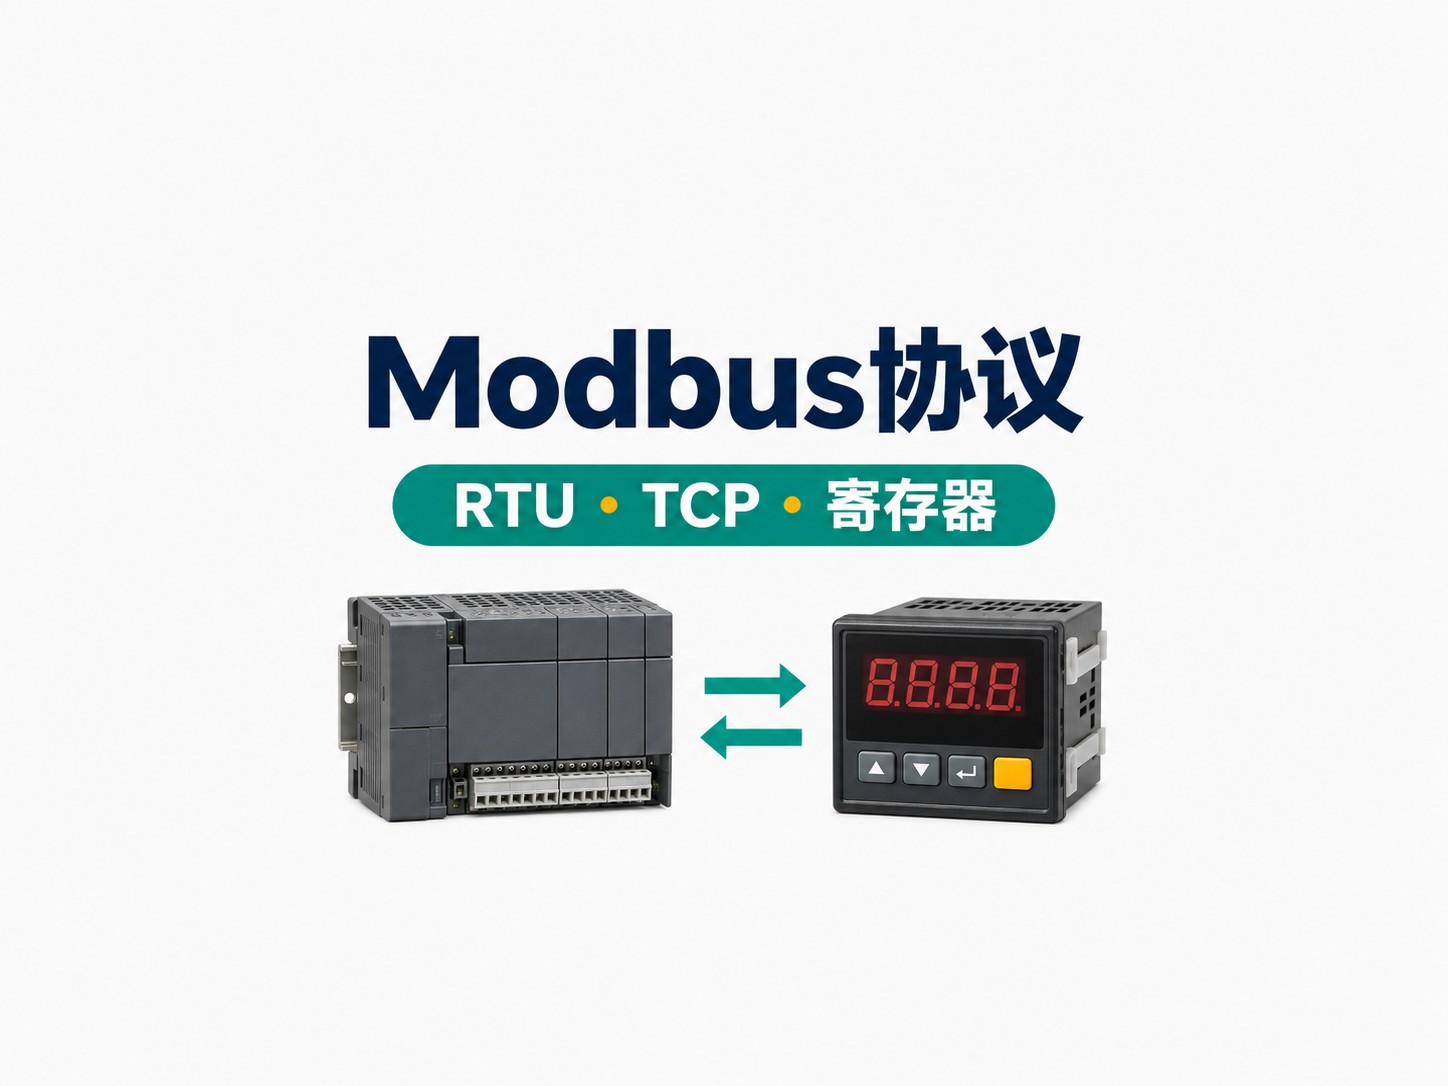
Modbus协议是什么?RTU、TCP与寄存器读写 2026-11-12 17:19:36 智能制造 35℃ 0 Modbus是一种工业设备之间交换数据的应用层通信协议。发起端用功能码说明“做什么”,用地址说明“访问哪里”,接收端再返回数据或执行结果。PLC读取仪表测量值、上位机读取设备状态,都可以采用这种请求—响应方式。 Modbus RTU和Modbus TCP共享基本的数据模型与功能码,主要区别在通信承载和报文外层格式。RTU常用于RS-485串行链路,TCP运行在TCP/IP之上。理解Mo...
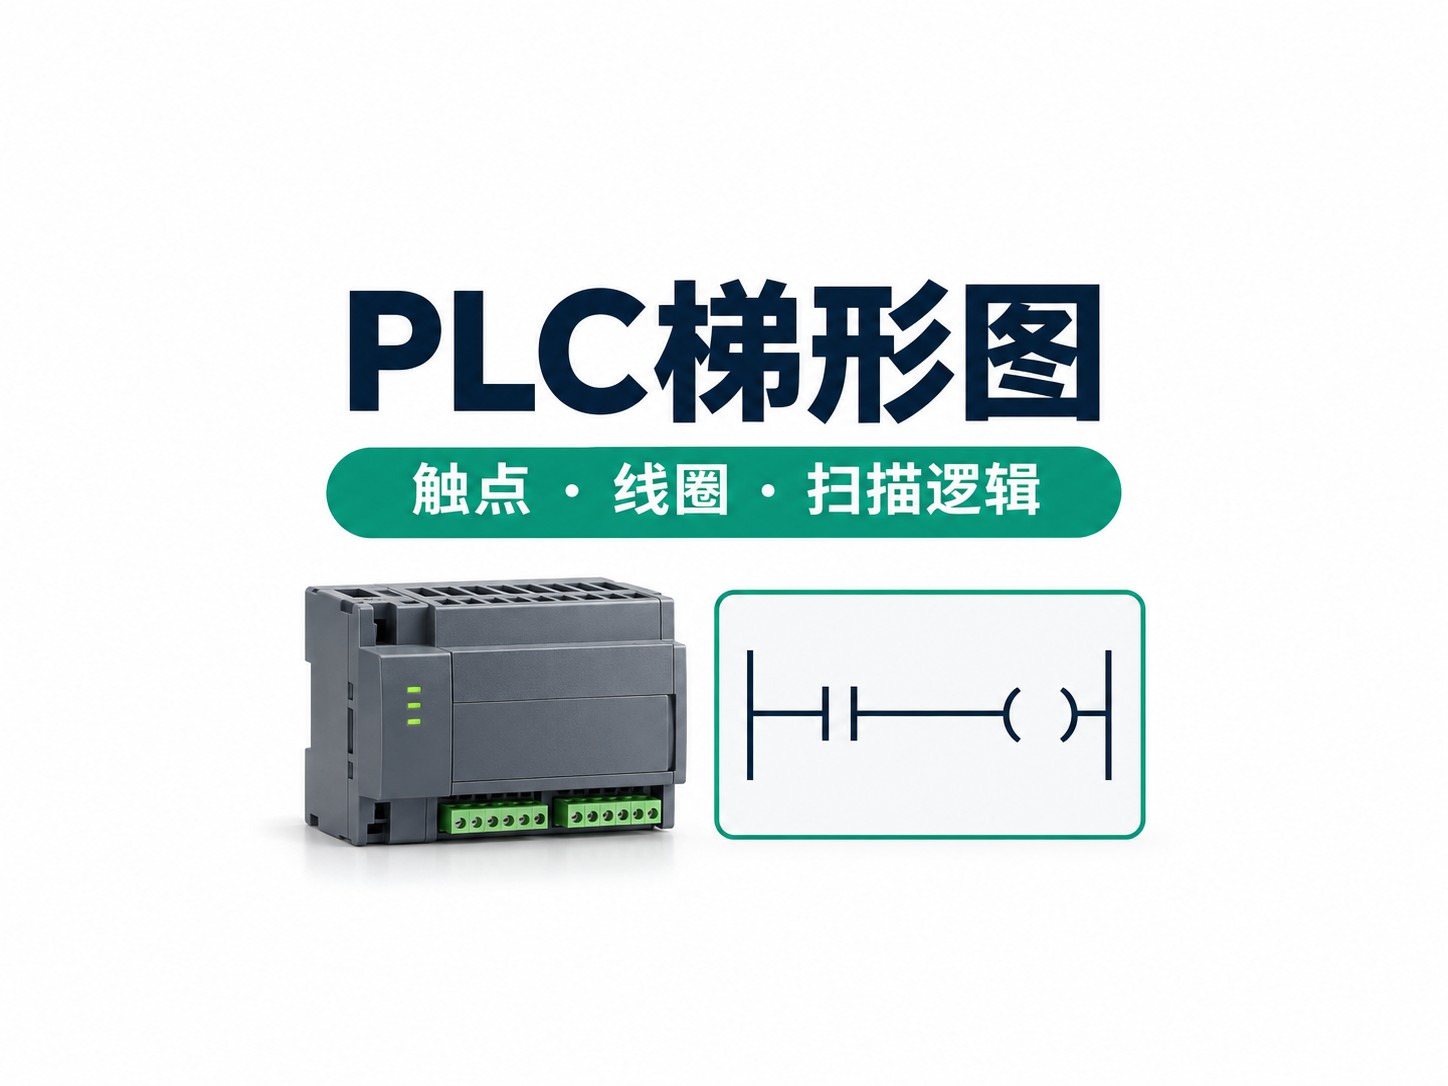
PLC梯形图怎么看?触点、线圈与扫描逻辑 2026-11-12 16:47:54 智能制造 35℃ 0 读PLC梯形图,要沿梯级判断触点条件是否成立,再看线圈或功能块怎样改变变量,并把这个结果放回程序执行顺序中。梯形图中的触点通常是在检查一个布尔变量,线圈则把逻辑结果写入变量;图上看起来“接通”,不等于现场线路正在导电。 梯形图(Ladder Diagram,LD,有些平台写作LAD)是可编程逻辑控制器(PLC)常用的图形编程语言。掌握基本读法,不只是认出几个符号,而是能回答:当前条件会...
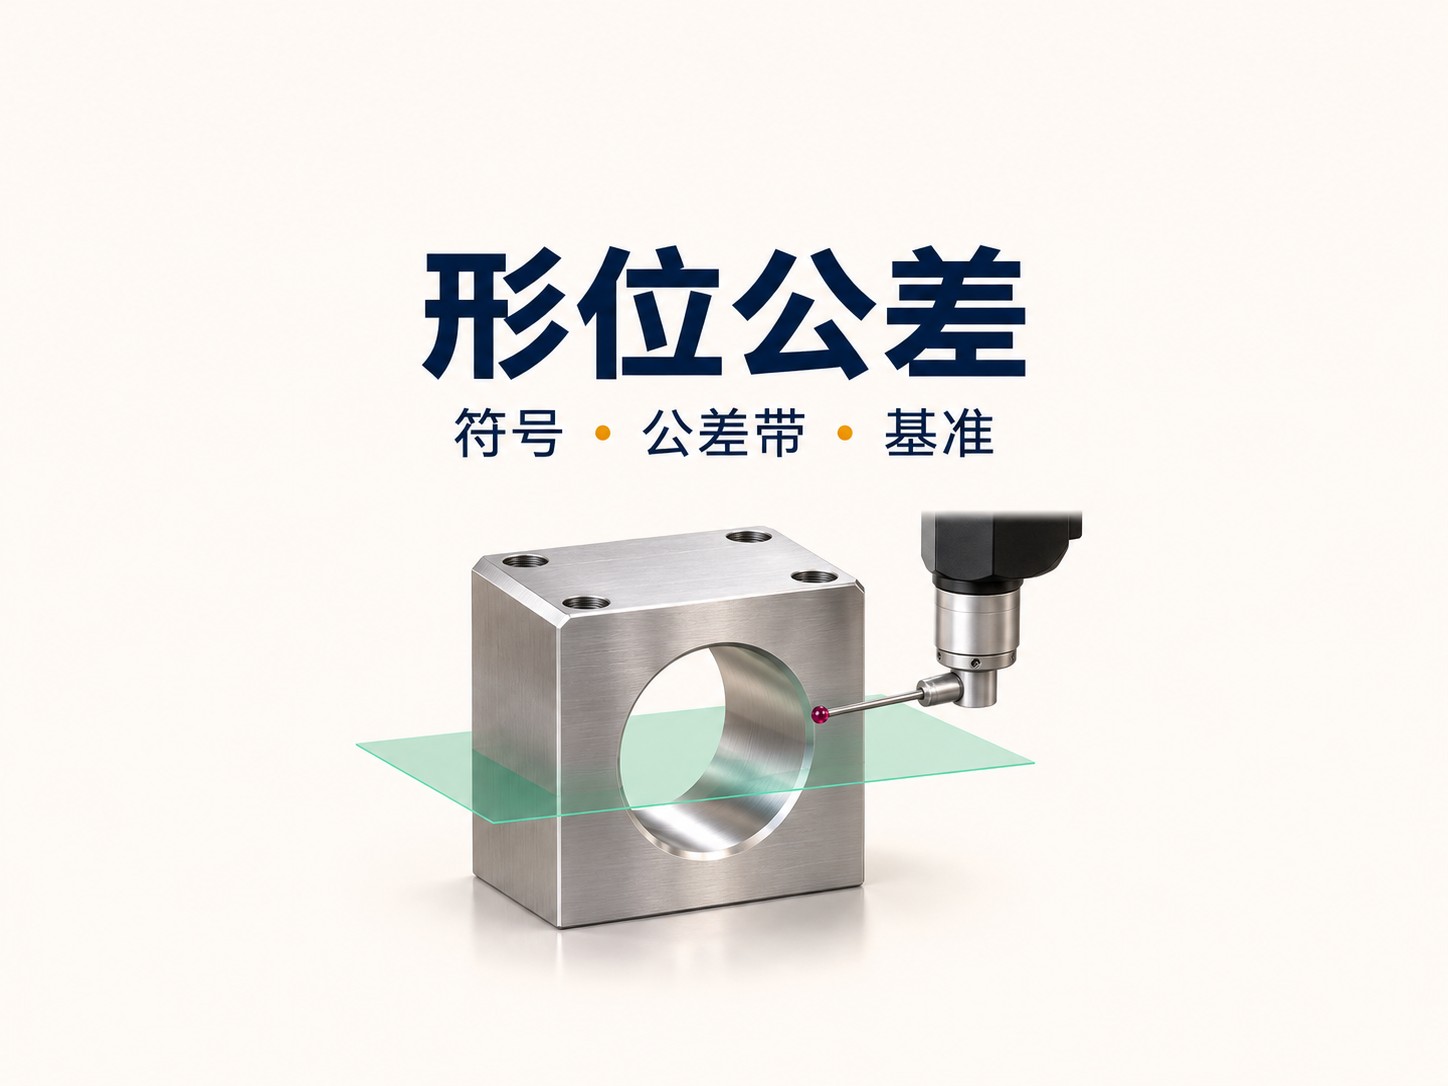
形位公差是什么?常见几何公差符号与含义 2026-11-11 17:22:18 智能制造 41℃ 0 形位公差是对零件几何形状及相互位置关系所允许变化的规定,现代图纸中常称为几何公差。它通过特征符号、公差数值、公差带和必要的基准要求,表达零件应当有多直、多平、怎样定向或定位,以及旋转时允许多大跳动。 认识符号只是第一步。完整读图还要明确它控制的是表面、线、中心点还是中线,允许这些要素落在哪个空间区域,以及该区域相对什么参考建立。只记住“平行度是两条斜线”,仍不足以判断零件是否满足要求。...