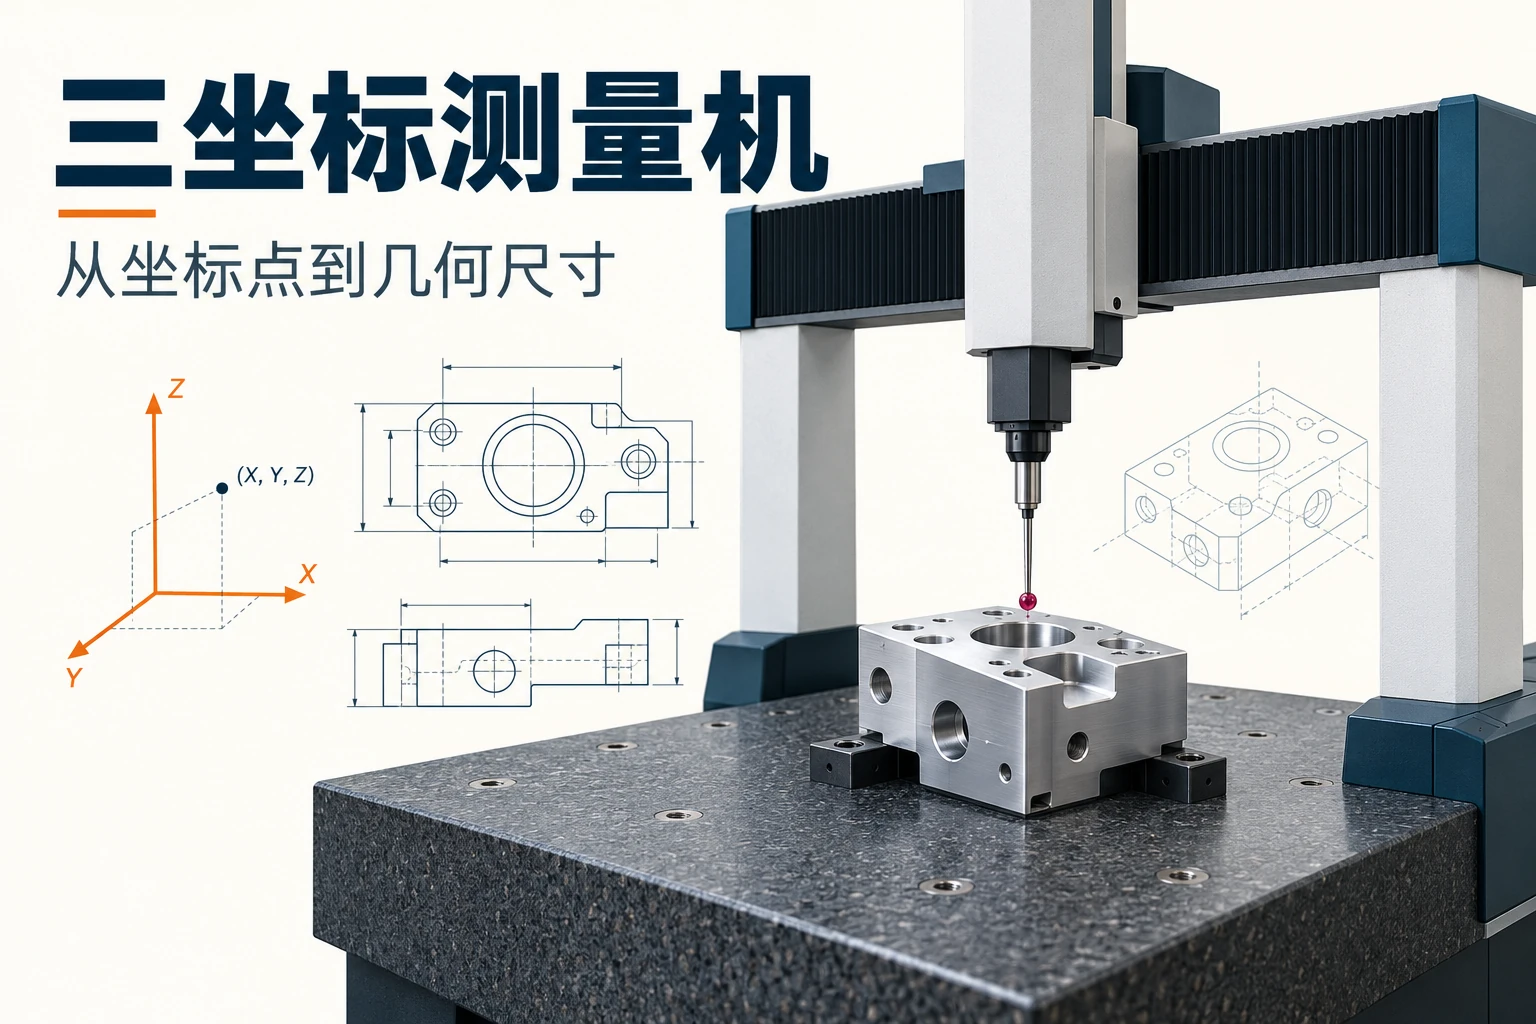
三坐标测量机是什么?工作原理、结构类型与应用 2026-10-19 15:34:54 智能制造 17℃ 0 三坐标测量机(CMM)是在三维坐标系中采集工件表面位置,再通过计算获得尺寸、形状和位置关系的测量设备。它先得到测量点,再由软件建立平面、圆、圆柱或曲面等几何对象,依据图纸和基准要求评价工件,而不是只读取一个长度数值。 桥式结构通过三轴运动与测头采集空间坐标。概念示意。 例如检测一个带孔的箱体,既可能关心孔径,也可能关心孔轴线相对于底面和侧面的方向、位置。后两类关系需要把多个特征放在同一基...
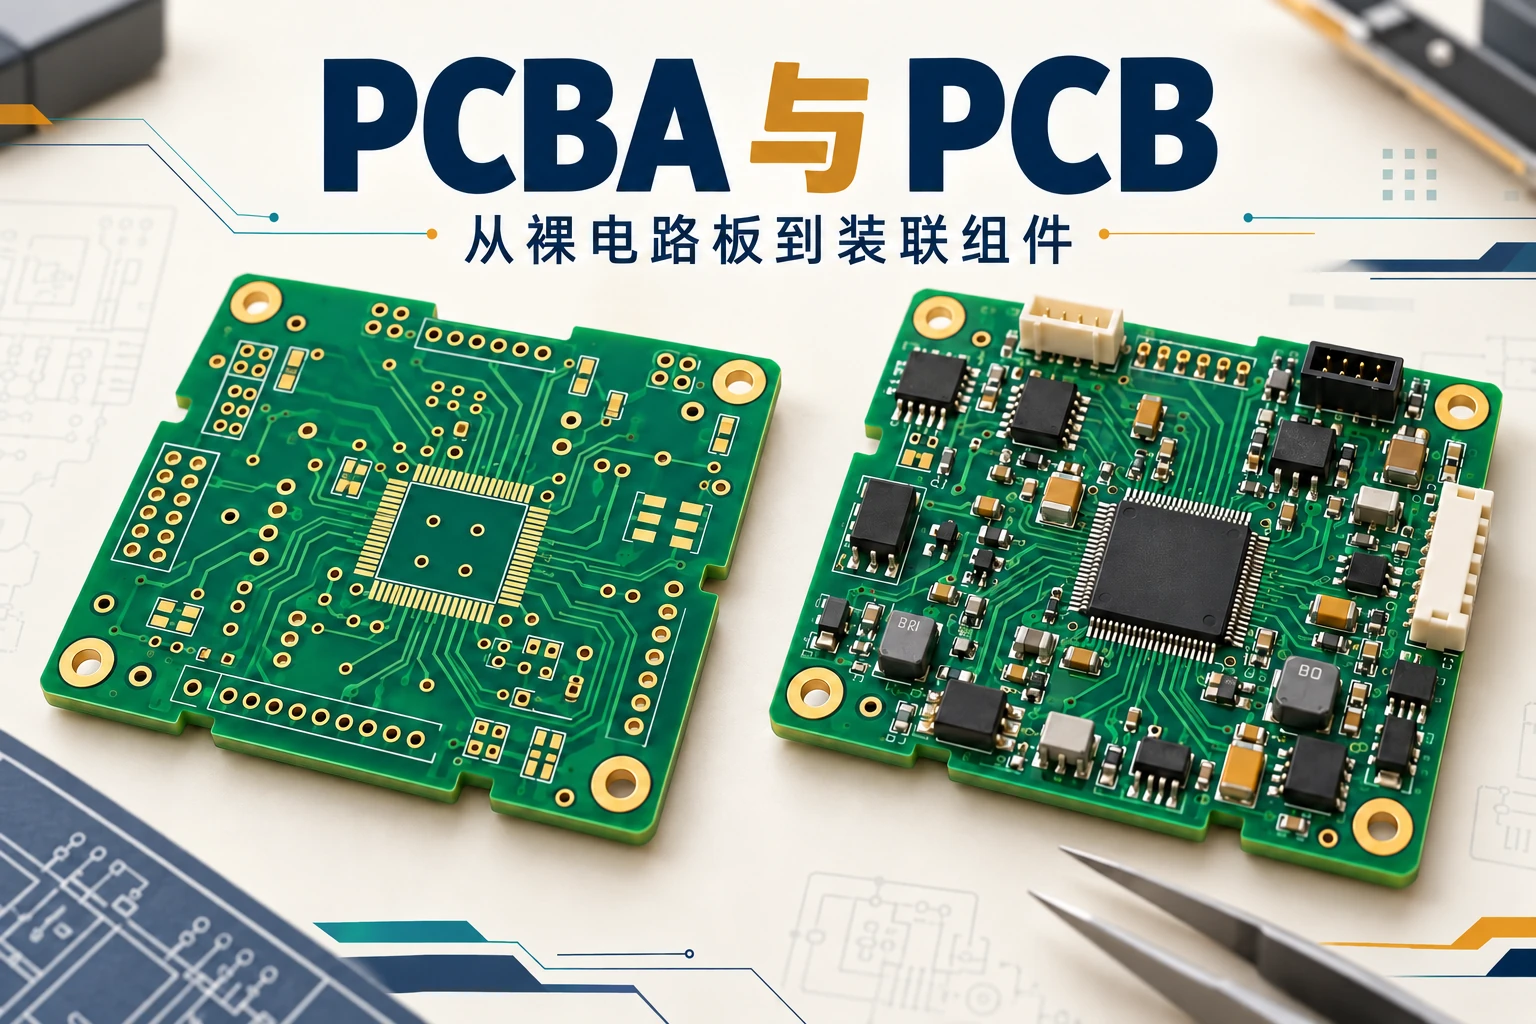
PCBA是什么?与PCB有什么区别 2026-10-19 15:33:55 半导体与电子 17℃ 0 PCBA 是 Printed Circuit Board Assembly 的缩写,在电子制造中通常指已经装配电子元件的印制电路板组件,也可以用于描述电路板装配过程。PCB 是印制电路板,主要承担元件支撑和电气互连;PCBA 在电路板上完成元件装联,进一步形成电源、控制、通信等电路功能。 左侧是裸电路板,右侧是在其上完成元件装配的电路板组件。示意图。 日常沟通中的“电路板”可能指裸板,也...
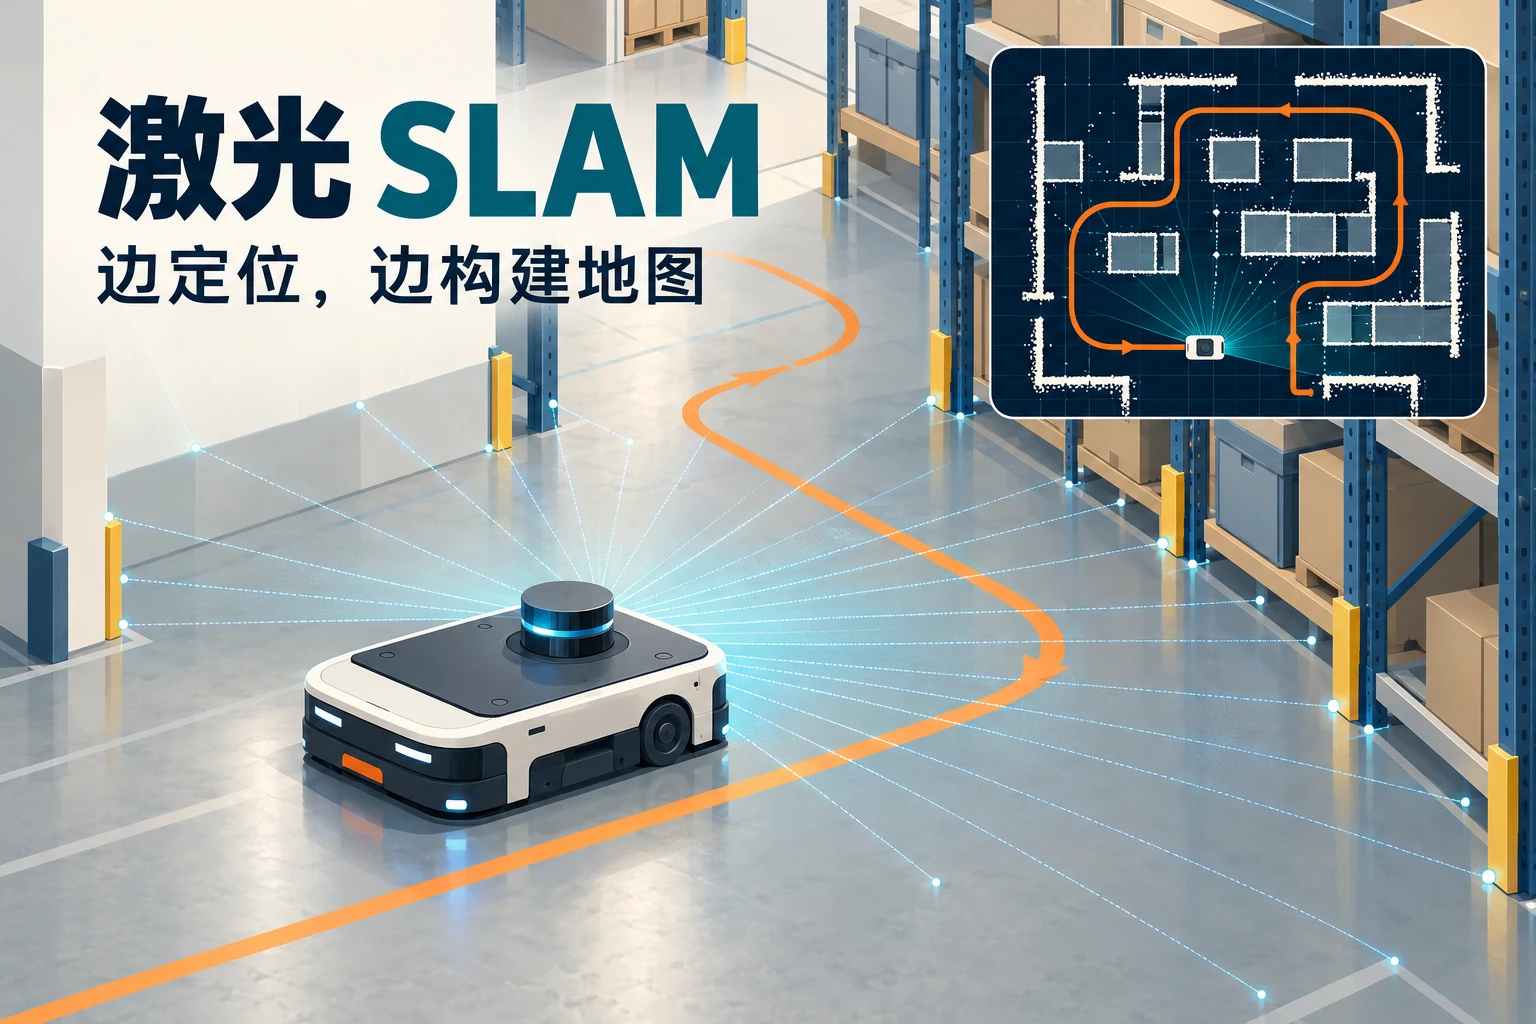
激光SLAM是什么?移动机器人建图与定位原理 2026-10-19 15:33:43 机器人 17℃ 0 激光同步定位与地图构建(激光 SLAM),是利用激光雷达对周围环境的观测,一边估计机器人所在的位置和朝向,一边建立环境地图的技术。它解决的是“地图尚不完整时,如何同时知道自己在哪里、周围是什么样”的问题,通常还会融合轮式里程计、惯性测量等信息。 激光扫描提供环境几何观测,SLAM 将多次观测组织到共同坐标系中。 在移动机器人类型中,自主移动平台常需要这样的环境感知能力。但能建图,不等于已...
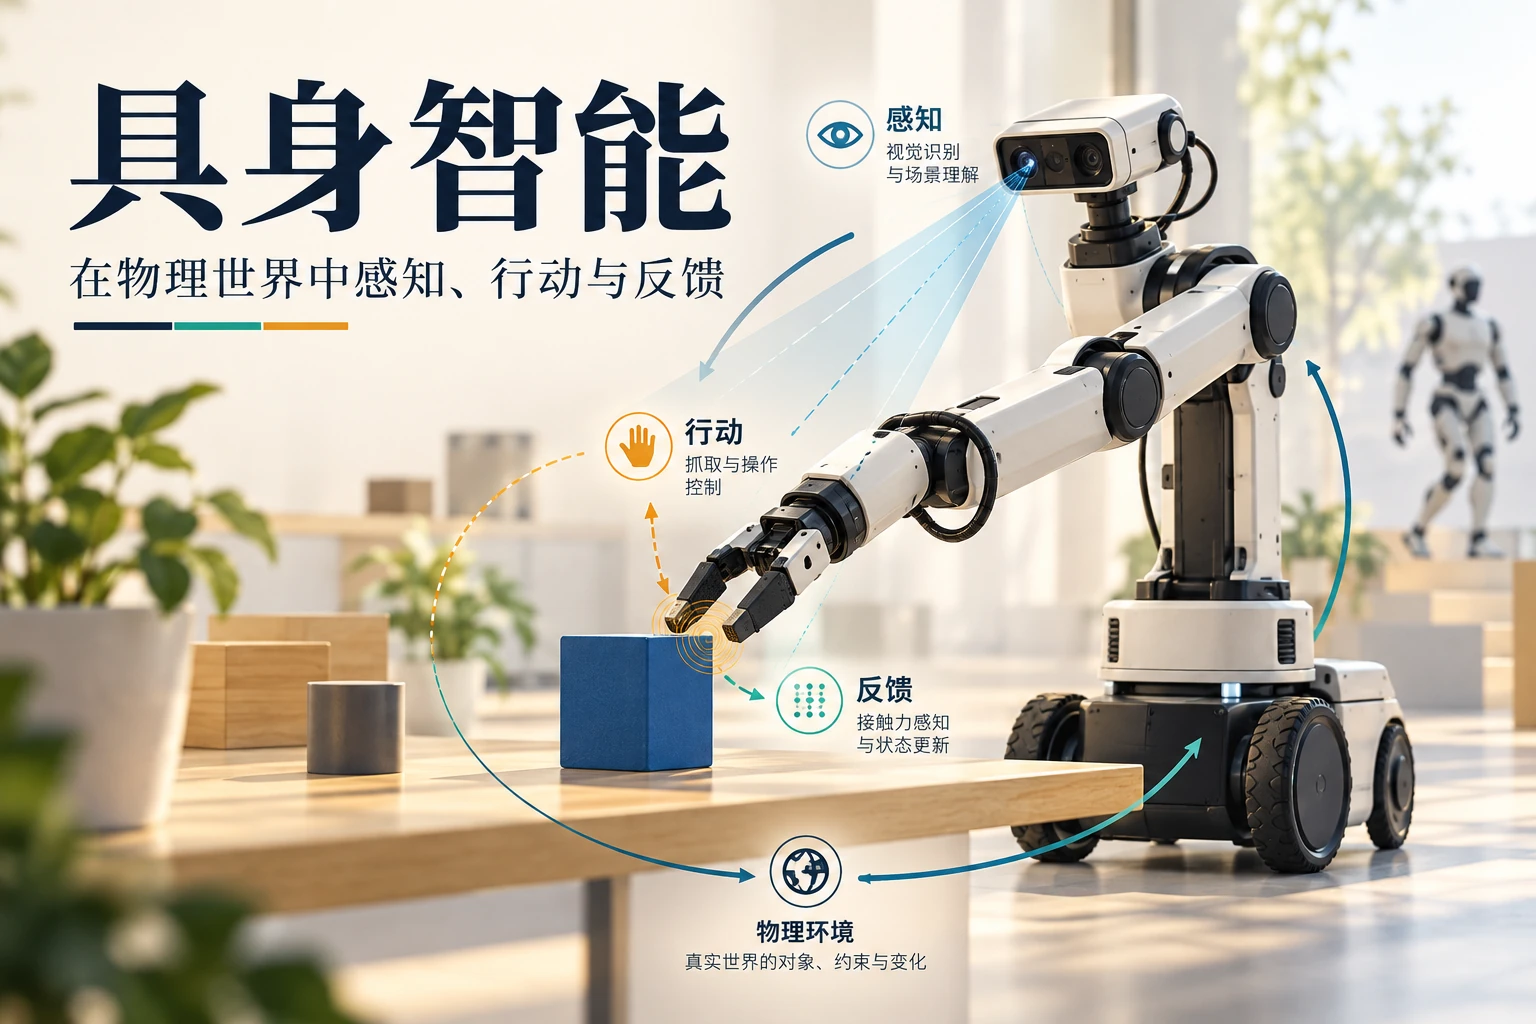
具身智能是什么?和人形机器人、大模型是什么关系 2026-10-19 15:33:32 机器人 15℃ 0 具身智能是智能体借助身体与环境持续交互,在感知、行动及其反馈中完成任务、学习或适应的能力与研究方向。在机器人领域,重点是把对世界的理解转化为受到物理约束的行动,并根据行动结果调整。人形机器人是一种身体形态,大模型是一类可用的技术组件,三者不能直接画等号。 具身智能关注身体、任务与环境之间的交互,载体可以有不同形态。 这个区别直接影响如何理解演示:一台机器人能说出抓取步骤,不等于它能完成抓...
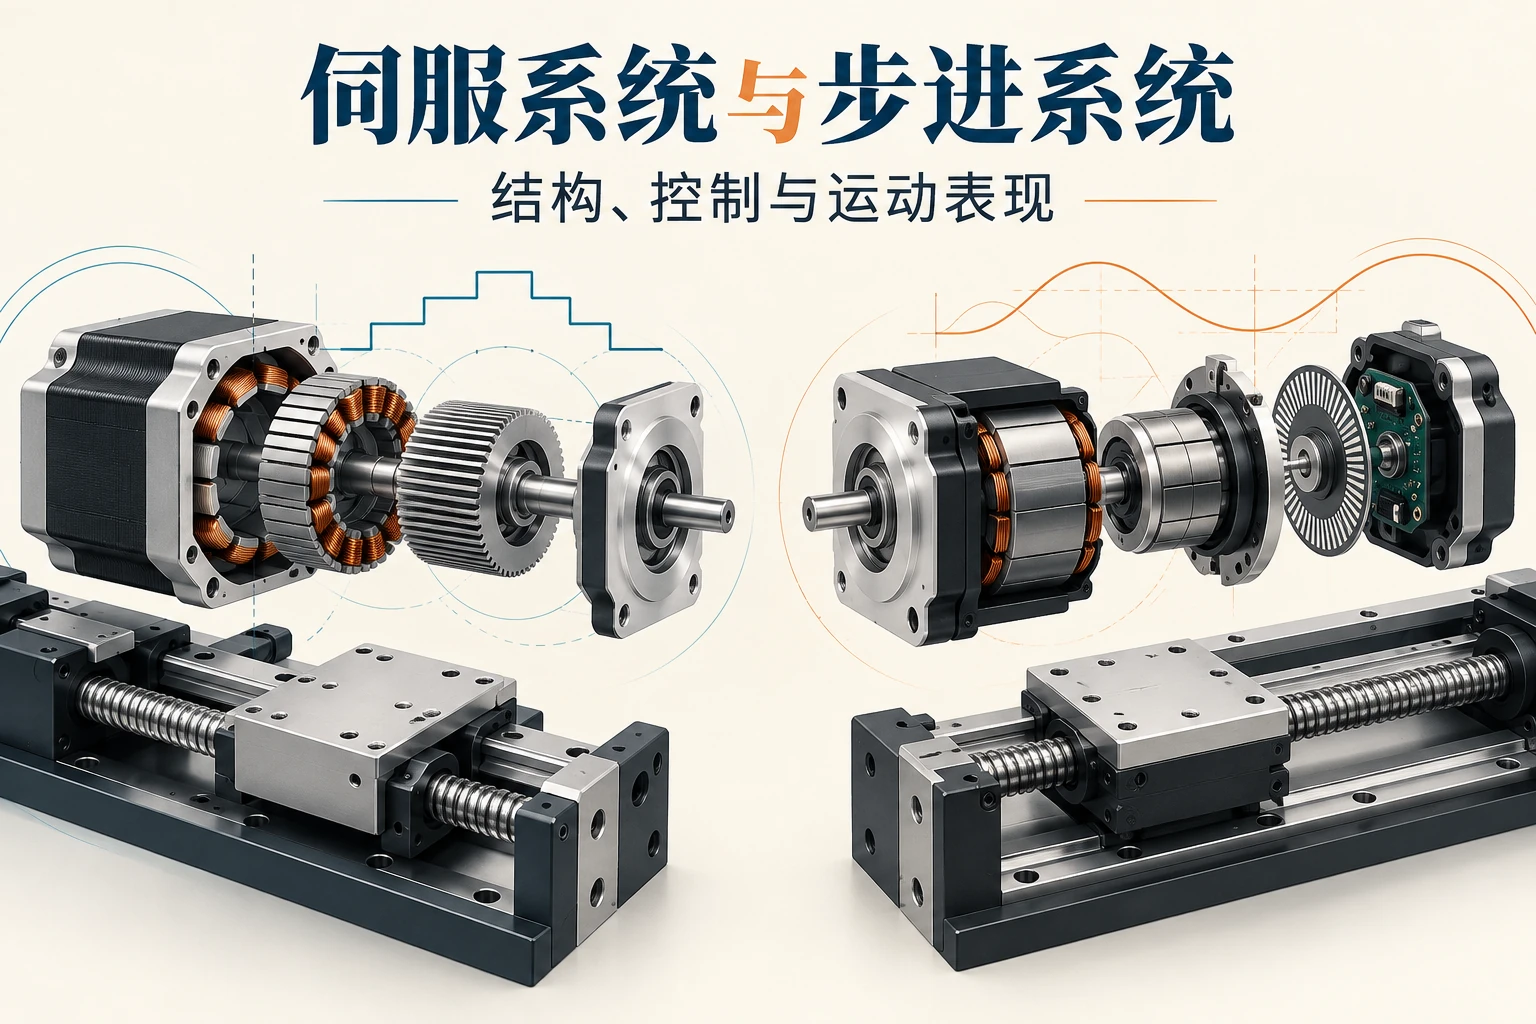
伺服系统和步进系统有什么区别?结构、控制方式与性能对比 2026-10-19 15:33:20 智能制造 13℃ 0 伺服系统通过反馈比较目标与实际运动状态,并持续调节输出;典型开环步进系统则按照指令顺序改变绕组电流,让转子按步距运动。两者都能完成定位,差异主要体现在电机结构、反馈方式、转速与转矩特性,以及负载变化时如何处理偏差。步进系统也可以加入位置反馈,因此不能简单把两者等同于“闭环”和“开环”。 电机结构与控制架构共同影响运动表现。概念示意。 理解比较对象时,应把电机、驱动器、反馈装置和负载看成一...
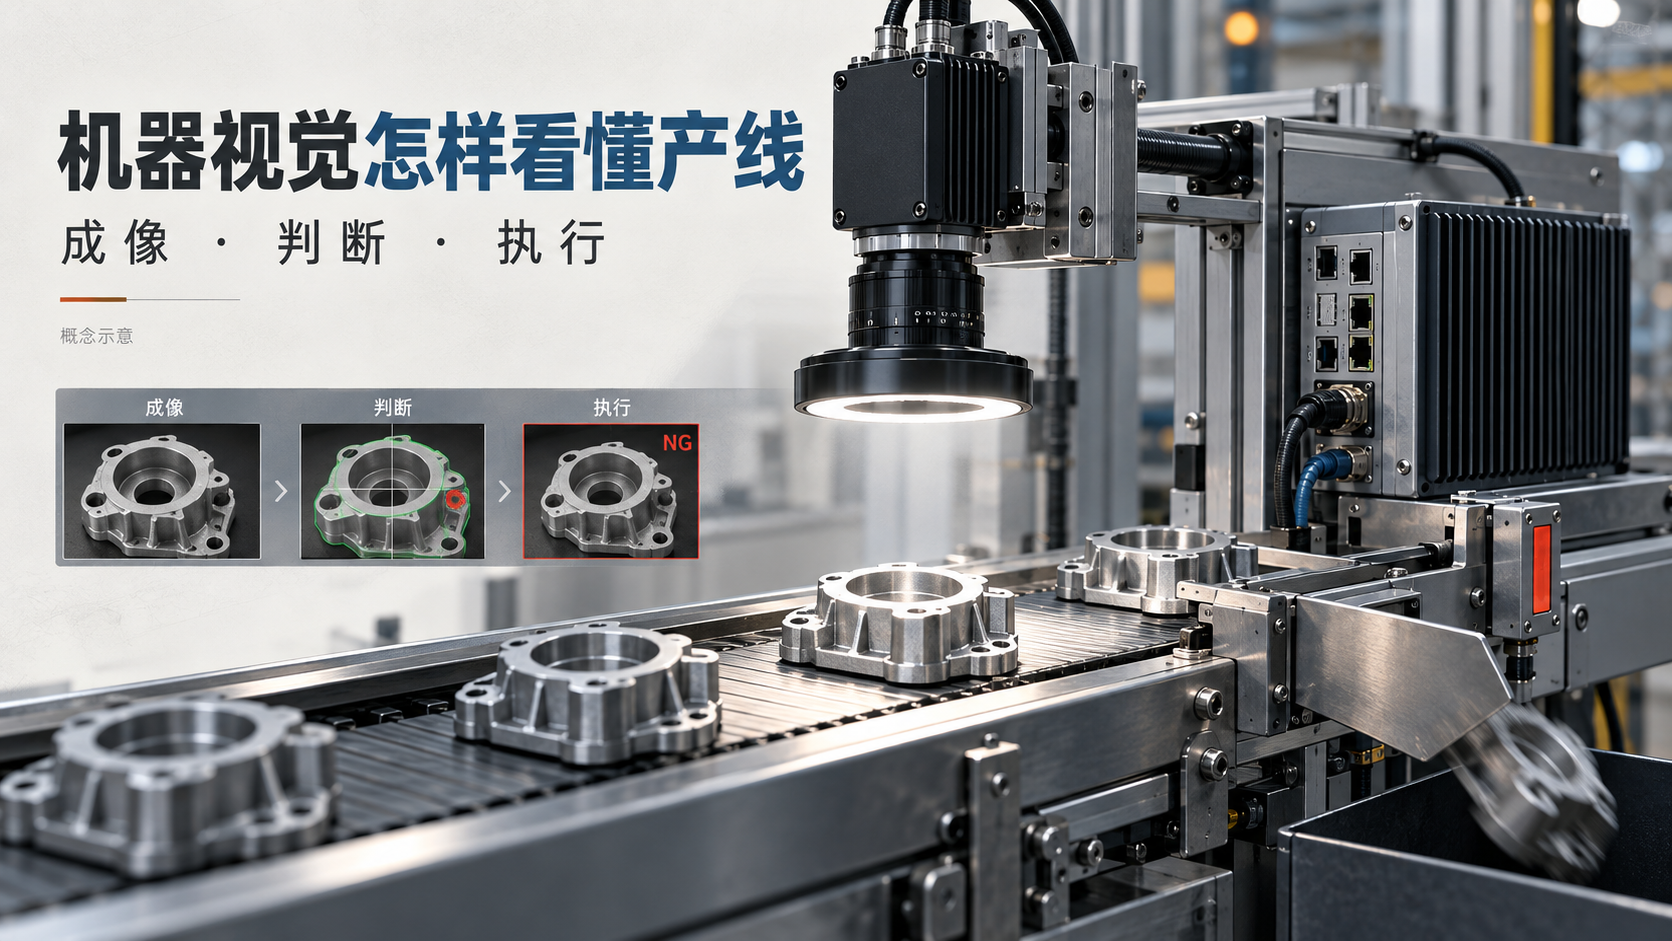
机器视觉是什么?系统组成、工作原理与工业应用 2026-10-18 18:26:59 工业AI与软件 12℃ 0 机器视觉是利用光学成像和计算处理,让设备获取物体信息并完成识别、测量、检测或定位的技术。在产线上,它不仅要拍到工件,还要把图像中的特征转成可执行的结果:零件有没有漏装、尺寸是否超差、条码是否匹配,以及机器人下一次应抓向哪里。 机器视觉把成像、判断与产线动作连接起来。概念示意。 一套机器视觉系统通常包括光源、镜头、相机、图像处理单元和控制接口。它可以采用传统图像算法,也可以引入深度学习;是...
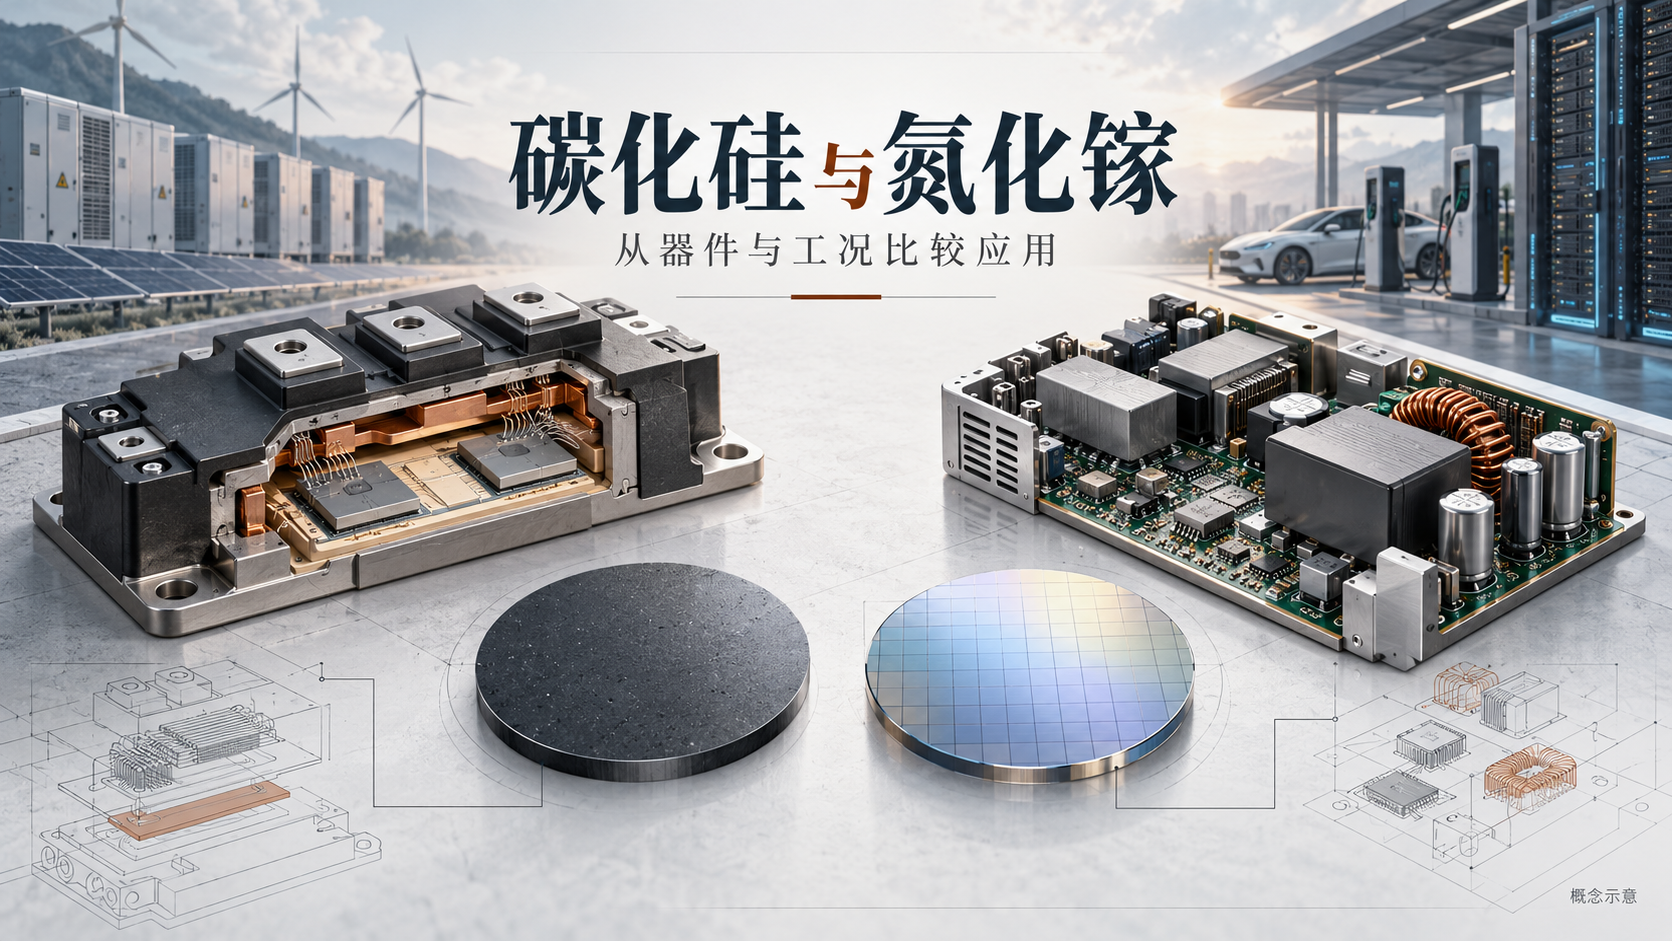
碳化硅和氮化镓有什么区别?第三代半导体的性能与应用 2026-10-18 18:26:27 半导体与电子 12℃ 0 碳化硅(SiC)和氮化镓(GaN)都是宽禁带半导体材料,但它们制成的功率器件,结构、导电方式、驱动和散热要求并不相同。在电能转换中,常见的比较对象是SiC MOSFET与GaN HEMT:前者常进入高压功率系统的候选方案,后者常被用于追求快速开关和紧凑体积的电源。两类应用存在交集,最终要比较同一电路任务下的具体器件。 SiC与GaN方案需要回到相同应用任务比较。概念示意。 理解这类材料的...
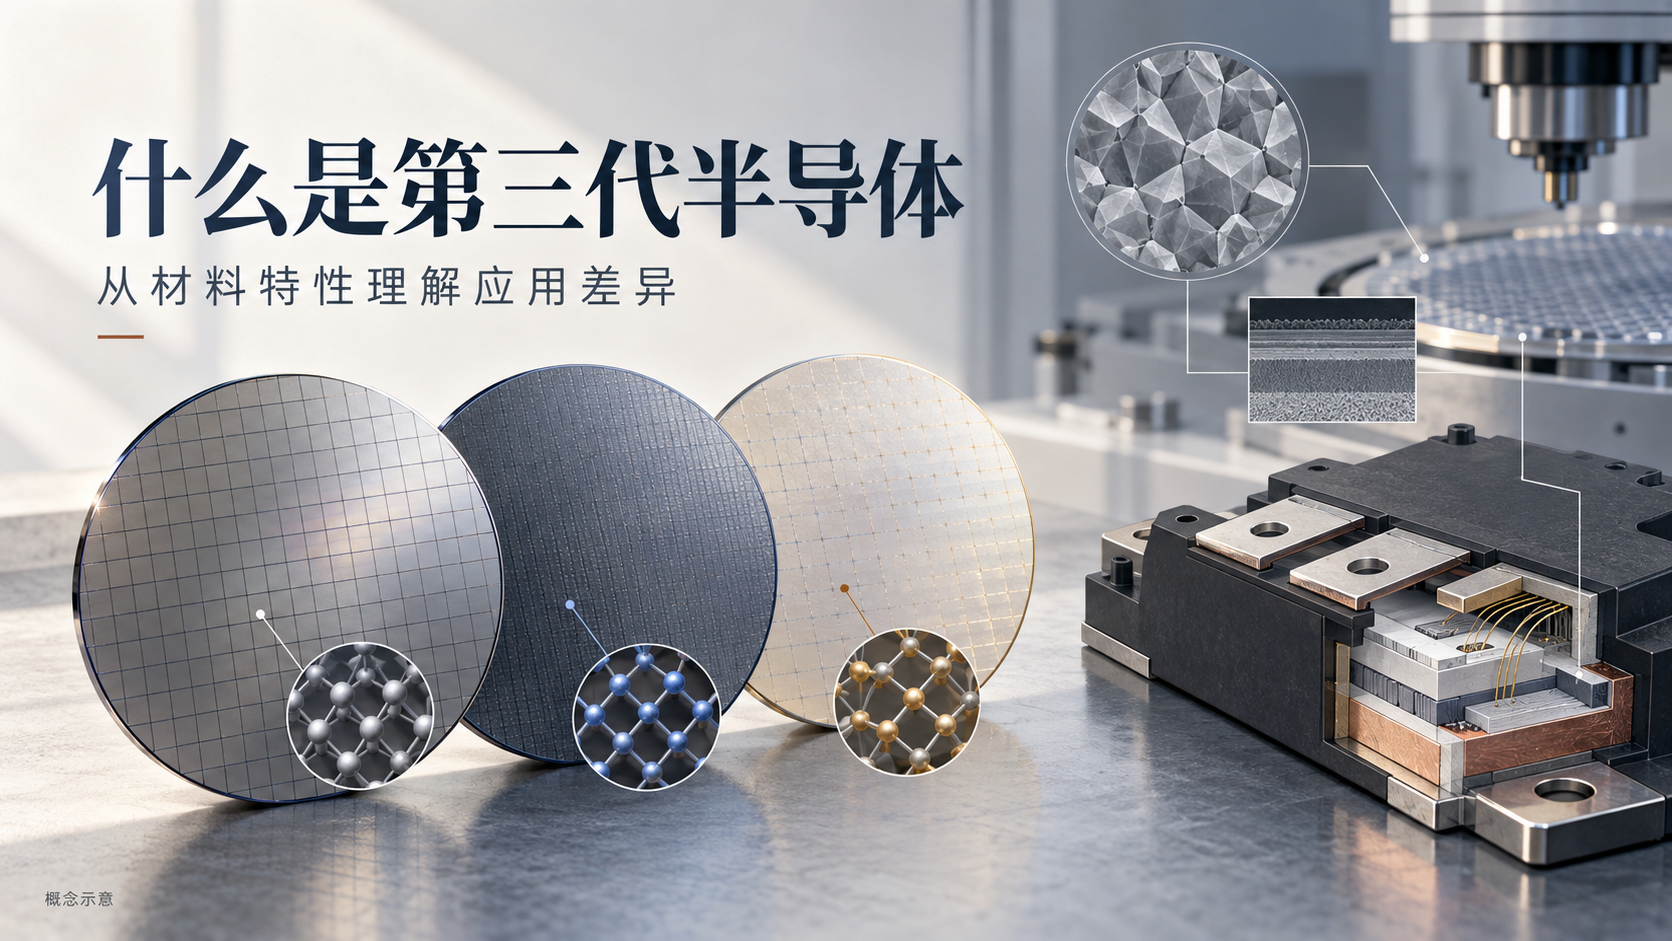
第三代半导体是什么?与第一、二代材料的区别 2026-10-18 18:25:54 半导体与电子 12℃ 0 第三代半导体通常指以碳化硅(SiC)、氮化镓(GaN)为代表的宽禁带半导体材料及相关技术。它们为功率转换、射频和光电子器件提供了不同于传统硅材料的物性基础。“第三代”描述材料体系的拓展,不表示所有性能都高于第一、二代,也不是芯片制程中的“3纳米”。 材料物性为器件设计提供基础,应用价值还需结合器件与电路判断。概念示意。 如果要先区分材料与器件结构,可以结合功率半导体及二极管、MOSFET...
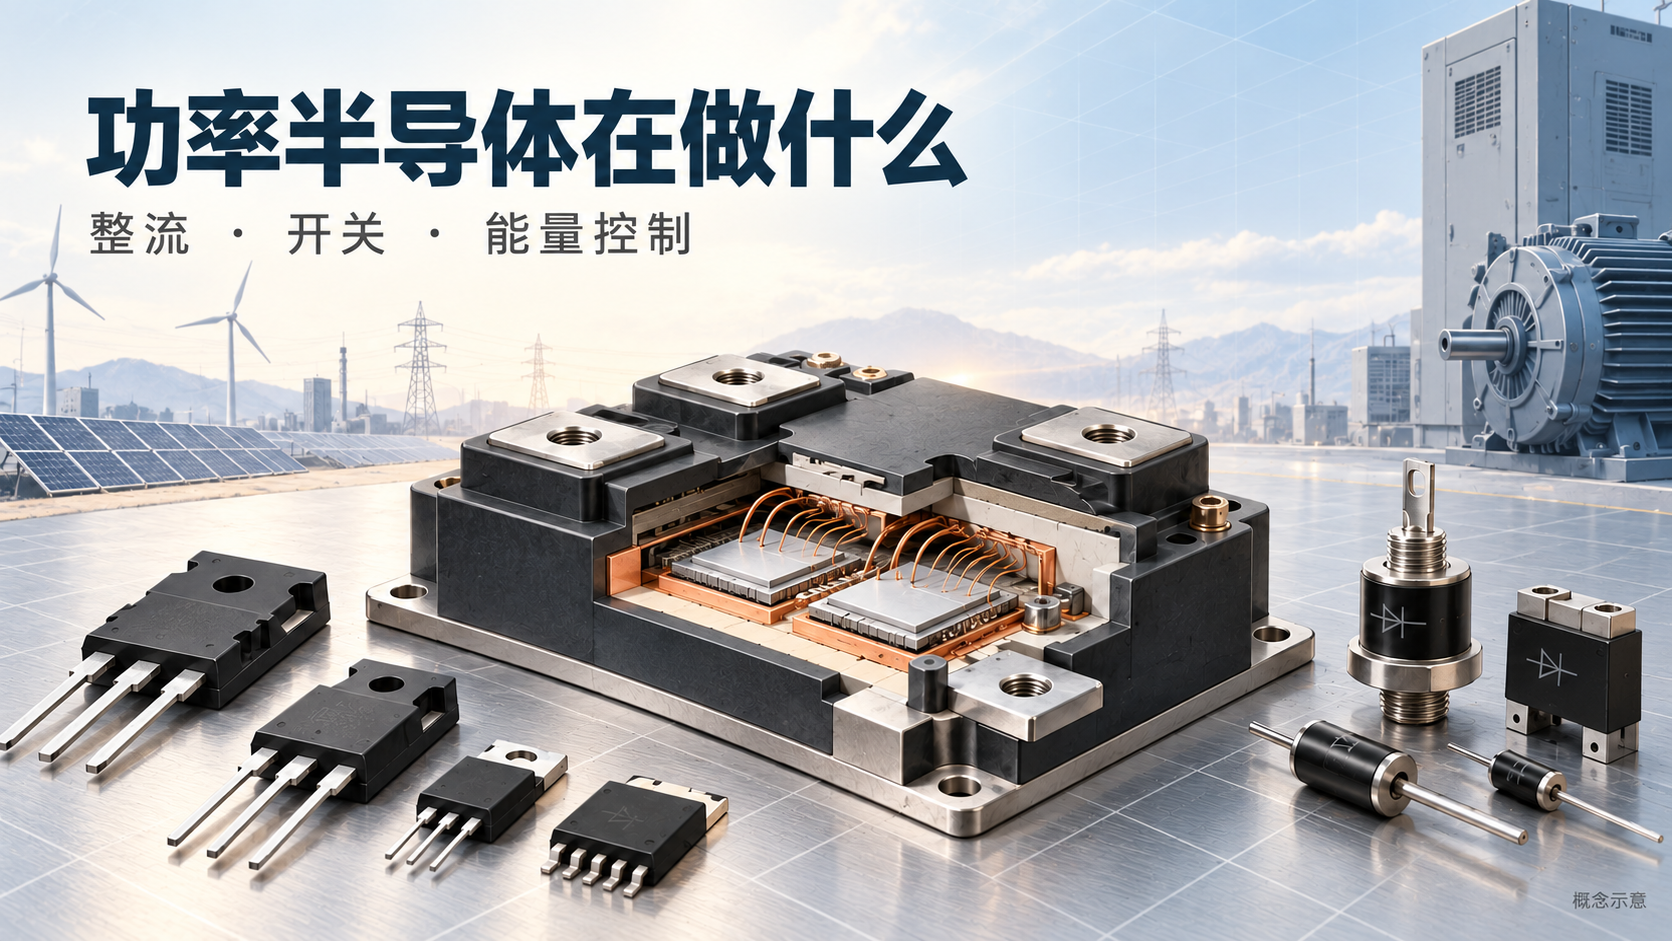
功率半导体是什么?二极管、MOSFET、IGBT的区别 2026-10-18 18:25:11 半导体与电子 12℃ 0 功率半导体是用于控制和转换电能的半导体器件。电源把交流变成直流、变频器调节电机运行、充电设备向电池输送电能,都需要它们参与。二极管、MOSFET和IGBT是其中常见的器件:二极管主要利用方向性实现整流,MOSFET和IGBT则能接受栅极控制,接通或关断主电流。 功率半导体参与整流、受控开关及电能转换。器件封装为概念示意。 功率半导体在设备中做什么 处理器决定“怎样运行”,功率电路负责把电...
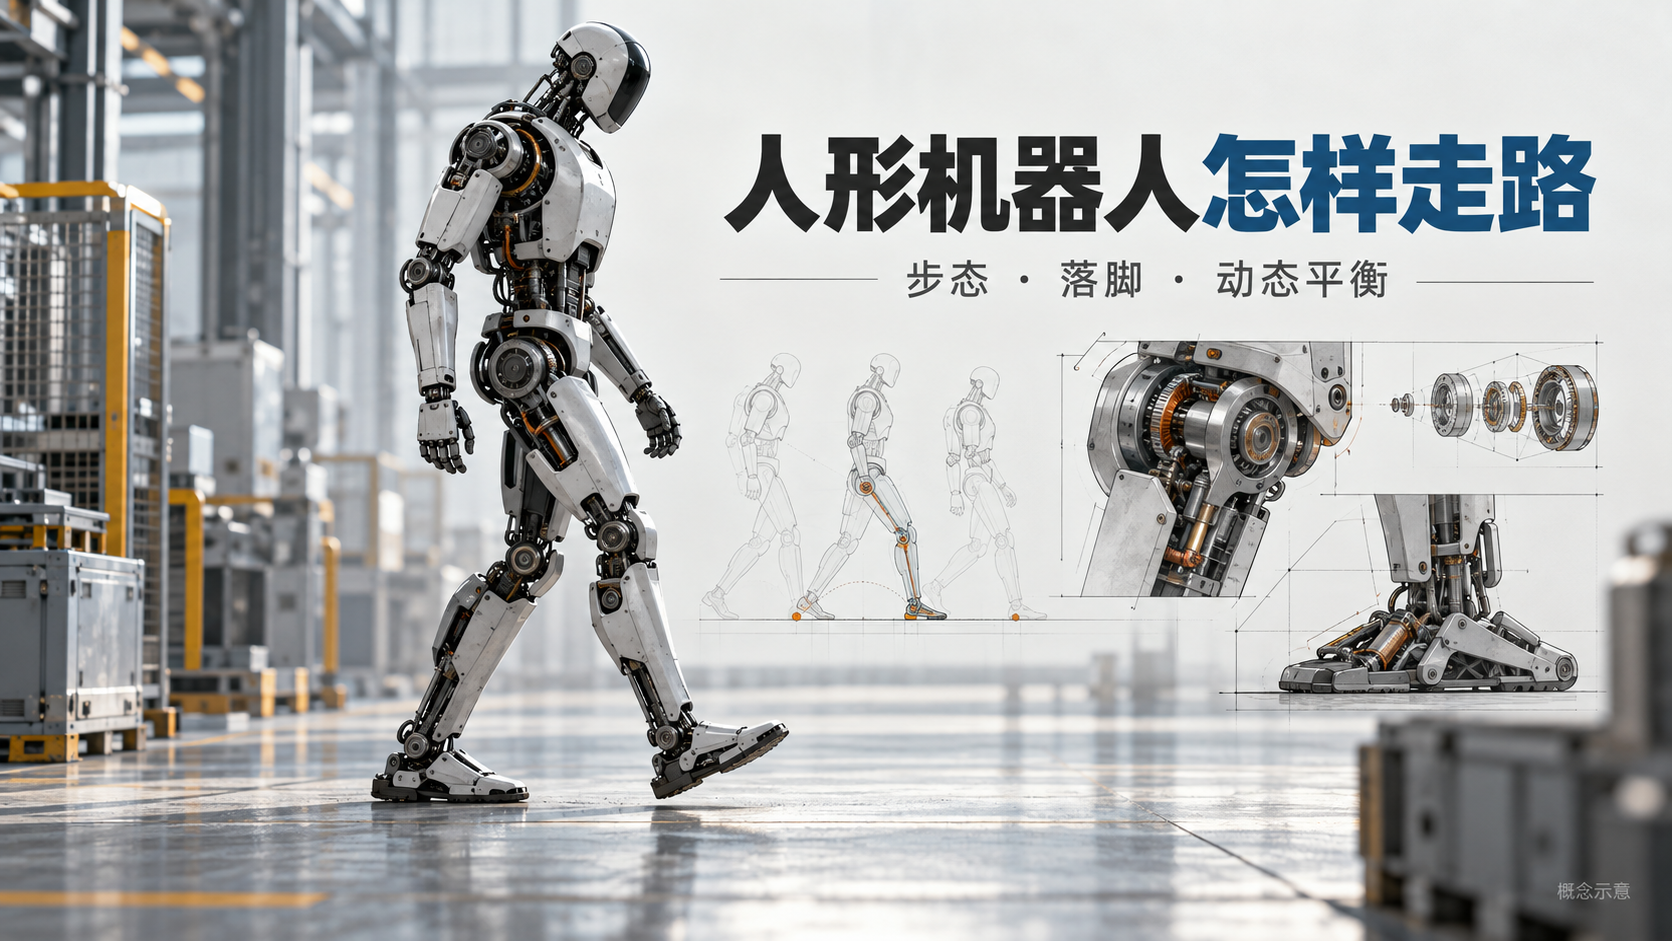
人形机器人怎么走路?双足步态与平衡控制 2026-10-18 18:24:36 机器人 10℃ 0 人形机器人走路,是在左右脚交替接触地面的过程中,持续协调身体运动、落脚位置和地面作用力。关节驱动让腿抬起、前摆、落地;控制系统则根据实际姿态和接触状态调整动作,使机器人在支撑关系不断变化时仍能继续完成运动。只把一套抬腿动作循环播放,通常不足以应对地面误差、负载变化和外部扰动。 双足行走需要持续协调关节运动、落脚位置与接触力。概念示意。 这里讨论采用双足结构的人形机器人。它的行走能力与感知...
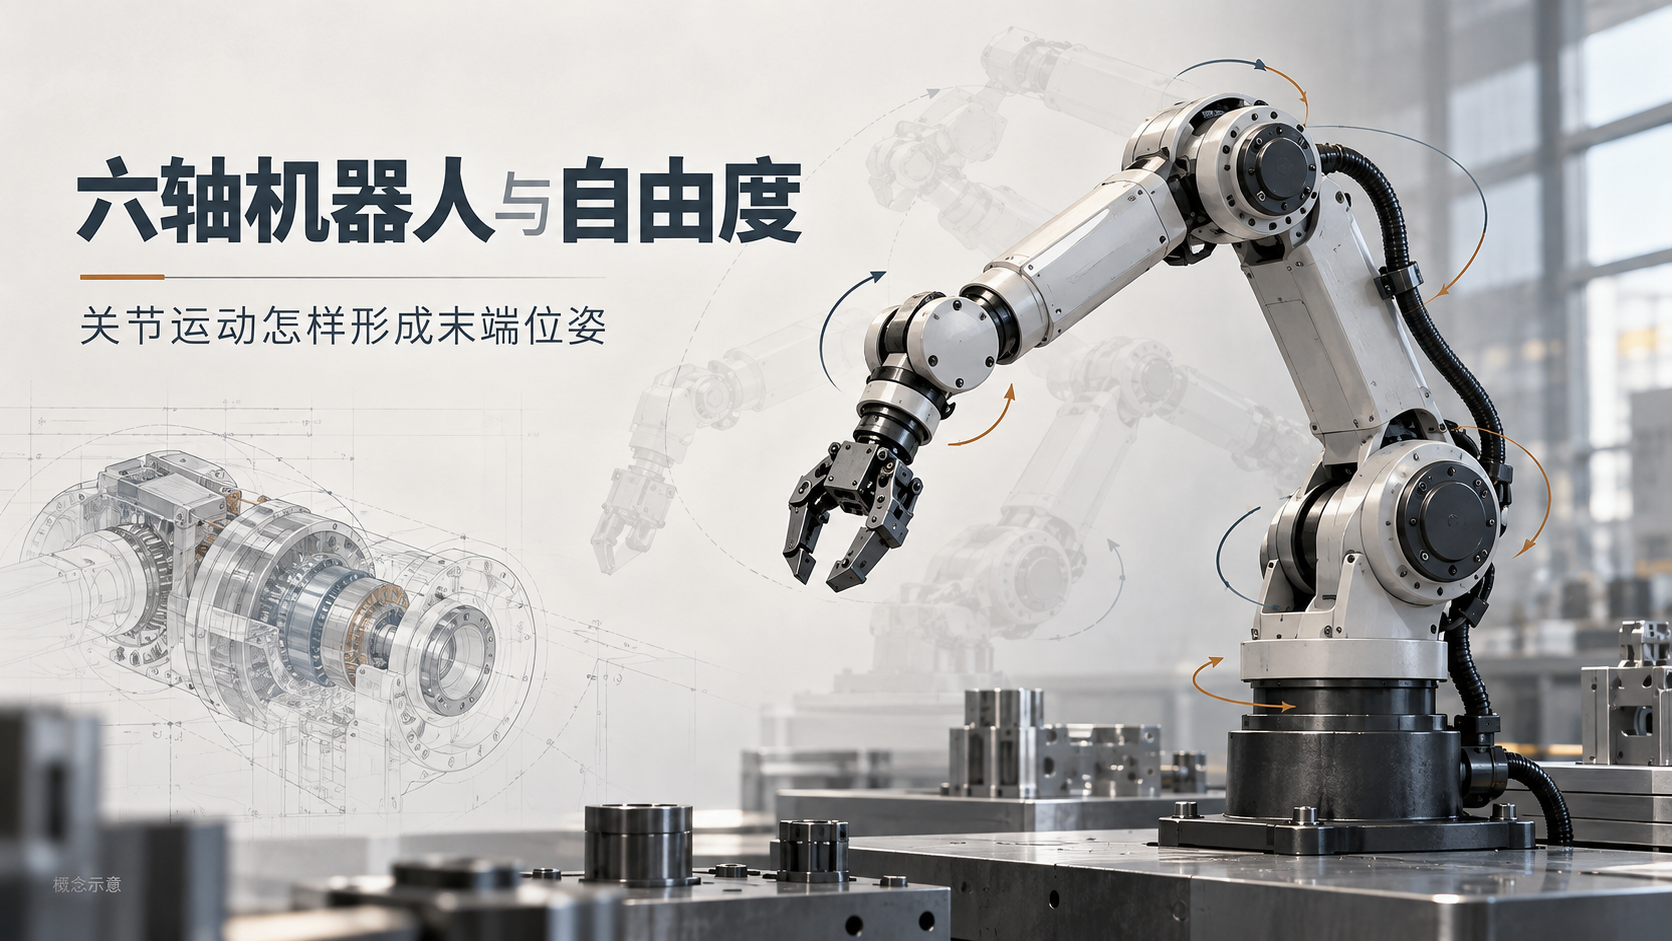
机器人自由度是什么?六轴机器人的每个轴控制什么 2026-10-18 18:24:03 机器人 14℃ 0 机器人自由度描述的是:在约束条件下,需要多少个独立变量才能确定机器人的构型。常见六轴串联机械臂具有六个可独立运动的转动关节,因此通常称为六自由度机器人。但这不意味着第一轴控制X、第二轴控制Y、第三轴控制Z。每个关节绕自己的轴线转动,多个关节协同,才决定工具在空间中的位置和朝向。 六个关节协同形成工具位姿,各轴含义需结合具体机械结构理解。概念示意。 理解这个区别,可以把两个问题分开:机器人...
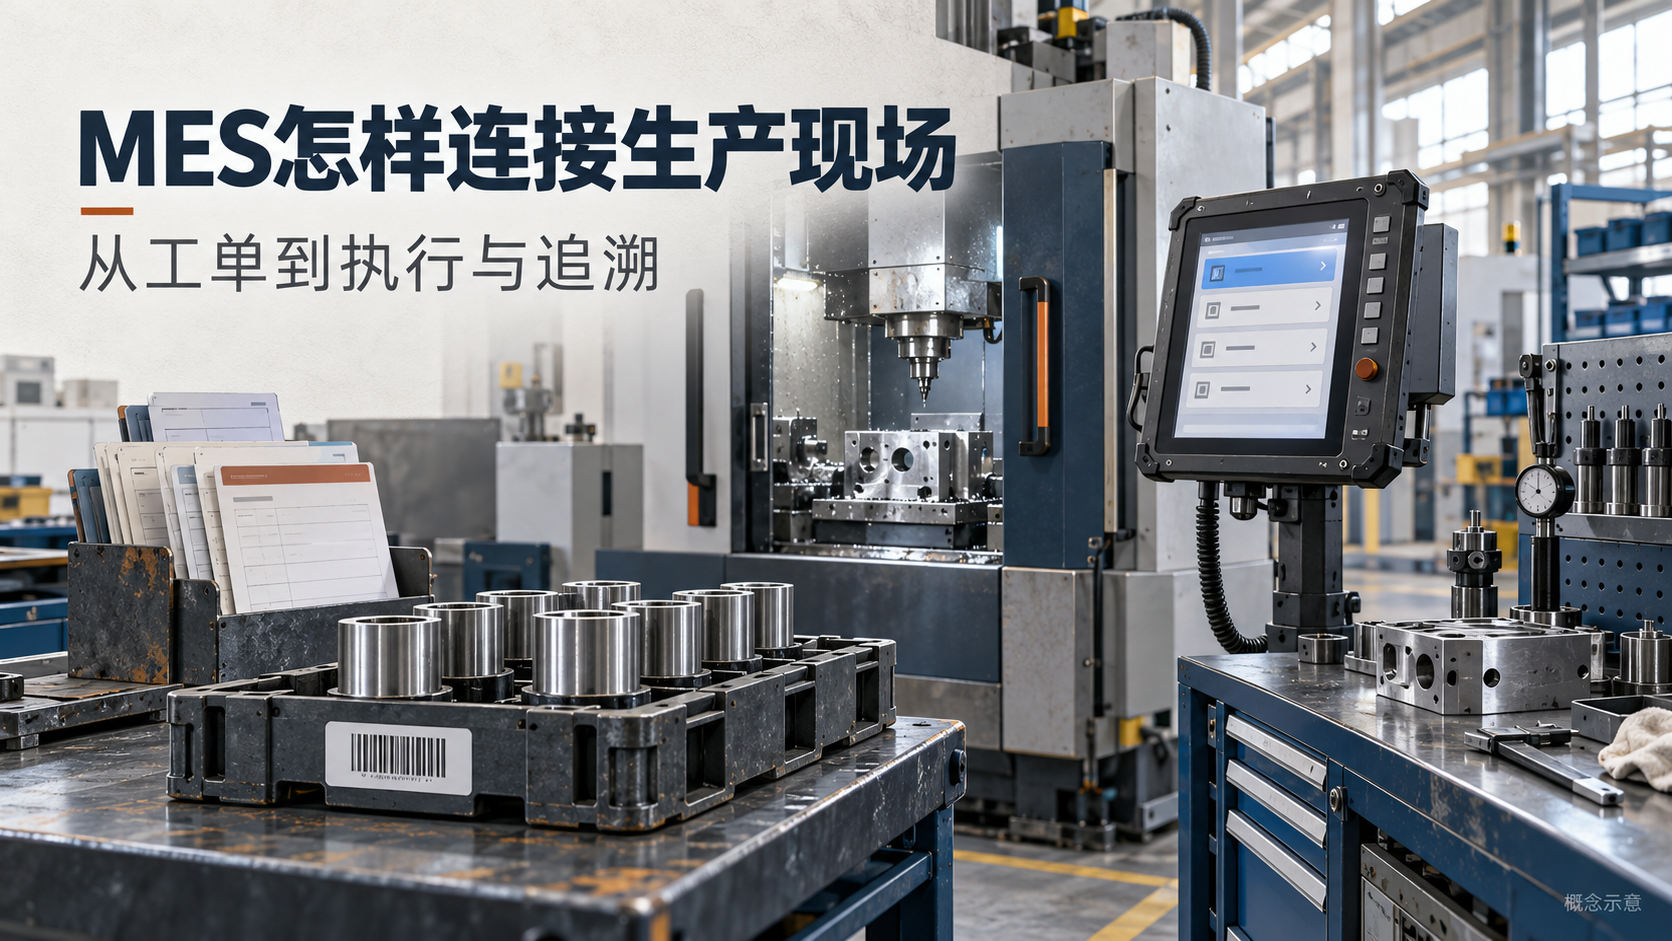
MES系统是什么?核心功能模块与工作流程 2026-10-18 18:23:20 智能制造 16℃ 0 MES是Manufacturing Execution System的缩写,通常译为制造执行系统。它把生产订单转化为现场可执行、可记录、可追溯的任务:安排哪些工件进入哪些工序,检查开工条件,记录实际用料与加工结果,并在发生缺料、设备故障或质量异常时管理后续处理。生产看板只是这些过程的展示界面,MES的重点是管理生产怎样完成。 MES将订单要求与现场作业、生产记录联系起来。概念示意。 理解...
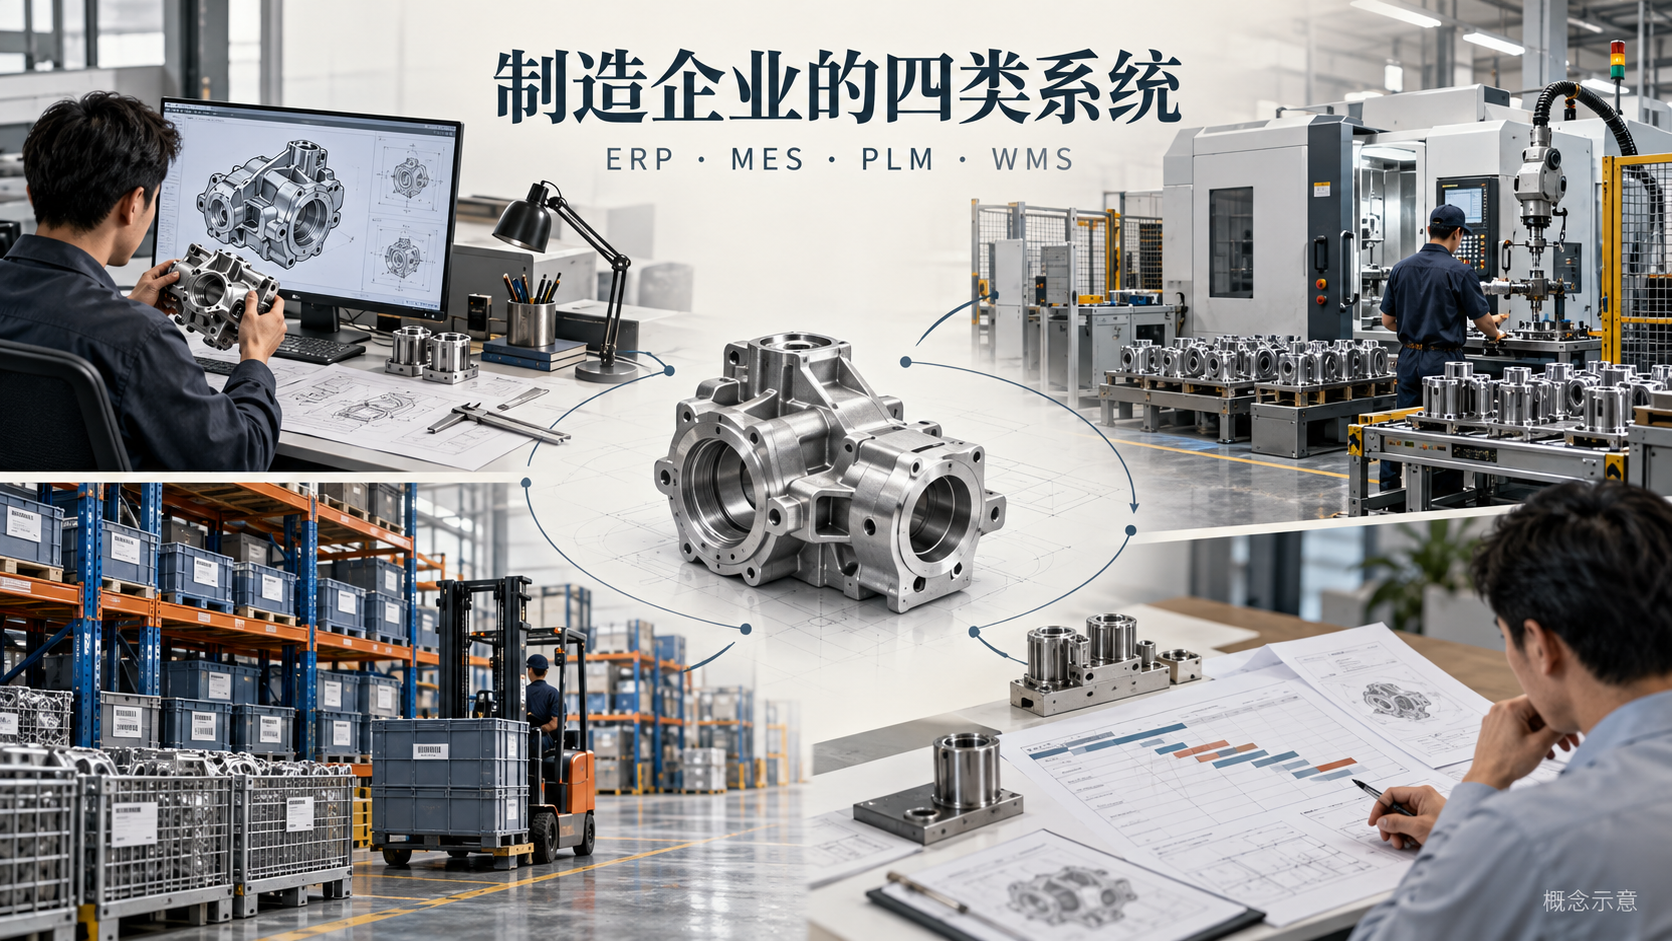
制造企业常用的信息系统:ERP、MES、PLM、WMS分别做什么 2026-10-18 18:22:29 智能制造 17℃ 0 制造企业常用的ERP、MES、PLM和WMS,分别侧重经营与资源计划、生产执行、产品生命周期管理、仓储作业。ERP回答“接了什么订单、需要哪些资源”,MES记录“现场按什么要求做、实际做得怎样”,PLM管理“产品应该是什么样、哪个版本有效”,WMS落实“物料在哪里、怎样收发和移动”。 ERP、MES、PLM与WMS分别承担资源、执行、产品和仓储等管理职责。概念示意。 这四类名称描述的是管...
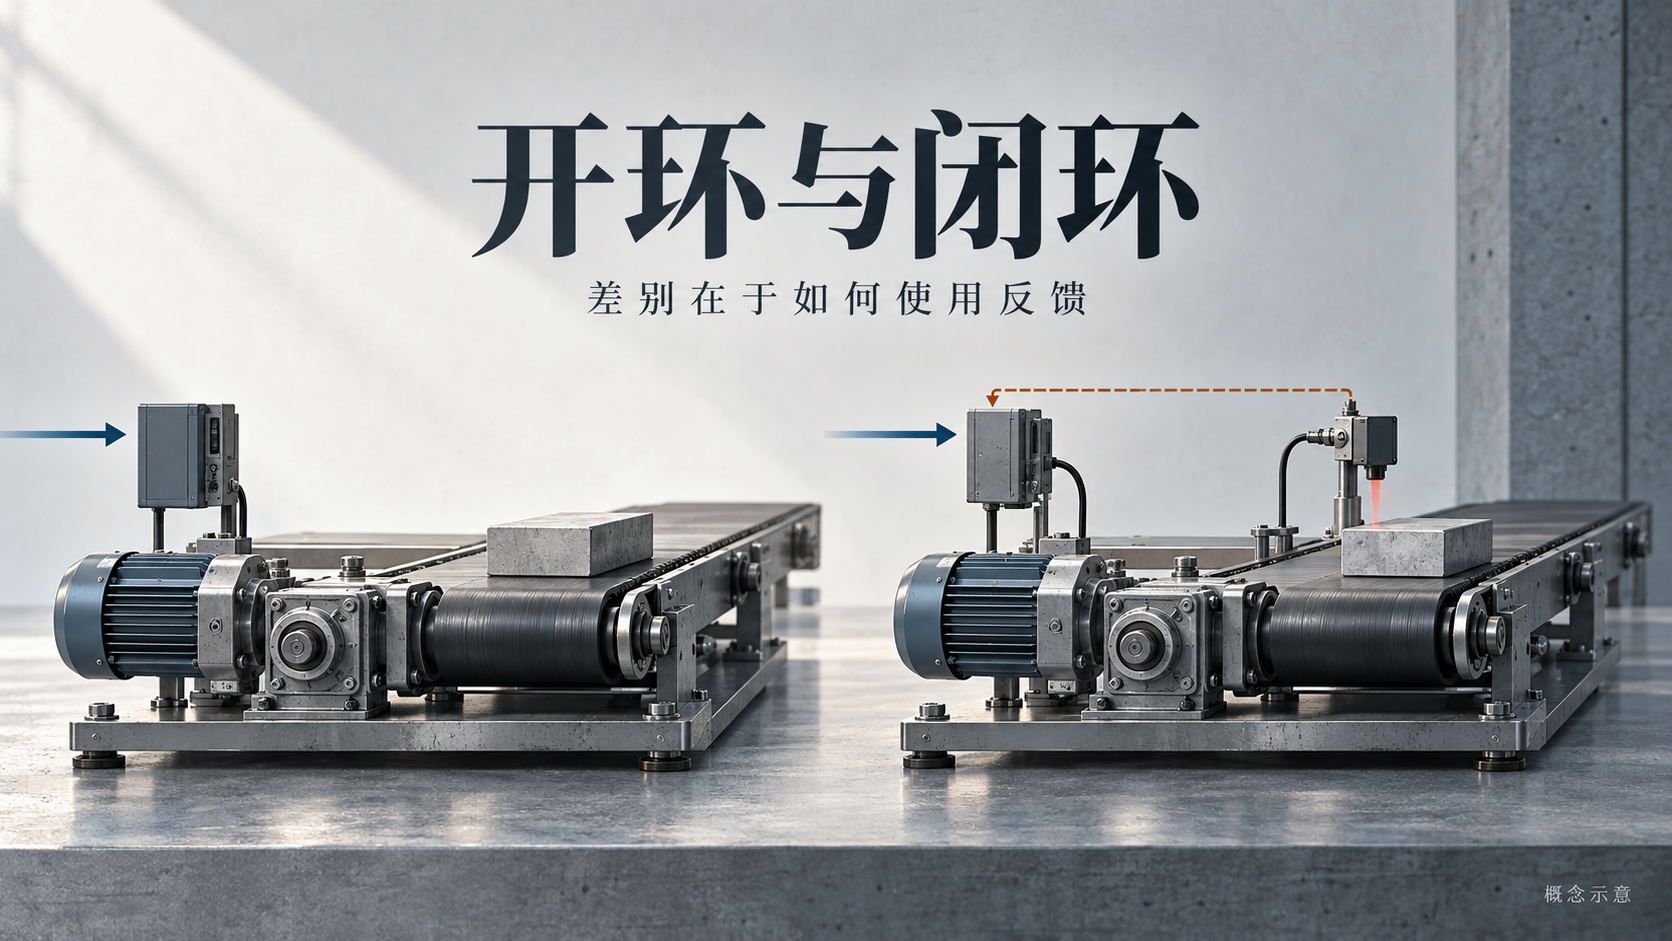
闭环控制和开环控制有什么区别 2026-10-18 18:21:25 技术科普 17℃ 0 闭环控制和开环控制的核心区别,是控制动作是否利用被控量的反馈。开环根据预定指令、时间或模型安排输出,不依据该被控量的实际结果进行纠正;闭环把测量结果返回控制系统,依据目标与反馈的差异调整动作。 开环与闭环的关键差别,在于受控量的反馈是否参与控制。概念示意。 这里的关键是“反馈是否参与控制”,而不是现场有没有传感器、屏幕或PLC。两种方式都能自动运行,也可以同时存在于一台设备的不同环节。要...
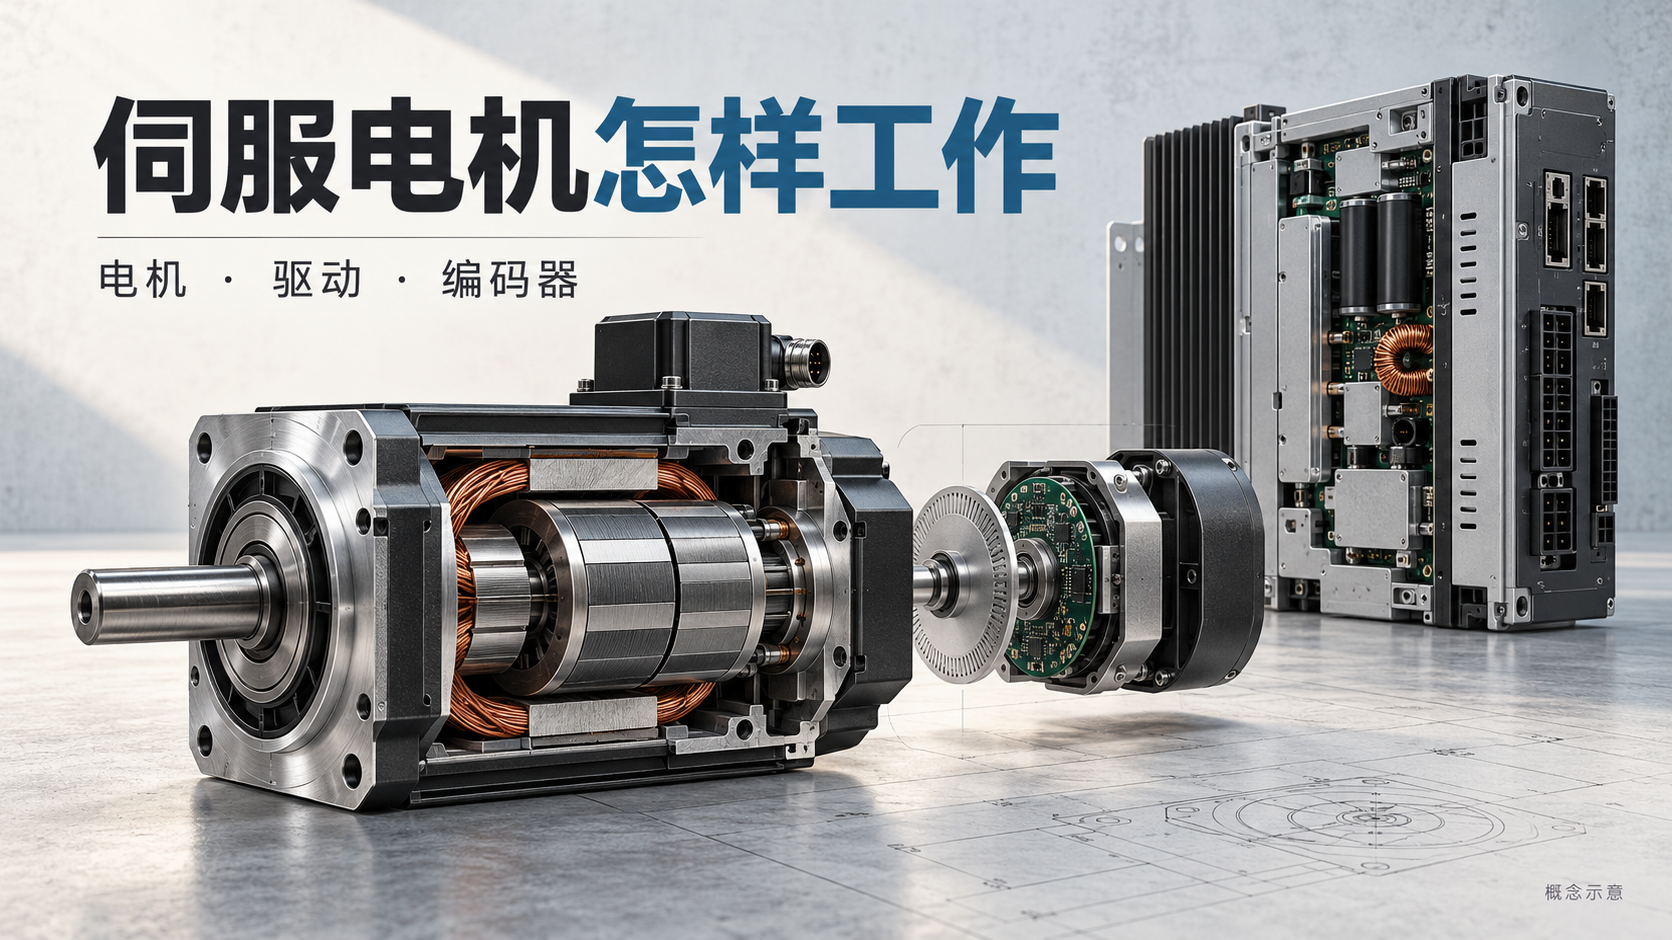
伺服电机工作原理是什么?结构、控制方式与编码器作用 2026-10-18 18:19:35 技术科普 14℃ 0 伺服电机的工作原理,是由驱动器按照运动指令向电机供电,同时读取反馈信息,比较目标与实际状态,再持续调整输出,使位置、速度或转矩按要求变化。电机负责把电能转成机械运动,反馈装置负责测量,控制器和驱动器负责计算与调节;“伺服”能力来自这些部分组成的系统。 伺服运动由电机、驱动与反馈系统配合完成。概念示意。 理解这一点,可以回答两个常见疑问:为什么电机接上电源并不会自动完成精确定位,以及为什么...