机器人末端执行器是安装在机器人末端、直接完成抓取或工艺任务的工具。例如,机械夹爪通过夹指接触工件,真空吸盘利用压差保持工件,焊枪、拧紧轴和打磨头则执行加工或装配。机器人本体把工具送到规定位置和姿态,末端执行器决定怎样与工件发生作用。
夹爪、吸盘和快换装置不是同一层级的分类:前两者是抓取工具,快换装置主要连接机器人与可替换工具。理解一套末端系统,需要同时看工件能否被保持、工具接口是否可靠接合,以及机器人是否正确计入工具和工件的负载。
从机器人法兰到工件:末端执行器负责什么
一条常见的安装链是:机器人腕部法兰—适配板或快换装置—末端工具—工件。法兰提供机械安装基准,适配板连接不同安装接口,快换装置提供可重复连接和分离的界面,工具末端的夹指、吸盘或加工头才接触工件。适配板和快换均不是每个系统必备;简单工具也可以直接固定在法兰上。
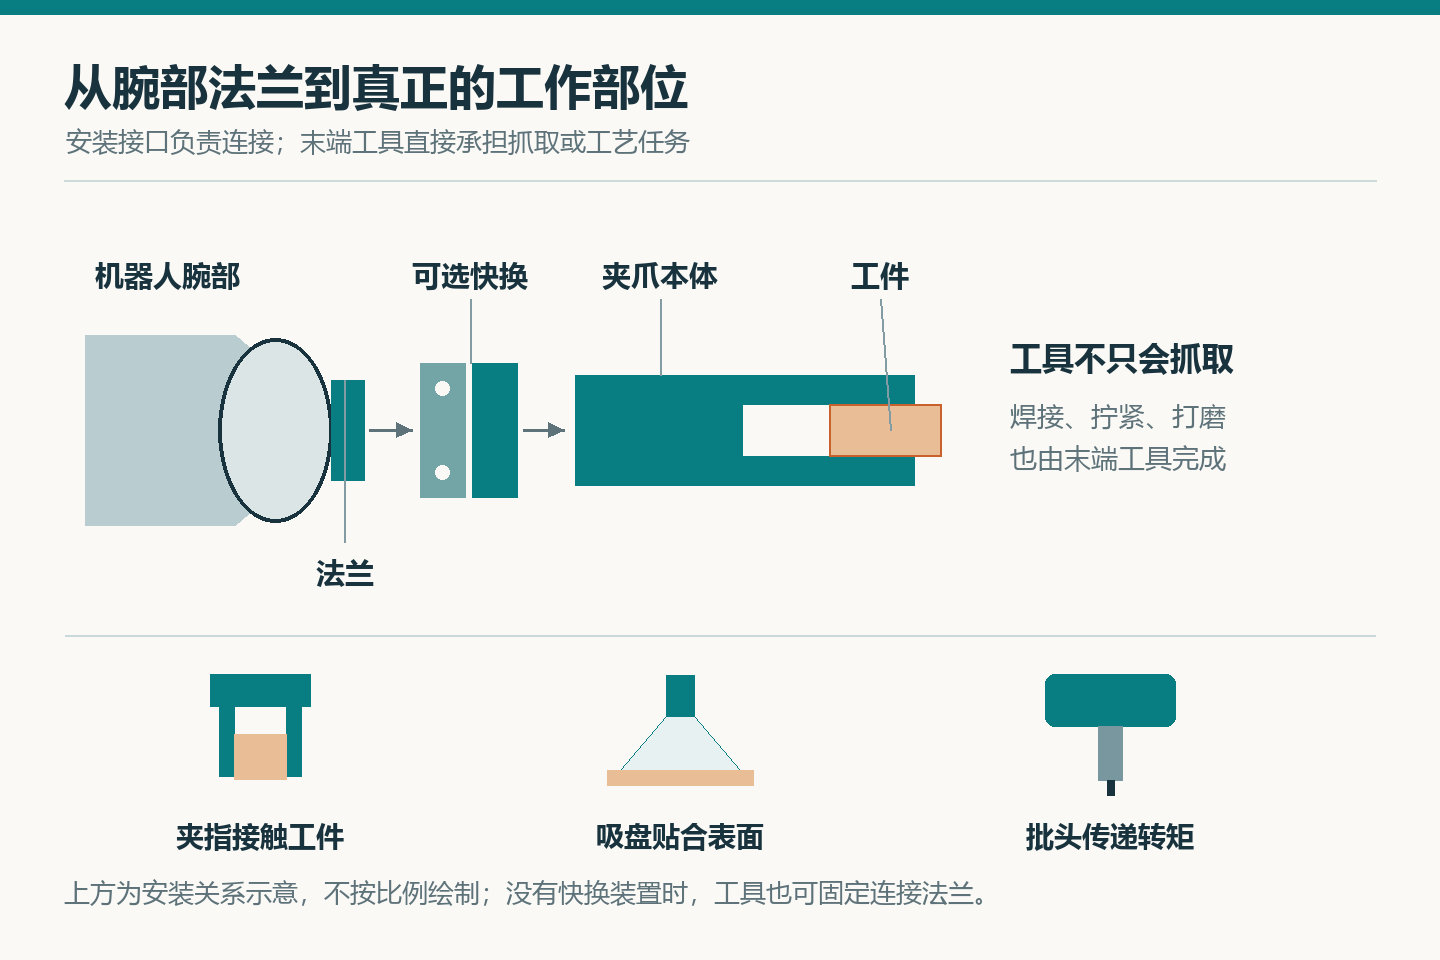
例如,搬运零件时,工具需要建立并维持夹持;拧螺钉时,拧紧轴需要把转矩传到紧固件;打磨时,工具还要与表面形成合适接触。不能把末端执行器一律叫作“机械手爪”,也不能认为装上夹爪就自动具备工件定位、检测和完整作业能力。
Universal Robots的末端工具集成说明把工具的任务、坐标、负载及外部作用力联系起来。关于本体、驱动和控制系统的分工,可先阅读工业机器人的组成与工作原理;本文重点解释末端与工件之间的作用关系。
夹爪靠摩擦或形状约束保持工件
摩擦夹持:夹紧方向与承载方向往往不同
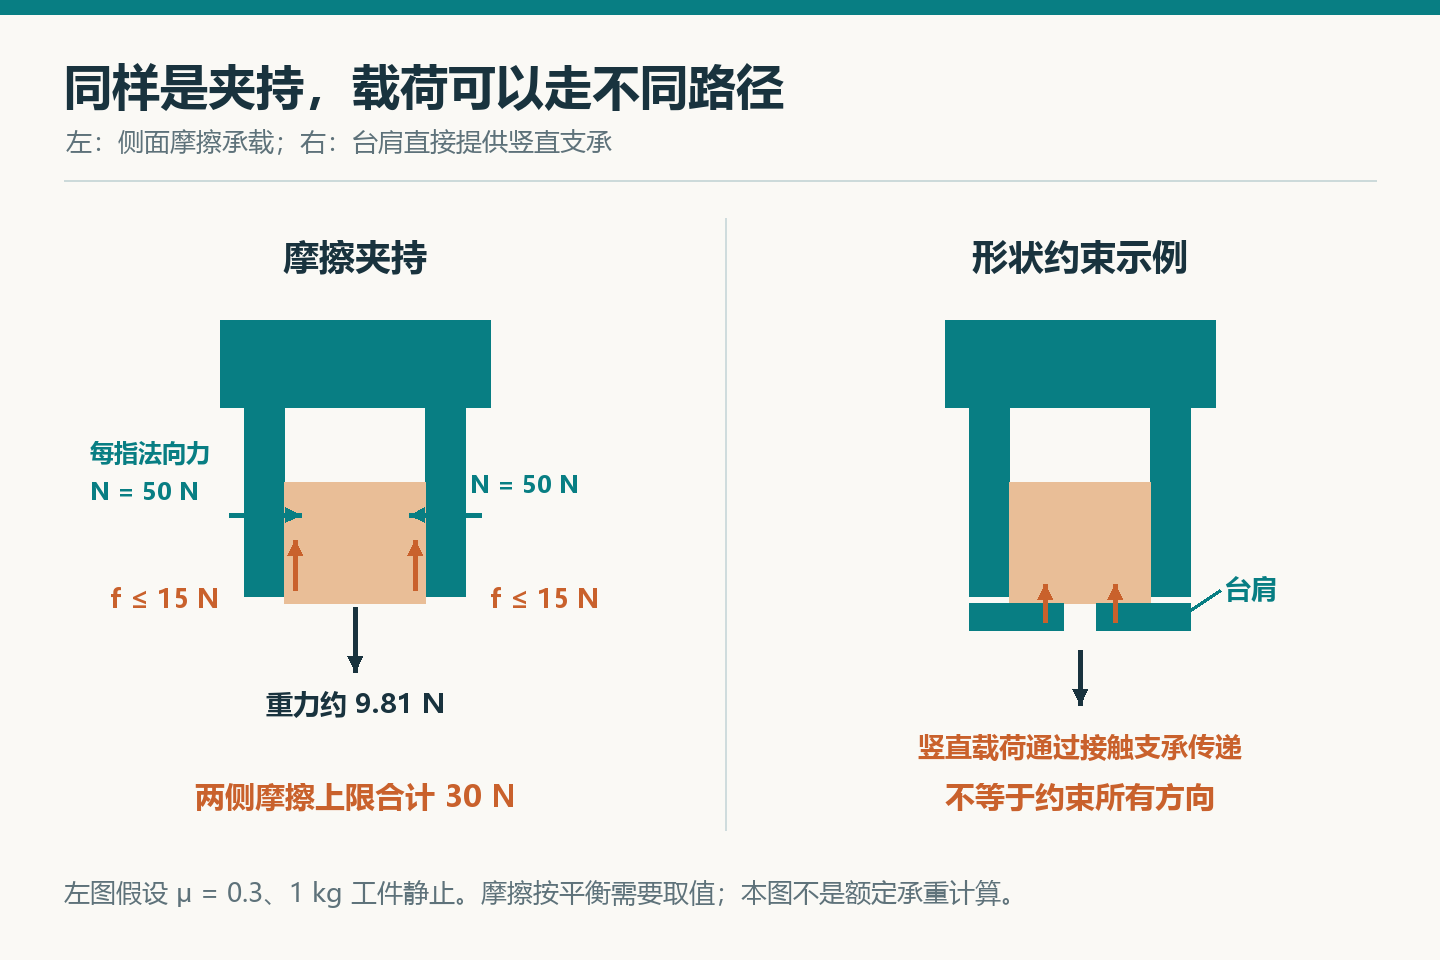
两指从左右夹住一个竖直放置的方块时,夹指施加的主要是水平方向法向力;抵抗方块向下滑动的,则是接触面上的静摩擦力。可提供的摩擦上限与法向力、接触材料和表面状态有关。油污改变摩擦条件,即使夹紧力不变,工件也可能更容易滑落。
用一个仅用于理解受力的模型:假设两侧均为平面接触,每指法向力N为50 N,静摩擦系数μ假设为0.3,工件静止且无其他外力。两侧静摩擦力上限合计为2μN=2×0.3×50=30 N。1 kg工件的重力约为9.81 N,因此在这个简化模型中,所需静摩擦小于上限。静止时摩擦力随平衡需要取值,并非两侧一直各施加15 N。
这不是“夹爪能搬3 kg”的额定结论:加速、转向、急停、偏心受力、摩擦波动和夹指变形都不在上述模型内。资料中的“夹持力”还可能指单指力或各指合力,必须看定义;把合力再次乘以指数量会重复计算。夹指越长,作用到夹爪导向和传动机构上的力矩也可能越大,不能脱离作用点理解标称夹持力。
形状配合与驱动方式是两件事
如果夹指带有承托工件台肩的结构,向下的载荷可以通过接触支承传到夹指,不再仅靠侧面摩擦抵抗。包络、凹槽和台肩也能限制特定方向的位移,但限制哪些方向取决于具体接触几何。例如,一个简单托底结构不一定阻止工件向上脱出或绕某轴转动。形状配合仍受夹指强度、接触应力和保持闭合能力约束。
Robotiq夹爪手册将摩擦抓取和形状配合抓取分开说明。它们描述的是工件怎样被约束;气动、电动描述的是夹爪怎样获得驱动力。气动夹爪利用压缩空气推动执行机构,电动夹爪通常用电机及传动机构驱动夹指,二者都可能采用平行夹指或角度开合结构。
按夹指运动看,平行夹爪让夹指沿导向平移,角度夹爪让夹指绕轴摆动;按接触方式,还可有外夹、内撑等。Festo对夹爪类型的说明也将驱动形式与机械结构区分开。仅凭“气动”不能判断是否依赖摩擦,仅凭“电动”也不能保证具有某种精度或完整的力反馈。
吸盘靠压差,密封决定压差能否维持
真空发生器或真空泵从吸盘与工件围成的空间中排出空气,使内部压力低于周围环境压力。密封唇减少空气进入,内外压差在有效吸附面积上产生法向保持力。不是吸盘内部凭空出现一种“拉力”,而是工件两侧的压力作用不再平衡。
静态、理想密封条件下,理论法向力可写成F=Δp×A。Δp是环境压力与吸盘内压力之差,A是密封后参与受力的有效面积,不一定等于吸盘外径算出的面积。例如,假设Δp为40 kPa,有效面积为10 cm²,即0.001 m²,则F=40000×0.001=40 N。这只是理想静态法向力,没有包含动态载荷和应用余量,不能直接作为可搬运质量。
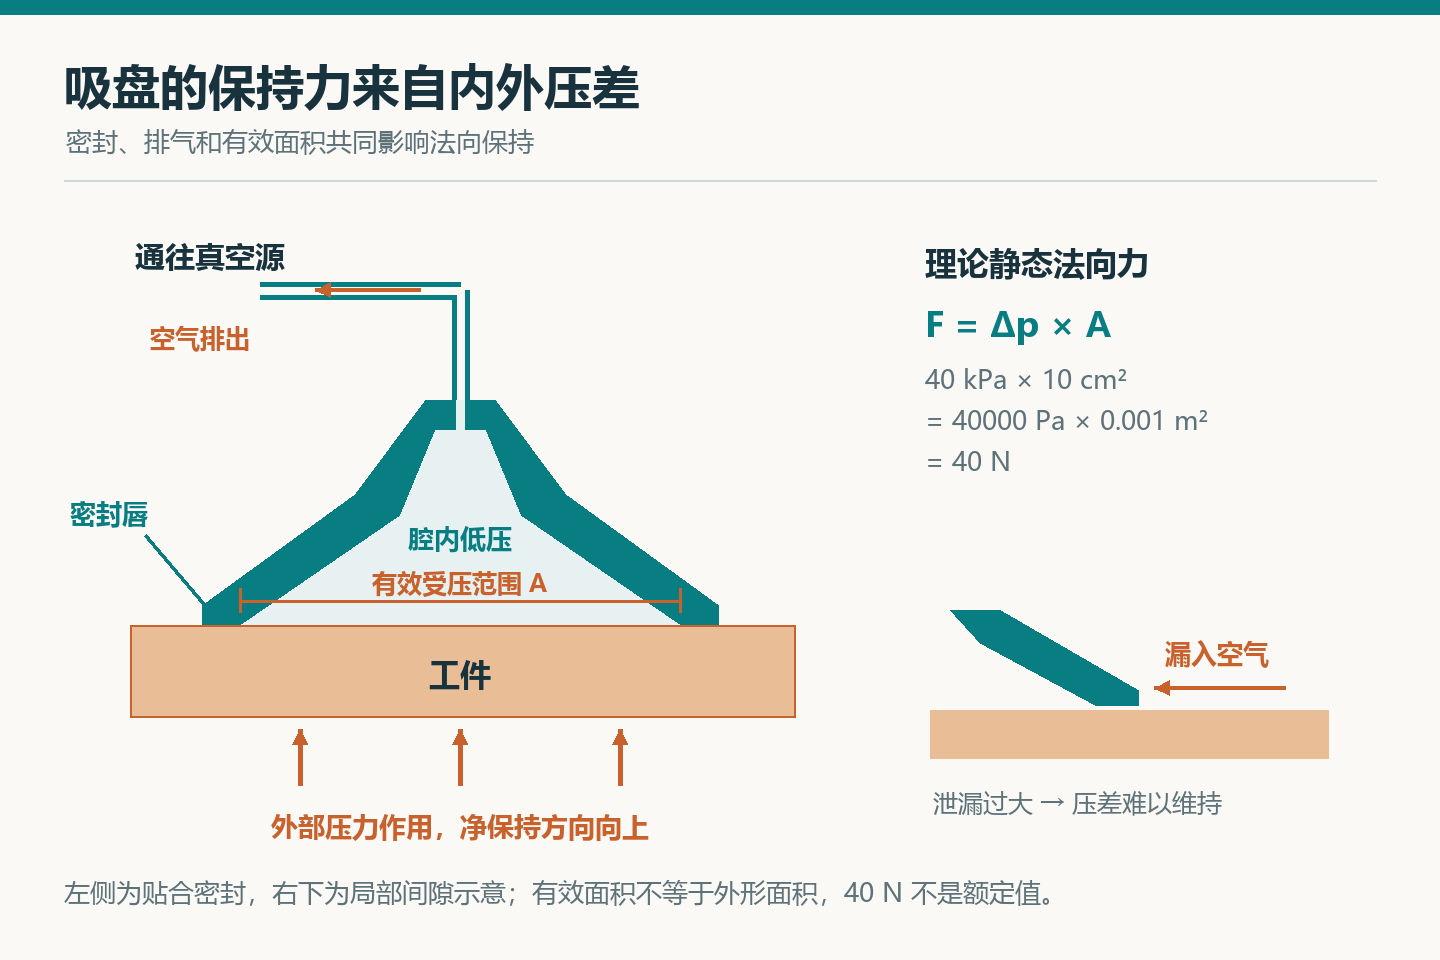
Schmalz的吸盘原理说明给出了压差与有效面积的关系,并强调工件表面、刚性和抽气流量等条件。吸盘碰到表面不等于已经建立足够压差:密封唇跨过孔洞、贴在粗糙纹理上,或工件自身透气,都会持续漏入空气。如果抽气能力不足以补偿泄漏,腔内压力就会升高,保持力下降。增大吸盘也可能同时增大泄漏范围,因此不能只看面积。
方向也会改变问题。把工件沿吸附面法向提起,主要关注法向保持;让竖直板材贴在侧向吸盘上,重力沿接触面方向作用,还要看切向摩擦和变形。偏心载荷可能使一侧密封唇先翘起,形成剥离,而不是整片面积同时均匀失效。Schmalz的技术数据说明分别列出法向吸力和切向力,两者不能直接互换。
多个吸盘形成的系统还涉及气路分配和接触高度。各吸盘未必平均分担工件重量;某一处漏气是否影响其余吸盘,取决于分区、阀件和气路结构。真空读数可以反映某个测量位置的压力状态,但不能单凭一个数值证明所有吸盘都已正确贴合。
快换装置连接机械接口,也连接介质和工具身份
典型机器人快换装置由机器人侧主盘和工具侧工具盘组成。定位结构使两侧建立预期的相对位置,锁紧机构把它们保持在接合状态并传递载荷。以一种常见结构为例,气动活塞推动凸轮,使钢球进入工具盘的锁紧环;其他快换结构可以采用不同锁紧方式,不能把某一种机构当作全部产品的共同构造。
ATI快换装置原厂手册说明了主盘、工具盘和可选接口模块的关系。除了机械连接,系统可按配置传递压缩空气、真空、液体、电源和控制信号。接口装得上、机械锁得住、介质接通和通信正常,是不同的条件;并不是每套快换都自带所有通道,也不能因为已发出锁紧命令就认定实际锁紧完成。
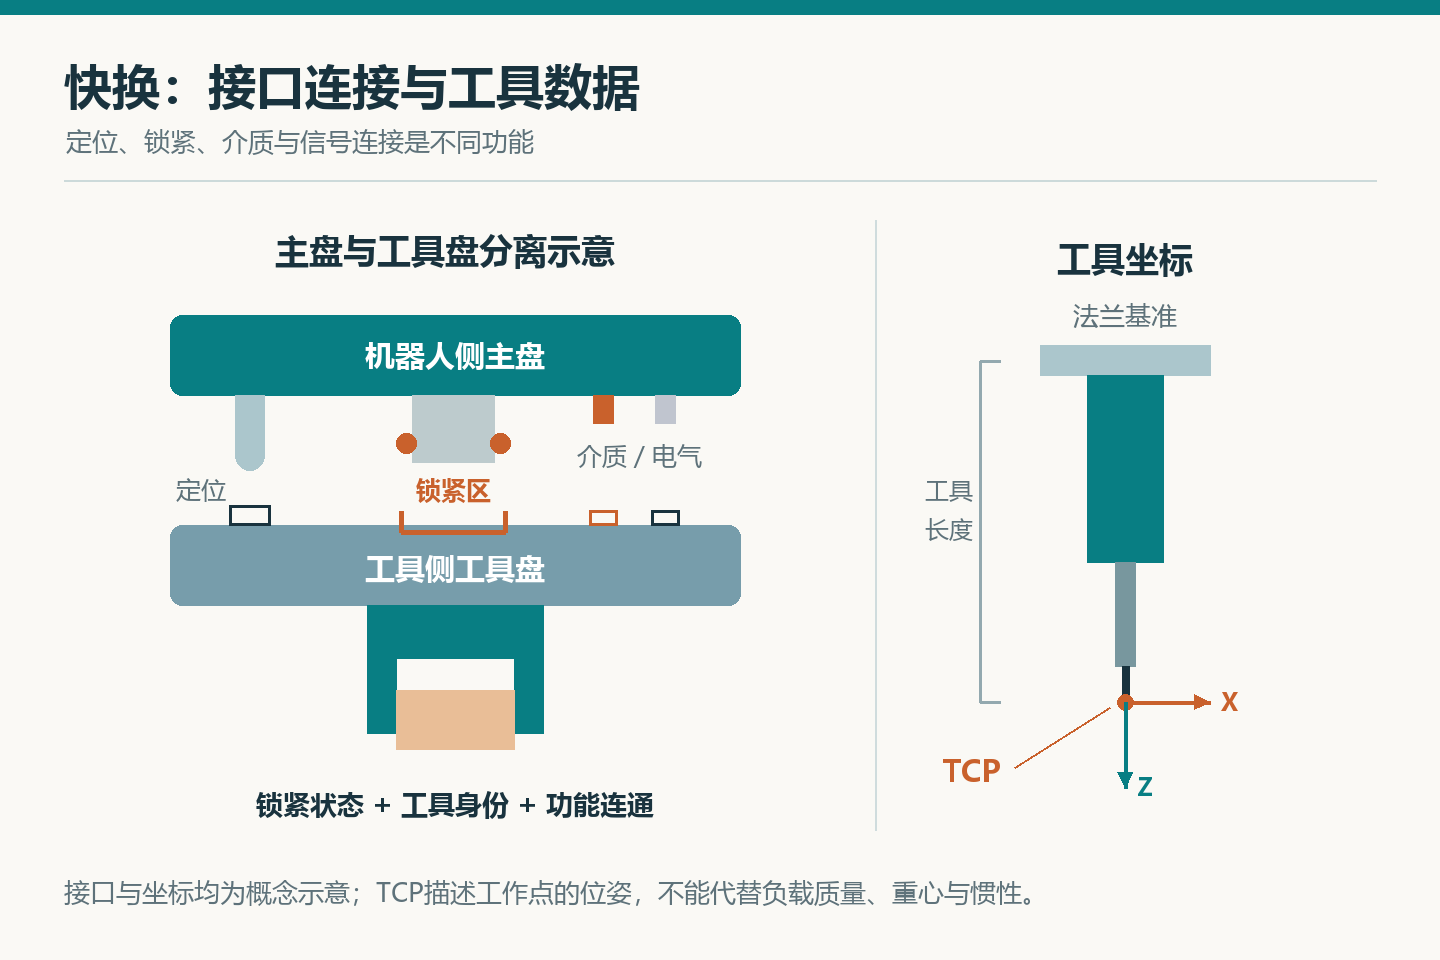
更换工具后,控制系统还必须知道当前装的是哪一件工具。工具识别信息用于匹配程序和工具数据,锁紧状态信号用于确认接口状态。对带自动换工具功能的系统,工具存放位置与工具在位信息也参与换装过程;它们不能由“机器人已经到达换工具位置”替代。
卸下工具时,还存在载荷的交接:工具先在工具架得到可靠支承,再解除机器人侧与工具侧之间的锁紧,确认接口已分离、工具仍留在工具架后,机器人侧才能退出。这个顺序说明,快换过程既包括连接状态的变化,也包括工具由谁承托;仅有解锁指令不能证明卸下已完成。
TCP,即工具中心点,描述程序关注的工作点及工具坐标方向相对于法兰的位置关系。夹爪可能以两指之间的抓取中心为工作点,吸盘可能以接触中心为工作点,拧紧工具通常关注批头端部和轴向。换成不同长度的工具,却继续使用原来的TCP,机器人即使把法兰送到同一位置,真正工作点也会偏移。
重复装回同一工具时,可以调用已经验证、与该工具身份匹配的TCP和负载数据,并确认快换连接有效;不是每次快换都必然重新示教整套坐标。若夹指、转接结构或工具长度改变,则原数据可能不再适用,需要重新校核。快换的重复连接能力也不能代替整套机器人工作点精度的验证。
工具和工件一起构成机器人的末端负载
机器人承受的不只是工件质量。夹爪本体、定制夹指、传感器、适配板、快换和被抓工件,都可能构成法兰之外的负载。额定负载不能直接理解成“允许抓取的净工件重量”;同时还要看该机器人规定的重心位置、惯性及相关载荷条件。Universal Robots的负载说明明确把夹具和工件一起计入,并将质量、重心和惯性与运动能力联系起来。
先看静力矩的简单例子:把工具与工件简化成总质量2 kg的载荷,忽略加速度和工艺力。当重力作用线到所讨论腕部转轴的垂直力臂为0.10 m时,重力矩约为2×9.81×0.10=1.962 N·m;力臂增至0.20 m,重力矩变为3.924 N·m。质量没有增加,力矩已经加倍。这里用的是垂直力臂,不是任意方向的法兰到重心距离。
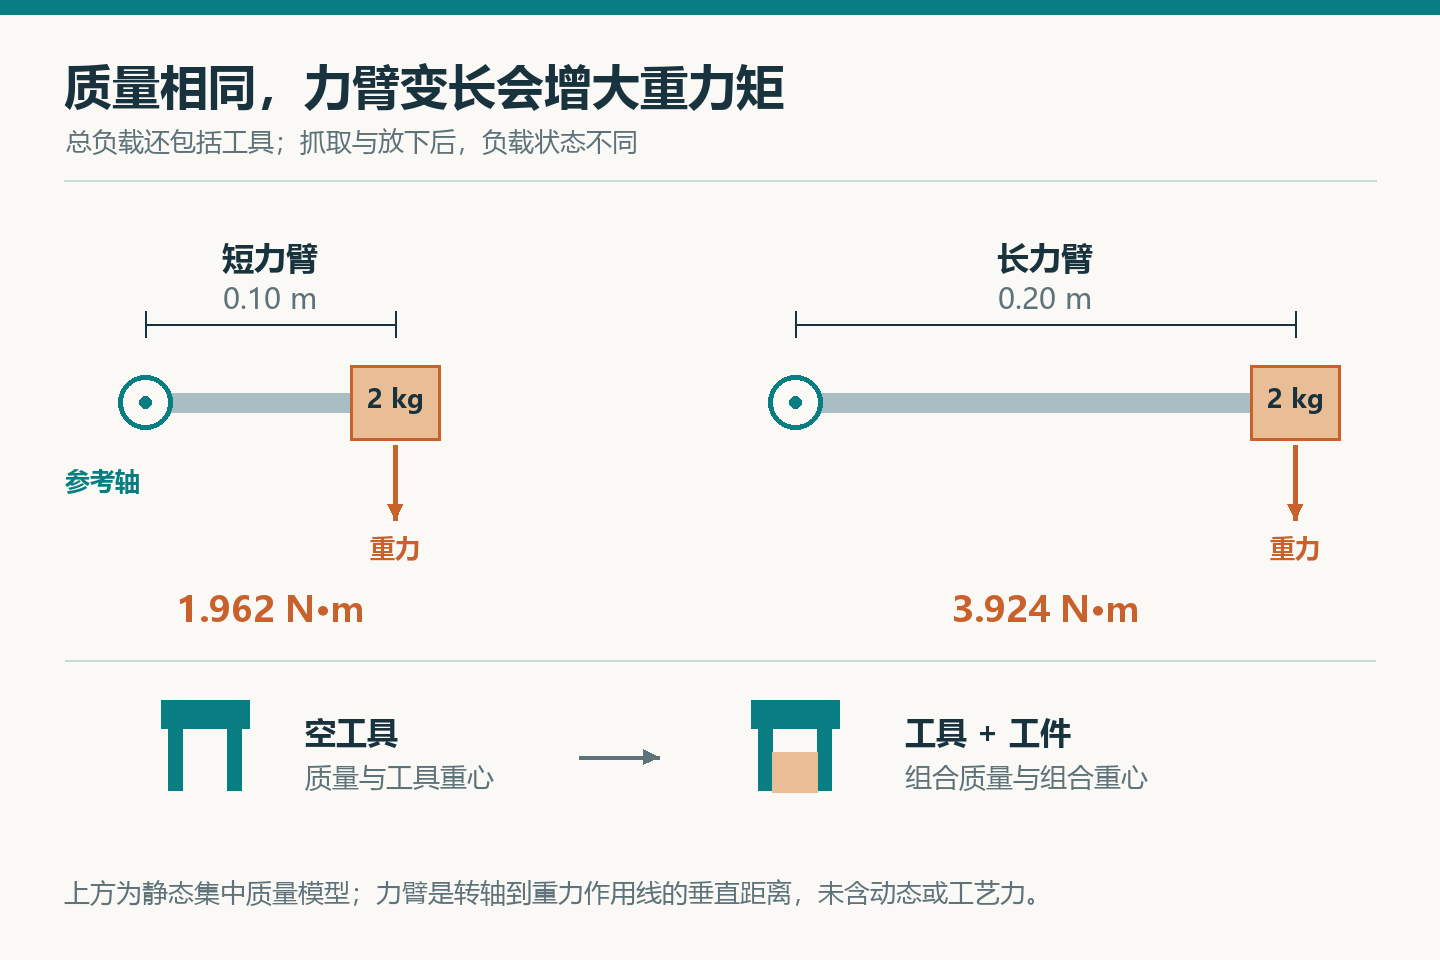
运动中还要考虑惯性。相同质量分布得更远,绕相关转轴加减速通常需要更大的转矩;即使总质量和重心相同,不同形状的工具也可能有不同转动惯量。长工具还可能放大挠曲和振动,对定位和稳定接触产生影响。对于拧紧、打磨等加工任务,工艺反力和反转矩也会经安装链传到本体。
TCP是程序关注的工作点,重心是质量分布的结果,二者通常不是同一个位置。抓住工件后,总质量和组合重心会改变;放下后,又回到空工具状态。控制系统需要使用与实际持件状态一致的负载数据。即使本体允许某个载荷,也不代表快换、夹指或吸盘都能承受,安装链各环节有各自的限制。
一次抓放,要把动作命令与状态确认分开
一次完整搬运可以理解为“工具就绪—接近并接触—建立保持—搬运—放置与释放—确认后退出”。这里每个动作都应有与任务相符的状态证据,不能仅靠固定等待时间串起来。下面用夹爪与吸盘搬运作原理说明,不涉及具体设备的调试参数。
| 过程 | 正在完成什么 | 状态确认解决什么问题 |
|---|---|---|
| 工具就绪与接近 | 匹配当前工具、工具数据和目标接触位置 | 工具身份、接口锁紧及功能状态是否符合当前任务 |
| 建立夹持或吸附 | 夹指接触工件,或吸盘贴合后建立压差 | 位置、接触检测、压力或真空等信息是否与预期持件状态一致 |
| 搬运与转向 | 在负载状态下维持工件相对工具的位置 | 保持状态是否持续有效,是否出现失去接触或真空下降等异常 |
| 放置与释放 | 工件由目标位置承接,再解除夹持或吸附 | 工件是否已被承接,释放动作是否完成;部分真空系统通过通气或吹气辅助释放 |
| 退出与下一循环 | 工具离开工件,切换到相符的空工具负载状态 | 工件确已留在目标位置,未因粘附、残余真空或夹指干涉被带走 |
例如,夹爪“已闭合”可能只是到达空行程末端,并不证明夹到了零件;某些夹爪通过接触导致的运动停止或电流变化识别持件,再结合位置判断。真空达到某一阈值也只证明所测气路形成了相应压力状态,仍需与工件和气路结构相结合。信号有各自的含义,不能把一个“完成”位当作所有条件的总证明。
末端执行器的工作原理因此不仅是“夹爪开合、吸盘吸气、快换拆装”。真正的任务链是让接触结构形成合适约束,让接口传递所需载荷和介质,再让机器人依据正确的工具数据和状态反馈完成运动。这样才能解释为什么一个工具静止时能抓住工件,在翻转、加速或换装后却可能表现不同。
参考资料
- Universal Robots:Integrating end-of-arm tools
- Robotiq:Hand-E Gripper Instruction Manual(2024)
- Festo:Grippers 101: Exploring common robotic gripper types
- Schmalz:Design of the Suction Cup
- Schmalz:Technical Data of Suction Cups
- ATI Industrial Automation:Quick-Change Installation and Operation Manual,9610-20-1000-15
- Universal Robots:Maximum Payload,UR16e用户手册
评论留言
暂时没有留言!