机器人控制器是执行机器人程序、计算协调运动并管理运行状态的控制系统。它把“工具到达哪里、沿什么路径、以什么节奏运动”的要求,转换为多个关节随时间变化的指令,再与驱动器、传感器和周边设备配合,使机械臂实际跟随这些指令。
它既不只是保存程序的电脑,也不等同于给电机供电的伺服驱动器。下面沿着一条运动命令到电机动作的过程,解释硬件分工、路径与时间安排、运动学和闭环反馈,并用一个双关节机械臂算例说明为什么“同时到达终点”不等于“末端走直线”。
控制器、驱动器和周边接口怎样分工
先把工业机器人拆成几个相互连接的部分:机械本体负责运动,电机和传动机构产生关节动作,驱动器调节电机电流,控制系统安排程序与多轴运动,传感器返回实际状态。
日常说的“控制器”有时指主控计算单元,有时泛指整个控制柜。整个柜体还可能装有驱动功率模块、电源、通信和安全相关部件。例如ABB的一款OmniCore产品手册分别列出了主计算机、驱动单元、电源和运动安全部件,以及可选I/O。这是实物架构实例,不是所有控制柜都必须采用相同布局。
| 部分 | 主要职责 | 不能与什么混为一谈 |
|---|---|---|
| 主控与运动计算 | 执行程序、处理坐标和路径、生成多轴设定值、管理状态 | 算出目标运动不等于已经把电能送给电机 |
| 伺服驱动器 | 接收运动设定值,通过功率变换调节电机;按配置承担相应控制环 | 不一定自己理解整条机器人作业程序或末端路径 |
| 电机与编码器 | 电机产生转矩;编码器反馈转角等信息 | 电机编码器不是直接测量工具尖端空间位置的相机 |
| PLC与工位I/O | 协调输送、夹具和设备状态,与机器人交换任务和完成信号 | 普通生产顺序信号不自动具有安全功能等级 |
| 示教器 | 输入程序、记录位置、观察状态并提供规定的操作接口 | 不是执行全部运动计算的唯一硬件,也不是电机功率来源 |
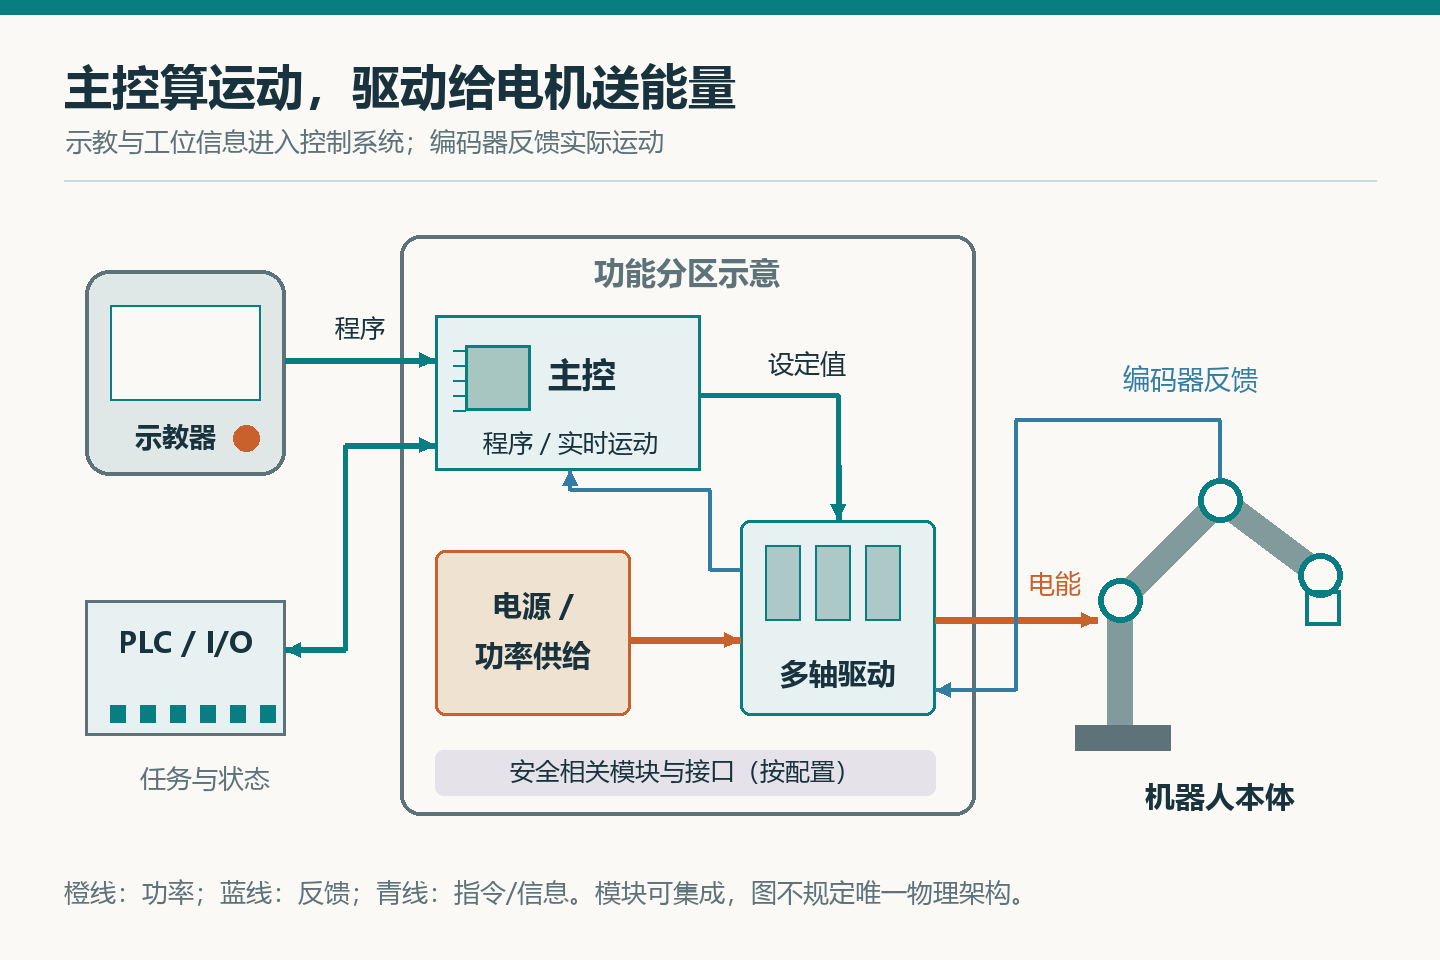
主控一般需要处理器、程序与参数存储、实时执行环境以及通信接口;驱动侧还需要功率器件和电流检测。两侧传送的不只是“转起来”一个开关量,还包括设定值、实际值、使能与故障状态。数据的到达时刻和同步关系很重要,平均计算速度快不代表时序一定稳定。
Beckhoff的驱动运行模式说明展示了一个重要边界:位置环可以放在驱动器内,也可以放到上位插补与控制侧。部分平台还把PLC、运动控制或机器人功能集成到同一计算平台。因此,理解架构应先看功能和接口,不能用“位置环一定在控制器、速度环一定在某块板上”概括所有系统。
一条运动命令怎样到达关节
假设程序要求工具从A移动到B。控制器首先要知道A、B在哪个坐标系中,是工具中心点(TCP)还是机械法兰的位置,以及使用什么工具偏置。相同的数字放进不同机器人坐标系,表示的物理位置可能完全不同;TCP定义错了,电机即使精确跟踪指令,工具也可能走错地方。
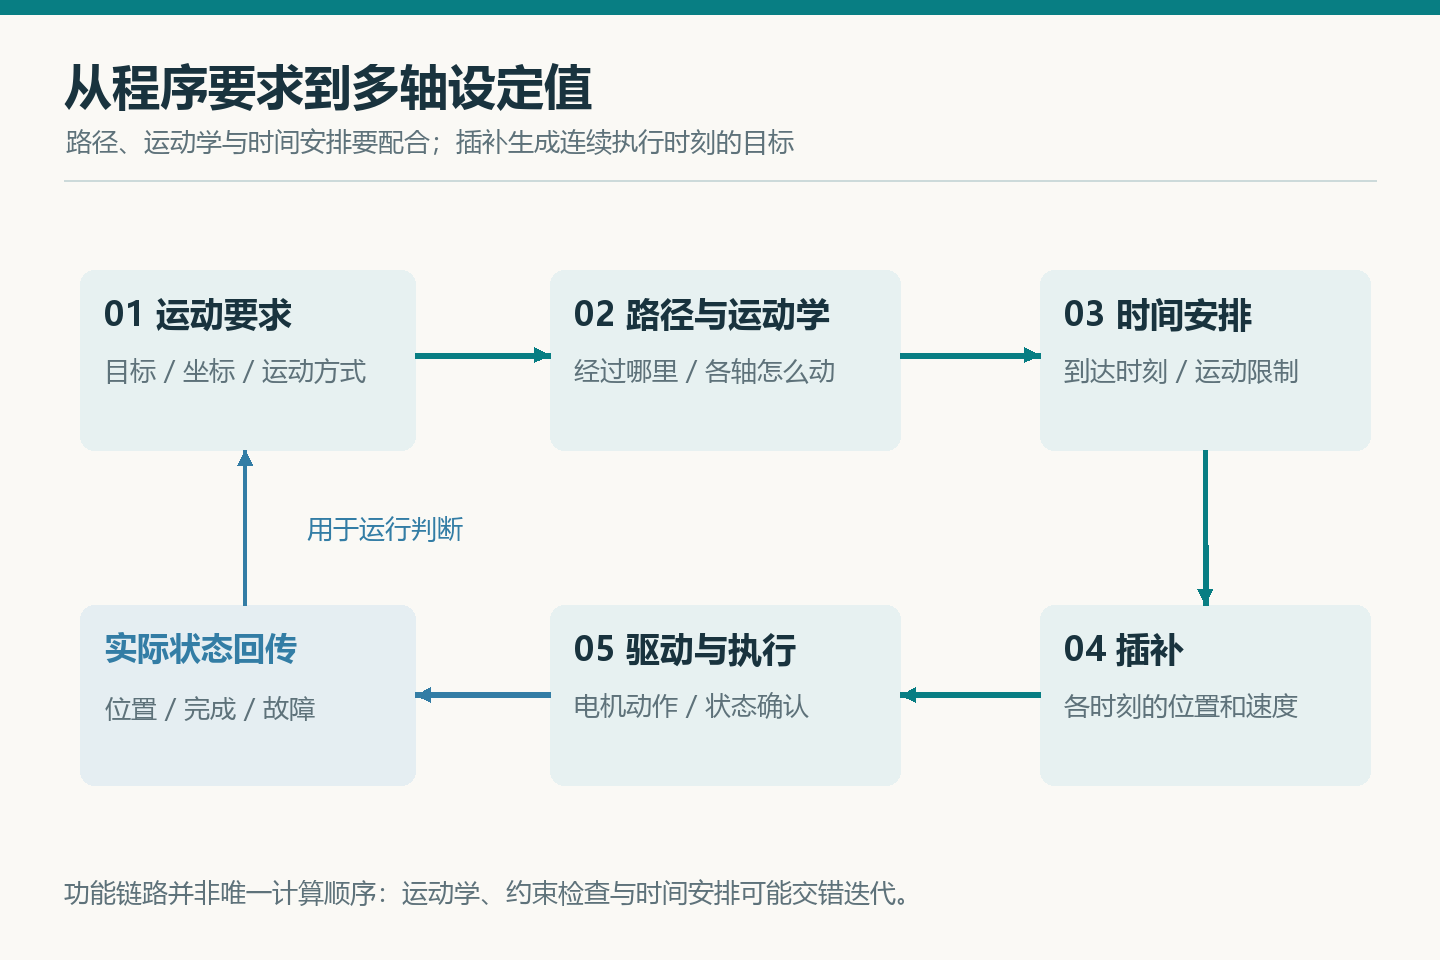
随后要解决几类不同问题,它们在实际软件中可能交错计算与反复调整:
- 解释运动要求:明确目标、运动类型、速度设置、途中是否经过其他点,以及到点后继续还是停下。
- 确定几何路径:判断关节变量如何变化,或TCP需要沿直线、圆弧等路径移动。仅给起点和终点,并不能唯一确定中间路线。
- 做运动学转换:将末端位姿要求换算为各关节的位置,并选择连续、可达且满足限制的解。
- 安排时间:给路径上的状态分配到达时刻,处理速度、加速度以及适用的其他约束,使各轴协调推进。
- 插补并执行:在连续的执行时刻计算中间设定值,交给相应控制环与驱动器;执行期间持续接收反馈和状态。
正运动学回答“已知各关节角,末端在哪里”;逆运动学回答“要求末端到这里,各关节应是什么角度”。Modern Robotics对逆运动学的说明指出,同一个末端目标可能没有解,也可能有多个关节解。控制器还要考虑当前姿态、关节限位和运动连续性,不能只找到一组数学解就直接跳过去。
路径规划也不等于自动避开现场的一切物体。基础直线或圆弧运动只规定几何运动方式;若系统要自动规划避障路径,还需要正确的机器人、工具和环境模型以及相应规划功能。障碍物信息缺失,不能靠“控制器会规划”自动补上。
同时到终点,末端不一定走直线
关节空间运动按各轴的起止位置协调变化;笛卡尔直线运动则约束TCP在空间中的位置路径,各关节往往需要以不同规律变化。Universal Robots的Move说明用MoveJ和MoveL区分这两类运动。其他厂商的命令名与细节可以不同,概念不能只凭名称猜测。
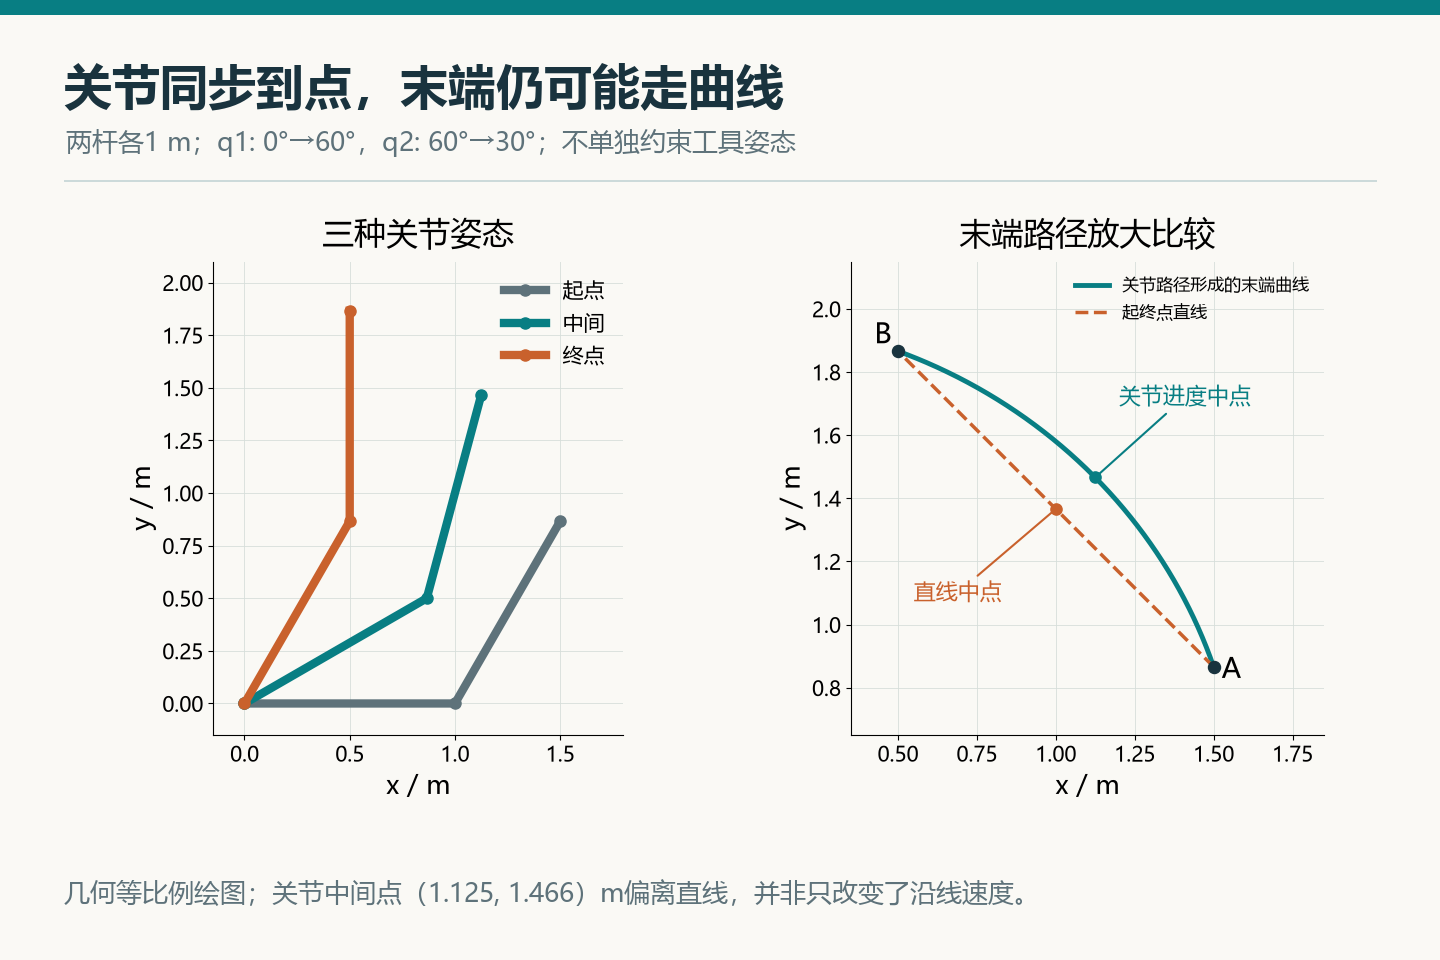
用一个水平平面内运动的双关节机械臂说明:两根杆均长1 m,末端点没有额外工具偏置。q1是第一杆相对+x轴的角度,q2是第二杆相对第一杆的角度,因此第二杆相对+x轴的角度为q1+q2。这个模型只讨论末端点的位置,不要求它独立保持某种工具姿态。
起始关节角为(0°,60°),终点为(60°,30°)。设两轴使用同一个进度变量s,从0走到1:q1=60°s,q2=60°-30°s。两轴会一起开始、一起结束,但第二轴向角度减小方向运动。
由两根杆的投影可算末端坐标:x=cos q1+cos(q1+q2),y=sin q1+sin(q1+q2),单位为米。这里按角度值求三角函数。三个关键位置为:
| 进度 | 关节角(q1,q2) | 末端(x,y),约值 |
|---|---|---|
| s=0 | (0°,60°) | (1.500,0.866)m |
| s=0.5 | (30°,45°) | (1.125,1.466)m |
| s=1 | (60°,30°) | (0.500,1.866)m |
起终点连线的几何中点是(1.000,1.366)m,与s=0.5时的末端位置不同。这个关节路径中间点也不在起终点连线上:该连线满足x+y≈2.366,而中间点的x+y≈2.591。这说明即使关节按相同比例推进,TCP也会走出曲线。若任务要求TCP直线移动,必须沿直线路径连续求相应关节位置;不能只把两轴各转到终点就认为中途也是直线。
对多轴机器人,直线路径还可能接近运动学奇异位置,使某些关节为了维持末端运动而需要很大速度。末端看起来只移动了一小段,不代表所有关节都容易跟上;实际运动仍受关节范围、速度和其他条件约束。
给路径安排时间,多轴才能协调运动
路径只规定经过哪些状态,轨迹还规定何时经过。MoveIt对轨迹处理的说明明确区分几何路径和时间参数化,并考虑关节速度与加速度限制。这是一个可查验的软件实例,并不是说每台工业机器人都内置同一种规划框架。
继续用上例,设动作时长T=2 s,令τ=t/T,采用五次时间函数s=10τ³-15τ⁴+6τ⁵。Modern Robotics的轨迹课程解释了这种时间安排如何使起点和终点的速度、加速度为零。将s(t)代入两轴角度表达式,就得到两条共享时间轴的轨迹。
- t=0:s=0,两轴位于(0°,60°)。
- t=1 s:s=0.5,两轴位于(30°,45°)。
- t=2 s:s=1,两轴到达(60°,30°),并在模型中停下。
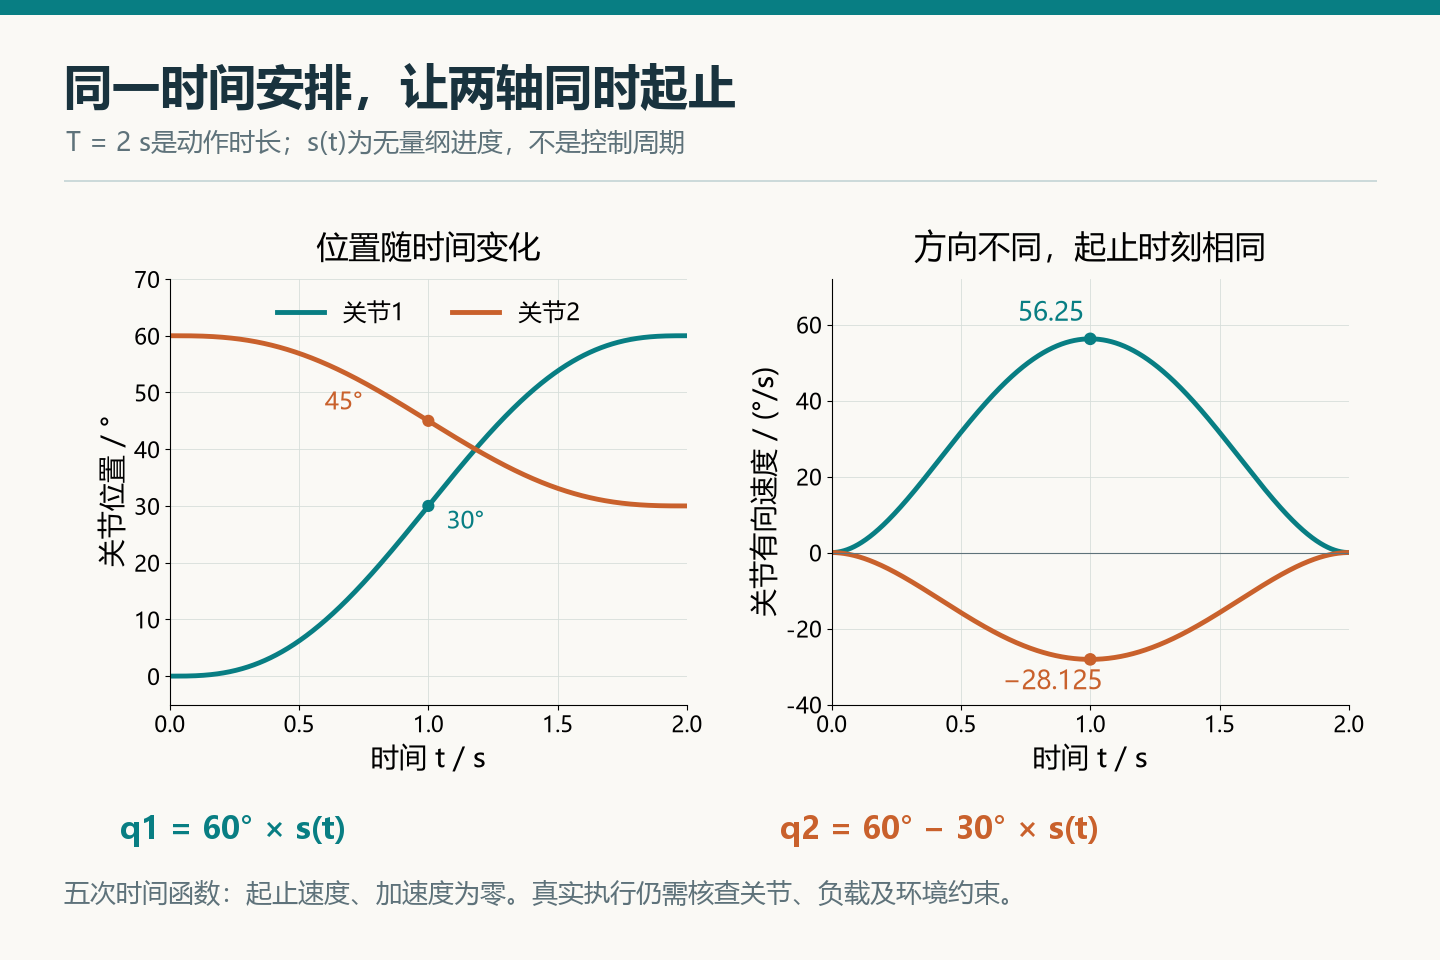
这个例子在中点的关节1速度为56.25°/s,关节2速度为-28.125°/s。若仅给关节1增加45°/s的速度上限,同一条路径与同一时间函数就不能在2 s内完成;动作时长至少要延到2.5 s,才满足这一项速度限制。它仍不等于所有约束都已满足,还要检查其他轴的速度、加速度及负载相关限制。
插补则把已经安排好时间的运动,转换为执行时刻所需的中间位置、速度等设定值。图中连续曲线是数学关系,实际系统以自己的实时任务和同步机制执行;不同系统还可能由驱动器继续细分设定值,不能从本文的2 s或三个展示时刻推断真实控制周期。
伺服闭环如何追踪指令
规划好的轨迹是“应该怎样走”,编码器等反馈是“实际走到哪里”。若换算到关节侧的目标角为30.0°,反馈角为29.6°,当前位置误差就是0.4°。控制环依据误差及自身模型、参数形成修正量,而不是把0.4°直接当成某个固定的电压值。
常见级联结构中,位置环根据位置误差形成速度相关指令,速度环再形成转矩或电流相关指令,电流环通过功率变换调节电机电流。编码器提供位置并支持速度估计,电流传感器反馈电流;二者测量对象不同。具体哪些环放在主控、驱动器或关节单元中,要看系统运行模式。
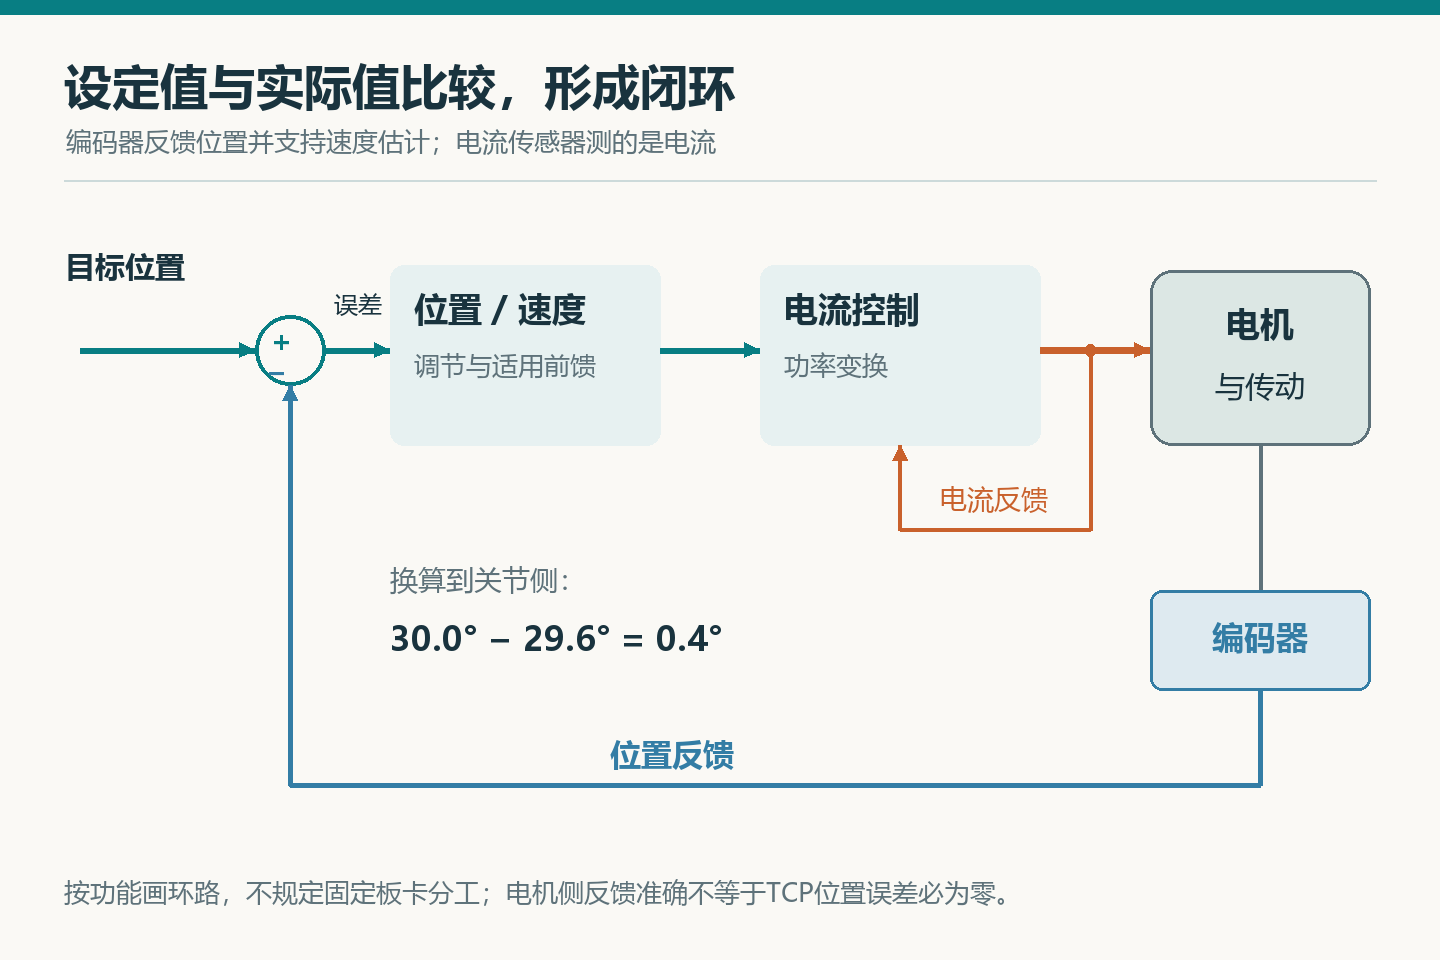
控制系统还可以用前馈提前给出与目标运动相关的驱动量,再由反馈修正剩余误差。前馈与闭环并不冲突,但都不能把错误的工具数据、机械模型或外部测量自动变正确。例如编码器测到电机轴角度准确,减速机构间隙、弹性变形或工具安装偏差仍可能造成TCP偏差。
因此,机器人出现轨迹偏差时,要区分命令是否写对、坐标和工具模型是否正确、设定值是否可执行、反馈是否可信,以及机械传动是否按模型工作。只看处理器主频、编码器位数或一个控制周期,不能单独推出整机运动精度。
普通运行控制与安全功能分别管什么
在一个搬运工位中,PLC可以报告“工件准备好”,机器人确认自身条件后执行程序,再返回“忙碌”“运动完成”“任务完成”等状态。UR的EtherNet/IP通信指南给出了机器人与PLC交换寄存器数据的实例。信号怎样定义属于工位设计:运动完成、夹爪闭合和工件确实抓住是不同状态,不能用一个命令已经发出代替全部确认。
安全相关功能则有明确的安全目标、输入输出及验证要求,例如急停、防护停止或安全速度限制。它们可通过专用安全部件或经过设计验证的集成架构实现,不一定表现为一台单独的“安全电脑”。普通程序中的速度设定、暂停按钮或一般I/O通信,不能仅因名称相似就当作对应的安全功能。
UR具体版本的安全功能表分别说明了急停、防护停止和限制功能的对象与行为,并强调外部设备集成对整体功能的影响。评估实际工位要以该设备版本、外部防护、配置和整体验证为依据;某个控制器具备一项功能,不等于所有工具、工件和周边设备的风险都已被处理。
把这些职责连起来看,机器人控制器的核心价值在于:将程序和几何要求变成时间协调的多轴设定值,借助驱动与反馈执行,并与工位及安全相关系统交换必要状态。路径正确、时间可行、反馈可信和接口定义清楚,需要同时成立。
参考资料
- ABB:OmniCore V250XT Type A Product Manual, Revision D, pp.35–37
- Beckhoff:AX5000 Operating modes
- Universal Robots:Basic Program Nodes: Move
- Modern Robotics,Lynch与Park:Inverse Kinematics of Open Chains
- Modern Robotics,Lynch与Park:9.1 and 9.2 Point-to-Point Trajectories, Part 2
- MoveIt官方文档:Trajectory Processing
- Universal Robots:Ethernet IP guide
- Universal Robots:Safety Functions Table, SW5.25.1
评论留言
暂时没有留言!