机器人工作站是围绕一项生产任务,把工业机器人、末端工具、工装夹具、供料与检测、工艺设备以及控制保护设施组合起来的作业单元。机器人负责运动或操作,但只有工件处于正确状态、外围设备配合,并且结果得到确认,工作站才真正完成了任务。
工作站不等于一台机械臂,也不要求所有动作都由机器人完成。焊接工作站可以由人员装卸工件、机器人持枪施焊;机床上下料工作站则可能由机器人搬运、机床负责加工。一个工作站可以相对独立运行,也可以作为自动化生产线中的一个单元,与前后工位交接物料和状态。
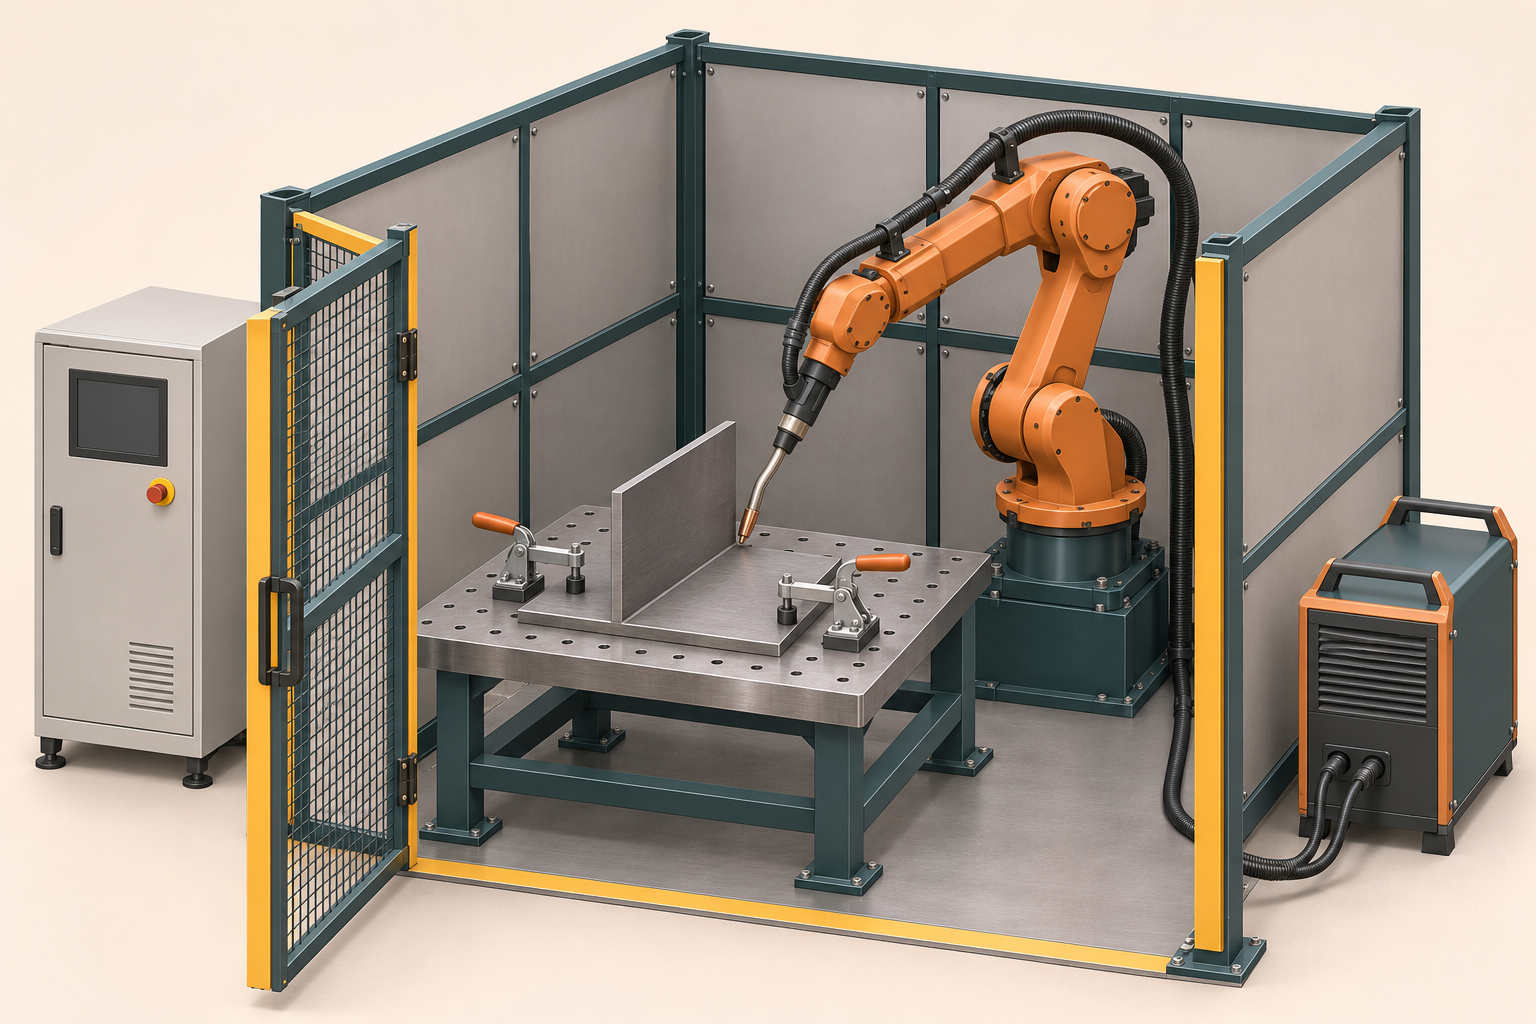
机器人工作站的组成,要围绕一项完整任务看
OSHA的工业机器人系统技术手册区分了机器人本体、控制器、示教器和末端工具,并说明机器人系统还可与输送、带夹具的工作台、工艺设备及其他机器集成成具体应用。理解工作站时,可以沿“工件如何进入、由谁完成作业、如何确认结果”的顺序看各部分。
| 部分 | 承担的任务 | 需要与谁配合 |
|---|---|---|
| 机器人本体与驱动 | 把工具或工件送到要求的位置、姿态,并按路径运动 | 接收机器人控制器的运动指令,承受末端工具及可能携带的工件负载 |
| 末端工具 | 抓取、焊接、拧紧、喷涂或检测等直接作业 | 与机器人机械接口及相应的电、气、工艺介质连接 |
| 工装夹具 | 建立工件位置关系,并在作业中保持它 | 提供可接近的作业区域,向控制系统反馈必要的夹持状态 |
| 供料与物流 | 准备正确工件,组织上料、下料及必要暂存 | 与机器人或人员交接,保持产品方向、身份和处理状态一致 |
| 工艺设备 | 提供焊接、切削、压装、拧紧等过程能力 | 接收工艺请求,并返回就绪、进行中、完成或异常等信息 |
| 传感与检测 | 确认有无、位置、夹持及约定的过程或产品结果 | 把实际情况反馈给控制和质量判断,不能只依靠动作指令推定结果 |
| 控制与操作界面 | 组织顺序、运动和设备通信,显示状态与异常 | 机器人控制器、工艺控制器和PLC可按设计分工,不一定各对应独立柜体 |
| 保护及工艺配套 | 控制人员接近、运动及工艺产生的风险,并满足环境需要 | 按实际任务配置防护、安全功能、抽排等措施,与普通生产控制区分职责 |
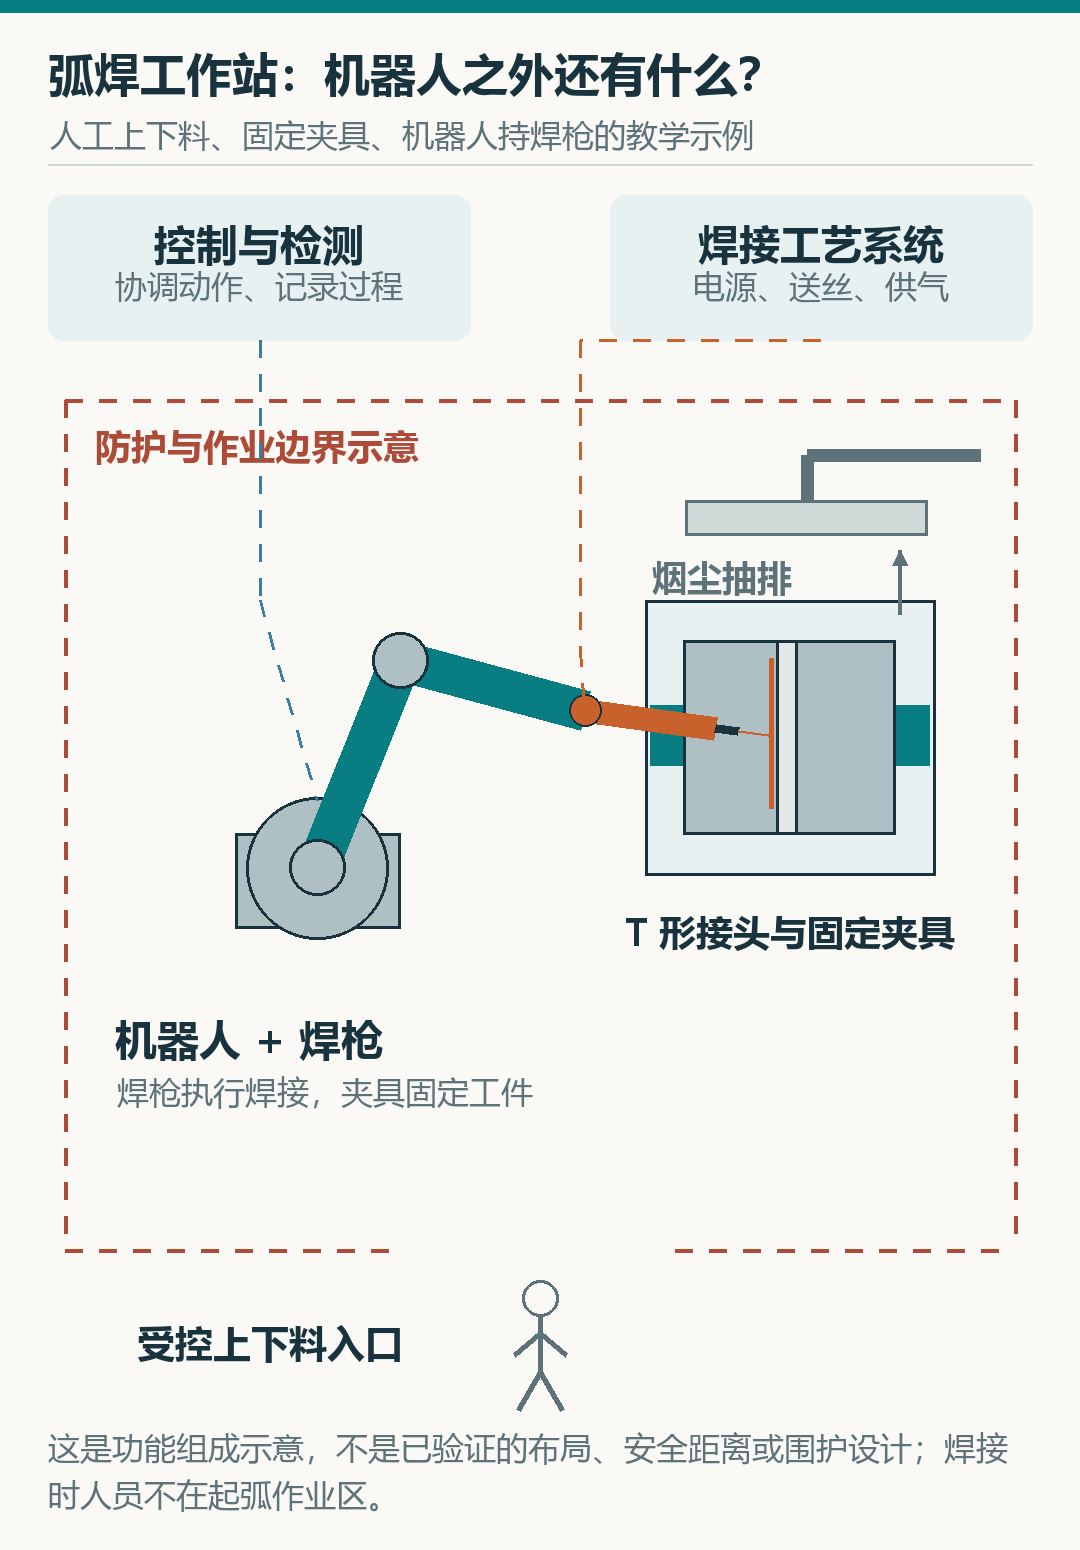
其中容易混淆的是“工具”和“工艺设备”。以采用送丝与保护气体的机器人弧焊为例,焊枪安装在机器人末端,还需要焊接电源、送丝和保护气体供给等系统配合;夹爪负责抓住工件,夹爪本身不会替机床完成切削。Fronius的机器人焊接系统说明也将焊接电源、送丝装置、管线包和机器人焊枪分别介绍。换一个末端工具,往往意味着接口、程序和外围工艺条件都要跟着变化。夹爪、吸盘和加工工具的区别见机器人末端执行器的工作原理。
工装夹具也不只是“把东西夹紧”。定位决定工件相对于基准处在什么位置,夹紧则帮助它在作业受力和运动影响下保持这个位置。夹紧信号有效,仍可能存在装错件、未贴合定位面或工件自身超出允许变化的情况。应根据任务配置防错和检测,而不是把“夹紧了”当成“位置一定正确”。
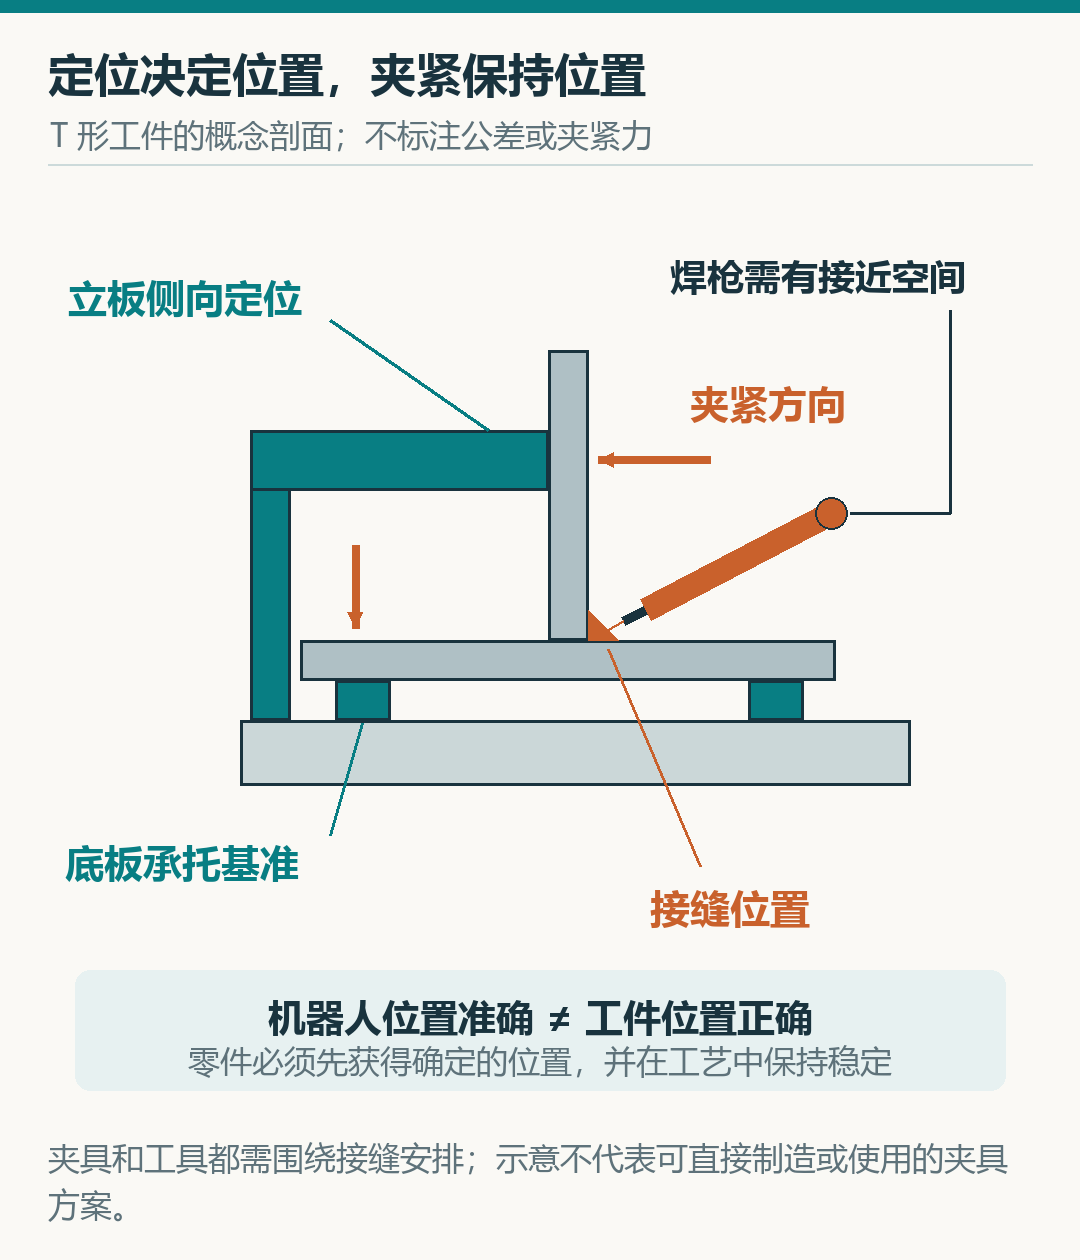
机器人重复到达同一个位置,只能说明运动具有相应重复性。若立板每次放入后倾斜程度不同,或者夹具上的残留物让底板抬高,焊枪和真实接缝的关系仍会变化。因此,本体性能、工具状态、夹具和工件一致性必须一起考虑。机器人本体的类型及运动原理可另见工业机器人的组成与工作原理。
一件工件怎样完成机器人焊接循环
下面用一个教学工作站串起完整过程:两块钢板在固定夹具中组成T形接头,由一台机器人持焊枪沿指定接缝施焊,人员按受控流程上下料。假设产品、接头形式及焊接工艺已经确定,本例采用具有送丝与保护气体供给的弧焊工艺。本例不规定板厚、焊接参数或接头承载能力,也不把示意布局当成经过验证的安全方案。
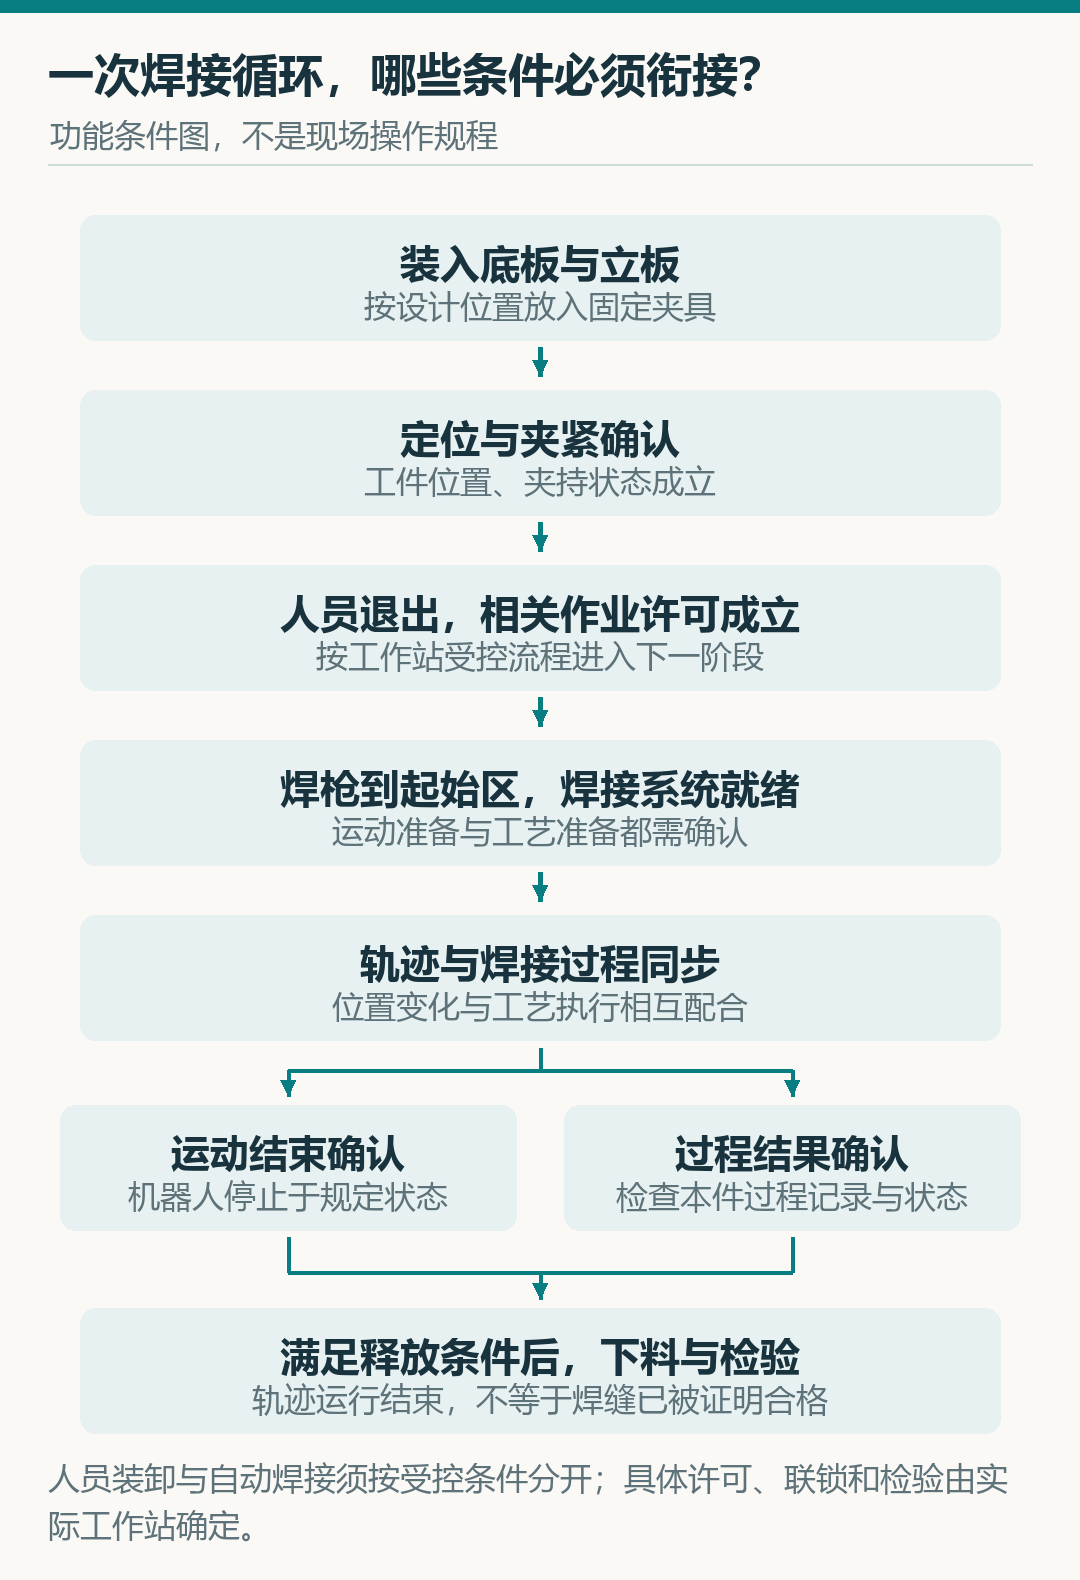
装料与夹持:先让工件处在可作业的状态
本轮从可进行装料、夹具无上一件遗留的状态开始。底板和立板进入规定位置,确认工件与本次任务一致,再完成夹持。工件状态检查可能包括有无、方向、是否贴合定位位置,以及接头装配状态是否在既定工艺允许的范围内。传感器检查什么,应由这些具体问题决定,而不是为了“智能化”随意增加相机。
随后确认夹持状态和作业配置:调用的机器人程序、工具数据与焊接程序,应适合本次工件。操作者完成装料,并不直接意味着机器人可以启动。自动阶段还依赖人员与设备所处状态满足保护方案、作业区域条件有效,以及机器人、夹具和焊接系统均处于允许状态。
这里的普通工艺确认与安全许可不是同一件事。“工件已装好”可以是生产顺序的条件;人员接近危险区域时如何停止或防止启动,则需要相应的安全功能。不能用操作画面上的一个确认按钮,代替工作站所需的人员保护。
开始与施焊:机器人和焊接系统分别确认条件
机器人按程序到达起始区域,焊接系统准备相应工艺。到位只是开始条件之一:焊接电源是否就绪、相关供给和工艺状态是否正常,也要通过对应接口确认。接着,机器人运动与焊接过程按既定逻辑配合,既保持焊枪相对接缝的位置和姿态,也协调起弧、行走与收尾。
Fronius的TPS/i接口信号说明将“焊接电源就绪”“过程进行中”“电弧状态”和“机器人运动释放”等信息分开描述。其中,过程进行中信号从预送气持续到后送气结束;这说明轨迹运动结束、电弧熄灭与整个工艺阶段结束不必发生在同一时刻。具体信号语义取决于设备和模式,不能仅凭名称把某个工艺运动许可当成人员安全许可。
如果起弧未成功,或者施焊过程中出现断弧等异常,就不能让系统把剩余轨迹照常走完后记为“焊接成功”。控制需要按规定响应异常,并留下本件受影响的区段与过程状态。机器人位置反馈回答“工具在哪里”,工艺反馈回答“焊接过程是否按要求发生”,两类信息缺一不可。
结束与下料:完成信号之后还要确认产品结果
指定轨迹结束后,工作站确认焊接过程已按要求结束、工具和机构处于相应状态,并记录本件过程结果。夹具何时释放、产品何时允许搬运,还要服从工艺和保护条件,不能只由机器人最后一个运动点触发。人员装卸阶段也应通过既定的保护与操作安排进入,而不是在自动作业中直接取件。
接下来按产品要求检验。外观检查可以发现某些可见缺陷,尺寸检查可以确认焊后形状与位置变化;是否还需要其他检测、如何判定和记录,应由质量要求确定。机器人程序走完、焊接电源未报警,都不能单独证明焊缝的所有质量要求已经满足。
本轮结束时,合格与需处理工件保持明确状态,夹具确认已清空并具备下一轮条件。这样,一个循环才真正从输入工件走到可判断的输出结果,而不只是机器人回到了等待位置。
焊接、机床上下料与装配,外围系统有哪些不同
工作站的结构来自工艺任务,不能按同一套“机器人加围栏”复制。下面三个常见场景中,机器人都提供运动,但直接改变产品的环节并不相同。
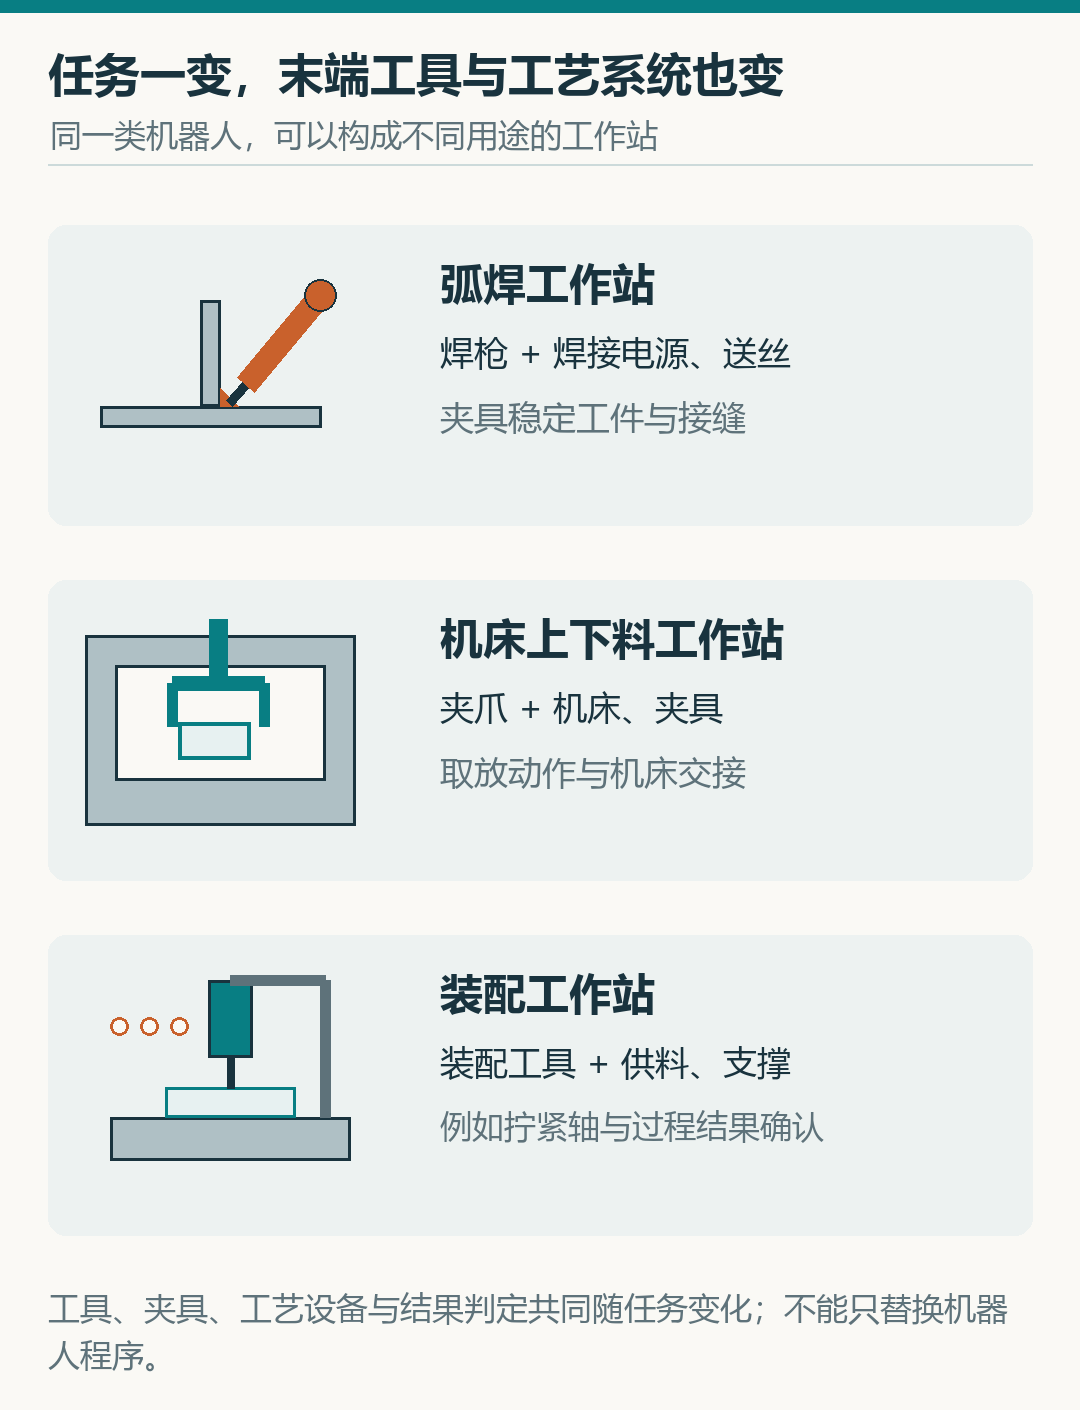
| 场景 | 机器人主要做什么 | 外围必须解决的关键问题 | 不能混同的完成状态 |
|---|---|---|---|
| 弧焊 | 带动焊枪沿接缝运动 | 工件装夹与接头一致性,焊接电源、送丝及相关供给,工艺配套与结果检查 | 轨迹走完,不等于焊接过程正常结束或焊缝全部合格 |
| 机床上下料 | 抓取、装入与取出工件 | 来料姿态、夹爪保持、机床夹具交接、设备允许进入与离开条件、加工结果 | 机器人放下工件,不等于机床已经正确夹持;机床循环结束,也不等于全部质量项目已验证 |
| 装配 | 插入、放置,或带动拧紧等装配工具 | 物料方向与防错、装配定位、反力支撑、工艺参数与有效结果 | 工具到位,不等于零件装配到位;拧紧指令发出,不等于连接完成 |
ABB的机床上下料应用说明也把机器人与供料系统、视觉等外围配置联系起来。实际工作站可以使用托盘、输送或其他供料方式,是否需要视觉取决于来料变化及定位方法。增加一个传感器,只有在它测到的信息真正参与了位置修正、条件判断或结果确认时,才解决了对应问题。
同样,机器人工作站可以包含变位机、外部轴或多台机器人,但这些都应有具体任务理由。例如变位机改变工件姿态,可改善焊枪对接缝的接近条件,却同时增加协调运动、夹持和保护方面的要求。不是部件越多,工作站就越完整。
停在半途时,为什么不能直接从原位置继续
假设施焊进行到一半,工作站因工艺异常停止。报警清除只说明某个报警条件消失,不会自动回答工件有没有移动、当前焊缝已完成到哪里、工具是否仍可正常使用。恢复前需要对齐三类状态,而不是只看机器人程序停在哪一行。
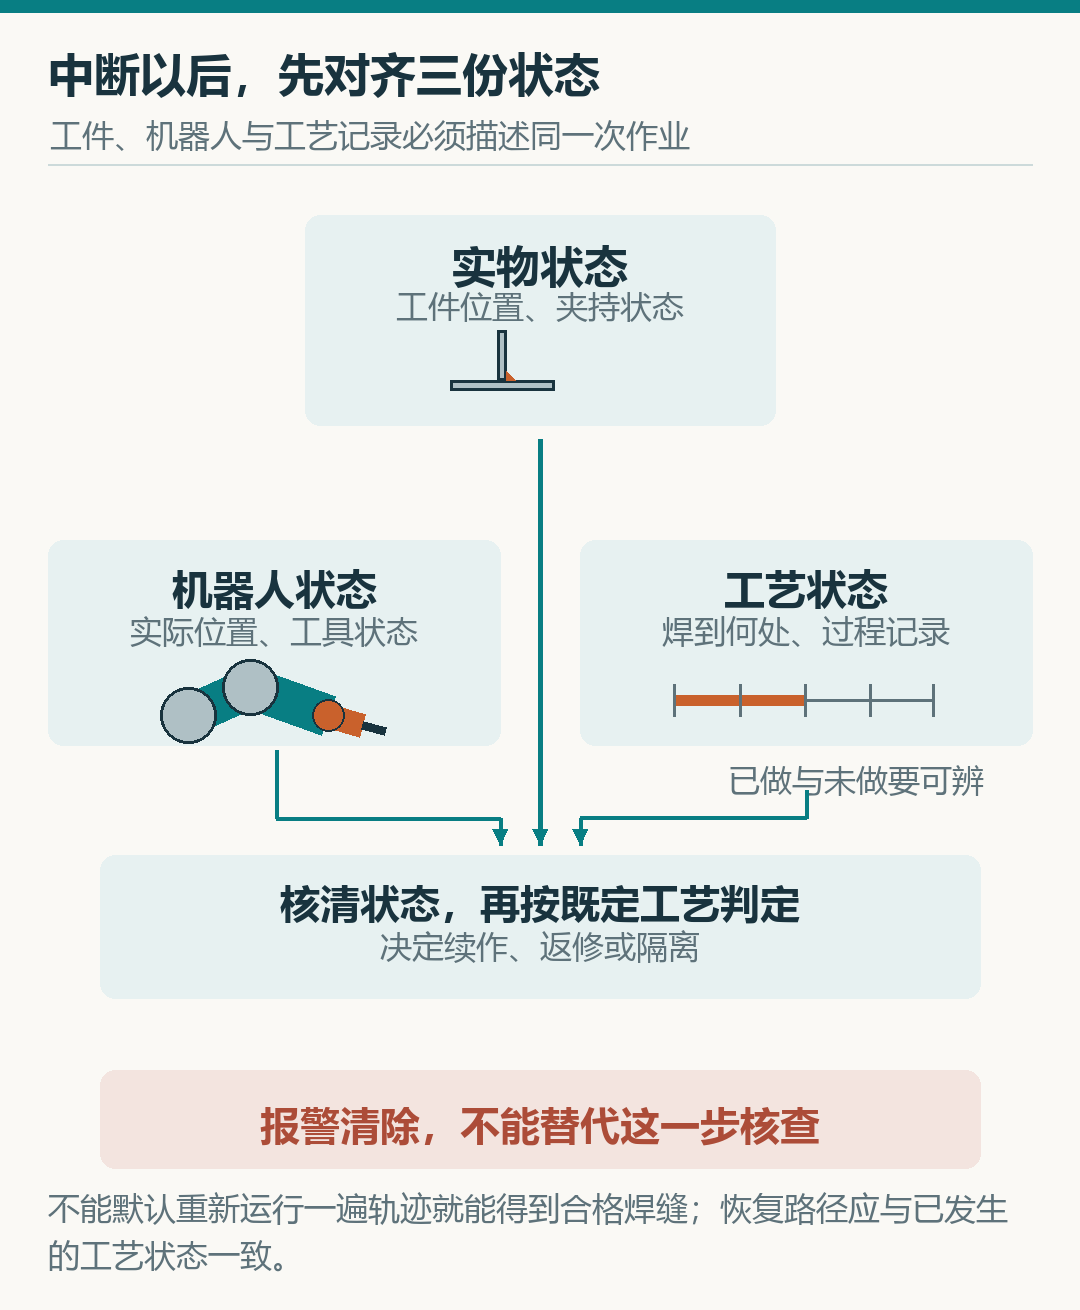
- 工件与夹具:是否仍是本件,位置和夹持是否发生变化,已加工区域处于什么状态。
- 机器人与工具:实际位置是否与程序认知一致,工具状态和通往下一位置的路径是否满足条件。
- 工艺与记录:哪些区段已完成、哪些存在异常或未知,原工艺是否允许接续,以及需要怎样检查。
若工件被取出后重新装入,即使使用同一夹具,也要重新确认相关位置和工艺条件;若中断区段需要返修,就应转入规定的返修流程。直接从头重焊,可能使已完成区段再次受到热输入;直接从停点接着走,也可能遗漏必要的起始与接续条件。两种做法都不能仅由“方便恢复程序”决定。
恢复还必须满足工作站相应的人员保护和设备条件。安全复位、普通故障确认、工艺恢复和重新启动,是不同职责;系统设计应使这些状态相互一致,并保留影响本件判断的记录。
判断工作站能否完成任务,还要看哪些条件
先看工件与工艺是否能被稳定组织。来料形状和姿态变化要在定位、夹持或检测能够处理的范围内;任务必须有可执行的工艺与可判断的结果。如果上游每次提供的接头间隙都超出工艺允许范围,仅提高机器人重复定位精度并不能补救。
再看整个动作空间,而不只是机器人够不够远。工具需要以合适姿态到达作业点,夹具不能挡住路径,管线也不能在运动中受不允许的拉扯或干涉。还要为上下料、耗材更换、清洁和维护保留可实施的安排。更换工具、工件或夹具后,这些关系都可能变化,不能只修改程序中的一个坐标就认定整站已适配。
最后看保护是否覆盖真实任务。围栏可以是防护措施之一,但还要结合进出、夹持、工具、工件及工艺本身的危险。弧焊不只有机器人碰撞风险,也涉及弧光、热工件、飞溅和烟尘;这些问题不会因为机械臂标为协作机器人而自动消失。协作应用的边界可进一步参看协作机器人的风险评估与防护。
ISO 10218-2:2025的官方范围说明把工业机器人应用与机器人单元的集成,以及设计、调试、运行、维护和停用等阶段纳入考虑。它关注的是集成后的应用。工作站是否能稳定完成任务、结果是否满足要求、人员保护是否有效,需要分别有对应验证;某个机器人或部件具备一项能力,不等于整站自动具备相同结论。
参考资料
- OSHA Technical Manual,Section IV: Chapter 4,工业机器人系统的基本组件、外围集成与应用风险。
- Fronius:Robotic welding with welding robots—Overview,焊接电源、送丝装置、管线包与机器人焊枪的组成。
- Fronius:TPS/i Interface Signal Descriptions,Power source ready、Process active、Arc stable及Robot motion release等信号说明。
- ABB:Machine tending,机床上下料与供料、视觉等外围系统的关系。
- ISO 10218-2:2025:Industrial robot applications and robot cells,标准官方范围及集成生命周期说明。
评论留言
暂时没有留言!