协作机器人可以与人共同完成生产任务,但安全取决于经过风险评估和验证的整套应用。机械臂具备限速、限力或碰撞检测能力,并不能单独证明装上夹爪、抓住工件、接入夹具之后,人员仍可安全接近。是否需要围栏、能否在人员附近运动、哪些位置允许接触,都要对应具体任务和现场条件判断。
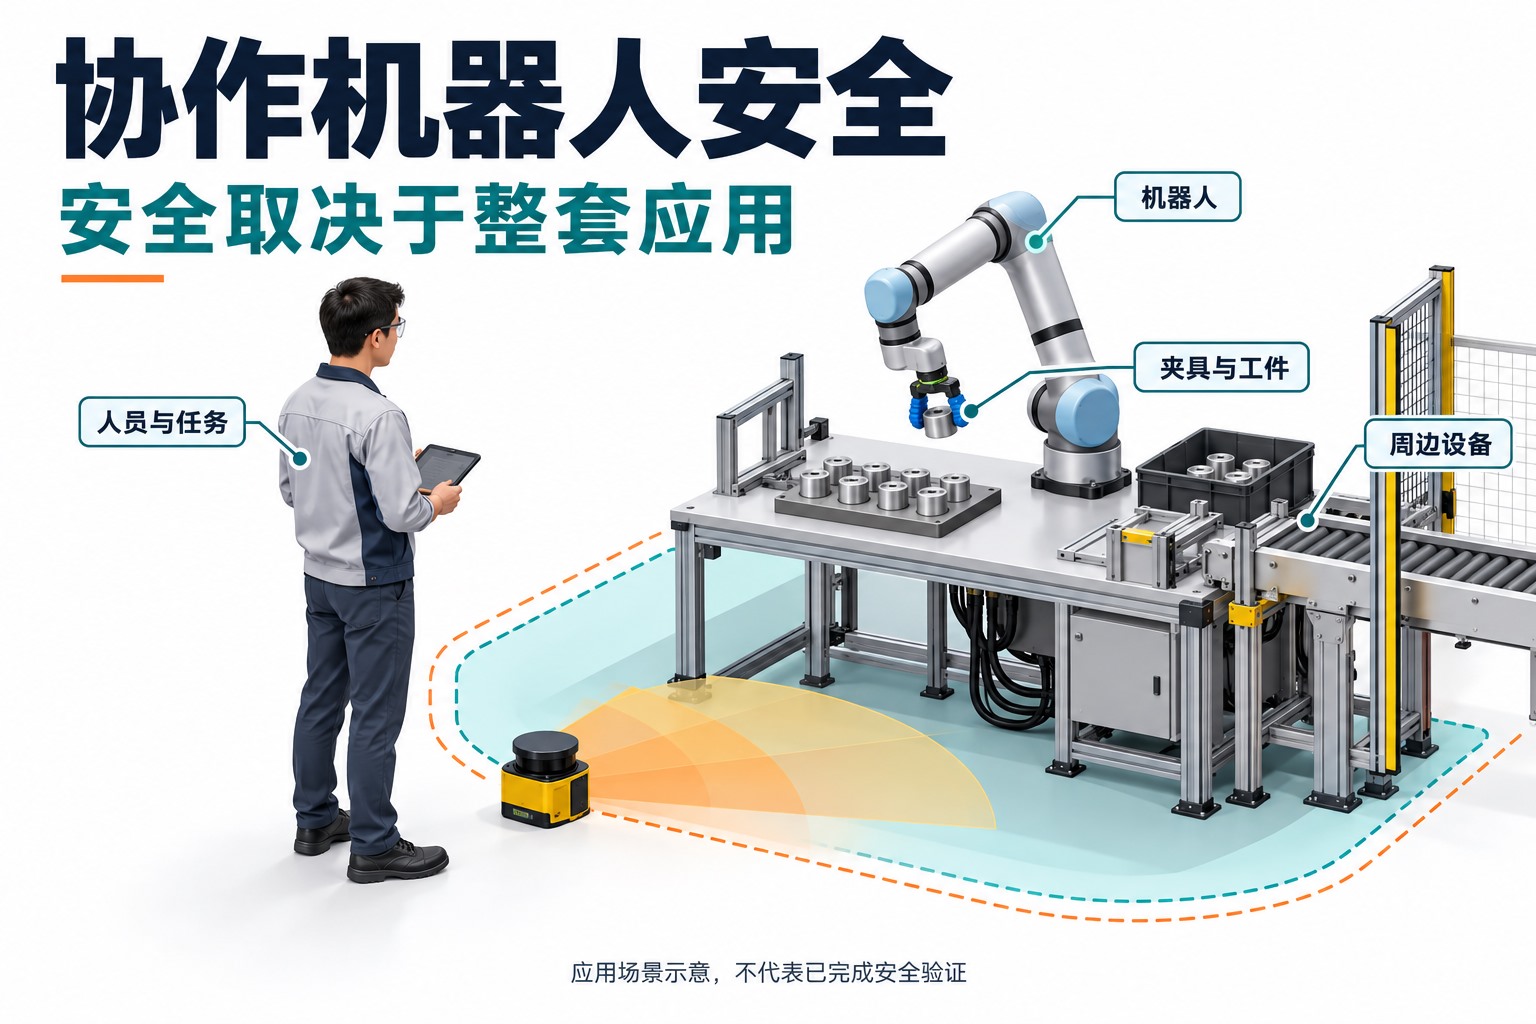
例如,机械臂已经停止,气动夹具仍可能夹住手指;机器人运动速度降低,工件上的锐边仍可能划伤人员;人离开了上料口,也不等于其他人已经离开整个危险区域。判断安全需要沿着“人员做什么、可能受到什么伤害、由什么措施阻止、怎样证明有效”逐项核对。协作任务与一般工业机器人应用的基础区别,可先阅读协作机器人的定义、工作方式与适用场景。
协作机器人风险评估为什么要包括夹爪、工件和外围设备?
人员接触的是实际工位,而不是机械臂产品目录中的参数。应用中新增的工具、工件、固定物和加工过程,会改变危险发生的位置、方式和后果。UR的应用风险评估说明明确把末端执行器、障碍物、其他机器以及正常操作、示教和维护等任务纳入评估。
| 需要检查的对象 | 危险怎样产生,需要查清什么 |
|---|---|
| 机械臂与运动路径 | 肘部、连杆或末端可能扫过人员活动位置。既要看取放点,也要看两点之间的完整运动,以及人弯腰、伸手时可能进入的空间。 |
| 夹爪与固定夹具 | 手指可能被夹爪闭合、工件压入或夹具夹紧动作挤住。要区分机械臂运动与夹持机构自身动作,确认两者的保护措施都有效。 |
| 工件与夹持状态 | 锐边、突出部位、温度及掉落会带来不同危险。工件被可靠夹住时和夹持失败时,人员可能受到的影响并不相同。 |
| 机床、输送线等外围设备 | 机器人停止后,相邻设备可能继续动作。要明确安全信号控制哪些设备,人员进入时还有哪些危险运动存在。 |
| 生产工艺与能源 | 焊接弧光、热表面、切削工具和带压机构等,需要各自的风险降低措施;机械臂限力解决不了这些过程危险。 |
没有围栏只是布局特征,不是安全结论。某些共享位置可以依靠经过验证的人员检测、停止或接触限制措施开放,其他位置仍可能需要固定防护、联锁防护或局部隔离。把人员不需要接近的危险部位隔开,并不妨碍工位在指定位置完成人机协作。
瞬态碰撞与准静态夹持有什么区别?
瞬态接触是身体部位没有被夹住、可以退让或回缩的短暂接触;准静态接触涉及身体部位被机器人应用的运动部件与另一固定或运动部件夹住。ISO 10218-2:2025的公开术语预览按是否受到夹持约束区分这两类情况。它们不能共用一个未经分析的“碰撞可接受”结论。
假设一个夹爪在移动中碰到能够退让的前臂,评估会关注碰撞过程与接触后果;如果同一前臂被夹在夹爪与固定支柱之间,停止后仍可能持续受压。后者还需要解决如何避免形成夹点、如何限制持续挤压,以及发生夹持后怎样按预先设计的措施解困。停止运动与解除夹持是两个问题。一条“遇阻即停”的功能说明,没有回答第二个问题。
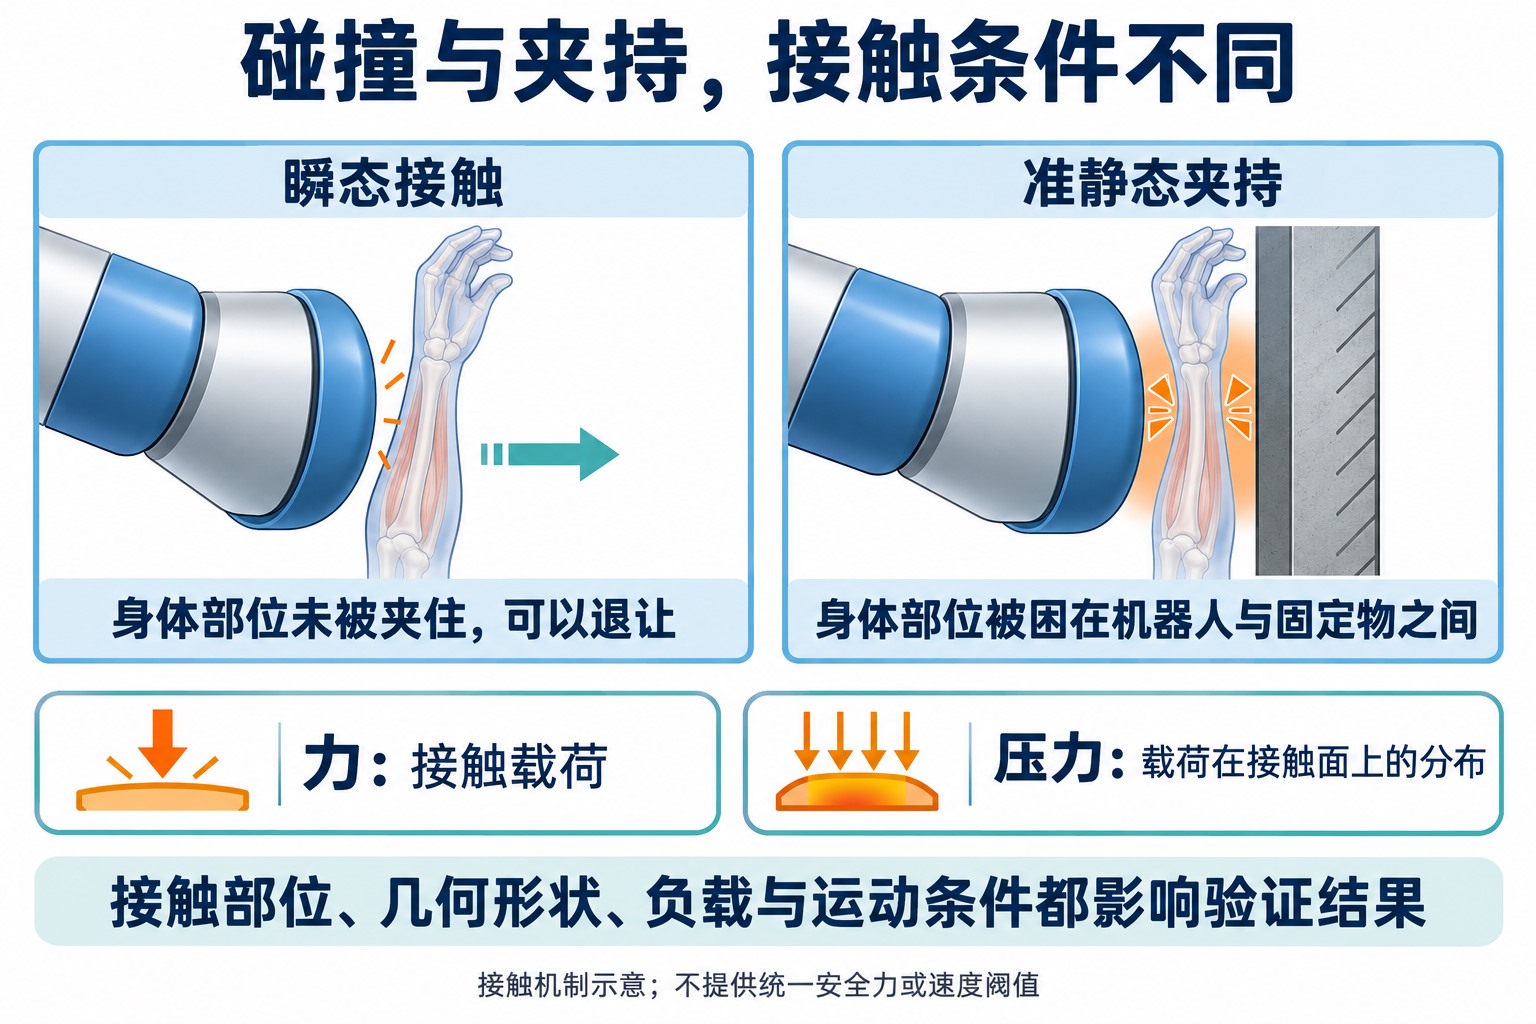
还要同时理解力与压力。同样的作用力集中在较小的接触面积上,会形成更高的局部压力;夹爪尖角与圆滑接触面,即使力相近,接触后果也不同。增大接触面可以改善局部压力,却不能据此忽略较大的整体作用力。DGUV的功率和力限制应用技术说明分别讨论了这两项评价及实际接触测量。
因此,控制器里的力限制设定值,不能直接当作夹爪尖端、工件边缘和机械臂各处的实测接触结果。评价还取决于接触身体部位、工具形状、负载、姿态和运动条件。头颈等敏感区域应在布局和可达范围设计中重点避开;对于锐边、热工件等危险,优先改变结构或阻止接近,比试图寻找一个通用限速值更符合问题本身。
协作任务可以采用哪些防护方式?
协作不要求人和机器人始终同时运动。人员装料时机器人停稳、人员引导机器人定位,以及机器人在人附近自动搬运,是不同的任务。需要的防护能力也不同。
| 任务与防护能力 | 它解决什么问题,仍需确认什么 |
|---|---|
| 停稳后交互:受监控的停止 | 人员接近或操作时,相关运动保持停止,并由安全功能监控静止状态。还需处理夹爪、夹具等其他危险,规定人员离开后的恢复条件。 |
| 手动引导控制:HGC | 人员通过专用控制装置直接引导运动,配合相应速度、空间及控制权限制。普通拖动示教能力,不能直接证明自动生产中的手动引导任务已满足这些条件。 |
| 速度与分离监控:SSM | 通过人员检测和安全相关控制保持所需间距;继续接近时减速或停止。要验证检测覆盖、响应时间与实际停止表现。 |
| 功率和力限制:PFL | 通过机械设计和安全相关控制限制可能接触的后果。仍须评价具体接触位置及力、压力,不能据此允许任意工具与人体接触。 |
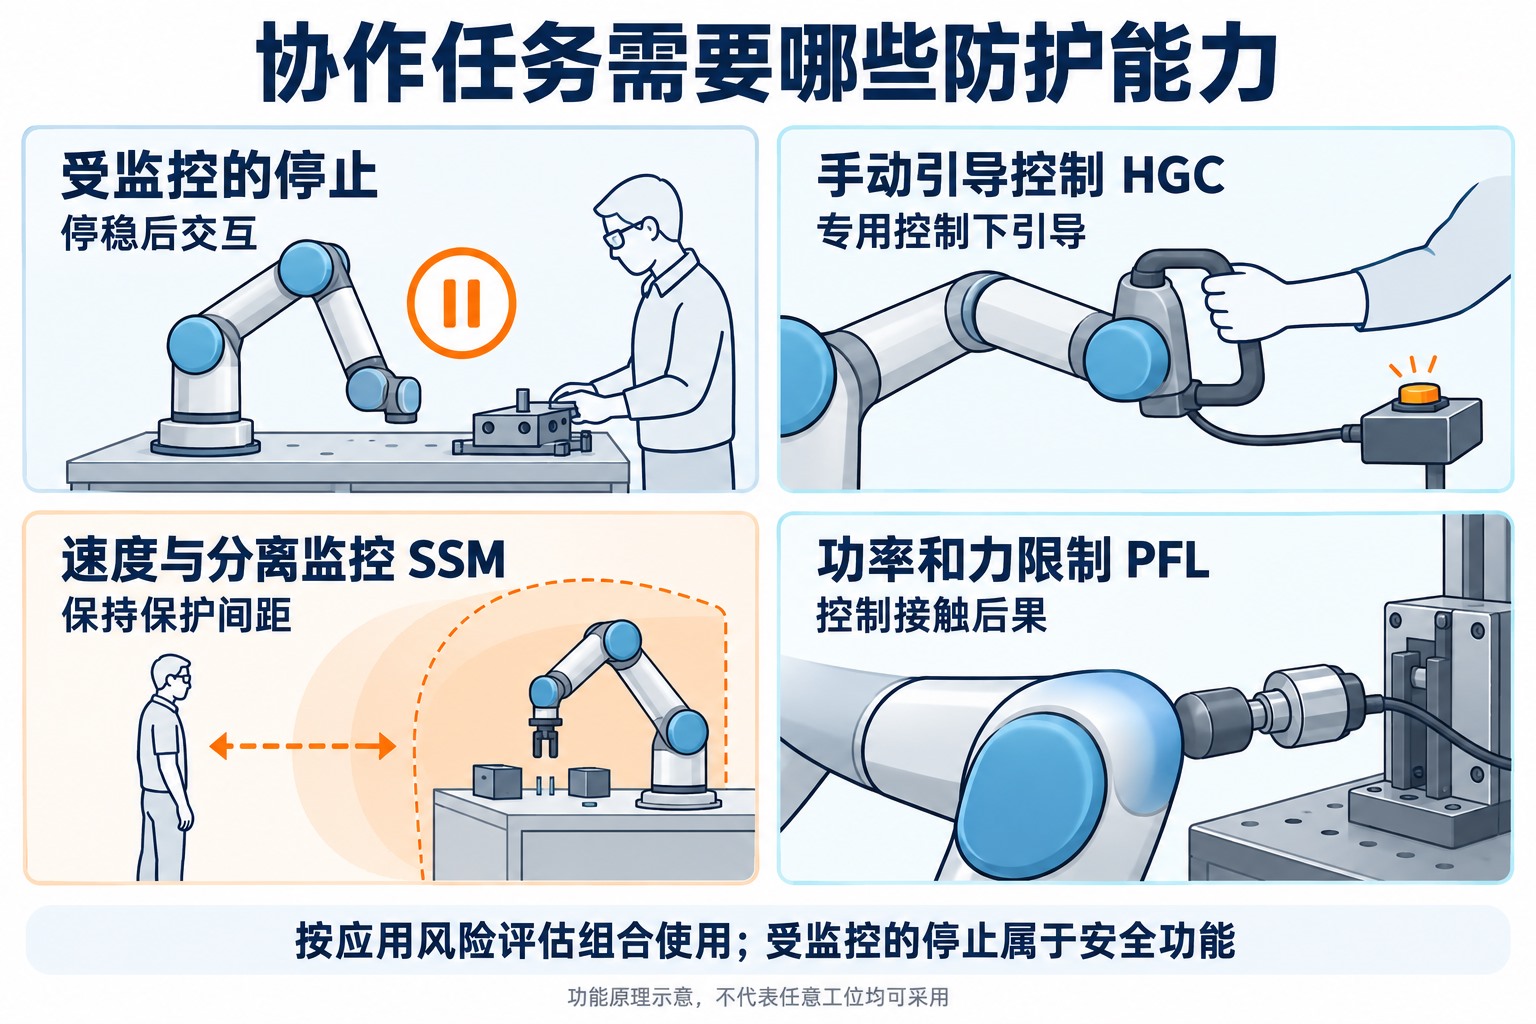
2025版ISO 10218-2将HGC、SSM、PFL分别列在协作应用要求下,并单独规定受监控的停止等安全功能。具体产品是否提供这些能力、使用时需满足哪些条件,要查对应型号与版本的安全说明。UR的安全技术问答也区分了现有能力、外部防护装置配合以及新版手动引导控制要求,不能把技术名称当作通用配置证明。
组合措施的意义在于覆盖任务变化。例如,人员在远处时按规定条件运行,接近后进入较低速度范围,到达交接位置前停止;如果某段任务采用PFL,还要验证该段的接触条件。每段之间的切换也需要受控,不能仅靠普通程序中的一个模式变量,假定对应保护已经生效。
协作机器人的安全距离为什么不能只按臂展确定?
臂展描述机器人能够到哪里,保护间距还要回答:从发现人员开始,到危险运动真正停止之前,人和机器会继续接近多少?检测、信号传递和控制响应需要时间;收到停止指令后,机械部件也不会瞬间静止。
NIST关于速度与分离监控的研究将这一过程分为人员在响应及停止期间的接近、机器人响应阶段的运动、制动过程,以及位置测量与探测相关的不确定性。这解释了为什么检测区不能只围着机器人画一个固定圆圈,也不能把扫描器响应时间当成整套系统的停止时间。
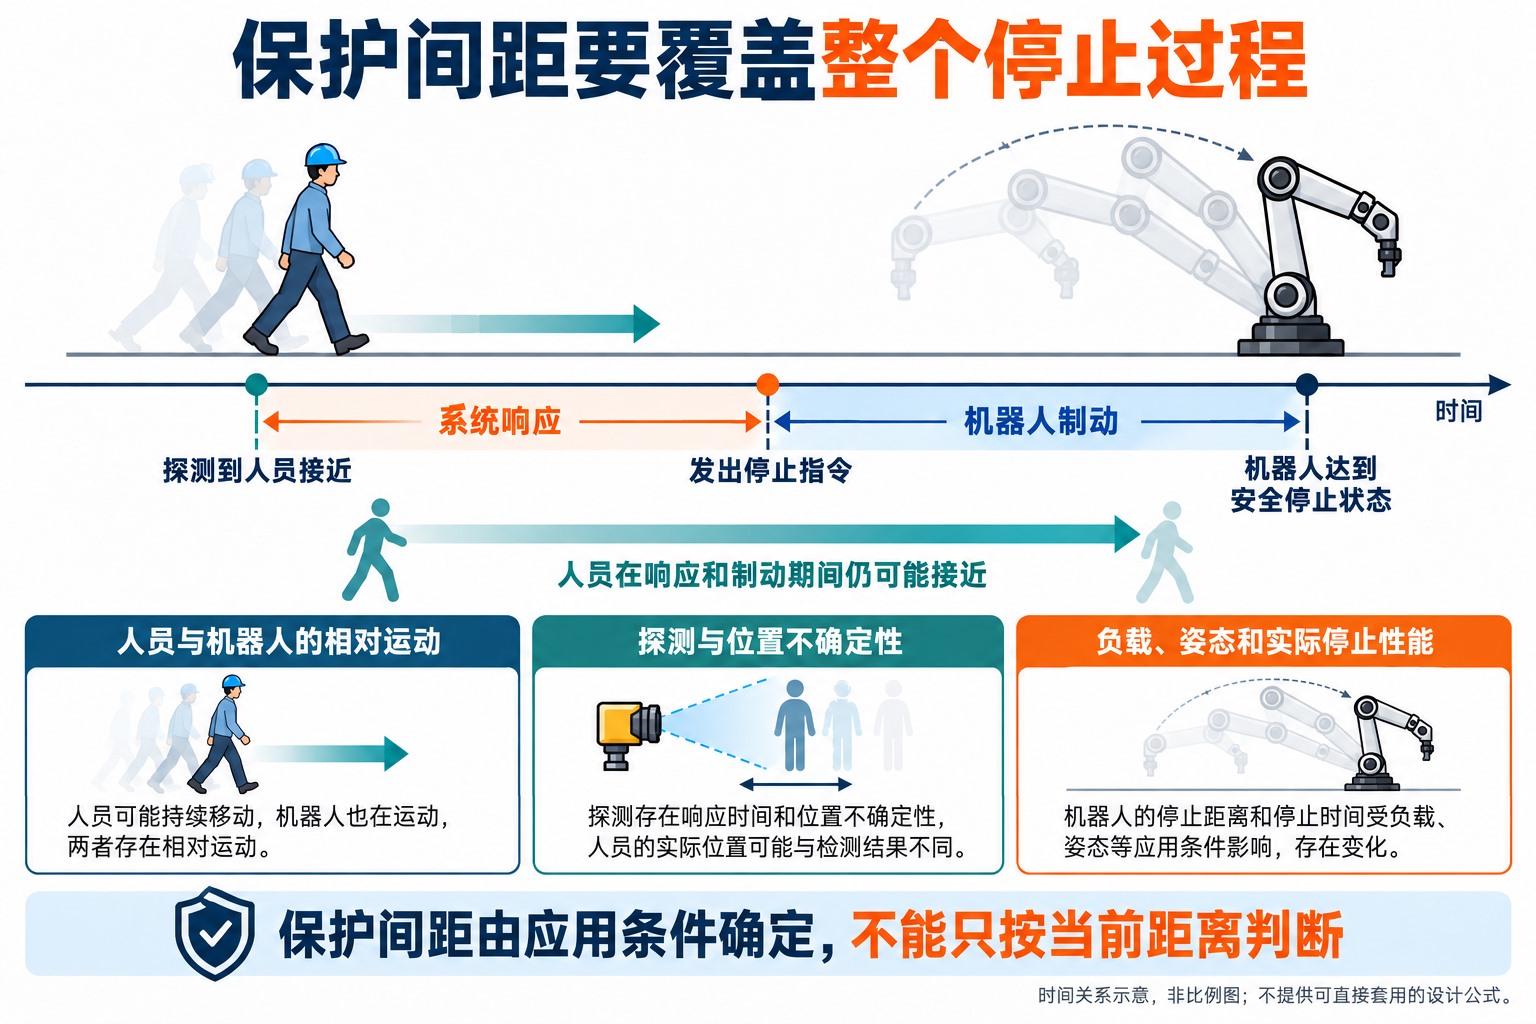
几何范围同样会变。夹爪变长后,最先接近人员的可能是工件端部;只监控工具中心点,可能遗漏连杆或外伸工件。人员检测还应覆盖实际进入路径,识别固定设备遮挡或多人进入对保护的影响。检测不到的区域,不会因为画进软件界面就自动获得保护。
停止数据要连同条件一起使用。UR的制动时间与距离说明区分了负载、关节运动和测试方向。对具体工位,应核对所用数据或监控功能是否覆盖实际负载、速度、姿态与工具配置。增加工件重量后沿用原来的保护区域,或者只凭一次空载停止观察放行,都缺少必要依据。
协作机器人风险评估和防护验证怎样开展?
风险评估应在设计时开始,并随安装和测试结果迭代。ISO 12100提供了识别危险、估计和评价风险、降低风险及形成验证记录的方法。实际工作不能只填一张“风险低”的评分表:需要明确伤害可能怎样发生,采取措施后,原来的危险路径是否确实被切断或得到充分控制。
先把正常生产、排故和维护分成具体任务
下面以一个教学假设工位说明:机器人将金属支架送到定位夹具,人员在指定位置检查和拧紧,然后机器人移走完成件。它不是已验证方案,也没有预设必须采用无围栏布局。
正常任务至少包括机器人送件、夹具定位、人员伸手操作、人员退出、机器人取走。还要单列支架放偏、夹爪未抓牢、螺钉掉入工位以及更换夹具等情况。操作者为了观察定位而前倾,维修人员从侧面进入,与正常站姿下取放零件的接近路径不同。应让实际操作和维护人员参与,避免只依据自动程序推测人的行为。
风险评价需要结合伤害严重程度、接触危险的机会,以及发生异常时能否避开。频繁伸手的定位操作,与停产后进行的夹具维修,暴露条件不同;但“发生次数少”也不能自动抵消可能造成的严重后果。原始风险、措施和实施后的判断需要能够互相追溯。
让每项保护措施对应一个具体危险
以下是这个假设工位需要完成的设计与验证问题。表中的措施方向用于说明分析方法,具体实现仍需由具备相应能力的集成和安全人员确定。
| 任务中的危险 | 措施应解决的问题与验证重点 |
|---|---|
| 人员检查时,机器人仍可能送入下一件 | 明确人工操作期间哪些运动不允许发生;人员检测、相关停止及启动条件共同限制送件,验证人员仍在操作区时不能重新进入危险动作。 |
| 机械臂已停止,夹具却开始夹紧 | 优先改进夹持结构、可达空间和夹紧时序;剩余危险由相应防护控制。验证范围必须包含夹具执行机构,而不只观察机械臂。 |
| 支架锐边朝向人员,或夹持失败导致掉落 | 检查工件朝向、交接位置、夹持与支承设计。不能以机械臂限力替代锐边防护,也不能让停止动作引入新的掉落危险。 |
| 卡件后人员伸手,程序又从中断位置继续 | 设置与正常循环不同的异常处置和恢复流程。恢复前确认人员位置、工件归属、夹具状态及当前工步,避免用“继续运行”跳过必要检查。 |
措施应优先从设计上消除或减少危险,例如调整工位布局,避免把手的操作位置安排在两个相向运动部件之间。仍存在的风险再用适当防护装置和安全功能处理,并交代剩余风险与操作要求。贴上“注意夹手”或要求人员始终留意机器人,不能替代本来可以实现的结构改善和防护。
验证完整保护链,并保留能复现的测试条件
验证对象是从检测装置、控制逻辑到机器人和相关设备响应的完整链条。传感器显示“检测到人”,只证明其中一个环节有信号;还需要确认信号是否进入正确的安全逻辑,相关危险是否按要求停止,人员仍在区域内时是否保持所需状态。
对上述工位,验收问题应具体到:各允许接近方向能否被保护;在规定负载和运动条件下,停止是否来得及;夹具和其他设备是否同步进入规定状态;检测或通信异常时如何响应;正常启动、保护停止后的恢复与急停复位是否按设计区分。涉及允许接触的PFL任务,应采用与身体部位和接触情形相符的测量设备及方法,评价力和压力,不能让人员用手臂试撞代替测量。
记录至少应关联当前的机器人与控制软件版本、工具和工件、负载与姿态、保护区域、安全参数、测试方法、结果及问题处理。测试未通过,要返回设计或配置环节修改后再验证;如果只记录“机器人能停”,后续换型时就难以判断原证据还有多少适用。
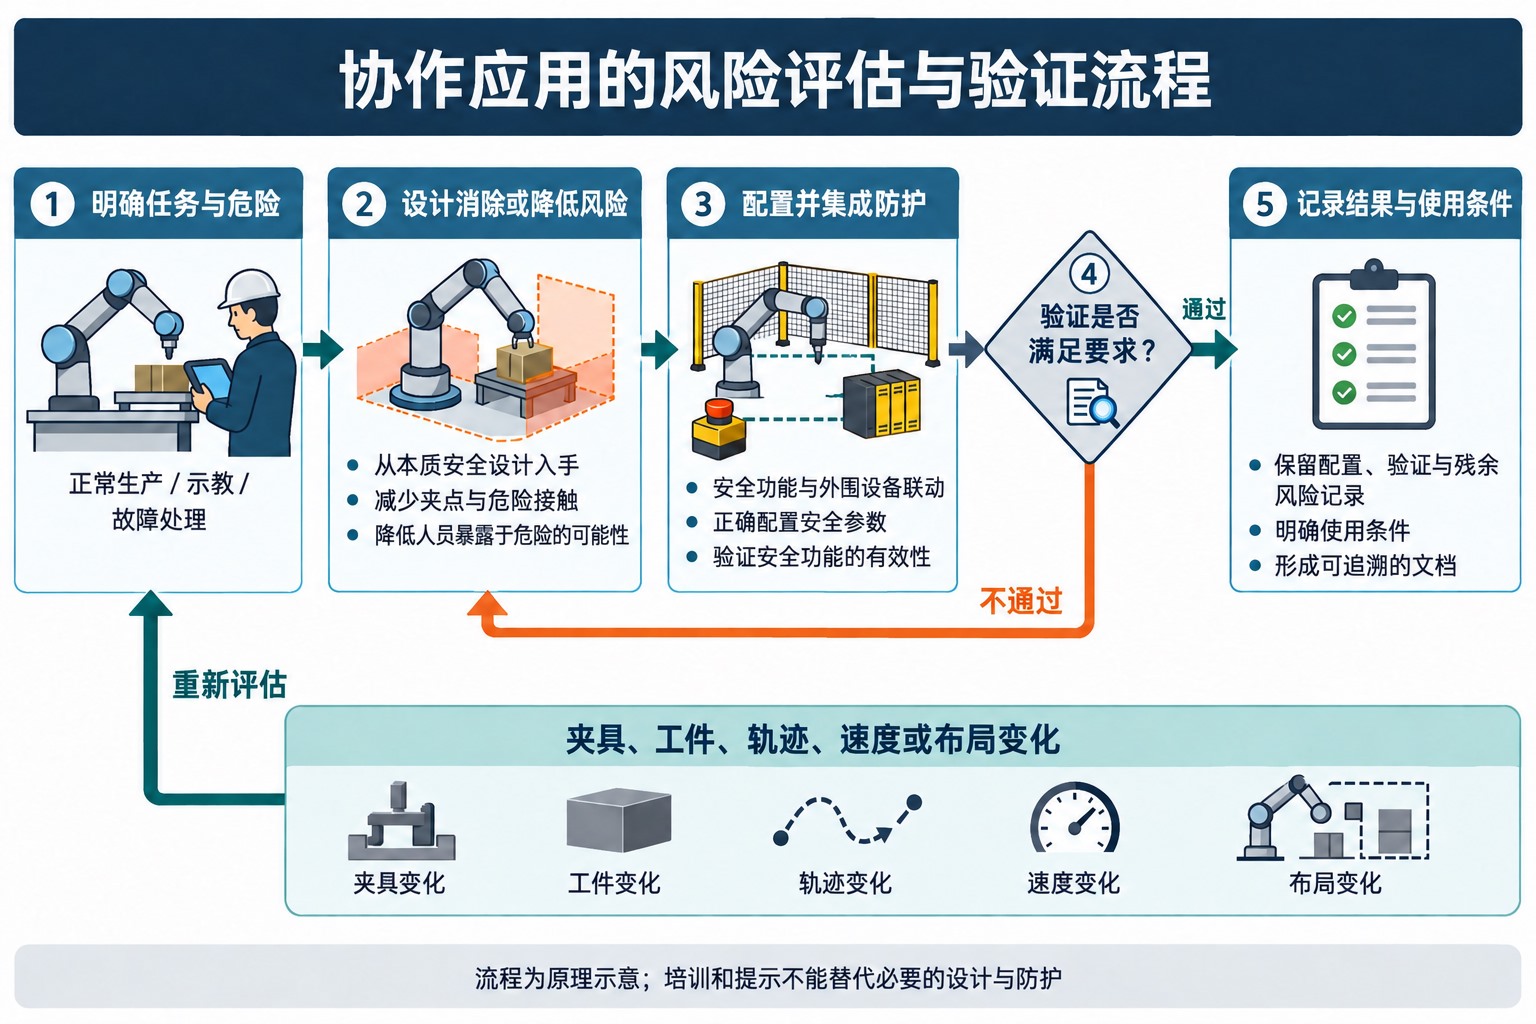
换型后重新确认哪些条件发生了变化
例如,上述工位改用更长的夹爪和更重的支架,影响的可能不只是机器人负载参数:夹爪外伸改变了接触位置,支架遮挡可能影响检测,新的质量与重心改变运动和停止条件,原本远离手部的锐边也可能进入操作范围。需要据此更新风险评估并验证受影响的措施,而不是只重新示教取放点。
同样需要纳入变更管理的还有安全参数、检测区域、软件、外围设备接口和人员操作方式。明确谁有权限修改、修改依据是什么、哪些验证完成后才能恢复生产,并保留版本记录。日常检查和维护频次则应按设备说明、使用条件及风险确定;不能给所有协作工位统一套用一个检查周期。
急停、保护停止和检修隔离有什么区别?
保护停止服务于防护逻辑,例如检测到人员进入后自动停止相关危险运动;急停用于人员发现紧急情况时采取补充行动。急停按钮不能保证操作者在受伤前一定发现危险并及时按下,也不能代替正常生产中的防护。UR的紧急停止说明将其明确为补充性防护措施。
工位还需说明每个急停按钮的控制范围:它只停机械臂,还是同时控制夹具、输送线和加工设备?停止后是否仍有悬挂工件、气压或其他危险能量?这些问题应在集成时解决,不能让使用人员凭按钮位置猜测。
保护停止之后能否自动恢复,要根据人员检测、防护设计及设备要求确定,并非一律必须手动复位;需要复位的场景,也不能把复位直接当作启动许可已经全部成立。急停后的处理更不能省略触发原因核查。对于卡件清理、检修等需要接近危险能源的工作,停止按钮不等于能源隔离,应采用与任务对应的隔离、防止意外重新供能及残余能量控制程序,由受训人员按适用规程执行。
例如,机器人不动了,夹具的压力仍可能存在;控制电源关闭后,也可能仍有其他电源或储能。UR的维护与维修说明分别要求处理供电、防止重新接通,并在维修后确认安全功能。具体设备的断能和恢复步骤,应使用其对应说明书和现场批准的程序。
协作机器人安全应参考哪些标准?
截至2026年10月27日,ISO官方列出的ISO 10218-1:2025和ISO 10218-2:2025均为已发布版本:前者针对工业机器人产品,后者针对应用与工作单元的集成安全。ISO/TS 15066:2016官方状态仍为已发布、待修订;不能因为2025版纳入了协作内容,就将它写成已经整体撤销。
这些文件提供技术要求与方法,具体项目还应确定适用的国家或地区法规、国家标准、设备形成及改造条件。国际标准的出版更新,不直接等同于所有地区对既有设备的法律要求同步改变。详细分工和版本关系,可参阅ISO 10218与ISO/TS 15066的区别及协作要求。
判断协作机器人能否与人共同工作,最终需要看到的是:当前任务中的危险有明确措施,措施在当前工具、工件和运行条件下有验证证据,人员知道允许的操作与异常处置方式,变更后仍能维持这些条件。产品安全功能为此提供基础,完整工位的设计、验证和使用管理才把这些能力落实到现场。
参考资料
- ISO:ISO 10218-1:2025、ISO 10218-2:2025、ISO/TS 15066:2016官方目录;ISO 10218-2:2025公开预览中的目录、前言与术语。版本状态核对日期:2026年10月27日。
- ISO:ISO 12100:2010,机械安全风险评估与风险降低方法的官方范围说明。
- DGUV:Collaborative robot systems — Design of systems with “Power and Force Limiting” function,FB HM-080,2017年8月。本文采用其接触与测量机制说明,不将其作为2025版标准的替代文件。
- Marvel、Norcross:Implementing speed and separation monitoring in collaborative robot workcells,NIST作者稿,2016年接受发表,刊于Robotics and Computer-Integrated Manufacturing第44卷。
- Universal Robots:Safety FAQ;UR7e SW10.13中文用户手册中的风险评估、制动时间和距离、紧急停止、维护和维修说明。产品特定能力按对应型号与版本解释。
评论留言
暂时没有留言!