人形机器人已经进入部分工厂试点,并在限定工序中留下生产运行记录;何时能在更多工厂稳定使用,取决于具体工位的任务、节拍、异常恢复和系统配合,没有适用于所有场景的统一日期。对工厂而言,“能做一次”之后,还要回答“能否在完整班次内持续交付合格结果”。
本文按一个工位从试验到运行的过程解释试点场景与落地难点。形态与核心组成可先阅读人形机器人是什么;行业研发与商业进展另见人形机器人产业发展现状。以下场景图用于解释工程关系,不对应任何企业的实际产线布局。
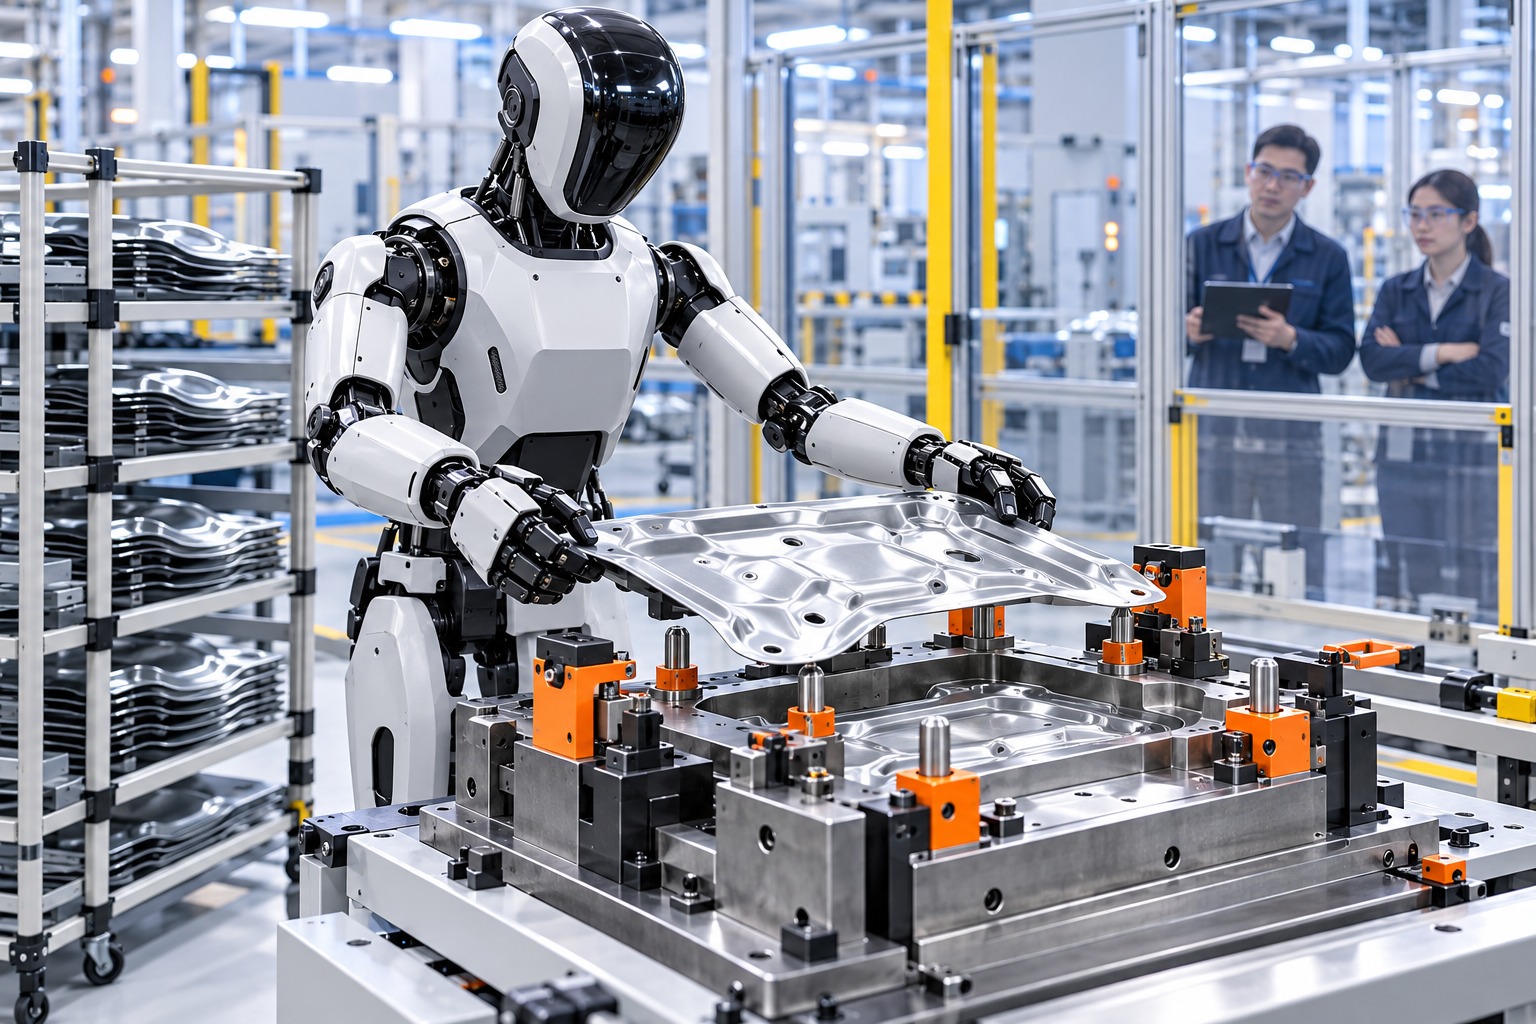
人形机器人进工厂,现在到了哪一步?
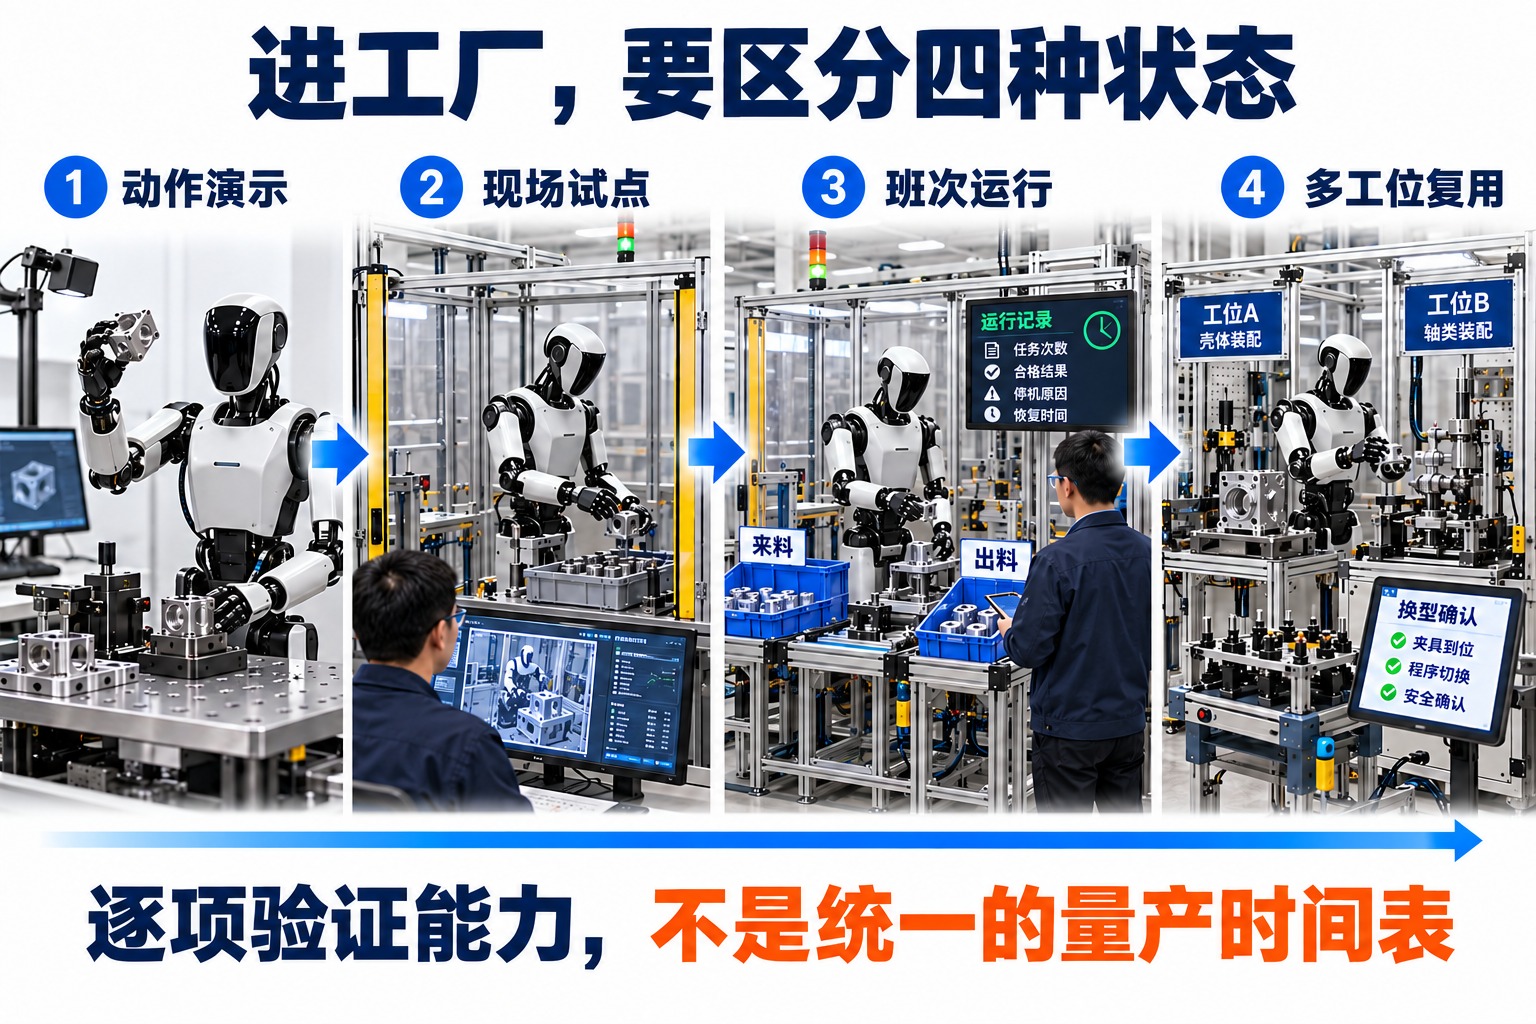
需要区分动作演示、现场试点、班次运行和多工位复用。演示说明在给定条件下做成了任务;试点把来料变化和现场接口纳入验证;班次运行需要记录合格产出与停机;复用则要证明换工位后仍能达到要求。这是理解证据的观察维度,不是统一行业分级,也不意味着每个项目都按固定顺序推进。
宝马2026年2月的项目披露回顾了Figure 02在2025年斯帕坦堡工厂承担焊接前钣金件取放与定位的运行。这里的任务是供给和定位部件,不能解释为机器人独立完成整车制造。
宝马在2026年9月21日更新的莱比锡项目介绍中,仍把AEON应用描述为逐步融入生产的试点。Hexagon在2026年6月的进展说明中也把提高自主性、稳健性和运行表现列为后续重点。因此,截至2026年10月28日,“已有真实工厂应用”有事实依据,“所有工厂都已可直接复制”则不是这些案例能够证明的结论。
工厂试点通常围绕哪些具体任务?
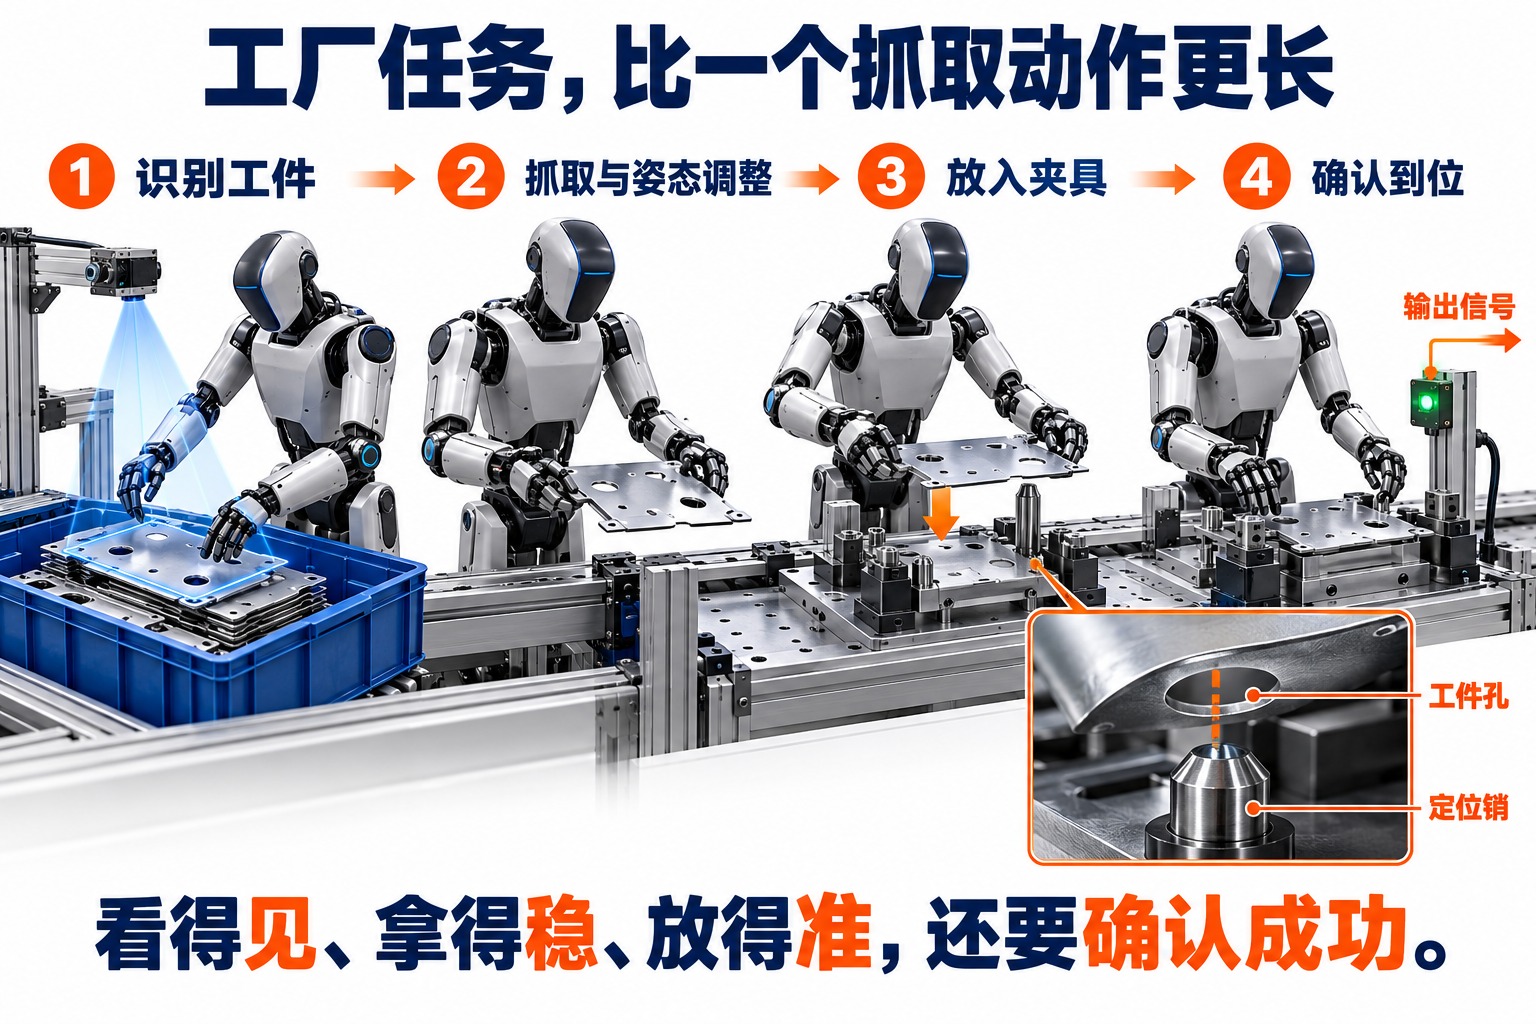
线边取放与供料把料箱中的零件转交给夹具或下一工序。它的任务边界容易描述,但仍要明确零件朝向、夹持位置、放置容差和目标工位是否空闲。拿起零件后发现夹具已有料,机器人就不能继续执行原定放置动作。
分拣与顺序配料还要求识别零件身份,并与待装配顺序匹配。机械动作相同,拿错料或放错格仍然不合格。因而,物体识别、任务编号和料位确认需要连在一起,不能用“成功抓取次数”替代“正确配料次数”。宝马9月的资料也描述了后续物流排序用途,但它与既有钣金件工序属于不同任务,不能直接共用运行成绩。
面向工件的扫描或检测辅助则把机器人当作传感器的承载与定位平台。除了能够移动到位置,还要满足测量范围、视线、姿态和数据对应关系。Hexagon与宝马的公开材料包含扫描工具及相关应用探索;机器人完成一次扫描动作,不等于整个检测工艺已经得到验证。
这些任务的共同点是,可以明确来料、起点、终点和合格条件。越能限定物料与环境变化,就越容易定位失败原因并形成可重复验证。人形结构有机会适应既有人工工位的高度和双手操作空间,但是否带来实际价值,还要看该任务是否需要这些能力;它不会自动使任何工位都更高效。
为什么演示成功,仍可能跟不上生产?
演示容易突出一段顺畅动作,而生产包含大量非理想状态:料箱中零件相互遮挡,反光改变视觉特征,夹具里残留上一件,或者前一道工序暂时没有来料。机器人的感知与操作必须识别这些变化,生产系统还要决定等待、重新观察还是交给人员处理。
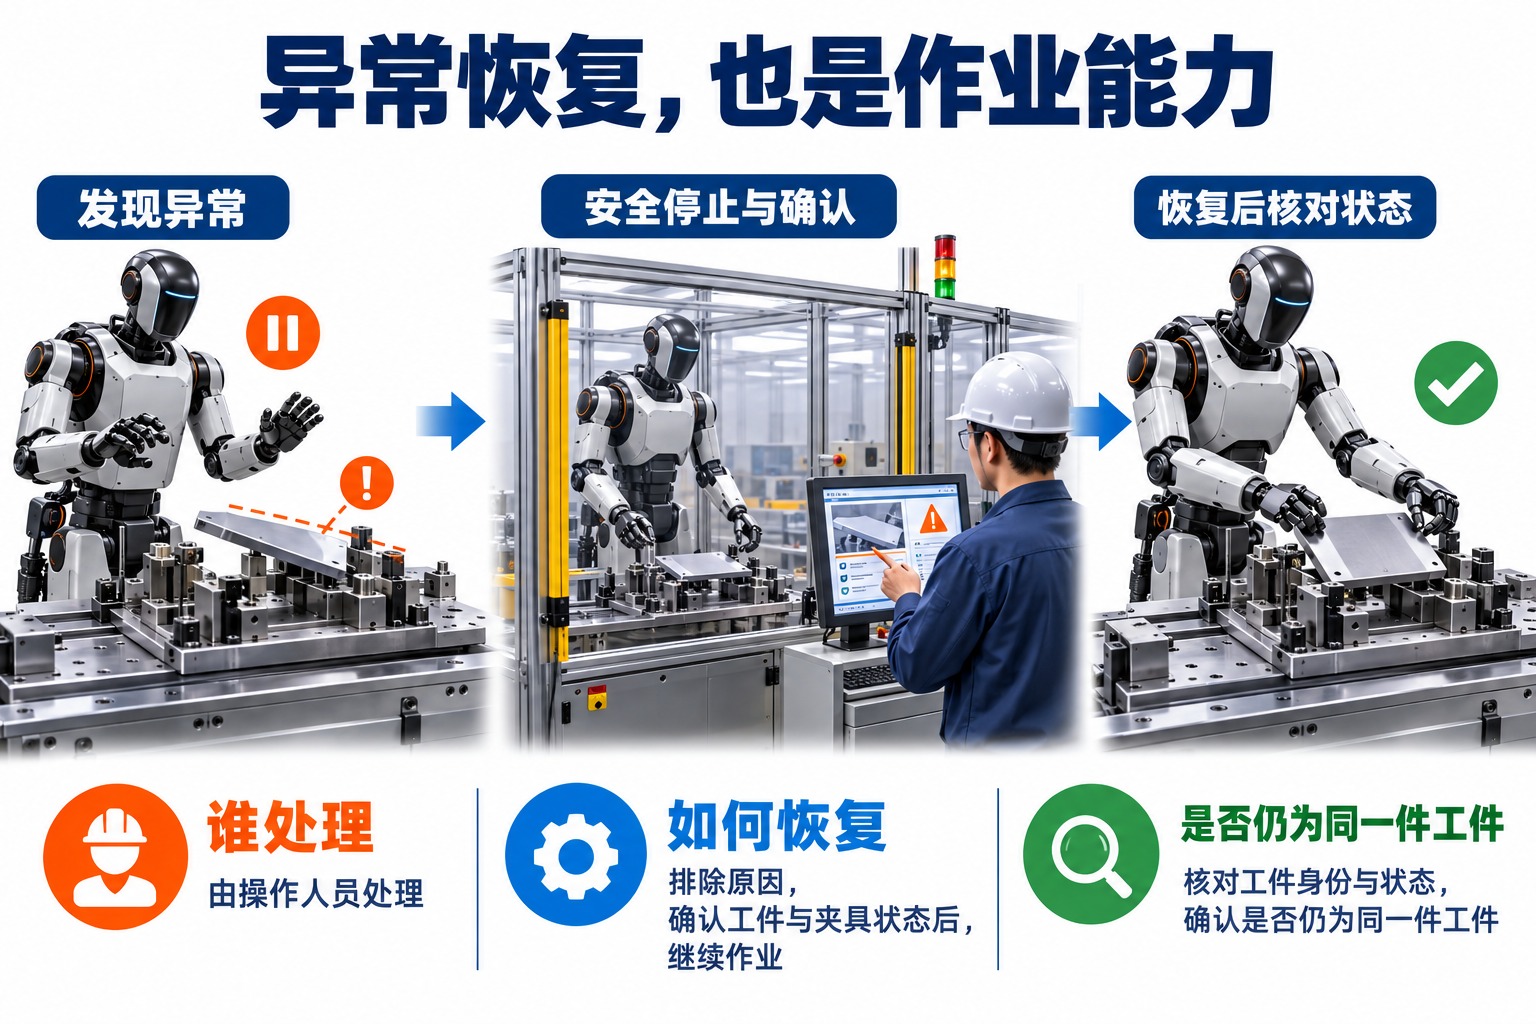
例如,放置动作已经执行,但到位信号没有出现。原因可能是工件未落稳、检测器未触发,也可能是通信状态尚未更新。若直接重复抓放,可能碰到仍在夹具中的工件。合理的恢复过程需要先确认工件位置、夹具状态和任务记录,再决定下一步。是否允许自动重试,要由该工位的验证结果和控制约束决定。
装配机器人研究也反映了这一问题。Lian等人在基于NIST装配任务板的研究中,把场景感知、互操作与错误恢复列为现成机器人方案的应用障碍。该研究并非人形机器人产线评测,但说明“完成动作”与“应对现场异常”是需要分别解决的工程问题。
连续作业能力怎样影响合格产出?
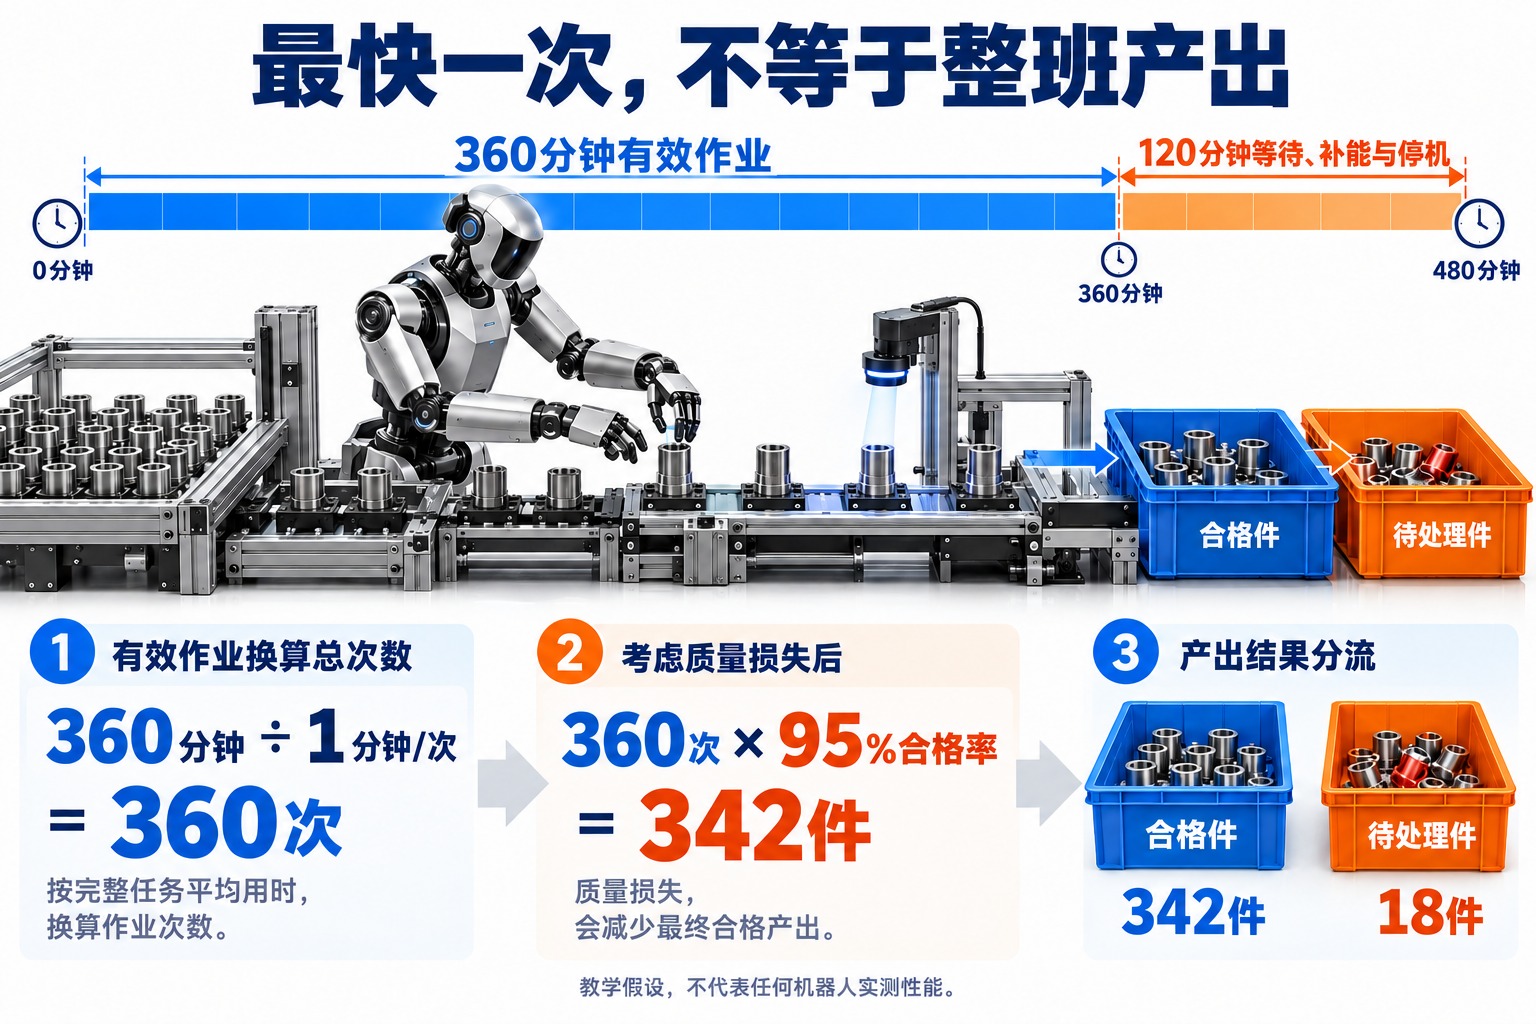
动作循环、可用作业时间和质量结果需要分开看。动作完成得快,若频繁等待、补能或停机,整班产出仍可能不足;保持运行很久,若错料和放置偏差多,也不能把全部动作计为有效产出。
用一个简化教学例子说明:8小时班次共480分钟,扣除等待、补能和停机后,实际可执行任务的时间为360分钟;每次完整任务处理1件,平均用时1分钟,共完成360次。若其中95%一次达到约定合格条件,合格数是342件。这里没有另计返工循环,也不代表任何设备实测性能。即使某次最快只用了40秒,也不能把整班时间都按40秒外推产量。
因此,有解释力的记录应把同一统计窗口内的尝试次数、合格次数、等待时间、故障停机及人工恢复对应起来。关节温升、末端磨损和电量不足可能在长时间运行中才出现,补能安排与维护窗口也会占用实际时间。能否满足工位需求,最终要对照该工位需要的合格输出与供料节奏,而非寻找一个所有工厂通用的成功率门槛。
从试点到稳定运行,还要打通哪些环节?
首先是工位交接。制造执行系统(MES)或现场调度可以下发任务,设备侧还要确认允许进入、夹具空闲、工件到位等状态。机器人“我已放下”的反馈,与下游“可以开始加工”的条件并不总是同一件事。任务编号、工件身份和完成确认需要一致,通信中断后也要知道哪一件尚未完成。
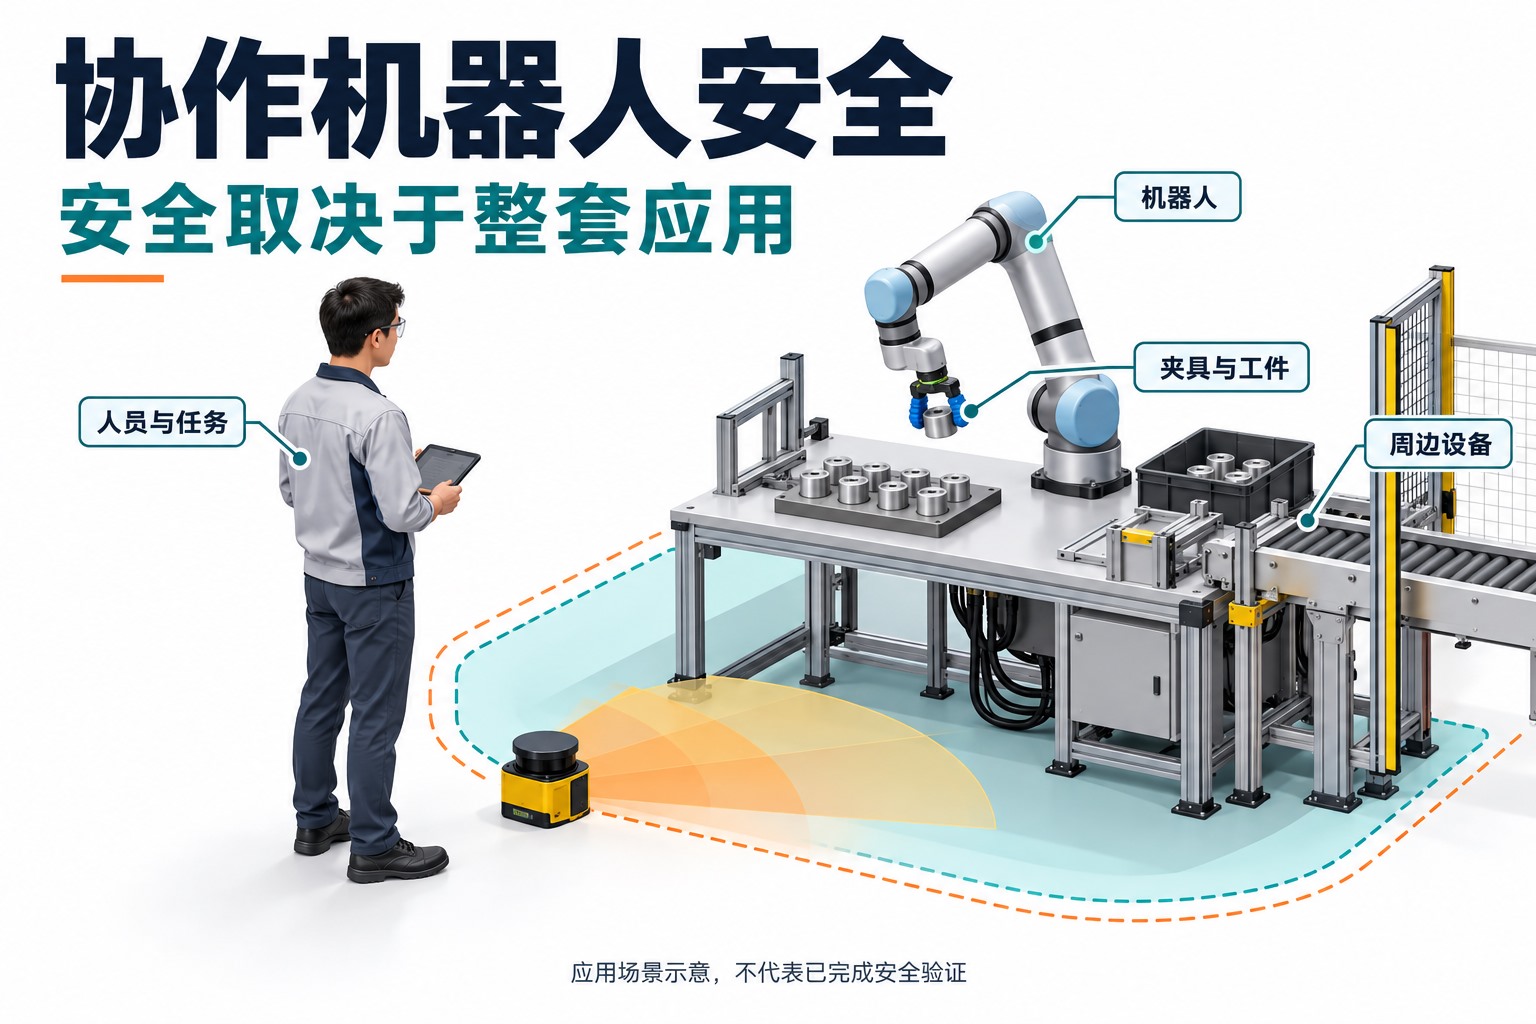
其次是安全与人员作业方式。移动的机器人、手持零件和周边设备共同影响现场风险。需要验证的不只是机器人本体,还包括负载、通道、隔离和停止后的恢复。宝马的9月项目介绍提到增加屏障与隔断的经验,说明采用人形外观并不等于可以取消工位防护。
最后是换型与运维。更换零件、料箱或夹具后,原来的识别、抓取和合格判定是否仍成立,需要重新确认;程序与模型更新也应关联到相应的验证记录。遇到异常由谁接手、如何安全恢复、何时维护,要成为工位运行安排的一部分。
由此,“什么时候能进工厂”可以落到三个可回答的问题:限定任务是否能完成,完整班次是否能持续提供合格结果,换工位后是否仍能重复实现。某个试点可以已经通过第一项、正在验证第二项,而跨产线复用仍未完成。随着这些证据逐项积累,应用范围才会扩大;只给一个“普及年份”,无法替代对具体工位成熟度的解释。
参考资料
- BMW Group:2026年2月27日生产应用公告;2026年9月21日莱比锡人形机器人项目介绍。
- Hexagon Robotics:New milestone with BMW Group: industrial humanoid deployment,2026年6月。
- Wenzhao Lian等:Benchmarking Off-The-Shelf Solutions to Robotic Assembly Tasks,2021年。用于解释机器人装配的场景感知、系统协同和恢复问题。
评论留言
暂时没有留言!