晶圆搬运机器人是用于在晶圆盒、对准装置、设备装载位置或工艺腔体之间取放晶圆的自动化机构。它通常直接处理薄片状晶圆,需要同时控制接触位置、运动轨迹、颗粒污染和交接状态。厂内另有一层运输任务:把装有晶圆的载具送到设备旁,常由空中输送或洁净移动机器人完成。
因此,“搬晶圆”和“搬晶圆盒”不能混为一谈。本文以常见的前道晶圆传输关系说明洁净室机械手、自主移动机器人(AMR)及其他运输设备的分工。移动底盘的基础区别可参阅AGV、AMR与复合机器人的类型。
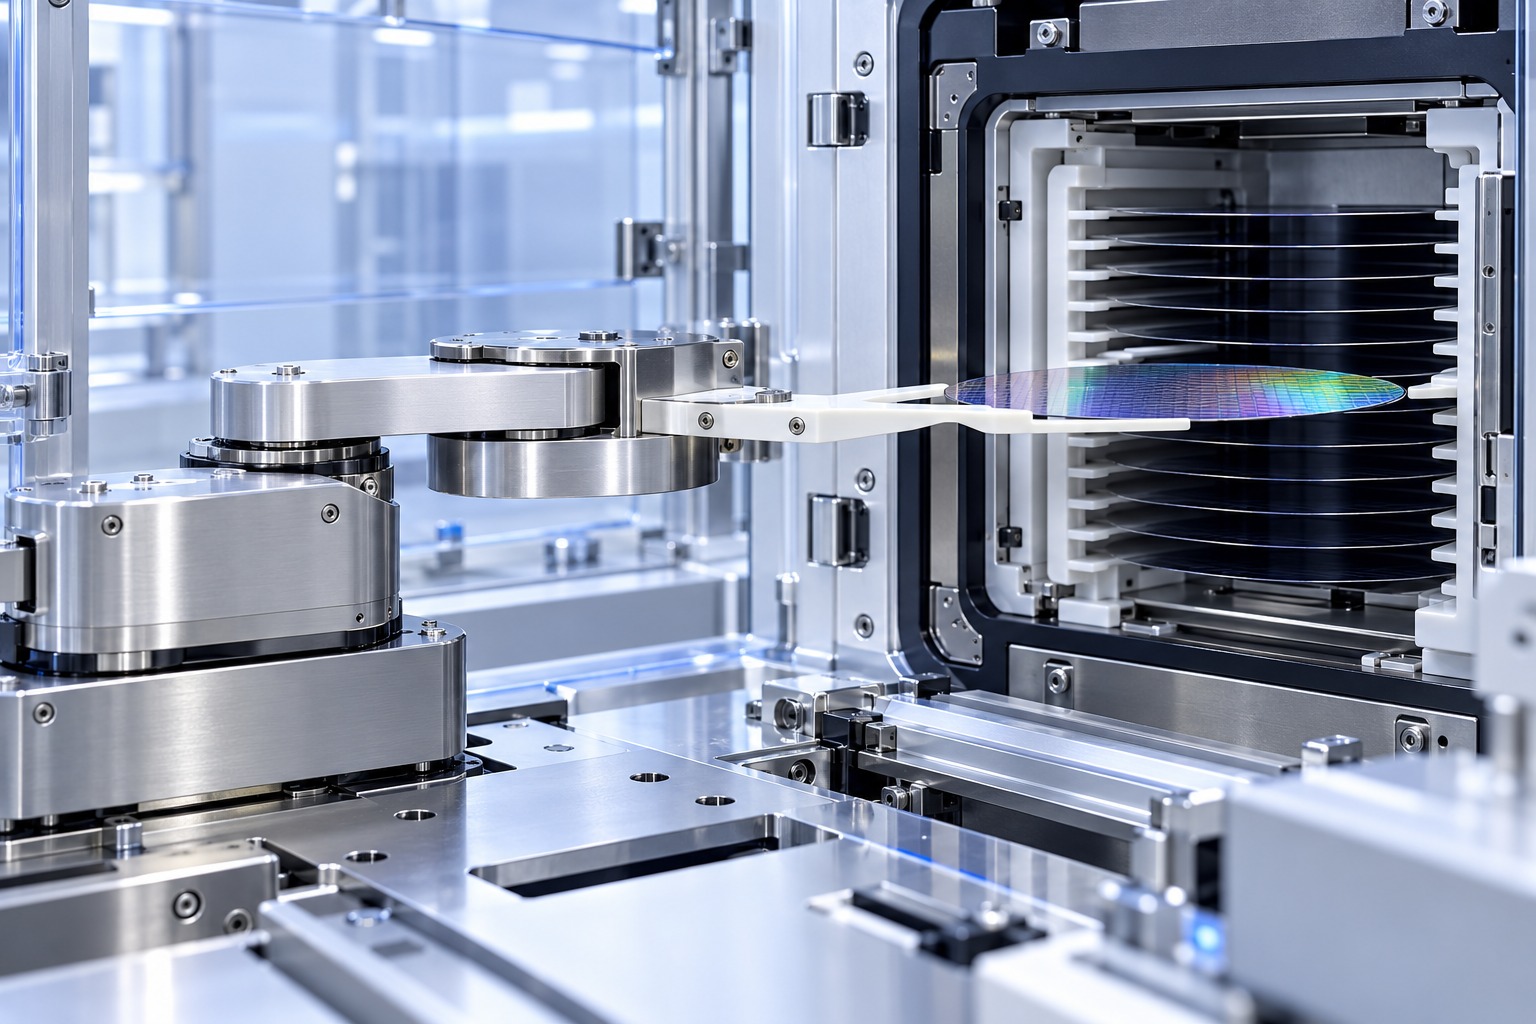
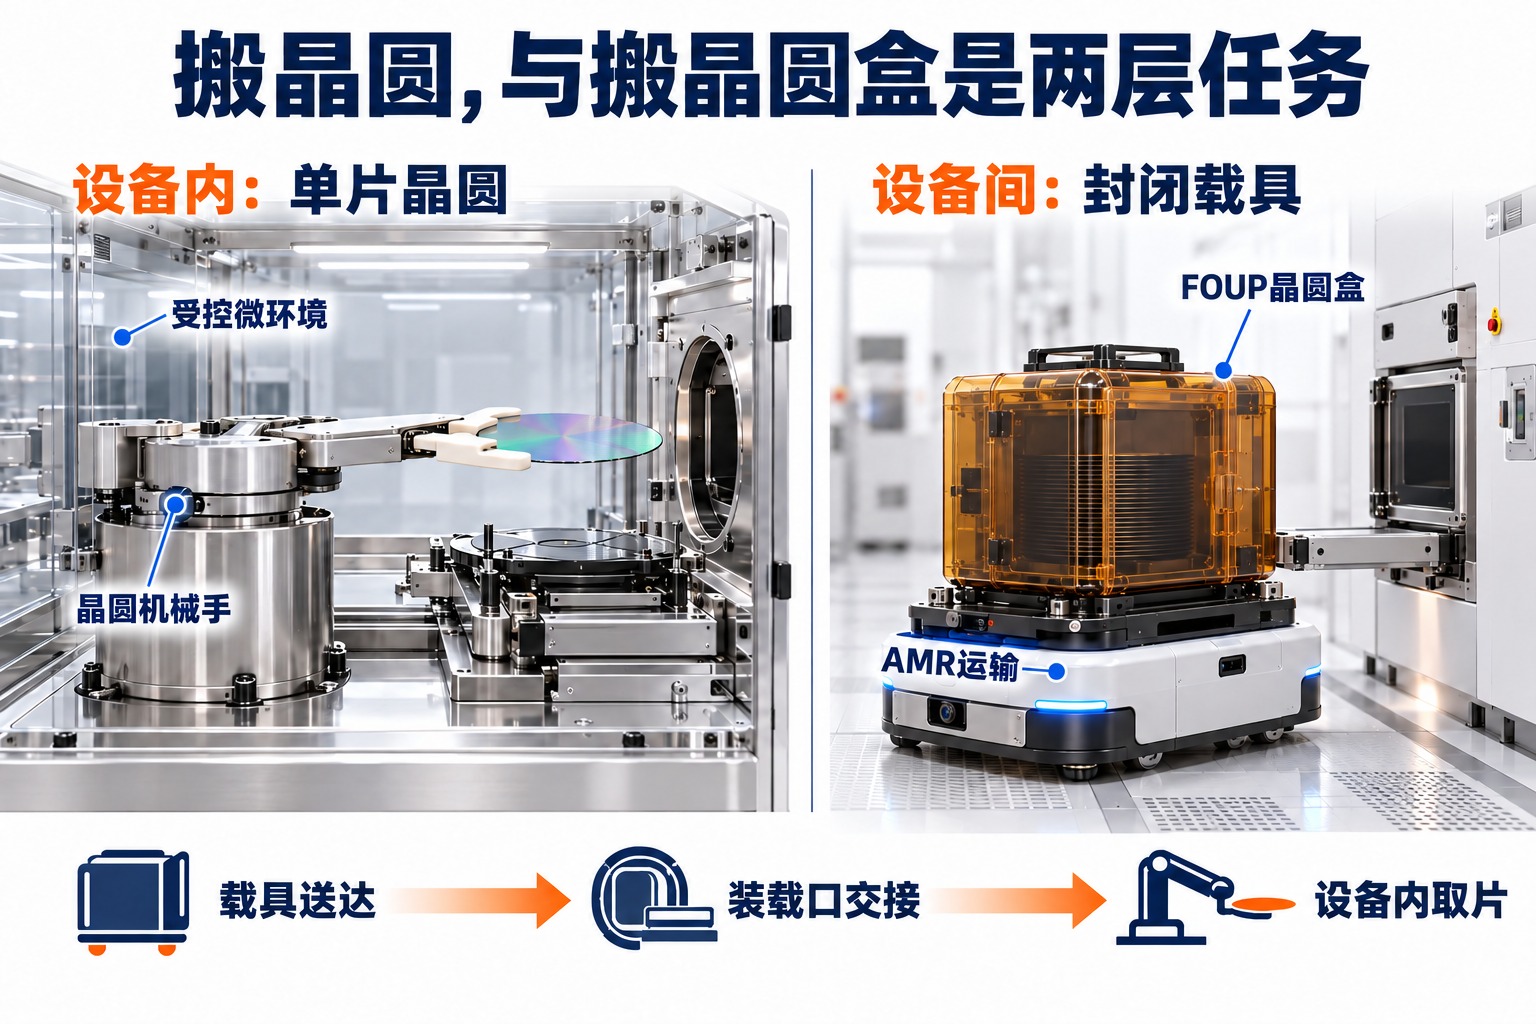
晶圆机械手和搬运晶圆盒的AMR有什么区别?
晶圆机械手位于设备内部或受控微环境中,关注某片晶圆从哪个槽位取出、以什么姿态放入哪个位置。它的末端可能只接触背面指定区域或边缘,不能按普通抓取零件的方式任意夹持晶圆正面。
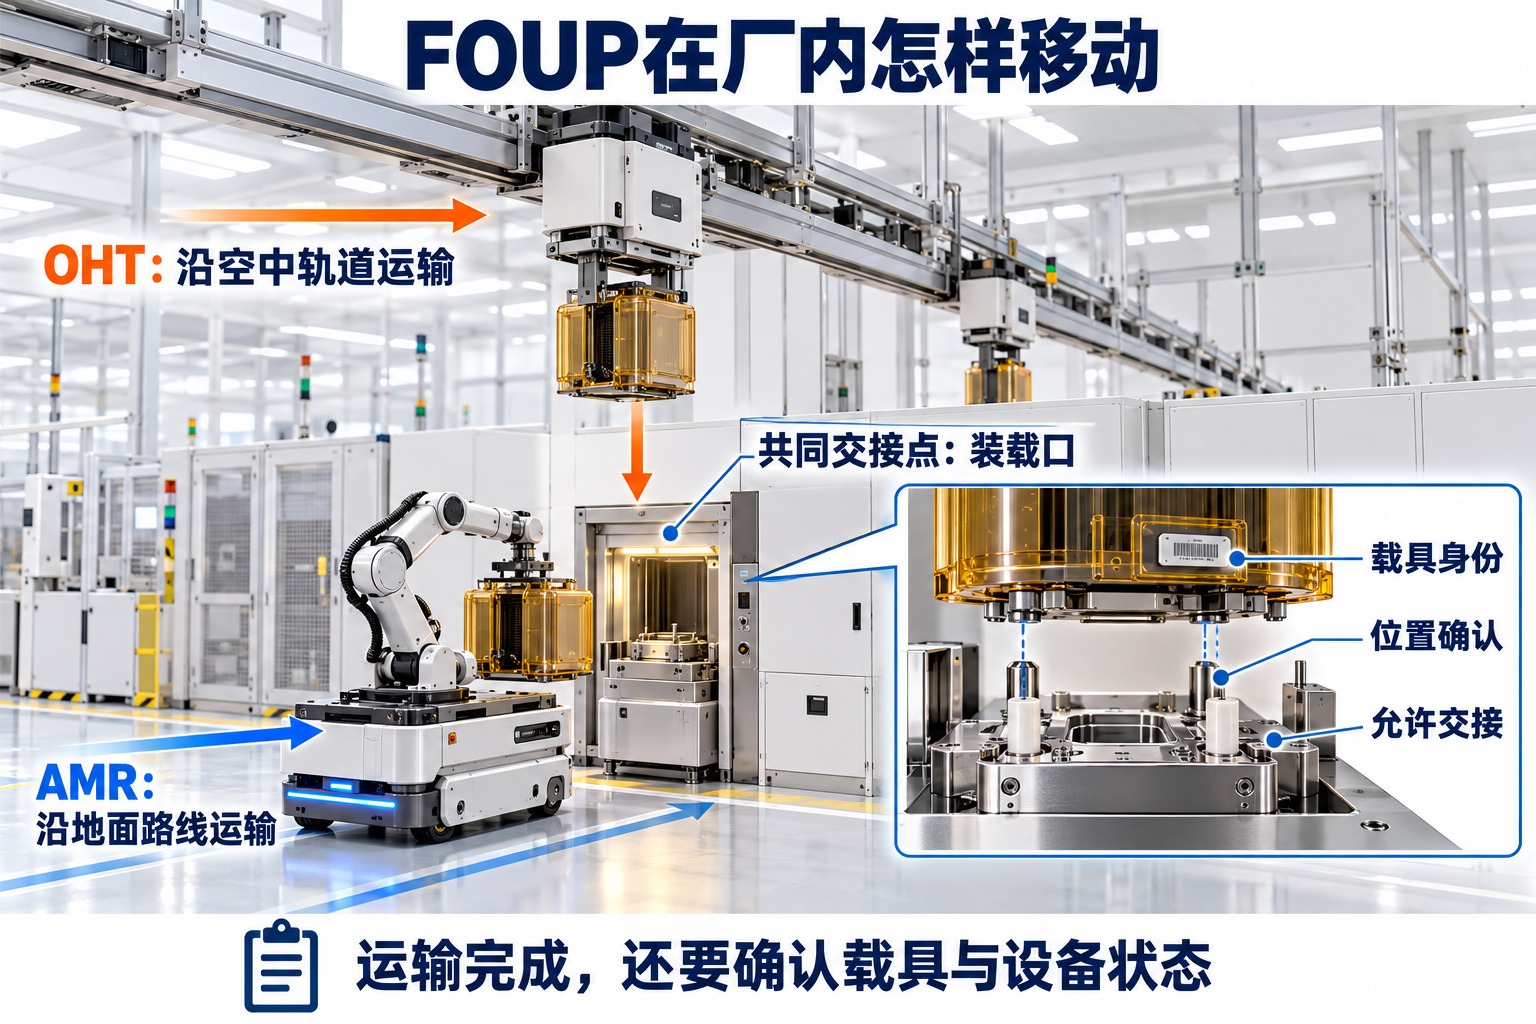
AMR关注的则是载具从哪里运到哪里,以及如何与接收设备完成交接。在常见300毫米晶圆前道物流中,前开式晶圆传送盒(FOUP,Front Opening Unified Pod)用于容纳和保护晶圆。运输设备搬动的是盒体,晶圆保持在盒内;到达设备装载口后,才由装载机构和设备内机械手接续工作。
KUKA的洁净移动机器人资料明确把FOUP、SMIF载具和开放式片盒搬运列为应用。这说明洁净AMR可以参与半导体物流,但并不意味着每一种载具都是FOUP,或所有移动机器人都可直接搬裸晶圆。不同尺寸与工艺还会采用其他片盒、载板和专用传输结构。
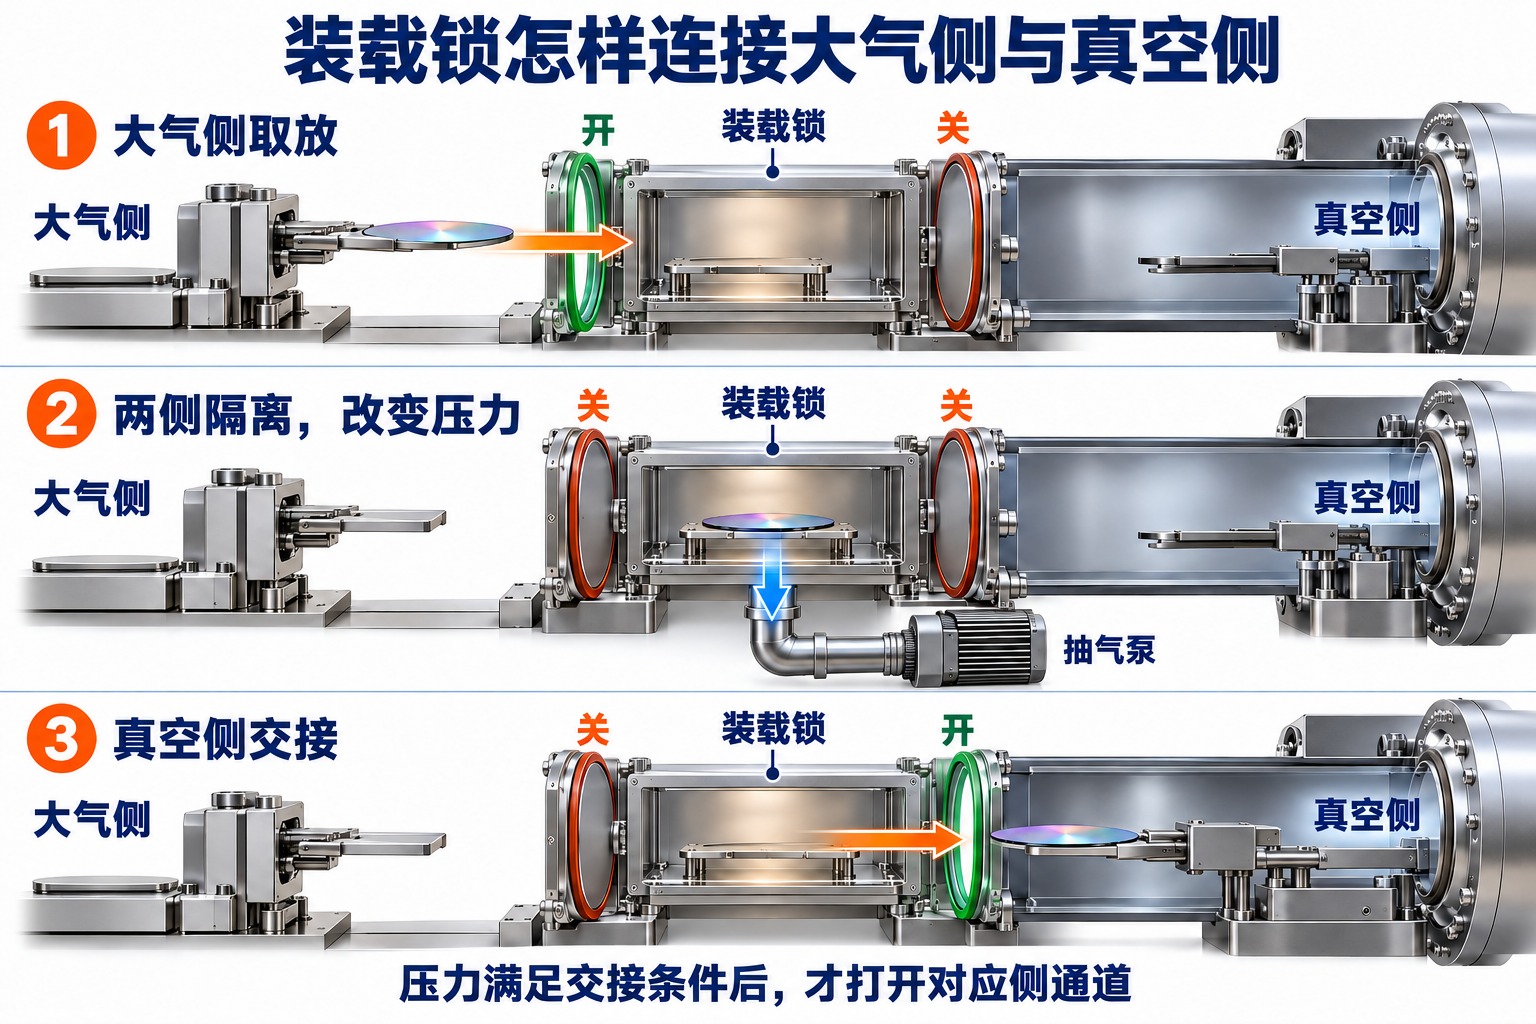
大气侧、真空侧和装载锁怎样衔接?
设备前端模块(EFEM,Equipment Front End Module)连接装载口与设备内部。它可集成机械手、预对准装置、传感器和环境控制部件,使晶圆在受控空间中完成取放。这里的“大气侧”主要区分压力环境,不表示晶圆暴露在普通车间空气中;微环境也可以采用受控气氛。
SINFONIA的洁净传输资料分别介绍FOUP装载口、EFEM、氮气EFEM与分选系统,并说明氮气EFEM控制氧和水分水平。这些模块各有作用,不能仅凭机械手外观判断整套传输环境。
如果工艺需要真空环境,大气侧与真空传输侧之间通常通过装载锁(Load Lock)隔离。以送入晶圆为例,大气侧完成放片后,关闭相应通道并改变装载锁压力;达到真空侧的交接条件后,才允许真空机械手接片。返回时也要经过相应的隔离和压力恢复过程。这样不必每送入一片晶圆,就把主真空系统重新放气到大气状态。
Brooks Instrument的装载锁应用说明解释了压力循环、压力匹配与颗粒污染的关系。装载锁不是一扇可以随时贯通两侧的门;实际开闭与传输由设备的压力、位置和联锁条件控制。并非所有晶圆工序都需要真空传输,这张结构图只解释相应类型设备的衔接。
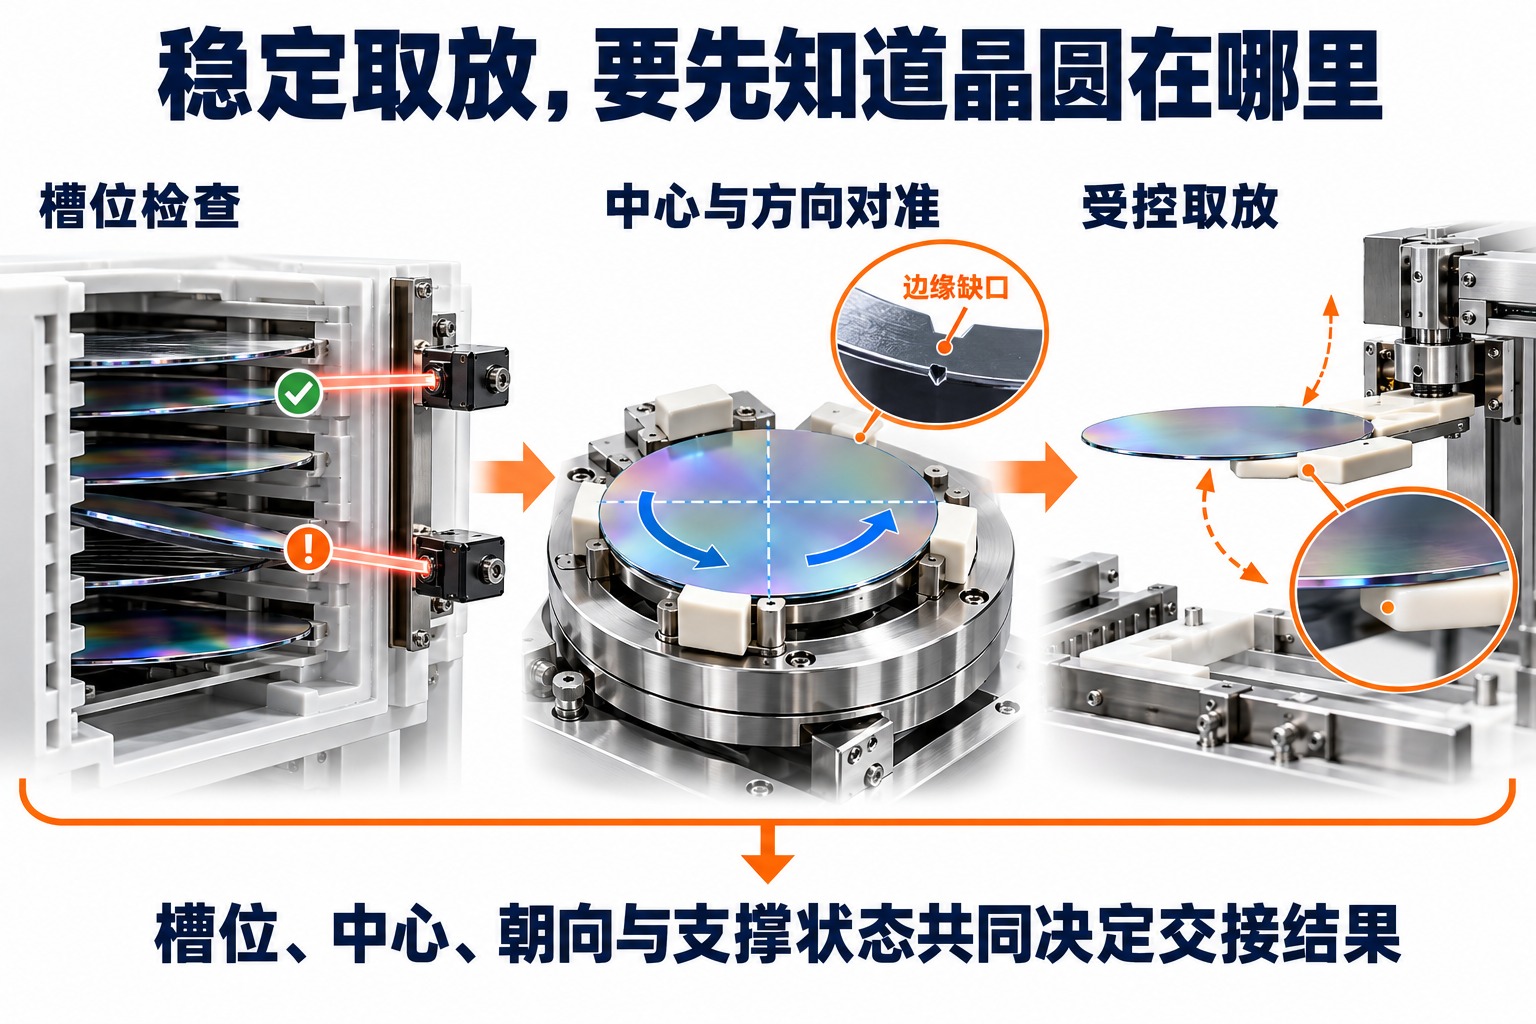
机械手怎样确认槽位、对准并稳住晶圆?
先确认片位。晶圆盒里并不一定每个槽位都有片,系统需要掌握槽位占用状态,并识别其配置能够检测的错槽、叠片或异常姿态。若只按照预设高度伸入托叉,而不确认实际片位,就可能在取片前发生接触。PHT的搬运系统说明列出了晶圆有无、映射传感器及异常监控等功能,体现了位置确认在传输中的作用。
再确认中心与方向。预对准装置可以根据晶圆轮廓及边缘缺口等特征确定中心偏差和朝向,使后续交接具有一致基准。找中心与找方向是两个不同问题:中心偏移可能让放片位置不对,朝向不符则会影响对方向有要求的工序。是否需要某一步对准,以及由哪个模块完成,取决于设备流程。
取放过程中控制支撑与运动。背面局部支撑、边缘夹持及真空吸附等方式各有接触条件。Hirokawa的大气机械手资料列出了真空吸附、边缘夹持和摩擦支撑等配置;它们不是能够忽略环境而互换的同一种末端。
尤其要区分“真空机器人”与“真空吸附”:前者说明机器人工作在低压环境中,后者依靠压差形成吸持力。大气环境下可用的吸附方式,不能直接假定在高真空内仍有同样的压差。晶圆温度、翘曲、背面状态及允许接触区域,也会改变支撑方式和运动约束。
加速、减速和转向还会影响晶圆相对托叉的稳定性。即使目标位置本身正确,轨迹过急、支撑不稳或末端污染,也可能造成滑移、颗粒或边缘损伤。因此,定位重复性只是结果的一部分,不能单独代表传输质量。
OHT和AMR如何完成设备之间的运输?
空中悬挂式搬运系统(OHT,Overhead Hoist Transport)沿上方轨道运行,通过升降机构把载具送到装载口或缓存位置。AMR沿地面路线移动,再借助承载平台、移载机构或机械臂交接载具。两者改变的是运输路径和交接结构,不改变载具内晶圆仍需受到保护这一要求。
大福2026年公司资料把FOUP运输、在制品缓存和氮气置换列为不同系统功能。由此可以看出,自动物料搬运系统(AMHS)包含运输、储存与控制协作,不能简单等同于某一辆车,也不能只用车辆行驶速度解释整个物料流转时间。
一个载具已经到达设备旁,仍可能因为装载口被占用、设备未允许接收或载具身份未确认而等待。相反,机械手空闲,也可能因为待加工批次尚未送达而无片可取。厂内调度管理“送哪个载具”,设备控制管理“从哪个槽位取哪片”,两层状态要正确对应。
洁净室应用为什么不只看搬运精度?
首先是污染控制。机械运动可能产生磨损颗粒,材料还可能释放气体;末端接触、线缆运动和维护动作也会影响周边环境。洁净要求因此需要覆盖机器人、末端、载具和微环境,而不能靠“放进洁净室”自动获得。晶圆表面是否受损、是否增加颗粒,与能否放到同一个位置,是不同的检查对象。
其次是完整传输状态。一次交接应明确晶圆或载具是否仍在原位置、是否已被接收,以及记录是否更新。异常停机后,如果实物位置与软件记录不一致,恢复动作必须先把状态对齐,不能仅从上一条运动指令继续。
最后是整段流程的吞吐。取片、对准、等待装载锁改变压力、工艺处理和返回都可能占用时间,哪一段限制产出要看实际流程及并行安排。更快的机械臂动作并不必然使整台设备同比提速。理解晶圆搬运系统,最清楚的路线是沿着“载具到达—设备内取片—工艺交接—回片”逐段确认对象、环境和完成条件。
参考资料
- KUKA:KMR iisy CR洁净移动机器人应用说明,2025年。
- SINFONIA TECHNOLOGY:Clean Transport Systems。
- Brooks Instrument:VersaTorr BVT125安装与操作手册,第4页装载锁应用说明。
- PHT Robot:晶圆搬运系统;Hirokawa:Atmospheric Robot;Nidec Genmark:Standalone Prealigner。
- DAIFUKU:DAIFUKU PROFILE 2026,洁净室生产线系统部分。
评论留言
暂时没有留言!