工厂里“会自己跑”的设备,大体分四类:沿预设路径行驶的AGV、自主规划路线的AMR、把移动底盘和机械臂组合的复合机器人,以及用四条腿越障巡检的四足机器人。它们同属移动机器人,但在导航方式、路径柔性、负载和适用场景上差别很大。理解这些差别,可以结合工业机器人的分类与组成来看:工业机器人常指固定安装的作业机器人,移动机器人解决的是物料和作业位置经常变化时的搬运与到达问题。
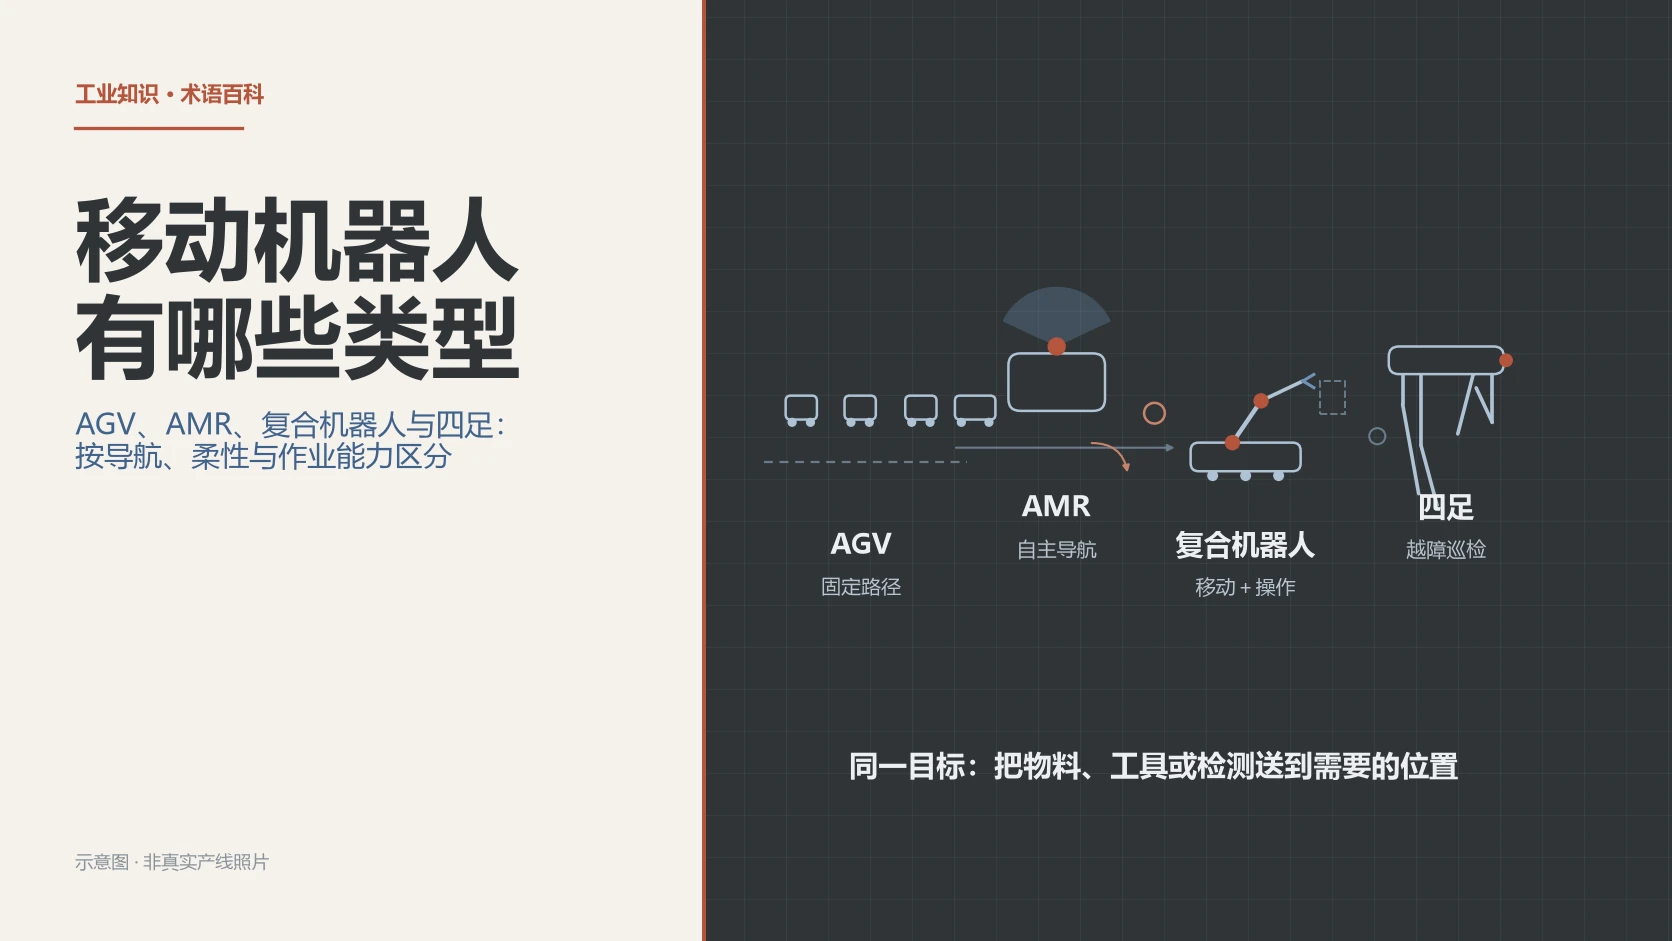
先分清两个词:AGV与AMR
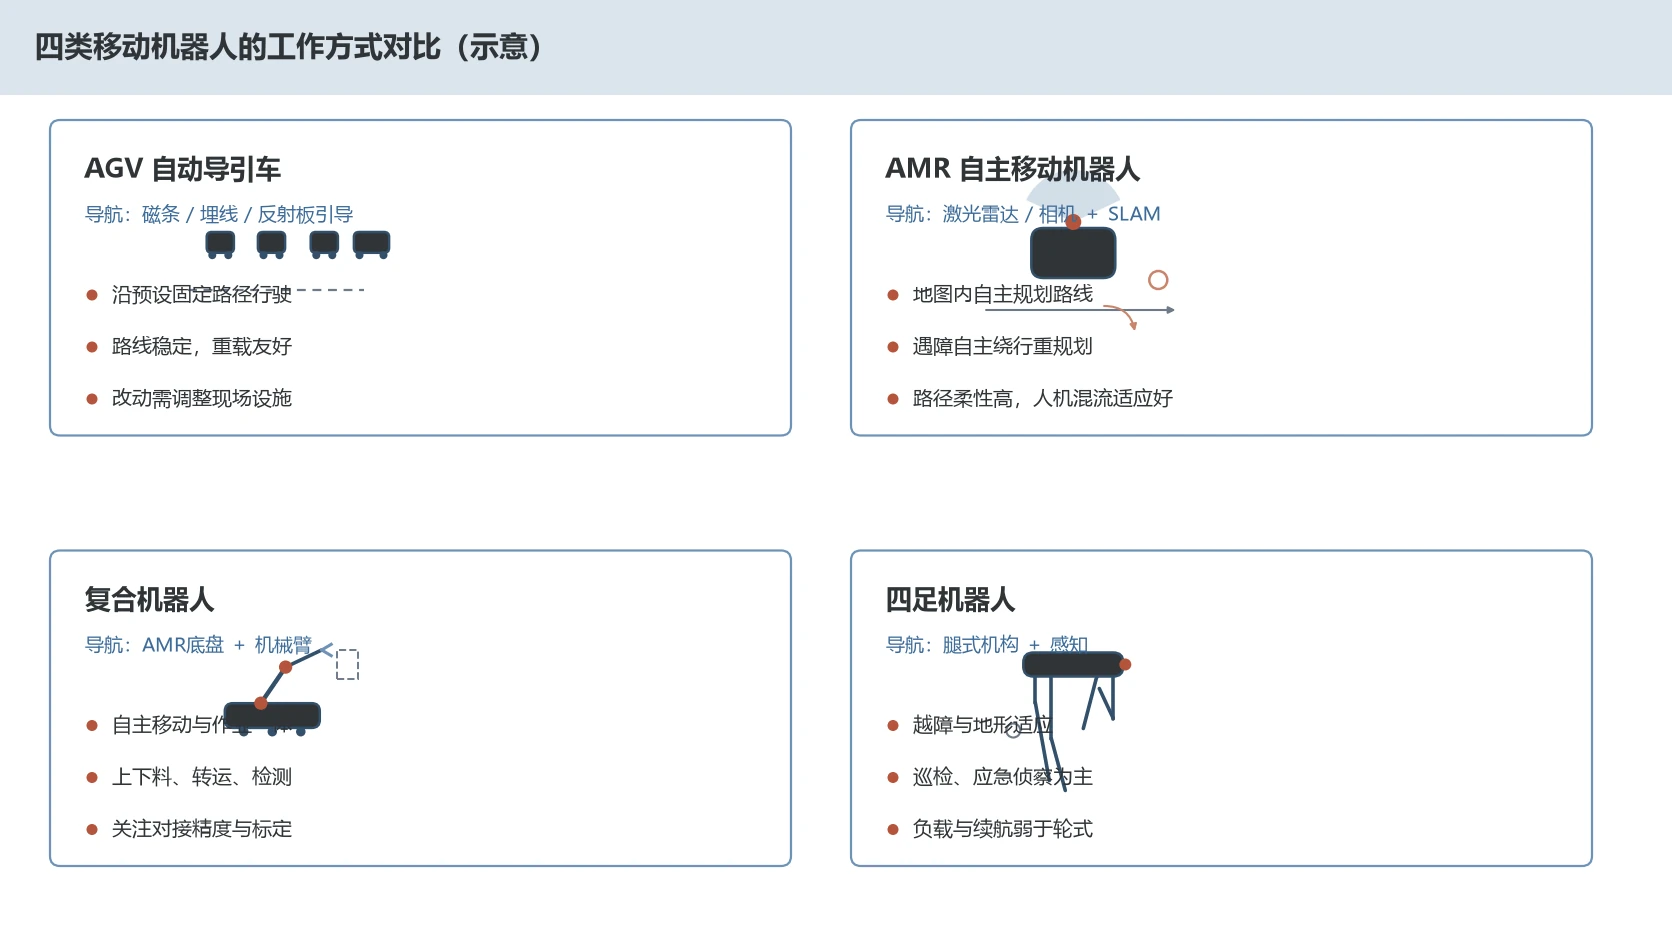
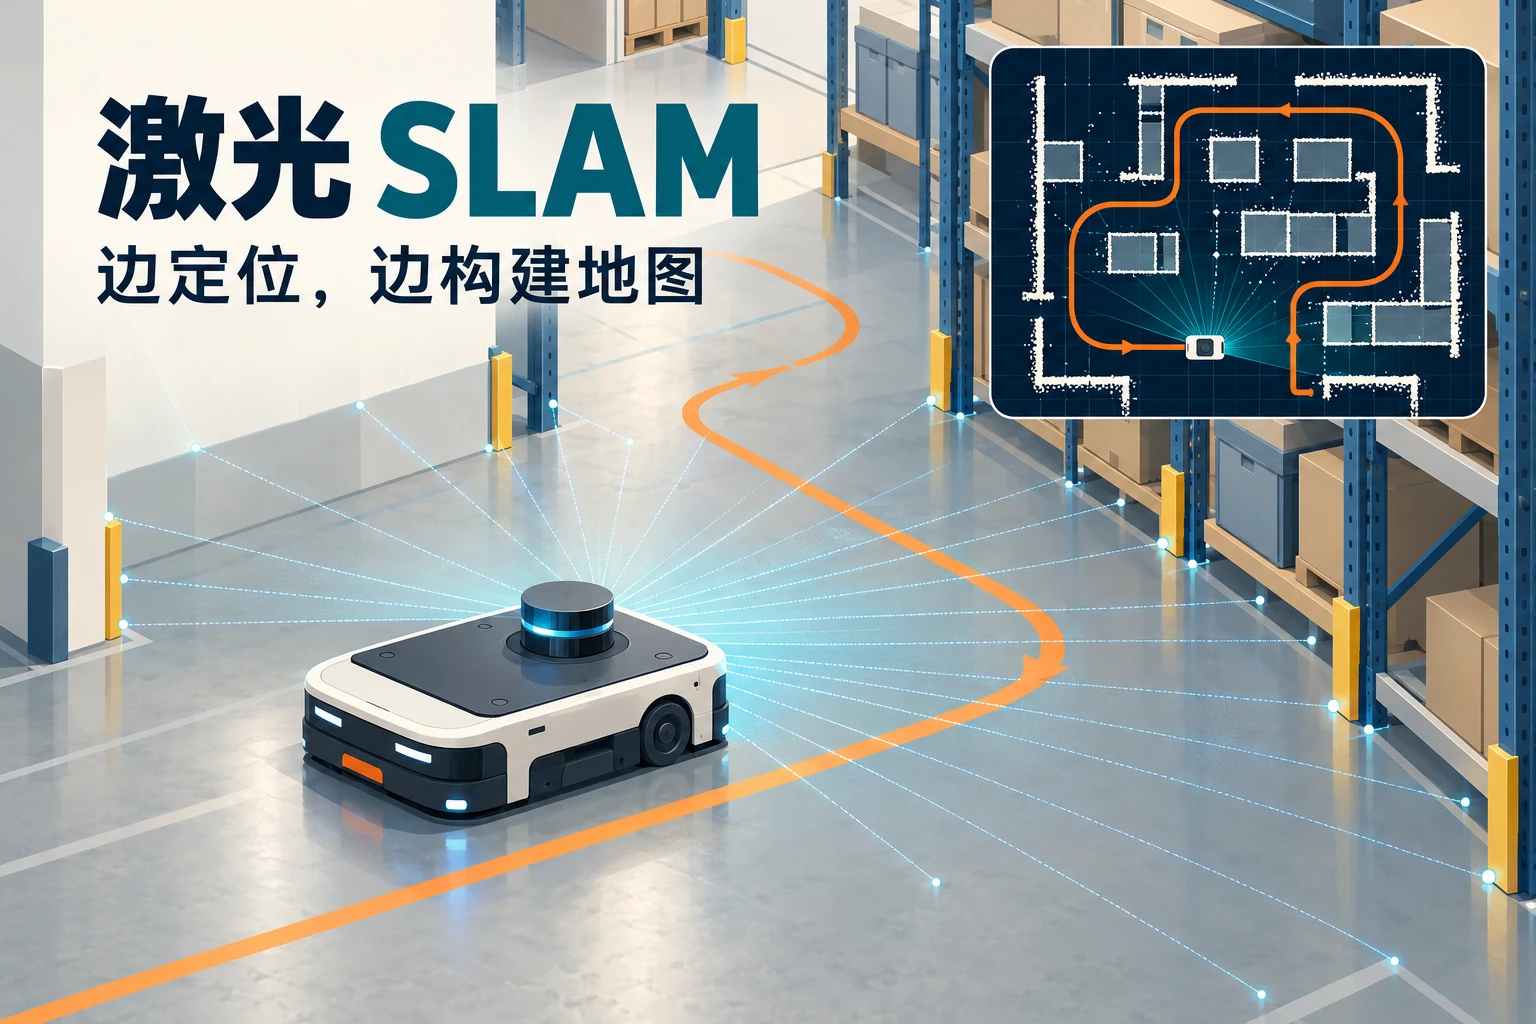
AGV(Automated Guided Vehicle,自动导引车)和AMR(Autonomous Mobile Robot,自主移动机器人)经常被混用,但定义上有明确分界。美国自动化促进协会(A3)的词汇表是这样区分的:AGV沿预先设定的路径行驶,路径由磁条、埋线或激光反射板等预装基础设施定义;AMR则使用车载传感器,通过SLAM(同步定位与建图)算法从传感器数据构建数字地图并同时确定自身位置,无需固定基础设施,遇到障碍可以自主避让并重新选择路线。
| 维度 | AGV | AMR |
|---|---|---|
| 导航方式 | 磁条、埋线、激光反射板等固定路径引导 | 激光雷达、相机等车载传感器加SLAM建图定位 |
| 路径 | 预设固定路线,改动需调整基础设施 | 地图内自主规划,路线可随环境变化 |
| 避障 | 偏离或停车等待,一般不能自行绕行 | 识别障碍后自主绕行或重选路线 |
| 前期投入 | 现场施工改造较多,路线确定后稳定 | 现场改造少,部署周期通常更短 |
| 适用倾向 | 路线固定、节拍稳定、重载的场景 | 路线多变、人机混流、需要灵活调度的场景 |
这个分界是功能性的,不是绝对的等级关系。重载、长距离、路线基本不变的车间物流,固定路径AGV的稳定性和成本优势仍然明显;路径需要随生产调整、现场人员车辆混行的环境,AMR的柔性才有价值。物料搬运协会(MHI)对AGV的定义也强调其“无人驾驶的物料搬运设备”属性——两类设备解决的都是搬运问题,只是自主程度不同。
AGV按装卸方式分的四种车体
确定使用AGV后,下一个问题是货怎么上下车。按载荷装卸方式,常见车体分四类:
- 牵引式(Tugger):类似无人牵引车,拖挂多节料车循环配送,适合大宗物料的定点循环搬运。
- 潜伏顶升式:驶入货架或托盘底部,顶升后整体搬运,落地对接简单,常见于仓储和线边物流。
- 辊筒对接式:车体带辊筒或链板输送面,与产线端头辊筒线对接传送料箱,适合箱式物料的自动交接。
- 叉车式:无人叉车完成托盘货物的取放和堆高,含前移腿式、平衡重式等细分结构,用于立体仓储与装卸环节。
自动化厂商的技术资料按这一维度组织产品分类,选型时应先明确货物形态(托盘、料箱、成品件)、对接设备和地面条件,再确定车体形式,而不是先选导航方式。
AMR的能力与边界
AMR的核心能力来自“感知—定位—规划”闭环:激光雷达或相机持续感知环境,SLAM算法维护地图与位姿,规划模块在地图内计算路线并在遇到障碍时重新规划。这带来两个实际好处:一是路线调整通常只需在软件地图中修改目标点和通道规则;二是人机混流区域内容错能力较强,临时堆放物不会让整套系统停摆。
但AMR不是在所有指标上都优于AGV。重载和高速场景下,AGV沿固定基础设施行驶的定位与节拍稳定性仍有优势;AMR的对接精度依赖现场定位条件,与机床、辊筒线等设备精确对接时需要确认重复定位精度指标和现场反射条件;地面坡度、沟槽、粉尘和水汽也会影响传感器工作。采购时应把“现场地图维护责任、异常恢复方式、多车调度系统的归属”一并写入方案,而不是只比单机参数。
复合机器人:移动底盘加机械臂
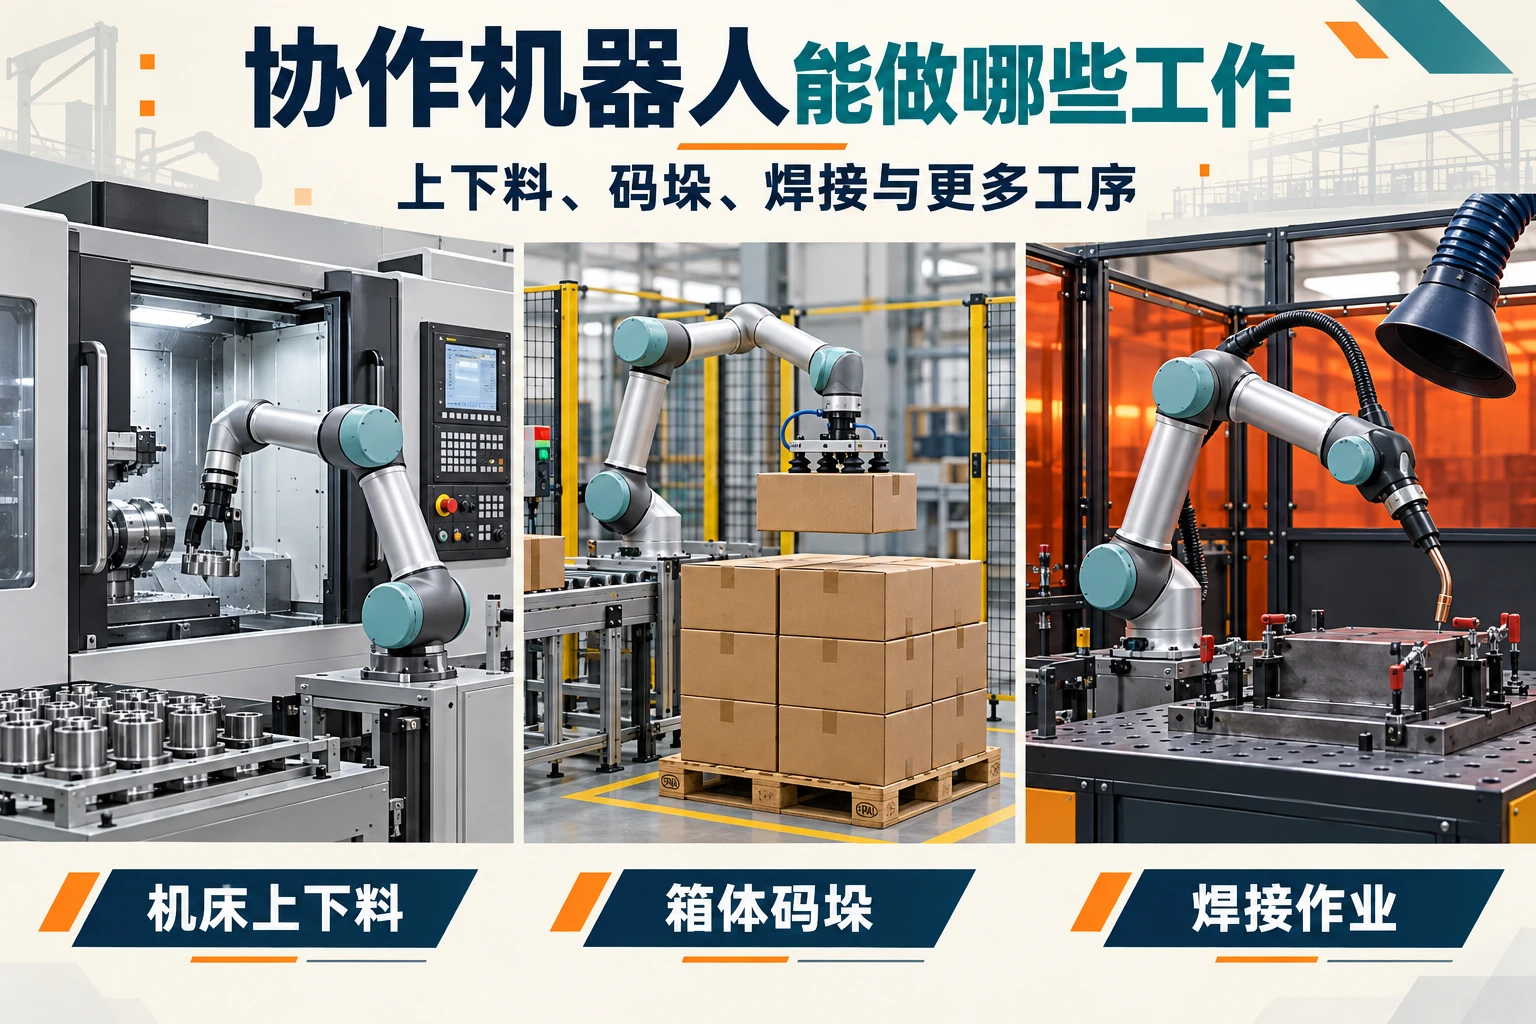
复合机器人又称移动操作机器人,是把AMR底盘与机械臂(多为协作机器人)融合、集成视觉与一体化控制的系统,兼具自主移动和作业能力。协作机器人厂商遨博的技术资料将其用途归纳为CNC上下料、工序间转运、精密装配、质量检测和仓储分拣等环节。
它的价值在于让“到达”和“操作”同时自动化:设备间距不远但数量多、不适合为每台设备固定配置机械臂时,一套移动加操作的单元可以按节拍巡回服务多台设备。集成难度也主要在这条边界上——底盘运动停止后的定位重复性、底盘与臂的坐标标定、抓取过程的动态补偿,都直接决定能否稳定完成精密操作。评估时建议先在单一工序做对接精度和节拍验证,再扩展巡回范围。
四足机器人:轮式到不了的地方
四足机器人用腿式机构代替轮式底盘,价值在于越障和地形适应:台阶、格栅、泥泞和临时杂物,轮式设备难以通过的地方,腿式机器人可以通过步态调整通过。目前工业场景以巡检为主。Boston Dynamics的Spot是在售的商用四足机器人,官方产品页称客户手中的机器人超过1500台,其巡检方案集成热成像、声学和视觉检测,用于设施设备的日常点检;宇树科技的行业级四足产品面向工厂和电站的智能巡检方案;云深处科技的绝影X30面向电站、工厂、管廊巡检和应急救援,整机防护等级IP67、工作温度范围-20℃至55℃。
需要说明,四足机器人在工业现场的装机规模和标准化程度仍低于轮式AGV/AMR,上述厂商的应用描述属于企业自述口径。与轮式设备相比,四足的续航、负载和采购成本都处于劣势,选型时应确认巡检点位是否确实存在轮式设备无法到达的地形,避免为少量点位付出整机代价。
市场规模:中国占全球销量近七成
中国移动机器人产业联盟(CMR产业联盟)与新战略移动机器人产业研究所发布的年度报告显示:2025年中国移动机器人(AGV/AMR)市场销售规模261亿元人民币,同比增长18.10%;销售数量18.2万台,同比增长30.94%。同源数据显示,2025年中国企业海外销售规模85亿元,同比增长25%。按该联盟英文站引用的统计口径,2025年全球移动机器人销量约26.5万台,中国企业销量约占68.68%。作为对比,2024年中国市场销售规模为221亿元、销量13.9万台。引用这些数字时注意口径:均为产业联盟统计的中国市场或中国企业口径,与个别厂商披露不能直接相加。
选型时先明确什么
移动机器人选型的常见误区是先挑产品再看场景。更可靠的顺序是:
- 先描述任务:搬运什么(形态、重量、尺寸)、从哪到哪、每小时多少趟、留给通道的宽度是多少。这四项直接决定车体类型和导航方式。
- 再看现场条件:地面平整度与坡度、通道人车混流情况、电梯和门禁是否需要联动、夜间无照明时段传感器能否工作。
- 然后核对对接:与辊筒线、机床、立体库的接口方式和精度要求,多车调度与上层系统(WMS/MES)的集成责任。
- 最后核对安全:人员混流区域的限速、避让和声光警示策略,以及按适用安全标准完成的现场风险评估。移动机器人的安全使用延伸到日常运营管理,可参考ANSI/RIA R15.08第3部对使用方的要求报道。
四类设备不是互相替代的关系。同一家工厂里,干线用牵引式AGV、线边用AMR、精密上下料用复合机器人、特殊区域巡检用四足,是常见的组合。把每类设备的边界讲清楚,比争论“谁会取代谁”更有助于做对投资决策。
评论留言
暂时没有留言!