工业机器人常见的编程方式包括现场示教和离线编程。示教器编程与拖动示教,是现场获取位置、姿态和动作信息的不同方式;它们也可以与离线编程配合。理解这些方法,不能只问“怎样让机械臂动起来”,还要看路径、工艺动作、设备信号和异常恢复怎样组成完整程序。
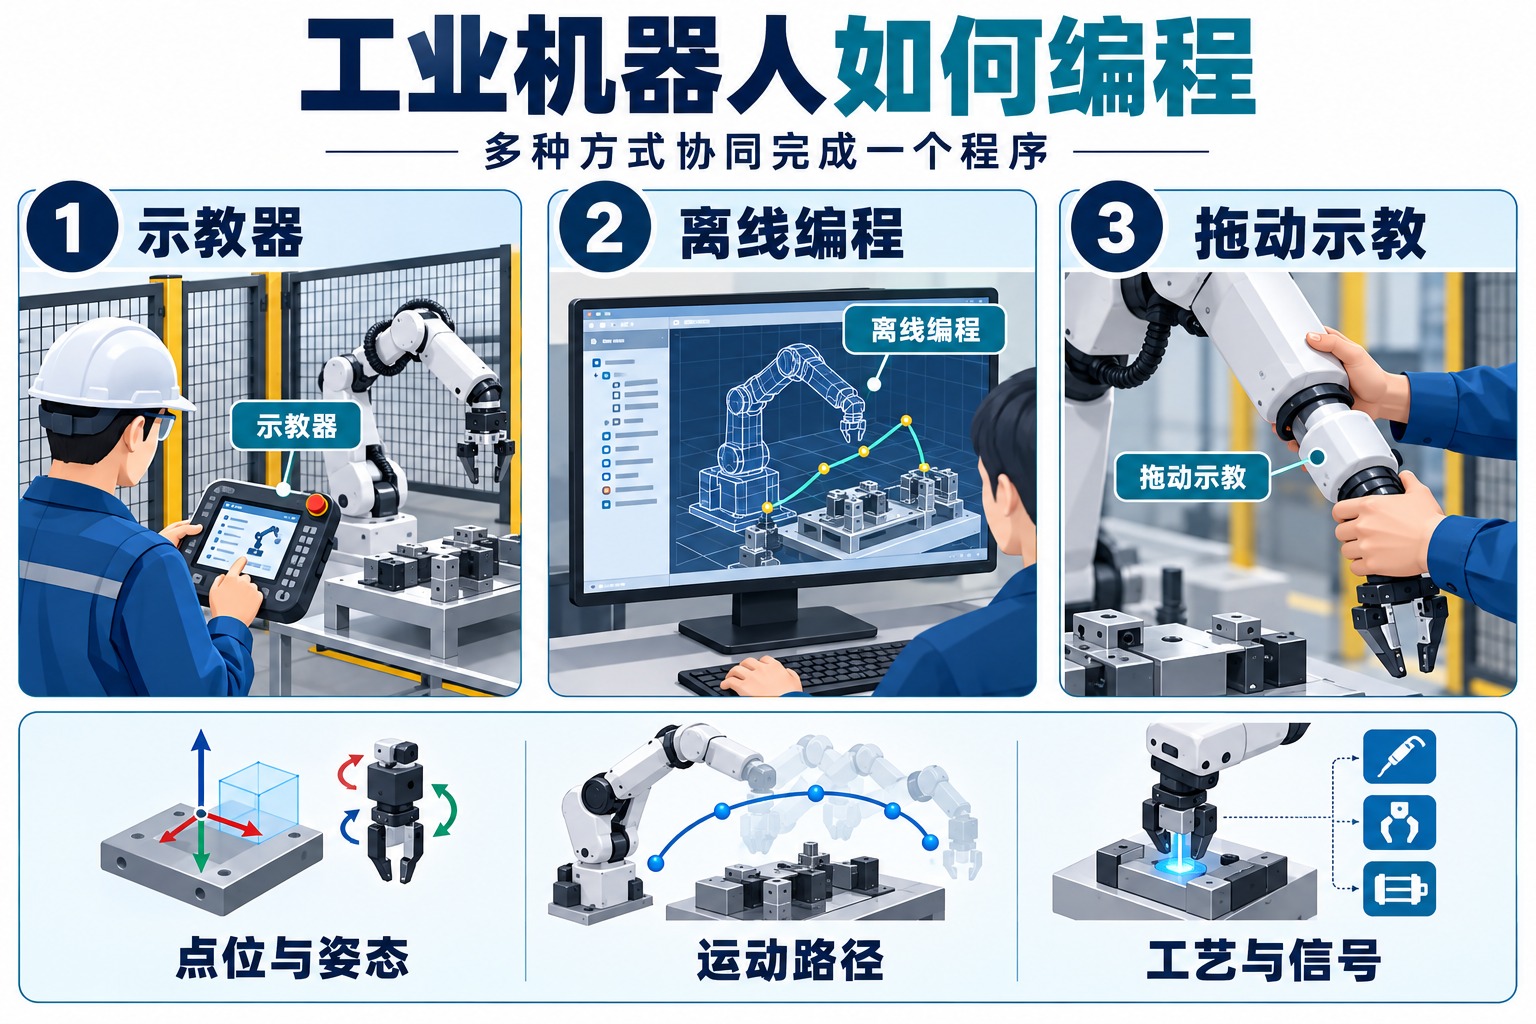
工业机器人编程方式如何分类?
首先区分编程在哪里完成。现场示教依托实际机器人及其控制系统,记录目标点、设置运动和编写程序;离线编程主要在计算机中的虚拟工位里建立、检查和调整程序,再部署到实际系统。在线、离线在不同软件中也可能表示与实际控制器的连接状态,阅读软件说明时应结合其定义。
其次区分位置怎样获得。使用示教器,可以通过点动、坐标输入等方式设定目标;支持拖动示教的机器人,则允许操作者在规定模式下手动引导机械臂,再记录所需位置和姿态。因此,“示教器、离线、拖动”是常见比较对象,却不是三种完全互斥的技术分类。
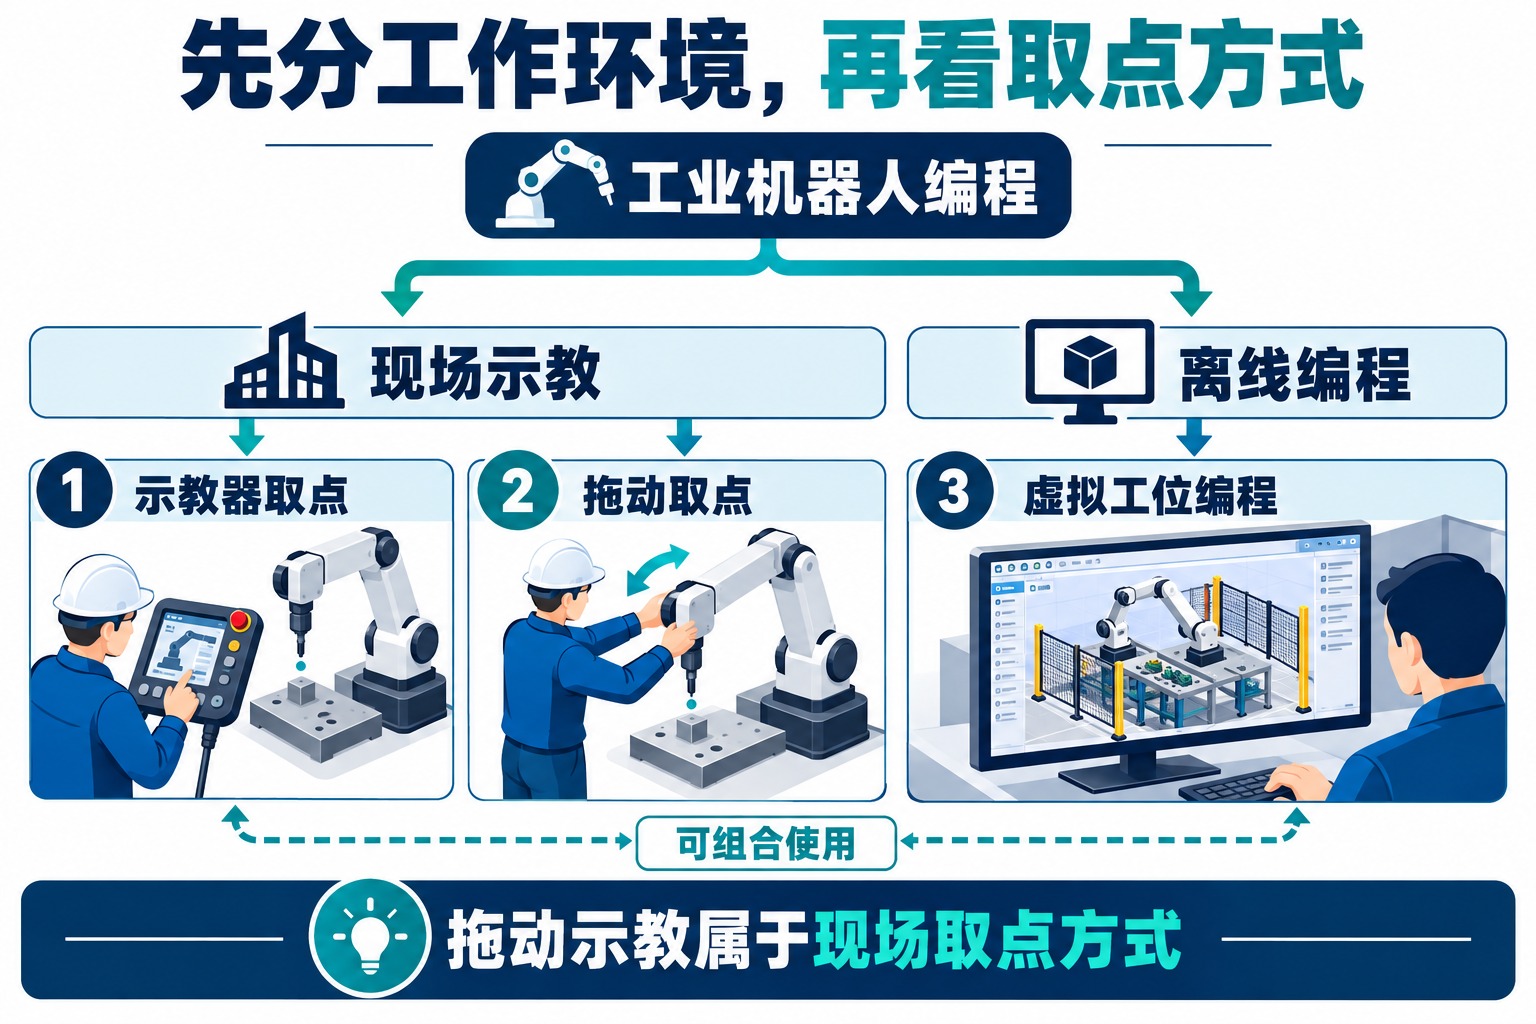
拖动示教常见于协作机器人,但是否支持、如何启用,取决于具体机械与控制能力。它与自动生产时的人机协作条件也不是一回事,相关基础可参见协作机器人的工作方式与应用边界。
示教器编程:记录点位,也要定义怎样运动
示教器是连接机器人控制系统的操作界面。工程人员在获准的示教模式与现场防护条件下,把工具移动到目标位置,记录路点,并设置运动类型、速度、过渡方式以及夹爪、焊接或检测等工艺指令。部分参数也可以按控制系统支持的方式直接输入。
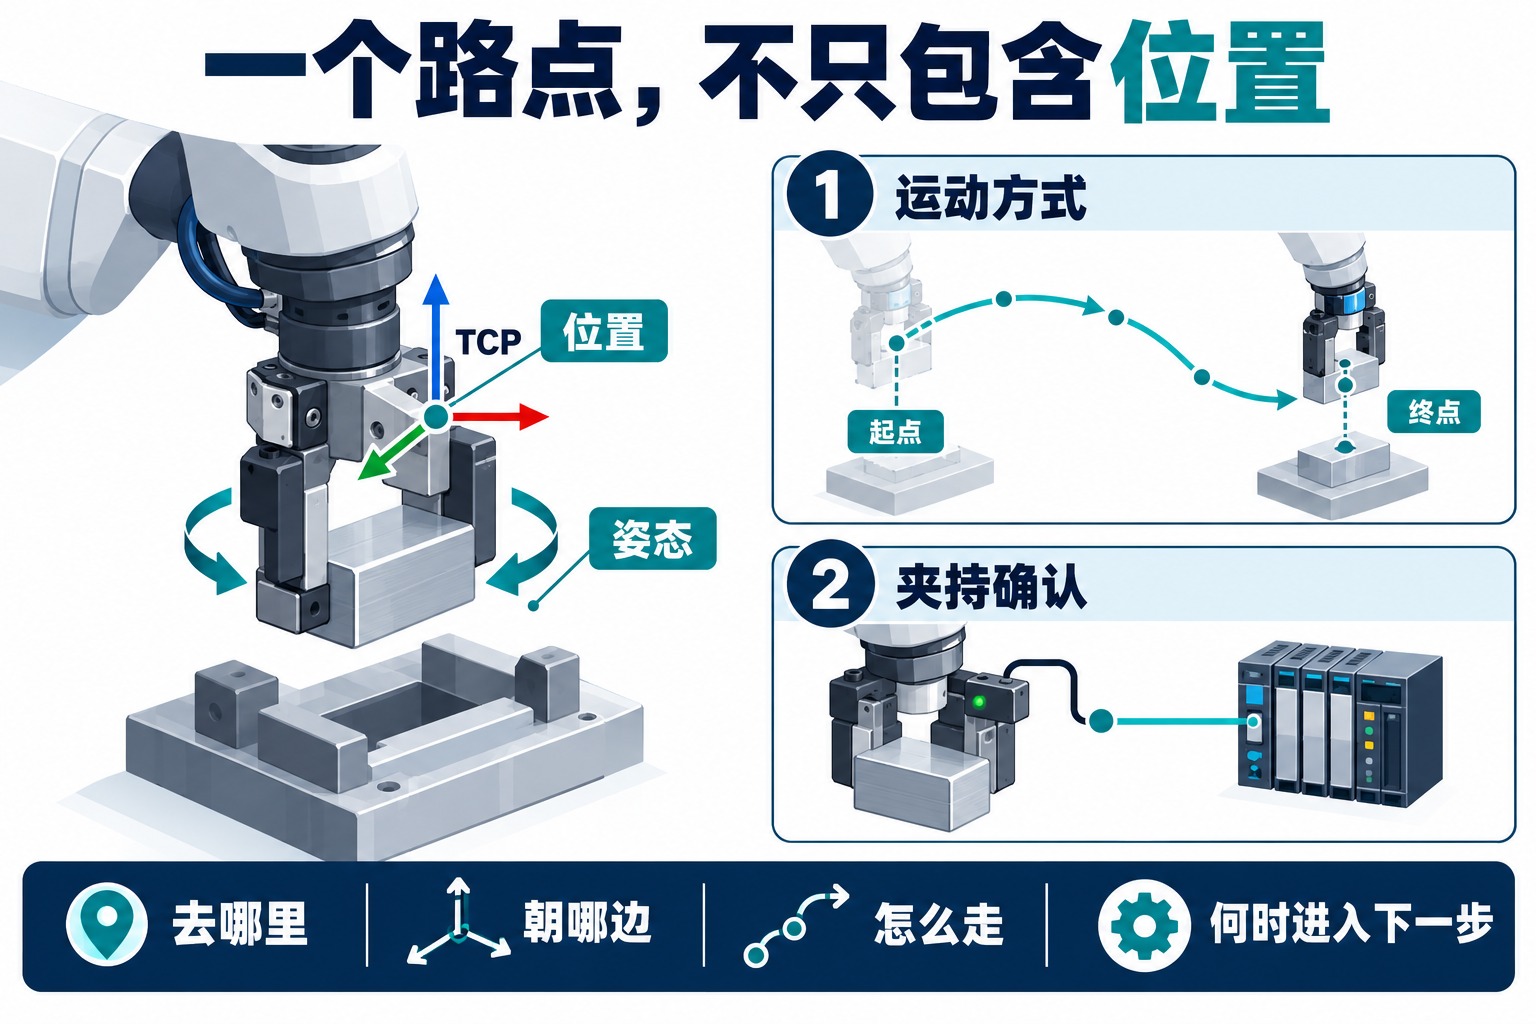
一个路点不只是空间中的一个“点”。抓取时,工具朝向决定夹爪能否进入工件;同一工具中心点位置,如果姿态不同,腕部或工具也可能与夹具干涉。工具中心点通常写作TCP,工件坐标系则帮助程序描述目标相对夹具或工件的位置。
移动指令同样影响实际路径。到达相同起终点,关节运动与直线运动的中间轨迹可能不同;是否允许经过路点时平滑过渡,也会影响机器人能否按工艺要求停稳、夹紧或触发检测。因此,记录终点后还要检查途中怎样经过,而不是只检查“能不能到达”。
现场示教适合结合真实夹具观察和修正点位,但会占用实际设备及调试时间。路径点多、产品经常变化时,仅靠逐点现场示教,准备工作量可能很大。
离线编程:先在虚拟工位准备,再与现场对齐
离线编程把机器人、工具、工件及周边设备放进虚拟环境,建立路径和程序,检查可达性、姿态变化及已建模对象之间的干涉。ABB的RobotStudio官方教程展示了在虚拟环境中编程、仿真和优化应用的工作方式。这类工具可以让部分准备工作在设备尚未安装、或实际产线仍在生产时开展。
离线程序能否顺利迁移,取决于模型与现场是否一致。机器人安装位置、TCP、工件坐标、夹具尺寸和实际工件偏差,都会改变真实轨迹。控制器版本、程序指令和外部设备接口也必须匹配,不能把三维动画能播放等同于控制程序可以直接运行。
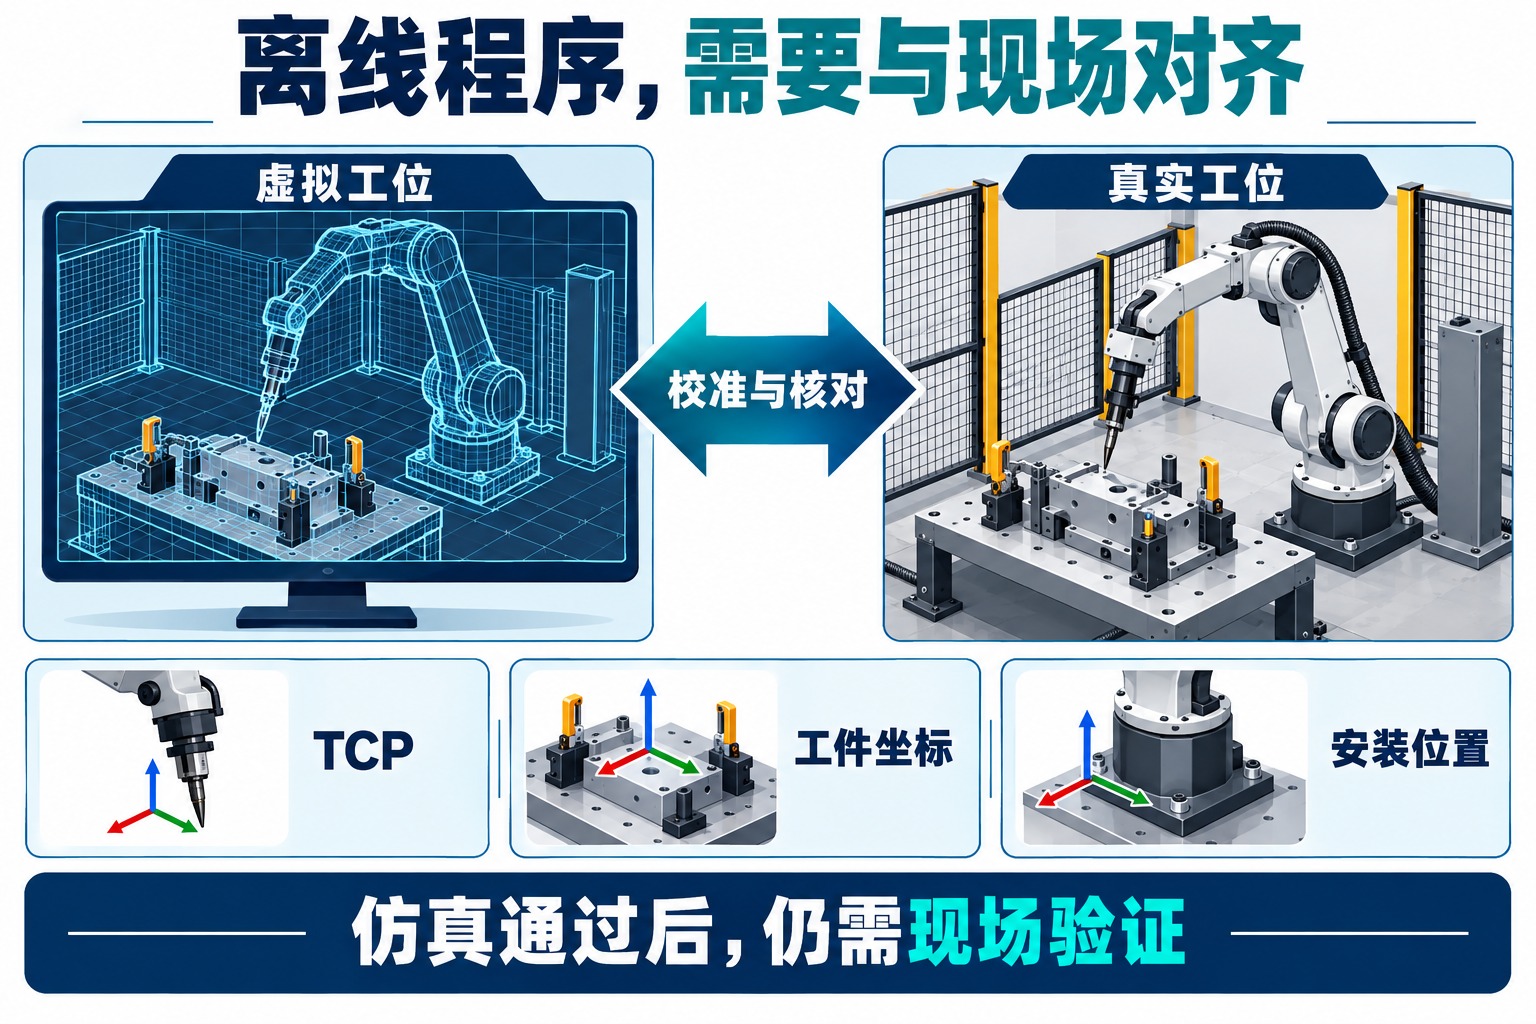
例如,为复杂轮廓生成一条涂胶路径后,现场仍需确认工具相对工件的位置、进退路径和工艺触发时机。仿真中的碰撞检查只覆盖模型及其设置条件,不会自动证明实际工位的防护、联锁和工艺质量全部合格。
拖动示教:手动引导能简化取点,不能省掉程序逻辑
拖动示教让操作者在设备支持、工具负载配置正确且满足现场要求的模式下,手动引导机械臂到目标姿态。Universal Robots的Freedrive手册说明了手动移动与姿态调整,并要求关注工具固定、负载设置和运动限制。
手动移动后,还需要按具体系统功能保存路点。有些系统支持连续轨迹录制,有些主要记录离散路点,不能假定“拖着走一遍”就自动保存整条轨迹。官方的固定路点说明也把移动到目标位置和设置路点作为程序编辑的一部分。
拖动便于直观定位,但抓取确认、设备就绪、等待条件和失败处理仍需设计。人工示教时顺利绕过夹具,也不代表两个记录点之间的自动运动会沿人工手臂走过的路线重现;必须结合所选运动指令检查实际生成的路径。
三种常见做法分别解决什么问题?
| 常见做法 | 工作内容与使用条件 |
|---|---|
| 示教器编程 | 输入:实际工位点位、坐标及程序指令。 作用:精确调整点位,编辑运动和流程。 条件:需要结合实际夹具逐点调整。 仍需完成:路径、信号、工艺和异常恢复验证。 |
| 离线编程 | 输入:工位模型、工艺路径及控制系统配置。 作用:提前规划复杂路径,检查虚拟工位。 条件:路径复杂,或希望把准备工作移到产线外。 仍需完成:模型与现场校准、程序适配及真实工位验证。 |
| 拖动示教 | 输入:手动引导获得的位置与姿态。 作用:直观获得目标姿态,减少部分点动操作。 条件:机器人支持相应功能,任务以直观取点为主。 仍需完成:路点保存、运动设置、流程和工艺逻辑。 |
这张表比较的是工作内容,不是优劣排名。复杂轨迹可以先离线准备,局部点位再用示教器或拖动方式修正;最终程序仍由实际控制系统执行。
以取放任务为例:从几个点位到完整循环
假设机器人把托盘中的零件移到检测夹具。这是用于解释程序结构的示例,不对应某个工厂的实施结果。只记录取件点和放件点,还不足以形成可验证的自动循环。
- 定义工具和坐标。确认TCP、夹爪安装、工件坐标及相关负载条件,避免把坐标偏差当作每个路点都需要单独补偿。
- 安排接近与退出。设置取件前的接近位置、夹持位置和退出路径,也检查持有零件后的外形是否会碰到周围对象。
- 加入交接条件。到达取件位置不等于已经抓住。程序应根据实际设计确认夹持状态;向检测夹具交件前,还需满足夹具与设备的就绪条件。
- 处理失败与恢复。未抓到、夹具未就绪或中途停机时,要明确工件在哪里、哪一步已完成、恢复后从哪里继续,避免重复夹紧或误放。
- 验证整个循环。由授权人员按设备说明和现场规程,核对实际路径、信号时序、停止与恢复过程,再开展相应工艺验收。
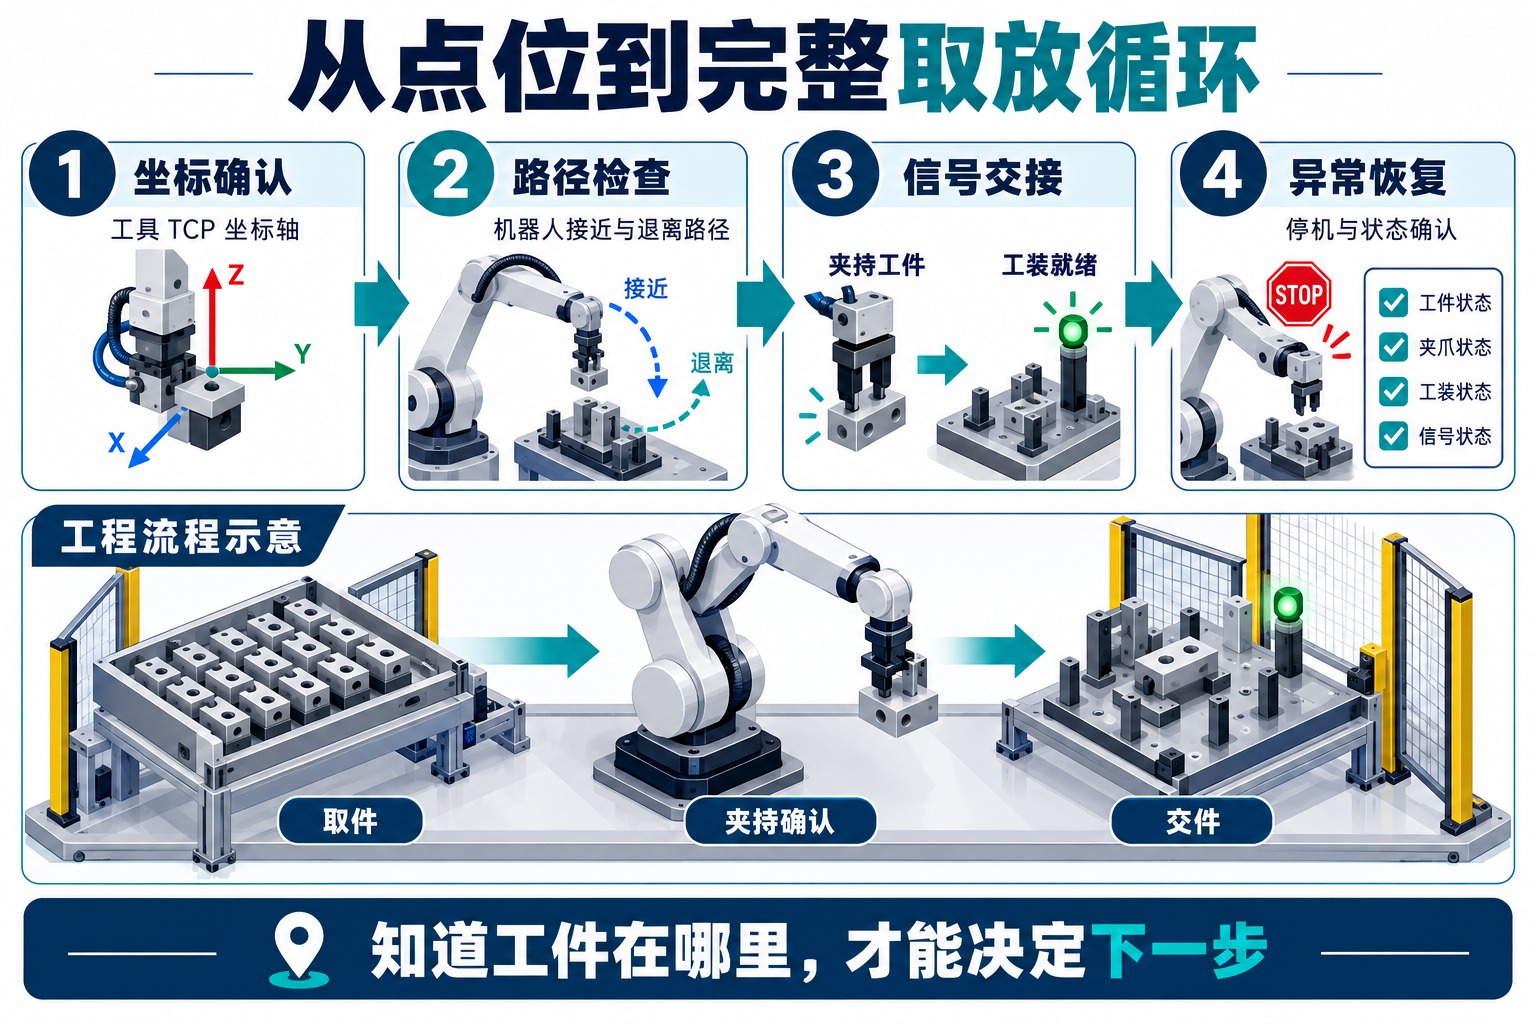
如果机器人在仿真中正常、到现场却总是偏位,应先排查工具与工件坐标及安装差异;如果点位准确但动作频繁等待,应查看设备信号和工序交接;如果自动路径与人工拖动时不同,则要检查记录方式和运动指令。把问题对应到正确层次,比反复修改路点更容易找到原因。
评论留言
暂时没有留言!