智元在2026年10月26日发布精灵G2 Max,将拆码垛、物料转运和产线供料列为主要应用。根据10月28日的官方介绍,这款移动双臂机器人单臂负载为20公斤,双臂额定负载为40公斤,手臂重复定位精度标注为≤±0.5毫米。对工厂而言,它带来的具体议题,是把取料、跨工位运输和放料交给同一设备后,怎样让整项任务跟上生产。来源:智元G2 Max发布说明。
负载解决物料能否被承托,定位影响能否送到正确位置,供料周期则决定下游有没有料可用。这三个层次相互牵连,单独拿出一个参数,都不足以描述完整的生产能力。
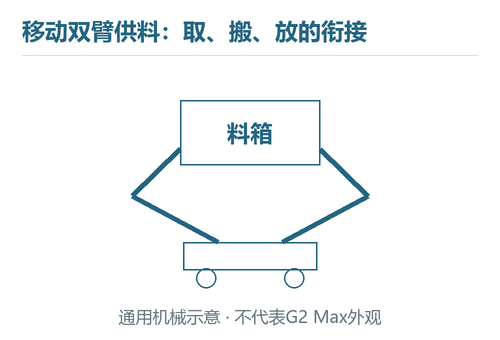
G2 Max把取料、运输和放料接成一项任务
一条由输送车和固定机械臂配合的物料路线,通常要在两类设备之间交接:机械臂把物料放到运输载具,载具到站后,再由另一套机构或人工卸下。移动操作机器人把操作机构带到取料点和投放点,有机会减少中间的转接。关于这种结构,可结合复合机器人中移动底盘与机械臂的分工理解。
G2 Max的公开方案采用7自由度力控双臂,并结合视觉引导。双臂可以从两个位置支承箱体,在抬起、移动和放下的过程中共同维持姿态;移动能力则让这种操作覆盖分散的物料点位。对原本依靠人工搬箱和推车串联的工序,变化发生在整段工作分工上,而非只把一次抓取动作自动化。
空间适配也是同一任务的一部分。智元披露的垂直作业区间为0.1至2.5米,水平作业覆盖为1.2米,并用腰部前倾支持单侧拆码垛。它所回应的是低位取料、高位放料和托盘周边空间的问题。实际工位是否可用,还取决于带着料箱从起点到终点的整条运动路径:够到料位,并不意味着箱体转向时能避开货架立柱,也不代表最远位置能采用相同负载和速度。来源:官方公布的结构与作业范围。
40公斤双臂负载,要结合重心和动作理解
官方同时列出双臂额定负载40公斤与峰值负载50公斤。两者不能互换使用;公告没有给出峰值持续时间、全部姿态下的负载曲线及测试条件,因此不能把50公斤直接当作长期供料的额定能力。讨论实际物料时,还需要核清产品负载口径:搬运的不是净零件重量,还包括料箱;末端工具是否已经计入额定值,也要依据对应配置确认。
质量相同,操作难度仍可能不同。在两点托举的简化模型里,重心位于两手中间时两侧支承力接近;重心偏向一侧,该侧就要承担更多支承力。因此,“两条20公斤机械臂”不能被理解成无论怎样抓住一个40公斤物体都能均分受力。箱体内部的零件分布、抓取点和工具伸出距离,都会改变手臂承受的力矩。
启停与转向还会带来动态负载。同样的箱子,贴近机身搬运和向远处伸臂投放,对关节的要求不同;为了保持姿态,控制系统可能需要调整动作。公开机械手册也把负载质量、重心和惯量放在一起处理,并要求取放计算考虑夹具与工件。这里引用的是一般机械关系,不能把其他型号的负载曲线直接用于G2 Max。参见:Universal Robots负载技术说明。
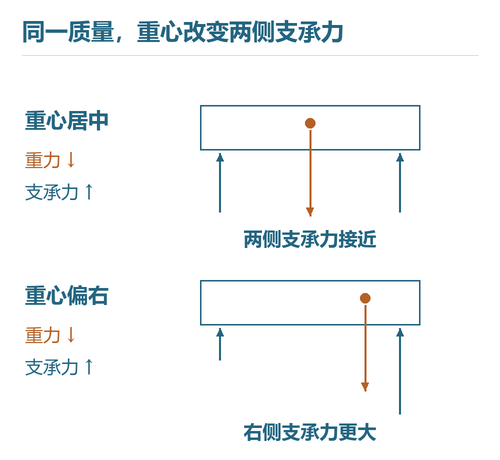
双臂力控的作用也应放在这个过程中理解:两条手臂既要共同保持箱体姿态,又要适应接触与支承力的变化。若两侧运动不协调,就可能对箱体施加额外挤压力或扭转作用。因而,工程上关心的是指定物料、抓取姿态和动作下的稳定取放,而不只是把总重量举离地面。
手臂重复定位与移动后的投放精度怎样衔接
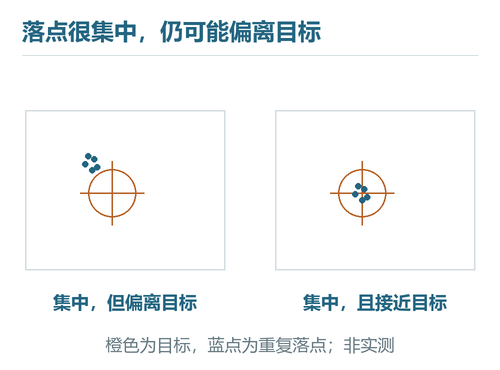
重复定位描述多次运动终点的集中程度,准确度则关乎终点与真实目标之间的偏差。一个机械臂可能每次都停在几乎相同的位置,却整体偏离工位要求的位置。NIST的技术说明明确区分了这两个概念:较小的重复误差,并不自动证明目标位置正确。来源:NIST《Helping Robots Stay on Target》。
移动操作还增加了底盘与工位之间的相对位置变化。底盘到站后,机械臂、末端工具、料箱和目标工装需要使用一致的位置关系。底盘每次停靠略有不同,或工具相对手臂的安装关系发生变化,原先教过的位置就可能不再对应真实目标。因此,G2 Max公告中的手臂±0.5毫米指标,不能直接被改写成整机完成一段运输后的绝对投放误差。
视觉引导可以在操作前识别来料和目标位置,局部配准则建立机器人与当前工位的对应关系;接近放料位置之后,力控可以根据接触状态调整动作,减少刚性位置命令与实际接触不一致带来的作用力。两者分别参与“目标在哪里”和“怎样接触目标”的处理。其基础关系可参见机器人结合3D视觉进行抓取的原理,但这不意味着新品已经对任意箱体、夹具和工位完成适配。
NIST关于移动操作机器人的研究,将底盘到站、目标配准和机械臂动作作为组合系统测量,并记录寻位时间。它提供的启发是:判断供料投放表现,应让设备反复离站、返回并面对实际目标,观察不同进站方向、负载和料位下的位置及任务结果。只固定底盘重复伸手,会漏掉移动环节引入的变化;重新寻位花掉的时间,也应进入供料周期。来源:NIST《Performance Measurement of Mobile Manipulators》。这是一种测量思路,不是对G2 Max已经完成这些测试的说明。
2.5分钟下线节拍,需要换算成批量补给节奏
智元披露,在启元T1产线上,G2 Max将肩关节壳体、髋关节总成等部件从堆料区送往总装工位,配合产线每2.5分钟下线一台机器人的节奏。这属于厂商发布中的应用说明。该数字描述的是产线产出,公告没有同时给出每趟装载量、路线长度、完整循环时间和线边缓冲量,因此不能直接等同于“机器人每2.5分钟完成一次往返”。来源:官方产线案例描述。
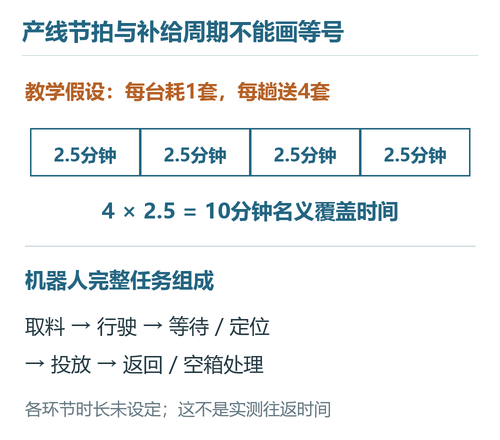
两者之间的转换量是每趟物料能支持多少产出。例如,假设某工位每台成品消耗一套物料,一趟补给4套,并稳定按2.5分钟/台消耗,那么一趟物料对应的名义生产时间是4×2.5=10分钟。这里的“4套”是解释关系的假设,不是启元T1线的公开装载数据。
机器人要利用这段供料关系完成下一轮任务,而完整循环包括取料、带载行驶、到站等待、识别与投放、返回或空箱处理。只测量机械臂抓放时间,会漏掉通道占用和工位等待;只看平均往返时间,也会掩盖少数长等待引起的断料。
补给触发时机决定机器人实际还有多少时间。如果线边物料已经消耗到最后一套才发出任务,就不能把原先整批10分钟全部算作可用窗口。缓冲可以吸收部分波动,但增加批量又可能提高载荷、占用线边空间。生产组织需要把批量、剩余物料、补给触发和循环时间一起安排,才能把“搬得动”转成“来得及”。
连续供料能力取决于补能、交接和恢复
智元为G2 Max公布了双电池热插拔与自主回充方案。这些功能提供了持续运行的补能手段,实际供料安排仍需给补能留出位置和时间:何时换电或离开任务去充电、此时线边库存还能维持多久、是否有其他运力接替,都会影响下游是否等待。电池功能本身不能给出一条具体产线的可用率。
任务交接同样影响循环的终点。机器人到达工位,只证明运输完成;要让物料进入生产,还需要对应料位可用、正确物料已经放到位,以及工位或管理系统完成接收确认。若料位已满、箱体无法识别或接触状态异常,设备需要进入约定的等待、退出或人工处理流程。恢复后还要能确认这批物料是否已经交付,避免重复补给或遗漏。
这些过程占用的仍是物料覆盖时间。观察多班次运行时,除了正常循环,还应把缺料等待、工位占用、补能、人工接管及恢复分别记录,才能知道延迟来自机械动作、物流组织还是设备交接。单次取放成功可以说明一个动作完成,连续供料则要求这些动作和中断处理共同维持下游生产。
G2 Max这次发布的工程意义,在于把移动与双臂操作纳入同一段取、搬、放任务。工厂可能减少中间转接,但相应地,也把更多环节的执行责任集中到这套设备及其配套流程中。评价这种变化,需要同时看实际负载下的动作、到站后的投放结果,以及与物料消耗匹配的完整循环;官方公布的参数和案例,为这三个层次提供了观察起点。
参考资料
- 智元:精灵G2 Max发布说明,2026年10月28日,发布事件、型号参数、工作范围和产线应用的一手来源。
- 中华工控网:智元发布重载具身机器人精灵G2 Max,2026年10月26日,国内工业媒体报道线索。
- NIST:Helping Robots Stay on Target,2019年,重复定位与准确度的概念说明。
- NIST:Performance Measurement of Mobile Manipulators,2015年,移动底盘、机械臂与目标配准的组合测量研究。
- Universal Robots:Maximum Payload技术说明,用于解释负载质量、重心与惯量关系,不作为G2 Max规格依据。
评论留言
暂时没有留言!