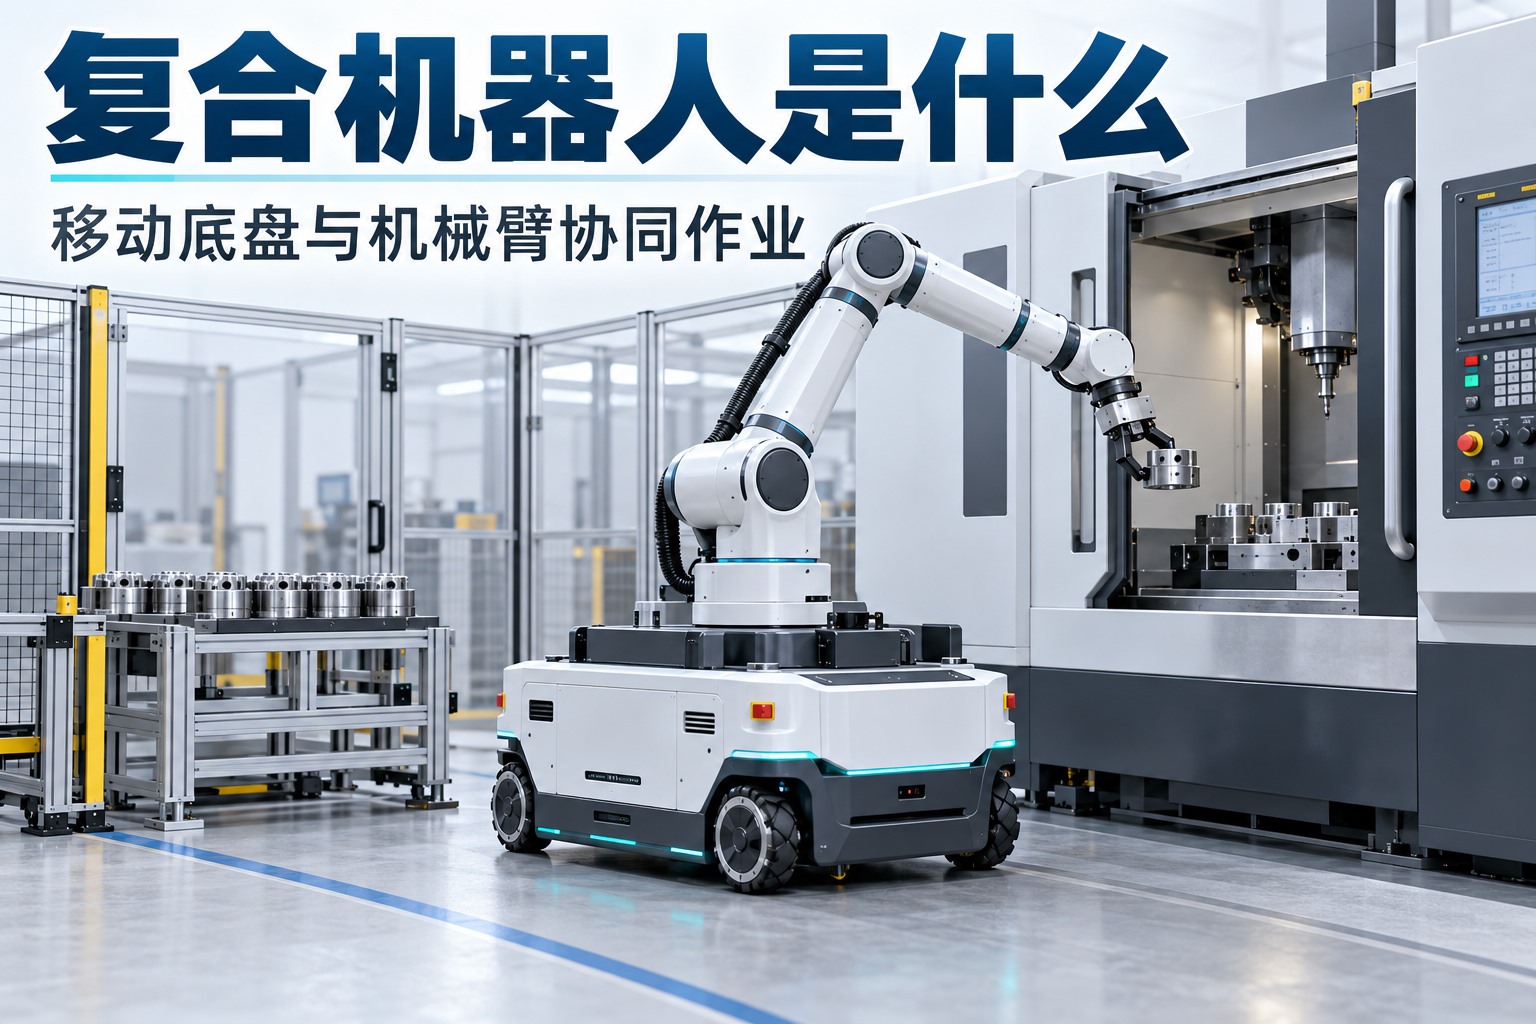
复合机器人通常指将移动底盘与机械臂集成为一个作业系统的移动操作机器人。底盘把机器人送到不同位置,机械臂配合夹爪、吸具或检测工具完成取放、装卸和检查;感知与控制系统则负责把“到哪里”和“到达后怎样操作”连接成完整任务。
它的特点是能够跨工位执行操作,而不只是把物料运到站点。常见方案采用AGV或AMR底盘搭配机械臂,部分使用协作机械臂,但“复合机器人”并不限定底盘必须是AMR,也不意味着整机天然适合与人无隔离作业。关于不同移动设备的基本关系,可参见移动机器人类型与工作方式。
复合机器人由哪些部分组成?
移动底盘提供驱动、制动、导航定位与车体承载能力,使作业单元能够在站点之间移动。机械臂改变工具的位置和姿态,把操作范围从车体附近延伸到货架、料盘或机床内部。底盘能到达某处,只说明车体可通过;机械臂是否能够以需要的姿态伸入工位,还受到臂展、关节范围和周边干涉的约束。
末端执行器与感知装置把机械运动变成具体工作。夹爪需要适应工件的形状和夹持位置,相机或其他传感器用于寻找目标、识别方向、确认物料或检测结果。视觉并非所有任务的必选项:工件已经由可靠夹具定位时,可以采用已标定的固定位置;位置有变化时,才需要相应的识别、定位或接触确认能力。
控制与任务管理协调底盘、机械臂、工具和外部设备的状态。例如,底盘未完成停靠时不进入本例的装料动作,夹具未确认夹紧时不让机械臂释放工件。实现可以使用共同控制平台,也可以由不同控制器通过通信接口协作,重点在于状态定义、动作许可和异常处理一致。NIST的移动操作测量研究中,就包含底盘与机械臂来自不同厂商、使用不同控制器的系统。
整机还需要电源、安装结构、通信、工具供能及安全相关功能。厂商产品形态也不同:欧姆龙的MoMa方案说明列出机械臂、视觉和AMR的组合,并明确由系统集成伙伴提供适合应用的配置。这说明“组件兼容”和“已经完成整机应用集成”是不同交付范围。
导航停靠与机械臂对位有什么区别?
导航定位与工位坐标关系
导航定位主要回答车体在地图中的位置和朝向,停靠把车体送到工位附近的目标位姿。机械臂操作需要的则是工具相对工件、料盘或夹具的位姿。底盘每次停车存在的位置与角度偏差,会改变机械臂基座与工位之间的关系;即使机械臂准确重复上一轮的关节动作,工具也可能偏离工件。
因此,系统要建立地图、车体、机械臂基座、工具与工位之间的坐标关系。工具中心点(Tool Center Point,TCP)可以设在夹爪的功能中心等位置;标定使控制器知道这个点相对机械臂的位置。到站后还可以利用工位标记、局部视觉或机械定位机构修正相对关系,使后续动作针对当前工位,而不是照搬上一次停车时的空间位置。
例如,KUKA的KMR iisy资料分别介绍SLAM导航与用于提高工位定位精度的二维码。它体现的是全局导航与局部定位可以分工配合,并不意味着所有复合机器人都必须使用二维码,或增加相机就一定能消除全部误差。
重复停靠、重复定位与TCP定位误差
底盘重复停靠性能描述多次到站时车体位姿能否一致;机械臂重复定位性能描述在规定条件下,机械臂能否重复到达同一位姿;工位上的TCP定位误差则涉及整套系统中工具实际位置与目标位置的差异。前两项不能直接代替第三项,重复到同一偏离位置也不等于准确对准目标。
底盘朝向误差、安装与标定误差、工具偏置、结构变形以及工件自身位置变化,都可能影响最终对位。机械臂伸得越远,某些角度偏差对工具位置的影响也可能越明显。NIST的装配应用测量研究同时考察底盘位置与朝向、末端位置不确定度和底盘稳定性,说明实际任务应按整机与工位关系评价,不能只引用机械臂参数。
复合机器人怎样完成一次机床上下料?
下面采用一个教学场景:机器人车载料盘中放有已确认身份的毛坯,机床最初为空,机器人停稳后装料,加工完成后再取走成品。实际动作顺序取决于工艺、夹具和控制方案,但每一步都需要明确的完成条件。
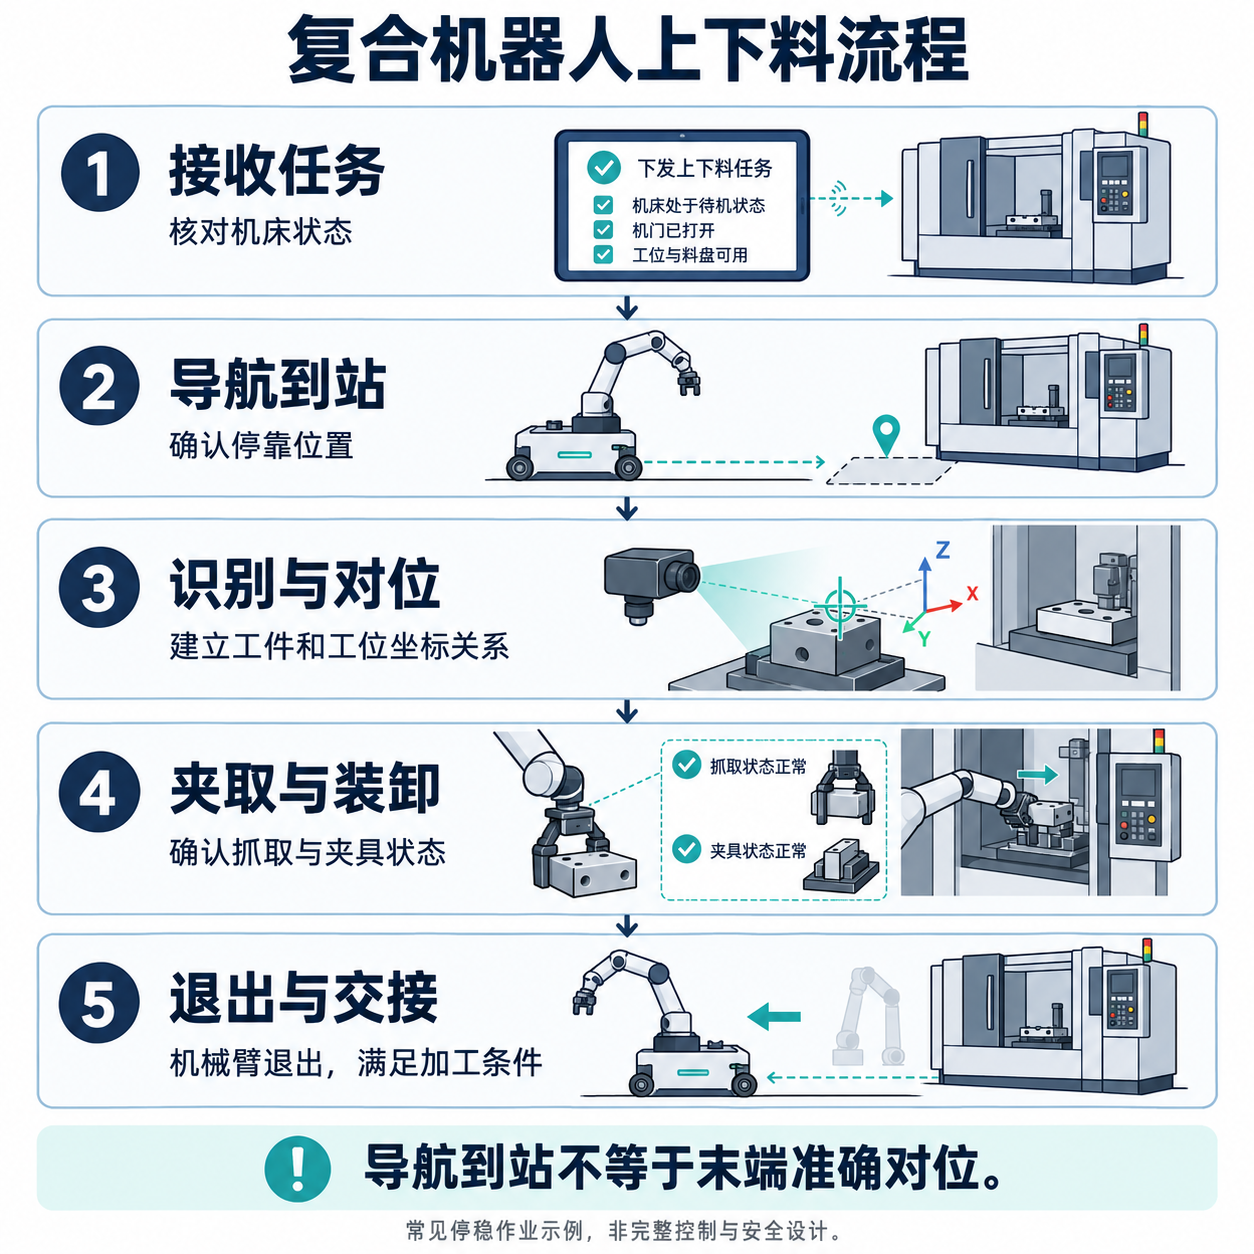
- 接收任务,确认机床可以接受上料。任务至少需要对应工件身份、目标机床与加工要求。机器人到站后,还要获取当前的允许装卸、门及夹具等相关状态;仅收到“加工完成”或“任务已下发”,不等于可以直接伸入机床。
- 完成停靠和局部对位。底盘进入约定位置,确认本例要求的静止与稳定条件,再根据工位特征或定位基准建立机械臂与夹具的关系。定位失败、目标被遮挡或位姿超出允许范围时,应进入重新定位或人工处理流程。
- 抓取毛坯并确认夹持。机械臂到车载料盘取料,夹爪闭合后,根据适用的夹爪位置、工件检测或其他反馈确认已经抓住。一个“闭合指令已发送”的信号不能证明工件实际在夹爪中;确认失败时不能继续按持有工件的状态移动。
- 把工件放入夹具,完成支承与夹紧交接。机器人在机床允许状态下进入装料位置,按工艺定位工件,再与机床夹具协调夹紧。只有确认工件已由夹具可靠承接,夹爪才按设计流程释放并退出,避免双方都松开或发生不必要的相互拉扯。
- 退出加工区域,交回加工控制。机械臂退出到约定位置后,机器人向机床报告相应状态。机床仍要确认门、防护及其他加工条件满足,才启动加工。底盘若要离站,还需确认机械臂、工具和所载物料处于允许行驶的状态;机器人不应仅因“装料动作结束”就自行驶走。
- 加工后重新确认取料条件,卸料并更新任务。机器人返回时要重新检查工位状态和对位关系。卸料时先按设计建立对成品的可靠夹持,再协调夹具松开,取出后放入指定料位,并记录工件身份与任务结果。下游确认接收后,生产系统才能把这件工件视为完成交接。
这些设备间的请求、允许与完成反馈通常称为握手。其意义是让一方根据另一方的真实当前状态继续动作,而不是靠等待固定秒数猜测完成。通信中断、信号超时或状态矛盾时,应保持可识别的任务阶段并按异常流程处理,避免恢复后重复装料或误放行。普通任务通信与安全相关控制承担不同职责,不能把上述流程信号直接视为已经实现了完整安全功能。
底盘与机械臂如何协调运动?
上述例子采用“移动—停靠—操作”的分段方式。行驶时机械臂保持约定姿态,到站后再展开,能够使工位对位和运动范围更容易管理。控制系统需要明确当前属于行驶、对位还是操作状态,并据此决定哪些运动可以开始;这比单纯给两台设备同时发送任务更重要。
复合机器人也可以针对特定任务设计为底盘与机械臂连续协同运动。此时底盘运动不断改变机械臂基座的位置,控制系统必须持续更新工具相对工件的关系,让底盘轨迹与机械臂动作配合,并处理定位误差、时间同步和动态稳定性。NIST的连续移动操作研究专门讨论了这种同时运动及其测量问题。因此,停稳后操作是一种常见任务组织方式,不是所有系统都无法边移动边操作;普通组合也不能默认具备连续协同能力。
复合机器人适合哪些应用?
多机台上下料与工序间转运
多台设备的装卸任务间歇出现时,机器人可以利用一台设备的加工时间去服务其他站点,把运输与取放合在一个任务里。是否能稳定轮巡,取决于行驶、等待、对位和装卸的总用时,以及多个机台同时请求服务时的排队情况。设备加工很快、装卸需求持续密集时,一台移动单元可能反而成为等待源,不能从“能服务多台”直接推导出产能增加。
跨工位检测与样件流转
机械臂可以携带相机或其他检测工具,在不同工位调整观察位置与姿态,也可以把样件送入检测设备,再按结果送往下一工序。前一种任务需要保证检测条件和基准关系,后一种需要保持样件身份与检测结果对应;机器人移动到了检测点,并不自动保证测量结果有效。
料盘取放、配料与柔性拣选
当物料分布在多个货架或工位,复合机器人可移动到目标位置,识别并抓取指定物品,再送到装配或包装地点。这里同时需要解决“拿到哪一件”和“能否抓稳”两个问题:订单或工单提供目标身份,视觉及定位确定抓取关系,工具与料位设计保证取放可执行。不同物料差异很大时,还可能需要换工具、专用料盘或重新验证抓取方法。
负载、稳定性和安全怎样限制应用?
底盘载荷和机械臂负载不能相加理解。底盘承载的是机械臂、安装结构、工具、车载物料等整车上装;机械臂末端则要承担工具、附件和被抓工件。底盘能够运输某个重量,并不代表机械臂能够把同样重量伸出车体搬运。
机械臂伸展、抓取偏心工件或快速改变方向,会改变整机重心和作用力矩;底盘制动、地面坡度与不平整也会影响稳定性。因此,稳定性需要覆盖实际的手臂姿态、载荷分布与运动状态。Universal Robots的移动安装说明明确要求机械臂在移动底座等安装形式下保持各运动过程的稳定。实际方案可能需要调整安装位置、限制运动或采用工位支承,不能只检查静止时是否站得住。
安全范围必须包含车体、机械臂、工具、工件和周边设备。底盘扫描区域可能无法覆盖伸出的机械臂或高处载荷;机械臂停止也不代表底盘已经停止。系统需要按具体任务协调检测范围、运动许可与停止响应,并处理夹持工件、夹具开合和人员进入工位等条件。使用协作机械臂可以提供相应能力,但不自动证明组合后的整机与应用安全。
复合机器人最直接的价值,是让操作能力能够随任务移动。它能否承担一项工序,最终取决于底盘能否稳定到达、工具能否准确操作、设备能否完成可靠交接,以及完整循环能否符合所需节拍和质量。把这几层关系贯通,才构成真正可用的移动操作系统。
参考资料
- OMRON Robotics:Mobile Manipulator Solution官方方案说明。
- KUKA:KMR iisy官方产品技术说明。
- NIST:Towards Measurement of Advanced Mobile Manipulator Performance for Assembly Applications,Technical Note 2108,2020年;Continuous Mobile Manipulator Performance Measurement Data,AMS 100-57,2024年。
- Universal Robots:Fixed and Movable Installation用户手册章节。
评论留言
暂时没有留言!