2026年10月20日,舍弗勒在太仓启用具身智能机器人数智工厂,把关节模组制造、机器人训练与数据采集、数字孪生放到同一现场。对关注人形机器人进厂的制造企业而言,这个项目值得看的,是一项技能如何经过训练、进入装配工序,再由生产数据检验:机器人既参与制造,制造现场也成为改进机器人的依据。
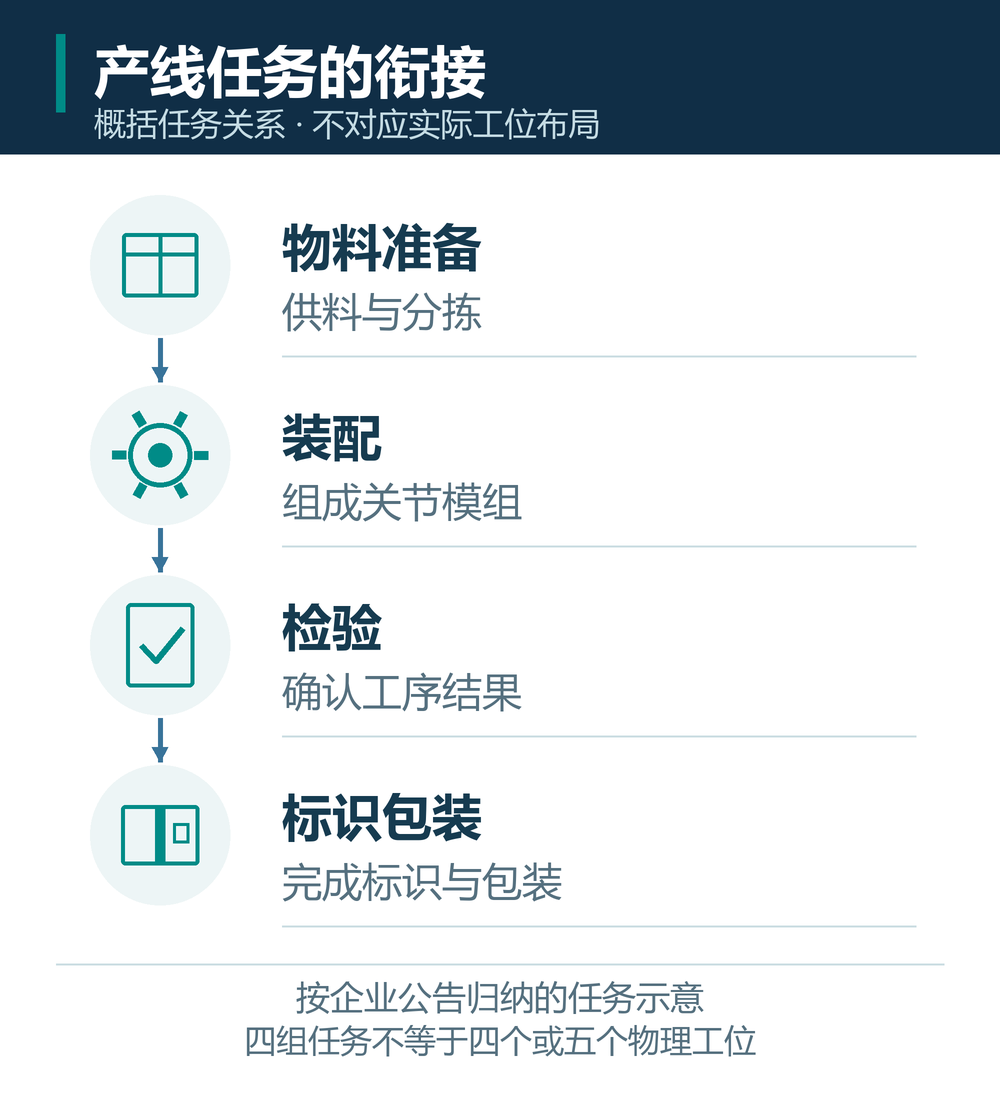
舍弗勒10月20日的工厂公告披露,现场装配线设有五个工位,由六台人形机器人协同参与零件供应与分拣、装配、检验、标识及包装等任务。产出对象是包括直线和旋转执行器在内的关节模组。这使项目同时具备两重身份:它是一座零部件制造工厂,也是机器人应用的验证场所。
关节模组制造为机器人训练提供了什么任务
在人形机器人的生产应用中,“会抓取”与“完成装配任务”对应不同的结果。零件被拿起来,只能说明一次操作完成;它能否以正确姿态进入后续工序、形成合格组件并交给下一站,才决定这次操作对生产是否有效。把机器人放进关节模组装配流程,价值正在于把单项动作接到有明确产出要求的工序上。
五个工位和六台机器人也不能简单理解成“每站一台、独立完成”。公告列出的是整条线的任务范围,没有逐站公布机器人分配、协同调度和人工介入方式。因此,观察这条线应以工序交接为单位:前一工序的输出是否满足下一工序的输入条件,异常发生后有没有阻断不合格品继续流转。这里讨论的是装配系统的分析方法,并非为该项目补写未披露的控制方案。
这与建设一个只重复单一动作的训练工位有不同意义。同一件零件经过取放、装配和检验后,前面的动作可以与后面的质量结果联系起来。一次抓取虽然完成了,如果造成姿态偏差、额外等待或后续装配返工,其生产价值就需要重新评价。这样的联系,能让训练目标从“动作成功”进一步落到“工序结果可接受”。
训练、仿真和生产数据如何相互校验
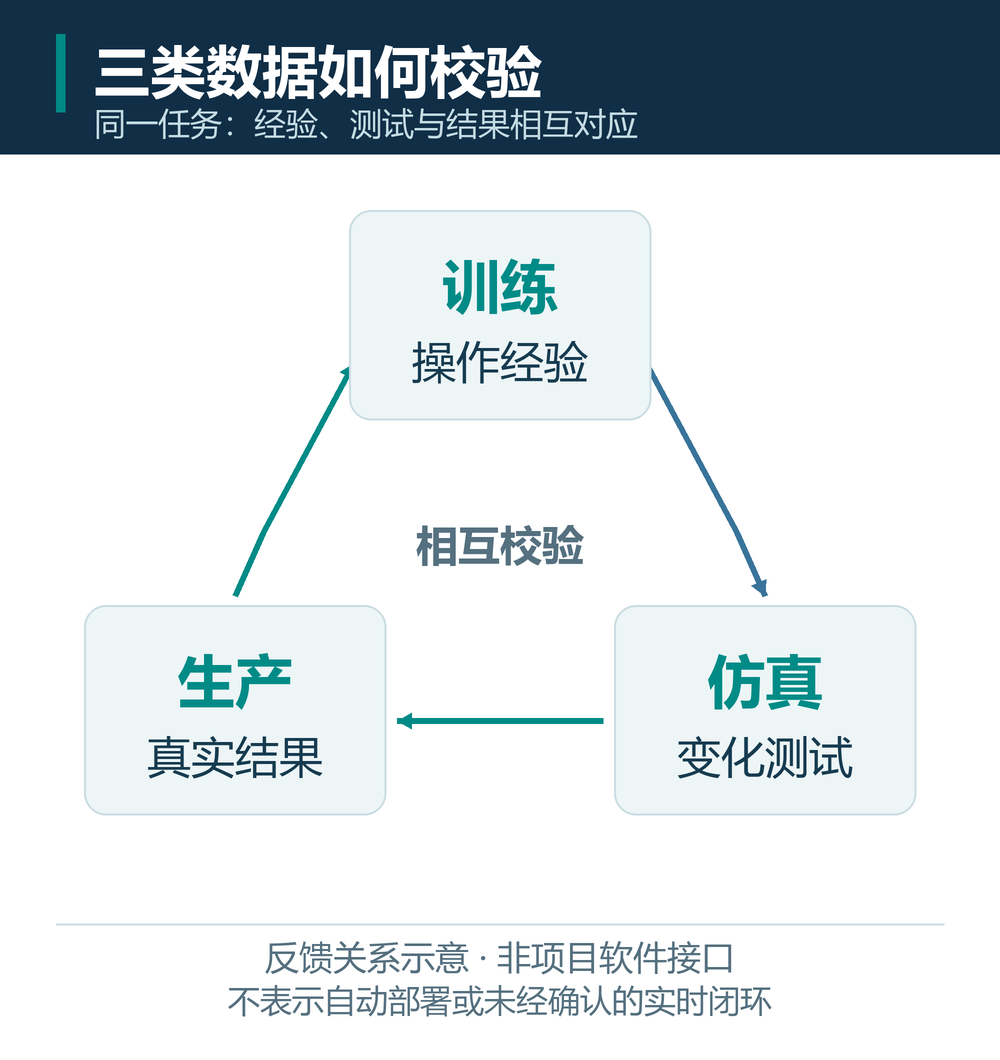
舍弗勒披露,训练中心覆盖检验、包装、搬运、装配和物料补给等工业任务,训练、仿真与生产数据相互关联,训练所得能力可以回到装配线上验证。由此看,三个环节的作用并不相同:训练提供可学习的操作经验,仿真提供测试变化的环境,生产则提供真实工况下的结果。把数据放在一起,只是起点;把同一任务的输入条件、执行过程和最终结果对应起来,才有助于判断哪里需要改进。
例如,若装配完成时间变长,单看机器人动作录像,可能只看到“停顿”。结合零件到位、设备状态和工序结果,才有机会分清是在等料、重复定位,还是在等待检测反馈。不同原因对应不同的改进对象:等料更接近供料与协同问题,重复定位可能涉及感知或动作,检测等待则要看工艺流程。这个例子用于解释数据关联的作用,不是对太仓现场异常的描述。
数字孪生在这里提供的是另一种校验位置。按照公告,产线变化可以先在虚拟环境测试和优化,再应用于真实制造流程。仿真能够提前暴露候选改动中的问题;改动回到真实产线后,仍需用同一任务条件下的结果确认是否有效。训练、仿真、生产各自回答一部分问题,互相校验才能避免把“模型里能完成”直接当成“现场能够稳定交付”。
四类现场数据对应四种生产判断
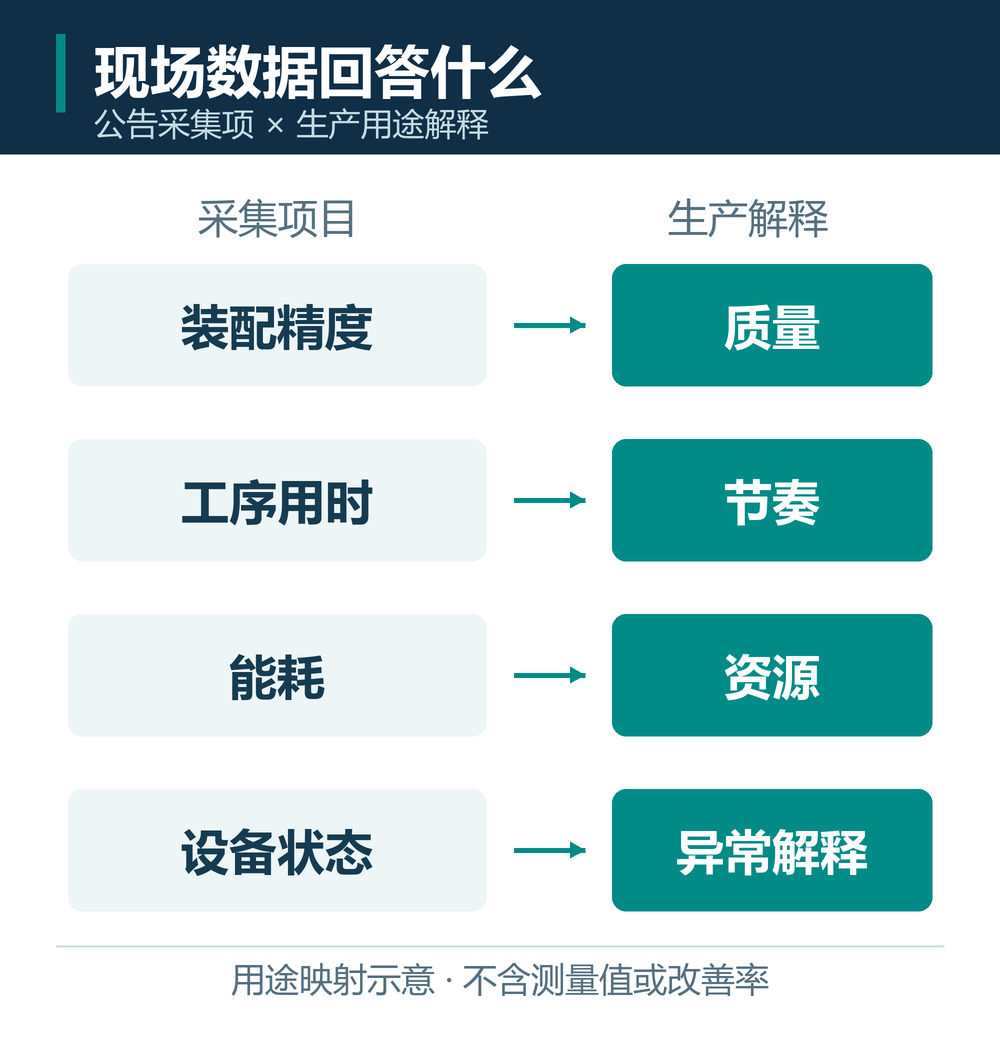
工厂公告列出的现场采集内容包括装配精度、单个工序用时、能耗和设备状态。这四类信息放在一起,比单独报告机器人完成了多少次动作更有解释力。装配精度关联质量,用时关联产线节奏,能耗反映完成任务所消耗的资源,设备状态帮助解释等待、中断及运行条件。
这些量不能互相替代。动作更快,如果增加了装配偏差,可能把时间损失转移到返工环节;单次能耗下降,如果来自更长的等待,也不能直接推导出单位合格产出的资源效率改善。对于这类制造与训练结合的项目,更有意义的关系是:在工件、任务和运行条件可比时,质量、用时和资源消耗能否一起改善,出现变化时又能否找到对应原因。
从零部件供应商到应用验证者
太仓项目也可以放回舍弗勒自己的业务路径中理解。其2026年2月成立具身智能机器人公司的公告已提出核心零部件研发生产,以及训练迭代、数据共享等配套服务;10月工厂启用,使这项布局有了具体的装配现场。企业的人形机器人业务说明也将自身同时定位为零部件供应商、机器人用户和集成合作伙伴。
这种组合的潜在价值,是把组件设计与使用反馈拉近。供应方可以理解组件在真实任务中承受什么要求,应用方则能把任务结果追溯到感知、控制、执行与工艺条件。对其他制造企业可借鉴的,是这种围绕工序结果建立反馈的办法,而不是直接复制六台机器人或五个工位的规模。
是否能推广到另一条线,最终取决于工件、工艺、设备接口和异常分布是否仍然适用。相同的“搬运”名称,可能对应不同载具、取放姿态和交接要求;已有训练数据因此需要随任务重新验证。太仓工厂当前展示的进展,是把机器人应用验证纳入关节模组制造现场。将这个进展进一步判断为可复制的生产能力,还需要看到具体工序在持续运行中的质量、节拍与异常处理记录。
评论留言
暂时没有留言!