2026年第26届中国国际工业博览会已于10月12日至16日在上海举行。机器人、数控机床与工业自动化的看点,可以从三个具体对象读起:新松BR-MR73A精密上下料工作站、主办方展品预览中的通快新一代TruBend 3000,以及埃斯顿发布的EMP800系列控制器。它们分别涉及精密操作、加工过程反馈和多轴控制,观察重点也各不相同。
新品发布、已有产品的代际更新、面向具体工序的应用演示,需要分别理解。以下依据厂商官方发布及主办方展品资料展开,重点说明技术对象做什么、依赖哪些条件、还需要什么验证。展会定位与专业展范围,可先参阅中国国际工业博览会的历史、展区与参展价值。
先分清:本届新品、代际更新与应用演示
同样出现在展会资料里,产品的发布时间和展示内容可能不同。下面三个对象的可核实信息如下。
| 观察对象 | 官方资料确认的性质 | 本文关注的技术问题 |
|---|---|---|
| 新松BR-MR73A固晶设备精密上下料工作站 | 2026年10月13日厂商参展报道中的应用演示;该报道未说明机器人本体在本届首次发布。 | 料盒、弹匣如何准确装入设备,如何判断就位并处理异常。 |
| 通快TruBend 3000系列(新一代) | 列入2026届主办方展品预览;通快在2025年9月已发布这一代产品信息。 | 角度测量与修正、离线编程怎样参与折弯生产。 |
| 埃斯顿EMP800系列控制器 | 厂商2026年10月12日工博会报道明确列为新品发布。 | 多轴运动如何与逻辑控制协同,配置和负载怎样影响验证。 |
“首次展出”还需要明确范围:是全球首次、区域首次,还是首次出现在某个展会。仅凭展品预览标题或“新一代”的名称,无法把其中每一款产品都认定为本届全球首发。
机器人:从BR-MR73A上下料演示看精密操作的完整任务
新松2026年10月13日的官方参展报道介绍了一套“人形机器人芯片封装固晶(Die Bond)设备精密上下料工作站”。工作站配置BR-MR73A全身轮式人形机器人,面向固晶设备交替完成料盒与弹匣上下料。厂商说明,针对工件与工装配合紧密、就位要求高的环节,采用强化学习方法完成精密插入。
这个案例值得关注的地方,是把机器人能力放进一个明确的设备服务任务中:拿起物料容器、调整姿态、送到设备接口并完成插入。它讨论的是料盒和弹匣的操作,不能把工作站名称直接理解为机器人承担了芯片固晶加工本身。
工程上首先要确认“装入成功”怎样定义。容器到达目标位置、完全就位、设备允许进入下一步,是不同的状态。对于这类任务,建议核对就位检测方式、允许的位置偏差、工件是否受损,以及设备与机器人之间的状态确认。仅看到一次顺利插入,无法判断不同来料和连续运行时的表现。
其次要看完整作业周期。可把取料、移动、定位、插入、状态确认和退出作为一次循环记录;如果抓取失败、容器未就位或设备暂时不能接收,还要观察重试、退出及人工接管如何发生。机器人本体动作快,并不意味着整个上下料工作站具有相同的生产节拍。
这类演示后续最有价值的证据,是在明确料盒型号、初始位置变化、工装条件和设备接口下的连续任务记录,包括成功、失败和恢复情况。官方报道能够确认本届展示的任务与方法,但并未提供足以外推到所有半导体产线的验证数据。
数控机床:新一代TruBend 3000的看点在过程反馈与编程准备
数控机床与金属加工展主办方的2026届通快展品预览,列出了TruBend 3000系列(新一代)折弯机。这里的观察对象属于板材成形装备,涉及折弯顺序、模具、工件定位和角度控制;数控机床的技术范围也包括这类工艺,不限于车削、铣削加工中心。
其发布时间需要单独说明:通快2025年9月22日的官方新闻稿,已经介绍面向Blechexpo 2025的新一代TruBend 3000。因此,2026工博会资料中的“新一代”不能改写为“在2026工博会全球首次发布”。主办方预览确认了本届展品关联,具体技术机制则可结合厂家产品资料理解。
通快现行产品页介绍了两项值得进一步观察的功能。ACB Laser角度测量系统直接对工件折弯角度进行非接触测量,并自动修正偏差;TecZone Bend离线编程软件根据二维或三维数据生成折弯顺序及模具建议,并检查潜在碰撞。前者把工件测量反馈引入加工过程,后者把部分编程准备移到机床加工任务之外。
理解这些功能时,需要把材料、板厚、模具、折弯长度和工件形状一起考虑。角度测量与修正是否适用于目标零件,需要结合具体机型、配置与工艺条件确认。离线碰撞检查也依赖输入模型和实际机床、模具、工装相符;软件给出可行顺序后,仍要核对实际装夹和操作条件。
验证时可分别记录首件与后续工件的实测角度、关键尺寸,以及编程、换模、定位、折弯和检查各环节的用时。这样才能判断变化来自过程反馈、准备方式还是其他条件。厂家公布的单项功能和通用性能描述,不能直接替代特定材料、零件和批量下的质量结果。
工业自动化:EMP800发布后,更值得追问控制任务怎样协同
埃斯顿2026年10月12日的官方工博会报道,将EMP800系列控制器列为新品。资料说明,该系列基于CODESYS平台,采用EtherCAT总线同步控制,并将逻辑、运动及机器人等控制能力纳入同一平台。这是一个具体的控制器发布对象,而不只是笼统的“智能工厂”方案名称。
它所对应的问题,是设备内部多个动作如何按同一任务协同。例如,一项加工或装配任务可能同时涉及送料、定位、执行和检测,控制程序需要处理动作顺序、运动轨迹以及各设备返回的状态。控制器的意义在于把这些要求组织成可执行的逻辑与运动任务。
观察多轴控制时,应把轴数、控制周期和实际程序放到同一个测试条件里。厂商给出的能力范围,并不自动说明在任意轴数、任意轨迹和任意通信负载下都能达到相同表现。需要明确使用哪些驱动器、I/O和通信配置,运行什么程序,以及哪些任务必须同步完成。
接口也要落实到状态交互。使用相同总线协议只是连接基础,还应核对设备状态、报警含义、使能条件和异常后的恢复顺序。对于停机、断线、传感器异常等情形,系统需要有明确的处理路径;将多种控制能力放进一个平台,并不等于这些工程逻辑已经为每台设备配置完成。
可验证的材料包括实际配置下的任务周期与时序记录、多轴动作结果、接口联调记录和异常恢复测试。若项目涉及安全相关功能,还需针对实际配置完成相应设计和验证,不能仅从控制器产品名称或平台集成范围推断整站能力。
怎样把这三类看点转成有用的工程判断?
这三个对象处于不同层级:机器人工作站体现任务执行,折弯机体现加工过程与反馈,控制器体现动作组织和设备协同。观察时可以用同一顺序追问:任务是什么,工况是什么,结果靠什么证据确认。
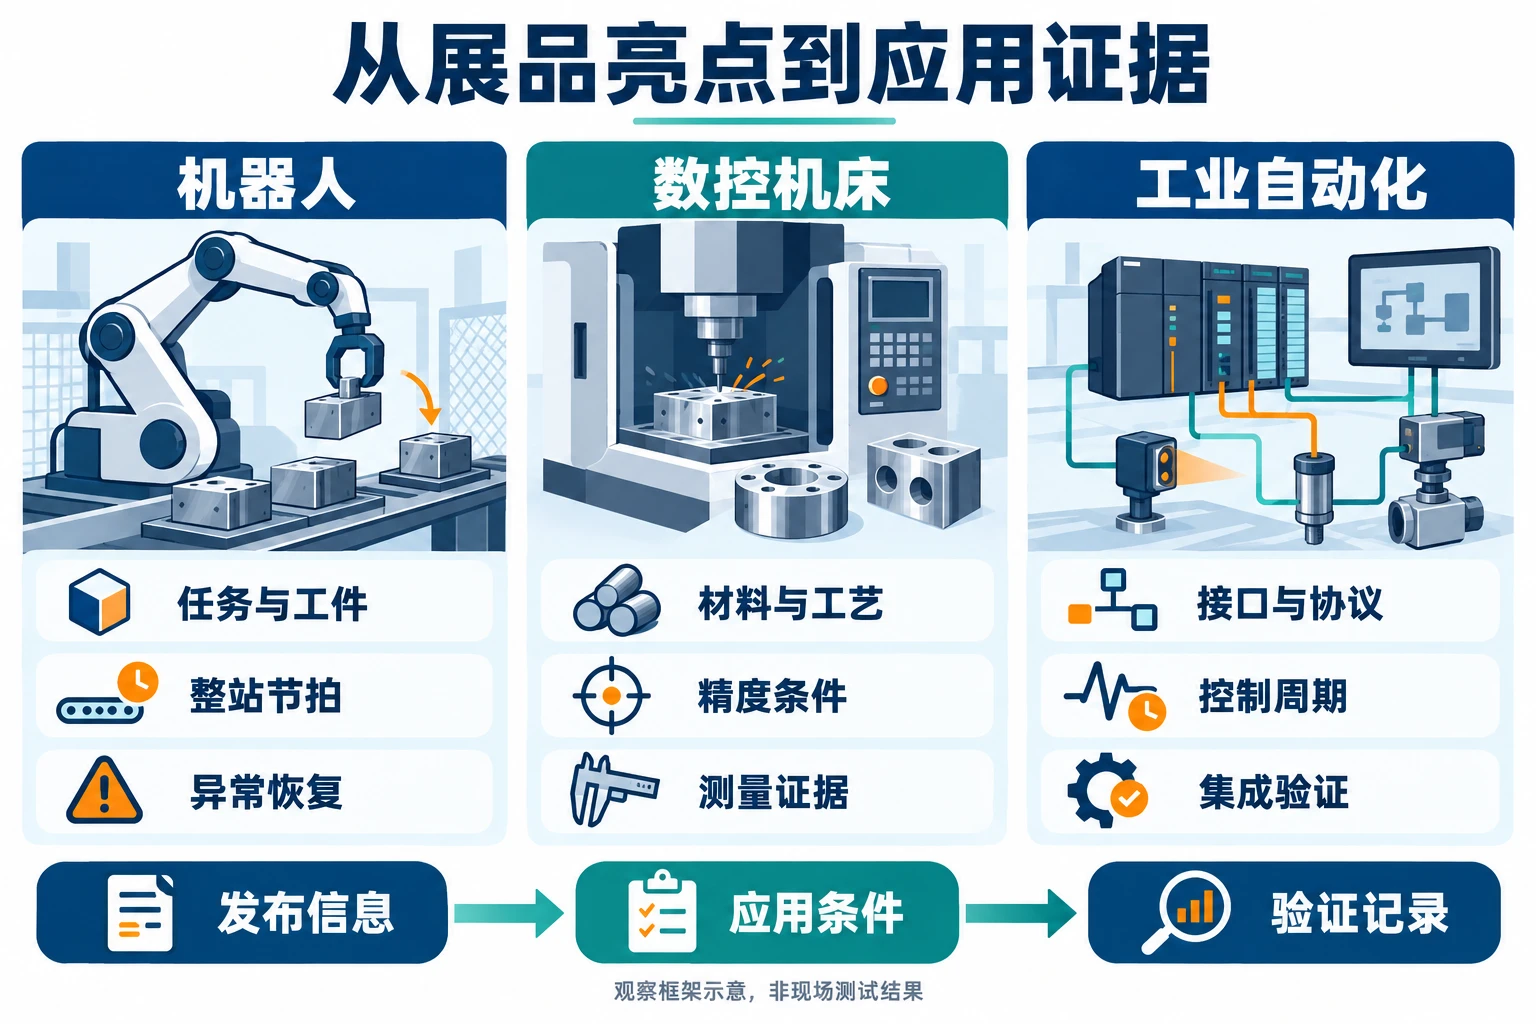
对机器人,要把单次动作扩展为包含确认与恢复的完整任务;对机床,要把功能说明对应到材料、工艺及工件测量;对自动化控制,要把平台能力对应到实际配置、程序和联动测试。三者都需要明确条件,但不能共用一个笼统的“效率提升”结论。
2026工博会资料提供了具体的产品与应用入口。进一步的判断,应落到这些对象各自解决了哪一步、改变了哪种工作方式,以及现有证据支持到什么程度。分清新品发布与应用演示,再把技术亮点还原成任务、条件和验证结果,才能看出它们与真实生产问题的联系。
参考资料
- 新松:《具身智造 工业焕新——新松参展第26届中国国际工业博览会》,2026年10月13日。
- 数控机床与金属加工展主办方汉诺威米兰展览:《Vol.08 全球首发+亚洲首发,百年通快这次有点不一样》,2026届展品预览。
- 通快(TRUMPF):TruBend Series 3000现行产品介绍;《Blechexpo:通快推出新一代折弯机》官方新闻稿,2025年9月22日。
- 埃斯顿:《深耕自动化核心部件,埃斯顿定义智能制造新内核!》,2026年10月12日。
评论留言
暂时没有留言!