罗克韦尔自动化于2026年10月21日公布FactoryTalk Conductor,次日又宣布支持NVIDIA Nemotron开放模型。这个工业AI编排平台要处理的核心问题,是让一次工程任务跨越编程、仿真与人机界面等软件继续执行。对设备开发团队而言,价值要落在同一次修改及其验证结果能否衔接,而不能只看AI生成一段程序的速度。
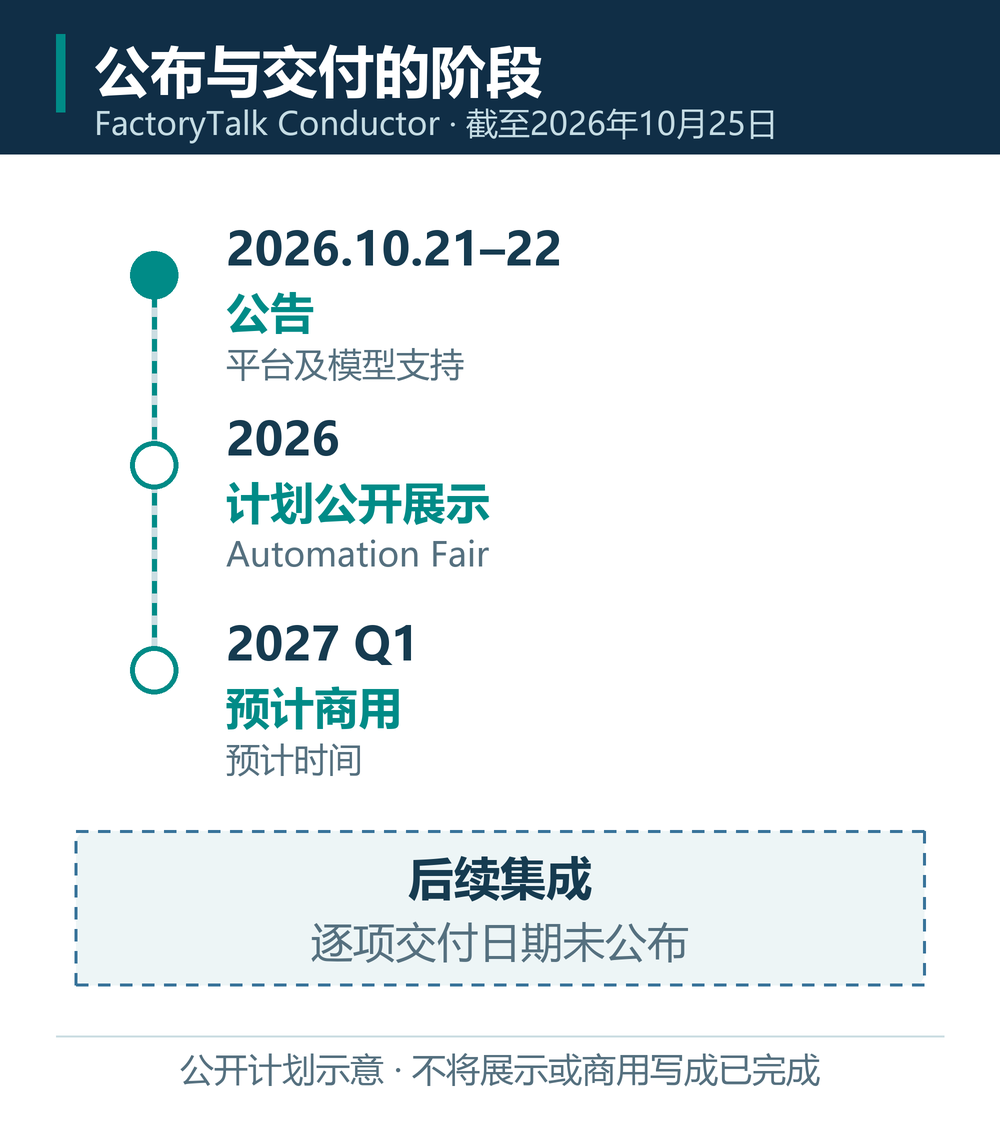
按罗克韦尔的发布公告,Conductor计划在2026年Automation Fair公开展示,预计于2027年第一季度商业化。现阶段属于产品与集成计划公布,不能把发布消息理解为工厂已经能够购买完整商用版本,或所有运营维护软件已经接通。
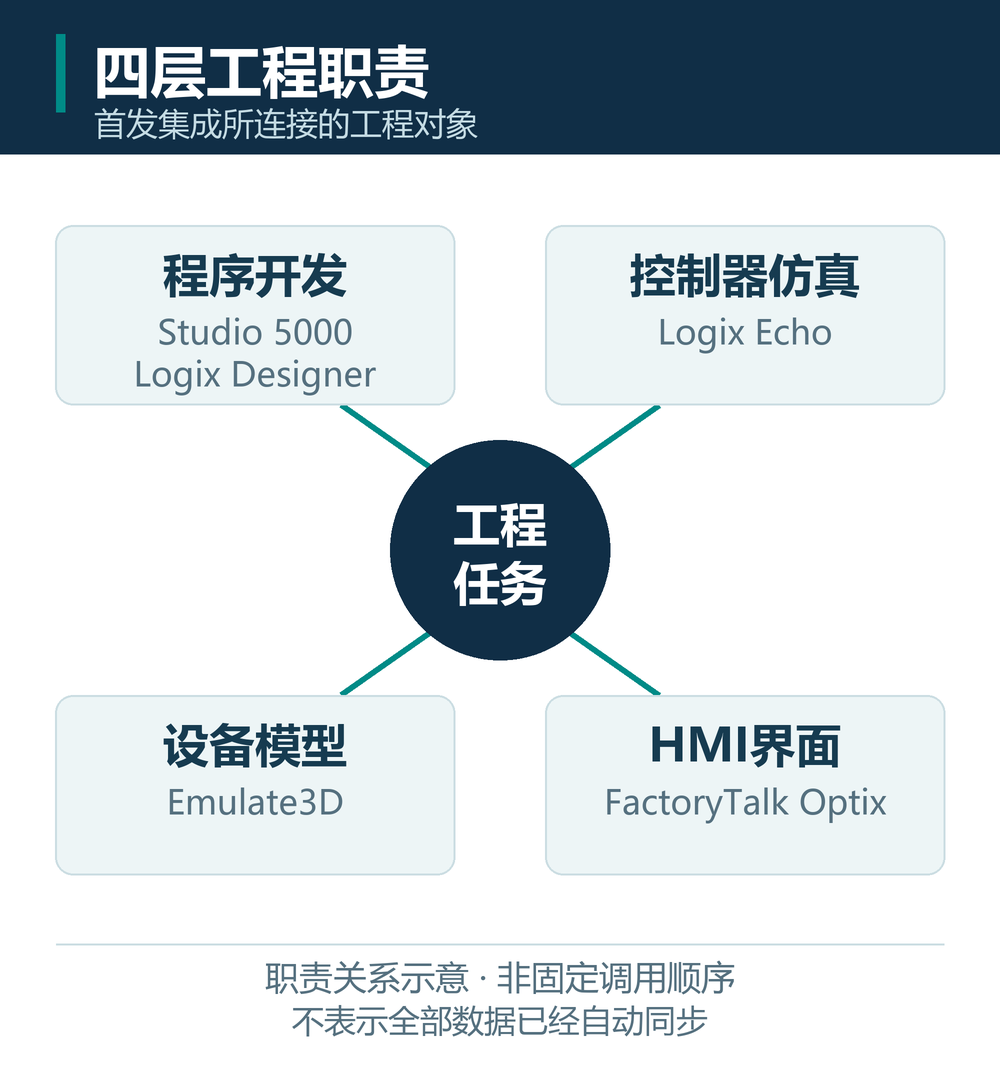
首发四项集成覆盖怎样的工程链路
公告列出的首发集成包括Studio 5000 Logix Designer、Logix Echo、Emulate3D和FactoryTalk Optix。它们分别处理控制程序、控制器行为仿真、设备与产线模型、人机界面等问题。把这几层连接起来,才可能让工程修改从“写出来”继续走到“运行后会怎样”。
| 软件 | 原有职责 | 在工程验证中回答的问题 |
|---|---|---|
| Studio 5000 Logix Designer | 配置、编写和维护Logix控制系统程序 | 控制条件和动作顺序写成了什么 |
| FactoryTalk Logix Echo | 仿真支持的Logix控制器行为 | 程序在虚拟控制器中如何执行 |
| Emulate3D | 以设备和产线模型支持仿真及虚拟调试 | 控制动作对应什么设备行为和流程结果 |
| FactoryTalk Optix | 人机界面与数据可视化 | 操作人员看到什么状态、通过什么入口操作 |
上述职责来自各软件的现有资料,并不代表Conductor已公开每一项自动化操作细节。Logix Designer说明和Logix Echo手册明确了程序开发与控制器仿真的分工;Emulate3D资料说明物理模型如何为虚拟调试提供反馈,Optix资料则说明人机界面的设计和可视化功能。
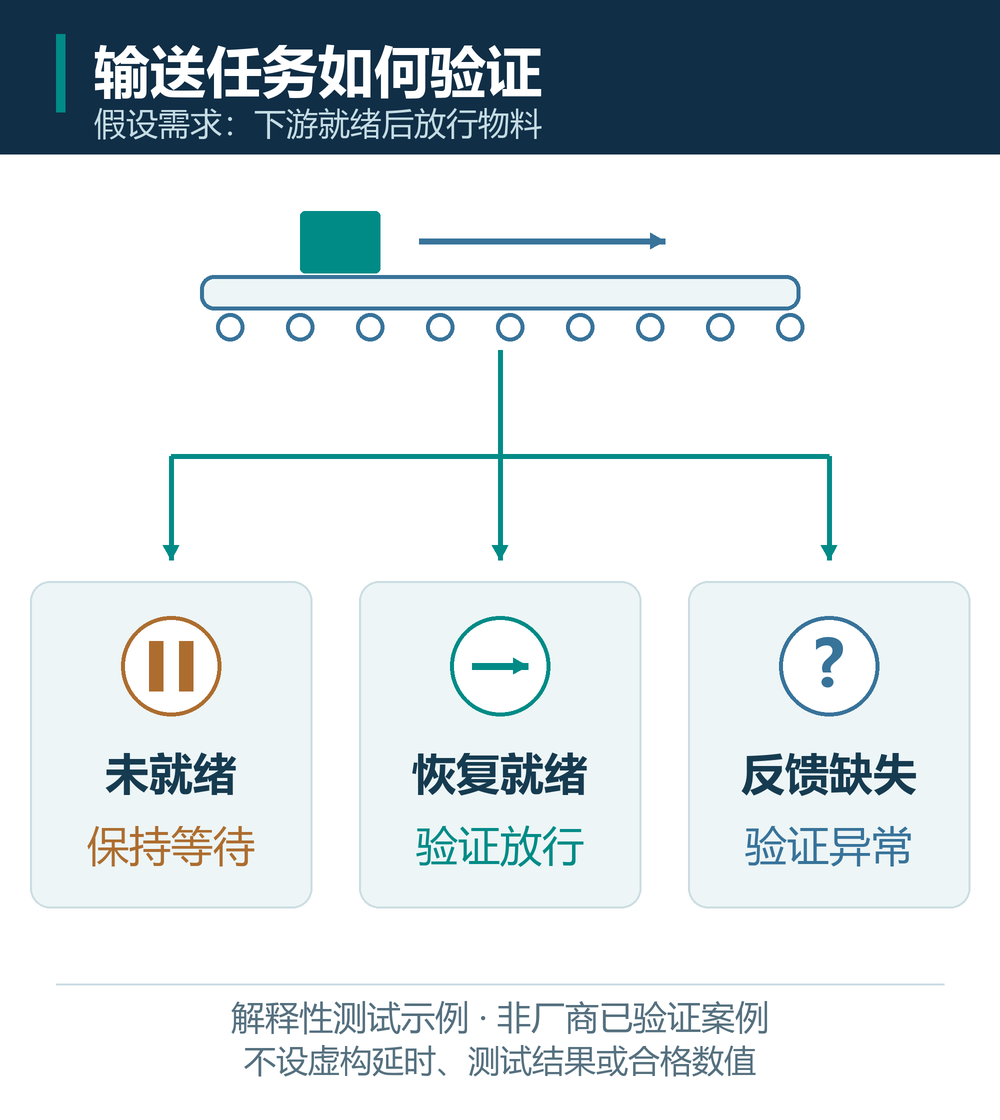
一次输送任务修改为什么需要跨软件验证
以“只有下游准备好,输送段才能放行物料”这个简化需求为例。可编程逻辑控制器(PLC)程序需要处理下游就绪、物料到位和运行状态;设备模型需要表示物料移动及传感器反馈;人机界面(HMI)需要说明设备为什么等待。如果三处采用不同信号含义或不同项目版本,即使某一处代码能编译,也可能在联调时才暴露问题。
有价值的编排,应当把“修改哪一项需求、涉及哪些工程对象、用什么条件测试、测试得到什么结果”连续地传递下去。例如,下游始终未就绪时,系统应保持规定的等待状态;下游恢复后,物料能否按预期放行;反馈迟迟不到时,操作界面能否区分等待与故障。这里是用于说明工程逻辑的测试场景,不是Conductor已经完成的客户演示。
这也说明控制器仿真与设备仿真为什么都重要。前者运行控制逻辑,后者提供机器或物料对动作的响应;只有相互作用,才能检查顺序与反馈是否匹配。Logix Echo手册也明确要求不得用它控制真实机器、设备或过程。因此,虚拟测试中的程序执行与最终现场投运属于不同阶段,工程交付仍需对应真实设备条件。
模型部署选择与工程验证责任
10月22日由罗克韦尔发布的补充公告宣布支持NVIDIA Nemotron模型,并将工程师的监督、验证与关键决策责任保留在工作流程中。公告给出的方向,是让企业对模型部署、数据和基础设施有更多控制,同时使用厂商验证的智能体与技能,也允许开发企业自己的能力。
对工程团队来说,模型部署在何处,解决的是数据流向和运行条件问题;一次工程改动能否接受,解决的是行为验证问题。两者需要同时成立。模型在企业环境中运行,并不会自动证明生成程序符合工艺;使用经过验证的通用技能,也不等于这个技能已经覆盖企业特定设备、命名规则及异常处理。
因此,Conductor的工业意义更适合从“减少重复衔接工作”来观察:工程师能否少做工程对象查找、版本传递和重复测试准备,把时间用于理解异常与确认结果。若只是增加一个能调用软件的聊天入口,而需求、工程版本和测试记录仍相互分离,跨软件返工的根源就依然存在。这是由工程任务关系推导的评价角度,尚不是对该产品实际表现的测评。
商用时间与后续集成范围
罗克韦尔将FactoryTalk Design Studio、Historian、Plex和Fiix列为后续计划集成,尚未在上述公告中给出这些集成各自的交付日期。它们所指向的设计、历史数据、生产和维护环节,构成后续拓展方向;首发四项集成则更集中于工程开发与测试。用“全生命周期”概括产品愿景时,需要保留这种阶段差异。
对于跟踪工业AI的制造企业,这次发布提供了一个具体观察对象:AI开始被放到由多个工程软件组成的工作流程中。接下来值得核实的实质进展,是同一次任务能否带着清楚的需求、工程版本和测试结果跨环节流转,以及人在何处确认和接管。这些能力决定它能否减少工程返工,也决定“多智能体协作”是否真正落实到机器交付。
评论留言
暂时没有留言!