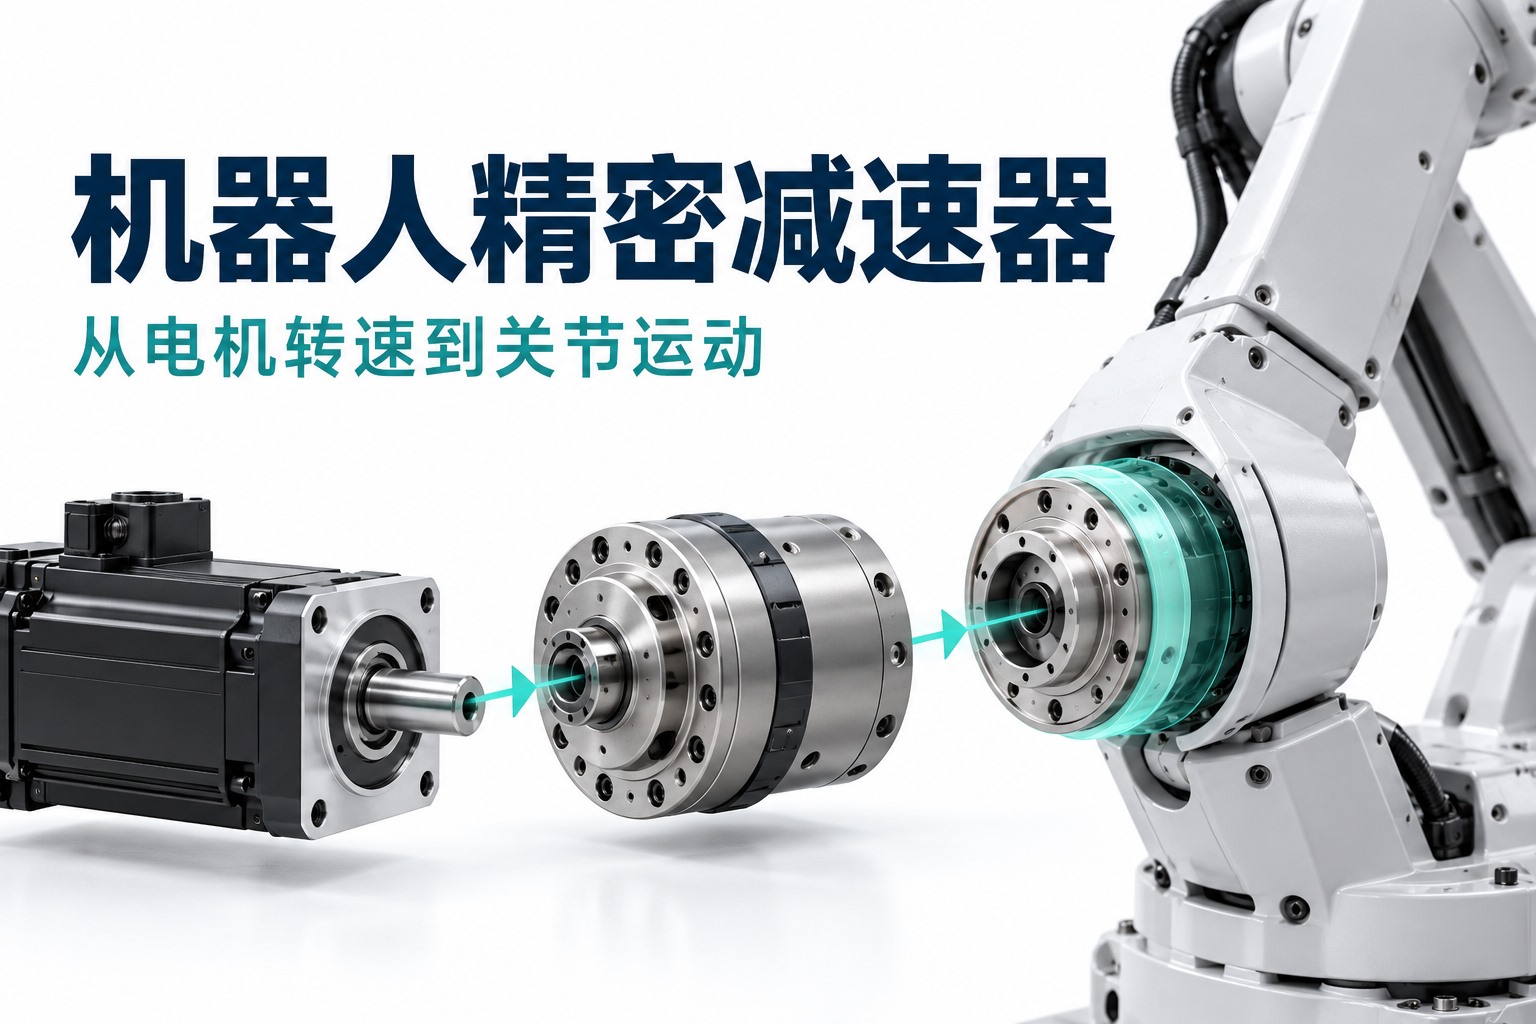
精密减速器之所以是机器人的核心零部件,是因为它既要把电机较高的转速转换为关节需要的低速、大转矩输出,又要在承载、换向和反复加减速时准确传递运动。关节能否推得动、停得稳,以及负载变化后偏移多少,都与这段机械传动有关。
在采用减速传动的工业机器人中,减速器位于电机与关节输出之间。它的重要性不能只用“减速增扭”概括,也不能把它的单项精度直接当作整台机器人的末端精度。下面从关节负载出发,说明精密要求、谐波与RV机构,以及它们对运动结果的影响。
减速器怎样匹配电机转速与关节转矩?
机器人抬起机械臂时,关节不仅承担工件重量,还要带动后续连杆、工具与其他关节。重力产生的转矩随姿态和力臂变化;加速、减速以及接触工件时,还会出现相应的惯性转矩和工艺负载。只知道“抓取几公斤”,不足以确定某个关节需要多大的驱动力矩。
电机有自己的转速、转矩与热容量范围。减速器通过传动比,把电机的可用运动范围与关节需求匹配起来。按转速大小定义速比i=输入转速÷输出转速,在稳态传动、给定效率的简化条件下:
- 输出转速=输入转速÷速比。
- 输出转矩≈输入转矩×速比×传动效率。
以下参数均为教学假设。若输入为3000 r/min、2 N·m,速比为100,该工况传动效率假设为0.8,则输出转速为30 r/min,输出转矩约为160 N·m。输入机械功率约628 W,输出约503 W;转矩增大同时伴随转速降低,减速器没有额外创造功率。
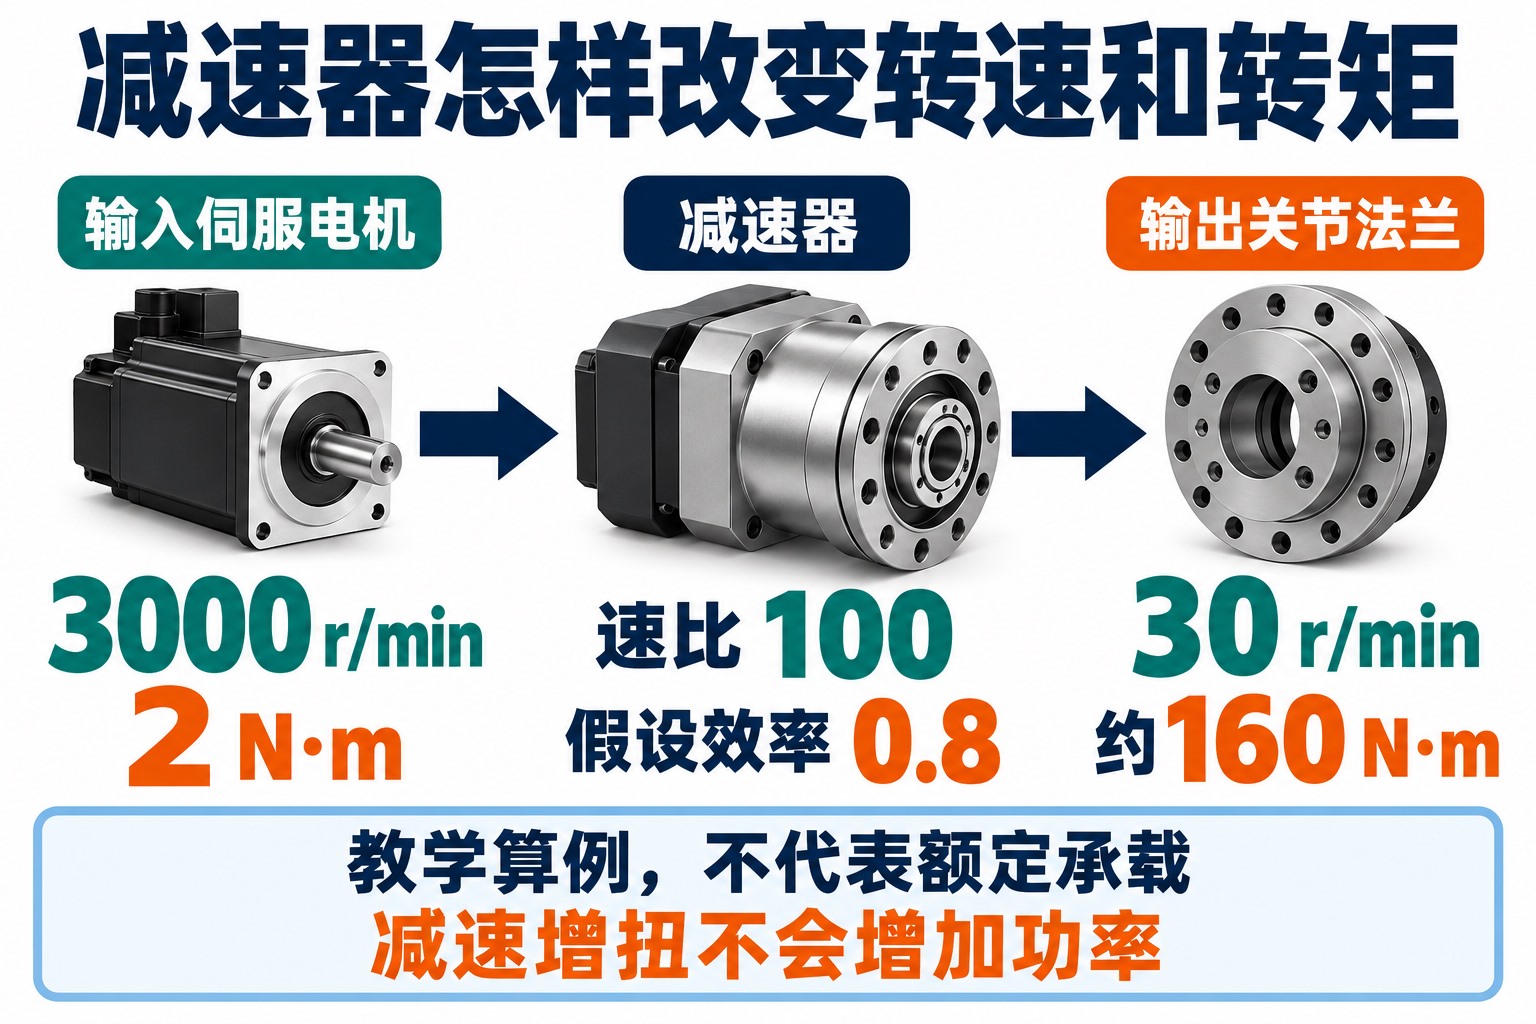
效率不能再乘到按速比得到的30 r/min上。正常啮合时,固定速比约束转速关系;啮合、轴承与润滑损失影响可用转矩及功率。CITIZEN MICRO的减速机构技术说明也指出,效率随转矩、转速等条件变化,不能把一个参考数值当作所有工况的常数。
实际关节还要满足减速器的连续运行、重复加减速、输出支承及温升要求。速比变大后,同样的关节转速需要更高电机转速,因此不能无限提高速比来解决负载问题。常规传动类型的基础关系,可延伸阅读减速机工作原理与分类。
精密减速器的“精密”体现在哪些指标?
两台减速器即使速比和允许转矩相同,带动关节的表现也可能不同。机器人还要求角度传递准确、正反向切换稳定,并且在负载作用下保持足够刚度。下面三个概念分别回答不同问题。
传动误差:实际输出角度偏离理论值多少
按理想速比计算,输入转过某个角度,输出应转过确定角度。齿形、制造与装配等因素会使实际输出出现偏差,这就是理解传动误差的出发点。它可能在同一转向的连续运动中出现,不必等到换向才发生,因此“没有明显间隙”不能证明角度传递没有误差。
回差与空程:换向或小转矩变化时,输出怎样跟随
存在齿侧间隙时,运动方向改变后需要先消除间隙,输出才按新的受力方向跟随。实际减速器还存在摩擦与弹性,低转矩换向时的角位移差异不一定全部来自几何间隙。产品资料中的回差、迟滞和空程有不同测量约定,比较数值时需要同时看输入是否固定、怎样施加载荷以及角度如何取值。
这也是“零背隙”不能理解为“任何负载下输出都不偏移”的原因。Harmonic Drive的工程术语说明把谐波齿部的背隙与低转矩区域的空程分开描述,同时列出传动精度和扭转刚度,几项指标不能互相替代。
扭转刚度:受力后抵抗角变形的能力
即使齿面没有明显间隙,齿轮、柔性构件、轴与支承仍会在受力时变形。在近似线性的工作区间,可用刚度≈转矩变化÷扭转角变化理解:同样增加一份转矩,刚度较低的传动会产生更大的角变化。实际刚度可能随载荷区间变化,不能用某一区间的值推算所有状态。
例如机械臂空载时能够到位,装上工具后却产生偏移,就需要检查受载变形和负载参数,而不能只看空载定位。快速停止后的振动与稳定时间,还与惯量、支承和控制调节共同有关。对装配、焊接等任务,能够准确到达并保持工位,比单看电机已经停止更有意义。
谐波减速器怎样利用柔轮变形实现减速?
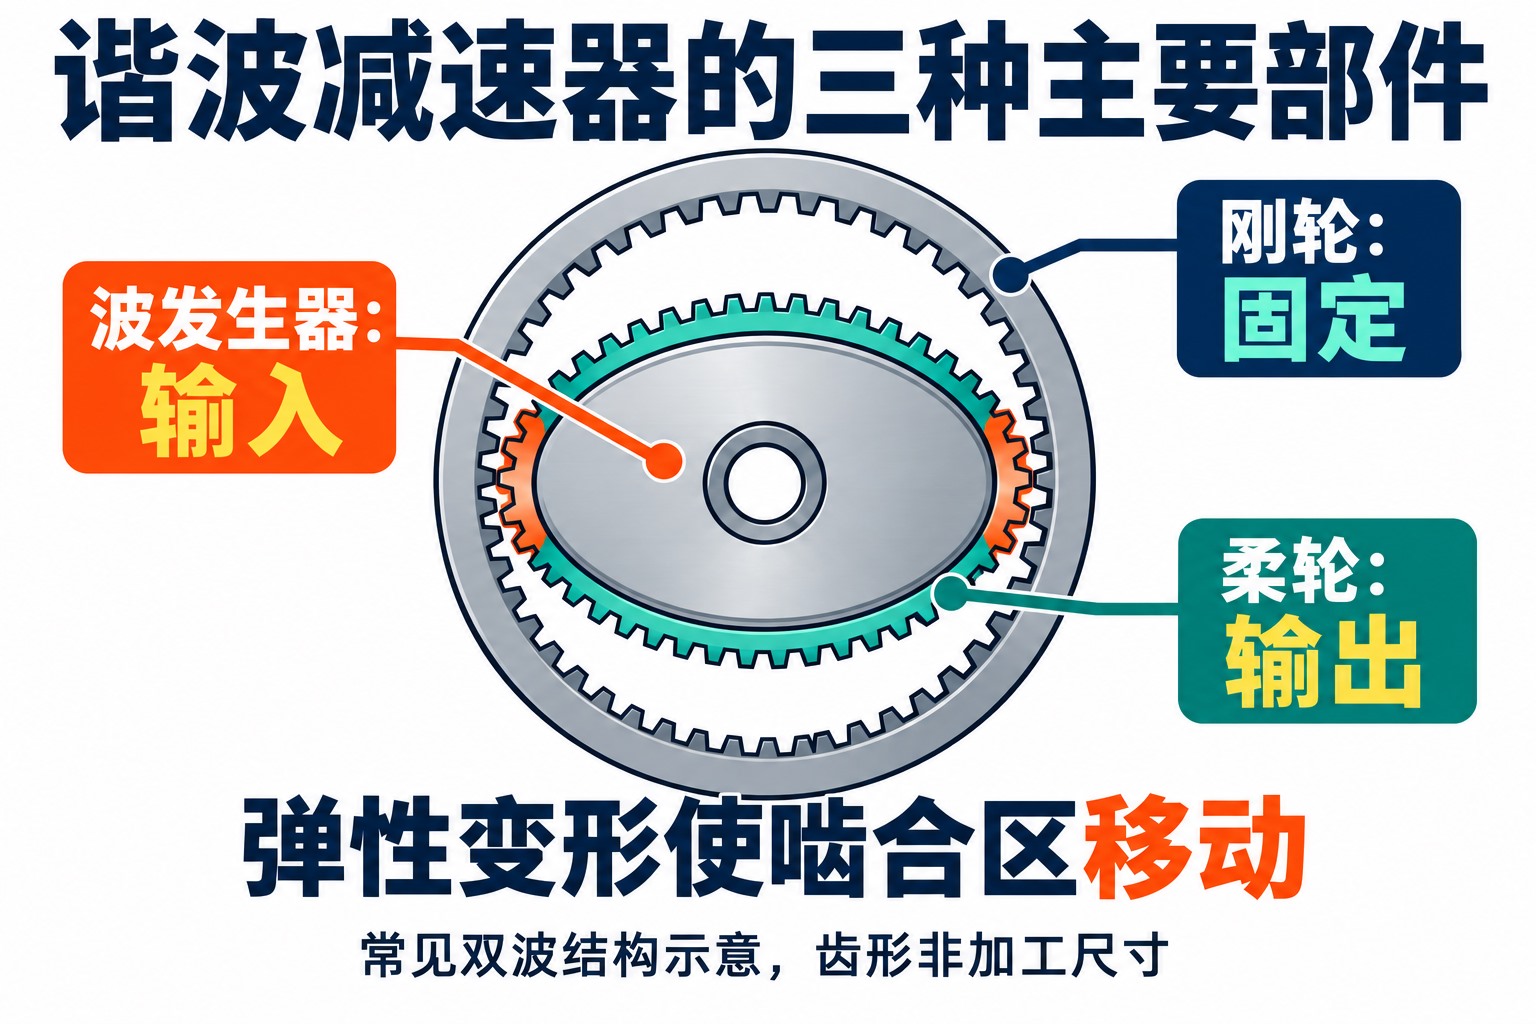
谐波减速器也称应变波齿轮传动。以常见椭圆双波、杯形柔轮结构为例,核心构件是波发生器、柔轮和刚轮:波发生器通常作为输入,薄壁柔轮带外齿并连接输出,刚轮是固定在壳体上的内齿圈。Harmonic Drive Systems的原理说明展示了这组构件如何配合。
波发生器使柔轮口部发生椭圆形弹性变形,在长轴两端形成主要啮合区。波发生器旋转时,变形方向和啮合区域沿圆周移动,柔轮齿逐步进入和退出啮合。柔轮自身并不随输入每转一圈就转一圈;它的缓慢转动来自柔轮与刚轮的齿数差。
设刚轮固定,柔轮200齿、刚轮202齿。波发生器每转一圈,柔轮相对刚轮反向移动两个齿距,相当于柔轮转过2÷200=1/100圈,因此速比大小为100,输入与输出反向。这是说明上述构件约束的齿数算例,换成其他固定、输入或输出方式时,不能照搬相同关系。
这种机构能够在紧凑的同轴结构中获得较大速比,多齿参与啮合也有利于分担载荷。与此同时,柔轮的弹性变形本来就是工作机制的一部分,所以低齿隙不等于无限刚度。理解它在关节上的表现,需要同时看输出载荷、刚度、尺寸和运行循环,不能只凭“柔轮”二字认定承载不足,或只凭“零背隙”认定不存在位置误差。
RV减速器怎样通过两级机构得到低速输出?
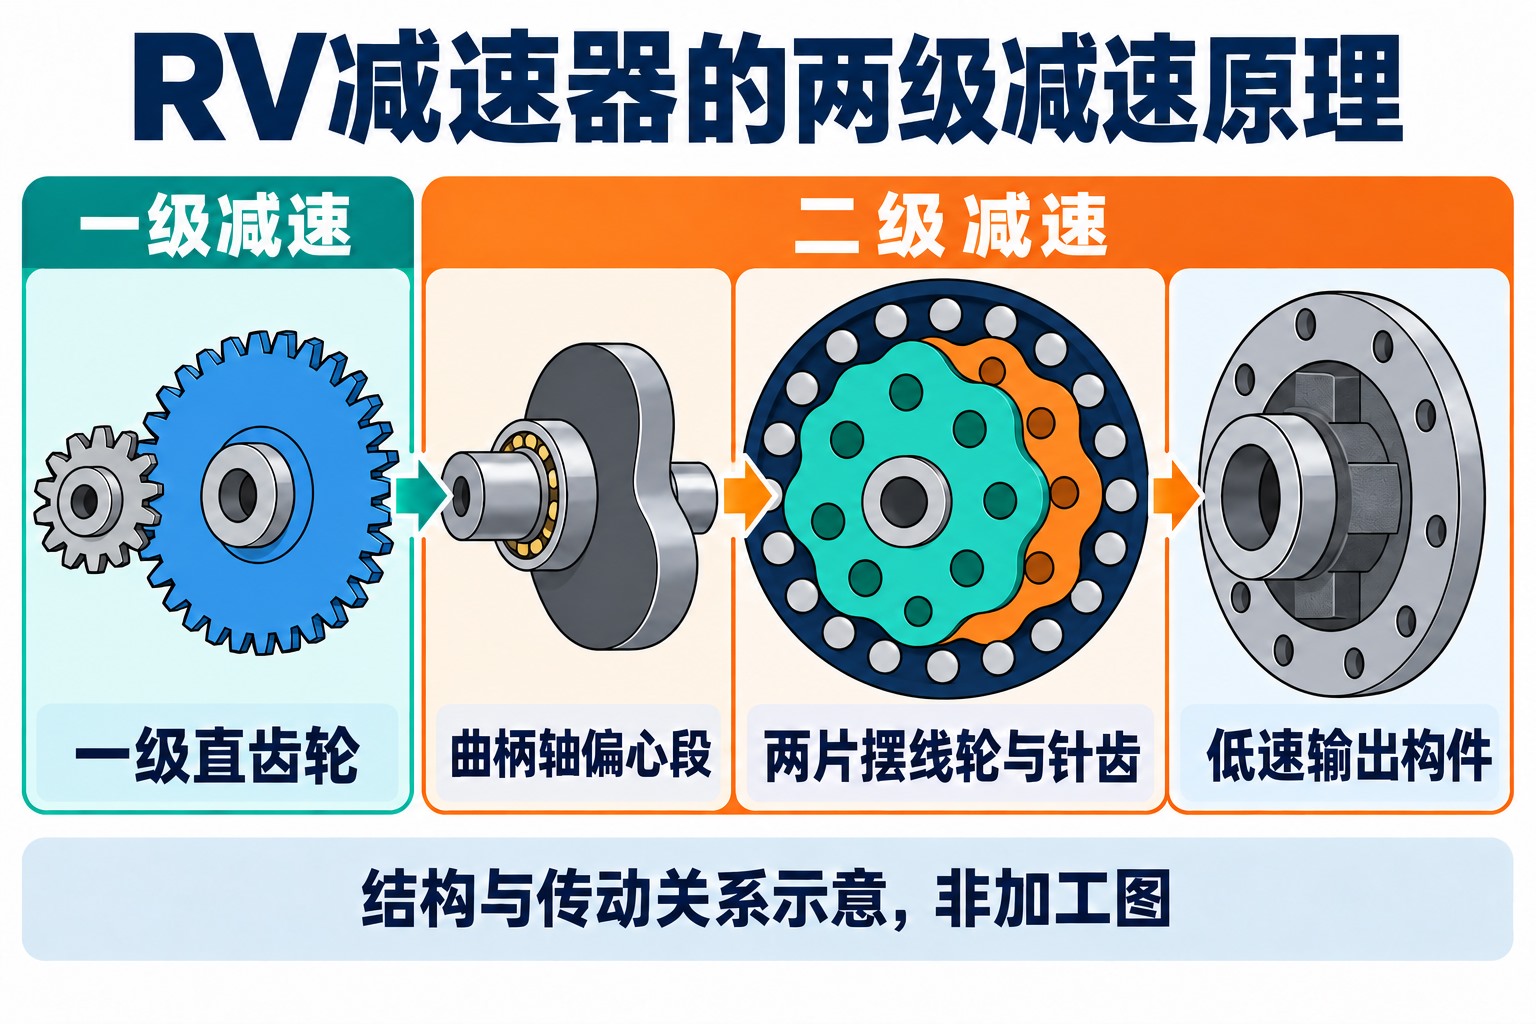
RV减速器使用直齿轮传动与偏心摆线针轮机构组合减速。以Nabtesco公开的典型RV结构为例,电机首先带动输入齿轮,再驱动与曲柄轴相连的直齿轮,构成前级传动。曲柄轴上的偏心段则驱动后级摆线轮运动。
两片摆线轮安装在曲柄轴的偏心位置,配合参与平衡和分担载荷。曲柄轴旋转时,摆线轮中心作偏心运动;外侧齿廓与固定壳体内的一圈针齿啮合。针齿数与摆线轮齿数相差很少,啮合约束使摆线轮在偏心运动的同时产生较慢的相对转动。
以一齿差关系理解后级时,偏心运动每完成一周,摆线轮相对固定针齿圈产生约一个齿距的反向转动。这一慢速运动经曲柄轴与输出构件的运动约束传递到输出端。因此,看到摆线轮在偏心运动,并不意味着机器人关节输出端也要绕圈晃动;内部偏心运动与同轴低速输出是不同层次的运动。
多个接触部位及支承共同传递载荷,是这类结构获得较高承载与刚度的重要基础。不过,RV整机还包含前级齿轮和特定输出约束,不能把一般单级摆线机构的齿数公式直接当作整机速比。实际刚度、允许转矩与尺寸,也要落到具体结构及型号上理解。
谐波与RV减速器为什么会用于不同机器人关节?
常见的分工倾向是:空间和重量敏感的关节关注谐波结构的紧凑性,承受较大转矩、要求较高刚度的关节常考虑RV结构。但关节位置本身不是判定条件,实际要看下面几项需求如何组合。
| 关节需求 | 为什么会影响减速机构的采用 |
|---|---|
| 载荷与力臂 | 同样的工件重量,离关节轴越远,相关重力矩可能越大;还要计入连杆、工具和其他机构。 |
| 体积与移动质量 | 末端关节增加的质量也会成为上游关节的负载。紧凑、轻量有助于机械臂整体布置,而不只是让一个关节变小。 |
| 受载刚度与换向表现 | 加工接触、双向定位和长力臂场景更关注受力偏移,需结合相同载荷与测量条件比较。 |
| 速度与加减速循环 | 频繁启停需要一起考虑峰值转矩、惯量、温升及稳定时间,静态能承载不等于动态表现合适。 |
因此,大关节并非只能使用RV,小关节也并非只能使用谐波;精密行星、其他传动形式和直接驱动同样有各自的应用。不同尺寸或集成方式的产品,不能仅按机构名称排出统一的精度、刚度或寿命顺序。
减速器的角误差会让机器人末端偏移多少?
关节角度偏一点,距离关节较远的位置就可能出现可见偏移。用一个单关节平面模型说明:假设末端到该转轴的垂直有效距离为0.5 m,关节输出角度偏差为1角分,其他误差暂不考虑。1角分等于1/60度,换成弧度约为0.0002909。
小角度条件下,末端横向偏差可近似为有效距离×角度偏差,因此本例为0.5×0.0002909 m≈0.145 mm。这里的1角分是人为设定的关节输出角偏差,不是某款减速器的规格,也不是将所有“1角分”指标直接换算为机器人精度。
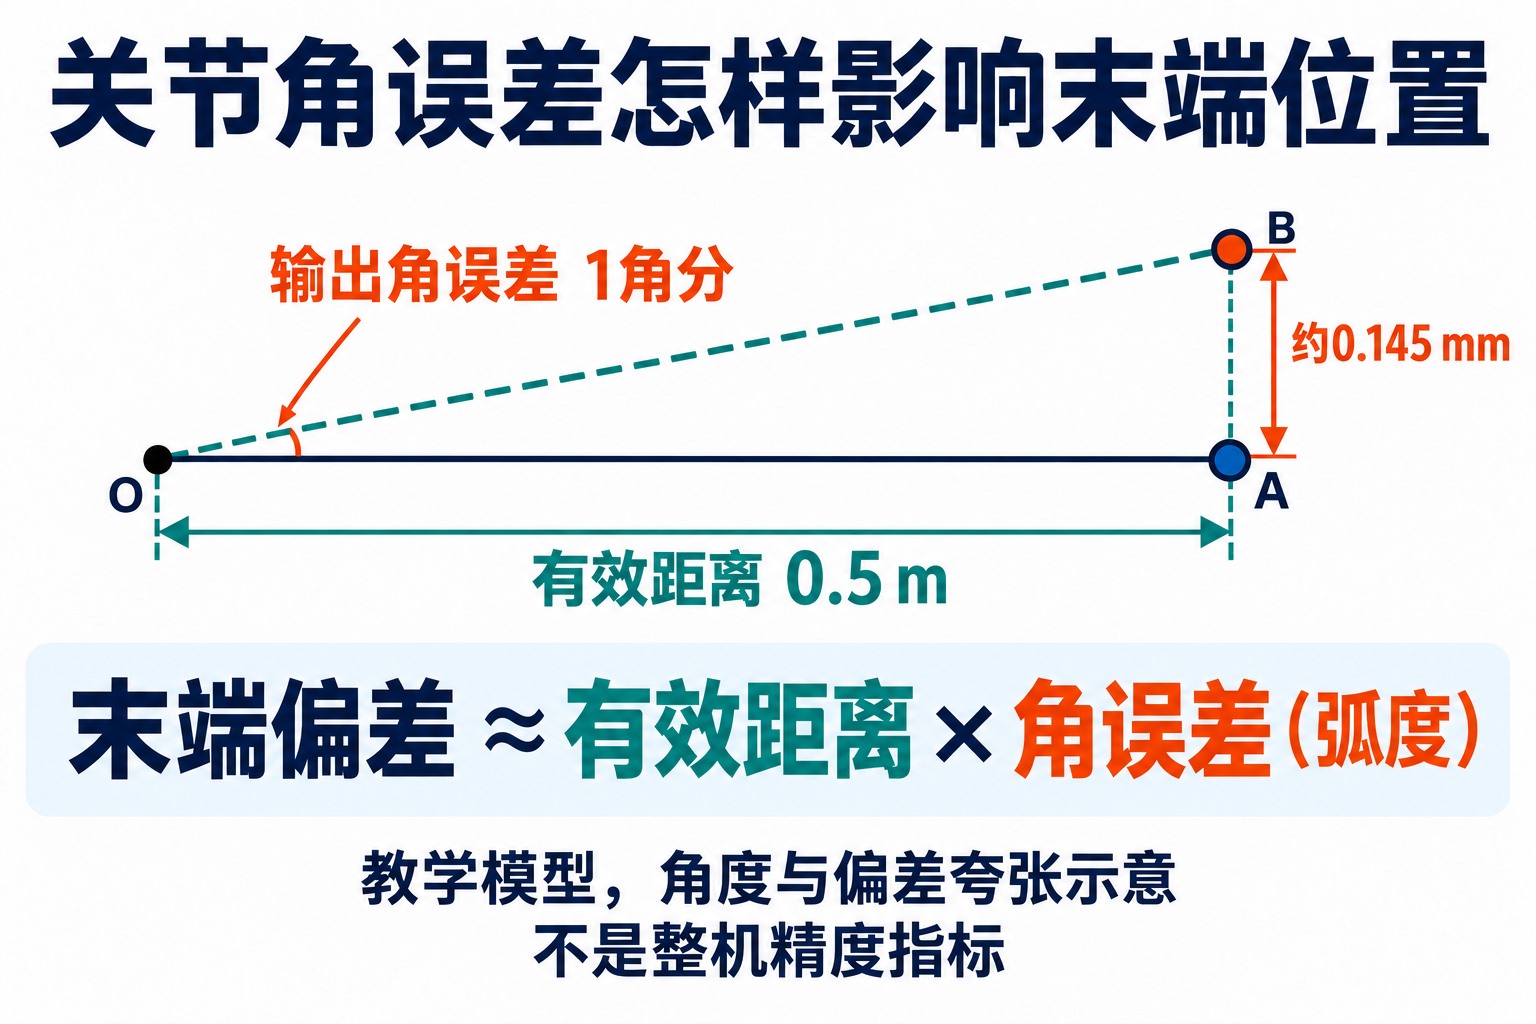
同一角偏差对末端的影响会随机器人姿态变化:末端相对该转轴的有效距离改变,影响方向也改变。多关节机器人还要组合各轴误差,有的方向叠加,有的部分抵消。不能把每个轴的角误差简单相加,再统一乘机器人总臂长。
这个算例解释了为什么长力臂、精细装配或加工任务会关注减速器的角度传递和受载变形。它也提醒我们,传动误差、回差和刚度测试描述的是不同条件,必须先明确指标含义,才能把它们用于整机误差分析。
减速器精度高,为什么机器人末端仍可能不准?
减速器只是关节到末端这条运动链的一部分。连杆尺寸与装配偏差、轴承和结构变形、编码器测量、控制跟随,以及工具中心点和坐标标定,都会影响实际结果。ABB的绝对精度技术说明就将机械公差与受载变形列为需要补偿的因素,说明整机位置精度不能由单个传动件决定。
如果编码器只测电机轴,即使电机角度与指令一致,也不能仅凭这一测量直接知道减速器之后的弹性角变形。输出端测量、机械模型与负载补偿可以提供更多信息,但最终仍需验证实际运动结果。电机侧闭环的作用,可参看伺服电机、编码器与位置控制原理。
还要区分几次运动是否落在彼此接近的位置,以及这些位置是否接近目标位置。前者关注重复定位,后者关注位置准确程度;同方向空载反复到点的表现,也不能代替双向带载运动或连续轨迹表现。验证时,应把姿态、工具、负载、运动方向和速度一起记录。
精密减速器的核心价值,是在有限的关节空间内同时承担动力匹配、准确传动和受载稳定三项任务。理解这三项作用,才能把速比、转矩、回差和刚度放回实际机器人动作中判断,而不是用某一个漂亮参数代表整机能力。
参考资料
- CITIZEN MICRO:Technical Data — Gearhead,转速转换、效率与机械损失说明。
- Harmonic Drive Systems:Principle of HarmonicDrive,常见椭圆双波机构的构件与运动原理。
- Harmonic Drive AG:Engineering Data — Harmonic Planetary Gears HPG,2014年12月,第6.1节术语中有关传动精度、空程与刚度的定义。
- Nabtesco Precision Equipment:Introduction — Operating Principle,典型RV减速机构的前级齿轮、曲柄轴与摆线针轮运动。
- ABB Robotics:Absolute Accuracy,PR10072EN_R5,2010年4月,机械公差、受载变形与整机补偿说明。
评论留言
暂时没有留言!