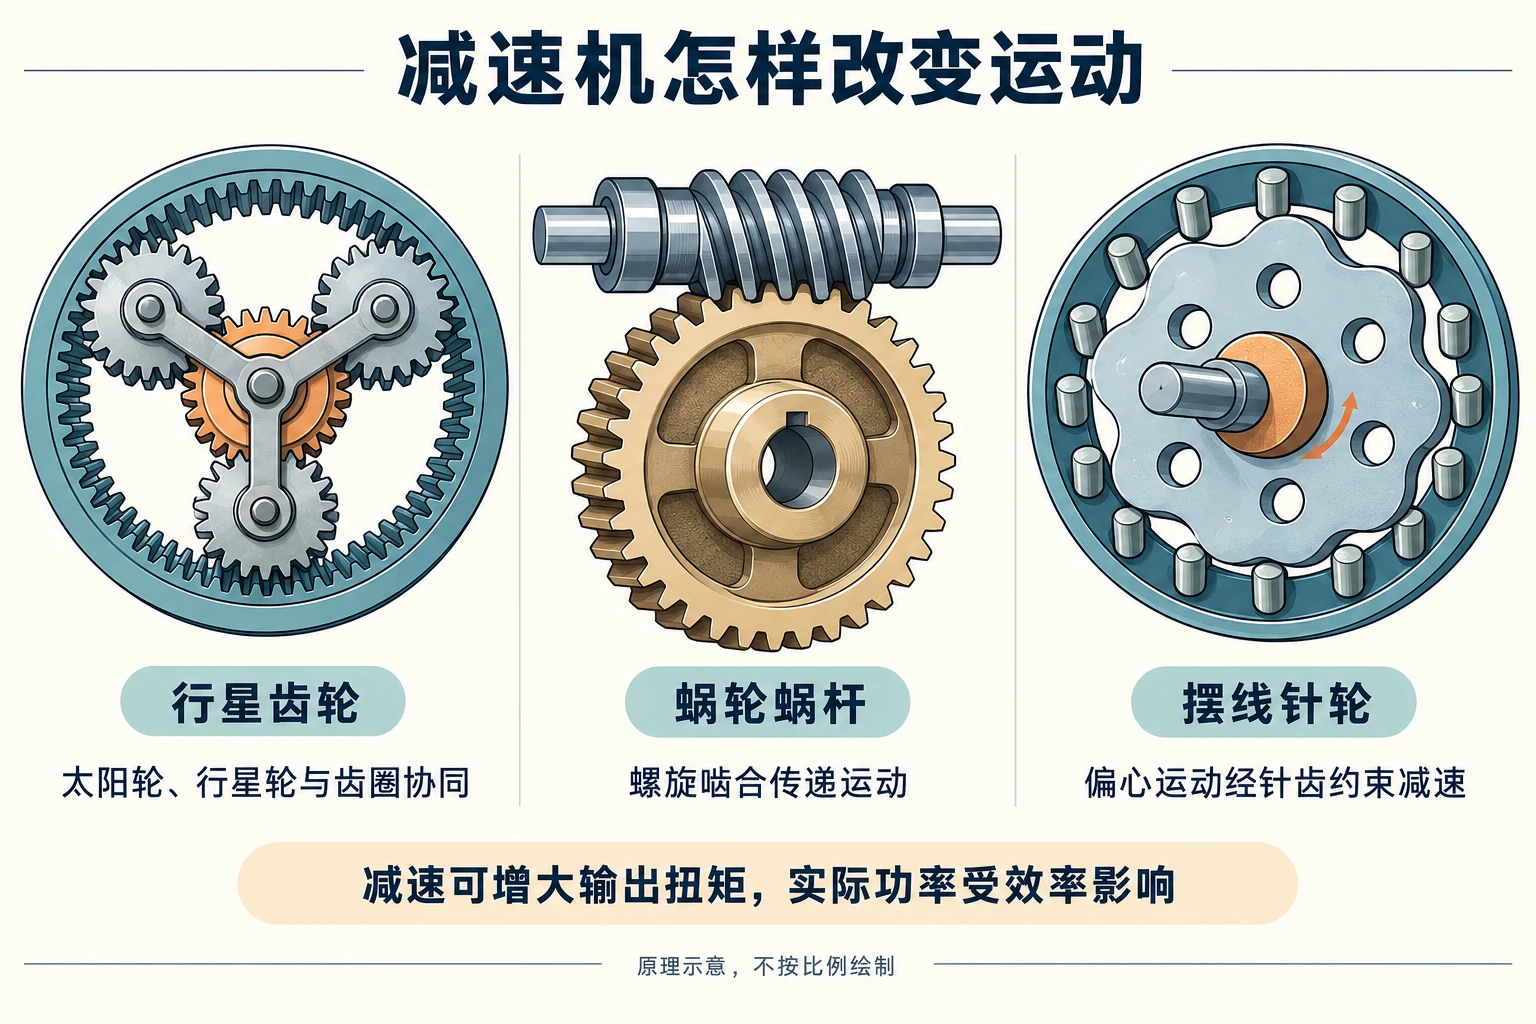
减速机是把较高输入转速转换为较低输出转速,并按传动关系传递扭矩的机械装置。行星减速机利用太阳轮、内齿圈和行星架之间的运动约束;蜗轮蜗杆减速机利用蜗杆螺旋齿推动蜗轮;摆线针轮减速机则利用偏心运动与少齿差啮合形成较慢的输出旋转。三者都能减速,但内部形成速比的方式不同。
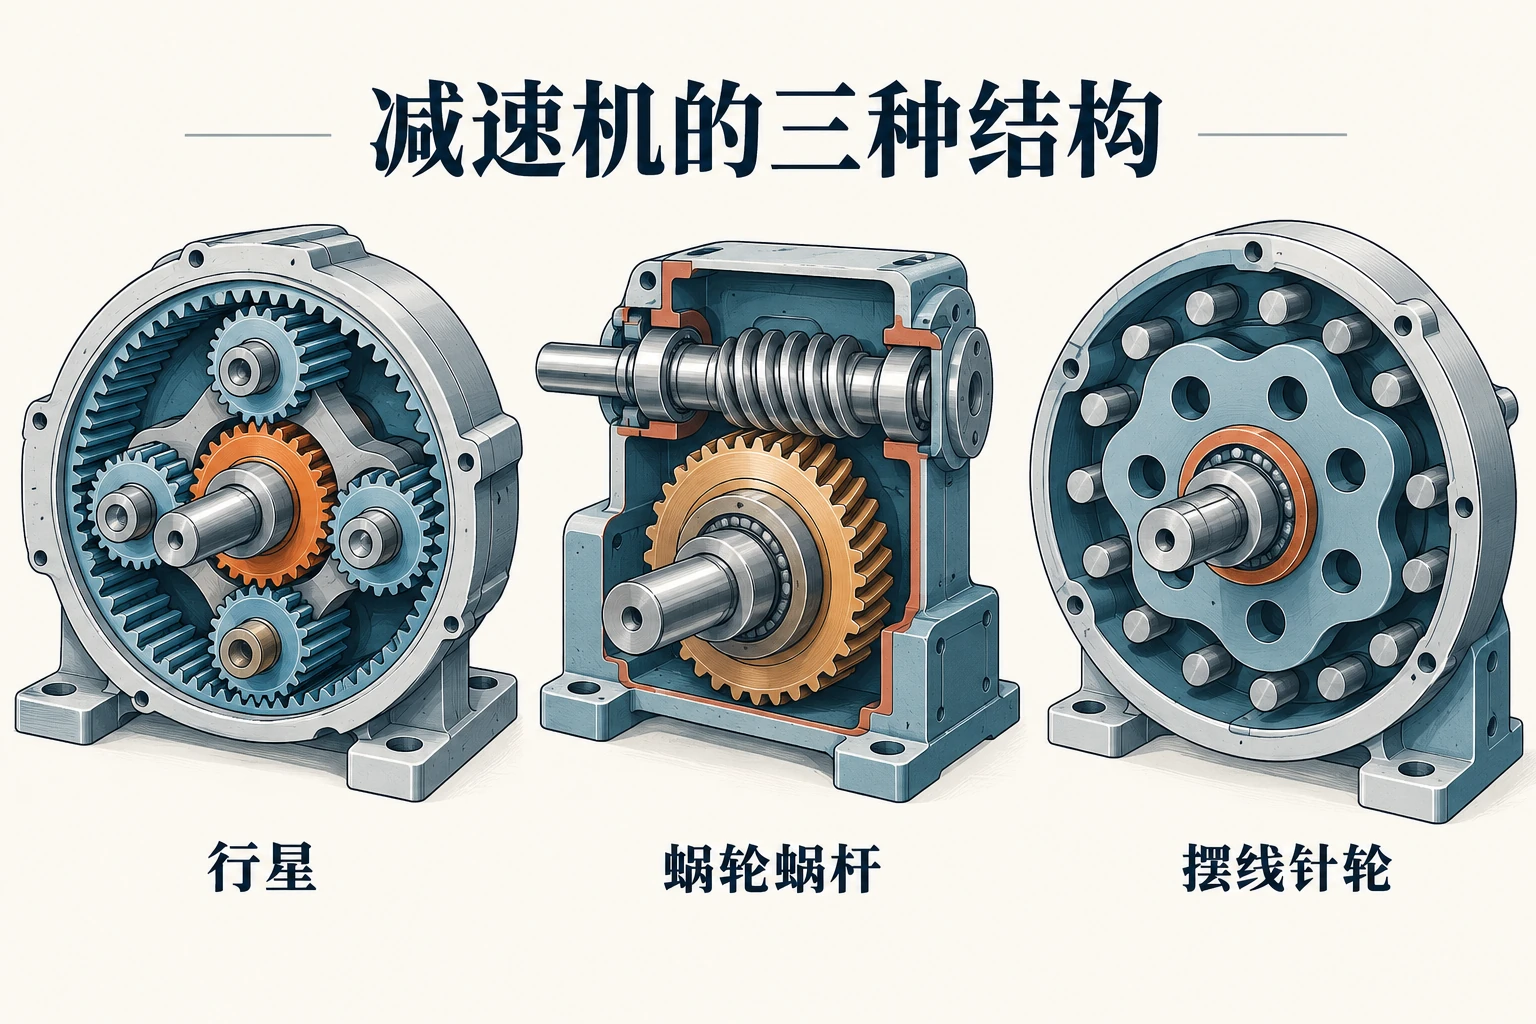
在机械传动中,减速机通常由传动机构、轴、轴承、壳体等组成,并配有相应润滑系统;电机则提供输入机械功率。两者组合成一体时常称为减速电机。理解减速机的第一步,是分清它怎样改变运动关系,以及这种改变受到哪些物理限制。
减速机为什么能增大扭矩,却不能增加功率?
减速比表示输入轴转速与输出轴转速之比。这里按转速大小计算,减速比为 10,意味着输入转 10 圈,输出转 1 圈。稳态传动时,可以用三条关系理解能量如何经过减速机:
- 输出转速=输入转速÷减速比。
- 输出扭矩≈输入扭矩×减速比×传动效率。
- 输出机械功率=输入机械功率×传动效率。
这些关系中,效率反映齿轮啮合、轴承和润滑等造成的损失。东方马达的减速机规格说明指出,转速与扭矩需要分别计算,允许传递的扭矩还受齿轮材料等条件限制。
例如,假设输入为 1500 转/分钟、2 牛·米,减速比为 10,该工况效率为 90%,则输出为 150 转/分钟、约 18 牛·米。输入机械功率约 314 瓦,输出约 283 瓦,其余主要转化为热。这是说明原理的假设计算,不是某类减速机的通用效率。
这个例子也解释了两个常见误解。减速比增大不等于可以无限增大负载,因为齿轮、轴、轴承和散热都有承受范围;效率为 90% 也不意味着按齿数算出的转速再打九折。在正常啮合的固定速比机构中,损失主要影响可用扭矩与功率,输入实际转速变化才会相应改变输出转速。
行星减速机如何通过行星架输出低速旋转?
简单行星机构由中央的太阳轮、周围的行星轮、外侧内齿圈,以及承载行星轮轴的行星架组成。行星轮一边绕自己的轴旋转,一边随行星架绕太阳轮公转;这种轴线也在运动的特点,使它不同于普通固定轴齿轮副。
在常见的减速结构中,内齿圈固定在壳体上,太阳轮作为输入,行星架作为输出。太阳轮推动行星轮自转,行星轮又受到固定内齿圈的啮合约束,于是沿齿圈运动,带着行星架以较低转速旋转。东方马达的行星机构技术说明展示了这条运动传递路径。
对上述简单结构,减速比为“1+内齿圈齿数÷太阳轮齿数”。例如,内齿圈 80 齿、太阳轮 40 齿、行星轮 20 齿时,固定内齿圈、太阳轮输入与行星架输出可以得到 3 的减速比,且输入输出同向。KHK 的行星轮系示例给出了这一组合。
行星减速比必须连同固定构件、输入构件和输出构件一起说明。换成固定太阳轮或固定行星架,速比及旋转方向会改变;如果三个主要构件都可自由运动,只给定一个构件的转速,就不足以确定另两个构件的转速。行星轮的数量也不等于减速比:多个行星轮参与传力,主要涉及载荷分担,分担是否均匀还取决于制造和装配。
蜗轮蜗杆怎样减速,自锁又是什么条件?
蜗杆外形类似带螺旋齿的轴,蜗轮与其啮合。常见结构的两根轴交错布置,空间方向通常互成 90°,但轴线并不相交。蜗杆旋转时,螺旋齿逐步推动蜗轮齿前进,由此把较快的蜗杆旋转变成较慢的蜗轮旋转。
速比取决于蜗轮齿数与蜗杆头数,不是看蜗杆表面能数出多少圈螺旋纹。例如,在单头蜗杆驱动 40 齿蜗轮的假设结构中,蜗杆每转一圈,蜗轮前进一个齿,减速比为 40;改为双头蜗杆、蜗轮仍为 40 齿,减速比就是 20。KHK 的蜗杆传动几何说明解释了头数与传动齿数之间的对应关系。
蜗轮蜗杆齿面存在较大的相对滑动,摩擦与发热是理解其效率的重要因素。自锁则是指负载从蜗轮端反向施加力矩时,不能把蜗杆带动起来。较小导程角有利于产生自锁,但材料、润滑和实际摩擦条件都会影响结果,不能把“蜗轮蜗杆减速机”直接等同于“必然自锁”。KHK 的自锁原理说明也强调,这不是完全可靠的防反转手段。
这里还要区分“静止时难以反驱”与“运行中能够可靠制动”。SEW-EURODRIVE 的自锁技术说明明确指出,蜗杆减速机构的自锁效应不能作为起升设备唯一的安全功能。升降负载能否保持,应由完整的制动与承载结构决定。
摆线针轮为什么看似在摆动,却能输出低速旋转?
摆线针轮机构的主要构件包括偏心输入、摆线轮、围绕摆线轮布置的针齿,以及输出机构。其减速不依赖一只很小的普通齿轮带动一只很大的普通齿轮,而是利用摆线轮与针齿之间的少齿差关系。
以针齿圈固定、偏心轴输入的常见结构为例,可以把工作过程分为三个连续动作:
- 偏心输入带动摆线轮运动。输入轴旋转时,偏心位置绕中心轴转动,带着摆线轮的中心绕行。
- 针齿啮合约束摆线轮姿态。摆线轮在中心绕行的同时,还绕自身中心缓慢自转。对于针齿数比摆线轮齿数多 1 的结构,偏心输入每转一圈,摆线轮相对固定针齿圈反向转过一个齿距。
- 输出机构提取慢速自转。在采用输出销的结构中,销与摆线轮孔之间的配合容纳偏心运动,把摆线轮绕自身中心的慢速转动传递给同轴输出端。
例如,假设固定针齿圈有 40 个针齿、摆线轮有 39 个齿,则偏心输入转 39 圈,摆线轮及对应输出转一圈,转向与偏心输入相反。住友《Fine Cyclo 技术目录》第 4 页给出了少齿差关系,以及通过输出销传递摆线轮自转的原理。该例针对一齿差、固定针齿圈和上述输出方式,不能用于所有复合摆线减速机构。
同一减速级中使用两片或多片相位错开的摆线轮,可以参与平衡和分担载荷;片数本身不等于减速级数。多级减速是前一级的输出继续驱动后一级,而不是单看壳体里装了几片摆线轮。
三类减速机的差别,不能只看一个减速比
| 类型 | 减速关系的核心 | 典型输入输出布置 | 容易误解的地方 |
|---|---|---|---|
| 行星减速机 | 太阳轮、内齿圈与行星架共同构成运动约束 | 简单结构可实现同轴输入输出 | 未说明固定构件,就无法直接套用减速比公式 |
| 蜗轮蜗杆减速机 | 蜗轮齿数与蜗杆头数的关系 | 常见为交错的直角轴布置 | 减速比大不自动等于自锁,也不等于可靠制动 |
| 摆线针轮减速机 | 偏心运动、少齿差啮合及输出机构共同作用 | 常见为同轴输入输出 | 摆线轮的偏心绕行和输出端的慢速旋转不是同一种运动 |
这些名称描述的是内部机构。减速比描述转速关系,背隙描述换向时由间隙产生的空行程,传动误差描述实际输出角度与理论角度的偏差,扭转刚度则描述受力后抵抗扭转变形的能力。因此,两台减速比相同的减速机,承载能力和定位表现仍可能不同;“低背隙”也不能代替对弹性变形的说明。
此外,减速机并不只有上述三类,固定轴圆柱齿轮、锥齿轮和谐波减速机构等也各有结构形式。理解某台设备上的减速机,应先把动力路径、固定构件与输出构件对应起来,再区分它的运动比例、载荷限制和位置误差。
摆线针轮减速机与 RV 减速器是什么关系?
RV 减速器采用了摆线针轮减速原理,但不能把所有摆线针轮减速机都称为 RV 减速器。以纳博特斯克公开的 RV 结构为例,其前级由输入齿轮驱动正齿轮和曲柄轴,后级通过曲柄轴带动 RV 齿轮偏心运动,并与壳体内的针齿啮合,形成两级减速。其产品技术指南列出了两级结构和传动过程。
因此,看到“摆线针轮”可以判断其核心啮合原理;看到具体 RV 结构,还需要结合前级齿轮、曲柄轴和输出方式理解整机传动。两者有原理上的联系,但不宜把一般单级摆线机构的公式直接当成 RV 整机的减速比。
参考资料
- 东方马达:Gearhead Specifications(转速、扭矩、效率及允许扭矩)
- 东方马达:Gearheads for Stepper Motors and Servo Motors(行星机构与精度概念)
- KHK:Internal Gears — Technical Information(行星轮系约束及齿数组合)
- KHK:Calculation of Gear Dimensions,Worm Gear Pair(蜗杆头数及几何关系)
- KHK:Worm Gear,Principle of Self-Locking Feature of Worm Gears(自锁条件)
- SEW-EURODRIVE:Self-locking(自锁与制动功能的边界)
- 住友:Fine Cyclo Precision Gearboxes,2024 年 6 月,第 4 页(摆线机构工作原理)
- 纳博特斯克:Precision Reduction Gear RV Product Guide,Operating Principle(RV 两级减速结构)
评论留言
暂时没有留言!