机械传动是利用机械构件把运动和动力从输入端传到工作部件的过程。齿轮靠轮齿啮合,普通带传动靠摩擦,同步带和链传动靠啮合,丝杠则利用螺旋关系把旋转与直线运动联系起来。理解这些方式,关键是看动力经过哪些接触部位、输出什么运动,以及输入转一圈后输出会发生什么。
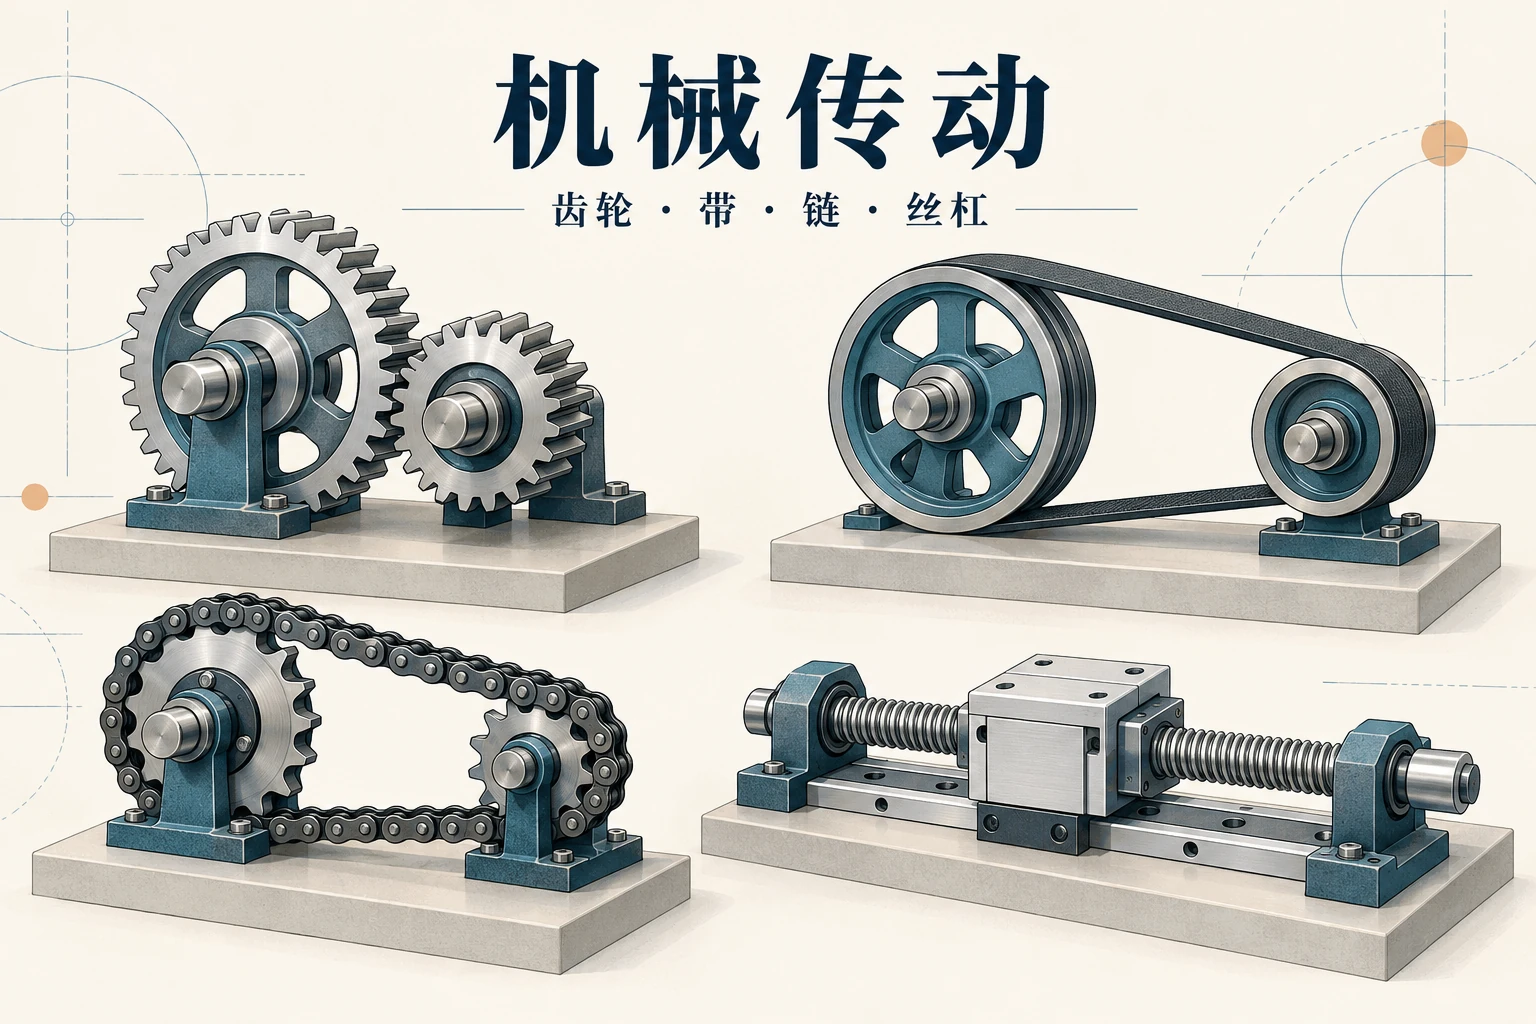
四种常见传动方式,区别先看运动关系
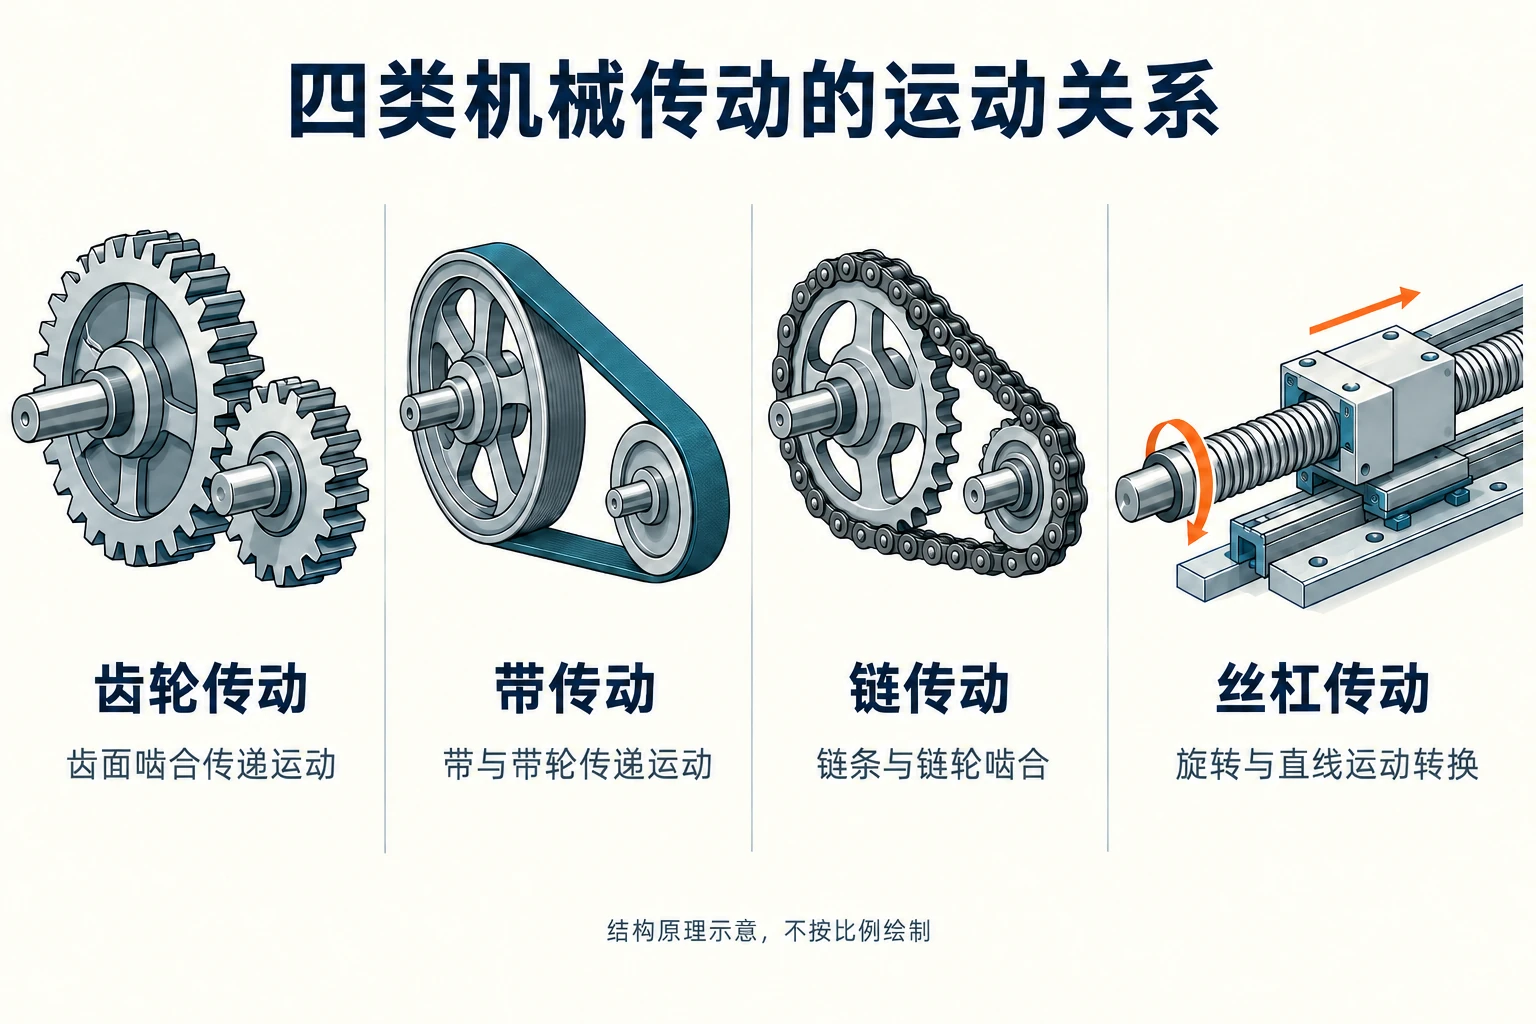
齿轮、带和链常用于轴与轴之间传递旋转运动;丝杠常用于把电机旋转转化为工作台或推杆的直线位移。带和链也能直接牵引直线运动的部件,因此下面列出的是典型结构,而不是限定每类机构只能做一种动作。
| 传动方式 | 动力怎样传递 | 典型运动关系 | 理解时要分清什么 |
|---|---|---|---|
| 齿轮传动 | 轮齿依次啮合并传力 | 一个轴旋转,带动另一个轴旋转 | 固定轴齿轮副的速比由齿数比确定;多构件轮系还要看约束方式 |
| 带传动 | 带与带轮摩擦,或带齿与轮齿啮合 | 用柔性带跨越两轴之间的距离 | 普通平带、V 带与同步带的工作原理不同 |
| 链传动 | 链节与链轮齿啮合 | 链轮驱动链条,再带动另一链轮或输送部件 | 平均传动比确定,瞬时链速仍可能波动 |
| 丝杠传动 | 丝杠与螺母通过螺纹或滚动体传力 | 旋转运动与轴向直线运动相互转换 | 必须有相应的运动约束;每转位移由导程决定 |
机械传动还包括齿轮齿条、凸轮、连杆等机构。齿轮齿条也能把旋转转成直线运动,凸轮和连杆可以形成往复运动或特定运动规律。液压和气压传动则分别依靠液体、压缩气体传递能量,与这里讨论的机械构件传动属于不同的传动形式。
齿轮传动怎样改变转速和旋转方向?
齿轮传动的基本关系来自轮齿逐个通过啮合区。在一对轴线固定、正常啮合的圆柱齿轮中,主动轮转过的齿数与从动轮转过的齿数相同,因此齿数较多的轮转得较慢。按转速大小定义,传动比等于主动轮转速除以从动轮转速,也等于从动轮齿数除以主动轮齿数。KHK 的内齿轮技术资料列出了这一速比关系。
例如,一只 20 齿主动轮带动 60 齿从动轮,传动比为 3。假设主动轮转速是 600 转/分钟,从动轮就是 200 转/分钟。这是用于说明原理的计算例子。两只外啮合齿轮旋转方向相反;一只外齿轮与内齿圈啮合时,两者旋转方向相同。
轴的位置关系决定齿轮结构的不同:圆柱齿轮常见于平行轴之间,锥齿轮用于相交轴,蜗轮蜗杆可用于交错轴。齿轮齿条则把其中一个旋转构件换成直线齿条。这些结构与几何关系可在 KHK 的齿轮尺寸计算资料中核对。
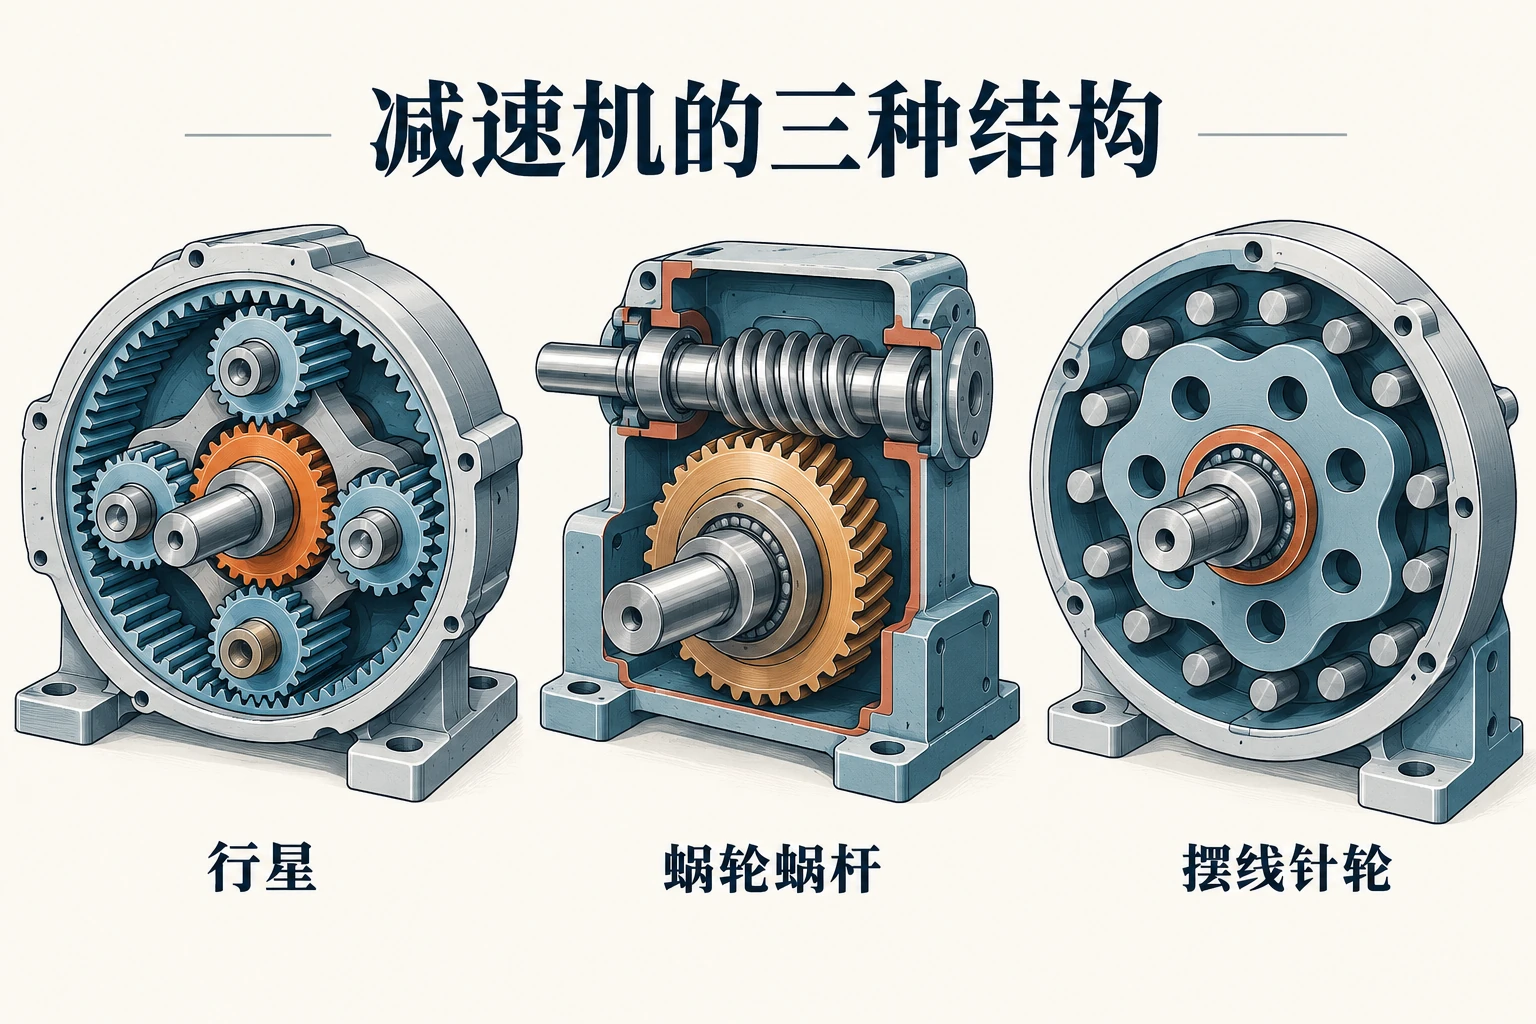
上述简单齿数比不能直接套在所有减速机上。行星轮系中,部分齿轮轴线会随行星架运动;只看到两只齿轮的齿数,还不足以确定整套机构的输入输出关系。
带传动为什么要分普通带和同步带?
普通平带和 V 带依靠带与带轮接触面的摩擦传递动力。带需要一定张紧力,运转时形成较紧的一边和较松的一边,两边拉力之差在带轮上形成驱动力矩。忽略滑动时,可以按两带轮的有效直径关系理解转速变化;这里的有效直径不是随手测得的带轮外径。
实际摩擦带会发生弹性变形,并可能在负载过大、张紧不足等条件下明显打滑。因此,带轮几何比例与实际转速之间可能存在差异。Gates 的带传动设计手册把滑动和弹性滑动列为带传动的速度损失来源。
同步带的带齿与带轮齿啮合,在正常啮合、不跳齿的条件下,平均转速比由带轮齿数比确定。它不能套用“所有皮带都会靠打滑缓冲过载”的说法。同步带仍会弹性伸长,张紧不足或负载异常也可能跳齿;保持同步关系并不等于整个机构没有变形和位置误差。
链传动不靠打滑,为什么还会有速度波动?
以滚子链为例,主动链轮的轮齿与链条啮合,牵引链条运动,再由链条带动从动链轮。正常啮合时,平均传动比由两链轮齿数比确定,不依赖摩擦带那样的摩擦牵引。
但链条由一节节刚性链节铰接组成,绕在链轮上时,链节的连接点形成的是多边形。链轮即使匀速旋转,链条的有效作用半径也会随啮合位置变化,使直线链速产生周期性起伏,这称为多边形效应。Tsubaki《链条完全指南》说明,波动与链轮齿数、中心距、制造及对中误差等因素有关。
所以,“平均传动比准确”和“每一瞬间速度完全恒定”是两件事。链传动可以在输送机构中传递旋转或牵引物料;观察设备节拍时,要把链轮的平均转速、链条局部速度变化及负载运动区分开。
丝杠怎样把旋转变成直线运动?
丝杠传动依赖丝杠与螺母之间的相对旋转。以常见直线工作台为例,轴承限制丝杠轴向移动,导轨限制螺母及工作台随丝杠一起旋转;此时丝杠转动,螺母便沿轴向移动。也有螺母旋转、丝杠直线移动的结构,不能仅凭“有一根螺杆”就判断哪一件负责输出。
导程决定每转走多远,螺距不一定等于导程
导程是丝杠与螺母相对转一圈产生的轴向位移;螺距是相邻螺纹之间的轴向距离。单头螺纹两者相等,多头螺纹的导程等于螺距乘以头数,Thomson 的丝杠技术说明明确区分了这两个量。
例如,假设丝杠导程为 5 毫米、相对转速为 600 转/分钟,理论直线速度就是 3000 毫米/分钟,即 50 毫米/秒。这个关系描述运动转换;它不能单独说明定位精度,也没有把负载、间隙、弹性变形和温升算进去。
普通丝杠与滚珠丝杠,区别在接触和传力方式
普通滑动丝杠,例如梯形丝杠,主要由螺纹面滑动接触传力;滚珠丝杠在丝杠和螺母滚道之间加入循环运动的滚珠,以滚动接触传递轴向力。滚珠经过承载区后,由回流结构返回,形成连续循环。THK 的滚珠丝杠原理说明介绍了这一结构及其对摩擦和驱动力矩的影响。
滚动摩擦较小,也意味着轴向负载可能反过来驱动丝杠旋转,不能把滚珠丝杠默认理解为断电后自动锁住的机构。滑动丝杠能否自锁,同样受导程和摩擦条件影响。“滚珠”这个名称也不代表零间隙、零误差;预紧可以减小轴向间隙,但系统的位移精度仍与丝杠精度、支撑和导向等有关。
传动能放大扭矩,但不能凭空增加功率
机械传动改变的是速度、力或力矩及运动方向之间的关系。对旋转输入和旋转输出,在稳态传动下,输出转速约为输入转速除以传动比,输出扭矩约为输入扭矩乘以传动比再乘以传动效率;摩擦等损失使输出机械功率小于输入机械功率。东方马达的减速机规格说明同时给出了转速、扭矩和效率的关系,以及允许扭矩的限制。
因此,同一台设备可以把多种传动串起来:先用减速机构降低轴转速,再用带或链把运动送到另一位置,最后由丝杠推动工作台。读懂一条传动链,要沿着电机到负载的路径,逐段分清谁在旋转、谁在直线移动、速比或导程由什么确定,才不会把“转得慢”“推力大”和“定位准”当成同一个概念。
参考资料
- KHK:Internal Gears — Technical Information(齿数、转速与轮系约束)
- KHK:Calculation of Gear Dimensions(齿轮类型及几何关系)
- Gates:Poly Chain GT Carbon Belt Drive Systems,Engineering Data(摩擦带、同步带及张紧)
- Tsubaki:The Complete Guide to Chain,第 16 页(链传动的多边形效应)
- Thomson:Ball Screws,What is the difference between screw pitch and lead?
- THK:Ball Screw,Structure and Features(滚动接触、循环及正反向传动)
- 东方马达:Gearhead Specifications(转速、扭矩与效率关系)
评论留言
暂时没有留言!