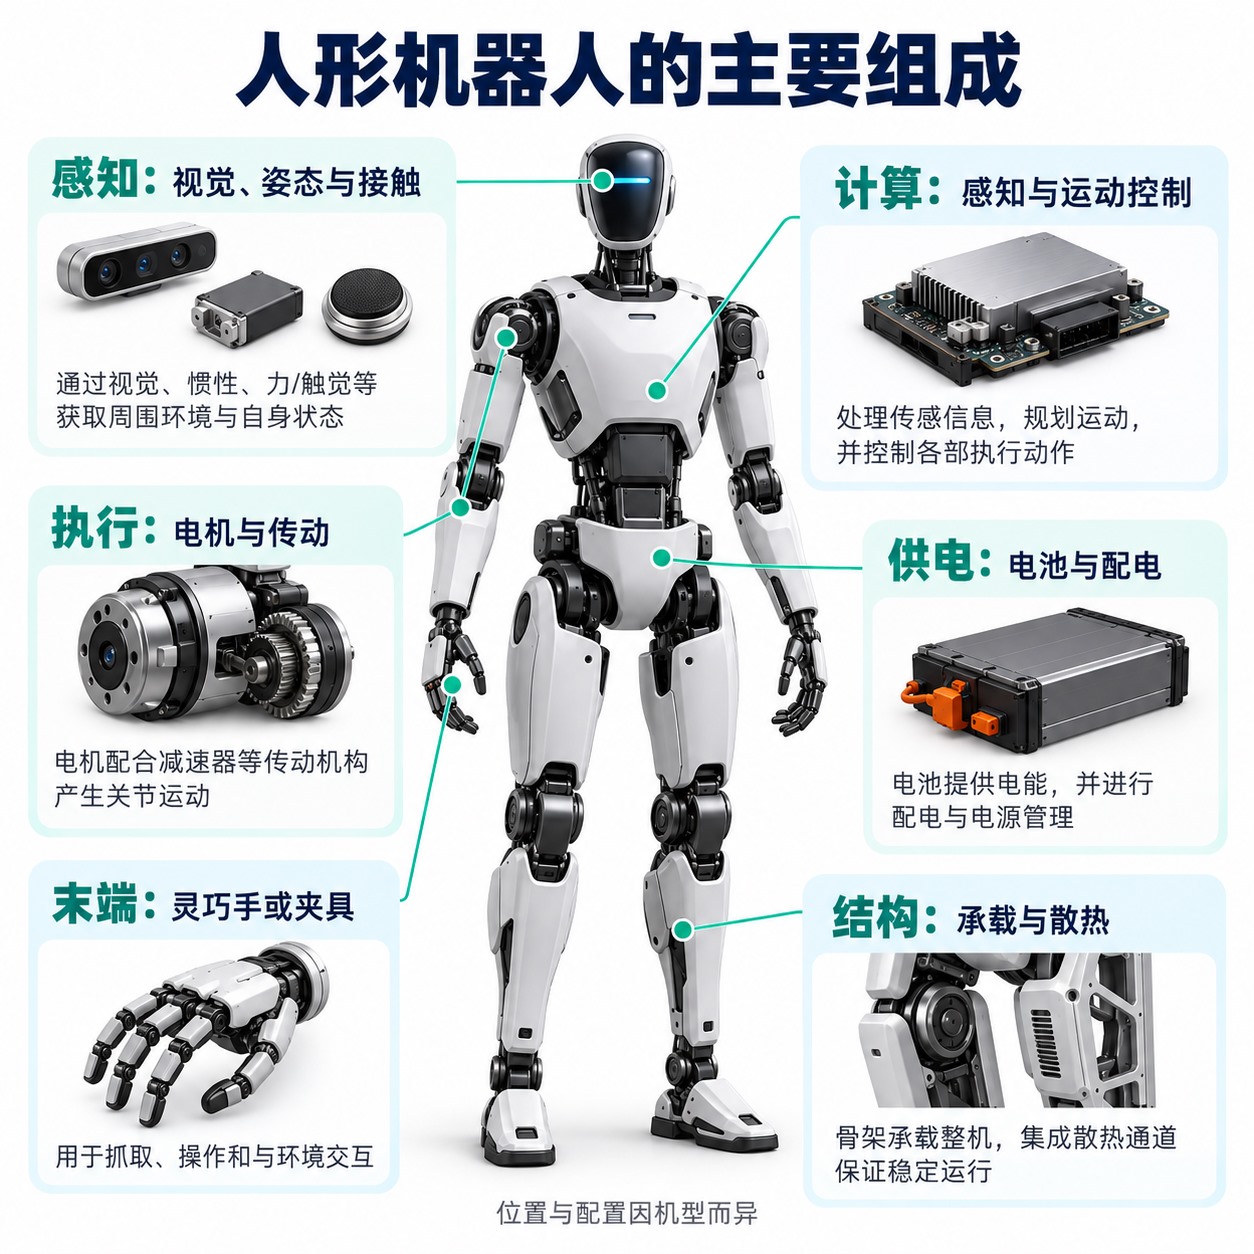
人形机器人的核心零部件可按功能分为关节执行器、灵巧手、传感器、计算与控制硬件,以及供电和承载结构。电机、驱动器、减速器或丝杠、编码器等通常共同组成执行器;灵巧手本身又包含驱动、传动和感知部件,因此这些名称并不是彼此独立、可以直接相加的零件清单。
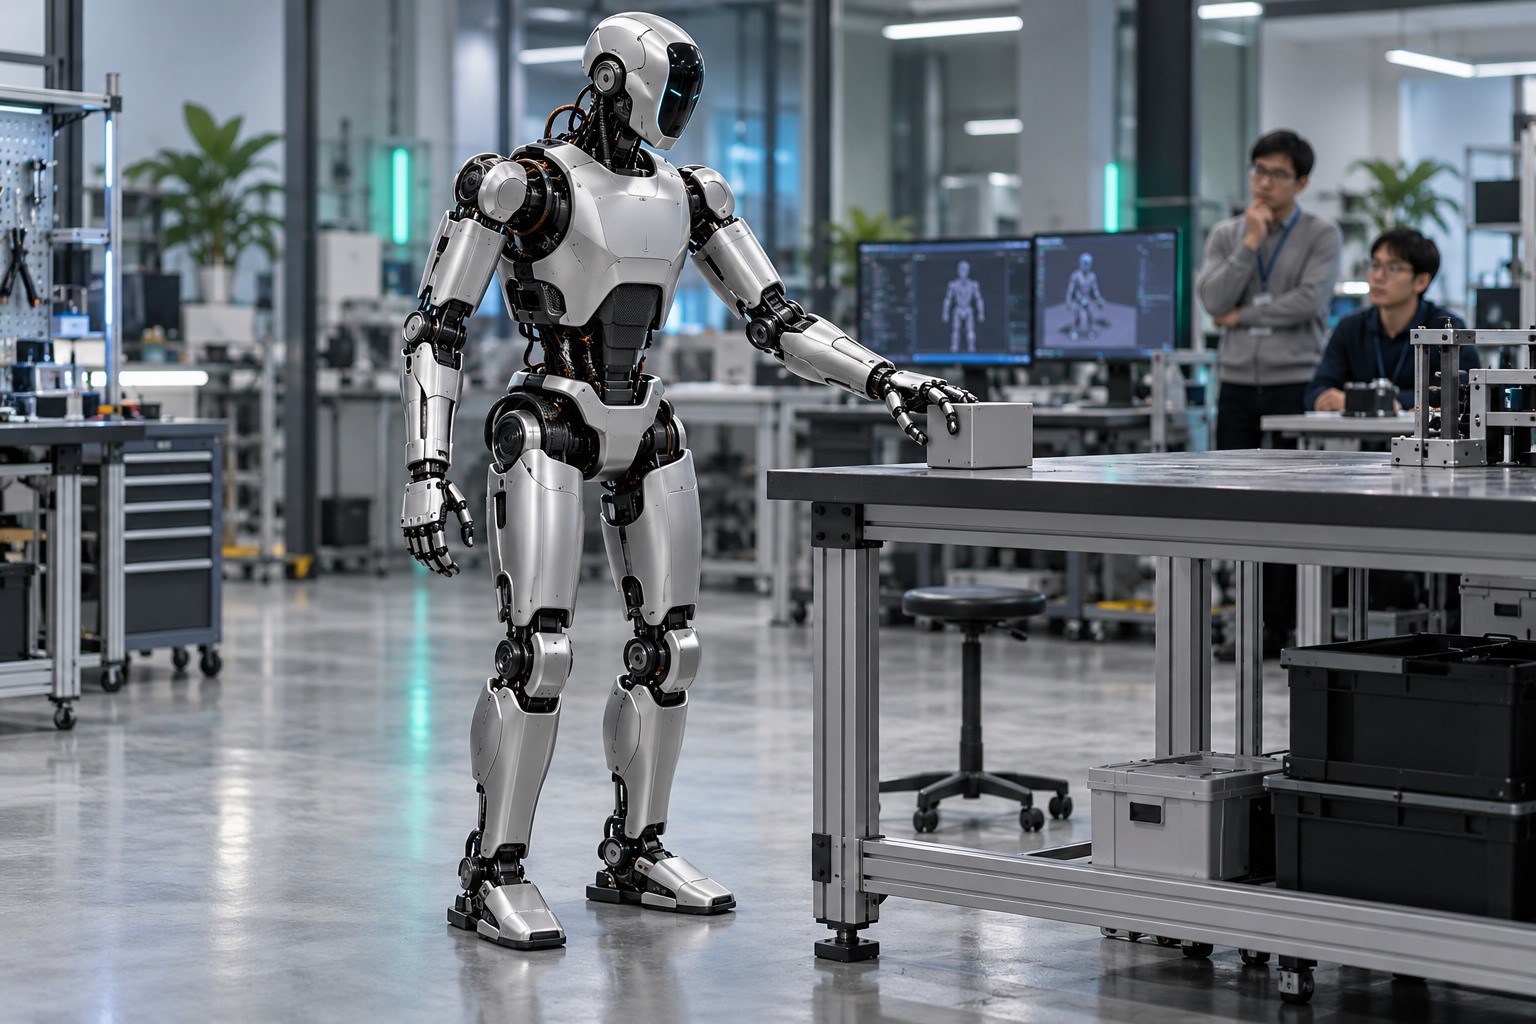
理解人形机器人的硬件,可以从一个动作开始:机器人站在桌前,伸手抓起一个物体。手要抓稳,肩肘要承担负载,腿部要保持支撑,控制器还要根据反馈不断修正。以下以电驱动双足机器人为例解释这条协作链;具体机型可以采用不同传动方式、末端和传感配置。
人形机器人的核心零部件分别负责什么?
| 部件或子系统 | 在整机中的作用 |
|---|---|
| 关节执行器 | 把电能与控制指令转成关节的转动或推拉力,包括电机、驱动电子、传动、反馈及支承等。 |
| 灵巧手与其他末端 | 建立与物体的接触,完成抓握、松开和物体操作;其结构决定接触方式,传感和控制决定怎样调整动作。 |
| 传感器 | 测量环境、关节运动、身体状态和接触载荷,为状态估计、运动控制及故障判断提供信号。 |
| 计算与控制硬件 | 运行感知、任务规划和运动控制,并通过通信网络协调多个执行器。 |
| 供电与配电系统 | 通过电池或外接电源供能,为驱动器、计算机和传感器分配适用的电源;采用电池时还需管理电池状态。 |
| 骨架、轴承、线束与散热结构 | 承载重量和外力、维持几何关系、连接电气部件,并把工作产生的热量传出去。 |
这里按功能拆分,不代表这些部件必须装在六个独立盒子里。一个关节模组可能集成驱动板、编码器和制动器;电机也可以远离被驱动的关节,通过连杆或腱绳传力。外部看到的“膝盖”或“手指关节”,与内部执行器的数量、位置不一定一一对应。
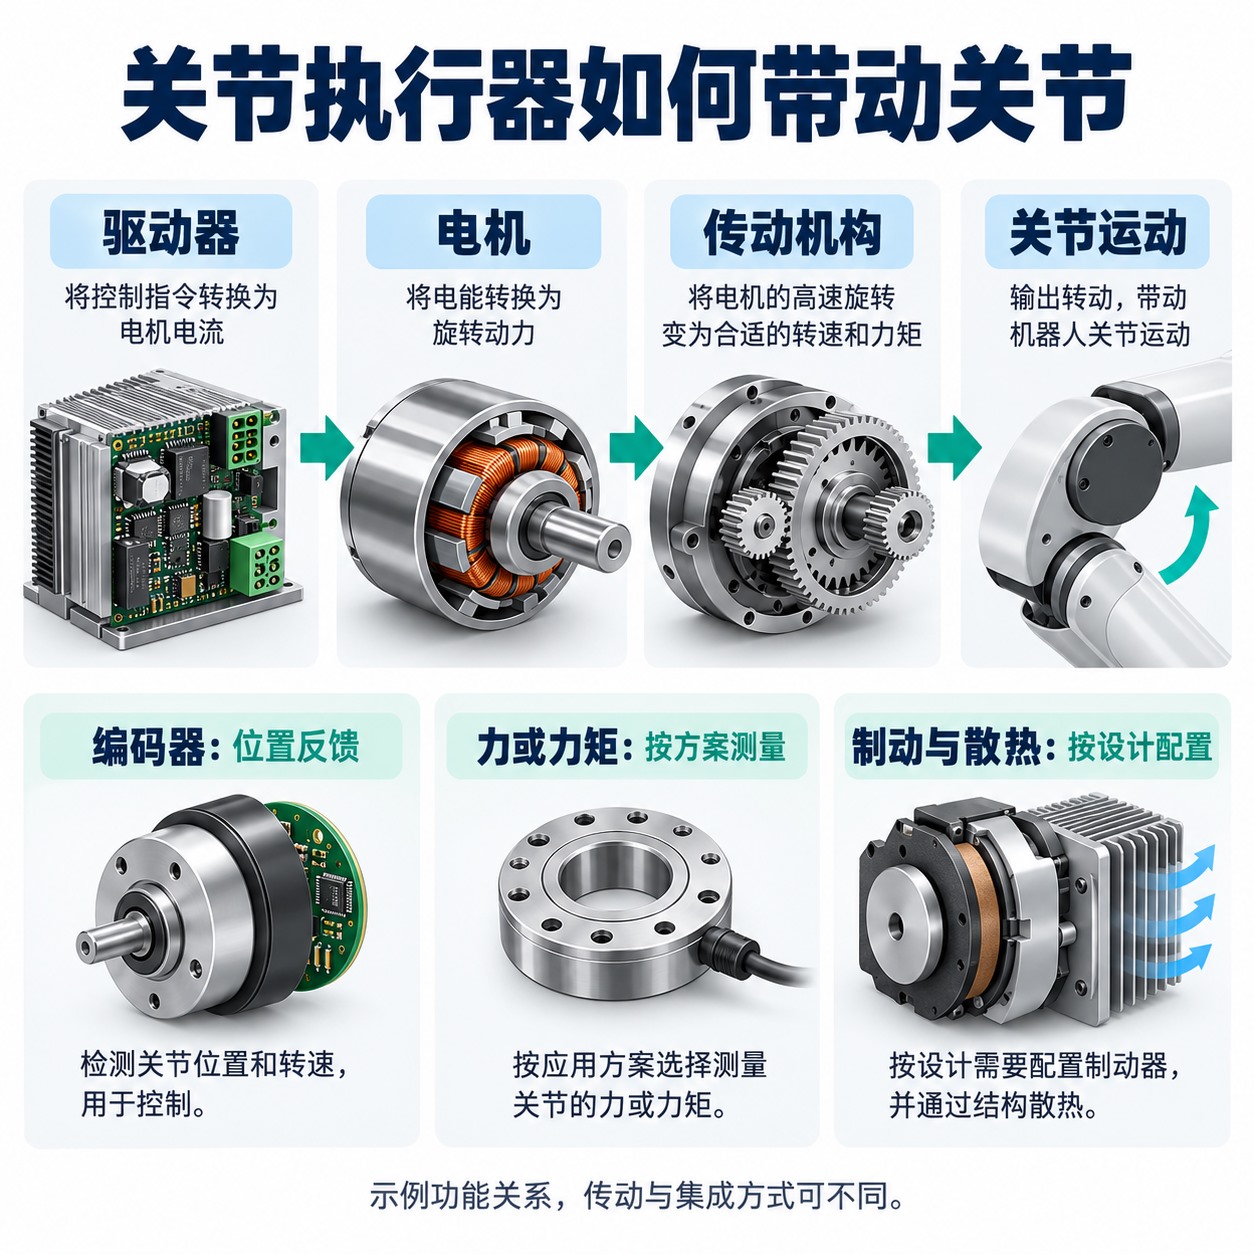
关节执行器中,电机、驱动器和编码器怎样配合?
电机产生力矩,驱动器控制电流
电机负责把电能转成机械运动,驱动器则负责把控制目标落实为电机绕组中的电流。以无刷伺服系统为例,驱动器根据转子位置完成换相,并利用电流反馈调节输出;上层控制可以要求关节到达某个位置、保持某种速度或产生一定力矩。只有电机,没有匹配的驱动与反馈,并不能构成完整的伺服关节。
Kollmorgen的无框电机技术资料把定子、转子、位置反馈和伺服放大器分开说明。“无框”主要指供货形态:电机以定子、转子组件集成进关节,不自带完整的机壳、轴和轴承。它可以节省重复结构,但承载、装配精度和散热仍要由关节设计解决,不能把无框电机直接等同于一体化关节。
电机力矩与电流有关,但“电流大”不等于末端接触力一定大。maxon的电机参数说明给出了力矩常数的含义,也指出参数受温度、安装和控制方式影响。传动摩擦、惯性加速、机械姿态和外部负载都会参与实际受力,因此用电流估算关节或接触力,需要模型与校准。
编码器、力矩反馈和制动器解决不同问题
编码器用于测量转动位置,配合时间信息还能得到速度估计。电机侧编码器看的是电机轴,输出侧编码器看的是关节输出;如果中间存在间隙、弹性变形或传动误差,两者并不完全等价。增加输出侧反馈有助于观察实际关节运动,但编码器分辨率高,也不能直接保证整机末端定位精度。
力矩传感器测量的则是载荷作用,与位置反馈互补。德国航空航天中心(DLR)在2014年TORO原始论文中,分别描述了电机侧位置、输出位置和输出侧力矩测量。这是具体研究平台的实现例子,说明“关节知道转了多少”与“关节知道承受多少力矩”是两个问题。
部分关节还配置制动器,在停机或失电等条件下保持位置。它与电机持续输出力矩的主动保持不同,也不等于整机一定不会倾倒:被制动的关节、制动力矩、动作时机以及地面支撑都影响结果。是否配置以及能否用于动态制动,要看具体设计,不能把所有关节都当作自带抱闸。
持续输出取决于热管理
抬手瞬间需要的峰值力矩,与长时间托住物体所需的持续力矩不是同一指标。电机、驱动功率器件和传动都会产生损耗;即使关节几乎不动,只要靠电流维持力矩,也可能持续发热。温度上升后,控制器可能需要限流或降低动作强度。
Kollmorgen的人形机器人关节设计白皮书指出,电机温升还会影响邻近的润滑、传动和反馈电子部件。因此,关节性能需要连同散热路径、环境温度和动作持续时间理解,不能只看峰值参数。
旋转执行器、直线执行器和不同减速器有什么区别?
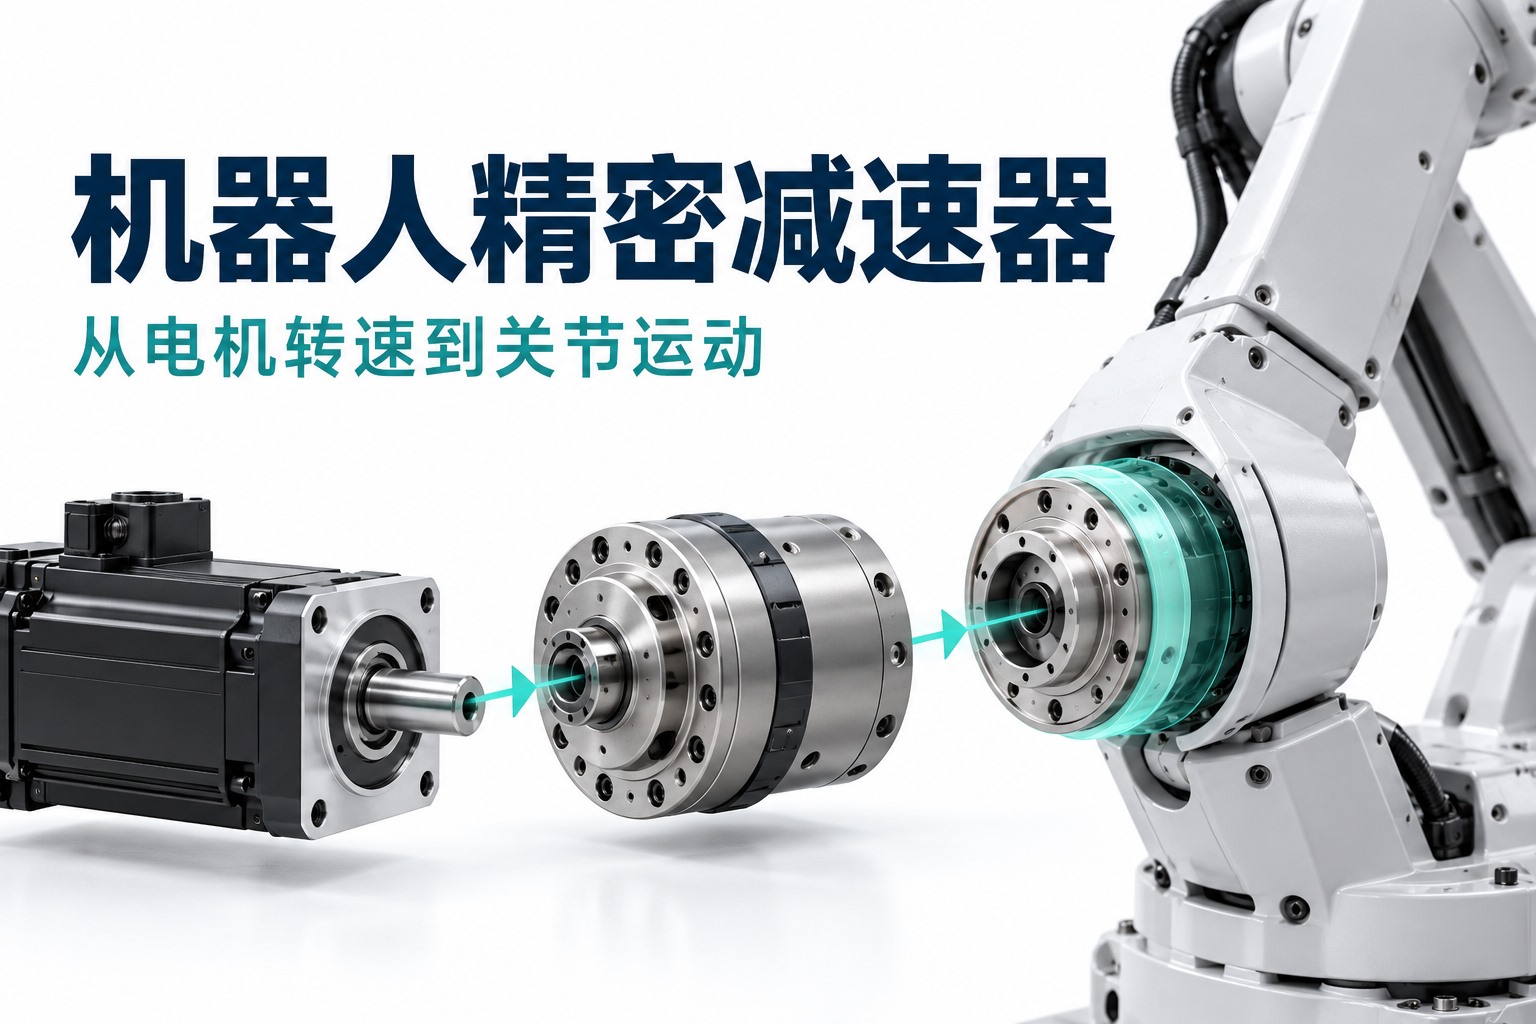
减速器改变速度与力矩,不增加功率
旋转执行器直接输出转动。带减速器时,电机可以在较高转速下工作,输出端获得较低转速和较大力矩。按照maxon齿轮传动技术说明,若减速比为i、传动效率为η,稳态下可用以下关系理解:
- 输出转速=电机转速÷i。
- 输出力矩≈电机力矩×i×η。
作一个纯演算假设:电机在某工作点输出0.4 N·m、转速为3000 r/min,减速比为50,且该工作点效率假设为0.8。则输出转速为60 r/min,输出力矩约为16 N·m。这不是某型号实测,也不是允许持续使用的额定值;真实输出还受电机工作区、减速器承载和温升限制。力矩变大伴随转速降低及损耗,并没有额外创造机械功率。
关节也可采用直接驱动,或采用较低减速比的准直驱结构。减少传动环节或降低减速比,通常有利于减小传动对外力响应的影响,但也要求电机及驱动系统直接承担更多输出力矩。能否被外力反向带动,还与摩擦、预紧和控制方式有关,不是一个减速比就能决定的。
谐波、行星和摆线减速器的结构差别
谐波减速器利用柔轮的受控弹性变形以及齿数差形成减速;行星减速器通过太阳轮、行星轮和齿圈等构成传动。两种原理可在Harmonic Drive的传动原理说明中核对。前者常用于紧凑的大减速比传动,后者可用不同级数和齿轮配置实现所需传动比,具体精度和效率都要看设计。
摆线与RV类减速机构采用另一类啮合和偏心运动结构;例如Nabtesco对其RV技术的说明提到摆线机构与行星齿轮机构的组合。这些传动方案在机器人领域各有应用,但不能据此写成“手臂必用谐波、腿部必用RV”。每个关节需要同时满足重量、空间、冲击载荷、刚度、效率和维护条件,一台整机也可能混用不同路线。
直线执行器先产生推拉,再通过机构带动关节
直线执行器输出的是位移和推拉力。电驱动方案可以由电机带动丝杠,把旋转变成直线运动,再通过连杆使膝、踝等关节转动。Thomson的直线执行器技术说明展示了旋转螺杆和旋转螺母两种转换方式;它解释的是机械原理,不代表该产品就是人形机器人标配。
滚珠丝杠、行星滚柱丝杠等是不同的传动选择。直线推力转成关节力矩时,还要乘以当时的有效力臂;姿态变化会改变力臂,因此同样推力不一定在整个关节行程中产生同样力矩。行程、几何干涉、侧向载荷和支承同样重要。采用直线执行器,也不代表机器人最终只能做直线动作。
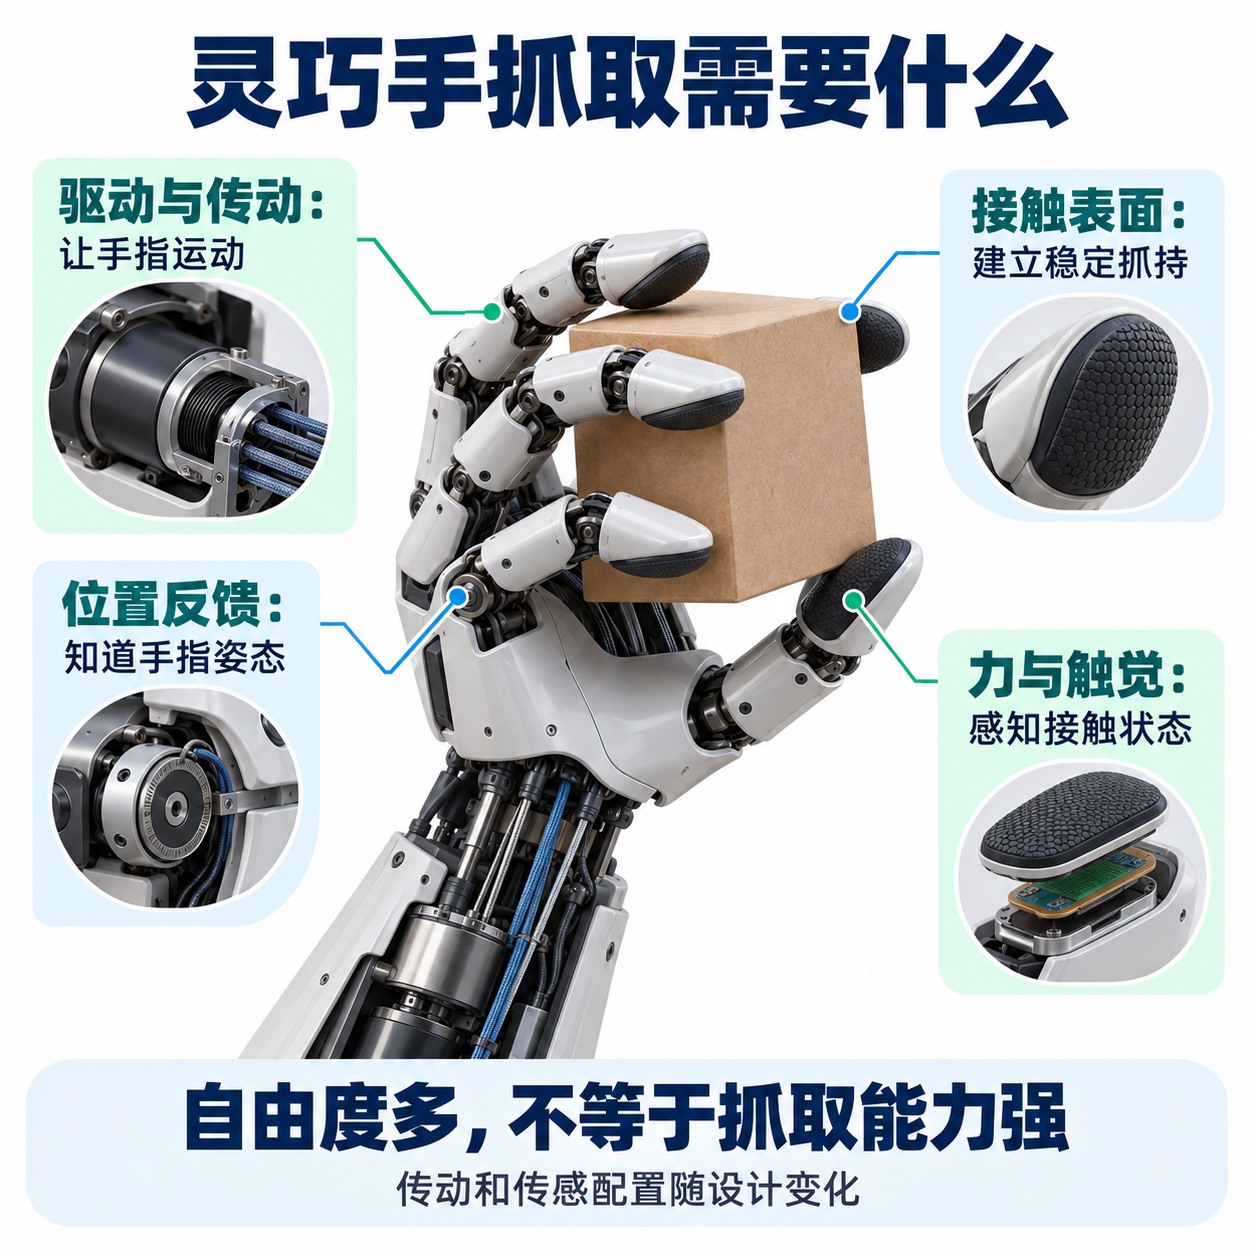
灵巧手的驱动、传动和触觉怎样配合?
灵巧手需要把有限的手掌空间分给电机、传动、传感、线束和结构。驱动可以靠近手指,也可以放在手掌或前臂,再用腱绳、齿轮或连杆把力传到指节。远置电机有利于减轻手指端部质量,但腱绳的伸长、摩擦、张紧和走线会影响力与运动的传递。
微型电机中常提到“空心杯”。以典型有刷空心杯电机为例,其转子绕组采用无铁芯的自承载结构,转动惯量较低;FAULHABER的微电机技术介绍说明了这类绕组的特点。“空心杯”与关节里的“无框”描述的是不同结构特征,不能把二者当成电机大小的简单分界,也不能认为所有灵巧手都使用同一种微电机。
可动关节数、独立控制维度和抓取能力要分开看
自由度描述机构可以独立变化的运动维度。实际产品资料还可能分别统计关节数、可动方向和主动驱动数;若两个指节通过机构耦合,或者由一个执行器带动多个关节,就不能把每个可动指节都理解成可独立指令控制。
Shadow的灵巧手技术手册就是一个明确例子:该版本描述了24种运动、20个驱动模块,并说明手指末端关节存在耦合。手册还将关节位置、腱绳力和指尖触觉分开列出,表明驱动数量与反馈能力也不是同一指标。
更多独立运动维度可以增加姿态组合,却不会自动带来更可靠的操作。抓住一个规则方盒,和在手内转动物体、对准孔位或拿起薄片,对接触位置、指尖摩擦、可用力、传感分辨能力和控制策略的要求不同。欠驱动结构可以借助机械耦合贴合物体,但可独立调整的姿态受到约束;全驱动结构提供更多主动调节空间,同时增加驱动与控制的复杂度。
触觉让“接触到了”变成可以调整的动作
视觉可以帮助手接近物体,却不一定能看清被手指遮住的接触区域。触觉传感器可提供接触、压力分布或剪切等信息,具体能测什么取决于传感原理;滑移也通常需要结合信号变化和算法判断。控制器利用这些反馈调整手指姿态或握力,目标是在不滑落的同时避免压坏物体,而不是一接触就把电流加到最大。
视觉、IMU、编码器和力触觉传感器各自测什么?
| 信号来源 | 测量内容与动作中的用途 |
|---|---|
| 相机、深度相机或其他测距传感器 | 提供图像、深度或距离信息,帮助识别物体、估计位置和观察环境;不能仅凭图像直接得知全部接触力。 |
| 关节位置传感器、编码器 | 测量电机或输出端位置,用于运动反馈;结合机器人几何模型估计手、脚所在的位置。 |
| 惯性测量单元(IMU) | 提供角速度、加速度相关信号,与其他数据融合估计身体姿态和运动状态;并非单独给出永不漂移的全局位置。 |
| 关节力矩、腕部或足部力/力矩传感器 | 测量安装位置处的载荷。六维力传感器测量三个方向的力和三个方向的力矩,服务于接触、负载和平衡控制。 |
| 手指与手掌触觉传感器 | 反映局部接触状态;具有相应测量能力时,可帮助判断压力分布、剪切或滑移。 |
| 电流、电压和温度检测 | 监测驱动与供电状态,支持电流控制、状态判断和保护;它们不能无条件代替机械载荷或接触测量。 |
DLR的TORO平台介绍同时列出关节力矩传感器、IMU、足部力/力矩传感器和视觉设备,正是因为这些信号回答的问题不同。实际系统也可能用模型估计部分状态,而不是每个位置都安装同一种传感器。
多种信号能够配合,还依赖安装标定、坐标变换和时间对齐。比如相机估计物体在镜头坐标系中的位置,控制器需要把它变换到手臂运动所用的坐标系;如果图像与关节角度来自不同时间,手已经移动,计算出的接近位置就可能出现偏差。增加传感器数量,并不能自动消除这类系统误差。
计算、供电和结构件怎样限制整机表现?
计算硬件承担的任务并不相同:感知和任务规划需要处理环境与动作目标,运动控制需要及时估计状态并协调全身,关节驱动还要执行本地反馈控制。它们可以分布在主计算机、控制板和执行器内部,也可以采用不同程度的集成。不能把一块高算力芯片等同于全部运动控制系统,AI模型的推理输出也需要经过可执行动作和硬件约束的处理。
前述TORO论文就区分了实时控制、上层规划和关节本地控制。这里值得关注的是职责与时序,而不是照搬其历史芯片型号:机器人伸手时,肩肘、躯干和腿部的指令必须协调到达,反馈也要与对应动作匹配。通信延迟、丢帧或时序不一致,会让足够快的处理器仍然得不到有效闭环。
供电同样有两种不同约束:电池可用能量影响工作时长,可输出电流、功率及配电能力影响瞬时动作。电池管理系统(BMS)负责电芯监测、状态估计与保护等,TI的人形机器人BMS资料列出了电压、温度、电流、短路保护和电芯监测要求。电机驱动与计算、传感电子还可能需要不同电压的供电转换。
增大电池并非没有代价:新增重量也需要关节支撑和搬动。骨架刚度不足会产生挠曲,影响末端位置和传感器之间的几何关系;轴承承受的径向、轴向载荷也不能只用电机力矩概括。线束需要适应反复弯折,散热需要有连续的传导或冷却路径。这些部件不直接“做决定”,却决定命令能否长期、重复地落实。
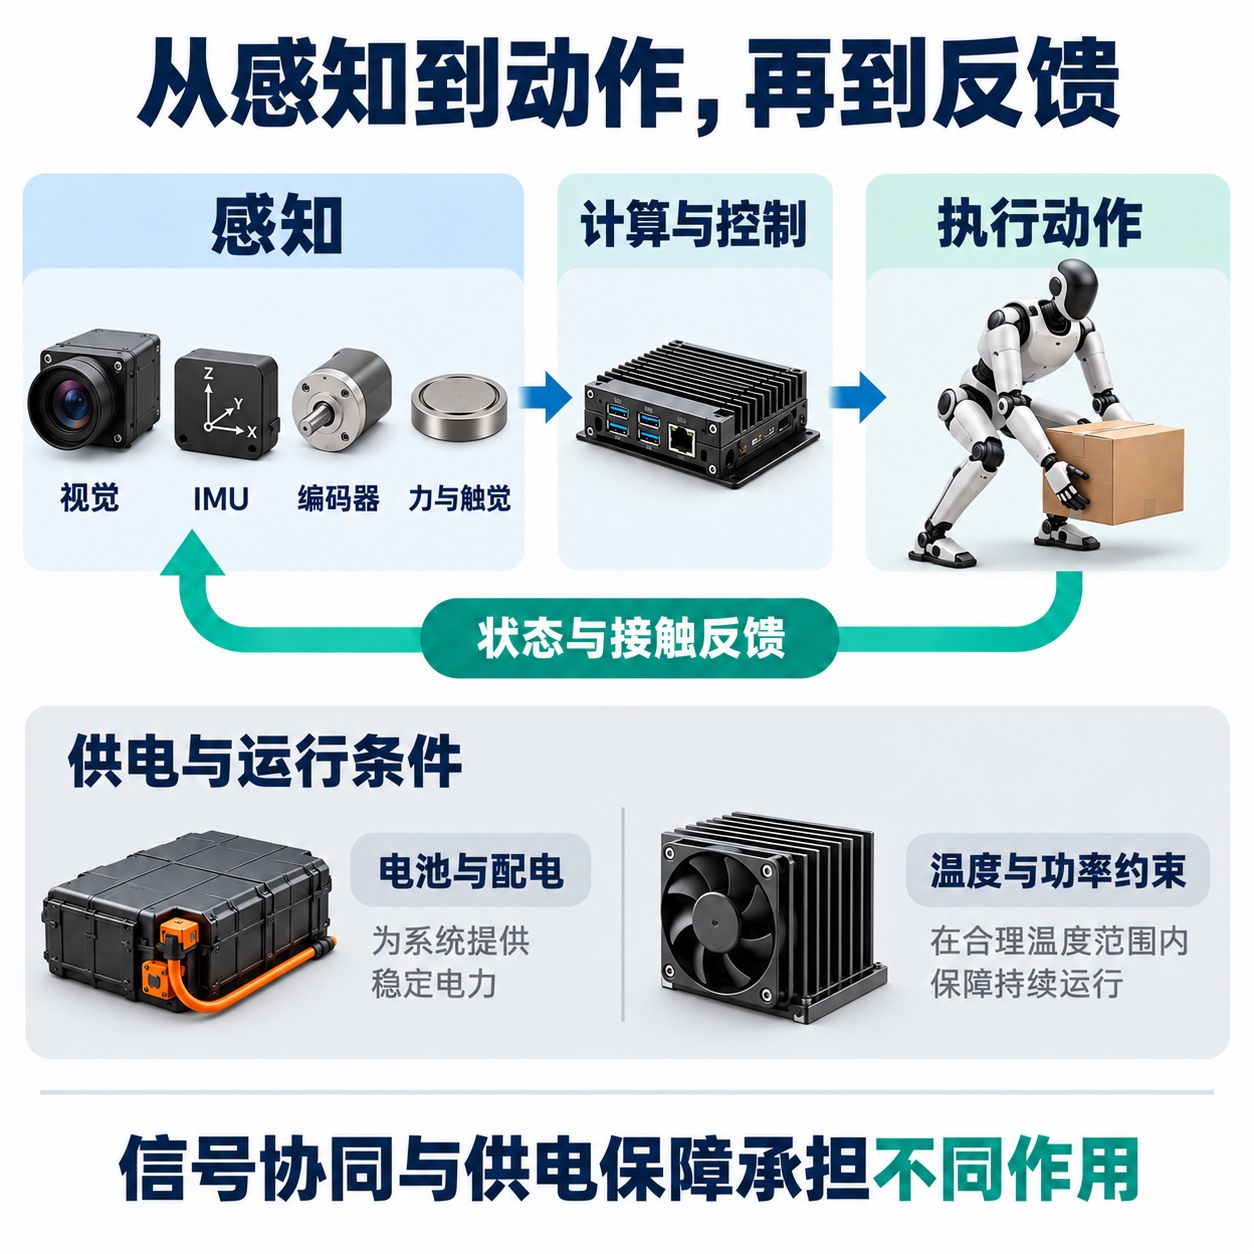
从站稳到抓起物体,零部件怎样完成一次协作?
假设一台具备相应感知和控制能力的电驱动双足机器人,要从桌上抓起一个小盒子。下面是解释部件关系的任务示例,不是某款机器人的测试记录。
- 确认物体与身体状态。视觉估计盒子位置和可接近区域;编码器报告当前关节位置,IMU与足部接触信息帮助控制器判断身体运动和支撑状态。
- 伸手并维持支撑。控制器规划手的接近姿态,驱动器调节电流,电机通过传动带动肩肘。手臂伸出会改变质量分布,腿部和躯干需要同步调整,而不是等手抓到后才考虑平衡。
- 接触并建立抓握。手指按规划闭合;位置、力或触觉反馈帮助判断是否已经接触、是否存在偏斜或滑移,再调整接触和握力。相机看见盒子仍在手附近,并不等于手已经抓牢。
- 抬起并适应新增负载。盒子离开桌面后,重量转由机器人承担。手的接触需要维持,腕、肘、肩的负载发生变化,全身控制同时处理支撑与姿态。把盒子拿得离身体更远,通常还会增加相关关节需要抵抗的力矩。
- 持续监测并完成放置。系统检查运动偏差、接触和电气热状态;到达目标位置后,确认支承已经建立再松手。若负载、温升或接触条件超出可用能力,就需要按系统设计减速、调整动作或停止任务。
这个过程解释了为什么单个部件参数不能代替任务能力:更大的电机力矩无法补上错误的物体位置,更高的自由度无法消除接触信息缺失,更强的计算能力也无法抵消关节过热。人形机器人的硬件能力,应放在具体负载、姿态、动作速度和持续时间下,观察整条感知、控制、执行链能否稳定配合。
参考资料
- DLR:TORO研究平台介绍;Englsberger等,Overview of the torque-controlled humanoid robot TORO,2014。
- Kollmorgen:RBE Series Frameless Motors;Building Humanoid Robots: From Design to Delivery;Achieving Ultimate Motion Precision Using Frameless Servo Motors,2024。
- maxon:Motor data and simulation,页面更新于2024年8月29日;gear Technology – short and to the point,2023年4月版。
- Harmonic Drive:Strain Wave Gear Technology及Planetary Gear Principle;Nabtesco:RV技术原理说明,2026年9月15日。
- Thomson:Stepper Motor Linear Actuators,Technology Overview。
- Shadow Robot:Shadow Dexterous Hand Technical Specification,Release: February 2021,文档版权标注2022年。
- FAULHABER:Micro motors,绕组与换相技术介绍;Texas Instruments:Humanoid robot BMS design resources。
资料核读日期:2026年10月25日。文中传动演算与站立抓取流程为解释原理的假设示例,不对应产品额定参数或实测结果。
评论留言
暂时没有留言!