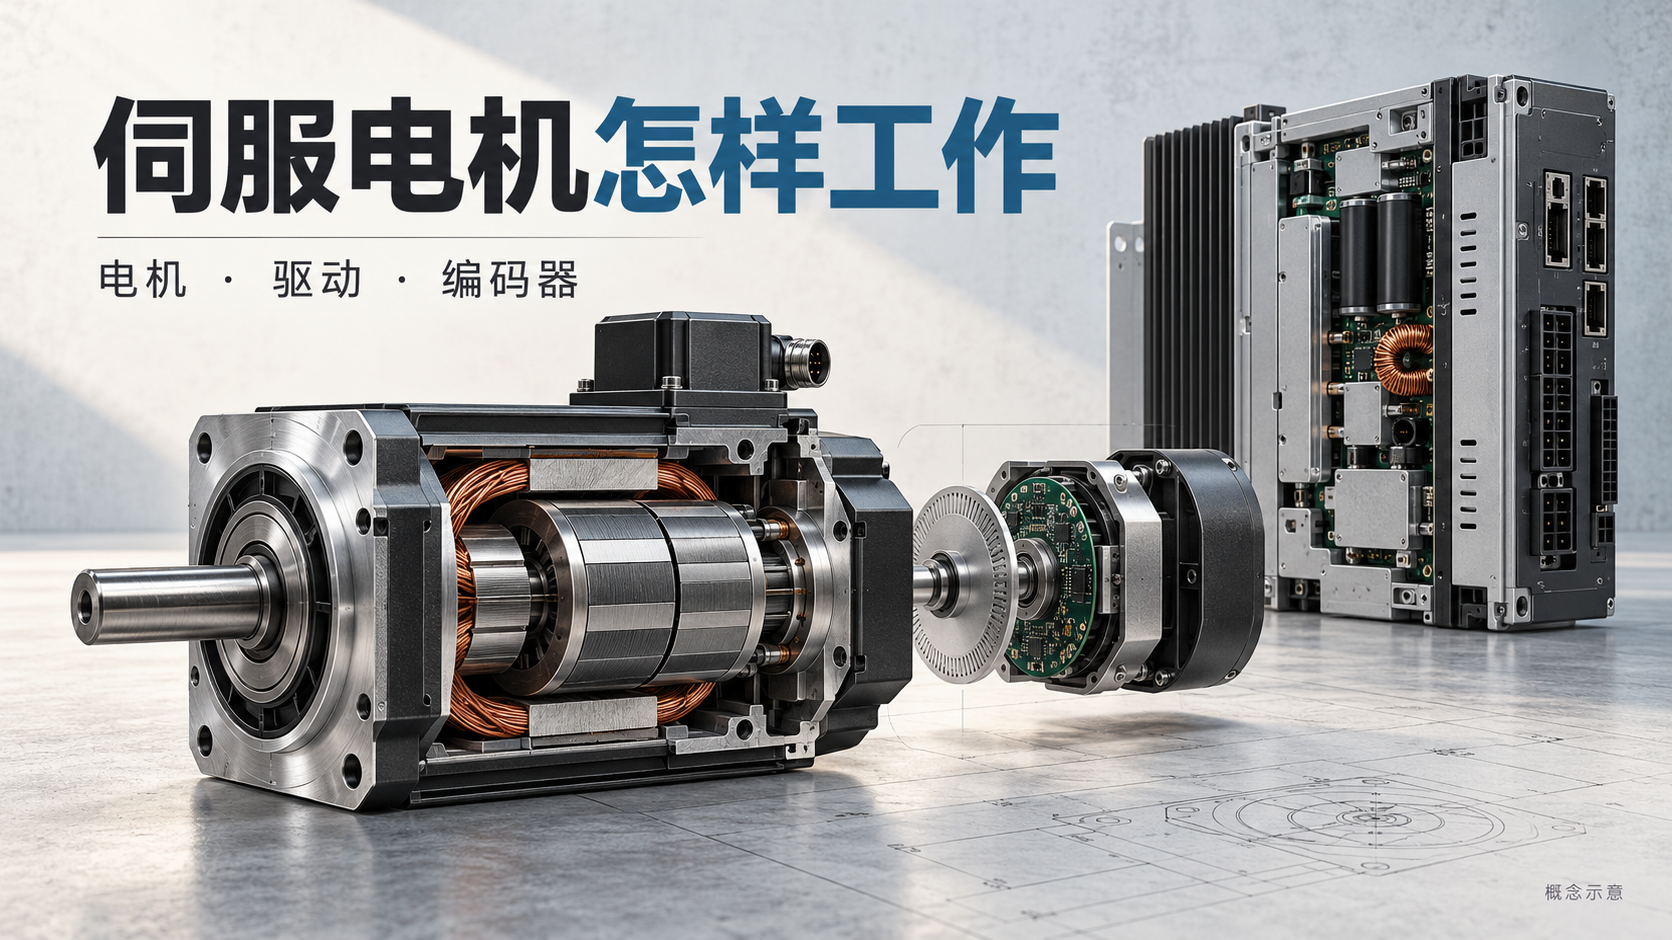
伺服电机的工作原理,是由驱动器按照运动指令向电机供电,同时读取反馈信息,比较目标与实际状态,再持续调整输出,使位置、速度或转矩按要求变化。电机负责把电能转成机械运动,反馈装置负责测量,控制器和驱动器负责计算与调节;“伺服”能力来自这些部分组成的系统。
理解这一点,可以回答两个常见疑问:为什么电机接上电源并不会自动完成精确定位,以及为什么换上分辨率更高的编码器,工作台也未必按同样比例变得更准。前一个问题涉及控制闭环,后一个问题还涉及反馈位置和机械传动。
伺服电机内部有什么,驱动器又做什么?
以工业设备中常见的永磁交流旋转伺服电机为例,定子上布置绕组,转子带有永磁体,转轴把转矩传给外部机构。驱动器根据转子状态和控制要求调节各相电流,形成合适的磁场作用,带动转子旋转。编码器通常装在电机上,提供转子位置反馈。欧姆龙的伺服电机与驱动器技术说明用这一结构解释常见无刷伺服电机的运行。
这里需要区分两个对象:电机本体产生转矩,伺服驱动器则包含功率电路和控制电子部分,把控制指令变成电机所需的电流、电压。上位运动控制器负责轨迹和多轴协调等任务,部分控制功能也可以集成在驱动器里。实际系统的分工取决于控制架构。
永磁交流旋转电机只是常见实现。伺服系统还可以采用直流电机、直线电机,以及编码器、旋转变压器等不同反馈装置。科尔摩根的伺服电机技术概述列出了这些结构差异。因此,“伺服”描述的是受控运动系统中的角色,不能只凭外壳形状或某一种电磁结构来认定。
位置环、速度环和电流环怎样配合?
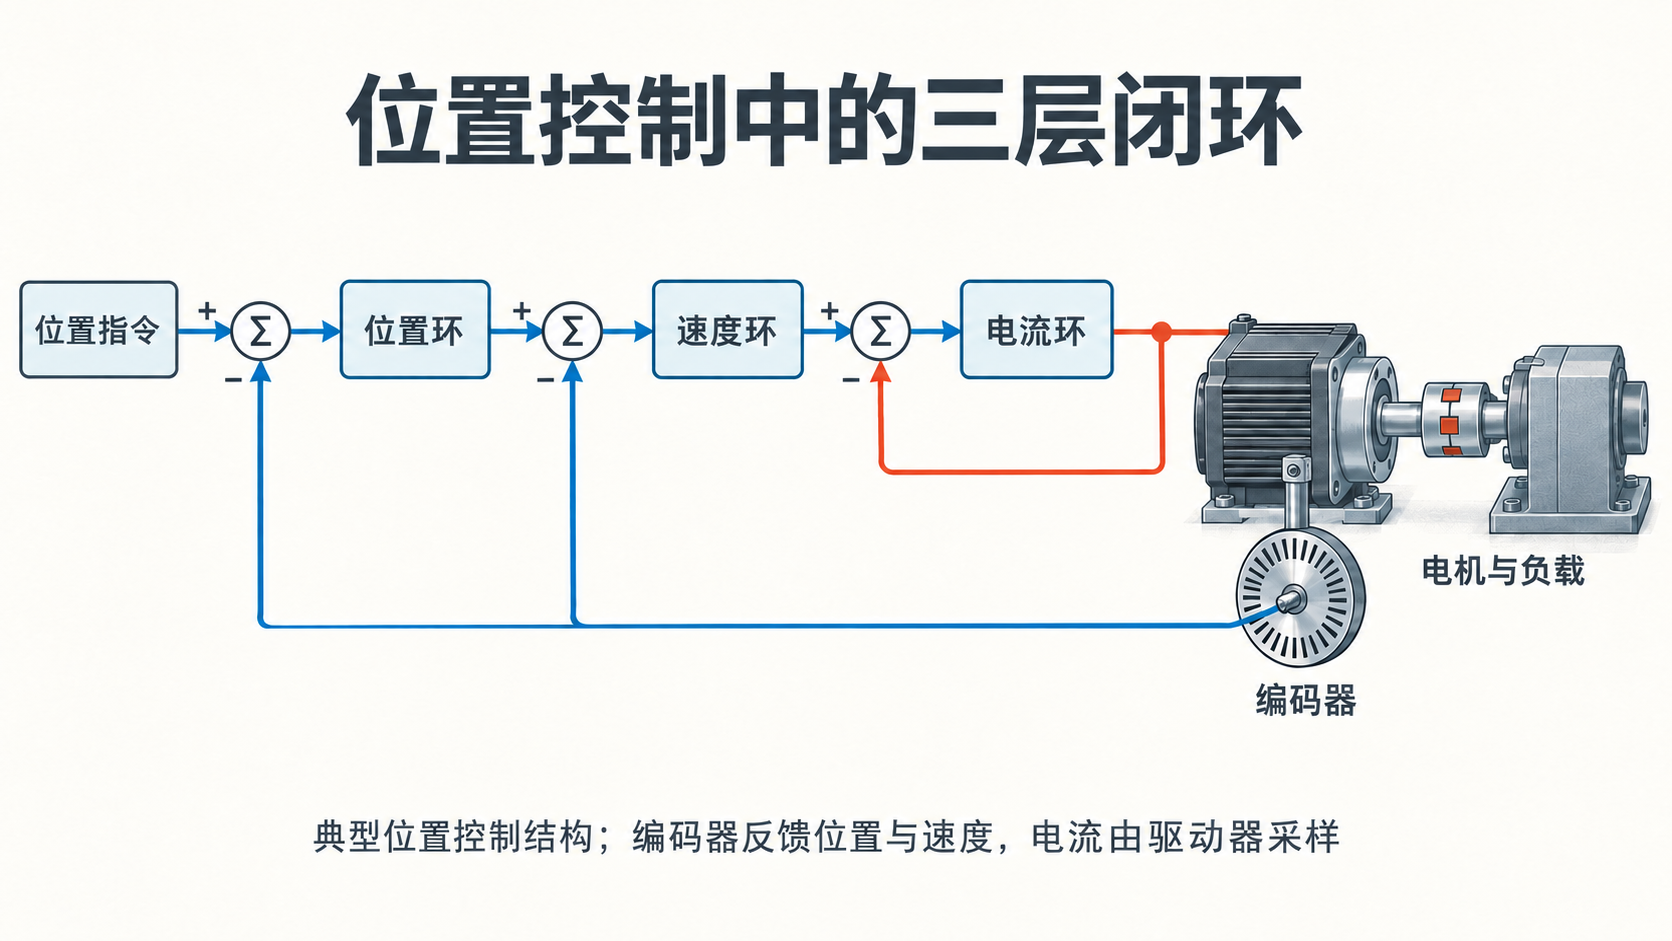
典型的位置控制采用由外到内的三层结构。位置环比较目标位置和反馈位置,形成速度要求;速度环比较目标速度和实际速度,形成转矩或电流要求;电流环根据电流采样调节功率输出。三层各自处理对应的偏差,内层为外层提供可控制的运动响应。科尔摩根的伺服闭环原理说明给出了这一分工。
编码器提供的位置数据可以用于位置控制,并通过位置随时间的变化求得速度。电流环的反馈则来自驱动器的电流采样,不能把三条反馈线都理解为编码器直接测出的结果。
三层控制是持续配合的关系,不是“先把位置控制完,再开始调速度”。在运动过程中,轨迹指令和反馈都在更新;系统既要完成位移,也要按预定过程加速、运行和减速。
| 控制方式 | 主要给定量 | 希望控制的结果 | 仍需明确的条件 |
|---|---|---|---|
| 位置控制 | 目标位置或随时间变化的位置轨迹 | 机构到达目标,或跟随规定轨迹 | 坐标、传动换算、速度与加减速要求,以及位置反馈点 |
| 速度控制 | 目标转速或速度曲线 | 速度跟随指令,并应对负载变化 | 转矩能力与限值;若还要定位,位置环由哪里完成 |
| 转矩控制 | 目标转矩或与其对应的电流给定 | 按要求输出驱动力矩 | 机械负载、速度约束,以及是否需要独立的力或转矩测量 |
驱动器处于速度模式,并不一定表示整台机器没有位置闭环。位置环可以放在上位控制器,由它向驱动器发送速度给定;倍福AX5000运行模式文档就说明了这种分工。判断系统控制什么,应沿完整信号链查看,不能只看驱动器的模式名称。
转矩控制也不等于直接测量工件受力。常见驱动器利用电流与电机参数建立转矩控制关系,例如AKD2G电流环文档分别列出了电流指令、电流反馈和绕组电流采样。经过减速器、丝杠等传动后,摩擦与机构状态还会影响负载端受力;需要控制压装力等工艺量时,应确认其测量与控制方案。
编码器提供什么信息?增量式与绝对式有何区别?
旋转编码器把轴的角位移变成电信号。控制系统据此确定位置变化、转动方向和速度;对于相应的无刷电机系统,转子位置信息还可用于电子换相,让驱动器正确安排相电流。编码器是测量部件,不负责放大功率,也不会单独决定电机下一步怎么转。
增量式编码器用变化量建立位置计数。常见A、B相信号可用于判断方向,系统从参考位置开始累计位移;若原有位置计数丢失,就需要按设备设计重新建立参考关系。绝对式编码器输出对应位置的编码,能够直接辨认其编码范围内的位置。欧姆龙的旋转编码器原理说明对这两种测量方式作了区分。
绝对式还要分清单圈与多圈:单圈给出一圈内的位置,多圈还包含圈数信息。欧姆龙单圈与多圈编码器说明强调的正是这个区别。电机转过几圈、断电后需要保留哪些位置数据,应与行程和机械结构一起确认;“绝对式”这个名称本身不能替代整机坐标的建立和检查。
电机位置正确,为什么工作台仍可能有误差?
假如编码器装在电机轴端,控制系统读到的是电机转角。通过减速比、丝杠导程,可以把转角换算成工作台的理论位移;但联轴器、齿轮、丝杠的间隙、变形或温度变化,可能使实际位移与理论值不同。这些误差不一定能从电机编码器的读数里直接看出来。
在机床进给轴的常用术语中,利用电机侧旋转反馈间接确定工作台位置,通常称为半闭环;直接测量工作台或负载轴位置并用于位置控制,则属于全闭环的做法。海德汉的轴反馈与传动误差技术说明解释了测量位置如何改变闭环覆盖的机械范围。负载端反馈让控制系统看到更多传动误差,但整个轴仍需满足机械刚性、测量安装和控制稳定性的要求。
编码器分辨率也要与定位精度分开看。分辨率说明位置读数能分得多细;准确度关乎测量值偏离真实位置多少,重复性关乎多次返回同一位置的分散程度。科尔摩根的反馈性能表把这些指标分别列出。整机定位效果还包含传动、负载与调节的影响,不能把编码器位数直接换算成工件加工精度。
把原理放进一次定位动作里
以送料轴移动到下一个加工位置为例,这是一段机制示例,不是某台设备的实测过程。运动控制器根据目标位移和运动约束生成轨迹,位置控制把轨迹与反馈比较,内层控制驱动电机加速;接近目标前,轨迹要求减速,到达后按设定条件判断定位完成。系统判断的依据取决于所用反馈与到位条件,而不是“已经发完了所有指令”。
若现场出现跟随滞后、过冲或振动,理解原理后的检查应落到具体对象:目标轨迹是否超过电机和负载能力,反馈坐标与传动换算是否一致,电流是否持续受限,机械是否存在松动或共振,调节参数是否适合当前负载。增益并非越高越好;欧姆龙的伺服术语说明明确指出,位置环增益过高可能引起过冲或振荡。
因此,评估一个伺服轴,应把“指令如何产生、反馈测在哪里、电机怎样输出、机构如何传递、到位如何判定”连起来看。这样才能把电机参数与真实运动任务对应起来,而不是仅凭功率、编码器位数或“闭环”两个字判断效果。
评论留言
暂时没有留言!