闭环控制和开环控制的核心区别,是控制动作是否利用被控量的反馈。开环根据预定指令、时间或模型安排输出,不依据该被控量的实际结果进行纠正;闭环把测量结果返回控制系统,依据目标与反馈的差异调整动作。
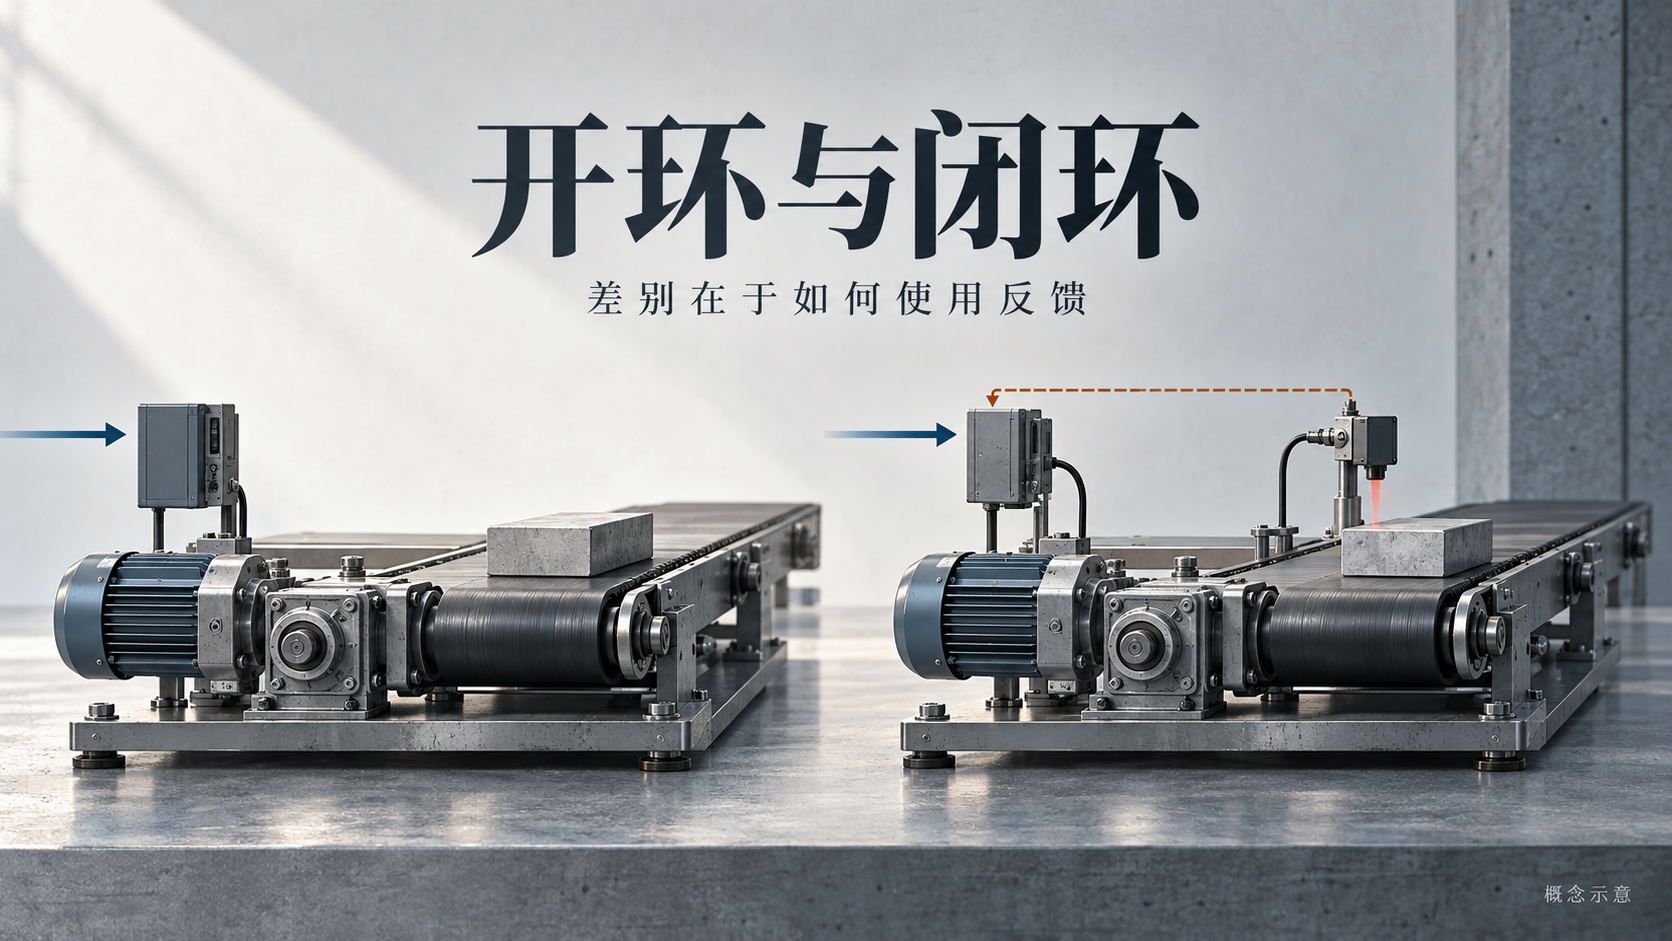
这里的关键是“反馈是否参与控制”,而不是现场有没有传感器、屏幕或PLC。两种方式都能自动运行,也可以同时存在于一台设备的不同环节。要先明确控制的是温度、位置、流量还是其他量,再讨论相应回路的开闭环。它们与设备整体自动化之间的关系,可结合工业自动化的系统组成与演进理解。
用同一个灌装任务理解两种方式
设想需要向容器加入规定质量的物料。以下是解释控制机制的示例,不对应某台设备的参数或实际生产结果。
开环做法:先通过试验得到某种稳定工况下的出料速率,再按这个速率计算阀门开启时间。生产时按时间开、关阀门,不根据本次容器内的实际质量改变动作。当物料状态、供料条件和阀门特性与标定时一致,结果可以符合要求;若流动状态发生变化,相同开阀时间就可能得到不同质量。
闭环做法:称重装置测量容器内物料质量,控制器根据测量值与目标之间的关系调整供料,并决定何时结束。此时,结果进入了控制决策。实际设计还要考虑称重信号稳定时间、阀门动作时间和关阀后仍在落下的物料,不能把“有重量反馈”理解成恰好到目标时关阀就必然准确。
开环依靠指令与结果之间可用的对应关系,闭环增加了依据实际结果修正的通道。MathWorks的开环控制说明和反馈控制说明分别解释了这两种机制,以及环境变化为什么会改变原有的输入输出关系。
判断闭环时,可以沿着信号走一遍:目标进入控制决策,控制动作作用于过程,过程结果被测量,测量值再返回并影响后续动作。只把结果显示出来,尚未完成这条控制通路。
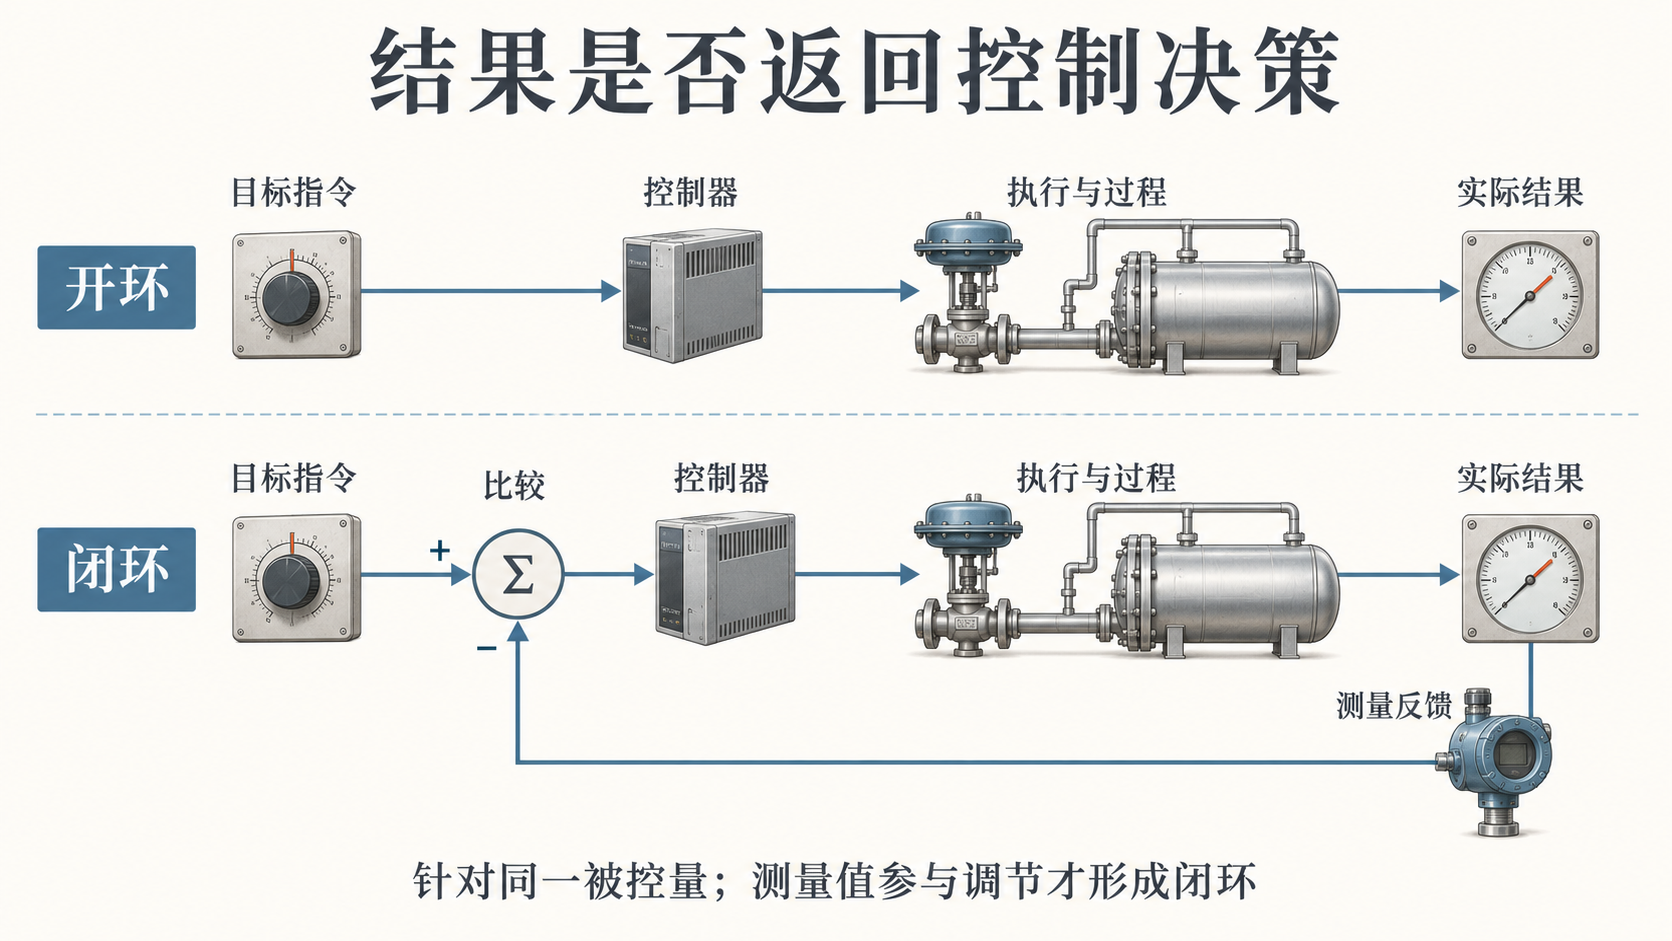
开环与闭环,应该比较哪些差异?
| 比较维度 | 开环控制 | 闭环控制 |
|---|---|---|
| 动作依据 | 预定指令、配方、时间或输入输出模型 | 目标与实际反馈,以及所选控制规律 |
| 结果发生变化时 | 不会通过该被控量的反馈自动纠正 | 可在测量、控制和执行能力范围内调节 |
| 效果依赖 | 标定或模型有效,工况变化可接受 | 反馈可靠,控制设计稳定,执行机构有调节余量 |
| 实施工作 | 重点验证指令与结果的关系及其适用范围 | 还要设计测量、采样、回路参数和异常处理 |
| 误差与响应 | 可能在限定条件下达到要求,但未测到的变化难以补偿 | 可以改善跟踪与抗扰,但并非天然无误差、无过冲或更快 |
因此,不能给两者排一个固定的技术等级。一个经过验证、工况稳定的开环动作,可能足以完成当前任务;一个测量点错误或参数不合适的闭环,也可能让输出反复波动。选择依据应是允许偏差、扰动范围和实际响应要求。
有测量、有自动化,为什么还不一定闭环?
最容易混淆的是监测与调节。加热设备装有温度传感器,但数据只用于看板,实际加热仍按固定时间和功率执行,那么对于温度这个量,仍未形成自动反馈调节。若操作人员根据读数反复调整输出,把人也纳入系统边界,才构成由人参与的反馈过程;这与机器自动完成闭环并不是同一种实现。
还要看测量对象。阀门位置有反馈,只能说明相应的位置回路有反馈,不能据此断言最终灌装质量也闭环。设备某处有行程开关或保护联锁,也不等于所有工艺结果都受到闭环调节。MathWorks的反馈系统组成说明将传感器、控制器、执行机构与被控对象分别定义,判断时应保留这些边界。
同样,一条控制指令经过网络发送,状态再上传到系统,并不自动构成工艺闭环。需要核实上传的究竟是执行确认、设备状态,还是被控量的实际测量值;这些信息具体改变了哪一个后续控制动作。
闭环一定要用PID吗?
不一定。闭环描述信号关系,PID是实现调节的一类算法。只要实际测量参与控制,简单的开关控制也可以形成闭环。例如温度低于下限时加热、达到上限时停止加热,就是按温度反馈执行的两位控制,不因输出只有开和关而变成开环。
欧姆龙的温度控制器技术说明同时介绍了开关控制与比例、积分、微分控制。其控制术语说明还解释了回差:让开启和关闭采用不同的切换条件,减少测量值在临界点附近波动造成的频繁切换。回差范围应由对象和工艺要求决定。
PID则利用当前偏差、累积偏差和变化趋势形成调节量;具体实现可以只用其中适合的部分。它需要结合对象响应和测量质量整定,不能把安装了PID功能块当作回路已经调好,更不能据此保证目标值和真实值始终完全相等。
闭环的优势为什么有条件?
测到的值必须能代表要控制的结果
控制器响应的是测量信息。传感器偏置、安装位置不合适或信号噪声,都可能让反馈偏离真实目标。例如测到加热器附近温度,不一定等于工件内部温度;如果两者关系未经确认,读数稳定也未必意味着工件达到了要求。
测量噪声还可能被控制动作放大。NI的PID原理说明指出,微分响应对测量噪声敏感,增益过高也可能造成振荡。采样、滤波和参数选择都要与过程变化速度配合。
反馈与动作之间存在延迟
温度变化传到传感器、数据送入控制器、阀门或电机完成动作,都需要时间。当控制器仍依据较早的状态不断纠正,实际过程可能已经越过目标。MathWorks的时延系统分析文档指出,延迟会限制控制带宽并影响闭环稳定性。响应速度与稳定程度需要一起验证。
执行机构不能无限加大输出
加热器有最大功率,阀门有开度边界,电机有电流和转矩能力。若达到输出上限仍无法满足负载需求,继续增大计算出的调节量也不会得到相应作用。带积分的控制还可能出现积分累积,在条件恢复后迟迟回不到合适输出;MathWorks的抗积分饱和示例展示了这类问题。闭环方案需要把执行能力和限幅处理纳入设计。
现场怎样判断是否需要闭环,以及闭环是否有效?
先写清被控量和允许偏差,再确认哪些变化会影响结果。若输入输出关系稳定、扰动小、定期标定足以维持要求,可以评估开环方案;若需要在负载或环境变化下持续维持结果,而测量和执行条件也具备,反馈控制通常更有理由引入。
对于拟采用的闭环,不宜只展示一段平稳运行曲线。验证时应覆盖相关工况,分别观察目标改变时跟得怎样、扰动发生后恢复得怎样,以及执行输出是否长期顶在限制上。可按任务记录稳定后的偏差、超出目标的程度、进入允许误差带所需的时间,并明确每项的判定口径。
最终需要回答的是:反馈测到了什么,偏差如何改变动作,变化后能否在规定时间和允许偏差内完成任务。把这条因果关系与工况验证清楚,才说明闭环对当前过程产生了实际作用。
评论留言
暂时没有留言!