运动控制(Motion Control)是按规定的位置、速度和运动关系,组织并控制机械机构运动的技术。它既可以让单个送料轴停在指定位置,也可以让多个轴共同画出一条加工轨迹,或让不同机构在运动中保持规定的相对关系。
点位控制主要回答“到哪里并怎样确认到位”;轨迹控制还要回答“沿什么路径、以怎样的速度经过”;同步控制则关注“一个轴变化时,其他轴怎样与它配合”。这些任务都属于工业自动化中的运动环节,不能仅凭设备使用了几台电机或是否装有伺服来判断。
运动控制系统怎样把指令变成动作?
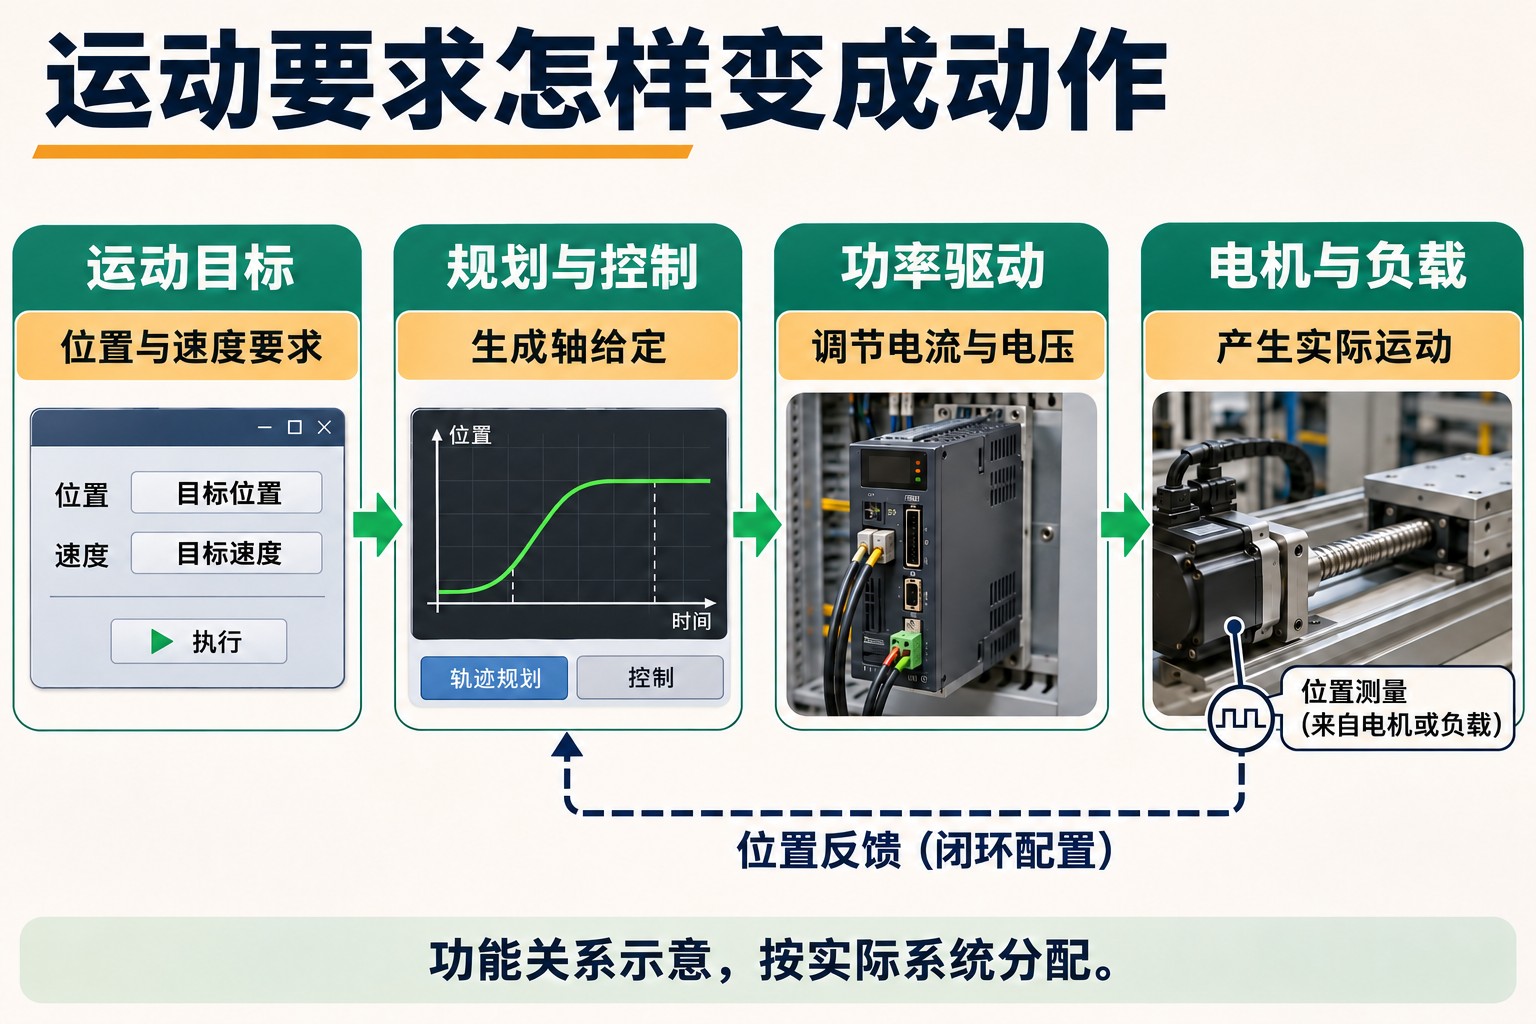
以电机带动工作台为例,一条“移动到目标位置”的命令,需要先变成可以执行的运动过程。控制系统确定目标坐标、速度和加减速约束,生成随时间变化的轴给定;驱动器根据这些给定及自身控制方式调节电机电流、电压,电机产生转矩,再经丝杠、皮带等机构带动负载。直线电机等结构则可以直接产生直线驱动力。
因此,运动规划、功率驱动和负载运动是不同环节。控制器发出位置或速度要求,不是直接向工作台提供机械能;电机已经旋转,也不自动说明负载到达了工艺要求的位置。NXP关于运动控制与电机控制的说明区分了轨迹规划、驱动、电机和位置反馈,并指出控制环可以按架构分配在不同控制单元中。
在位置闭环系统中,测得的位置与给定位置比较,偏差参与后续控制,使机构继续跟随目标。反馈可以来自电机侧编码器,也可以来自负载侧测量装置,二者观察到的机械范围不同:电机转角能换算为工作台的理论位移,但传动间隙或变形不一定被电机侧测量直接反映。具体控制环与反馈作用可参阅伺服电机的工作原理。
运动控制也可以采用开环位置控制。例如步进系统按指令脉冲驱动电机,而不把实际位置用于该位置环的修正。东方马达的定位控制技术说明分别解释了开环、以电机侧位置反馈的控制,以及直接使用负载位置反馈的控制。开环中记录的已发脉冲,说明发出了多少指令,不是负载实际走过多少距离的独立测量。
运动控制器与PLC也不必是两台互相替代的设备。PLC可以组织工步和动作许可,具有相应运动功能的PLC也能承担轴规划与协调;专用运动控制器、运动控制卡或工业计算机同样可以实现这些功能。驱动器执行对应的电机控制,部分产品还集成运动规划。判断职责,应看具体功能放在哪里。
HMI人机界面则供人员输入目标、发起操作和查看状态。例如,屏幕上输入“目标60毫米”只是提出要求,实时运动仍由相应控制功能执行,画面上的目标值也不能代替实际位置。
点位控制和轨迹控制有什么区别?
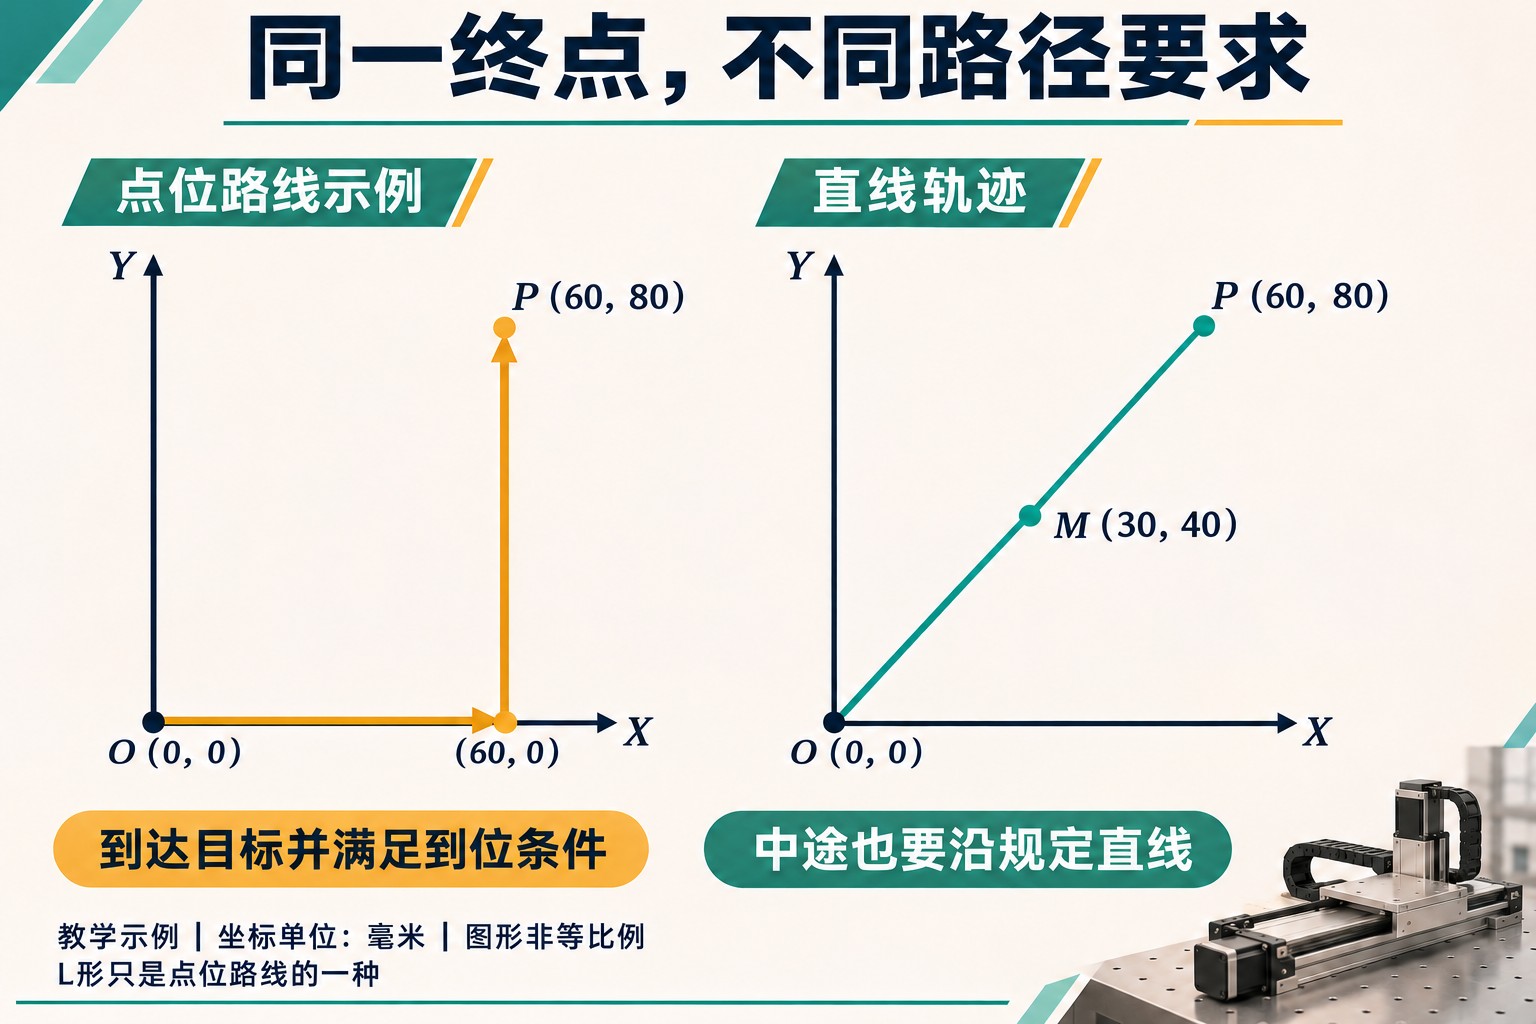
下面用同一组坐标比较两种任务。教学示例中,XY平台的两轴相互垂直,单位为毫米,参考原点与正方向已经建立;运动从O(0,0)到P(60,80)。只讨论平面运动,假设机构行程及允许通行空间满足所选路线,不涉及具体设备参数。
点位控制:到达规定位置并满足到位条件
如果机构只需移动到P点,停稳后再进行装配或检测,重点就是目标坐标、允许位置偏差和到位后的稳定条件。途中不进行要求特定轮廓的加工,但仍须遵守设备行程、通行空间和动态约束。这是点到点(Point to Point,PTP)任务的典型理解。
一种示意路线是先沿X方向到(60,0),再沿Y方向到P;它能说明“到达同一终点不意味着走同一路径”。先X后Y并不是PTP的唯一定义。多轴也可以协调运动,例如西门子sPTP指令说明中,各轴同时开始并同时到达目标,工具中心点的中途路径则由轴的动态过程形成。这种协调起停仍不同于明确要求工具沿一条指定直线运动。
轨迹控制:运动途中也要满足几何关系
若任务改为从O到P连续点出一条直线胶路,只给X轴终点60、Y轴终点80就不够了。两个轴需要在整个运动中按共同进度变化:用s表示从起点到终点的进度,s从0变化到1时,各轴目标应满足X=60s,Y=80s。进度四分之一时是(15,20),一半时是(30,40),最后才到(60,80)。这些坐标是理想指令关系,不是对实际精度的承诺。
插补就是根据规定路径及运动进度,计算各轴需要跟随的中间目标。CONTEC的运动控制基础说明以直线和圆弧插补说明多轴如何共同形成几何路径。对于本例的直线,X和Y位移比例是3∶4,而不是两轴走相同距离或使用相同数值的速度。
即使两轴同时启动、同时结束,中途的加速与减速不同,也可能偏离所需直线。轨迹控制需要把几何路径与时间安排一起处理;点胶质量还与出胶量、胶材和工艺条件有关,单凭平台走完这条线不能判定胶路合格。
多轴同步控制怎样保持轴间关系?
在需要持续配合的多轴任务中,同步不能只理解为按下同一个启动按钮。它要规定参考轴变化时,其他轴应处于什么位置、速度或相位关系,并在运动中维持这种配合。这里的相位,可以理解为各机构在一个周期动作中所处的相对位置。
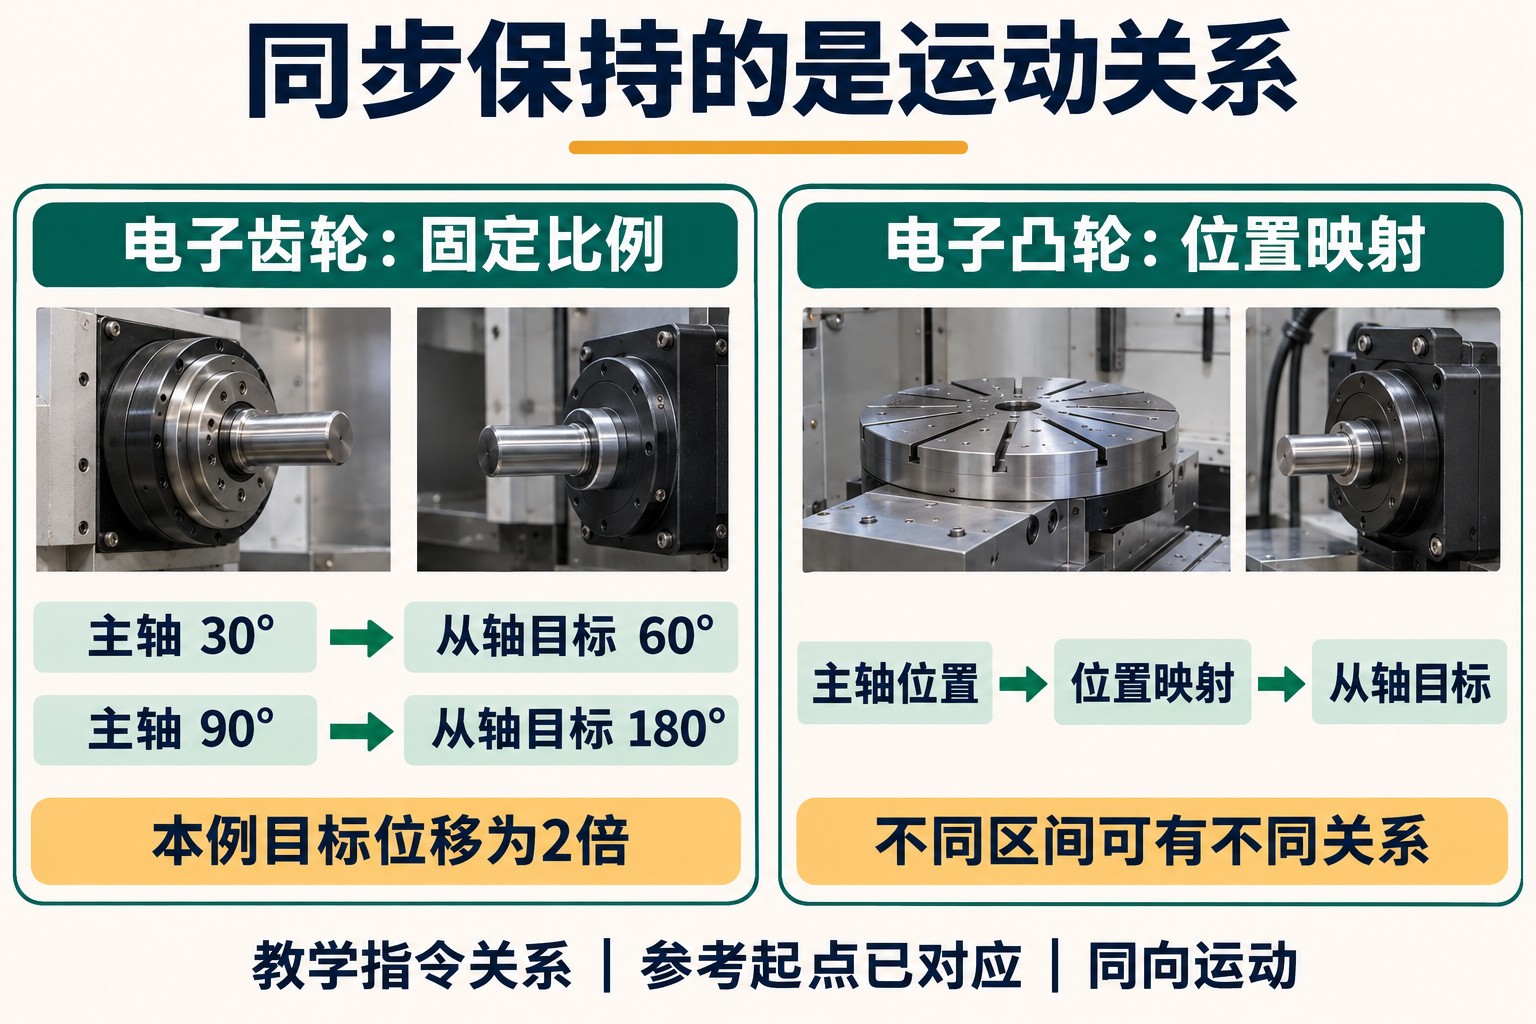
电子齿轮用固定比例建立主从关系。例如,假设两个旋转轴已经建立对应的参考起点,规定同向运动中,从轴的角位移目标始终是主轴角位移的2倍。主轴从参考点转过30°时,从轴目标为60°;主轴转过90°时,从轴目标为180°。这是教学设定的指令关系,实际从轴是否及时跟上,还取决于控制与机械响应。
电子凸轮使用主轴位置到从轴位置的映射。它适用于一整个周期中不能用单一固定比例表达的关系:同样一段主轴位移,在不同区间可以对应不同的从轴运动要求。Beckhoff的主从轴耦合说明将固定传动比例称为电子齿轮,并用位置表或运动函数描述电子凸轮。这里的“凸轮”是控制中的位置关系,不要求安装一只实体机械凸轮。
建立同步关系时,除了比例或映射,还必须明确参考位置及进入该关系的条件。例如两个轴相位已经错开,仅让转速保持同一比例,原有位置偏差并不会自行消失;若要重新建立相位关系,需要相应的接合或调整过程。运行中主轴加速,从轴也要有能力完成由比例或映射提出的运动要求。
轨迹插补和主从同步都涉及协调,但表达任务的方式不同。前面的XY直线按共同路径进度生成两轴目标;主从同步则根据参考轴的位置变化生成从轴目标。它们可以在同一设备内配合使用,不是三种互斥的硬件类别。
为什么还要规划速度与加减速?
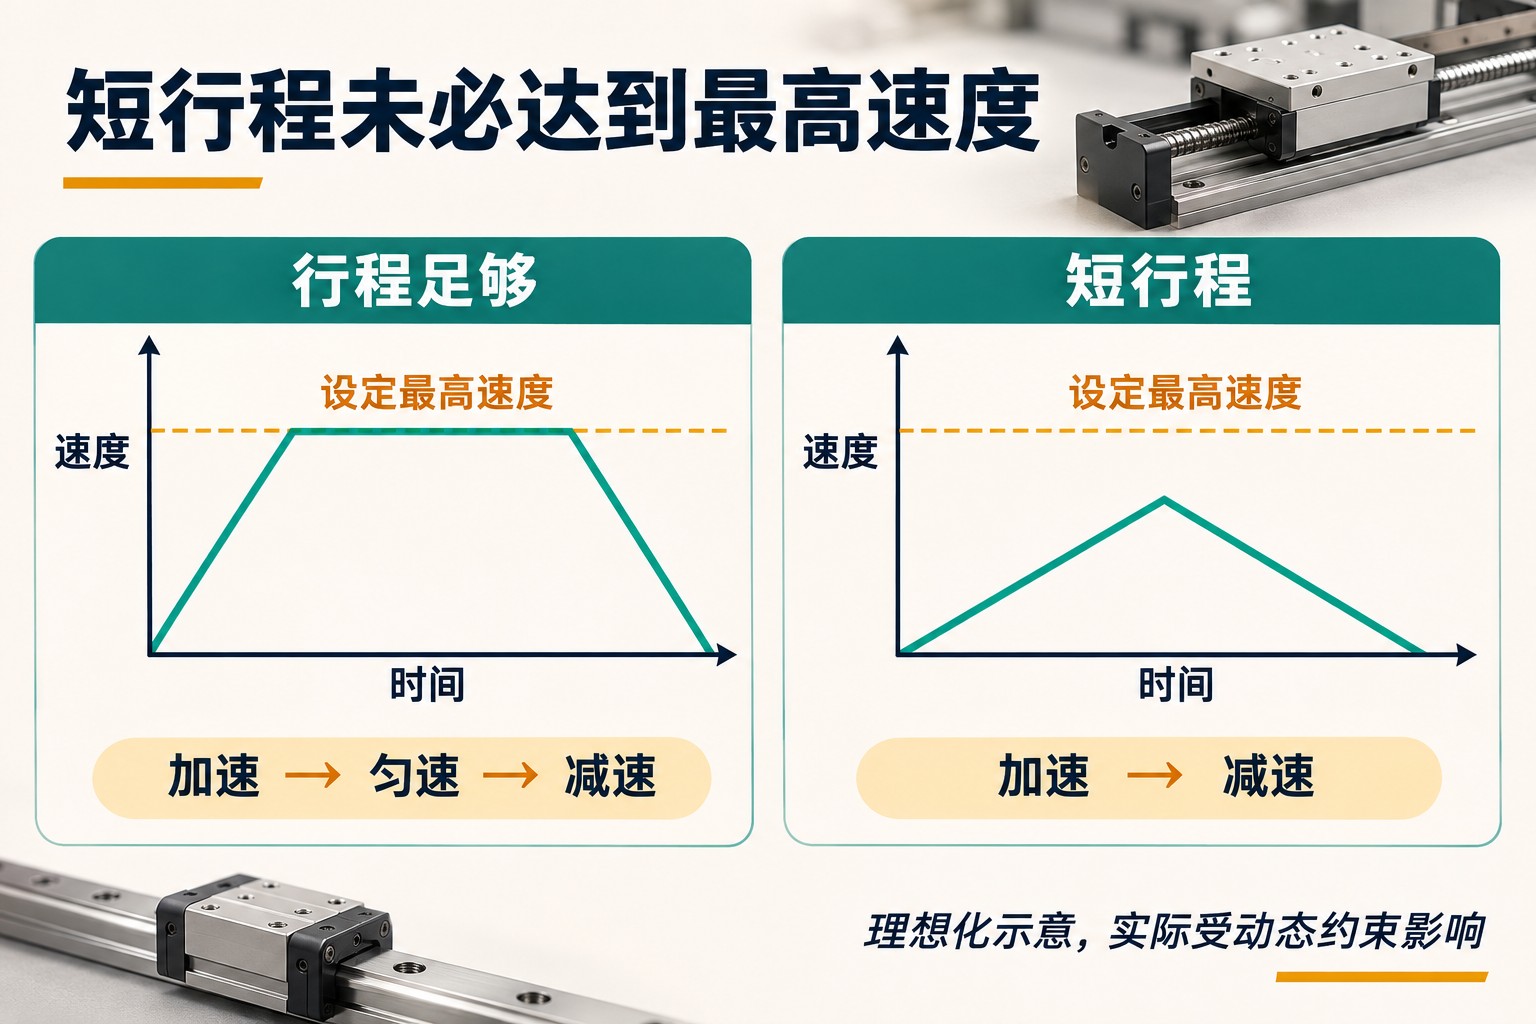
路径说明“经过哪里”,速度规划说明“这些位置何时经过”。机构有惯量,驱动有转矩或推力限制,启动和停止需要过程。对一次从静止开始、在目标处停下的运动,常见安排是先加速,在行程足够时匀速,再减速至停止;短行程可能还未达到设定最高速度,就已经需要减速。
前面O到P的直线路程为100毫米,因为60的平方加80的平方等于100的平方。但不能直接用100毫米除以设定最高速度,便认定得到完整运动时间:加减速阶段的速度较低,定位后还可能需要满足稳定条件。提高最高速度,也不一定缩短一个根本到不了该速度的短行程。
加速度描述速度变化的快慢,加加速度(jerk)描述加速度变化的快慢。突然改变加速度可能激发机构振动;采用适当的S形加减速,是使加速度变化更平缓的一种方法。它改变的是运动过程,并不保证所有负载都没有振动,实际效果还与机械刚性及控制参数有关。
多轴共同走轨迹时,也要把各轴能力放到同一条路径中考虑。本例在任意共同进度下保持X∶Y位移为3∶4;若Y轴的允许速度或加速度先达到限制,就应调整共同进度的变化速度,而不是继续加快X轴,使两轴失去所需几何关系。由此可见,运动更快需要路径、驱动能力和机械响应共同支持。
怎样判断运动已经满足要求?
判断依据应对应最初的任务。程序已经接受命令、轨迹指令已经结束、机构实际到位,以及产品工艺合格,分别描述不同结果。评估时,应先明确坐标基准、测量对象及允许偏差,再决定需要哪些实际记录。
| 任务 | 需要确认的运动结果 | 单靠什么还不够 |
|---|---|---|
| 点位定位 | 在规定基准上到达目标,并满足所需位置偏差及稳定条件。 | 只看到指令发送完毕,或只核对设定位置。 |
| 轨迹运动 | 运动途中保持所需轮廓,并满足相应路径速度要求。 | 只检查起点和终点,不看中途偏离。 |
| 主从同步 | 实际相对位置或相位符合要求,变速期间仍保持规定关系。 | 只看到两个轴都在转,或各自平均转速正常。 |
记录也要能回答同一个问题。比较两轴关系时,位置应对应可比较的时刻和坐标定义;拿不同时间的画面读数相减,可能把采样差异当成运动偏差。若要求针对工作台或工具位置,而系统只测得电机转角,还需考虑传动换算及负载端测量或验证的依据。
在本例中,定位任务要核对实际到位和稳定情况;直线点胶还要核对中途轨迹及胶路结果;2倍主从关系则应检查实际角位移关系,尤其是加减速过程。把目标、时间安排、执行链和结果证据连接起来,才能判断设备完成的是哪一种运动任务,以及现有控制能力是否满足它。
参考资料
- NXP:From Motor Control to Motion Control: What Does It Take?——运动规划、驱动、电机与反馈的功能分工。
- CONTEC:运动控制的基础知识——定位、插补和加减速的基础概念;具体接口及控制功能属于其产品实例。
- Siemens:ptpAxAbs(),将运动机构移动到支持sPTP运动的绝对轴位置——同步点到点运动与工具路径的关系。
- Beckhoff:TwinCAT NC Camming,Overview——电子齿轮的固定比例及电子凸轮的位置映射。
- Oriental Motor:High-Accuracy Positioning Technology for Stepper Motors,第2节——开环位置控制及不同反馈位置的原理。
评论留言
暂时没有留言!