伺服驱动器是接收运动指令、结合反馈并控制电机功率输出的装置。它位于运动控制器与伺服电机之间,让电机按设定的位置、速度或转矩目标运行。三种控制模式的区别,主要在于外部给它什么目标、由哪一层闭合相应控制环,而不是电机换成了三种不同结构。
位置模式也要调节速度和电流;速度模式不一定意味着整台机器不能定位;转矩模式更不能直接理解成恒速或精确恒力。要读懂这些区别,需要把驱动器、反馈和机械负载放在同一系统中看。
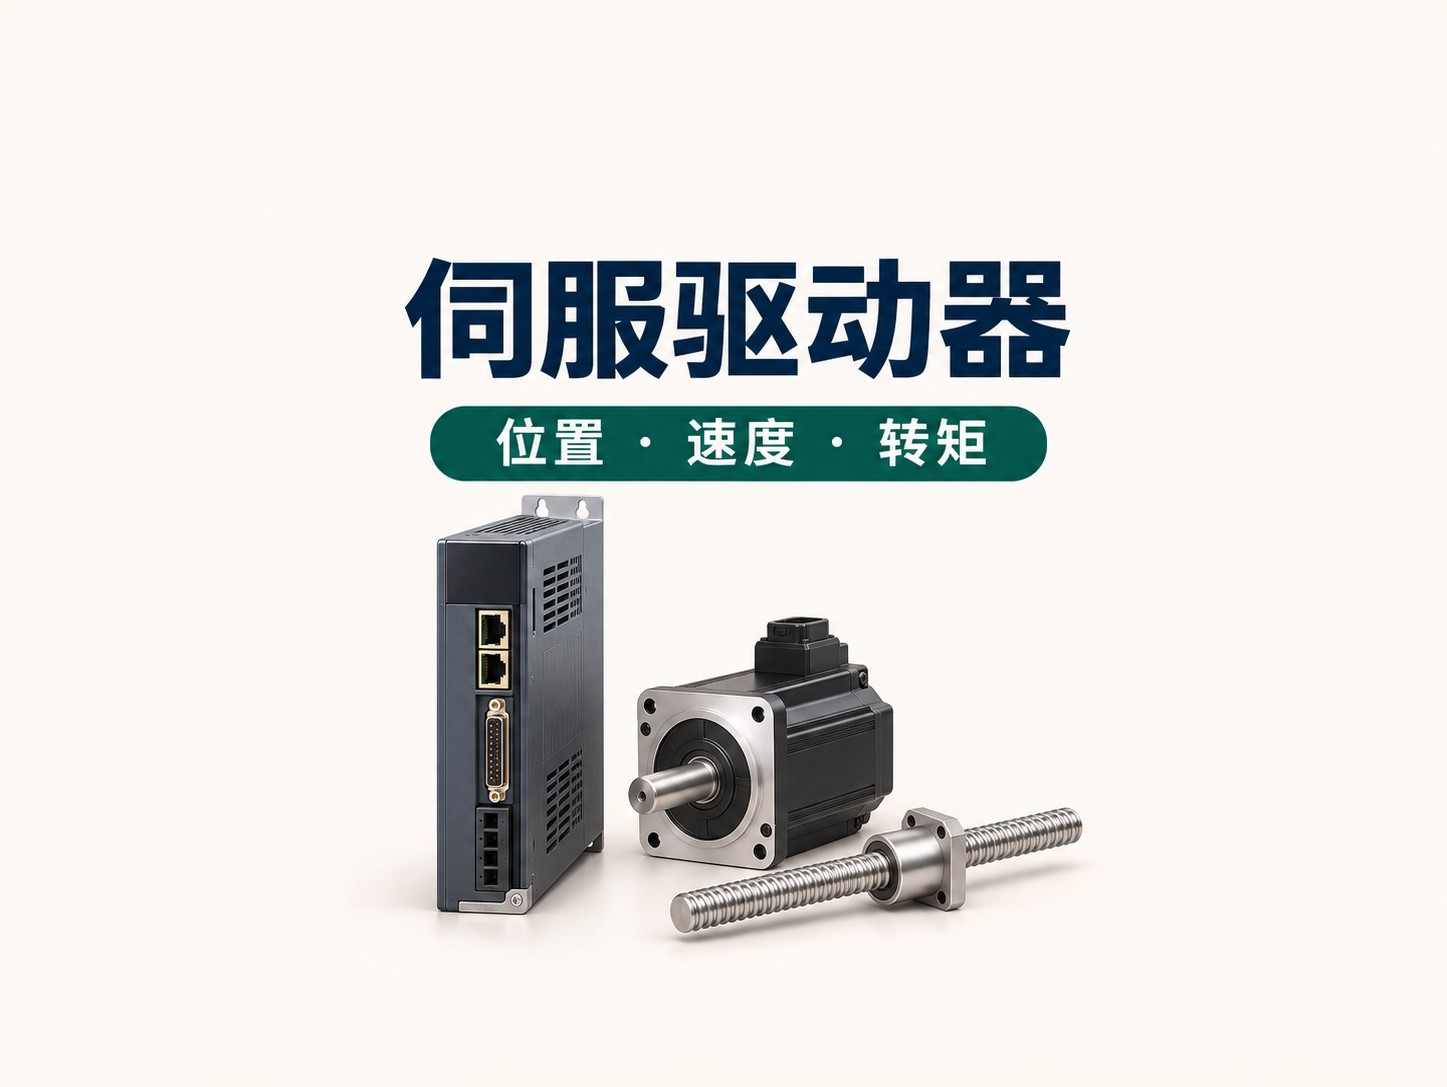
伺服驱动器在整套系统里做什么?
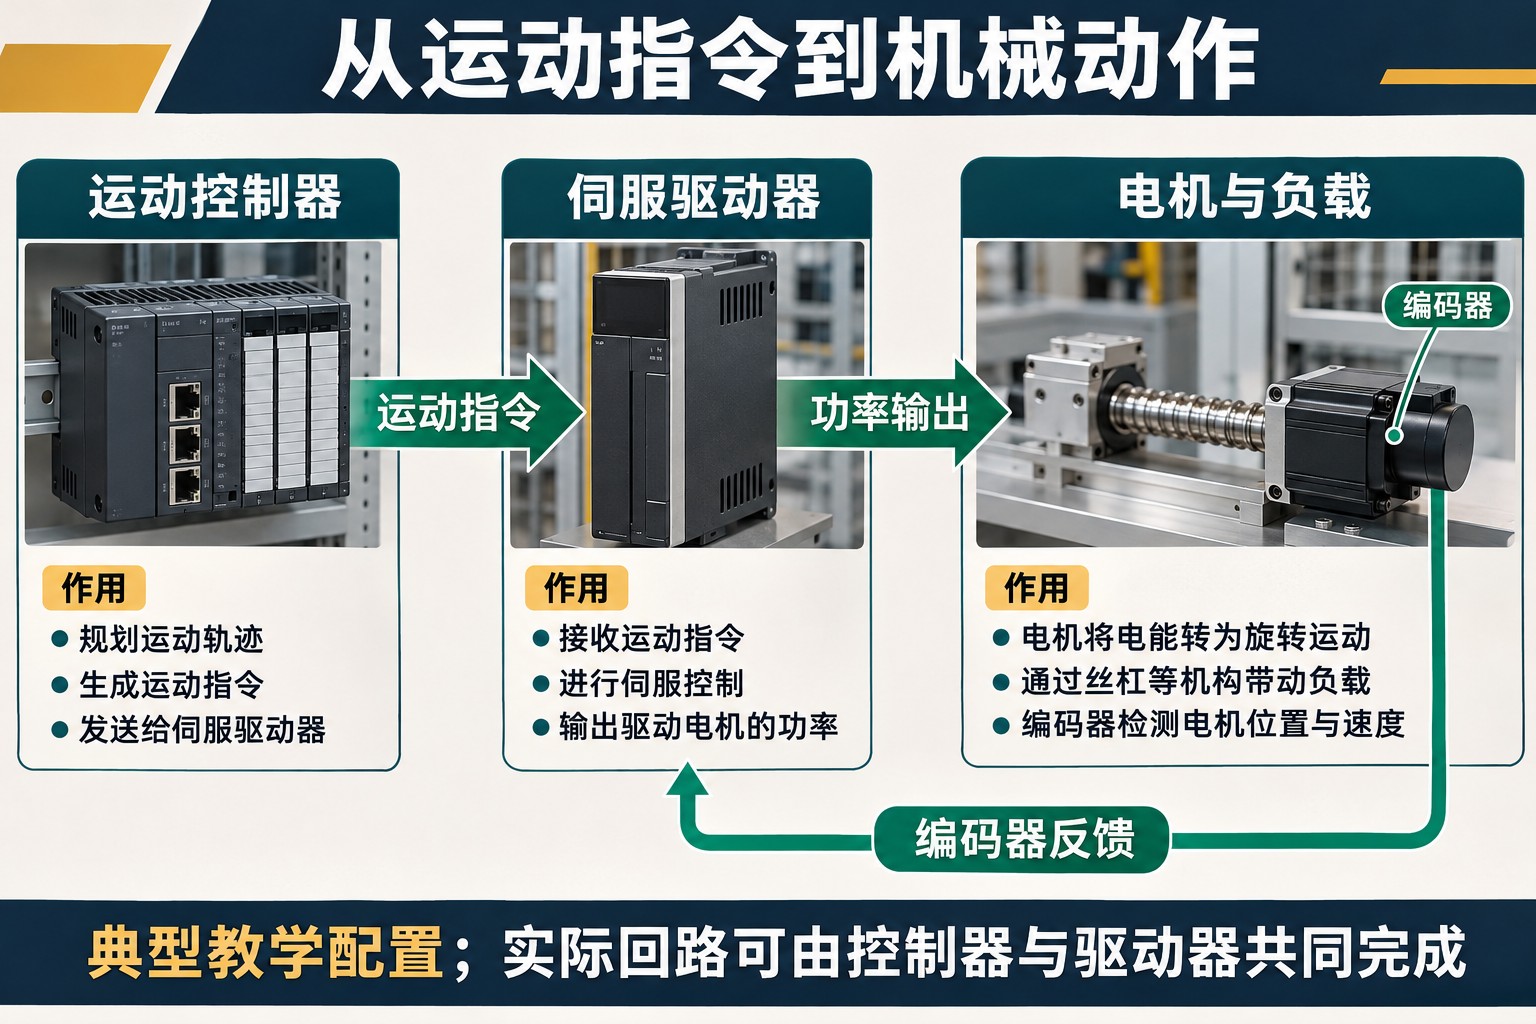
一套常见伺服系统中,运动控制器负责生成目标或运动轨迹,驱动器调节电机输出,电机通过联轴器、丝杠或其他传动机构带动负载。编码器等传感器把实际运动信息反馈回来,用于比较目标与实际状态的差异。伺服电机的结构与编码器作用可作为理解这一分工的基础。
驱动器不是单纯转发通信数据。它需要通过功率电子部分向电机提供受控电流,同时处理反馈、限值和运行状态。OMRON的技术说明指出,控制回路可由驱动器、运动控制器或两者共同处理,具体分配取决于系统要求。[1] 因而不能仅凭外观把一个驱动器看成能独立完成所有机械动作的“整机大脑”。
同样,驱动器也不是电机本体。前者负责电能变换与控制,后者把电能转成机械运动;两者还需要在电气参数、反馈接口和控制方式上相互匹配。
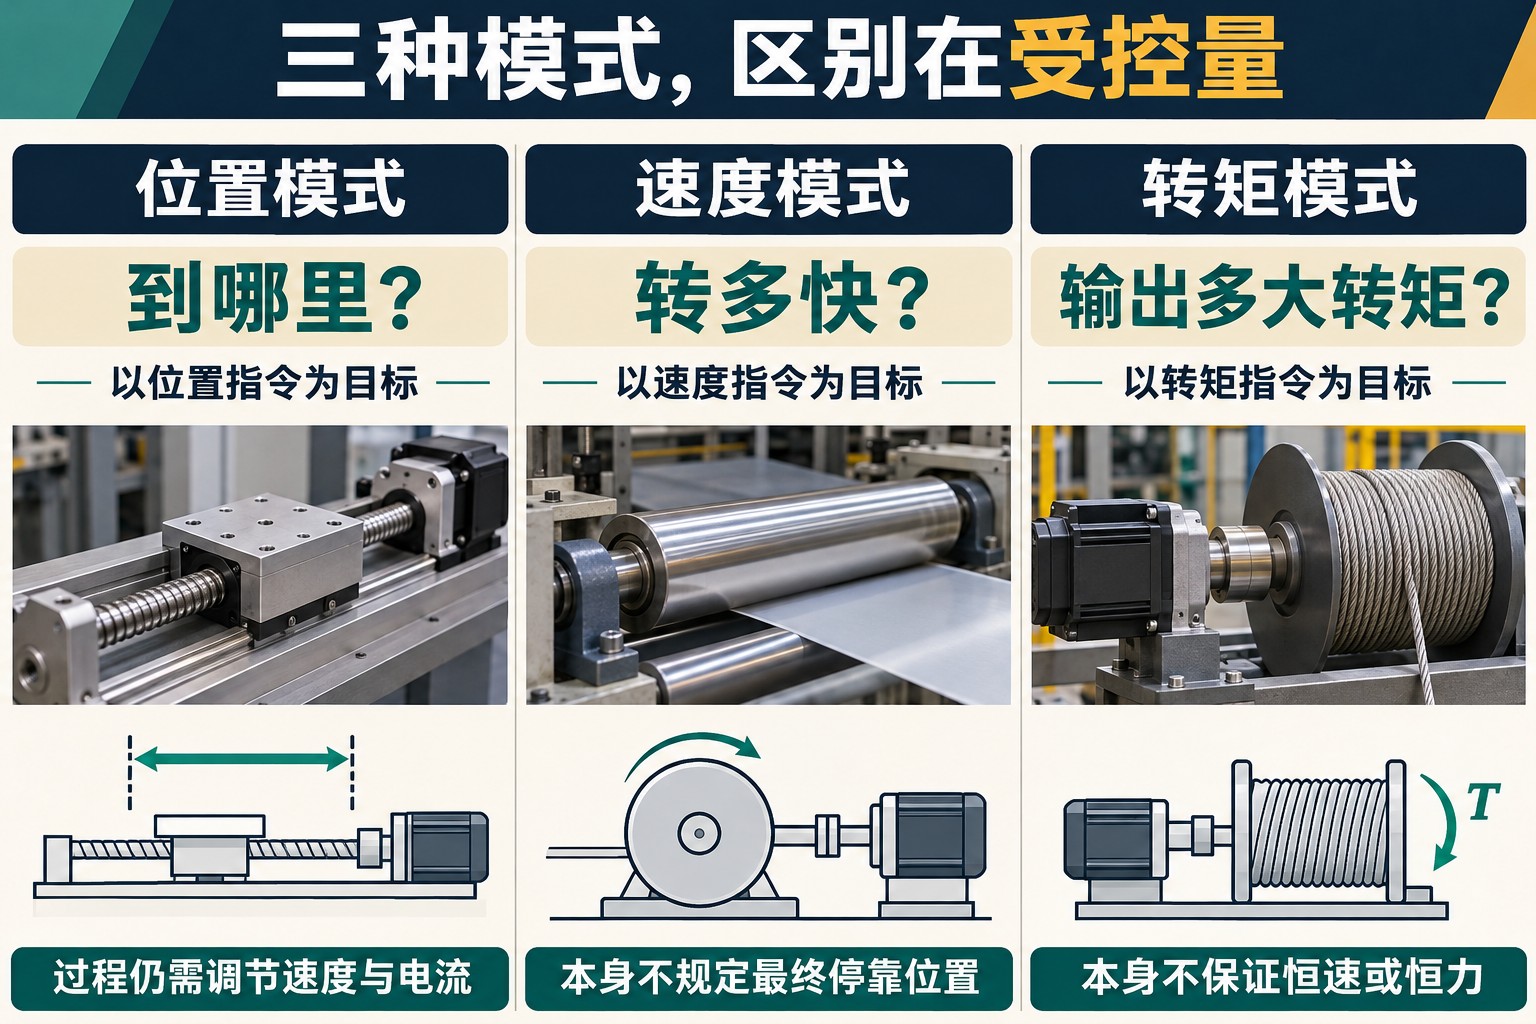
位置、速度、转矩模式的区别在哪里?
| 模式 | 主要给定目标 | 要追踪的量 | 不能仅凭该模式保证什么 |
|---|---|---|---|
| 位置模式 | 目标位置或连续位置轨迹。 | 实际位置与目标位置的关系。 | 不自动保证机械末端零误差,也不表示运动过程中无需调节速度和转矩。 |
| 速度模式 | 目标转速或速度轨迹。 | 实际速度与目标速度的关系。 | 单独的速度控制不规定最终停靠位置。 |
| 转矩模式 | 目标转矩,实际接口也可能以电流或额定转矩百分比表示。 | 与转矩相关的电流控制目标。 | 不自动保持恒速、固定位置或机械末端恒力。 |
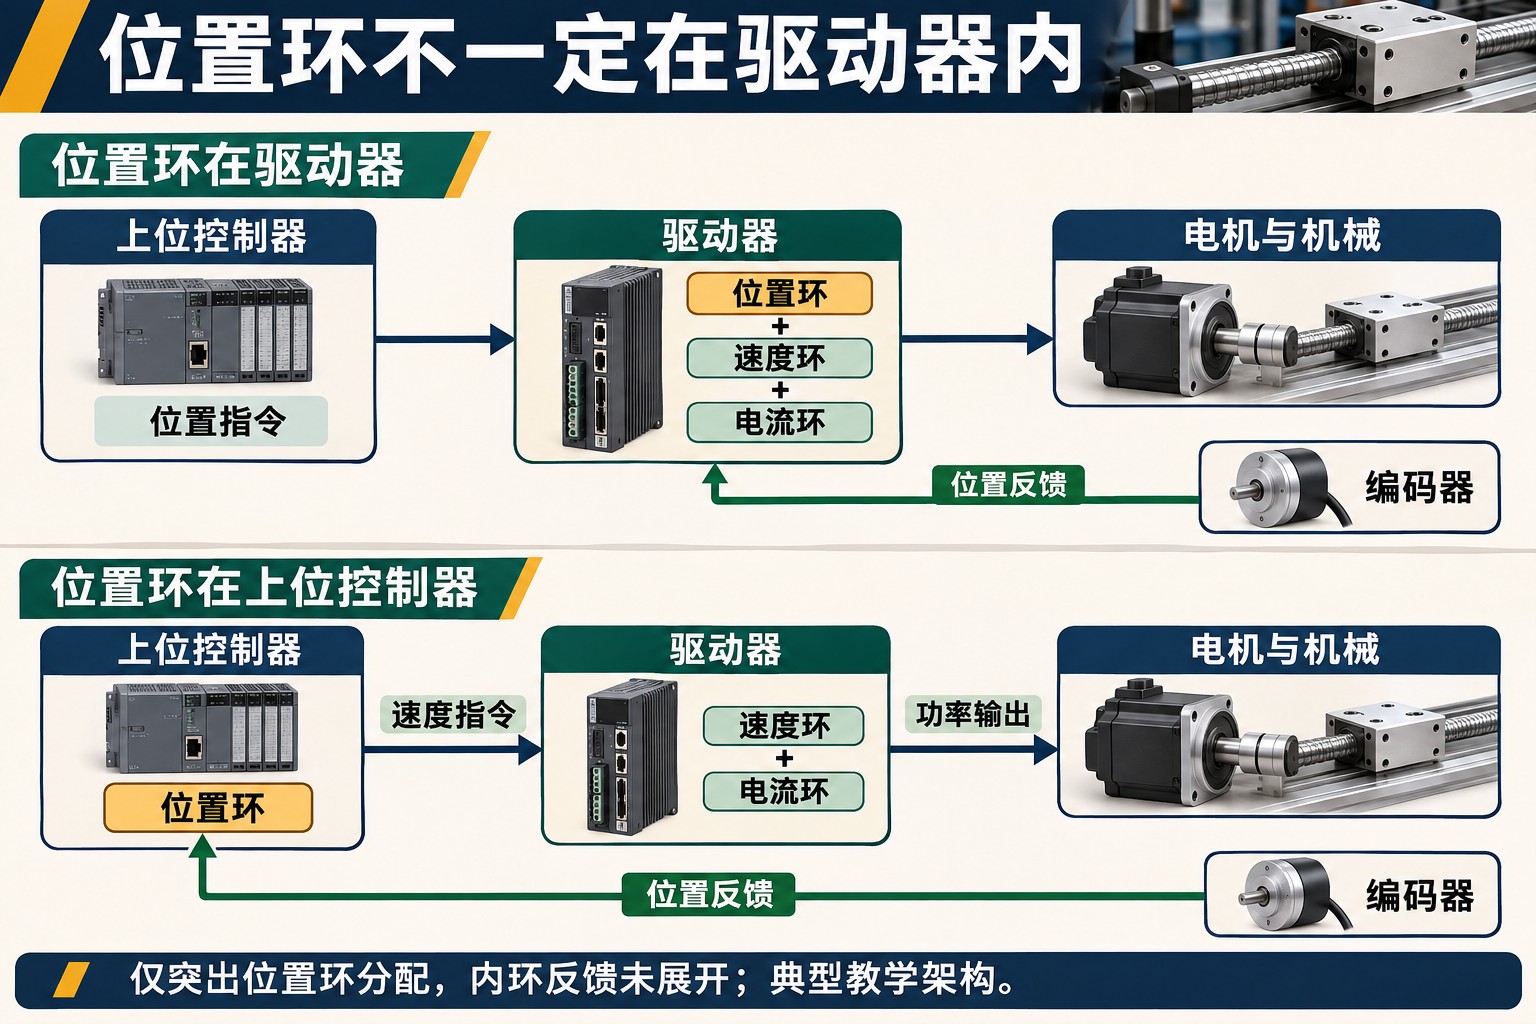
在常见的串级控制结构中,位置控制的修正会形成速度需求,速度控制再形成转矩或电流需求,电流环完成更内层的调节。位置模式使用这些内层控制来完成定位;进入速度模式时,驱动器接收速度给定;进入转矩模式时,则直接给出转矩相关目标。[1] 这是一种理解三者关系的典型架构,不代表所有产品的算法和回路位置完全一致。
位置模式:控制目标位置,也要处理运动过程
位置模式不仅是在终点比较两个坐标。运动过程中,系统持续追踪位置指令,并通过速度和电流调节推动负载接近目标。因此,定位动作仍涉及加速、减速、速度约束和转矩限制;如果指令变化超过实际能力,系统可能出现跟随误差,不能因为叫“位置控制”就假定每一时刻误差为零。
以丝杠滑台作教学说明:假设电机与丝杠直接连接、无减速机构,丝杠导程为5毫米/转,要让滑台移动10毫米,理想几何换算需要电机转动10 ÷ 5=2转。这只是指令与机械位移的换算,没有给出设备精度。
如果反馈只来自电机轴编码器,系统知道的是电机转到哪里;丝杠导程误差、传动间隙、弹性变形等并不会因此全部消失。使用直线编码器直接测量工作台位置,则能把末端位移纳入相应位置反馈。OMRON将这些分别作为半闭环与全闭环的典型配置说明。[1] 编码器分辨率描述能分辨多细,整机定位精度还取决于机械、测量与控制共同表现。
速度模式:保持转速,定位可以由外环完成
速度模式把目标转速与实际速度比较。当负载阻力增加时,为继续接近目标速度,控制器通常需要增加转矩相关的电流输出;当负载减小时则相应调整。若电流、转矩或电压等能力已到限制,实际速度仍可能偏离目标,模式名称并不构成恒速保证。
单独给定一个非零转速没有规定“转到哪一角度就停”。但上位运动控制器可以承担位置环:它根据目标位置和反馈位置计算速度指令,再交给处于速度模式的驱动器。这时驱动器闭合速度与电流环,而整条轴仍能执行定位。
例如,Beckhoff的文档明确说明,在CSV模式下可以由TwinCAT NC承担位置控制器的职责。[3][4] 这证明“驱动器当前接收速度目标”与“整轴是否做位置闭环”是两个层次的问题,不能只看一个模式名判断。
转矩模式:控制输出转矩,不直接等于恒力
转矩模式通常通过电机电流调节实现转矩目标。在适用的电机模型和工作范围内,转矩常数建立电流与产生转矩之间的关系;计算时还要区分有效值、峰值及驱动器采用的电流定义,不能把铭牌上的任意电流值直接代入另一口径。Kollmorgen的电机数据说明将转矩常数与规定电流口径关联。[5]
转矩与转速并非同一变量。如果驱动转矩大于负载阻力矩,差额会使转轴加速;若二者相互平衡,才可能保持当前转速。因此,空载时给定转矩可能导致转速上升。转矩模式不等于无需反馈:具体系统仍可能需要编码器信息进行换相、速度监视或其他控制;限速功能及模式切换条件也必须与系统实现对应。[6]
同样的卷轴转矩,为什么张力会变化?
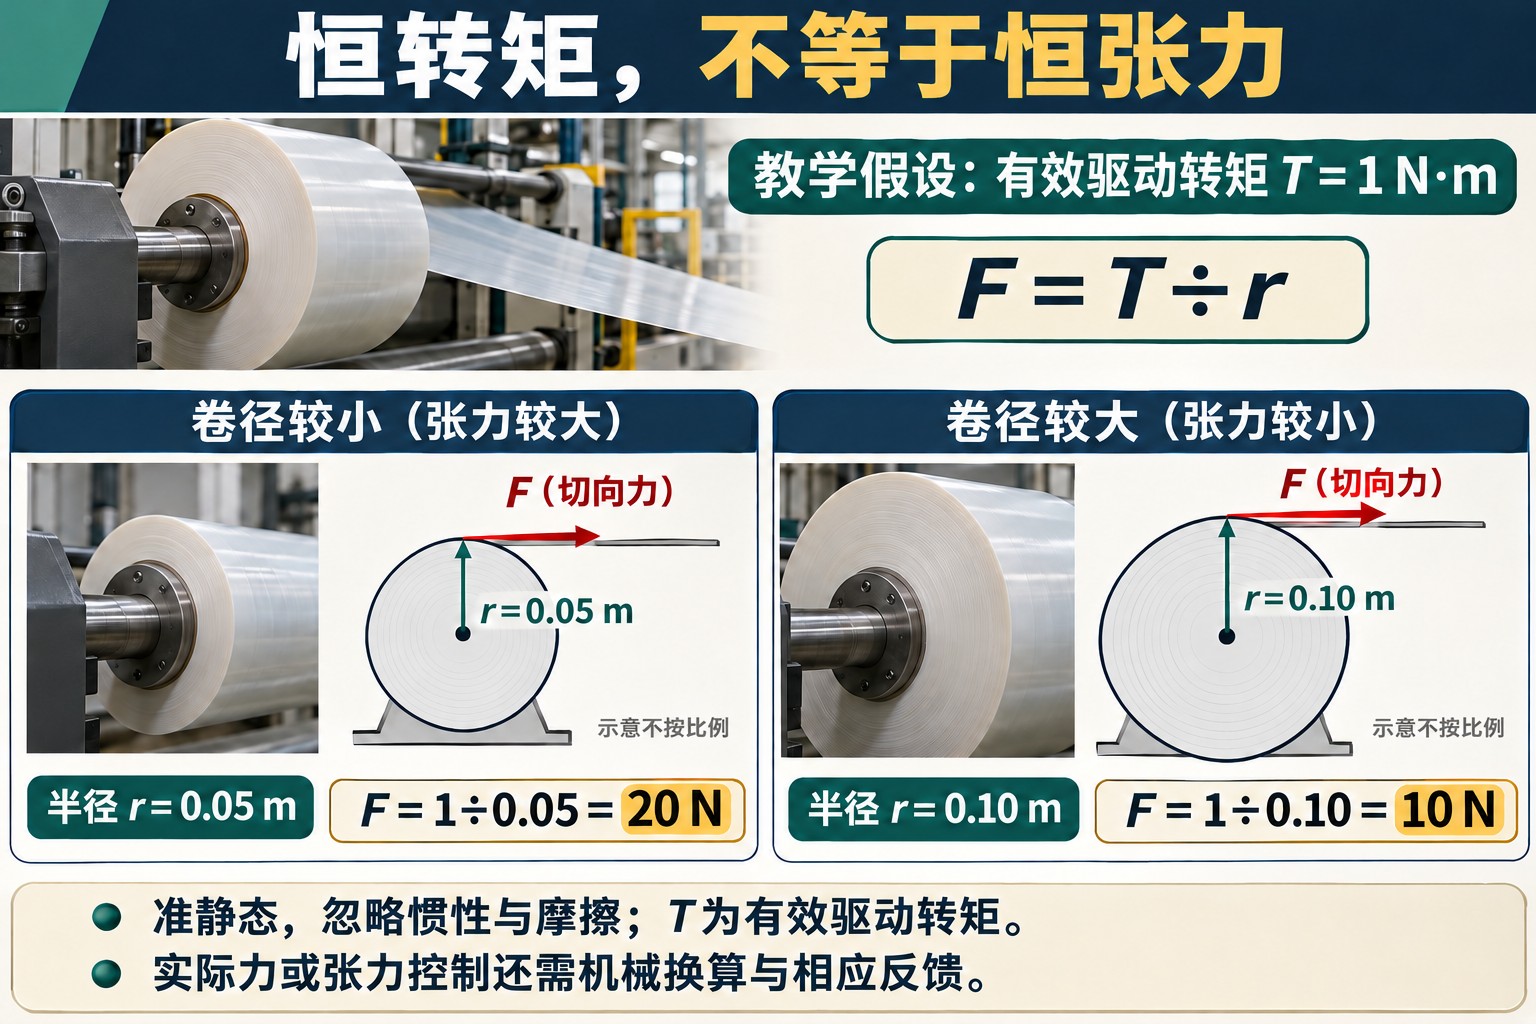
对中心收卷的简化准静态模型,卷材张力F、卷绕半径r和用于克服张力的有效驱动转矩T满足T=F×r。这里T指扣除传动和摩擦等损失后、作用于卷轴并用于平衡卷材张力的转矩;它不是把张力反力矩也算在内的所有力矩之和。准静态平衡时,后者接近零。Parker的收卷技术资料给出了转矩随张力和卷径变化的关系。[7]
作教学假设,令有效转矩T=1牛·米,忽略惯性和摩擦。当半径r=0.05米时,F=1 ÷ 0.05=20牛;半径增至0.10米时,同样转矩只对应F=10牛。若要维持20牛张力,后一个半径所需的有效转矩就要变为2牛·米。数值只用于说明机械关系,不代表某台伺服的额定能力。
实际张力、压装力或夹持力还受传动比、效率、摩擦、惯性和接触状态影响。需要控制这些机械量时,应建立相应换算,并根据目标精度采用适当的力或张力反馈;电机转矩估计不能无条件当作工件实际受力。转矩限制也不同于转矩控制:前者在其他运动目标下设置输出边界,后者把转矩作为主要给定目标。
控制模式和指令接口为什么不能混为一谈?
控制模式回答“控制什么量”,指令接口回答“目标怎样传进来”。脉冲、模拟量和工业通信网络是不同的信息传递方式,不能把它们与位置、速度、转矩三种模式逐一绑定。Kollmorgen的文档将Command Source与Operation Mode分别设置,也说明具体指令来源与模式之间存在产品定义的组合限制。[2]
在支持相应驱动配置的系统中,CSP、CSV和CST分别表示周期同步位置、速度和转矩模式。[4] 这些名称有助于识别周期交换的主要目标,但不能据此推断任意驱动器都支持全部模式,或所有系统的控制周期、限值和切换方式一致。
阅读一套架构时,可以把三个信息分开:上位系统发送的是位置、速度还是转矩目标;反馈送到哪里;哪个部件执行位置、速度与电流调节。涉及多轴协调、轨迹与同步时,还需要结合运动控制系统的职责理解,不能只看驱动器接口。
理解伺服表现,还要看哪些条件?
控制模式确定目标,实际表现则由闭环、机械和能力共同决定。遇到定位偏差、速度跟随不足或输出受限时,先明确观察的对象,比直接把问题归结为“模式不对”更有意义。
| 需要区分的条件 | 对结果的影响 |
|---|---|
| 指令位置与反馈位置 | 电机轴反馈正常,不代表机械末端不存在间隙或变形。 |
| 控制响应与机械负载 | 负载惯量、刚性和共振影响跟随表现,控制参数需与实际机构匹配。[8][9] |
| 连续能力与短时峰值 | 短时输出能力不能直接当作长期工作能力,发热及驱动器限流会约束可持续输出。[5] |
| 给定目标与限值 | 速度、转矩或行程受到约束时,原目标可能无法继续满足,需要结合运行状态解释。 |
读懂伺服驱动器的关键,是沿着“目标—回路—反馈—机械结果”核对关系:位置模式重点追踪位置,速度模式重点追踪速度,转矩模式重点调节输出转矩;末端精度、恒速能力和实际受力,都需要这条关系之外的具体条件支撑。
参考资料
- OMRON:Servomotors / Servo Drivers
- Kollmorgen:Using Command Source and Operating Modes
- Beckhoff:Position control with TwinCAT NC
- Beckhoff:Controller operation mode
- Kollmorgen:Motor Data Legend
- Beckhoff:MC_TorqueControl
- Parker:New Winding Technology for Converting Lines,第4页
- Kollmorgen:WorkBench Servo System Tuning
- Oriental Motor:Servo Motor Technology
评论留言
暂时没有留言!