激光跟踪仪与常见三坐标测量机都能获取空间坐标,再计算尺寸和几何关系。主要区别在于坐标怎样取得、测量空间怎样建立:跟踪仪用角度和距离定位目标,便于围绕大型工件布站;常见接触式三坐标依靠机械轴运动和测头,在规定工作空间内探测零件表面。
本文把“三坐标”限定为常见桥式、龙门式接触三坐标测量机(CMM),把跟踪仪重点限定为使用反射靶球或配套触测附件的系统。跟踪仪本身也属于三维坐标测量设备,不能把两者理解成“能测三维”与“不能测三维”,也不能简单等同于非接触与接触的区别。
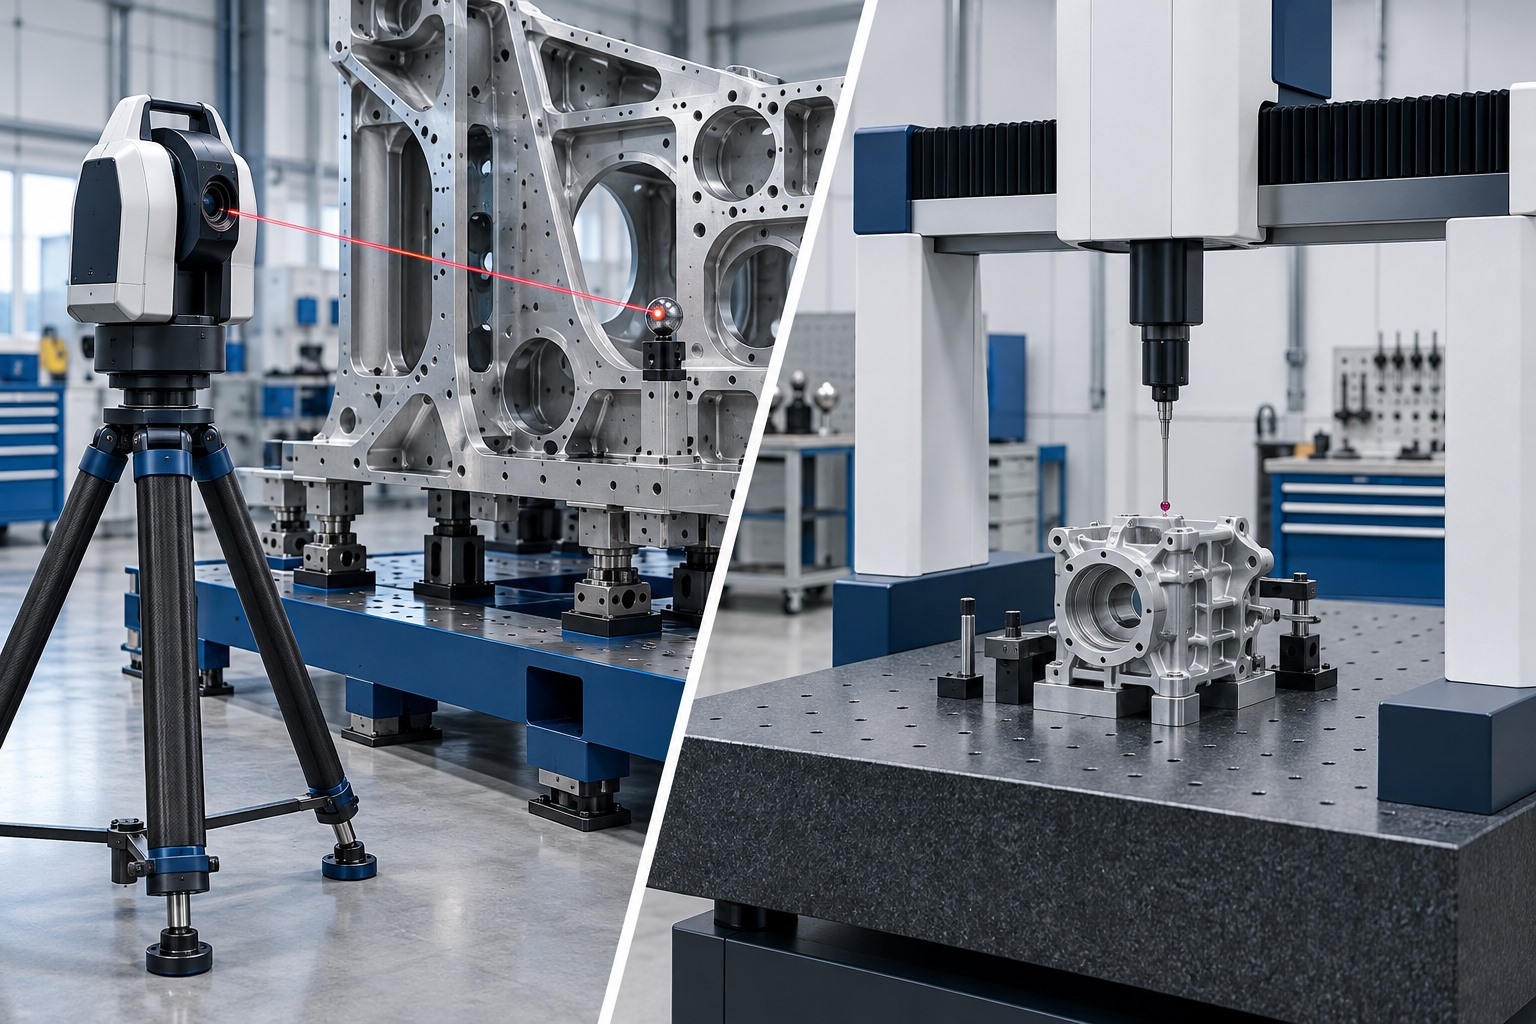
两种设备怎样得到测量点的坐标?
激光跟踪仪:两个角度与一个距离确定目标位置
常见激光跟踪仪向球形安装回射器(SMR,常称靶球)发射光束,接收返回光,并使测量头持续指向目标。测角系统获得水平方向和竖直方向的角度,测距系统获得仪器到目标的距离;这三个量先构成球坐标,再换算为三维直角坐标。
测距可采用激光干涉、绝对测距或相应组合技术,具体取决于系统。NIST研究人员的激光跟踪仪综述将测距单元、双轴转动机构、跟踪机构、环境传感器和目标列为关键组成,不能把这类仪器笼统解释成通过拍照或三角测量得到所有坐标。
跟踪仪直接定位的是靶标参考点,使用SMR时通常对应靶球中心。球心不等于工件表面的接触点。把球放在平面上测量,或者把球放进孔位适配座中定位,都需要知道球半径、座或适配器的偏置及其几何关系,才能把靶球坐标转换为想评价的工件特征。忽略这些关系,测得的是目标的位置,未必是图纸要求的位置。
接触式CMM:三轴位置与测头信息共同确定表面点
桥式、龙门式CMM通过坐标轴移动测头,由光栅尺等位置测量系统提供轴的位置。触发式测头在测针接触工件并触发时记录数据;扫描式测头则在相应接触过程中连续获取测量信息。软件结合轴位置、测头信息和测针参数,求得表面点坐标。
这里同样存在“测针球心”与“表面接触点”的区别。测针需要先完成相应的校准,确定有效球径、位置及不同测针配置之间的关系,再进行测针半径等补偿。Renishaw的测针资料介绍了利用已知尺寸参考球建立这些参数的方法。仅知道三根轴的读数,还不足以得到正确的工件表面坐标。
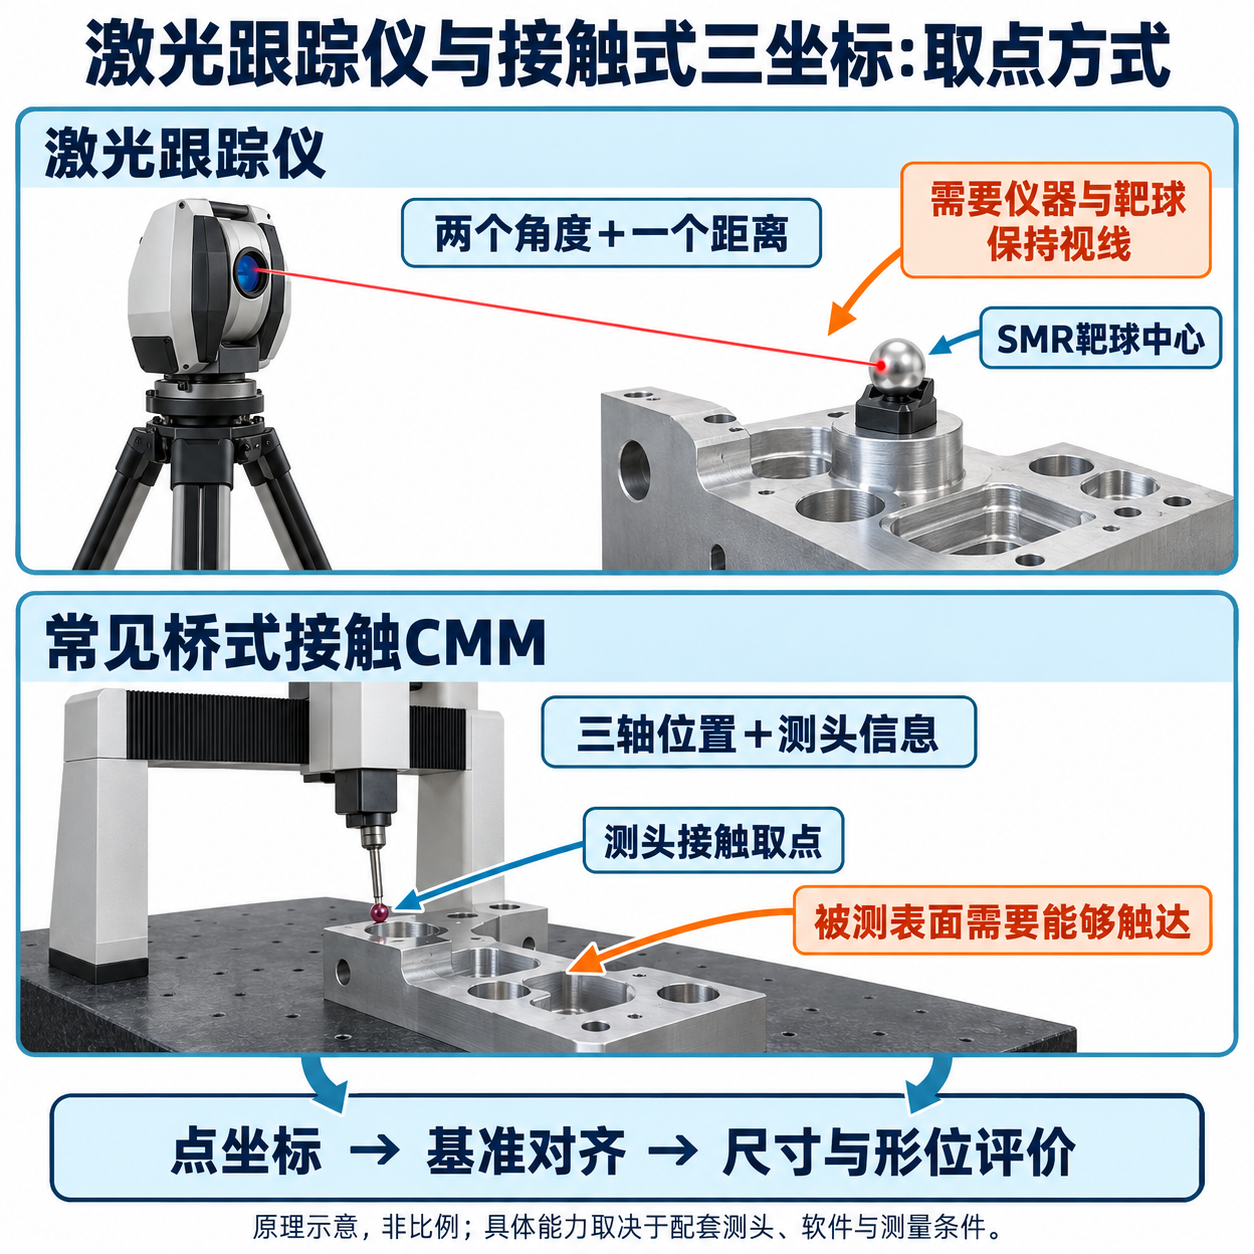
无论坐标来自哪种设备,软件都要用点集构建平面、圆、圆柱等几何要素,再依据图样评价尺寸、方向、位置或轮廓。取点覆盖不足、基准不一致或评价方法不合适,都可能使结果失去可比性。三坐标的基础取点与拟合过程,可参见三坐标测量机的工作原理、结构与应用。
测量空间、视线与测头触达有什么差别?
| 比较项目 | 激光跟踪仪 | 常见桥式、龙门式接触CMM |
|---|---|---|
| 空间范围 | 围绕仪器站位建立测量空间,可通过布站与转站覆盖大型对象。 | 受机器行程、结构和可用测量空间约束,龙门结构也可面向大型工件。 |
| 取点条件 | 仪器与被跟踪目标之间需要满足视线、目标朝向等条件。 | 测针须能进入测量位置,测杆、测头和机器结构还要避免干涉。 |
| 测量组织 | 适合把设备带到工件旁,测量分布较广的基准和装配特征。 | 在可控装夹与工作空间内,可按程序重复探测孔、面及其他特征。 |
跟踪仪的光束到达靶球,不代表它能直接穿过工件测量背面。人员、夹具或工件本身遮挡光路时,需要改变目标或仪器位置,或采用合适的配套附件。能重新锁定目标,也不等于原先看不到的表面已经获得测量数据。
配套手持测头可以扩展触达能力。例如,具备相应六自由度测量能力的系统,可取得手持测头的位置与姿态,再利用已知针尖偏置计算接触点;针尖可进入某些不直接对着跟踪仪的部位,但被跟踪的目标仍须满足系统的观测条件。这种能力来自完整的附件与测量方案,不能默认每台跟踪仪配一个普通SMR就能实现。
CMM不要求仪器从远处直接“看见”接触点,因此可通过合适的测针姿态探测孔壁或侧面。但它也不能测到所有内腔:入口尺寸、孔深、测杆长度、接近方向以及装夹遮挡都会限制触达。换成长测杆虽然可能够到目标,也会改变测针挠曲和测量表现。
为什么两者都要对齐基准,跟踪仪转站还要重新配准?
仪器坐标系描述点相对于设备的位置,图纸则通常要求点或特征相对于工件基准的位置。零件在CMM台面上转了一个方向,或者跟踪仪换到工件另一侧,原始坐标都会变化,但工件本身不一定变化。基准对齐的作用,是把这些测量点转换到与设计要求一致的坐标框架。
例如,评价安装孔相对于底面和定位特征的位置,需要先建立这些基准关系,再计算孔的位置偏差。若一组数据按图纸基准对齐,另一组数据采用自由最佳拟合,两者的“位置偏差”可能回答不同问题。最佳拟合可以用于合适的形貌比较,却不能自动代替图纸规定的基准体系。
跟踪仪转站后,通常要从新站重新测量一组与原站共用、保持稳定的参考点,求出两个站位坐标系之间的平移和旋转关系,才能把前后数据放在一起。Hexagon的多站网络测量说明强调公共点需要被多个站位看到,并在测量期间保持稳定。
公共点的测量有误差,求出的平移和旋转也就有不确定度;这部分影响会继续传到新站测得的点。公共点分布过于集中、几何关系不利,或参考点在两次观测间移动,都会削弱坐标传递。即使公共点的拟合残差很小,也不能仅凭它证明远处所有被测特征都具有同样的准确程度。
因此,转站新增了配准环节的不确定度来源,但不意味着多站结果必然比单站差。合理布置的多站网络可以通过冗余观测改善坐标估计;最终效果取决于布点、站位、观测质量和数据处理。应评价完整方案,而不是只数转站次数。
精度怎样比较,环境为什么会改变结果?
不能用某台跟踪仪的测距指标,直接对比另一台CMM的空间长度测量指标。跟踪仪的三维结果同时受到距离与角度测量影响;相同的角度偏差,在较远处会造成更大的横向位置偏差。CMM的结果也不只取决于轴位置读数,还包含机器几何、测头、测针、装夹与测量策略的影响。
比较时应落实到同一个被测特征和同一组条件:测量长度与空间位置、温度、所用SMR或测针、单站还是多站、取点范围以及基准和评价方法都要对应。最大允许误差、重复性与某次任务的测量不确定度不是同一概念;设备通过性能验证,也不会自动给出当前孔径或位置度结果的不确定度。
两类设备都受温度和振动影响。工件、测量机结构或跟踪仪支架发生热胀冷缩、位移,测得的几何关系就可能变化。ZEISS关于CMM测量误差的说明也把环境、装夹、测针和测量策略纳入完整测量系统,而不是只评价机器本体。用于车间的设计可以提高适应性,但不等于任何现场条件都不会影响结果。
跟踪仪还有长光路的环境问题:空气温度、气压和湿度会影响折射率,进而影响距离测量;局部热气流和沿途不均匀的空气状态,也未必能由仪器附近的单点环境读数充分代表。NIST的跟踪仪测距校准说明包含光路上的温度、气压与湿度修正。这与工件自身的热变形是两个不同来源,不能只补偿其中一个就认为温度影响已消除。
有意义的结论应是“这套测量方案能否支持当前尺寸或形位公差的判断”,而不是脱离工件、长度和环境,给出“跟踪仪统一精确到多少、三坐标统一精确到多少”的排名。
具体任务中,两种方式各适合解决什么问题?
大型设备安装与工装调整:连接分散的空间基准
设备安装或大型工装调整时,底座、定位点和安装接口可能分布很广,整套结构也难以搬进测量机。跟踪仪可以在现场测量参考点和可达的目标,建立统一坐标框架,计算安装点的偏移,并在调整后复测。它的价值在于把分散位置联系起来,而不只是测一个很长的距离。
此时应区分工件真的移动与参考网络发生漂移。调整过程中保留稳定的参考点并复核,才能使前后偏差有共同依据。若使用大型龙门CMM完成类似任务,则需要相应的空间包络、装载和支撑条件,不能仅因工件“大”就认定它完全不能测。
箱体孔系与批量零件检测:反复探测可达特征
对能进入测量空间的箱体,接触CMM可以按程序在孔壁不同位置取点或扫描,建立孔径和轴线,再对照基准评价孔距、方向与位置。多件零件采用一致的装夹、测针和评价程序,有利于比较同一特征在不同件之间的变化。
跟踪仪也可能通过孔位适配器或配套手持测头取得相关信息,但“测到了孔的位置”不等于“测出了整个孔的形状”。定位座可以把孔位与靶球联系起来,却不能仅凭一个靶球中心评价孔壁的圆度或圆柱度;这些问题仍需要相应的表面采样与评价方法。
同一大型法兰检测:按特征分配测量任务
一个大型法兰既可能要求检查整体安装位置,也可能要求评价端面平面度、孔距或局部配合孔。跟踪仪可围绕大型结构组织整体坐标与安装关系测量;具备合适空间和测针条件的CMM,则可针对相应孔、面重复取点或扫描。两类方式的任务可以重叠,也可以互补。
如果要比较两份报告,应先统一支撑状态、温度、基准和被测特征的定义,再看采样及评价方法是否一致。重力、装夹或温度使零件状态改变时,数值差异未必来自某一台仪器“测不准”。尺寸与几何测量在整体检验中的位置,可结合工业检测的主要方法理解。
激光跟踪仪与接触式CMM的差别,最终落在测量链上:目标或测针怎样接近特征,坐标怎样连接到基准,误差怎样传到所需结果。把这几个关系说明白,才能判断某项任务由哪种方式完成更自然,以及结果是否足以支持图纸要求。
参考资料
- NIST研究人员:Laser Trackers for Large Scale Dimensional Metrology: A Review,目标、手持附件、多站测量与任务不确定度相关章节。
- Renishaw:Precision styli,Calibrating styli。
- Hexagon:PC-DMIS,Using Bundle Alignments。
- ZEISS:How to prevent common CMM inspection errors。
- NIST:Ranging Tests for Laser Trackers。
评论留言
暂时没有留言!