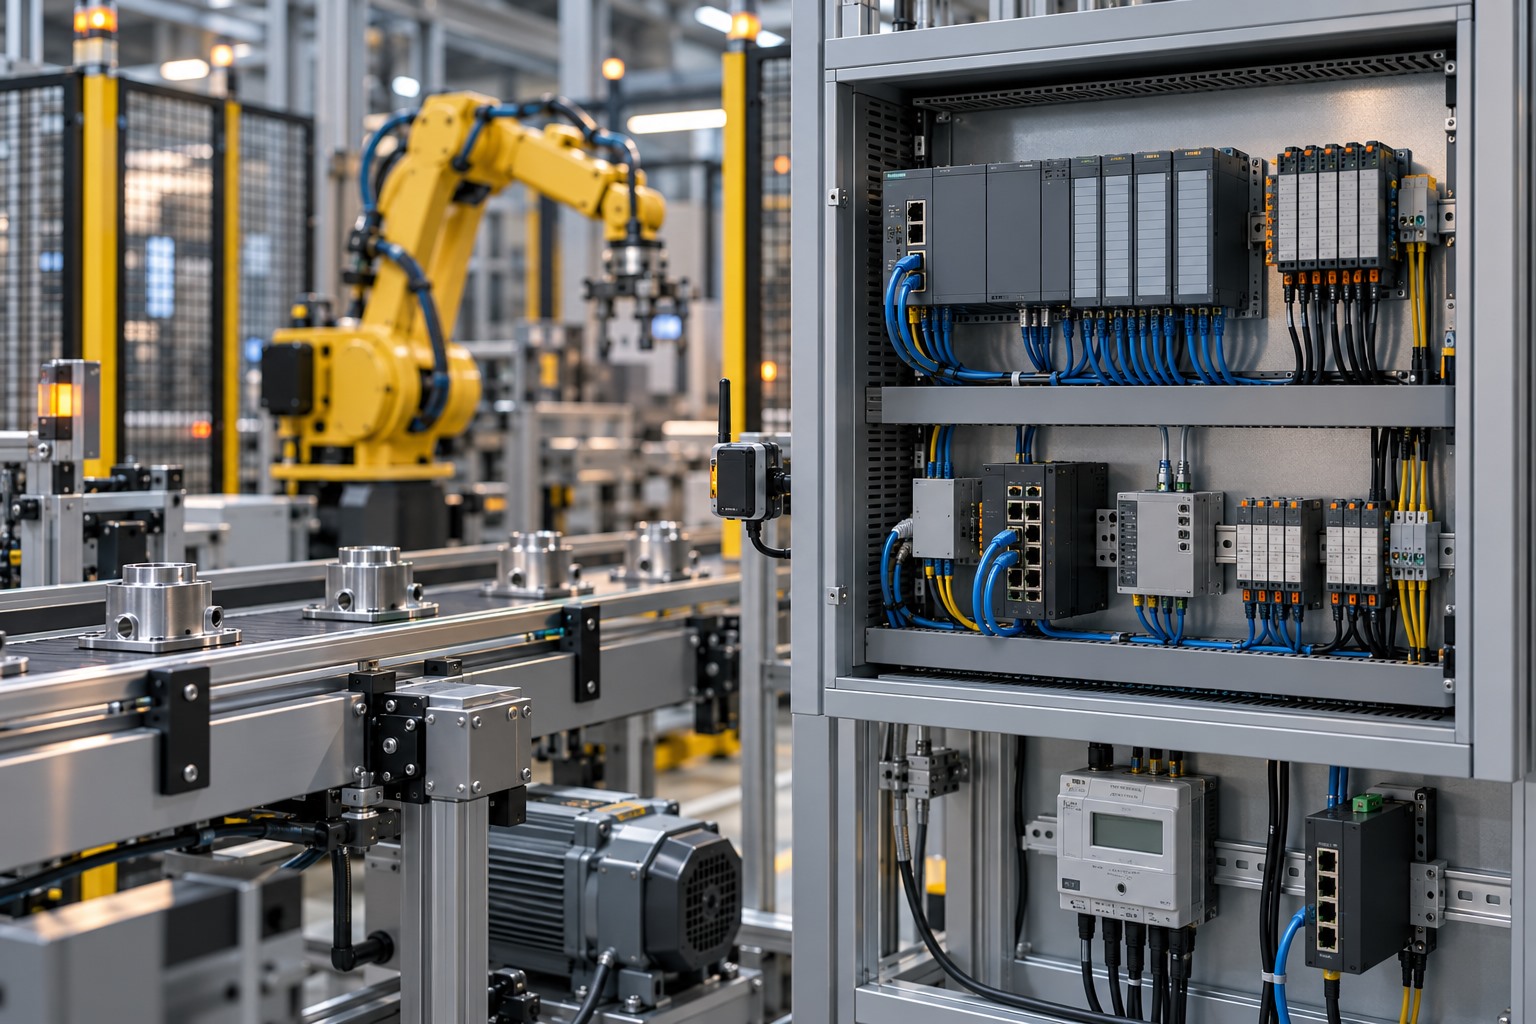
工业通信协议规定设备怎样组织、发送和解释数据。常见现场通信包括Modbus RTU、PROFIBUS、CANopen等总线通信,以及PROFINET、EtherCAT、EtherNet/IP、Modbus TCP等基于以太网的通信;无线场景还涉及Wi-Fi、5G等连接技术,以及WirelessHART等面向工业仪表的协议。它们承担的任务可能是传送控制指令、同步运动、采集状态,也可能是向生产管理系统提供数据。
这些名称不能只按“有线或无线、速度快或慢”排列。接口能连接,不代表双方理解同一种报文;收到一个数值,也不代表已经知道它的单位和用途。理解工业通信,需要把连接方式、报文规则、数据含义和时间要求放在同一个实际任务中看。
通信介质、接口、协议与信息模型有什么区别?
介质是信号经过的物理载体,例如铜缆、光纤和无线电。接口与底层通信技术解决信号怎样传输、设备怎样接入等问题:RS-485主要规定电气接口特性,以太网涉及物理层和数据链路层,并不只对应一种插头或线缆。
协议进一步约定通信参与者的行为、报文格式、寻址和读写方式。例如,Modbus规定功能码与数据访问规则,RTU方式规定串行报文的组织和校验。Modbus组织的串行规范明确区分了协议与RS-485、RS-232等物理接口。因此,“设备带RS-485”不能直接推导出“设备支持Modbus RTU”。
信息模型则描述数据代表什么对象、具有什么属性,以及对象之间的关系。一个温度值可以属于某台电机的某个测点,并附带单位、时间和有效状态。OPC Foundation将信息建模列为OPC UA的重要能力:系统不仅交换数字,还能通过约定模型表达数字的含义。接口、协议和信息模型可以相互配合,但不能当作同一层面的替代品。
现场总线怎样连接控制器与现场设备?
现场总线用于控制器与分散在现场的传感器、执行机构、仪表等交换数据。它把许多单独信号组织为数字通信,同时传输状态和诊断信息。工程中常把传统串行总线与工业以太网分开讨论;这是常用技术分类,并不意味着基于以太网的现场通信不再承担现场总线的功能。
Modbus RTU适合用来理解仪表采集过程。例如,上位采集设备向指定地址的电表发出读寄存器请求,电表返回对应数据;采集设备再按电表的寄存器定义解释电量和功率。同一串行网络的传输模式、波特率和校验设置需要匹配。设备数量、请求长度、响应时间和重试都会影响一轮采集的用时,并不是接上RS-485就能获得固定刷新周期。
PROFIBUS DP体现了分布式I/O的通信需求。控制器通过总线交换远程I/O和驱动等设备的数据,把现场输入提供给控制程序,再把输出命令传给相应设备。PI的PROFIBUS技术说明还区分了通信协议、传输方式和应用行规;过程仪表、驱动等设备的功能约定也要匹配。不能仅凭“都是PROFIBUS设备”便忽略设备功能与配置。
CANopen在CAN之上提供应用层协议与设备规范。CiA的技术说明将过程数据、配置和网络管理等通信分别定义。以经典CANopen为例,PDO用于传送控制与状态数据,SDO用于访问设备对象字典中的参数。因此,一台搬运设备可以通过PDO交换驱动目标值和运行状态,通过SDO读取或设置相应参数;具体传哪些对象仍需按设备能力和映射配置。带CAN接口,并不等于已经具备相同的CANopen功能。
工业以太网如何处理周期控制与运动同步?
工业以太网利用以太网技术连接工业设备,但不同协议组织数据的方式不同,支持的实时机制也不同。以太网链路的传输速率,不能单独证明控制数据会按时到达。
PROFINET把控制器与I/O设备的周期数据交换、按需诊断等通信区分开来。PI的技术说明介绍了普通TCP/IP通信、实时通信RT,以及面向高精度同步任务的IRT机制。周期I/O关注的是输入、输出按设定更新周期交换;多轴运动还可能要求不同设备在约定时刻一致地采样或执行,因而需要相应的同步机制、硬件和配置。不能把这些能力视为所有PROFINET设备默认具有的同一功能。
EtherCAT采用报文经过设备时读取和写入过程数据的处理方式。涉及同步的应用还可利用分布式时钟:支持该功能的设备校准本地时钟,然后依据共同时间执行采样或输出。Beckhoff的分布式时钟技术说明解释了参考时钟、传输延迟补偿和同步触发的关系。这使“各设备何时动作”不必简单等于“各设备何时收到报文”,但仍要求控制端、设备及应用配置支持相应功能。
EtherNet/IP在以太网及相应网络通信之上承载通用工业协议CIP。ODVA的技术概览区分了I/O隐式消息与显式消息:前者按预先建立的通信关系交换控制和状态数据,后者用于参数配置、诊断等请求与响应。例如,控制器可以通过I/O连接交换阀岛输出和反馈,再通过显式消息读取设备诊断信息。它是具有明确消息与设备角色的工业网络技术,并不是所有“以太网加IP通信”的统称。
Modbus TCP则把Modbus消息交换用于TCP/IP网络,常见任务是读取设备状态、仪表数据或参数。它与Modbus RTU共享许多应用层访问概念,但传输封装和连接方式不同。换成以太网并不会自动消除设备处理、请求排队和网络负载带来的延迟,也不会自动获得多轴同步能力。
无线通信适合承担哪些工业任务?
无线连接适合移动设备、临时测点、难布线位置及分散监测节点等场景。Wi-Fi和5G可以为终端提供网络连接,但应用双方还需要匹配的数据协议、设备身份和字段定义。例如,监测节点通过Wi-Fi接入网络之后,边缘软件仍需知道怎样接收和解析它上传的温度或振动数据。
WirelessHART是更具体的工业无线协议。FieldComm Group的技术介绍说明,它面向过程自动化,利用网状网络传递现场仪表数据,由网关连接上位应用,网络管理器负责通信调度和路由等工作。它可以用于分散仪表的过程量和设备状态采集,不能与Wi-Fi或另一种工业无线协议仅凭“都是无线”就直接互换。
无线也并非只能做监测。NIST的《工业无线系统部署指南》把监测、监督控制和反馈控制都纳入应用范围,同时强调各任务的时延、数据送达可靠性和规模要求不同。现场金属遮挡、干扰、并发负载以及移动过程中的覆盖变化,都可能影响结果。是否承担控制任务,要验证相关工况下的数据能否在要求时限内到达,以及数据中断时应用怎样处理;宣传中的峰值速率或理想时延不能替代这一判断。
实时性、周期、抖动和带宽分别说明什么?
| 概念 | 说明的问题 | 对任务的影响 |
|---|---|---|
| 带宽与吞吐量 | 链路的数据传输能力,以及实际单位时间送达的数据量 | 关系到图像、日志等大数据量能否持续传输;不等于每条控制消息的到达时限 |
| 更新周期 | 相邻两次数据更新的间隔 | 决定控制程序多频繁获得新数据;要结合设备采样和实际更新情况理解 |
| 时延 | 数据或事件经过所定义路径所需的时间 | 读取旧状态再快速传输,仍可能让控制器得到过时信息 |
| 抖动 | 时延、周期或事件时刻相对约定值的波动,比较时需明确对象 | 平均速度相同的网络,也可能因波动不同而影响协调动作 |
实时性关注的是结果能否在任务规定的时限内交付。两个伺服轴协调运动,除了及时收到目标值,还要保证执行时刻的同步;能耗报表则通常更重视读数、时间和统计周期对应正确。把这两种任务都称为“实时数据”,容易掩盖需求差别。
通信更新周期也不是整机响应时间。一个物料到位信号,要经过传感器响应、输入采集、网络传输、控制程序处理、输出更新和执行机构动作。每个环节都有时间开销,通信只占其中一段。传感器、控制器与执行机构的关系,可结合工业自动化的系统组成与控制原理理解。
为什么同样的网口甚至同样的协议仍可能无法互通?
首先是报文和角色要匹配。两个设备都有以太网口,并不表示它们都支持PROFINET、EtherCAT或Modbus TCP。同样支持某协议,也要分清谁发起请求、谁提供数据,或谁是控制器、谁是I/O设备。两个仅提供服务的端点,通常还需要相应客户端或控制端来建立所需交换关系。
其次是设备配置与数据映射要一致。以PROFINET为例,工程工具通过设备描述文件获得设备模块等信息,再把配置交给控制器。以Modbus为例,功能码规定怎样访问数据,却不统一规定每台设备的某个寄存器代表什么。Modbus应用协议规范明确将数据模型与设备应用的具体映射交给设备实现。
一个简化教学例子是:某温度寄存器读到整数253,设备定义规定缩放系数为0.1、单位为摄氏度,解析后才是25.3℃。若读错地址,或把有符号整数、跨寄存器的数据顺序、缩放规则解释错,即使通信没有报错,显示的测量值也可能错误。这个例子不对应任何真实厂商的寄存器地址。
网关能转换部分通信关系,但不会自动补齐所有语义和时间特性。透明转发类网关与轮询采集、缓存再发布的网关工作方式不同。后者即使很快响应上位请求,也可能返回上一次轮询留下的数值,因此还要传递或约定更新时间、有效状态和超时含义。网关增加的排队、采集与转换过程需要计入时延;把一项数值从EtherCAT映射到另一协议,也不能据此认为原有时钟同步关系一并保留。
一条装配线如何组合使用不同通信方式?
以下是假设教学场景:一条装配线有送料与定位机构、分布式I/O、能耗电表、温度监测节点,以及接收生产状态的MES。设备已具备对应接口和协议角色,各项数据映射已经配置。四类通信分别服务不同任务,并不是把四种协议串成一条链路。
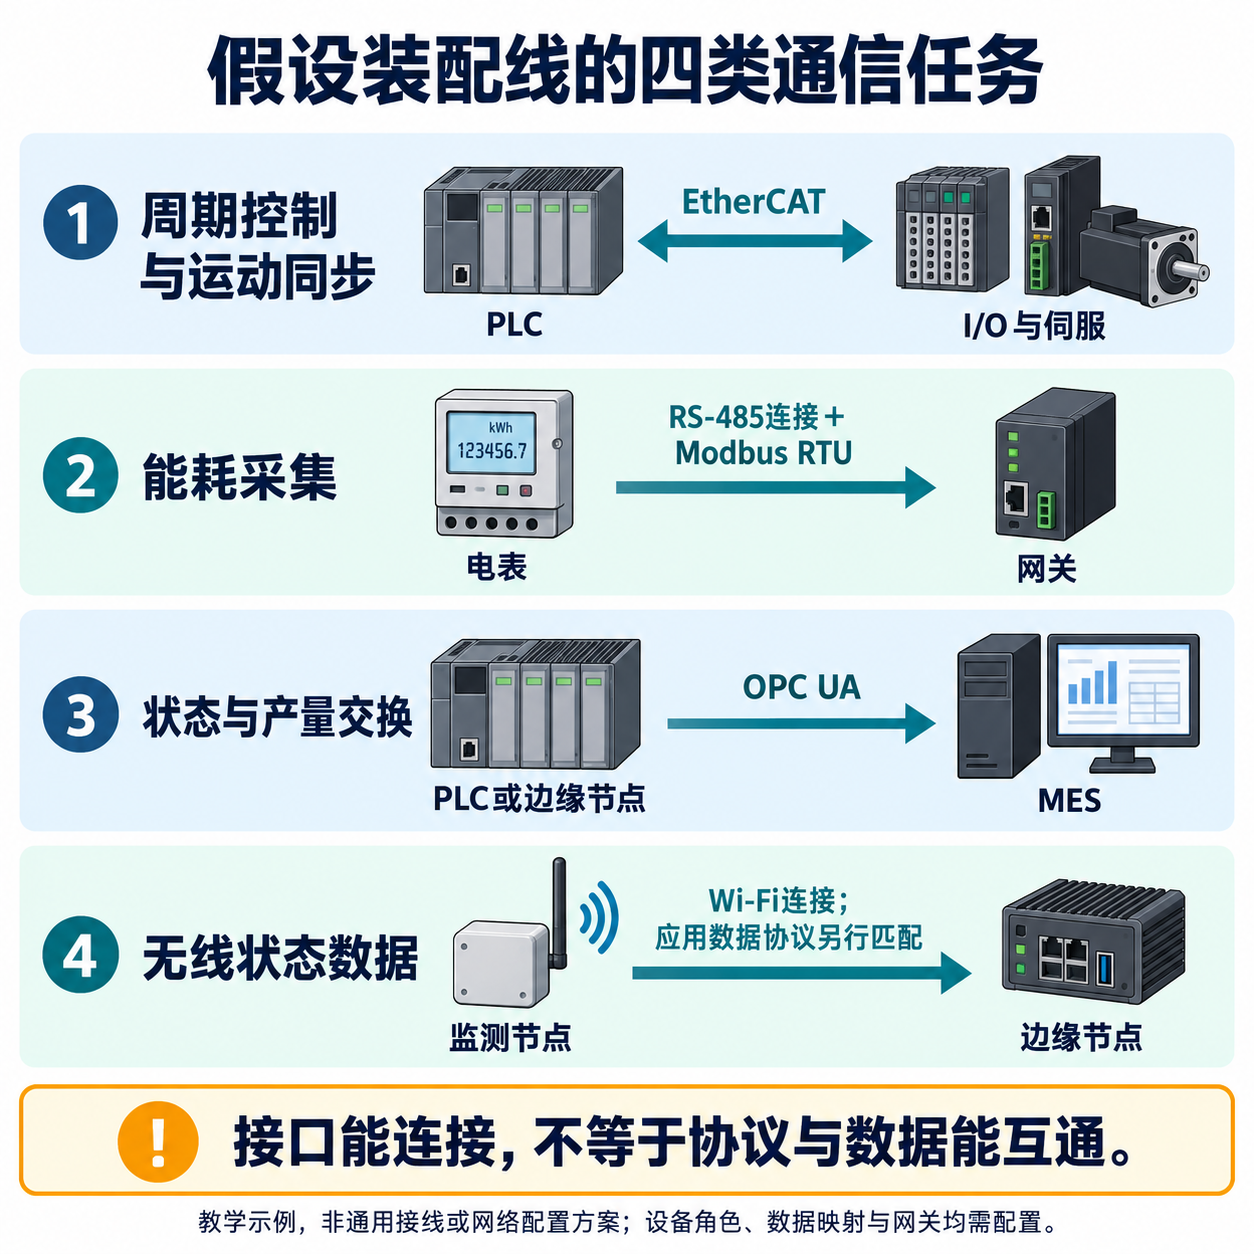
周期控制与运动同步:PLC通过EtherCAT获得到位输入和伺服状态,按程序计算目标值,再送给驱动执行。需要协同的轴使用支持并已配置的同步机制,使相应采样或输出关联到共同时间。是否按要求完成送料和定位,要看完整控制任务,不能只检查网络连接指示灯。
能耗采集:网关作为Modbus RTU请求发起方,通过RS-485轮询电表,再把解析后的功率和累计电量提供给数据系统。图中电表指向网关,画的是测量数据的返回方向,实际还存在网关发出的请求。计算某批次能耗时,还需把起止电量读数及时间与该批次对应,而不是直接拿某次功率读数当作耗电量。
生产状态与产量交换:本例PLC或边缘节点提供OPC UA服务器,MES配置匹配的客户端或接入组件,读取或订阅设备状态、产量和相关工单标识。字段模型要约定计数何时增加、换工单是否清零,以及一条记录属于哪个设备和时段。MES在本例中汇总生产信息,轴的周期控制仍由PLC与驱动承担。
无线状态监测:温度监测节点通过Wi-Fi连接边缘节点,并使用双方支持的应用数据协议传送测量值、采样时间和状态。短时断网后补传的数据可以补充趋势记录,但不能被解释成刚刚测得的当前温度。本例把它用于设备状态观察,没有把这条连接设定为送料机构的控制回路。
因此,一条产线采用多种通信方式并不矛盾。周期控制需要及时、稳定地交换过程数据,运动同步还需要共同时间,监测采集需要可信的测量值与时间,系统交换需要一致的业务含义。理解一种工业协议时,把它承担的任务、参与设备和数据解释方式对应起来,才能判断它在生产系统中的实际作用。
参考资料
- Modbus Organization:《MODBUS Application Protocol Specification V1.1b3》《MODBUS over Serial Line Specification and Implementation Guide V1.02》《MODBUS Messaging on TCP/IP Implementation Guide V1.0b》。
- PROFIBUS & PROFINET International:PROFIBUS技术说明;PROFINET Technology Description。
- CAN in Automation(CiA):CANopen、PDO protocol与SDO protocol技术说明。
- ODVA:EtherNet/IP Technology Overview(Pub 138)。
- EtherCAT Technology Group:EtherCAT技术介绍,Functional Principle部分。
- Beckhoff Information System:EtherCAT Distributed Clocks。
- OPC Foundation:OPC Unified Architecture,Information Modeling and Access部分。
- FieldComm Group:WirelessHART技术介绍。
- NIST:Guide to Industrial Wireless Systems Deployments,AMS 300-4,2018年。
评论留言
暂时没有留言!