人形机器人走路,是在左右脚交替接触地面的过程中,持续协调身体运动、落脚位置和地面作用力。关节驱动让腿抬起、前摆、落地;控制系统则根据实际姿态和接触状态调整动作,使机器人在支撑关系不断变化时仍能继续完成运动。只把一套抬腿动作循环播放,通常不足以应对地面误差、负载变化和外部扰动。
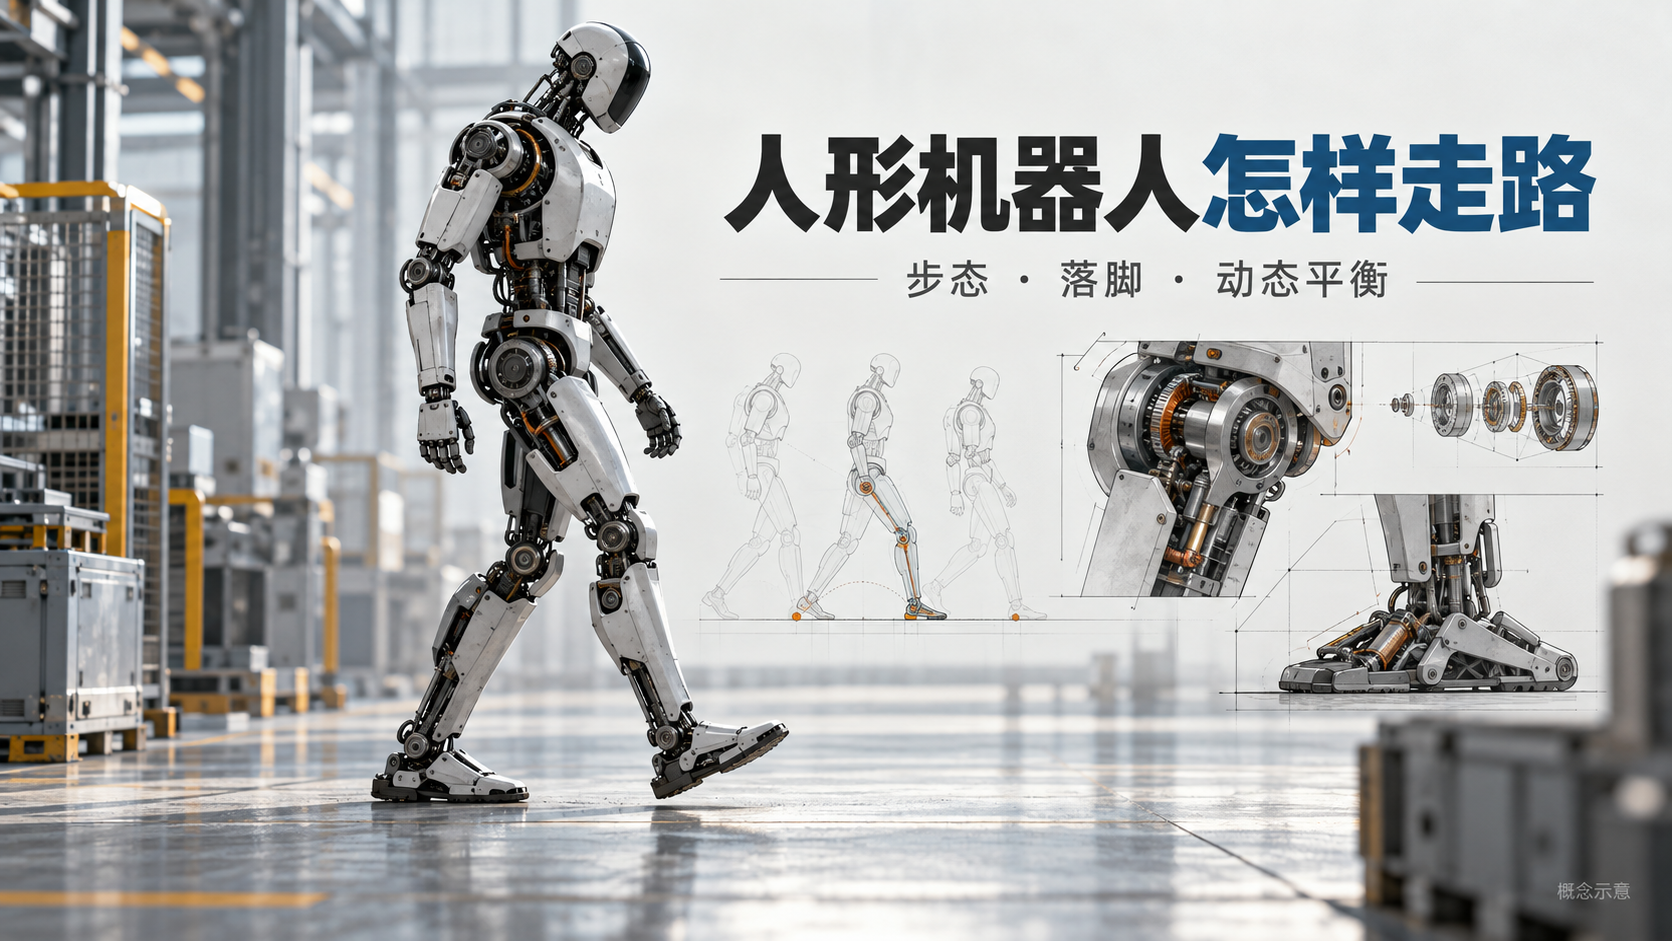
这里讨论采用双足结构的人形机器人。它的行走能力与感知、关节驱动、控制算法紧密相关;关于整机组成及其他能力,可以先看人形机器人的核心技术与结构。外形与人相似,并不意味着它必须复制人的全部步行机制。
一步是怎样完成的:支撑脚与摆动脚不断交换
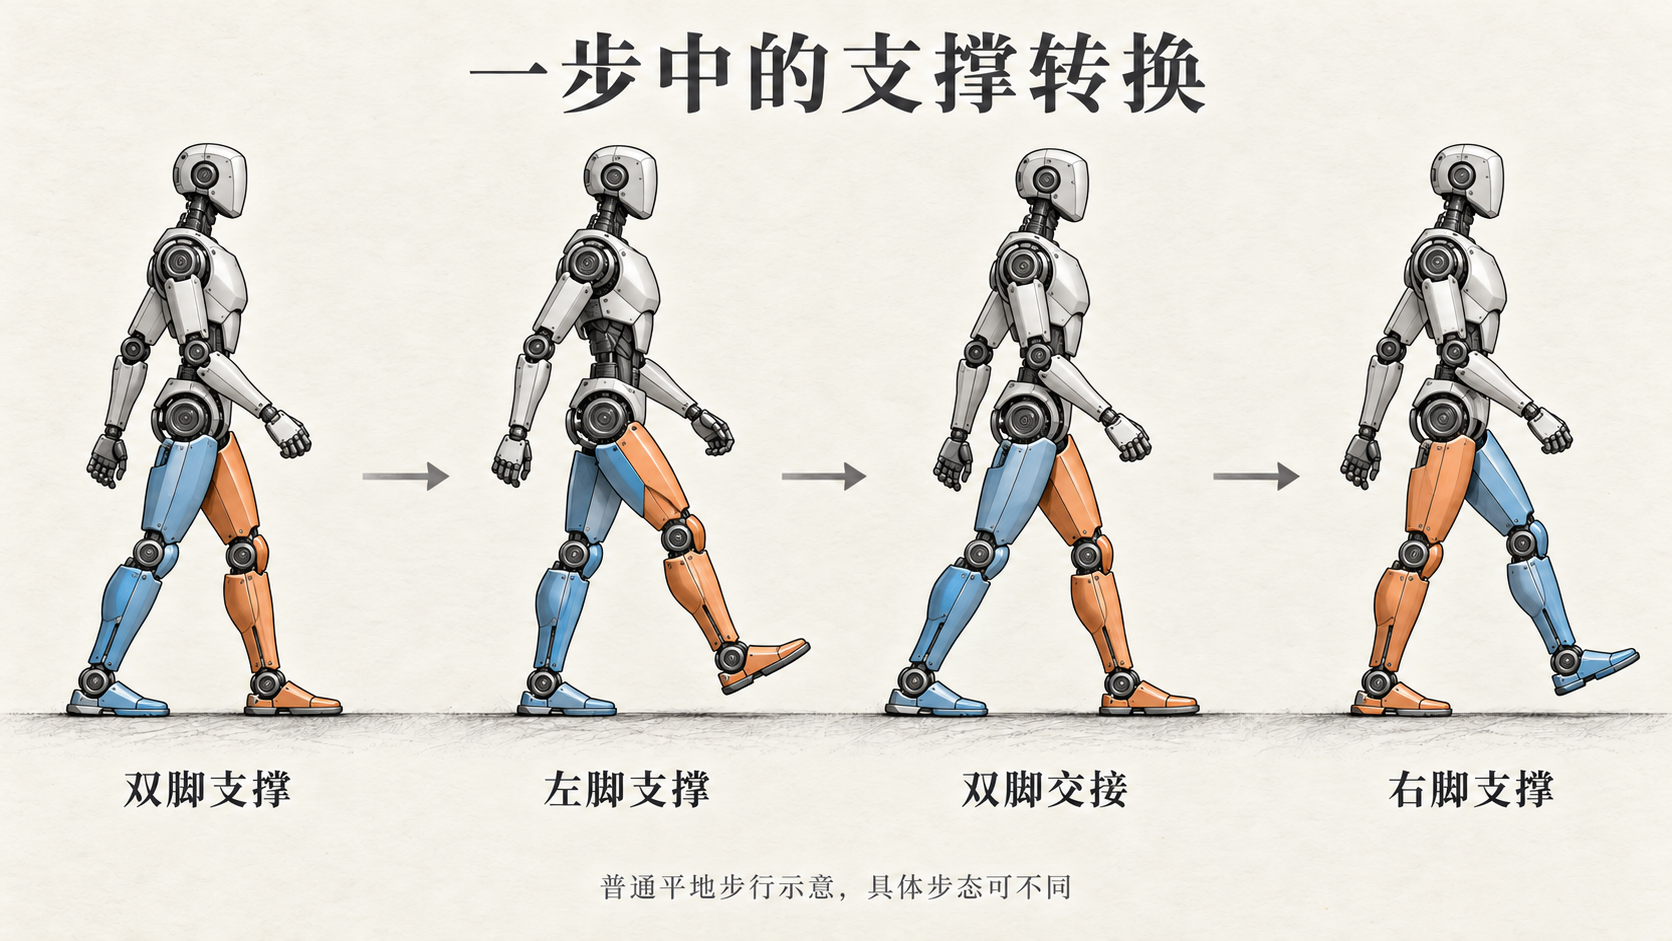
以普通平地步行为例,两脚同时接触并支撑身体的阶段称为双支撑;一脚支撑、另一脚离地运动的阶段称为单支撑。正在空中向下一落点移动的腿是摆动腿。它们是随步态切换的角色,不固定对应左腿或右腿。研究者公开的LIPM行走控制器就将单支撑和双支撑作为不同的运行状态。
- 准备抬脚:两脚着地时,控制系统调整接触力分配,为一侧脚离地做好准备。将要抬起的脚逐渐卸载,另一侧承担接下来的支撑任务。
- 单脚支撑、另一脚前摆:支撑腿通过与地面的接触影响身体运动,摆动腿按照计划抬起并前移。落点、抬脚高度和摆动时间要共同安排,既要够得着,也要避开途中障碍。
- 落地并交接支撑:摆动脚接触地面后,系统根据接触反馈调整受力,进入双支撑转换。实际落地高度或时刻与计划有偏差时,需要及时修正,不能只按预定时钟继续动作。
- 交换左右角色:新落地的脚承担支撑,另一脚开始下一次前摆。身体在这些阶段中连续运动,不必每走一步都完全停稳。
这描述的是一种常见步态组织方式。跑步、跳跃、脚尖接触和局部脚面支撑的接触过程会不同;“双足”也不要求每次落脚都采用人类常见的脚跟到脚尖滚动。步态规划需要适配具体足部结构和任务。
平衡为什么不能只看重心有没有越过脚底?
控制中常用质心描述全身质量分布的集中位置。它会随腿、手臂、躯干姿态和所携物体而变化,并不是固定在机器人胸口的一个实体零件。在地面附近近似均匀的重力场中,讨论重心与讨论质心的位置可以对应起来。
在平坦地面上,支撑区域可由实际接触地面的足部区域取凸包得到:单脚支撑时与该脚的有效接触有关,双脚支撑时通常还包括两脚之间的区域。对静止或足够缓慢的运动,在重力、接触等假设满足时,质心投影位于支撑区域内,是理解防倾覆的基本条件;实际机器人仍需具备足够的关节力矩和可行的接触力。相关足式机器人静态可行区域研究专门讨论了仅看支撑区域而忽略驱动力限制的问题。
但走路时,质心还有速度。两个姿态完全相同的机器人,一个几乎静止,另一个正在快速向前运动,下一刻需要的平衡动作可能不同。质心投影暂时越出当前支撑区域,不等于必然摔倒;如果能及时在合适位置建立新支撑,机器人仍可能继续行走。反过来,一张截图中投影还在区域内,也不能证明后续运动一定能稳定下来。
因此,一些控制方法会把质心位置与速度一起考虑。例如,基于简化倒立摆模型的“捕获点”用二者描述制动和恢复的需求。IHMC团队在Atlas步行稳定研究中联合调整落脚位置和落脚时机;它说明平衡控制不仅是把身体扶正,也包括改变下一步。模型给出的候选落点仍须满足腿部可达范围、剩余摆动时间和接触条件。
ZMP是什么,它在什么条件下有用?
ZMP是零力矩点。以水平地面为参考平面,它表示将相关地面接触作用合成为力和力矩后,绕两个水平轴的力矩分量为零的点。绕竖直轴的力矩不必同时为零,所以不能将它解释为“机器人受到的所有力和力矩都消失了”。这一点在ZMP原始概念研究者的论文中有专门说明。
对足部在同一平面上接触、接触力可实现的情形,ZMP可以与总压力中心相联系。规划时,需要让目标ZMP位于相应支撑区域内,避免要求脚底提供实际无法形成的支撑作用。若计算出的目标落在区域之外,不能理解为地面真的在脚外凭空提供了一个支撑力;它提示当前接触假设下的运动要求不可实现。
ZMP与质心投影通常不是同一个点。质心的加速度、身体的角动量变化都会影响两者关系。常见的线性倒立摆近似进一步假设质心相对地面保持固定高度,并忽略或简化绕质心的角动量变化,从而把落脚和质心轨迹规划变得更容易计算。MIT的足式机器人课程讲义给出了这些简化所依赖的条件。
所以,“ZMP在支撑区域内”不能单独替代全部稳定性判断:脚可能因摩擦不足而滑动,关节可能无法输出所需力矩,后续又可能没有可达的落脚点。脚踩不同高度台阶、手扶墙面或发生腾空时,还要使用适合相应接触关系的分析方式,不能把平地上的一张支撑多边形直接套过去。
从感觉到动作,控制系统如何形成闭环?
机器人需要不断比较“计划怎样走”和“现在实际怎样运动”。下面是便于理解的控制分工;具体系统可能合并其中的模块,更新频率也不必相同。
| 环节 | 主要处理什么 | 对行走的作用 |
|---|---|---|
| 状态估计 | 结合惯性测量、关节位置等信息;根据配置使用力传感、接触估计或视觉信息 | 估计身体姿态和速度、足部接触状态,判断实际运动与计划的偏差 |
| 落脚与运动规划 | 决定在哪里落脚、何时落地,以及身体和摆动腿如何移动 | 将行走方向、速度、地形与可达范围转化为可执行的运动目标 |
| 全身协调与关节控制 | 结合接触和关节约束,计算需要的关节动作或力矩 | 同时照顾支撑、摆腿、躯干姿态和手臂任务,驱动实际运动 |
| 反馈修正 | 接收新的姿态和接触信息,调整后续指令 | 对落地误差、身体偏移等变化作出响应,必要时修改后续步伐 |
例如,Boston Dynamics对其当时Atlas系统的技术说明区分了两类信息:惯性、关节和力传感用于身体运动及接触控制,环境感知用于识别障碍和安排动作。看见前方台阶,并不等于已经知道脚是否可靠落地;这两个问题需要配合处理。
全身控制也不等于给髋、膝、踝各分配一个互不相关的动作。支撑腿受地面接触约束,摆动腿需要到达目标,上身和手臂的运动又会改变全身运动状态。行走中搬运物体时,还须把物体的质量与运动影响计入协调。具体接口可能输出关节力矩,也可能输出交给底层伺服跟踪的位置目标;不能仅凭机器人外观判断其控制架构。
机器人是在执行公式,还是通过学习掌握走路?
两类方法都能用于行走。模型预测控制(MPC)利用动力学模型预测短时间内的运动,在目标和约束下选择动作,再根据新的状态更新预测。Boston Dynamics在Atlas全身运动控制说明中介绍了这种做法,并讨论了把物体与机器人共同纳入模型的意义。这是该系统的技术实例,不能据此认定所有人形机器人都采用同一套方法。
强化学习则可通过仿真中的反复试验,优化从观测到动作的策略。例如,2024年的DWL人形机器人行走研究使用历史观测进行状态表示学习,并在训练中处理传感噪声、摩擦和动力学差异。论文中的策略输出关节目标位置,再由底层控制器执行。这样的学习方法仍要面对传感器信息不完整、仿真与实机有差异的问题,需要在目标硬件与环境中验证。
无论采用哪种算法,最终都要落实到同样的物理问题:脚能否到达目标、接触能否提供所需力、执行器能否完成指令,以及出现偏差后能否继续恢复。某段演示采用了学习算法,也不能推导出机器人已经适应所有地形和负载。
看行走演示时,怎样判断它解决了哪些问题?
观察一段演示,可以先看三个层次:机器人能否持续完成支撑转换;遇到方向、速度或落点变化时能否调整;受到扰动或携带负载时还能否维持任务。这比只看动作是否像人,更接近行走控制本身。
进一步比较不同系统时,应把地面条件、负载、行走速度和外部辅助放在一起看。平地空载走通一段路,验证的是这一条件下的能力;如果实际任务是在通道中搬运零件,还需要查看携物启停、转向、跨越接缝和到位停车等连续过程。双足行走是否实用,最终取决于它能否在目标环境中稳定完成这些动作之间的转换。
评论留言
暂时没有留言!