具身智能是智能体借助身体与环境持续交互,在感知、行动及其反馈中完成任务、学习或适应的能力与研究方向。在机器人领域,重点是把对世界的理解转化为受到物理约束的行动,并根据行动结果调整。人形机器人是一种身体形态,大模型是一类可用的技术组件,三者不能直接画等号。
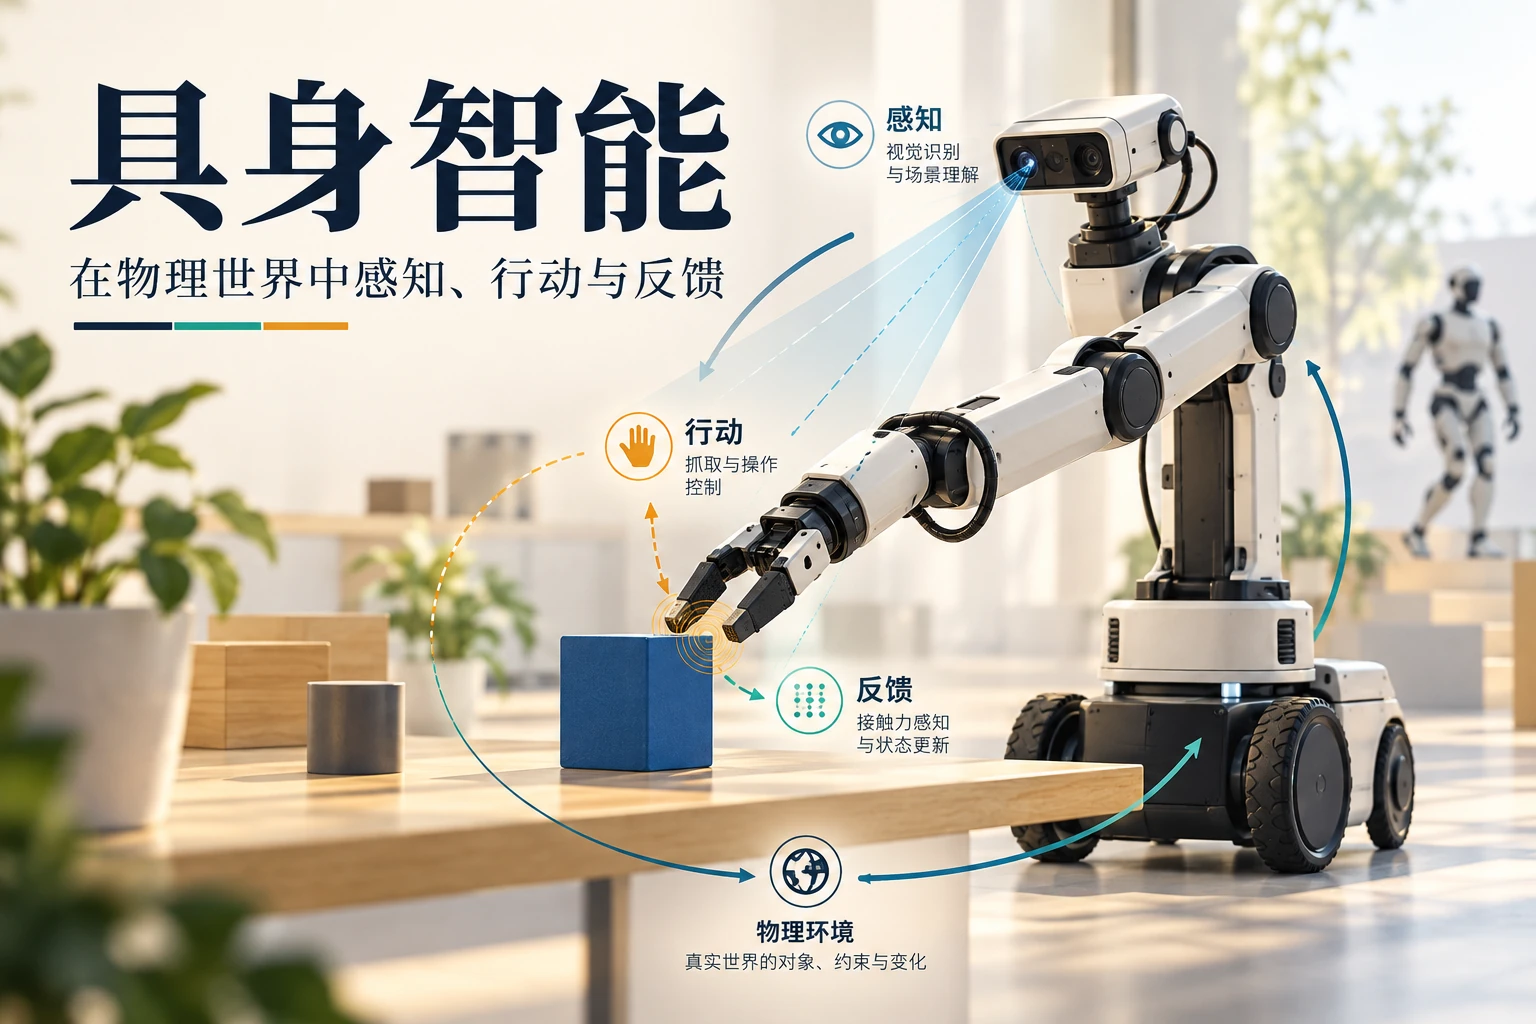
这个区别直接影响如何理解演示:一台机器人能说出抓取步骤,不等于它能完成抓取;一台机器人有双腿和双臂,也不等于它能应对陌生物体。已有的人形机器人基础文章介绍身体结构与核心技术,这里关注的是智能能力怎样在身体和环境之间发挥作用。
“具身”为什么需要把行动结果考虑进去?
识别桌上有一个杯子,只回答了“看到了什么”。机器人若要把杯子移到托盘,还需要估计物体的位置与朝向,判断夹爪能从哪里接近,在运动中避开桌沿,并在接触后控制夹持。杯子滑动或被人挪动时,原来的判断也要更新。
这使感知与行动互相影响。相机换一个观察角度,可能看清被遮挡的把手;夹爪轻触物体,会得到接触或受力信息。身体不是接收一句答案后机械执行的附件,它的尺寸、关节范围、传感器位置和执行能力,都会影响智能体能观察什么、能采取什么行动。
NVIDIA 的具身智能术语说明将其描述为让人工智能集成到物理系统并与物理世界交互,载体包括机器人、智能车辆等。不同研究对概念外延的划分并不完全相同;理解工业机器人应用时,可以抓住一个共同问题:系统能否依据环境信息采取行动,再利用结果完成任务。
一次抓取任务怎样形成闭环?
以“把指定零件放入料盒”为例,各环节需要配合:
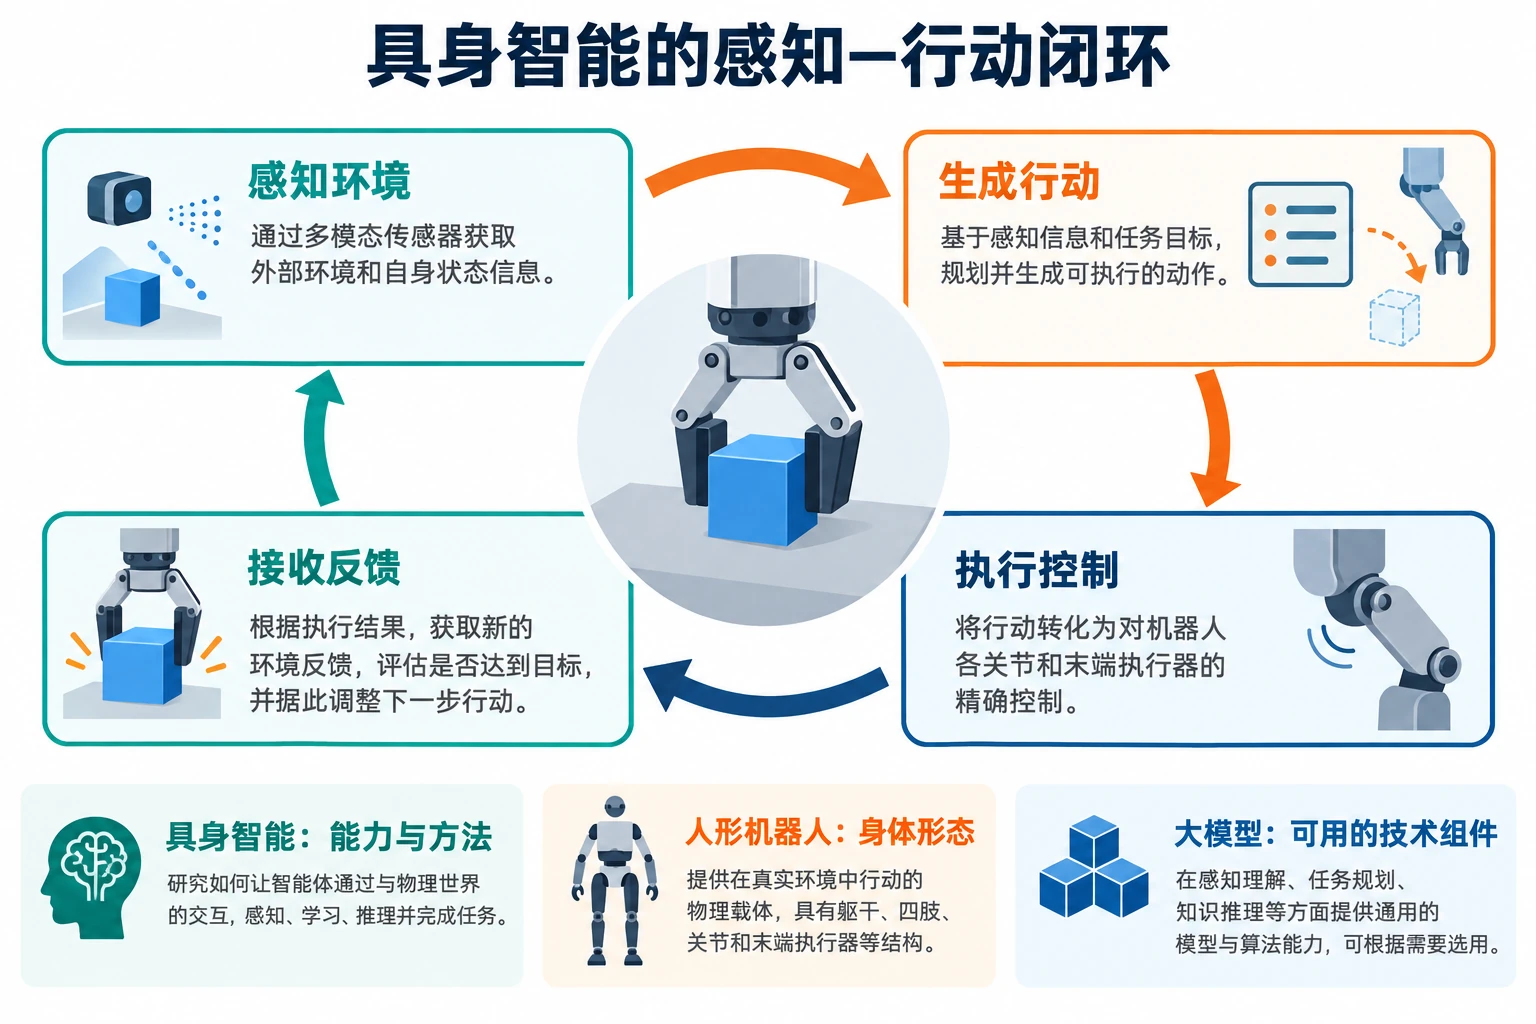
- 感知环境。相机、深度传感器或其他检测装置提供零件与料盒的信息,机器人自身的编码器提供关节状态;系统需要把这些信息对应到可用于运动的空间关系。
- 形成行动。根据任务目标与当前状态,生成抓取位置、接近方向和动作顺序,或由学习得到的策略直接生成一段动作。
- 执行控制。动作指令经过运动与驱动控制,变成关节运动和夹爪动作,同时受到行程、速度、转矩及接触条件等约束。
- 接收反馈。观察零件是否被抓住、料盒是否移动、任务是否完成;若出现偏差,继续修正动作或进入预先设计的恢复流程。
实际系统不一定把四个环节实现为四套独立程序。某些模型会把感知与动作生成更紧密地结合,但执行中的物理约束、状态反馈和任务完成判定依然存在。一次输出动作序列,与持续观察结果后再行动,也代表不同程度的反馈使用。
具身智能和人形机器人是什么关系?
人形机器人以类似人的身体布局参与环境交互,双臂操作、双足移动和全身协调为其提供了特定的动作空间。具身智能研究可以利用这种载体,但也可以使用固定机械臂、轮式移动操作机器人或四足机器人。是否具有人形外观,不能单独判断智能能力。
反过来,人形机器人也可能只在限定场地、固定物体和预设流程中完成动作。一个经过反复排练的演示,能够说明该配置在相应条件下做到了什么,却不足以证明它能把能力迁移到不同工位或陌生任务。需要把载体、控制方法、训练条件与测试条件分别说清。
| 概念 | 主要回答的问题 | 不能仅凭什么认定 |
|---|---|---|
| 具身智能 | 智能如何在身体与环境交互中形成并发挥作用 | 外形像人、能聊天或完成一次固定演示 |
| 人形机器人 | 机器人采用怎样的身体形态与运动结构 | 是否使用某一种大模型 |
| 大模型 | 利用怎样的模型与数据获得理解、推理或生成能力 | 单凭模型规模就认定机器人能完成真实任务 |
大模型在其中能做什么,又缺少什么?
语言模型可以参与理解指令、分解任务或调用已有技能;视觉语言模型还可以把图像与语言联系起来。要让这些能力进入机器人控制,系统还需把输出映射为当前身体能够执行的动作,处理坐标、时间、接触和反馈等问题。
视觉—语言—动作模型(VLA)进一步把视觉和语言输入与机器人动作联系起来。Google DeepMind 在 2023 年公布的RT-2 研究,探索将网络知识与机器人数据结合,使模型输出机器人动作。这是一个具体研究路径,不能据此推断所有大模型已经能够直接、安全地控制任意机器人。
具身智能也不以使用语言大模型为必要条件。学习控制、模仿学习、强化学习等方法可以围绕特定任务构建策略,而不必先通过自然语言规划。大模型扩展了某些任务的理解和泛化途径,整个系统仍依赖合适的数据、身体能力和控制实现。
机器人怎样学习,仿真为什么仍要走向真实验证?
模仿学习利用人或其他策略给出的示范,让模型学习在观察到某种状态时如何行动。强化学习则围绕任务与奖励,通过交互更新行动策略。NVIDIA 的机器人学习说明区分了这两类方法,并指出学习可以在仿真或真实环境中进行。
仿真有助于重复生成任务、改变物体与环境条件,并减少直接在硬件上试错的负担。不过,真实物体的摩擦、柔性、反光、装配间隙和传感器噪声,很难与仿真完全一致。从仿真中得到的策略能否迁移,仍需在目标身体与目标环境中检验;展示仿真成功率不能代替真实运行结果。
工业任务里,怎样理解“已经会做了”?
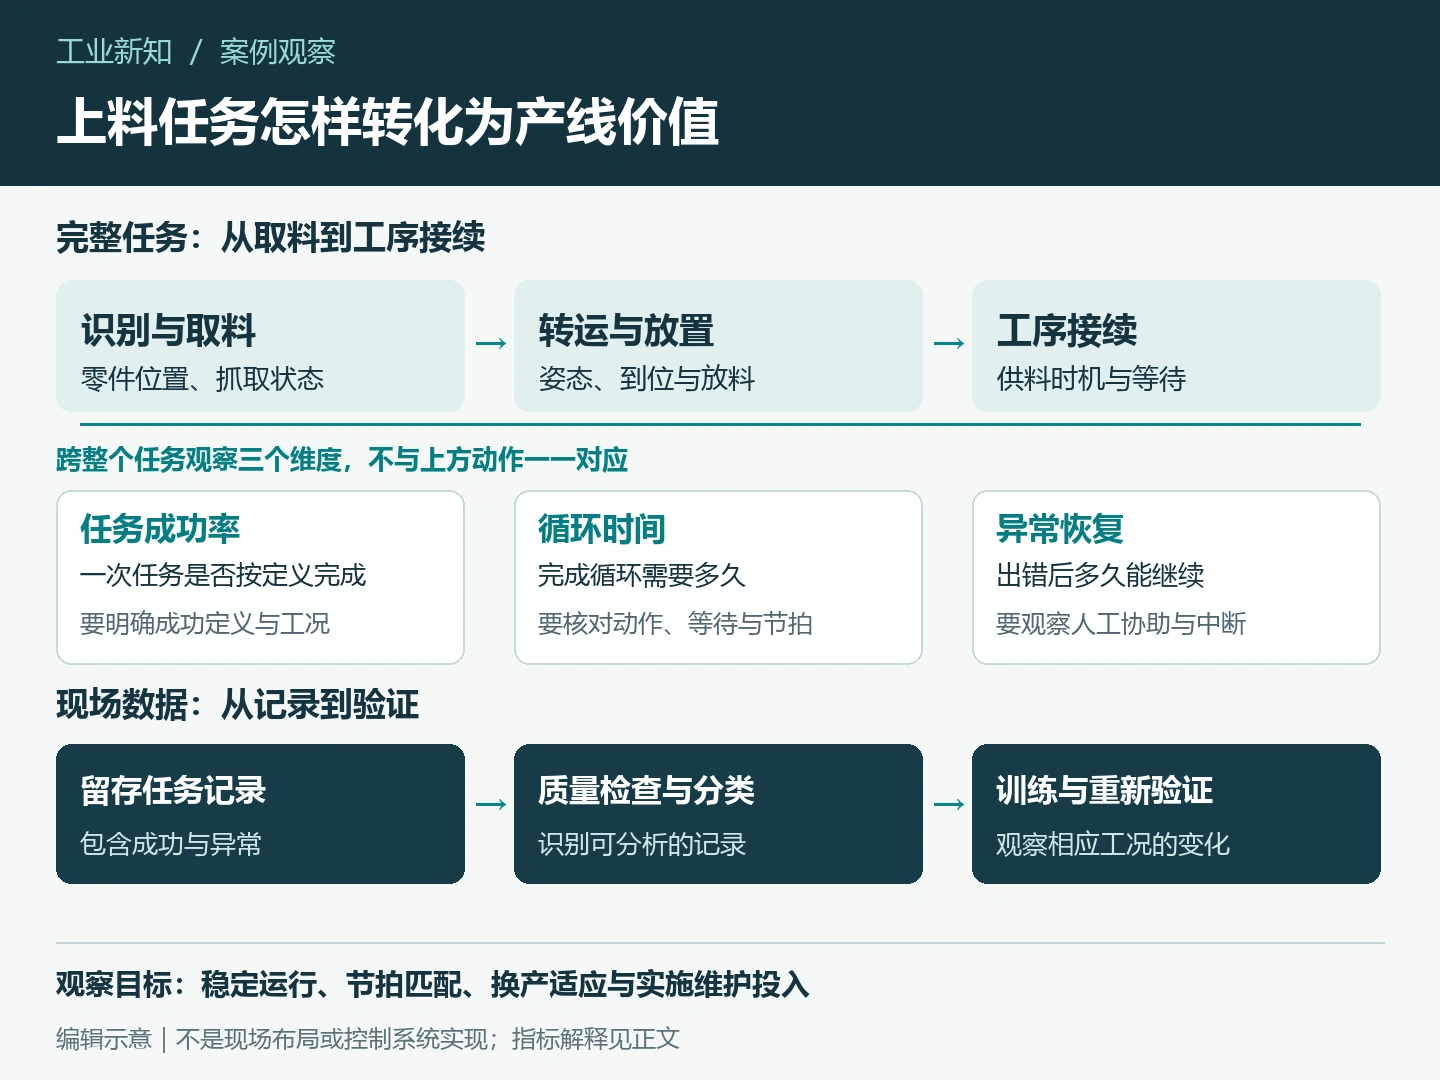
理解能力进展,应把问题落到任务边界:物体和摆放是否见过,是否需要人为复位,动作失败后能否识别并恢复,是否连续完成了完整流程。抓住一个零件与持续处理一批状态不同的零件,所需证据并不相同。
若比较不同演示或研究结果,成功率应和测试任务、样本数量、允许干预方式一起阅读;任务时间也应包含等待、重试和恢复等实际环节。这样的任务描述,才把“能理解”“能运动”“能稳定完成工作”分开,避免把某个组件的进步扩大为整机通用能力。
评论留言
暂时没有留言!