EtherCAT和PROFINET都是用于控制器与现场设备交换数据的工业以太网技术,可以连接分布式I/O、驱动器、编码器等。主要区别在于通信组织方式:EtherCAT让设备在帧经过时读写相应过程数据,并可用分布式时钟协调动作;PROFINET采用控制器与设备间的数据交换模型,常见RT通信与IRT通信在调度、同步和硬件要求上又有所不同。
比较时不能把它们简化为“一个快、一个慢”。下面以现场过程数据通信为范围,重点比较常见EtherCAT与PROFINET RT、IRT,不把某一种实现的极限参数当成所有设备的能力。接口、协议和数据含义的基础区别,可先结合现场总线、工业以太网与无线通信的分类理解。
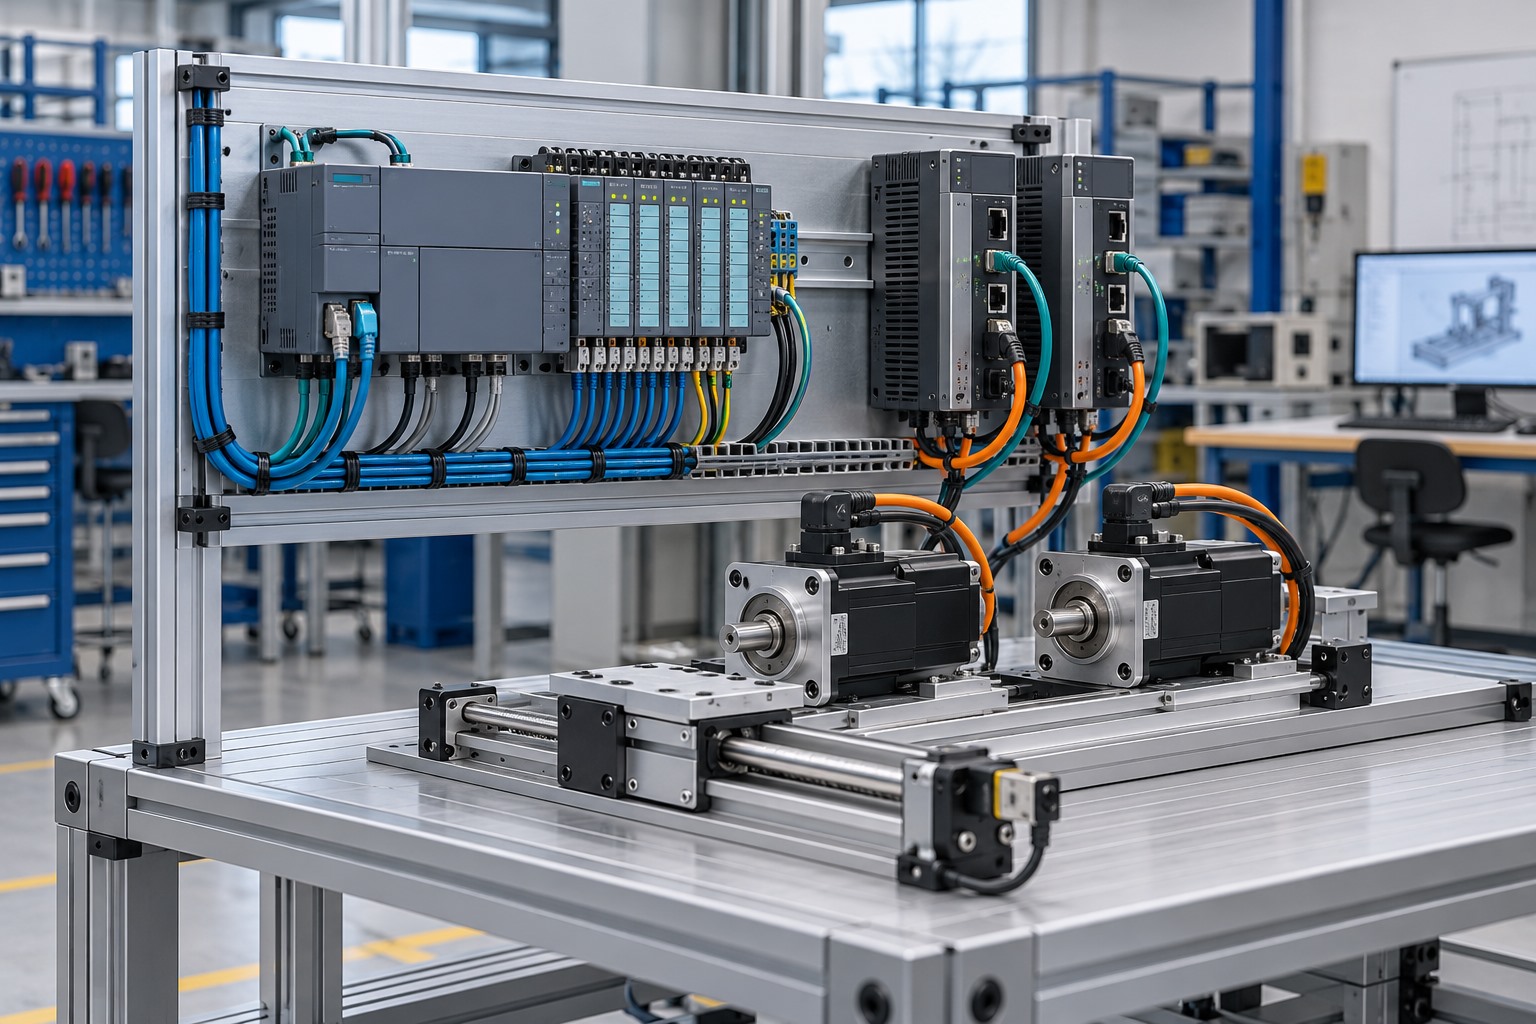
EtherCAT与PROFINET的主要区别有哪些?
| 比较维度 | 两种协议的不同做法 |
|---|---|
| 过程数据怎样传递 | EtherCAT由主站组织帧经过设备,在经过时读写相应数据;PROFINET由IO Controller与IO Device按配置周期交换输入、输出,帧通过相应以太网转发路径到达目标。 |
| 实时性与同步 | EtherCAT将帧的在途处理与分布式时钟结合使用;PROFINET RT用于实时数据交换,IRT进一步采用时钟同步和计划传输。具体同步能力要看设备、模式及配置。 |
| 拓扑与网络组件 | 两者都可形成线形、树形或星形等结构,但实现部件与转发规则不同。EtherCAT分支通常使用支持协议的端口或分支器;PROFINET使用交换式以太网,IRT路径还须满足相应能力要求。 |
| 工程配置与诊断 | EtherCAT使用ESI等设备描述,结合工作计数器、设备状态和端口错误诊断;PROFINET使用GSD/GSDML描述,结合设备、模块、通道及网络诊断。两类描述文件不能互换协议。 |
这些区别说明它们怎样完成通信,不直接决定一台机器的最终性能。控制器任务周期、设备内部处理、过程数据量、网络结构和驱动模式,都需要放到同一个应用中核对。
EtherCAT怎样在帧经过设备时完成数据交换?
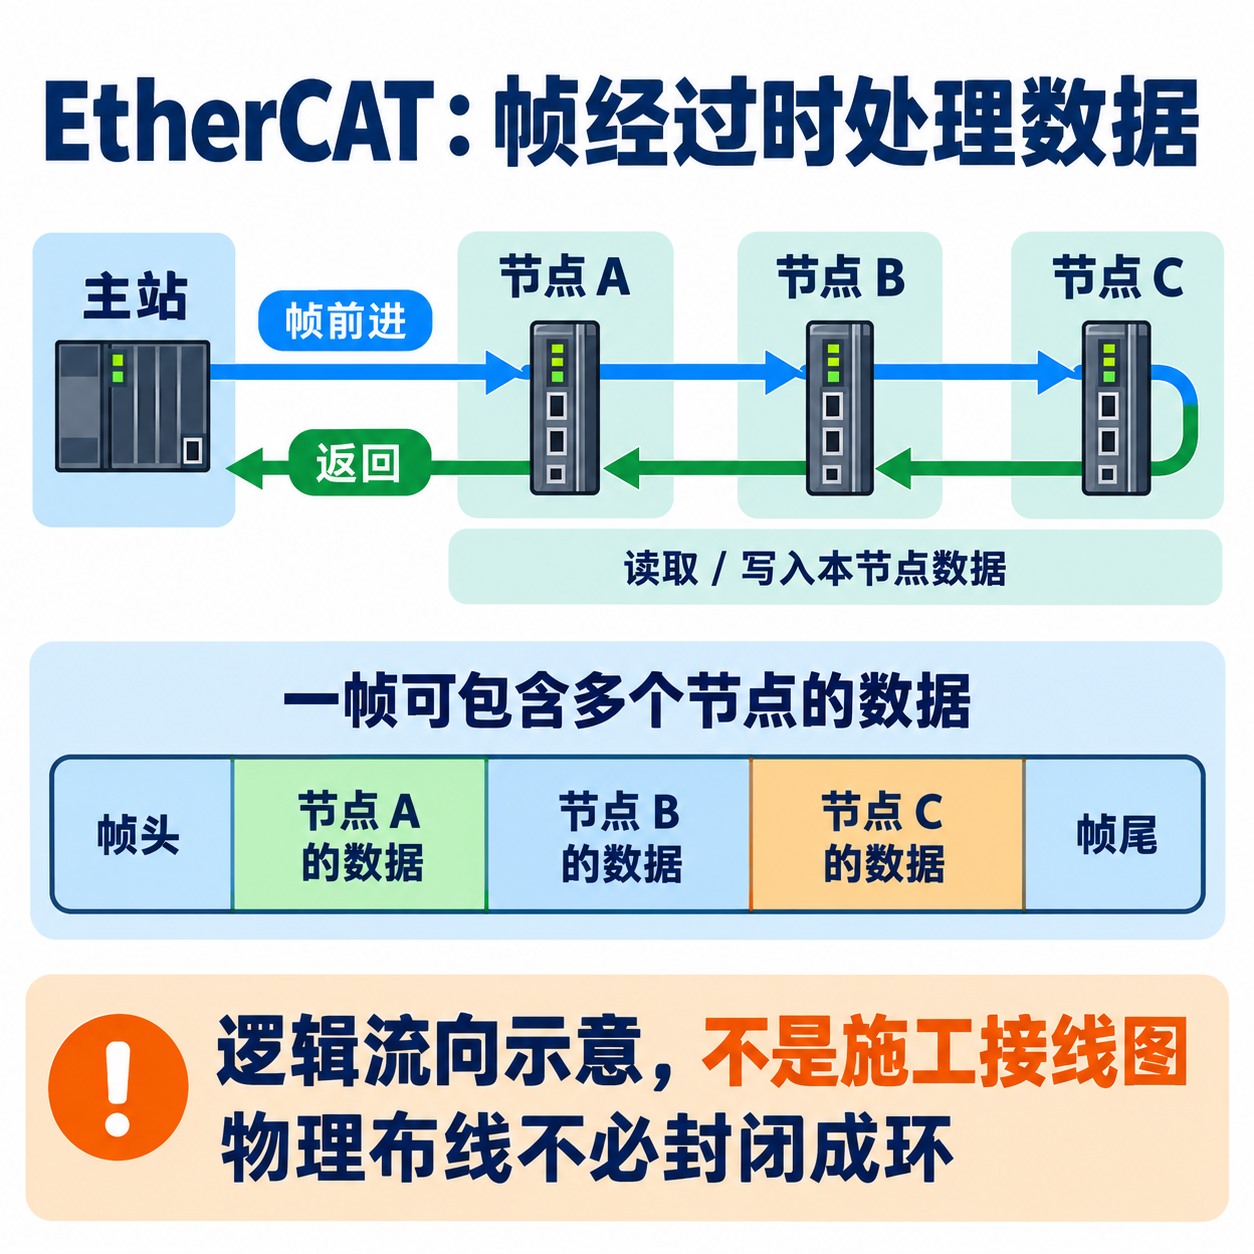
EtherCAT网络由主站组织通信。ETG现行资料使用MainDevice和SubDevice分别描述主站与从设备角色。主站发出的帧经过各设备时,设备中的EtherCAT控制器(ESC)直接读取属于自己的输出数据,并将输入数据写入指定位置。这通常称为在途处理,即“processing on the fly”。
一个帧可以包含多个数据报,并服务多个设备,不需要为每个小数据点分别完成一次完整的请求与响应。帧到达分支末端后,可利用全双工链路返回主站。ETG的功能原理与协议说明解释了这一机制:它减少了短过程数据逐站独立传送的开销,但不意味着任意网络、任意数据量都只使用一帧。
这里也有明确的软硬件分工。主站可利用标准以太网控制器实现接口,但仍需相应的主站软件和调度;现场设备则需要支持EtherCAT的接口实现,ETG从站实现指南说明了ESC承担的帧处理功能。电脑有一个普通网口,并不等于已经具备完整EtherCAT主站功能。
PROFINET RT和IRT有什么区别?
先分清控制器与设备角色
在PROFINET IO中,IO Controller通常是运行自动化程序的控制器,IO Device是与它交换数据的现场设备;IO Supervisor则用于工程配置、调试或诊断。角色不必与设备外壳一一对应,支持相应功能的控制器也可能在另一段关系中承担设备角色。
PI的PROFINET系统说明第2.1节采用提供者与消费者模型:控制器提供输出、接收输入,设备提供输入、接收输出,双方按配置进行周期发送。它不是必须由控制器依次向每个设备发出TCP读请求,再逐个等待回答。
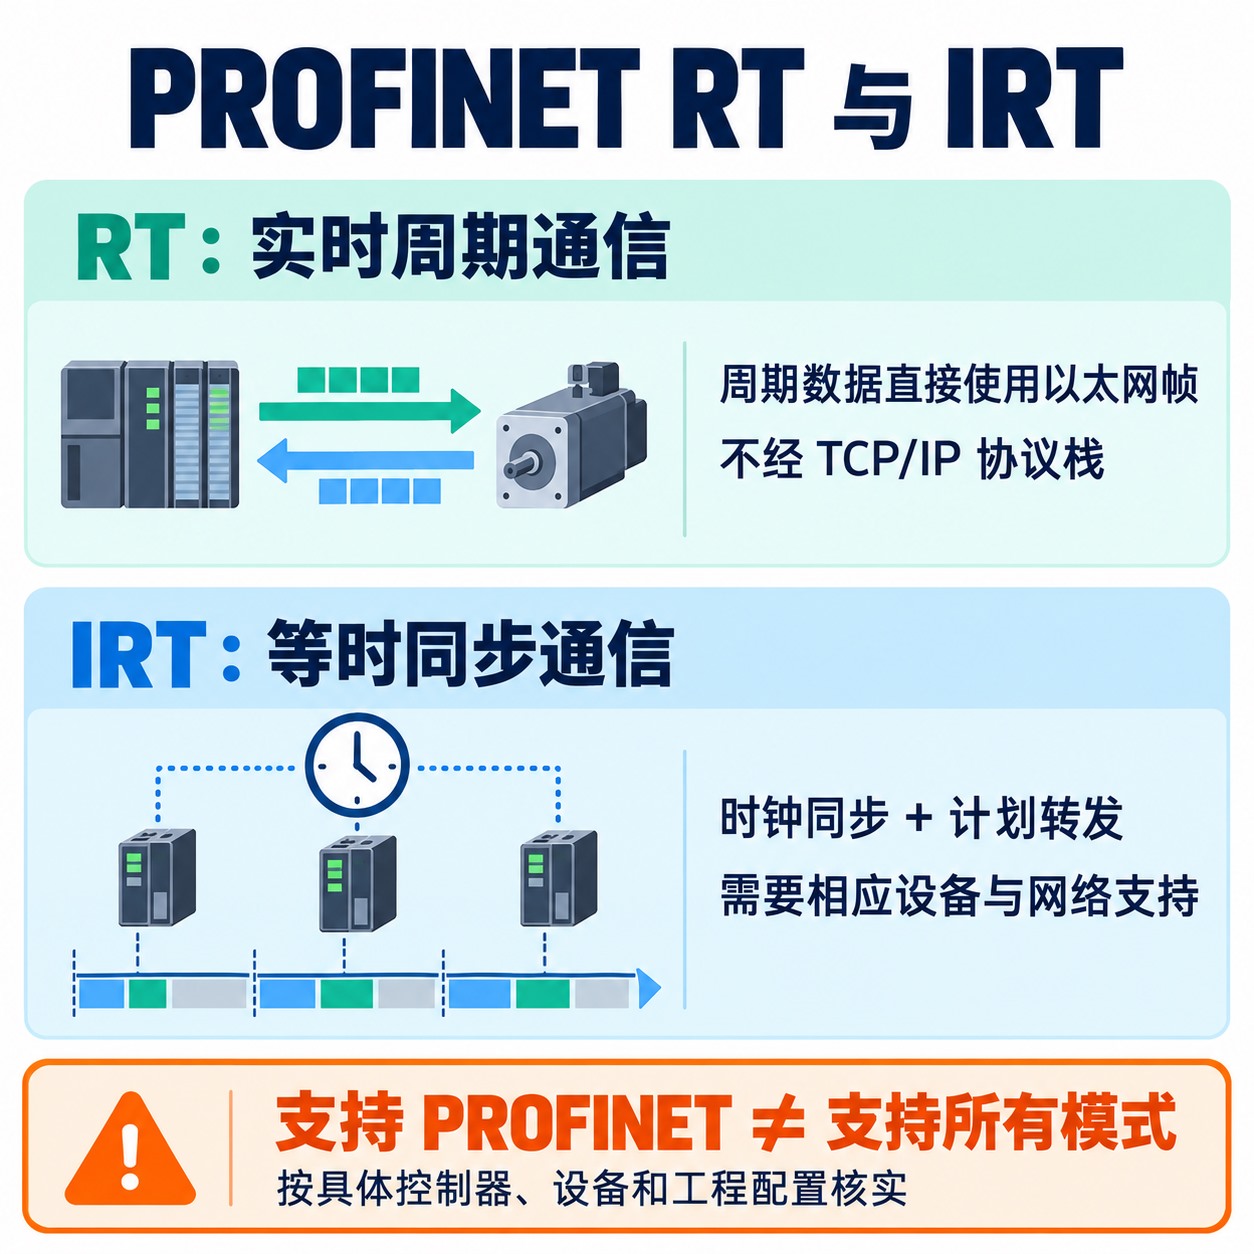
RT直接传递实时过程数据,IRT进一步安排同步传输
PROFINET RT的周期过程数据直接使用以太网实时帧,绕过TCP/IP协议层进行交换。参数化、工程访问等非周期任务可以使用不同通信机制。因此,不能因为PROFINET支持IP网络服务,就认定所有实时I/O数据都通过TCP传输。PI北美的通信通道说明明确区分了这些路径。
IRT是等时实时通信。它在相关设备之间建立同步时间基准,并对实时数据的传输时段和转发作出安排,使其他流量不挤占已经预留的通信时段。实现这类通信,要求IRT域内参与同步和转发的设备具备相应能力,不能只在控制器上改一个选项,就让普通RT设备或任意交换路径获得IRT能力。
PI的技术说明将RT与IRT的处理机制、同步及硬件支持分开介绍。RT可以承担许多周期I/O任务,IRT面向需要更严格同步安排的应用;这不是把前者判为“不能实时”,也不是把后者的能力赋给所有标有PROFINET的设备。
比较“谁更快”,为什么要分清周期、抖动和同步精度?
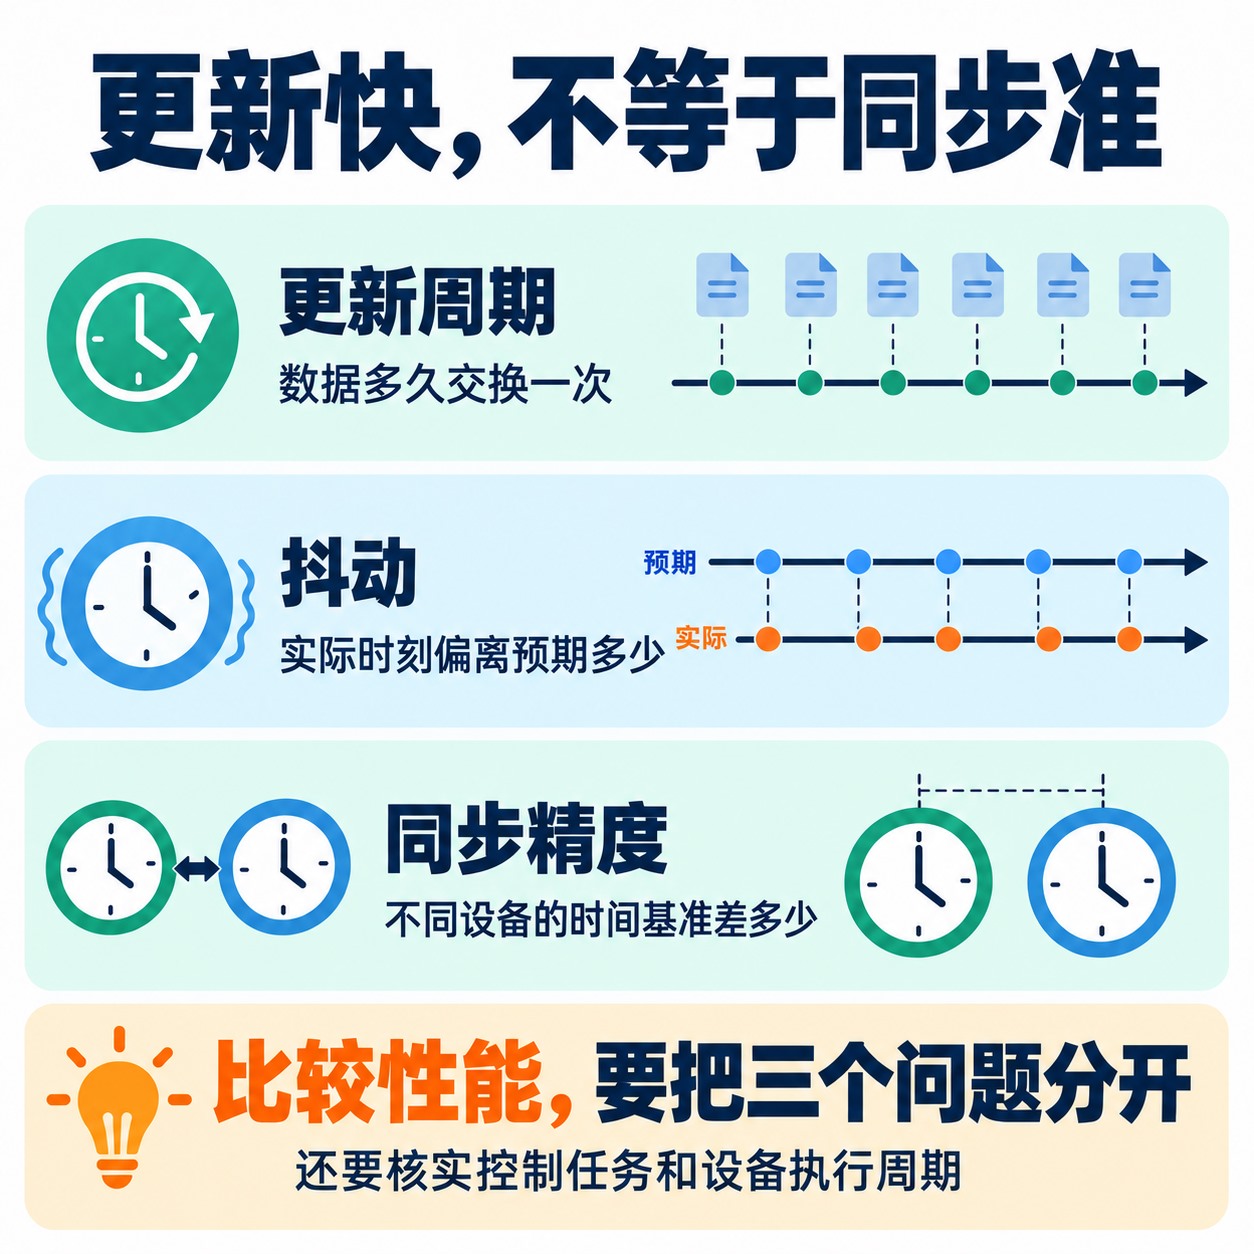
这三个量描述不同问题,不能把某个同步精度数字拿来充当通信延迟,也不能把网口速率直接换算成控制响应。
- 更新周期:过程数据按多长的间隔更新。周期较短可以让控制程序更频繁地取得新数据,但还要确认数据源是否确实以相应速度更新。
- 抖动:选定的周期或事件时刻相对预期发生了多少变化。报告抖动前,需要先说清观察的是发帧、到达、采样还是输出动作。
- 同步精度:不同设备的时间基准或同步动作之间相差多少。设备间对得很齐,不等于一次数据传输或整个控制响应没有延迟。
EtherCAT的分布式时钟(DC)让支持该功能的设备使用相互校准的本地时钟,以安排采样、输出或时间标记;它并非要求所有动作都在收到帧的一瞬间触发。Beckhoff的DC文档还明确区分完整DC功能、仅有部分相关能力和不带DC的设备。因此,网络采用EtherCAT,不代表每一个接入点都能进行同样的同步采样。
PROFINET IRT则把公共时间基准与计划通信结合起来。两种方法都需要把通信与应用联系好:输入何时被采样、控制任务何时计算、驱动何时采用新设定,要相互配合。实际端到端响应还包括传感器处理、控制程序、设备执行及机械过程,不能只用总线的一项参数概括。
两者的拓扑和普通以太网通信有何不同?
EtherCAT可以按机器布局形成线形、树形和星形等物理结构。典型分支由支持EtherCAT的多端口设备或分支器实现,而不是把普通办公交换机直接当成等价替代件。帧的逻辑返回,也不等于必须将末端用外部电缆接回主站;需要电缆冗余时,则另行核对主站端口、设备和配置支持。
PROFINET采用交换式以太网结构,设备内置交换端口可以形成线形连接,也可以通过外部交换设备形成星形或树形。对于RT,应核对转发能力、负载与网络设计;对于IRT,还要核对相关路径的同步与计划转发支持。不能只根据“线形或星形”这一外观判断是哪种协议,也不能认定所有普通交换机都适合任意控制要求。
两种协议与普通IP通信的关系也不同。PROFINET可以在经设计的网络中并行承载实时过程数据与其他以太网通信,但共享网络仍需考虑流量和资源。EtherCAT则可通过Ethernet over EtherCAT(EoE)等已实现的功能承载普通以太网流量;ETG的EoE说明描述的是封装和转发机制,不是把任意电脑插入设备链就能直接办公联网。
因此,“使用标准以太网帧”“能传送TCP/IP数据”“可直接与普通网络设备混接”是不同命题。实际连接要按控制器、设备接口及系统支持的架构确定。
ESI、GSDML和诊断信息,会怎样影响调试与维护?
描述文件告诉工具设备能做什么,不负责转换协议
EtherCAT常用ESI设备描述;PROFINET使用GSD描述,XML格式通常称为GSDML。它们让工程工具识别设备及可配置能力,并建立相应过程数据关系。ETG公开的ESI规范介绍说明了其XML描述结构;PI的产品开发说明列出了GSD中的配置、参数、模块、诊断和设备标识等内容。
导入文件以后,仍要让设备型号、固件、模块组合和过程数据映射与实际对象一致。例如两个驱动都提供“目标位置”,也可能有不同单位、缩放、数据布局和控制模式。描述文件不能把EtherCAT端口变成PROFINET端口,也不能自动把两套应用控制字解释成相同含义。
通信诊断与设备动作诊断,要对应起来看
EtherCAT的工作计数器(Working Counter,WKC)可以帮助主站检查数据报访问是否按预期完成。WKC异常是继续定位的入口,并不单独告诉人“就是电缆坏了”。ETG的用户诊断资料列出设备未连接、复位或未处于相应运行状态等不同可能,需要结合端口错误、链路和设备状态分析。
PROFINET可以围绕设备、模块、通道及网络拓扑呈现诊断,帮助区分现场设备故障、模块配置差异和通信问题。无论使用哪一种协议,通信正常都不自动证明执行器动作正确:驱动拒绝使能、模式不符或机械负载异常,还要看设备状态与应用记录。
一致性测试和认证有助于确认设备在规定范围内按协议工作,但不替代项目验收。特别是可选功能、同步模式和设备应用配置,仍应核对具体产品支持,不能只看到协议标识就默认全部兼容。
以双轴送料单元为例,怎样判断差异是否影响应用?
假设一台送料设备包含两个需要协调动作的伺服轴、分散I/O和操作界面。这只是比较机制的学习场景,不给出实测性能或采购结论。首先要确定任务:两轴在哪个时刻采样位置、何时采用新设定,普通开关量需要多久更新,维护访问是否与控制共用网络。
采用EtherCAT时,需要确认主站与驱动支持所需过程数据和控制模式,支持同步的设备怎样使用DC,以及控制任务与驱动更新怎样对齐。采用PROFINET时,先判断相关任务需要RT还是IRT;若需要IRT,则同时确认控制器、驱动、交换路径和同步配置。不能用普通RT设备的表现代表全部PROFINET,也不能用某套DC配置的同步结果代表全部EtherCAT设备。
验证应放在相同任务下进行:使用对应的轴数与数据量,检查预期更新周期、设备间动作时刻、应用读取的数据是否有效,再加入实际存在的诊断或维护流量观察变化。发生通信中断、设备重启后,也应检查状态恢复和重新投入的行为。这样得到的是这套设备与配置能否完成任务,而不是脱离对象的协议排行榜。
已有系统能从EtherCAT直接换成PROFINET吗?
通常不能仅靠更换线缆、导入另一种描述文件或修改IP地址完成迁移。控制器必须能承担目标协议的相应角色,设备也要具有适用接口;即便同一系列设备有两种通信版本,也要分别核对硬件、固件和功能。
随后要重新确认过程数据布局、单位、控制字和状态字、驱动模式、启动参数与故障处理,并把同步配置和实际拓扑一起验证。若借助网关进行数据交换,还要核实网关两侧角色、数据映射、更新与缓冲方式;数据能够跨网传送,不代表原来的同步关系或端到端时序自动保留。
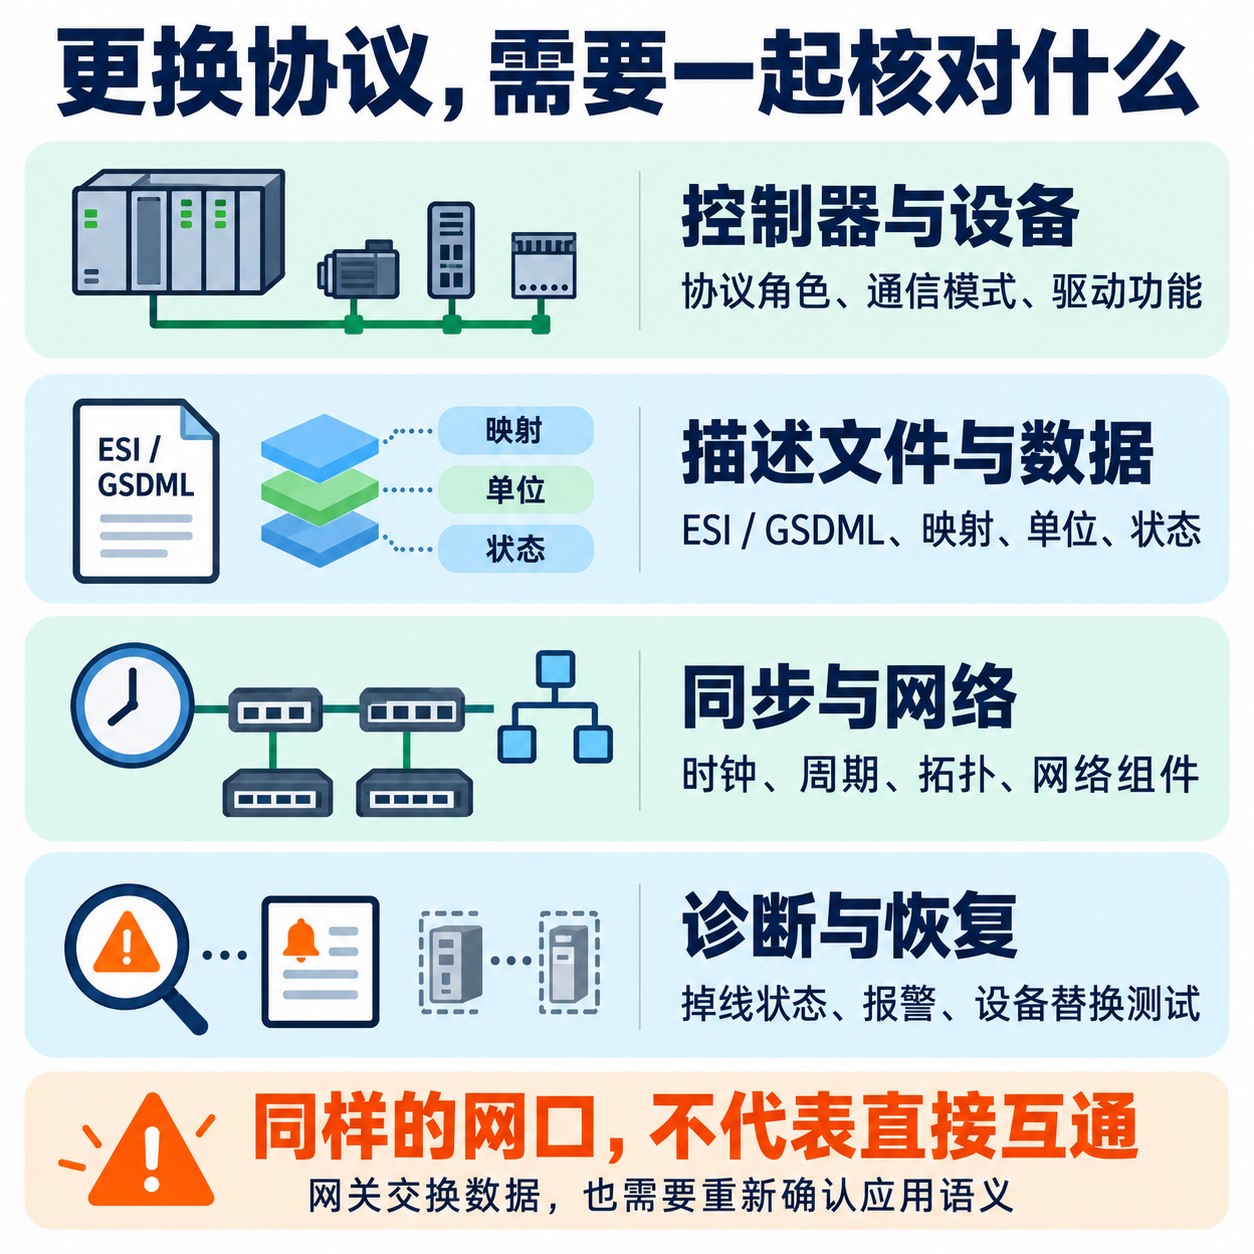
理解两种协议的区别,应从“帧怎样经过网络”继续追到“设备何时使用这些数据”。EtherCAT的在途处理与分布式时钟、PROFINET的RT与IRT机制,提供了不同的实现路径;最终需要验证的是控制器、现场设备、网络和应用任务能否按同一要求协作。
参考资料
- EtherCAT Technology Group:EtherCAT—The Ethernet Fieldbus,功能原理、协议、拓扑、EoE及一致性相关章节。访问日期:2026年10月25日。
- EtherCAT Technology Group:EtherCAT SubDevice Information(ESI)Specification公开说明;EtherCAT Diagnosis for Users,2018年11月。
- EtherCAT Technology Group:ETG.2200 EtherCAT and EtherCAT P Slave Implementation Guide,V3.1.0,2018年11月23日。
- PROFIBUS & PROFINET International:PROFINET System Description,2018年版本,第2.1节、第4节及第5节。
- PROFIBUS & PROFINET International:PROFINET Technology Description。访问日期:2026年10月25日。
- PI North America:PROFINET Communication Channels;PROFINET Product Development。访问日期:2026年10月25日。
- Beckhoff Information System:Distributed Clocks,TwinCAT 3 I/O文档。访问日期:2026年10月25日。
评论留言
暂时没有留言!