2D视觉主要从图像的亮度、颜色、纹理和轮廓获取信息;3D视觉进一步获取目标表面的深度或三维坐标。读出零件上的字符、检查印刷缺损,通常需要清楚的2D图像;判断端子是否高低不齐、胶条是否塌陷,则需要能反映几何变化的数据。两者的区别在于测到了什么,而不是“二维只能看平面、三维一定更精准”。
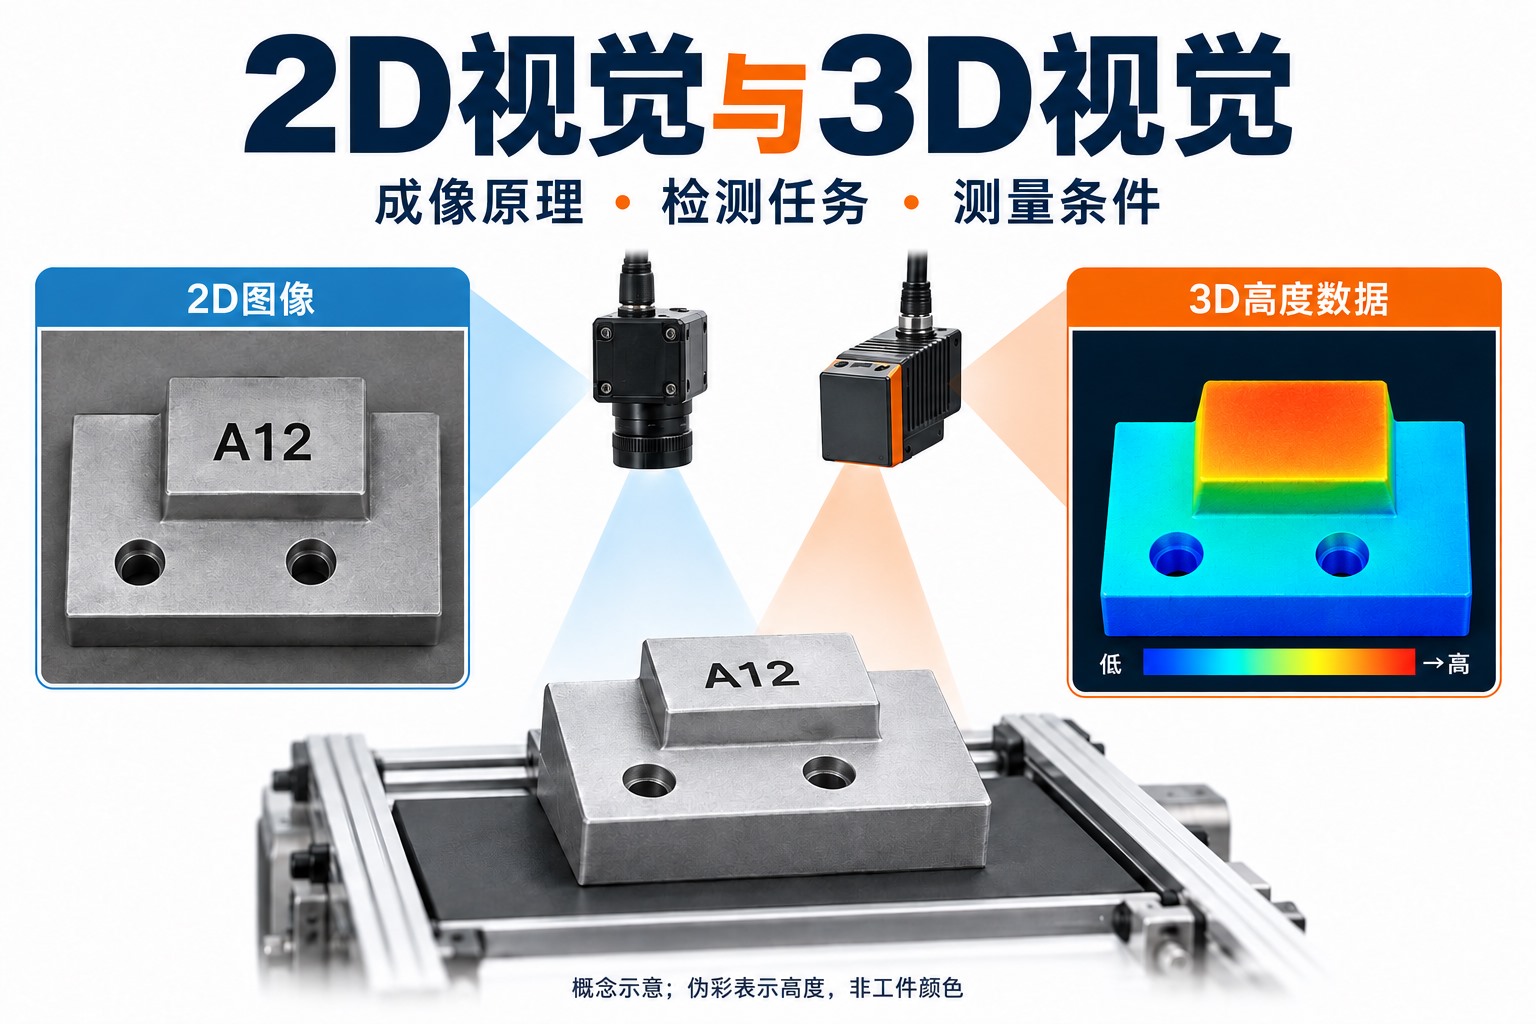
在工业检测中,成像方式、标定、算法和工件条件共同决定最终结果。3D也需要光学信号和有效观测,无法仅凭“有深度”就消除反光、遮挡或运动问题。系统的基本组成可参阅机器视觉的工作原理与系统组成,这里重点比较两类数据怎样用于具体检测。
2D视觉与3D视觉的数据有什么不同?
普通2D相机把空间场景投影到图像平面,每个像素记录灰度或颜色。一个像素变暗,可能来自黑色油墨、阴影、表面倾斜或照明变化,不能直接换算成“这里低了多少毫米”。软件可以从图像提取边缘、字符和位置,但获得实际尺寸还需要对应的几何关系。
3D系统输出的形式可以是深度图、高度图或点云。深度常指相对于相机的距离;工艺所说的高度,通常是相对于工件基准面或指定坐标方向的距离。两者之间需要坐标变换或基准计算。点云中的有效点带有X、Y、Z坐标,有些系统还同时提供亮度、颜色和置信度数据。
| 比较对象 | 2D与3D的实际差别 |
|---|---|
| 原始判断依据 | 2D主要利用图像对比度和图像位置;3D增加表面距离、轮廓与空间位置,颜色信息可能另行获取。 |
| 典型输出 | 2D可输出字符、缺陷区域、轮廓坐标和标定后的尺寸;3D可输出高度差、表面形貌、体积或空间位姿。 |
| 可见范围 | 两者都受观测方向限制。单视角3D通常只得到可见表面,不能自动测到背面、遮挡面或内部结构。 |
| 与AI的关系 | 两类数据都可使用几何算法或AI处理。2D/3D描述信息维度,传统算法/深度学习描述处理方法。 |
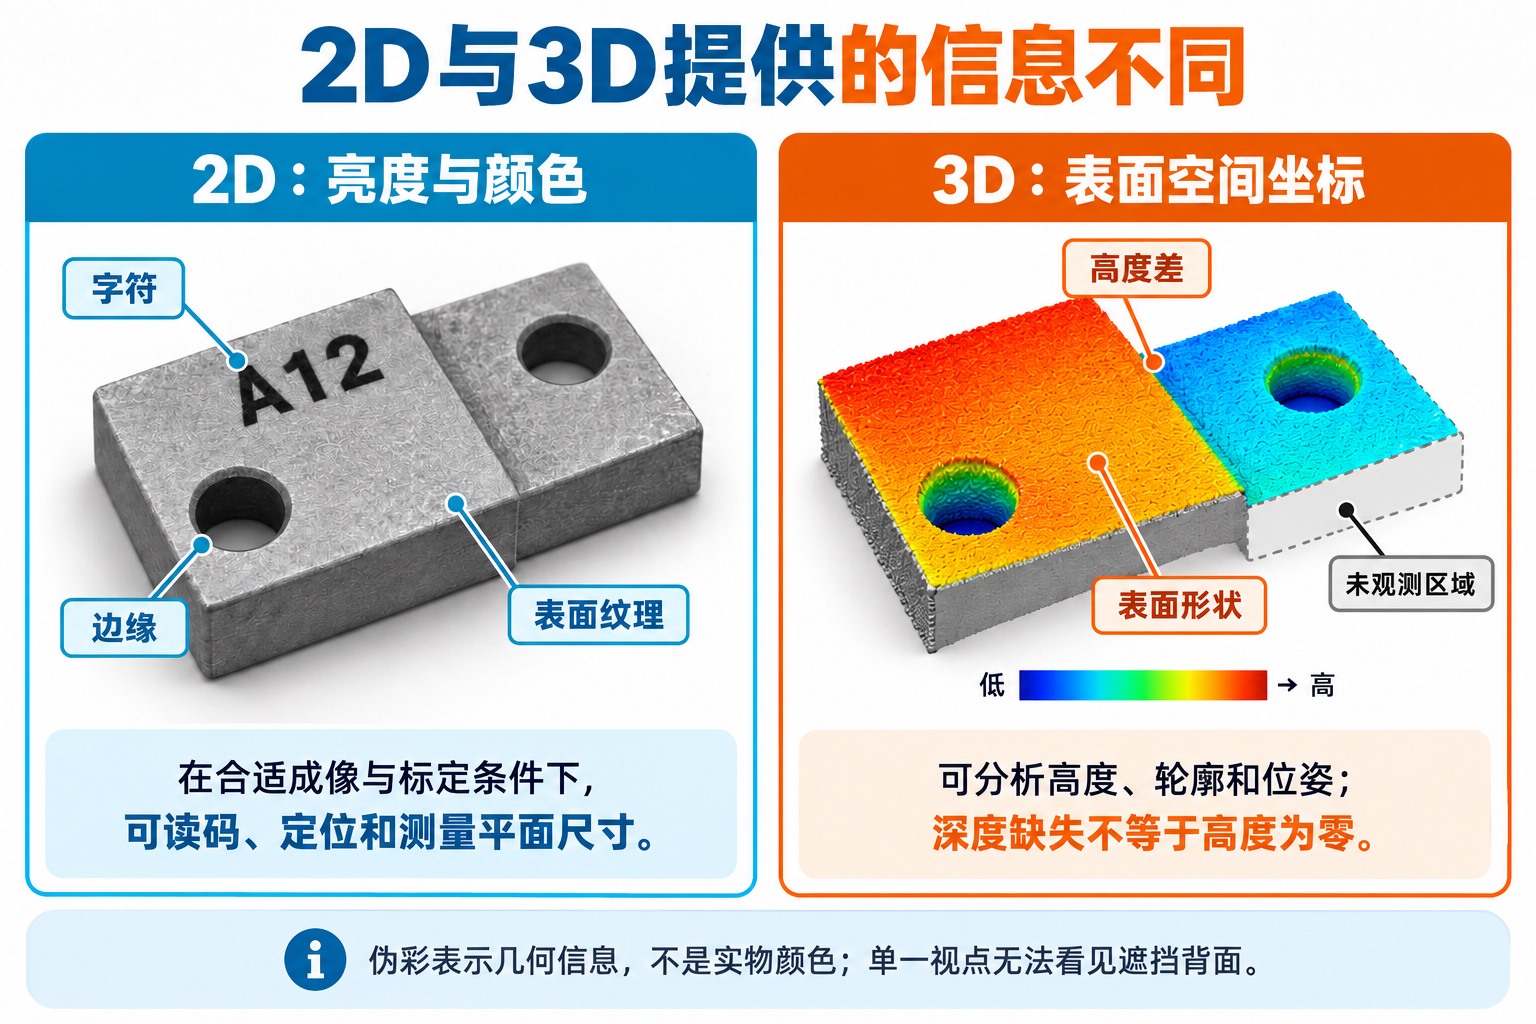
有些高度图本身也是二维像素阵列,但像素值代表高度而非表面亮度,因此仍可承载三维测量信息。Cognex的高度图技术文档明确区分了强度图、标定后的高度图和有效像素掩膜。把高度图显示得更平滑或更鲜艳,不会增加原本缺失的测量信息。
3D视觉怎样获得深度?四种常见成像原理
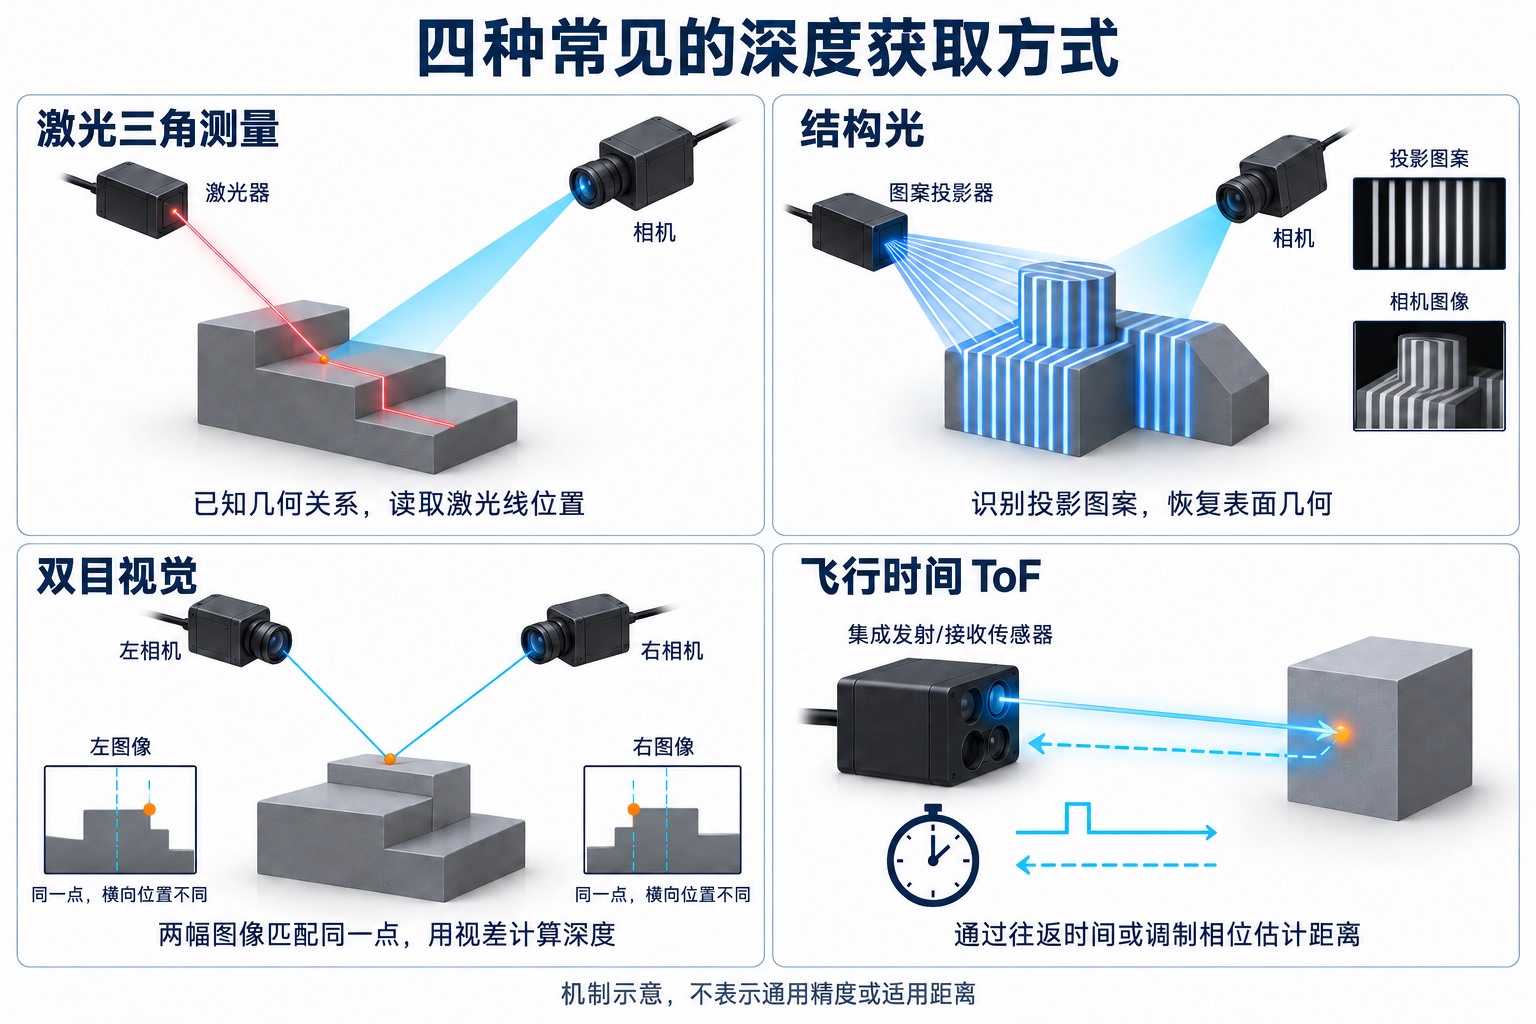
“3D相机”并不对应唯一的测量方法。激光三角、结构光、双目和飞行时间法依赖不同的物理线索,也会在不同条件下失效。
激光三角测量:从激光线的位置计算表面轮廓
激光投射器与相机之间具有已知的相对位置。激光点或线照到工件后,相机从另一个角度观察反射光;表面距离改变,光点或光线在图像中的位置随之移动,系统据此计算距离。Micro-Epsilon的激光三角测量原理解释了发射、接收几何与光斑位置的关系。
线激光一次取得一个截面轮廓,工件或传感器相对移动后,再把多个截面组合成表面数据。因此,激光线方向上的采样与输送方向上的采样来自不同环节:后者需要知道每条轮廓对应的位置。运动距离记录不准,重建出的长度或形状也会失真。它可用于胶条截面、焊缝轮廓或台阶检测,但高台阶遮住激光或相机视线时,仍会留下缺口。
结构光:从投影图案与观测图案的对应关系重建表面
结构光向工件投射已知条纹或编码图案,相机观察图案落在表面后的变化。软件识别相机像素对应投影器的哪一条光线,再利用标定的投影器—相机几何关系求出空间点。Zivid的结构光原理说明用编码图案解释了这种对应关系。
主动图案可以为缺少天然纹理的表面提供匹配线索。某些方法使用一幅图案,另一些连续投射多幅条纹;多幅采集期间如果工件移动,各幅图可能不再对应同一表面位置。结构光因此不能一概归为“只能静止”或“拍一张就完成”,需要结合具体编码和运动处理方式理解。
双目视觉:通过两幅图像中同一点的视差求深度
双目系统从两个位置拍摄同一场景,寻找同一表面点在左右图中的对应位置。经过标定与图像校正后,两位置之间的视差与相机间距、焦距共同决定深度。对于标准校正模型,同样的相机几何下,较远目标通常具有较小视差。
难点是找到正确的“同一点”。大片单色面缺少纹理,重复图案可能造成错配,只在一台相机中可见的区域也不能直接得到可靠匹配。主动双目可以投射纹理辅助匹配,但仍依赖双目几何。OpenCV双目深度教程给出了视差与深度的关系,也说明纹理不足和物体边缘会影响匹配结果。
飞行时间法:通过光的往返时间或相位差估计距离
飞行时间(ToF)系统主动发光并接收返回信号:脉冲方式利用传播时间,调制连续光方式利用发射与接收信号的相位差来估计距离。它依靠传播特征,区别于通过两条视线位置关系求深度的三角测量。Basler的ToF原理说明介绍了这两种方式。
ToF可在视场内获取距离分布,用于空间感知、物体定位或体积相关任务。反射光不足、环境光饱和,以及光在多个表面之间反射后才返回的多径效应,都可能影响结果;不能仅因它直接输出距离,就认为适合所有细小尺寸测量。
2D视觉能测量尺寸和高度吗?
2D视觉可以测量尺寸,前提是图像坐标能可靠地对应到被测几何。例如平放薄板的孔距,在测量面、相机姿态和光学条件受控时,可由轮廓或孔中心位置换算。背光可突出外轮廓;反射照明则需要让待测边缘稳定显现。算法找到的是哪条边、倒角或阴影是否改变了边缘位置,也会影响尺寸结果。
标定不仅是“拍一把尺子”。它需要建立已知物理坐标与图像坐标的关系,并处理相关畸变和透视影响。OpenCV相机标定文档分别说明内参、外参和镜头畸变。单一毫米/像素比例,只适用于已经满足相应几何条件的局部或校正后的平面图像,不能直接覆盖任意倾斜、起伏表面。
以下是一个教学算例:同一测量平面的水平视场为100mm,覆盖2000个像素;假定几何已校正且这一方向的尺度均匀,则每像素对应100÷2000=0.05mm。若两个孔中心在图像中相距400像素,换算孔距为400×0.05=20mm。
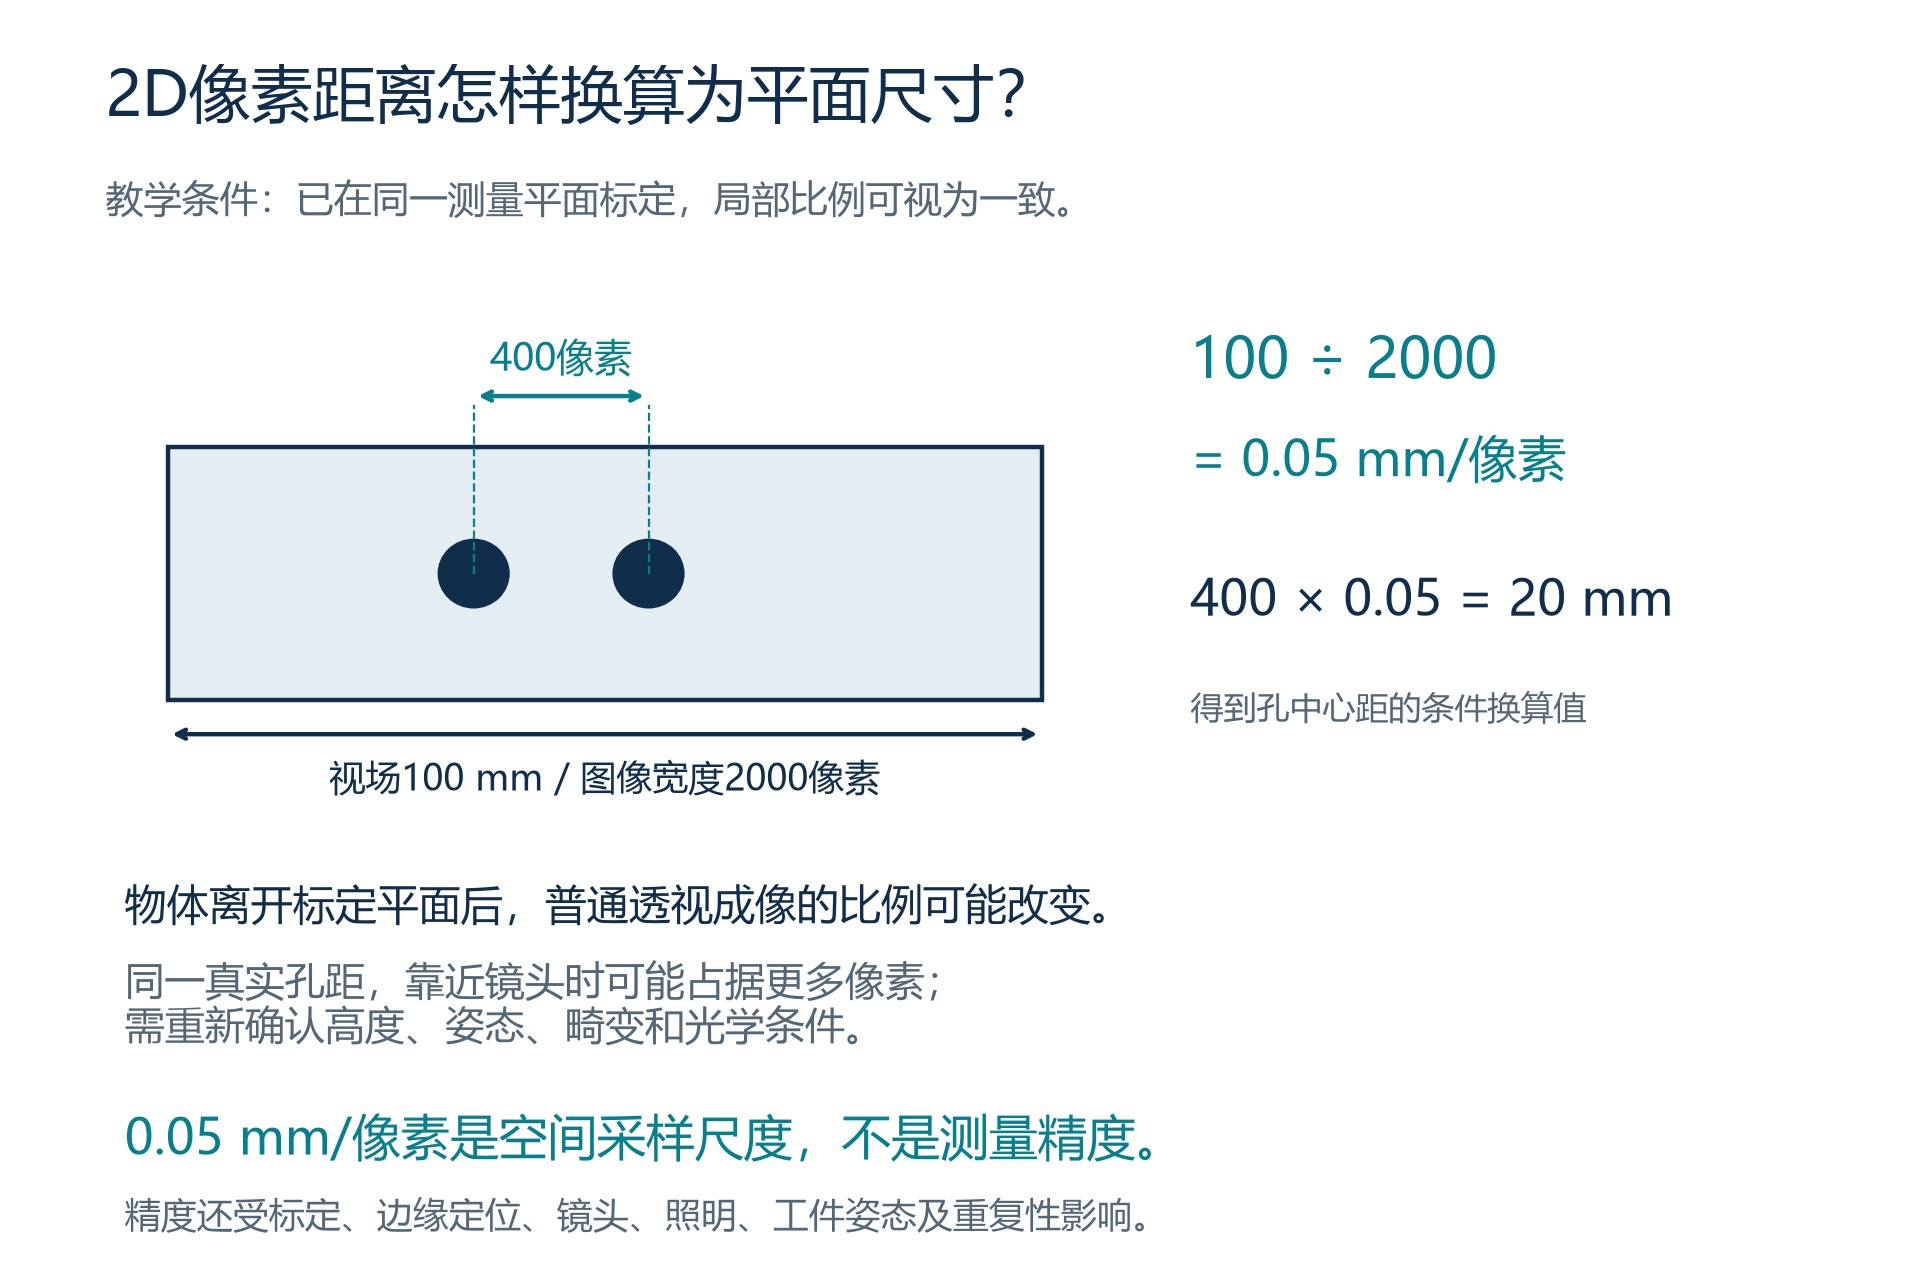
若同一薄板被垫高,靠近普通透视镜头,图像中的孔距可能增大,即使实物孔距没有变化。物方远心光学能在规定范围内减小放大率随物距变化的影响,原理见Edmund Optics的远心成像说明;它仍需满足景深、清晰度、畸变和实际标定条件,不能视为自动消除所有测量误差。
高度也不必一律由3D相机测量。如果工件姿态固定、顶面和底面的侧面轮廓都能清楚成像,2D侧视图可以测得相应高度。难以由普通单幅2D图直接确定的,是沿观察方向的未知深度变化。例如俯视两个外观相似的平顶端子,仅看到顶部轮廓,通常不足以直接判断它们相差多少高度。
字符、表面缺陷、体积和位姿分别需要什么信息?
同样称为“缺陷检测”,所需证据可能完全不同。可从缺陷怎样改变工件入手:它主要改变亮度与颜色,还是改变几何形状;待测特征能否从当前角度观察到。
| 检测任务 | 数据怎样支持判断 |
|---|---|
| 印刷字符与颜色 | 平面油墨字符的OCR、错色或污染通常依赖2D对比度与颜色。压印字符若对比度很弱但具有清晰凹凸,也可利用高度数据识别。 |
| 划伤、凹坑与污渍 | 2D可利用合适照明呈现外观差异;若合格依据是凹坑深度或凸起高度,需要相应几何测量。3D也可能遗漏没有显著高度变化的色斑或油墨缺损。 |
| 孔距与外轮廓 | 可在受控测量面上利用2D轮廓和标定;若对象具有明显起伏、斜置或空间孔位关系,则需处理相应三维几何。 |
| 胶条高度和体积 | 2D顶视可检查路径、宽度和断胶;3D可计算截面与相对基准面的高度,并在有效覆盖范围内估算体积。仅顶视面积相同,不能保证胶量相同。 |
| 机器人定位与抓取 | 固定平面上的定位可以利用2D位置和方向;无序堆叠通常还需要深度、表面朝向和遮挡信息。视觉位姿仍需转换到机器人坐标,并检查抓取可达性。 |
以胶条体积为例,算法需要先确定被涂表面的基准,再将胶条有效区域内的局部高度与对应面积结合。基准面倾斜、边缘漏测或把缺失点当成零高度,都会改变结果。得到可见表面并不代表已经测到了内部空洞;体积计算必须说明所使用的表面覆盖和几何假设。
3D分辨率高,为什么不一定测得更准?
采样点多,说明表面被记录得更密;重复测量数值接近,说明波动较小;测量值接近可信参考值,才说明偏差受到控制。这几件事相关,却不能相互替代。Zivid的3D测量指标说明分别讨论采样、随机变化和系统性偏差,并指出“深度分辨率”在不同资料中可能指轴向量化间隔或深度噪声,不能脱离定义直接比较。
例如,一个真实高度为10.00mm的教学标准件,系统连续给出10.19、10.20、10.21mm:数据很集中,却仍有明显偏差。反过来,输出保留到0.001mm,也只说明显示位数,不能证明误差达到0.001mm。亚像素拟合能够在条件合适时估计比像素间隔更细的位置,但也不能替代系统误差验证。
对工艺测量,更有意义的检验是:在实际视场、工作距离、材料表面和温度条件下,用可信参考件比较测量偏差,再重复装夹与测量,检查波动是否会改变临界件判定。小凹坑可能在空间采样上已有多个点,却仍被深度噪声或过度平滑掩盖;一个颜色缺陷则可能根本不改变高度。3D是否有价值,最终仍要回到待检特征。
反光、黑色、透明和遮挡会怎样影响检测?
反光表面可能把大量光集中反射进镜头,使局部饱和,也可能把主动投射光反射到别处,使接收信号不足。低反射表面通常返回较少光,增加曝光虽能改善信号,却可能影响运动检测;外观呈黑色的材料对近红外的反射率也未必相同。Basler的ToF影响因素文档具体说明了反射类型、目标颜色、环境光与多径对距离数据的影响。
透明材料的问题不只是“太亮”:光可能穿过表面,从后方物体返回,算法得到的点便可能落在背景而非透明表面上。Zivid的透明物体技术文档还解释了背景间距和反射引起的异常点。专门的成像与处理方法可以改善部分场景,但不能由“能够生成点云”直接证明透明件的所有尺寸都已可信测出。
遮挡则是观测路径缺失。例如深槽底部可能被槽壁挡住;激光三角测量要求被测处既收到激光,又能被相机观察。补充视角可以增加覆盖,但还需要把不同视角的数据配准到统一坐标。插值或模型补全得到的表面属于估计,不能不加区分地当作已经观测到的缺陷证据。
无有效深度不等于高度为零,也不等于没有缺陷。数据格式可能用零值或特殊值表示无数据,程序应同时检查有效性标志。关键检测区域如果缺测,应输出无法判定、重新采集或进入复检流程,而不是用一张视觉上完整的平滑图代替真实覆盖。
工件运动和产线节拍对2D、3D有什么影响?
2D曝光期间工件移动会造成模糊;3D除曝光外,还要考虑组成一次深度结果的采集过程。多幅结构光若没有相应运动处理,需要保证序列内的对应关系;线激光则利用相对运动覆盖工件,必须将轮廓与输送位置同步。运动是误差来源还是扫描所需条件,要由具体方法判断。
线扫描中的关系可以用简单算例说明:假设输送速度保持100mm/s,每秒有效取得1000条轮廓,且无丢帧,则沿输送方向相邻轮廓的间距为0.1mm。若速度提高到200mm/s而有效轮廓率不变,间距就变为0.2mm。它描述沿运动方向的采样,不能据此推出横向分辨率或高度精度。
要覆盖同一细节,可能需要调整轮廓率、曝光、位置触发或运动安排,并检查传输和处理是否承受得住。整站节拍还包含触发、数据传输、点云重建、测量和结果发送;多相机或多视角可以增加覆盖,也会增加同步与处理工作。不能只按“每秒多少帧”判断是否赶得上最终剔除或抓取时刻。
同一工位怎样组合2D外观与3D几何检测?
以连接器检查为例,可以把任务拆为两条:2D图像读取字符、核对颜色和装配方向;3D数据测量端子顶面相对壳体基准的高度,检查端子之间的高度关系。这是一个教学应用示例,不代表某个工厂已经达到特定检出率。
先用可靠的工件定位或基准特征确定检查区域,再将两类数据对应到同一件产品。如果来自不同相机,需要校准两套坐标的关系;工件在两次采集之间发生移动,还要关联位置和时间。集成式传感器能够同时提供2D与3D数据时,也要确认两类数据的实际视场、时间关系和有效区域,而不是默认每个像素天然一一对应。
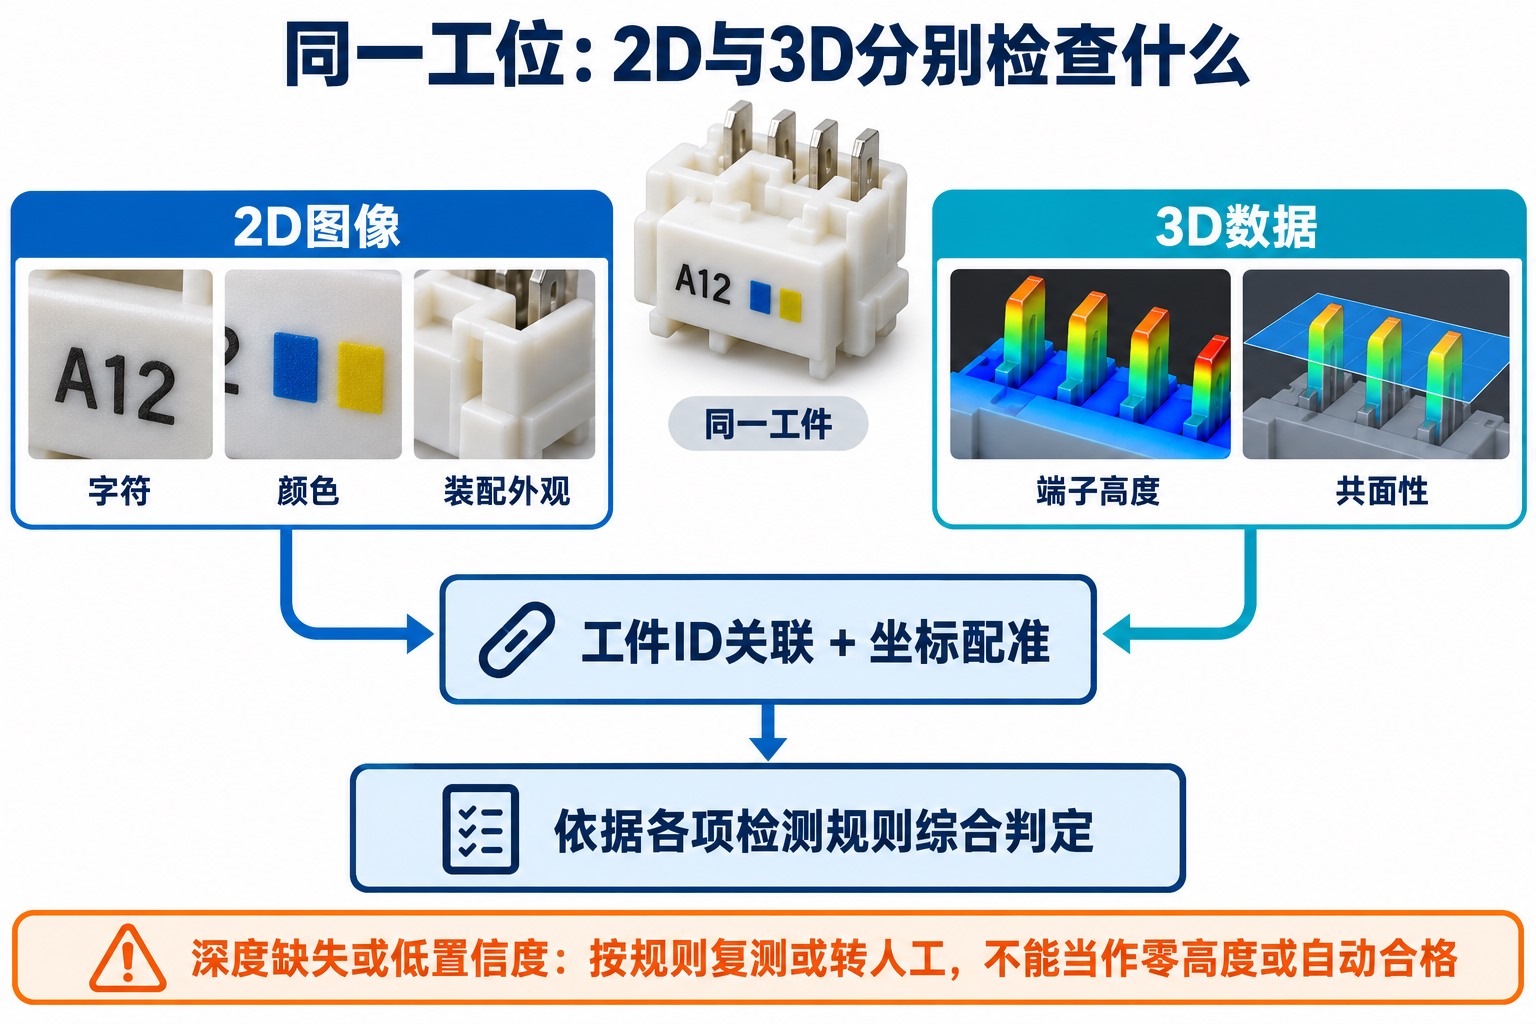
几何判定也要明确基准。如果工件整体略有倾斜,应先按规定基准建立坐标,再比较端子高度,避免把正常装夹倾斜误判成端子不齐。同时,只比较端子最高点与最低点的差值,可能漏掉整排同时偏高;相对壳体的绝对高度和端子间的高度差,应按各自的质量要求分别判断。
最终结果可以保留字符是否匹配、外观是否合格、几何是否合格、数据是否完整等独立状态。这样,检测不通过时能够分清是印刷错误、端子变形,还是反光导致未完成测量。2D与3D的组合价值,就在于用与缺陷相对应的数据回答问题,并让每项结果都有可追溯的依据。
参考资料
- Cognex VisionPro 9.8:Working with 3D Range Images,强度图、高度图、标定和无有效数据区域。
- Micro-Epsilon:Laser triangulation,激光三角测距几何原理。
- Zivid:How Structured Light works,2020年6月19日;Zivid Specs Terminology;Dealing with Transparent Objects,2026.07文档。
- OpenCV 4.13.0:Depth Map from Stereo Images;Camera Calibration,双目视差与相机标定。
- Basler:What Is Time-of-Flight?;Influencing Factors,传播时间/相位及反射、环境光、多径影响。
- Edmund Optics:Telecentric Design Topics,物方远心成像与放大率变化。资料核对日期:2026年10月27日。
评论留言
暂时没有留言!