视觉测量通过图像或光学三维数据获取工件特征,接触式测量通过测针与表面接触获取位置。二者的核心差别在于数据怎样形成,以及表面、几何和环境怎样影响数据。不能仅凭“非接触”或“接触”判断哪一种一定更准。
本文主要比较相机影像测量与测针式坐标测量,解释尺寸结果的来源和精度特点。机器视觉还可以做识别、定位与缺陷检测,基础组成可参阅机器视觉的工作原理;能识别一个孔,并不意味着已经准确测出了孔径。
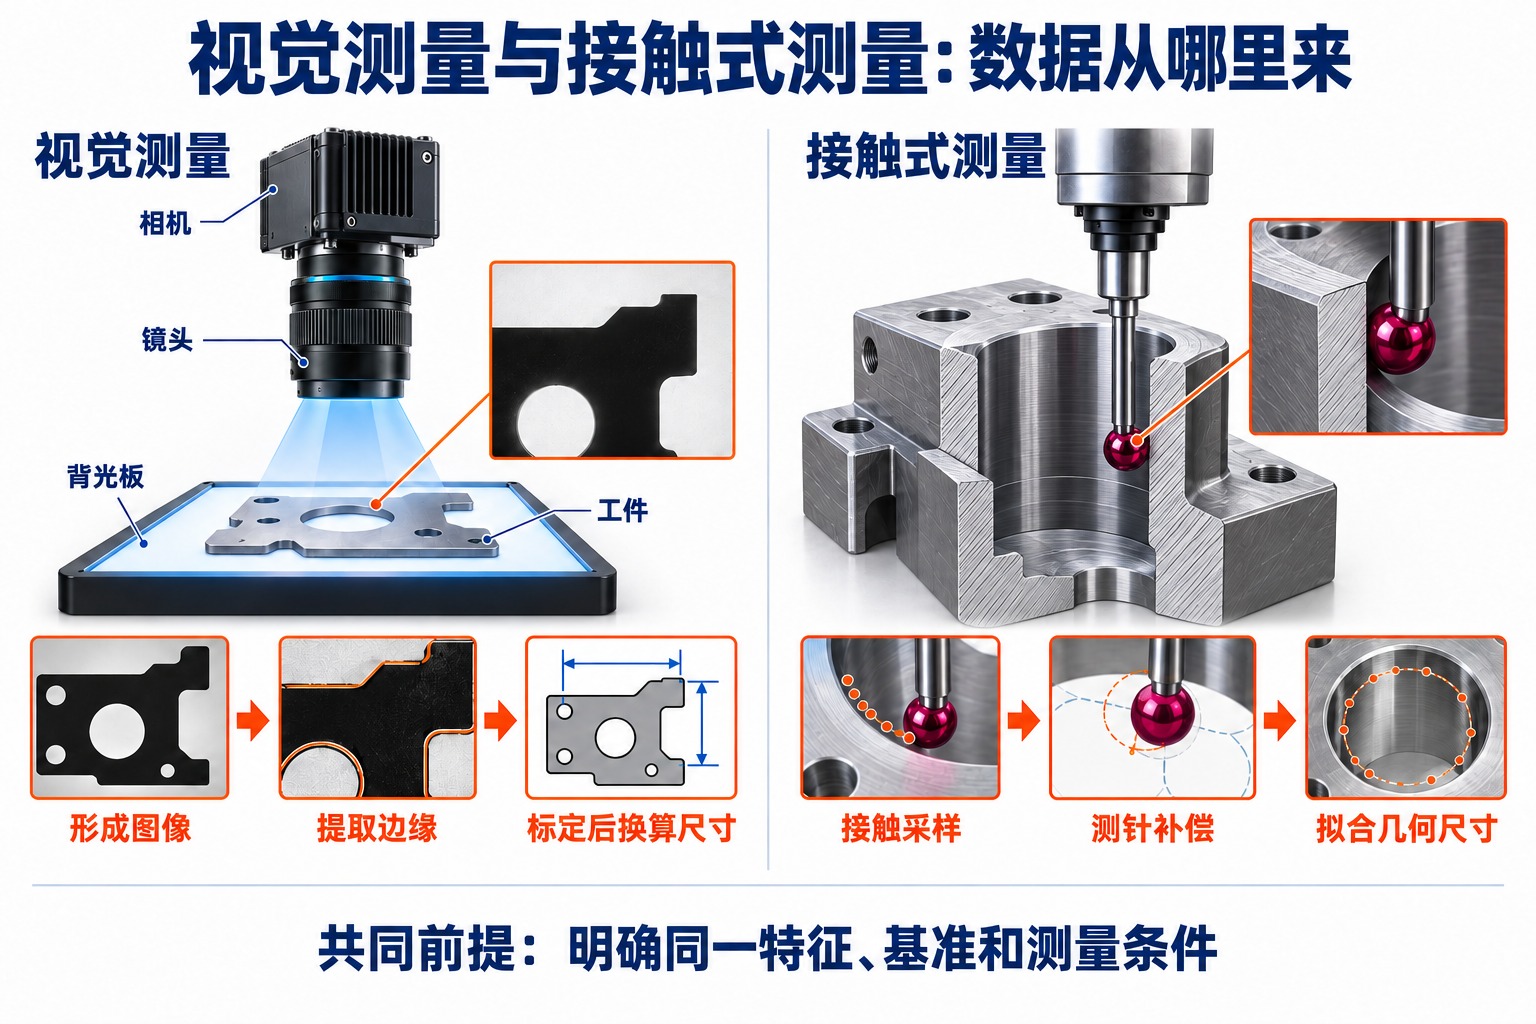
视觉测量怎样把图像变成尺寸?
二维影像测量通常经过成像、特征提取、标定换算和几何计算。相机记录的是亮度或颜色分布;软件从灰度变化中识别边缘,再拟合直线、圆等特征。标定建立图像坐标与工件所在测量平面的实际尺寸之间的关系,最后才能得到距离、角度或直径。
例如测量薄片外形,背光可以让零件成为边界清楚的轮廓,软件从轮廓计算宽度;用表面照明观察同一零件时,反光、纹理和毛刺也可能进入边缘判定。改变照明后读数变化,不一定意味着工件变了,也可能是算法所追踪的灰度边界发生了变化。
Cognex的标定说明要求标定与运行时保持相机、镜头和场景的物理关系,并指出平面测量的标定板应与被测特征处于相同高度。换镜头、移动相机或改变采集分辨率后,原有像素到实际坐标的映射可能不再适用。
三维视觉还需要获得深度,例如利用双目视差或结构光等方法重建表面。二维相机看到一个圆形孔口,并不会自动得到整个孔的圆柱形状;三维方法同样受到可见范围与遮挡影响。“光学测量”也不限于相机影像,不能把所有非接触传感器都当成同一种视觉测量。
接触式测量怎样从测点得到几何结果?
以三坐标测量机为例,测头接触工件时,系统记录机器坐标及探测状态,再结合测针的位置和有效尺寸计算表面点。触发式测头逐点采样,扫描式测头则可在保持接触的过程中连续采集。圆、平面或圆柱等结果,是由这些点按指定方法拟合而来。
测针球心并不是被接触的工件表面。测量前需要确定球形测针的位置和有效直径,软件据此进行补偿。Renishaw的测针校准说明介绍了利用已知尺寸的参考球确定这些参数的过程。不同测针或姿态不能简单共用一个未经确认的补偿值。
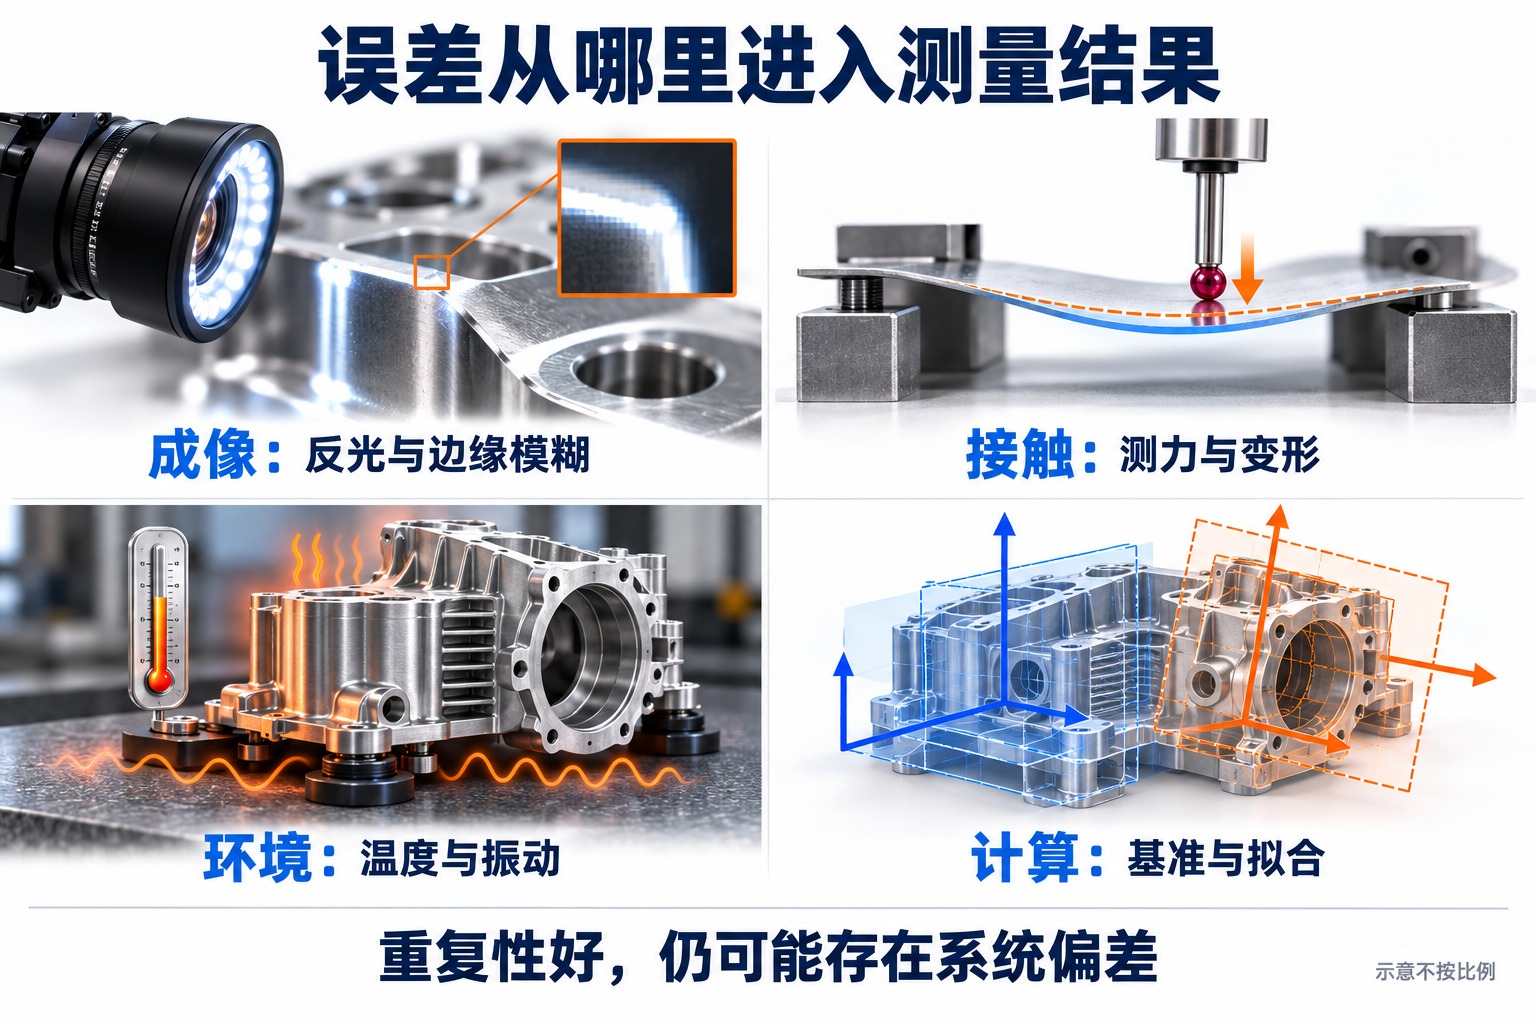
接触也会带来影响:测力可能使软材料或薄壁件变形,过长的测针可能产生挠曲,球端污物会改变有效接触位置。Renishaw的测头操作资料还说明了从实际接触到触发之间的预行程及其方向差异。因此,“球碰到了表面”只是数据形成的一步,并不是结果天然准确的保证。
像素、重复性和测量准确度有什么区别?
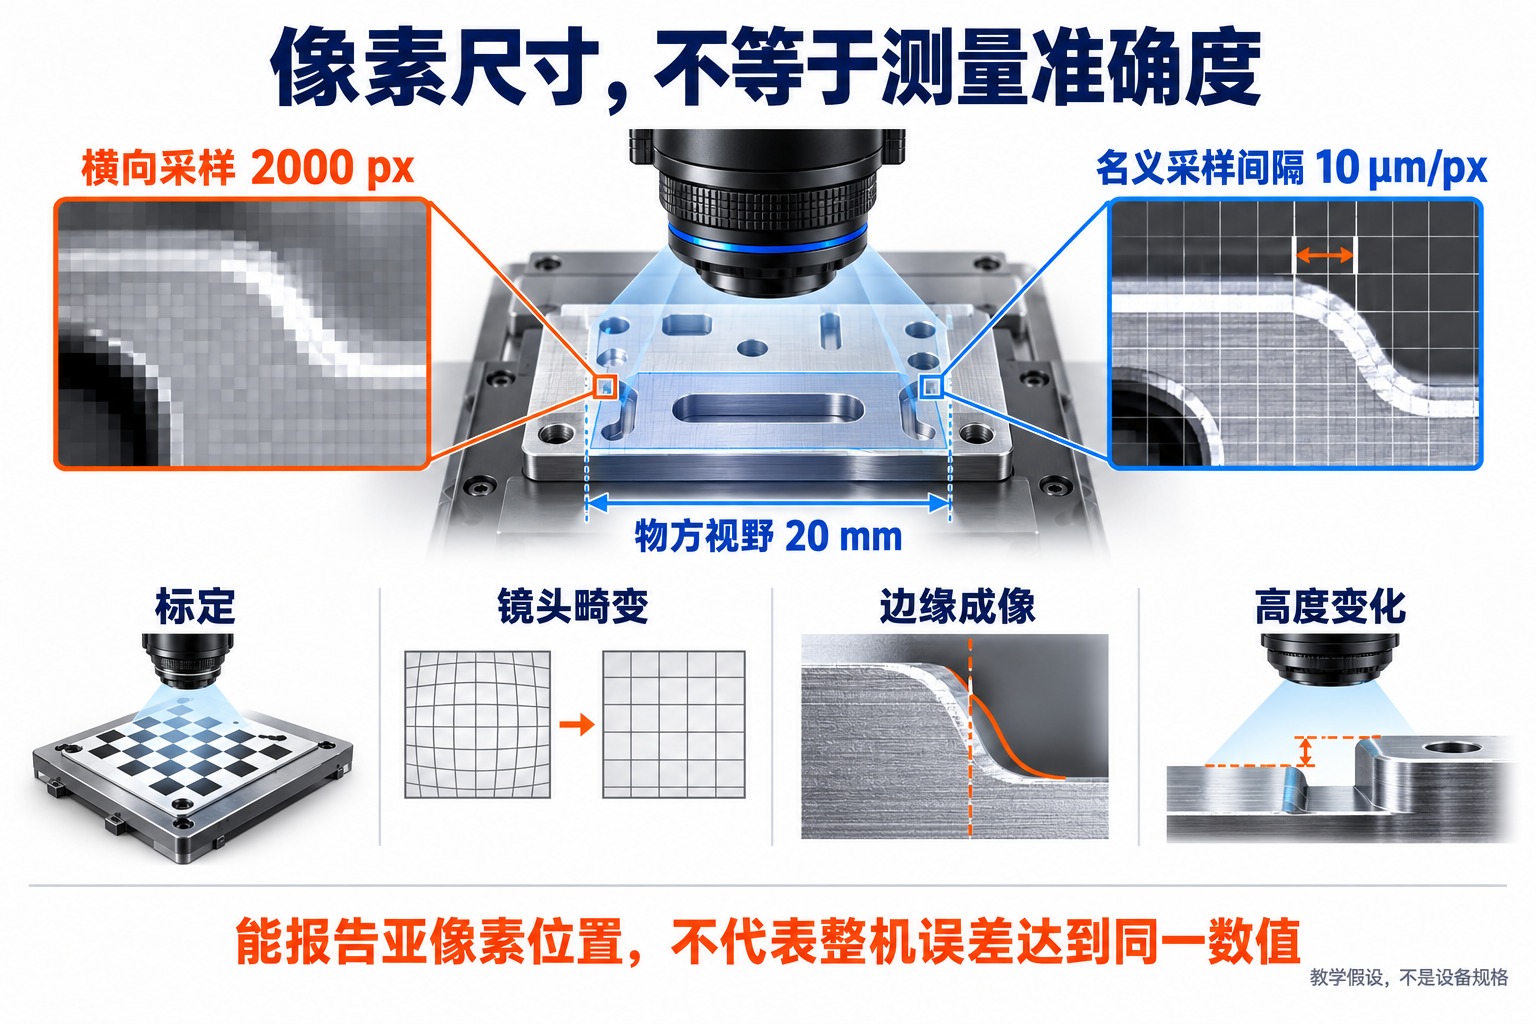
相机像素多,通常能在一定视野内提供更密的采样,但像素数量不能直接写成整机测量误差。假设横向物方视野为20毫米、横向采样为2000像素,则名义采样间隔为20÷2000=0.01毫米,即10微米/像素。这是简化的教学换算,实际映射还需要考虑畸变、透视和标定。
边缘算法可以估计亚像素位置,但输出0.1像素的小数,并不证明该测量任务的误差能控制在1微米以内。镜头、照明、边缘质量、标定件和安装稳定性会共同影响结果。Cognex的标定精度说明也把这些因素列为影响项,而非只看相机分辨率。
重复性回答的是“相同条件下,多次测量是否接近”,与结果距离参考值多远不是同一个问题。假设一个参考尺寸为20.000毫米的工件,多次读数都接近20.050毫米,读数可能很稳定,但仍存在约0.050毫米的偏差。视觉与接触系统都可能出现这种情况;只展示重复测量的一致性,不能代替对实际测量任务的误差评估。
远心镜头可以减小物距变化引起的透视影响,有助于尺寸测量,但不会消除全部误差。Edmund Optics对畸变与远心度的解释明确区分了透视误差与畸变,也指出远心系统仍需要检查畸变特性并正确标定。
同一个工件,两种方法为什么会测出不同结果?
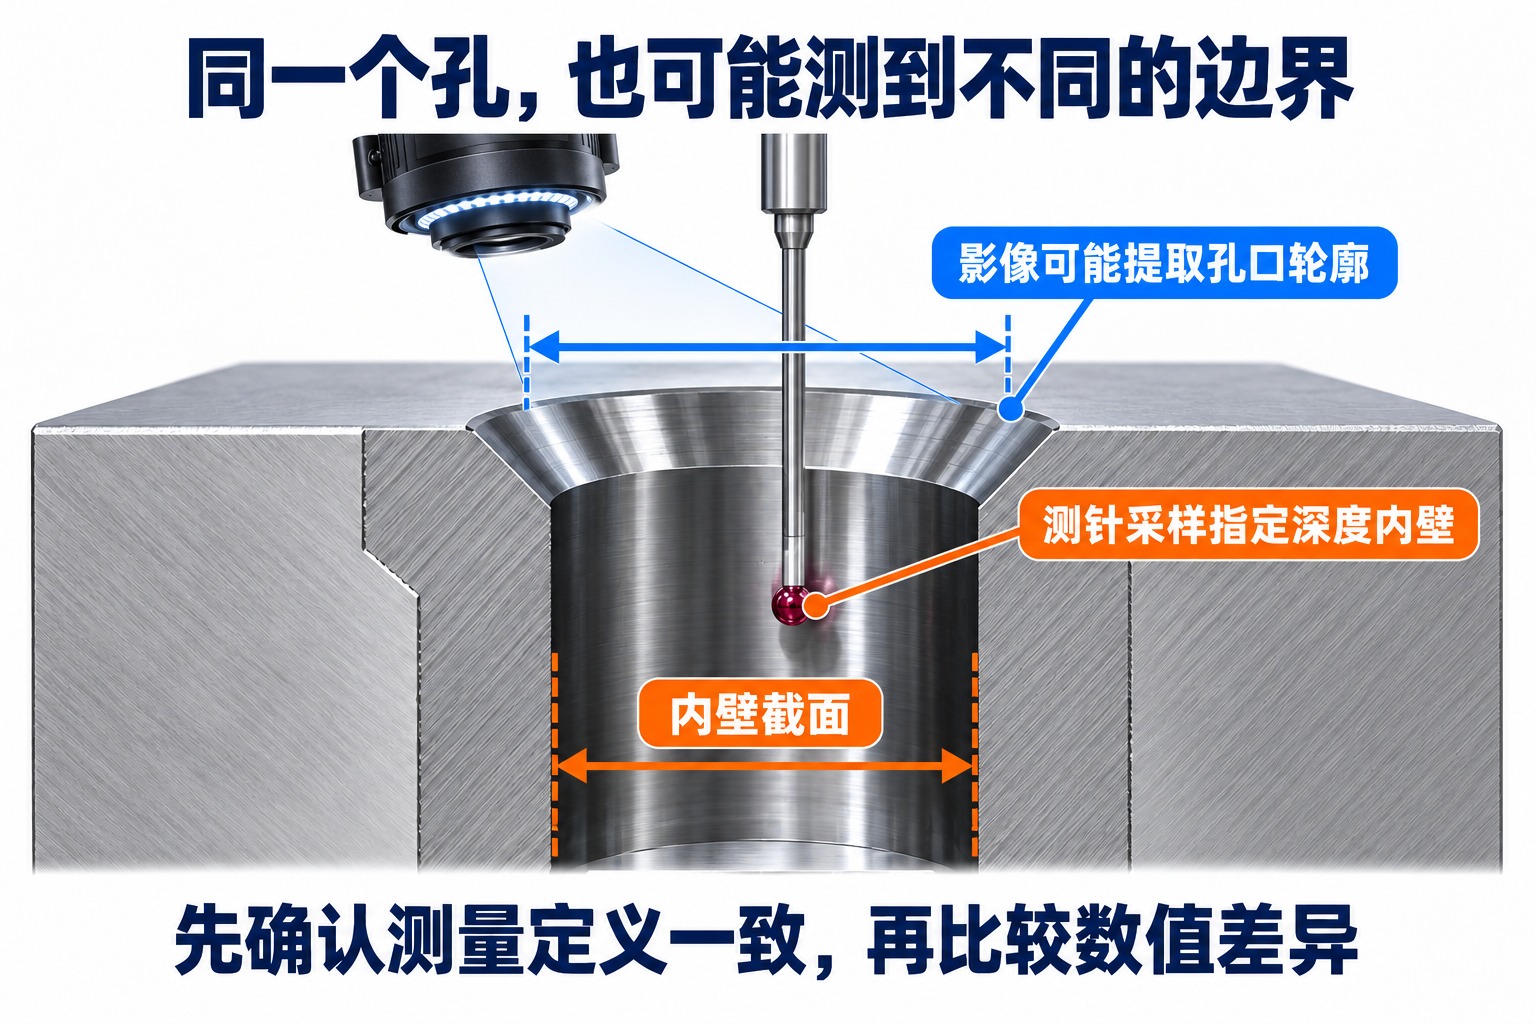
首先可能测量的不是同一个几何边界。一个带倒角的圆孔,俯视影像可能提取倒角上缘或某条明暗边界;测针则可以在倒角以下指定深度采样圆柱内壁。两个尺寸不同,可能反映了真实的几何差别。只有特征定义、截面位置和基准一致,比较读数才有明确意义。
其次是物体与传感器的相互作用不同。薄片在接触测力下可能发生变形,而影像测量避免了该测力,但夹持仍可能使它变形。高反光表面可能干扰图像边缘,接触测量则会受表面粗糙度、测针球尺寸及可达性的影响。两者都可能被工件上的油污或颗粒干扰,只是干扰路径不同。
最后是采样与计算不同。少量触点拟合圆与大量边缘点拟合圆,对局部缺口、毛刺或形状误差的响应不一样;即使使用同一批点,不同的拟合和异常点处理也可能得到不同结果。工件温度、夹持方式和基准建立方式则是两种方法共同受到的影响。
视觉与接触为什么会出现在同一台测量设备上?
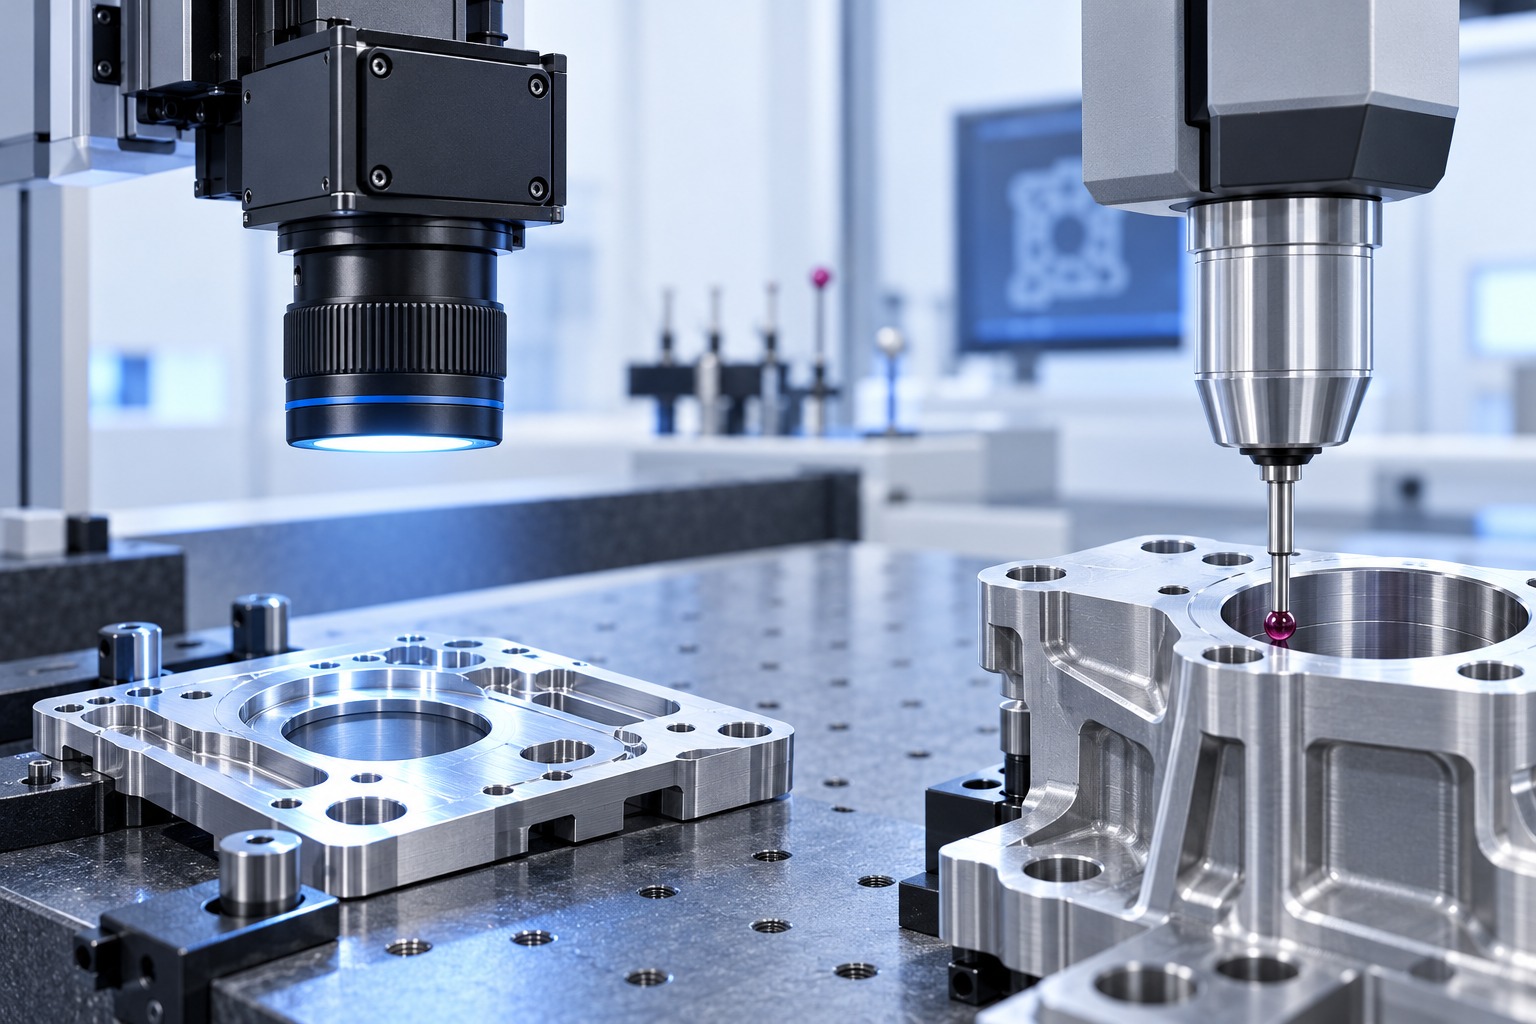
因为同一个零件可能包含性质不同的特征。可清晰成像的薄片轮廓、细小边缘或对触碰敏感的表面,可以通过光学方式获取;测针能够接近的内壁、侧面和三维几何特征,则可用接触采样补充。这里描述的是观测能力的分工,并不意味着所有轮廓都必须用相机,或所有三维特征都只能接触测量。
ZEISS O-INSPECT的公开结构说明展示了光学相机与触觉扫描传感器共处一个测量平台的实例。多传感器组合的关键,是把不同传感器的结果可靠地联系到同一坐标系,并明确每个特征采用的测量定义。若两套基准没有对齐,传感器各自读数稳定,也不能保证组合得到的尺寸关系正确。
因此,理解一份尺寸检测报告时,最有用的信息是:测了哪个特征、在哪个截面、以什么为基准、数据如何采集和拟合,以及结果在什么条件下得到。仅比较“多少万像素”与“显示几位小数”,无法解释这份报告是否真实反映了工件。
参考资料
- Cognex:In-Sight Calibration Guidelines;Calibration Accuracy。用于核对像素到实际坐标的映射和成像影响。
- Renishaw:Calibrating styli;Probe operation。用于核对测针有效尺寸、预行程和接触力的影响。
- Edmund Optics:Distortion and Telecentricity,Gregory Hollows、Nicholas James。用于区分透视与畸变。
- ZEISS:O-INSPECT Multisensor CMM。用于说明光学与接触传感器的组合实例。
评论留言
暂时没有留言!