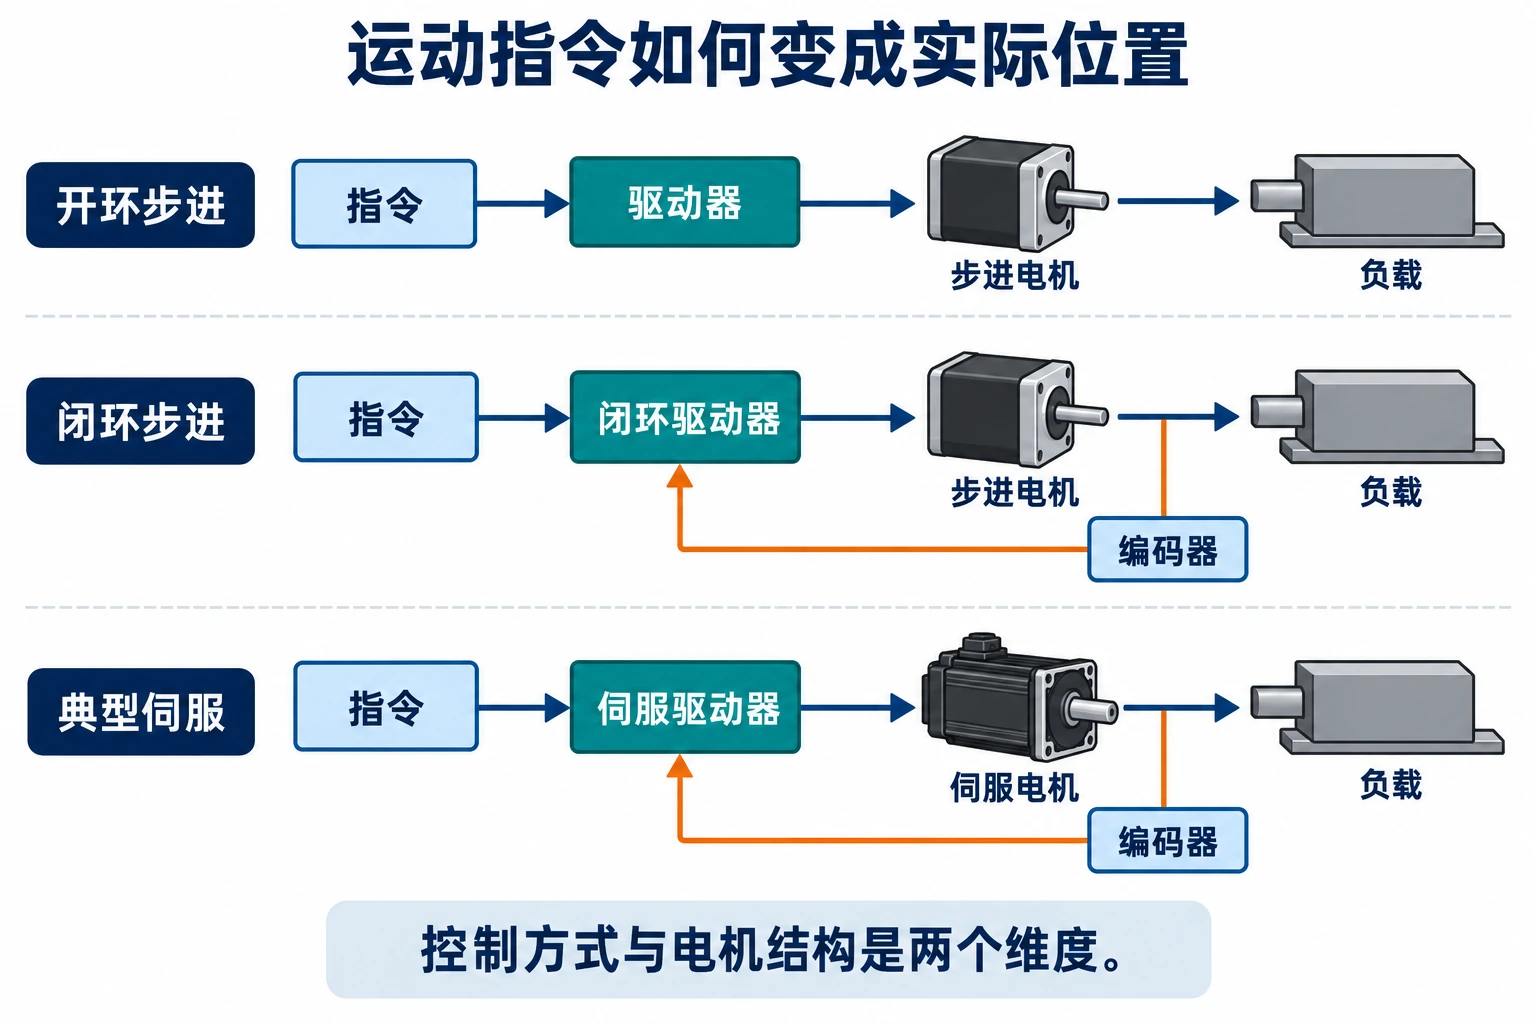
伺服系统通过反馈比较目标与实际运动状态,并持续调节输出;典型开环步进系统则按照指令顺序改变绕组电流,让转子按步距运动。两者都能完成定位,差异主要体现在电机结构、反馈方式、转速与转矩特性,以及负载变化时如何处理偏差。步进系统也可以加入位置反馈,因此不能简单把两者等同于“闭环”和“开环”。
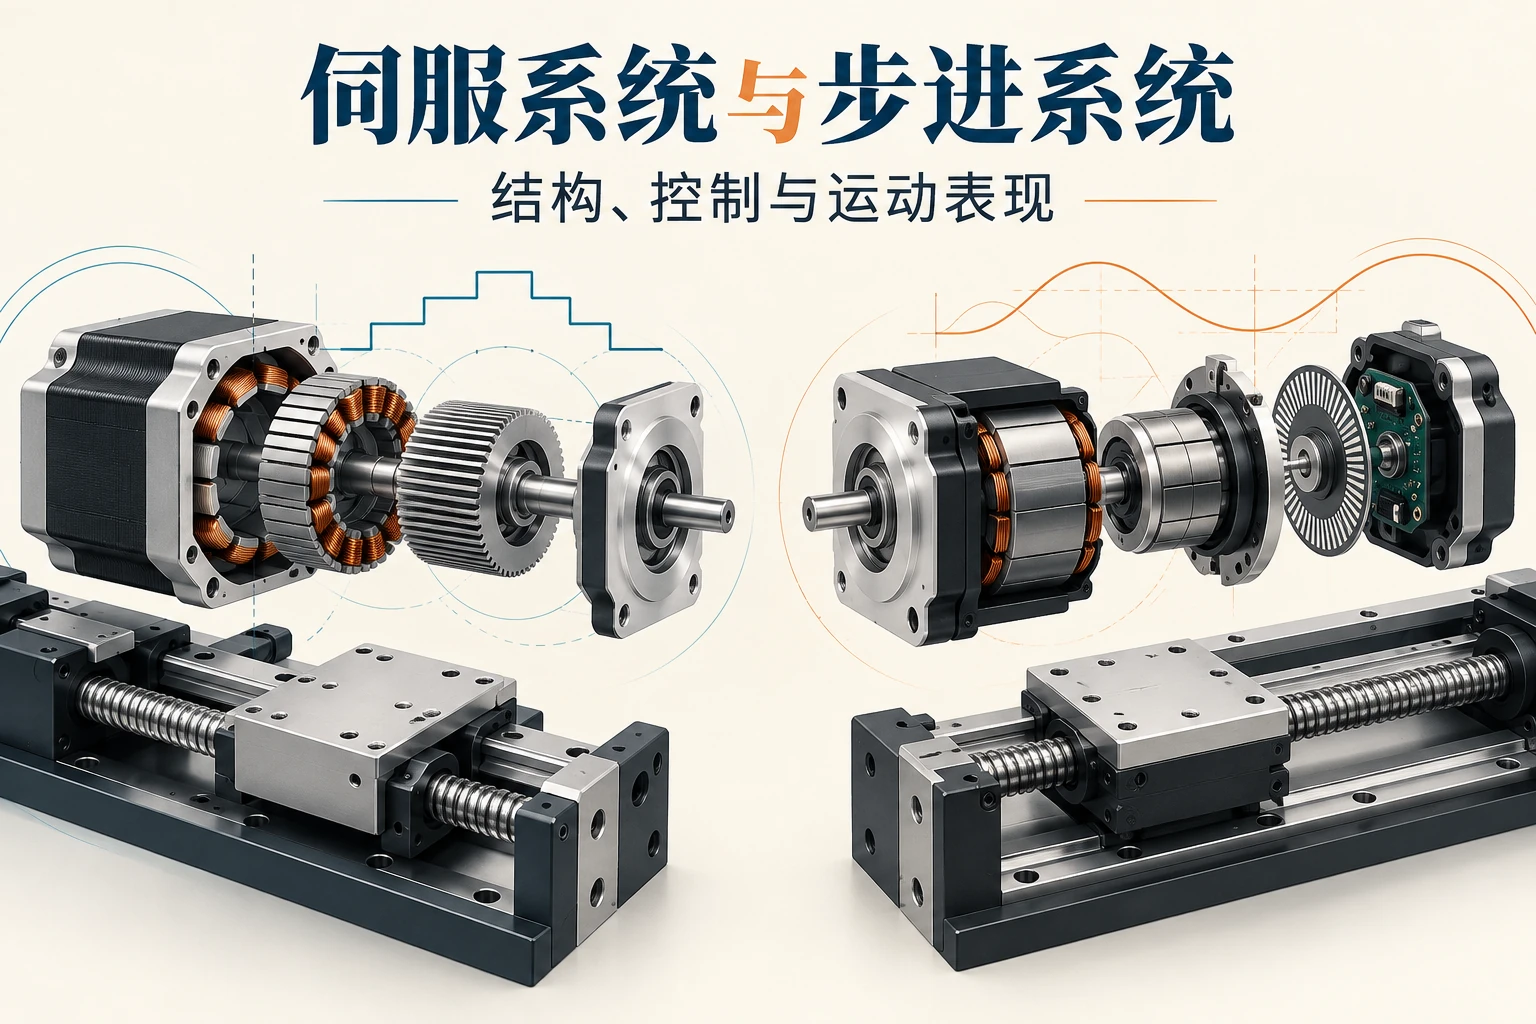
理解比较对象时,应把电机、驱动器、反馈装置和负载看成一个系统。伺服电机工作原理解释了驱动与编码器的分工;这里进一步比较它与步进系统处理同一段运动指令的不同方式。
电机结构有什么不同?
工业设备中常见的混合式步进电机,利用转子与定子的齿结构形成一系列稳定的电磁位置。驱动器按一定顺序给绕组通电,转子就沿这些位置运动;指令脉冲数经设定换算为目标位移,脉冲频率对应目标运动速度。实际能否跟上,还取决于负载、加减速和驱动条件。
常见永磁交流伺服电机由定子绕组、永磁转子和位置反馈装置组成。驱动器结合反馈安排相电流,产生所需转矩,再由控制系统调节位置或速度。欧姆龙的伺服电机与驱动器技术说明区分了电机、编码器和驱动器的职责。这里比较的是常见工业旋转电机系统;“伺服”本身并不限定为某一种电机电磁结构。
因此,外壳大小、接线数量或是否使用脉冲接口,都不足以判定系统类型。伺服驱动器也能接收脉冲指令,步进驱动器也能通过总线通信;指令如何传输,与系统是否具有位置反馈,是两个问题。
开环步进、闭环步进与伺服怎样处理偏差?
开环步进的位置指令没有实际位置反馈可供比较。负载转矩过大、加速过急或出现共振时,转子可能跟不上指令,形成失步。控制器发出的脉冲数量仍然正确,实际运动却已经产生偏差;单靠继续计数脉冲,不能知道偏差有多大。
闭环步进在步进电机系统中加入编码器等检测装置,驱动器据此监测或调节运动。不同实现可能采用持续闭环,或在一定条件下切换控制方式。东方马达的步进电机技术资料给出了带位置检测的控制实例。它说明“步进必定没有反馈”并不成立,但该实例的切换规则不能推广到所有闭环步进产品。
典型位置伺服则围绕目标位置与反馈位置持续计算偏差,并借助速度和电流调节控制运动。遇到扰动时,系统可以在能力范围内增加或减小输出;超过转矩、电流、速度或允许偏差限值时,仍可能跟随失败并报警。闭环提供了发现和纠正偏差的条件,并没有消除电机与机械机构的物理限制。
性能差异应放在相同运动条件下理解
| 比较维度 | 常见步进系统 | 常见工业伺服系统 |
|---|---|---|
| 低速与静止状态 | 依靠电磁稳定位置产生保持转矩;微步驱动有助于减轻低速振动 | 通过反馈调节维持目标状态;静止稳定性受控制参数与机械状态影响 |
| 转速升高时 | 可用转矩往往明显下降,受绕组电感、供电和驱动方式影响 | 常在规定转速区间保持较好的转矩能力;仍有连续、峰值及最高转速边界 |
| 负载扰动 | 开环方式不直接检测位置偏差;闭环方式的处理取决于反馈与驱动实现 | 利用反馈修正偏差,修正能力受转矩裕量、带宽和控制稳定性限制 |
| 到位与平稳性 | 步距、微步电流、共振和负载共同影响停稳过程 | 轨迹、调节参数、反馈与机械共振共同影响跟随及停稳过程 |
| 调试内容 | 开环系统主要涉及电流、细分和运动曲线;闭环系统还涉及反馈与调节 | 涉及反馈、惯量、增益、滤波、运动曲线和到位条件等 |
表中的差异是常见结构的工作特性,不代表所有型号的统一结果。东方马达的伺服与步进差异说明指出了低速转矩与高速转矩的侧重点。具体运动能力仍要放到对应电机与驱动器的转矩—转速曲线中理解,不能用保持转矩与伺服峰值转矩直接横向比较。
例如同样完成一次短距离往返,最高转速未必是主要约束:加速阶段需要的转矩、机构振动以及减速后的停稳时间,都会影响动作完成。持续高速转动又是另一种工况。仅凭“转得快”或“定位准”两个标签,解释不了这两类任务的差别。
微步细分和编码器分辨率为什么不等于定位精度?
微步细分通过调节各相电流,在基本步距之间生成更细的指令位置。它可以改善运动平顺性,也让命令位移划分得更细;但负载转矩、齿结构误差和电流控制会影响转子的实际平衡位置。指令细分更多,并不表示每个微步都能按相同比例提高绝对定位精度。
伺服编码器的分辨率描述能区分多细的位置变化,也不等于负载端实际位置的准确程度。若编码器装在电机轴上,反馈覆盖的是电机转角;丝杠导程误差、间隙和受力变形仍可能发生在检测点之后。欧姆龙资料对半闭环与直接检测负载位置的全闭环作了区分,关键在于测量点和控制回路覆盖了哪一段机械传动。
定位精度、重复定位表现和运动平顺性也应分别描述。一个机构可以每次都停在相近的位置,却与理论目标存在固定偏差;也可以静态位置接近目标,运行中仍出现振动。比较系统时,必须说明测量对象、负载、速度与加减速条件,才知道讨论的是哪一种表现。
同一个异常现象,两类系统可能有不同原因
工作台没有到位,在开环步进中可能是转子失步,也可能是联轴器打滑或传动间隙;在伺服系统中,电机反馈已到位而工作台仍有偏差,则应区分反馈测量与负载实际运动。系统名称本身不能替代沿信号链和机械链查明偏差来源。
静止时发热也不意味着电机正在输出有效机械功。通电保持会产生绕组损耗,具体温升还与电流策略、散热和工作周期有关;伺服在静止承受负载时同样可能持续通电。将发热、噪声、位置偏差各自对应到电流、反馈和机械条件,才能解释现象,而不是把一种系统归为“更先进”、另一种归为“精度低”。
评论留言
暂时没有留言!