六轴机器人与SCARA机器人的主要区别,在于关节结构和工具姿态的调整能力。典型六轴关节机器人能组合调整工具的位置与朝向,适合需要翻转、倾斜或多方向接近工件的动作;常见四轴SCARA主要完成水平定位、竖直升降和绕竖直轴旋转,在工具朝向基本不变的短行程取放、装配等任务中常有节拍优势。
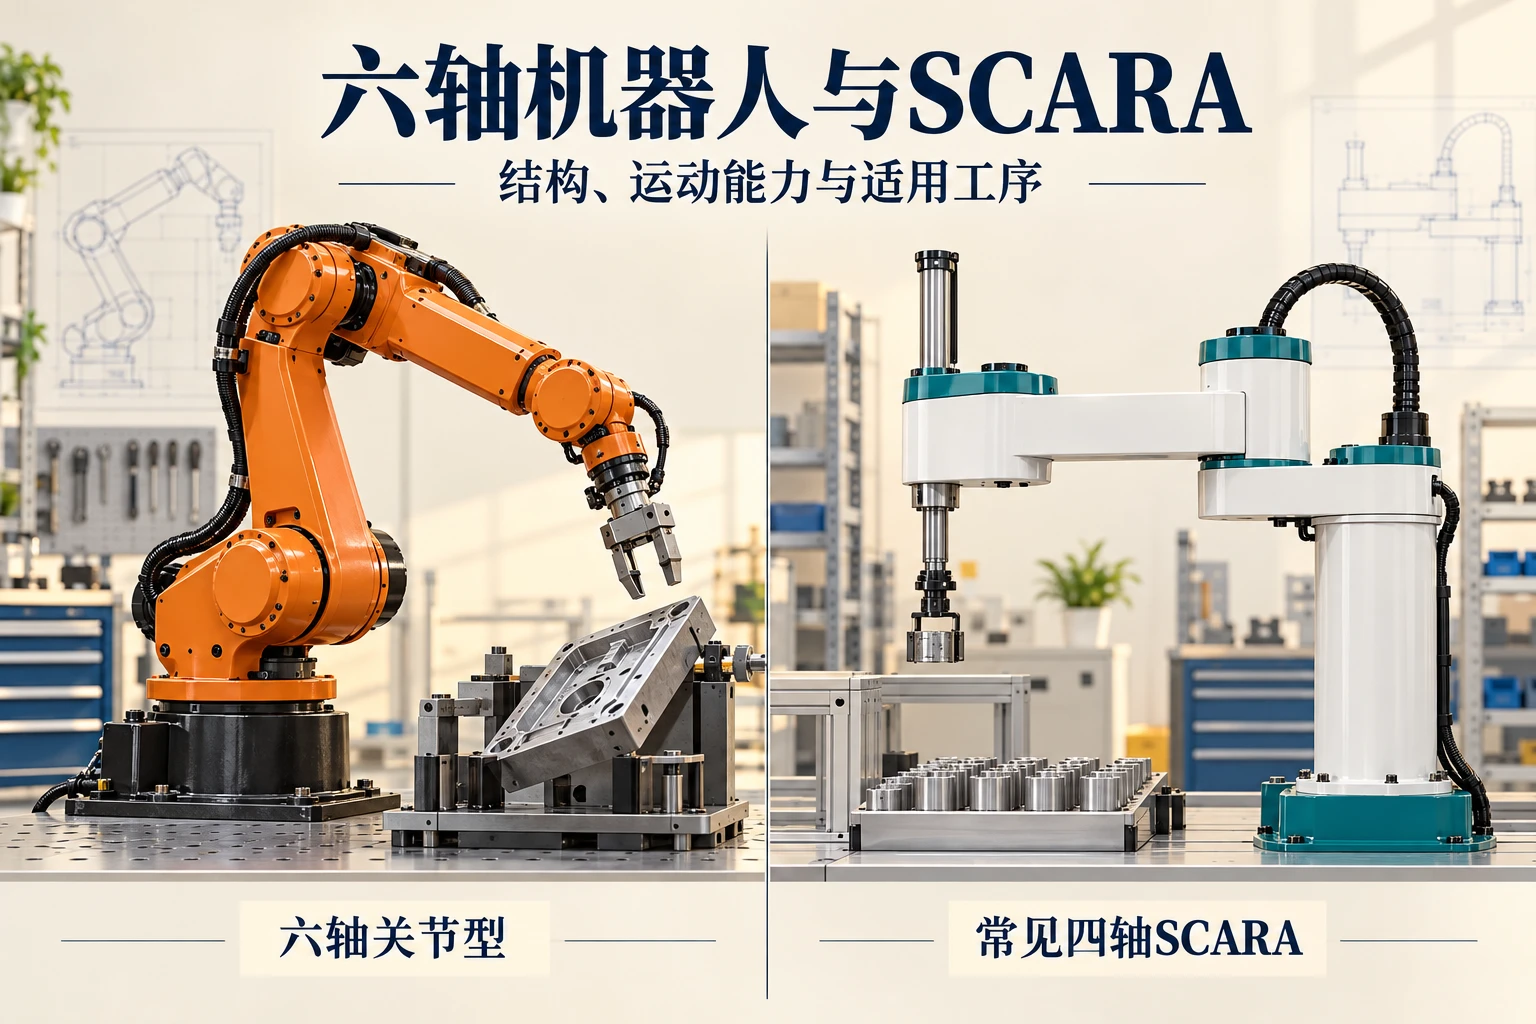
两者都属于工业机器人。理解区别时,应把“能到哪里”“到达时工具朝向如何”和“完成整个工序要多久”分别看清,不能只用轴数或规格表上的一个速度值判断。
结构与自由度:六轴能调整空间姿态,常见SCARA保持工具轴方向
典型六轴关节机器人由六个旋转关节串联组成。各关节协调运动,在允许的工作范围内控制工具中心点的位置,以及工具的倾斜、转向等姿态变化。六个轴并不分别等于X、Y、Z和三个旋转方向;一次直线移动或姿态调整,往往需要多个关节共同完成。Epson的C3六轴机器人技术介绍就以六自由度垂直关节结构说明这类机器人的位置与腕部运动。
常见四轴SCARA通常通过两个水平摆动的连杆完成X、Y定位,再由竖直直线轴完成Z向升降,末端旋转轴控制绕竖直轴的转角。它可以在不同高度作业,但常规结构不能像六轴腕部那样主动改变工具的俯仰或侧倾。下面的对比按工具轴竖直的常见安装与配置说明。
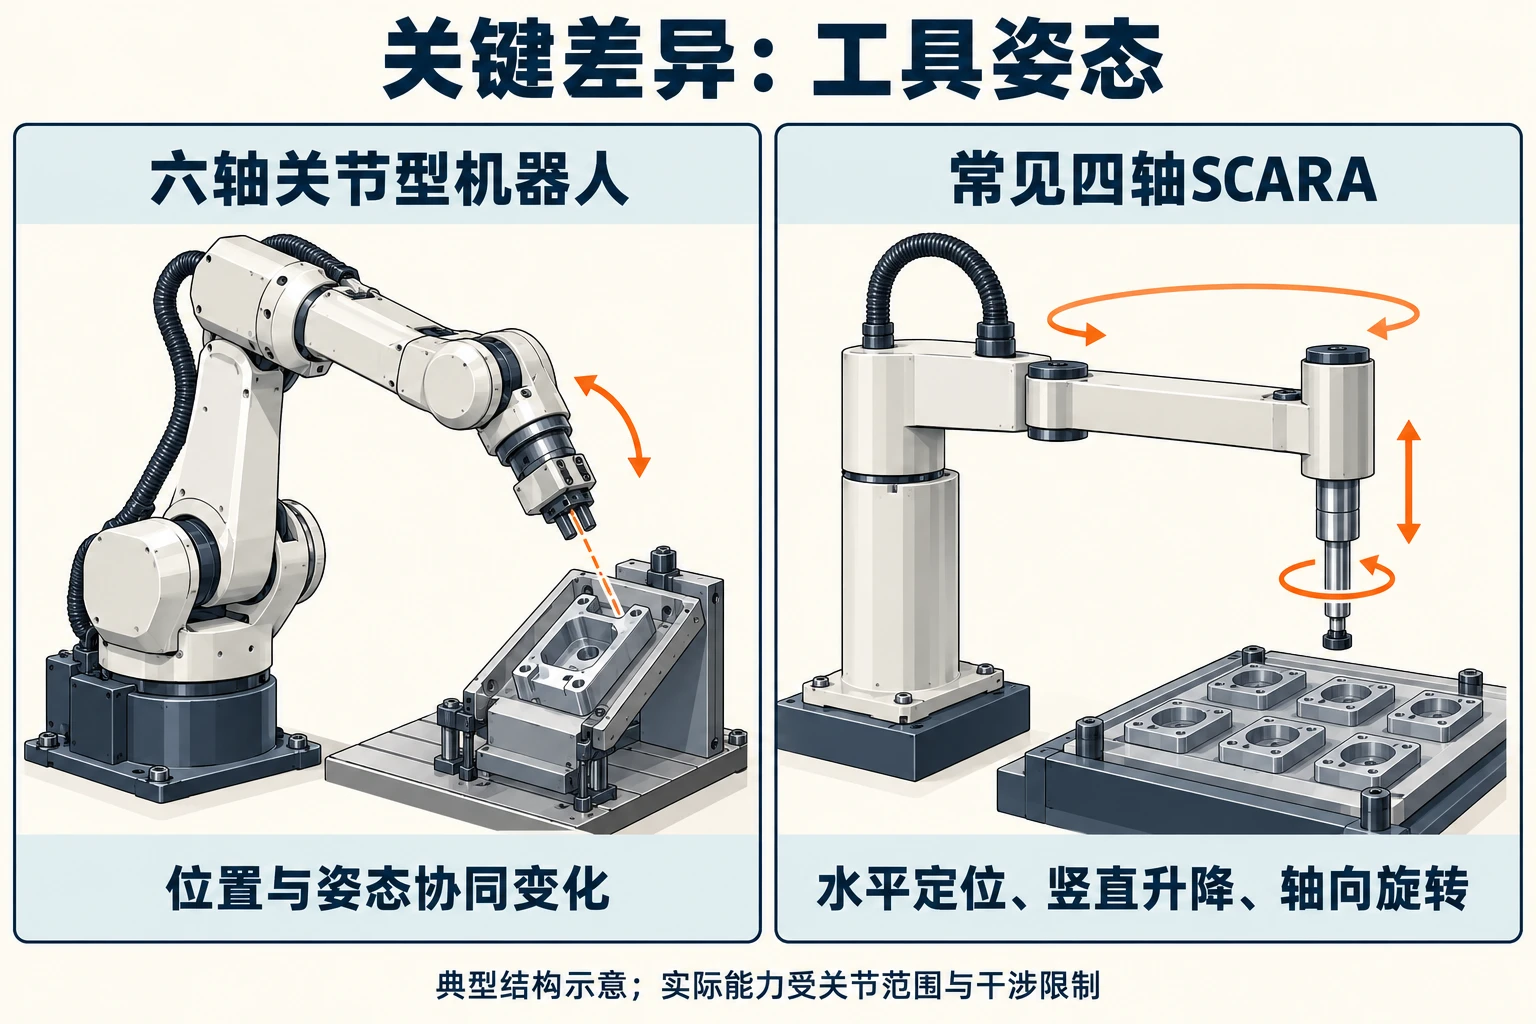
SCARA也不是“所有机型都恰好四轴”。例如,Epson G1官方手册同时列出了三轴和四轴配置。具体轴数、末端旋转功能和行程,应查对应机型资料,不能仅凭SCARA这个名称推断。
SCARA常译为选择性顺应装配机器人。雅马哈的SCARA结构说明强调其水平与竖直方向的不同刚度特征。这不意味着装配时可以忽略孔位、配合间隙和接触力;需要力控或柔顺补偿的工序,仍要配置并验证相应能力。
工作范围:到达一个位置,不等于能以所需姿态完成动作
| 比较项目 | 典型六轴关节机器人 | 常见四轴SCARA |
|---|---|---|
| 位置与姿态 | 能够组合调整空间位置和工具朝向 | 控制X、Y、Z位置及绕竖直轴转角,通常不主动改变倾角 |
| 工作范围的描述 | 需结合三维运动包络、关节范围和目标姿态 | 通常结合水平运动范围图、Z轴行程及末端转角 |
| 动作特点 | 可处理翻转、多面接近与空间姿态变化 | 便于组织水平移动加竖直进退的重复动作 |
| 现场限制 | 关节限位、奇异位形、工具与周边干涉 | 水平可达范围、竖直行程、固定倾角和周边干涉 |
对六轴机器人,某个工具中心点处于最大臂展以内,并不代表它能从任意方向接近,也不代表整条路径都可执行。关节限位、手腕姿态和设备开口都可能限制动作;接近某些奇异位形时,工具很小的变化还可能要求关节大幅运动,从而影响速度或路径连续性。
对SCARA,水平运动范围也不能简单当作完整圆盘。应查看具体机型的范围图、内侧不可达区域和机械限位,再叠加Z轴行程。即使两个取放点都能到达,中间绕过治具、输送线或工件的路径仍需核对。
夹具长度和形状会同时影响两类机器人:较长的工具可能让工具尖端伸入工位,也可能使手臂、线缆或工件在途中干涉。SCARA安装固定角度的工具,可以完成某些侧向任务,但工具倾角不会因此获得独立可调的自由度;增加翻转台或其他外部机构后,应把它们作为整个工作站的一部分分析。
速度与节拍:SCARA常见优势需要放在相同动作条件下比较
SCARA在姿态变化少、水平搬运加短距离升降的任务中,常能发挥快速往返的特点。六轴机器人的价值则包括在搬运过程中改变工件朝向,或者从侧面和斜面接近目标。如果这些动作省去了额外翻转、交接或重新定位,六轴工作站的完整循环也可能更简洁。因此,“SCARA一定更快”与“六轴轴数更多所以一定更慢”都不足以描述实际工序。
规格表中的速度还可能是不同指标:关节最大角速度、直线轴速度、末端合成速度,或指定路径的标准周期。这些指标的单位和测试对象不同,不能直接互相换算成生产能力。短距离动作尤其会受到加减速与到位稳定时间影响,不能简单用距离除以最高速度计算。
例如,Epson G6公开规格表注明,其标准周期基于水平300 mm、竖直25 mm、负载2 kg的往复拱形运动,并对路径坐标进行了速度优化。这个数值描述特定测试动作,不包含任意工厂中的供料、夹持、检测或工艺等待,也不是全部SCARA的统一测试结果。
比较两类机器人完成同一任务的周期,至少应统一以下条件:
- 动作路径:起止点、行程、高度变化、工具姿态和避障要求一致,不能把纯平移与带翻转的动作直接相比。
- 实际负载:同时计入夹具与工件,并核对重心偏置和转动惯量。相同质量但形状、安装位置不同,运动表现也可能不同。
- 运动与到位要求:确认速度、加速度、是否必须停稳,以及到位后允许的振动和位置误差。
- 完整工艺:记录抓取确认、视觉定位、锁付或点胶、质量检查、释放及互锁等待,明确哪些动作可以并行。
G1手册也要求将末端工具与工件作为负载,并说明负载、惯量及偏心设置会影响加减速。这类条件对理解速度数据很重要。整站节拍应以实际程序和外围设备共同运行的结果验证;各动作可并行时,也不能把所有时间不加区分地相加。
精度怎么比:重复定位、绝对定位和轨迹精度是不同问题
重复定位精度描述机器人多次返回同一目标时,实际到达位置的分散程度;绝对定位精度关注实际到达位置与设定目标之间的偏差;轨迹精度则关注运动过程中对目标路径的跟随程度。ABB《Review》2024年第4期的机器人精度技术文章明确区分了这三类性能。
例如,机器人每次都稳定停在目标旁边,说明重复性可能很好,却不能说明绝对定位准确。使用现场示教点重复取放,与把CAD坐标直接转换为机器人动作,对标定和坐标一致性的依赖也不同。
因此,不能只凭“SCARA”或“六轴”认定谁的精度一定更高。要先核对规格中的指标定义、单位、方向及测试条件,再看实际任务:插装需要检查孔位、工件与工具的对应;连续点胶需要检查路径及速度变化;视觉引导还需要核对相机、机器人和工件坐标之间的关系。
最终工艺误差还来自治具、来料、夹持变形和工具安装等环节。机器人本体的重复定位指标,不能直接当作产品装配公差或整站检测精度。
放到实际工序中,两类机器人会怎样完成同一项任务?
从料盘取零件,再放入水平治具
假设零件在料盘中方向一致,取放时工具一直朝下,只需要平移、升降和绕竖直轴调整角度,这与常见四轴SCARA的运动方式相符。六轴机器人也能完成同样动作,但此时增加的倾斜与翻转能力可能没有参与任务。比较时应观察相同行程、同一夹具和到位要求下的完整循环。
如果来料方向改变,放入治具前必须将零件翻转,任务就增加了姿态需求。六轴可以通过关节配合完成翻转;常见SCARA则可能需要翻转机构、换一种抓取方式或调整供料姿态。这时比较对象已包括辅助机构的动作和重新定位,而不只是两台机器人本体。
在壳体顶面、侧面或斜面上进行装配
工具竖直进入顶面的装配孔、从上方锁付螺钉,是常见SCARA能够覆盖的工序形式。若同一零件还需要从侧面插入连接件,或者沿斜向进入狭窄开口,六轴可调整工具朝向,但仍要确认手腕和夹具能否进入、接触过程是否可控。
SCARA配合固定角度工具或工件变位机构,也可能完成特定侧向动作;六轴也可能因工具过长或空间过窄而受限。工序能否成立,取决于零件、工具、治具与运动路径的共同关系,不能仅根据“顶面”或“侧面”作绝对划分。
沿平面轮廓或三维曲面点胶
当胶路位于水平面、喷嘴方向不变时,常见SCARA和六轴都可能完成轮廓运动,应进一步核对路径精度、拐角速度及出胶同步。如果胶路跨越多个面,需要喷嘴随表面改变倾角,六轴的姿态能力就直接参与工艺;SCARA则通常需要改变工件姿态或增加辅助机构。
无论哪种结构,胶路是否合格还取决于胶量、喷嘴距离、运动速度和材料工艺。能沿着轮廓移动,并不等于已经获得稳定的胶宽和胶高。
理解差异,先把工序拆成位置、姿态与时间要求
描述一项机器人任务时,可以先列出取放位置、每个位置的工具朝向、途中是否翻转、接触时的工艺要求,以及外围设备的等待条件。随后核对完整工具和工件的负载、运动范围、到位与路径精度,再通过仿真和实际工序验证。
六轴提供较丰富的空间姿态调整能力,常见四轴SCARA则把运动集中在水平定位、升降和绕轴转动。两者的区别最终体现在怎样完成工序,而速度、精度和工作范围都需要在具体配置与相同任务条件下解释。
参考资料
- Epson:C3 Series of Compact 6-Axis Robots,六自由度垂直关节结构、腕部动作及关节范围;历史机型用于解释结构。
- Epson:SCARA Robot G1 Manual,Rev.11,三轴与四轴配置、运动范围,以及负载、惯量和偏心设置。
- Yamaha Motor:SCARA机器人YK500XG/YK600XG技术资料,2005年7月21日;仅用于结构和选择性顺应概念说明。
- Epson:G6 SCARA规格表,标准周期测试路径、负载与相关脚注。
- ABB:ABB Review 04/2024:Down to a human hair,印刷页239—240,重复定位、绝对定位与轨迹精度的区别。
评论留言
暂时没有留言!