协作机器人可以承担机床上下料、包装码垛、焊接、螺钉锁付与零件装配、检测辅助,以及打磨抛光等工作。它主要负责重复执行位置、姿态或受控接触动作;完成一道合格工序,还需要夹具、供料、工艺设备、控制接口和质量判断共同配合。
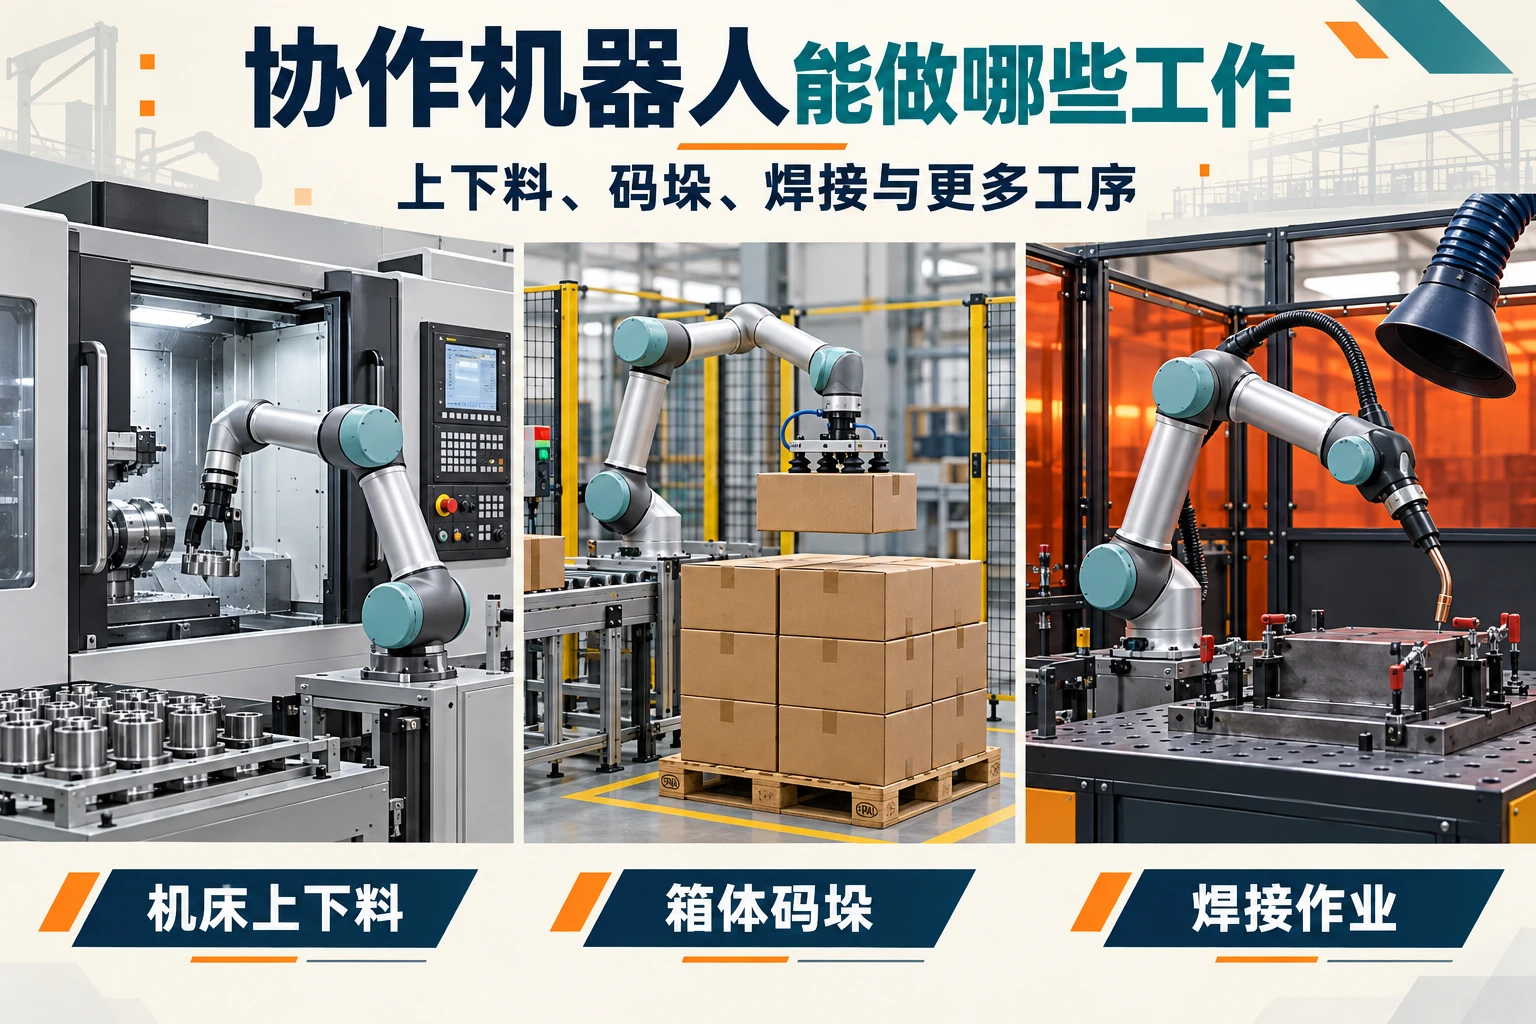
关于本体特点和协作方式,可参阅协作机器人是什么。判断实际应用时,更有用的问题是:机器人替人完成哪一步,工件怎样到位,动作完成如何确认,异常由谁处理。
协作机器人本体具备的安全功能,也不等于整个工位可以免防护运行。ISO 10218-1:2025官方公开范围说明区分了机器人本体与系统集成、应用设计,并指出焊接、加工等应用会带来额外危险。下面把这些条件放回各自工序中说明。
一、机床上下料:搬运工件,还要与机床确认状态
在数控车床、加工中心或测试设备旁,协作机器人可以从料盘取毛坯、装入夹具,待加工或测试完成后取出工件,再送往成品区或下一工序。单夹爪与双夹爪可以形成不同的取放顺序;具体安排要与机床空间、工件姿态和加工周期匹配。
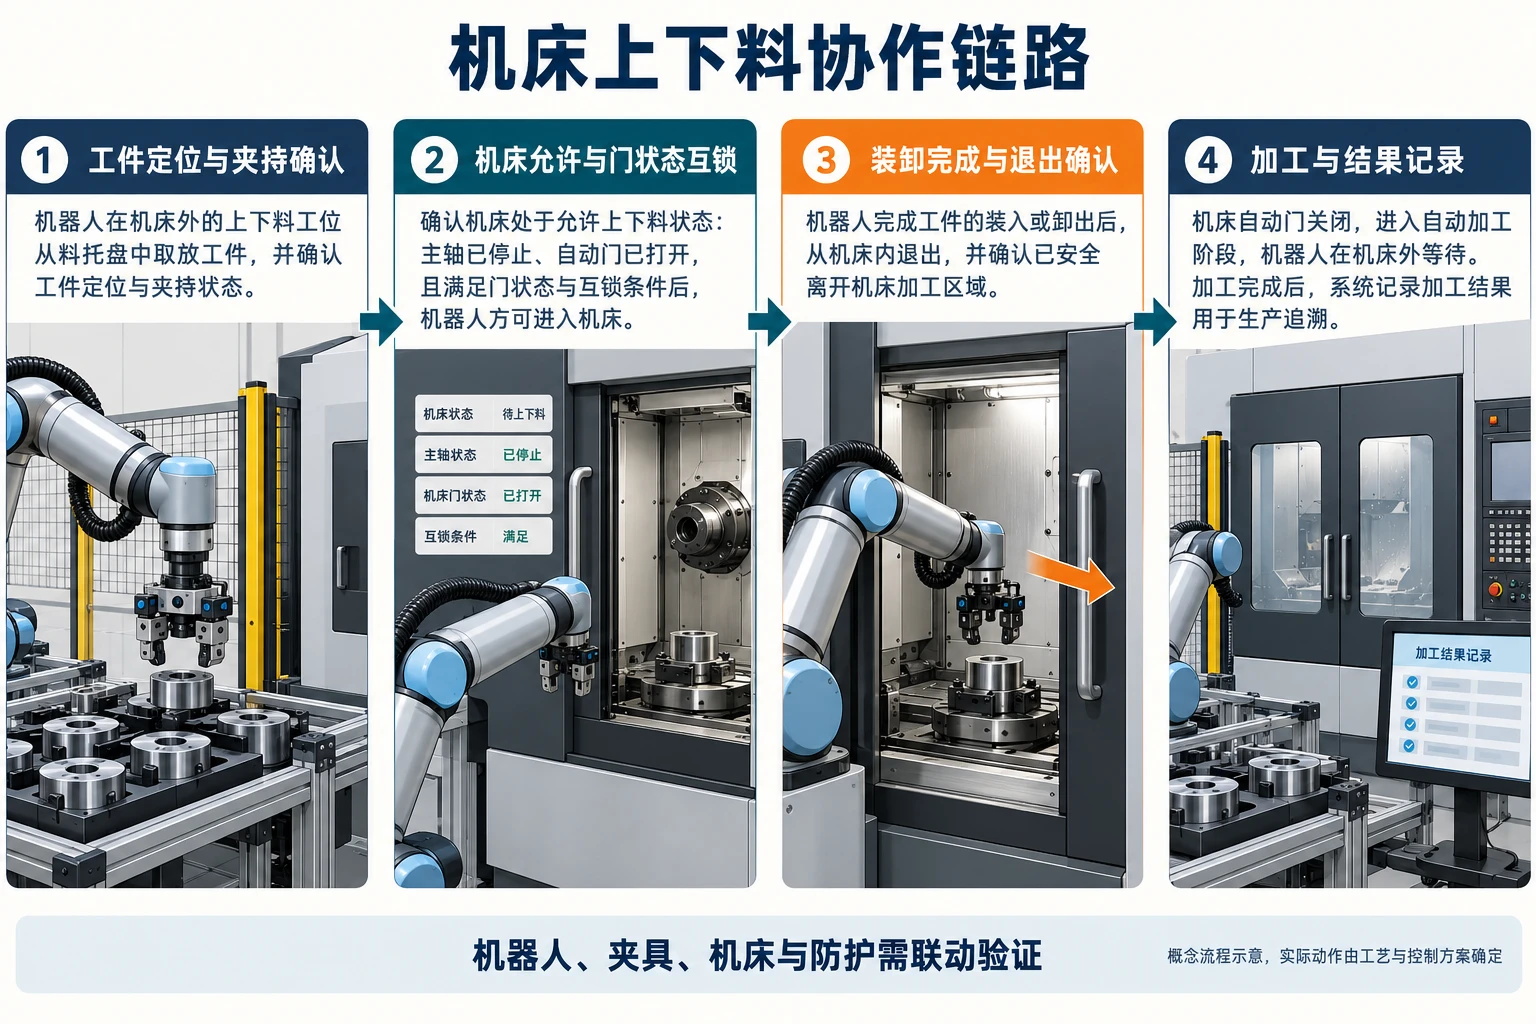
上下料首先依赖稳定的供料和定位。料盘、定位治具或视觉定位需要让机器人知道工件在哪里;夹爪要适应工件的形状、表面状态与温度,并确认是否夹持成功。切屑、油污、毛刺或料盘中放反的工件,都可能让原本正确的取放程序失效。
Universal Robots的上下料应用说明把机器人与机器之间的接口列为关键环节。以机床为例,控制方案需要确认机床处于允许装卸的状态,协调门、主轴和夹紧装置;装夹确认、机器人退出及门状态满足条件后,才进入加工。加工开始与机器人进入机床,不能仅靠预估延时协调;涉及安全的互锁需要按相应控制要求实现。
验收应覆盖空料位、夹持失败、工件未坐实、夹紧信号异常和加工报警等情况,并确认恢复后不会重复装料或遗漏工件。若机床无法提供可靠的状态与互锁接口,或工件每次都需要人工纠正姿态,就应先解决这些基础问题。夹持带锐边、热表面或较重零件时,还应把工件本身及夹爪夹点纳入工位防护设计。
二、包装码垛:按垛型摆箱,也要处理抓取、满垛与换托盘
协作机器人可以从输送线抓取纸箱或其他包装件,按预设层型码放到托盘,也可配合完成装箱、分拣或放置隔板。稳定作业需要确定来料位置、包装尺寸、箱重、托盘位置与垛型规则,而不只是示教几个落点。
吸盘能否抓稳,与包装表面、密封状况、变形和运动方式有关;使用机械夹爪时,则要检查夹持力是否损伤包装。负载核对应同时包含工具和产品,还要验证最远角、最高层以及中间路径是否可达。UR码垛部署指南分别讨论了托盘定位、工具与负载设置、到料信号、满垛流程和掉箱风险,体现了整套作业的依赖关系。
现场验收应检查漏抓、重复计数、托盘缺失、箱体损伤、垛型错位和换托盘后的恢复。人需要进入更换托盘的区域时,应有与进入方式相匹配的防护和停机、恢复安排。重物或包装件可能跌落,不能因机械臂具有碰撞检测就允许人员停留在其下方。
如果纸箱容易塌陷、产品规格未经识别就混入来料,或者采取必要防护后的实际节拍无法满足产线,这项任务就还不具备直接上线条件。应先处理包装、供料和作业组织,再验证码垛过程。
三、焊接:稳定执行焊枪轨迹,工艺与防护仍须单独落实
协作机器人可以配合焊接电源、送丝系统、焊枪和工装,重复执行焊接路径。对于焊缝位置可重复、焊枪能够到达、零件有可靠定位的工件,机器人能承担持续走枪的动作;焊前准备、工艺参数确认和焊后检验仍是完整工作的组成部分。
实际部署需要核对装配间隙、定位焊、热变形、焊枪角度、线缆布置和清枪维护。零件偏移超出原先验证范围时,重复原轨迹可能焊不到正确位置。寻位或焊缝跟踪可用于处理一定范围的变化,但属于具体系统能力。例如,Miller的协作焊接系统资料将触碰寻位、焊缝跟踪和多道焊分别列为功能,不能仅凭使用了协作机械臂就假定这些功能全部具备。
焊接时,弧光、烟尘、飞溅和热工件的危险不会因机械臂变为协作型而消失。美国OSHA的焊接危险说明明确列出烟尘和紫外辐射等暴露问题。因此,焊接工位仍需按实际工艺设置适当的屏障、烟尘控制和人员接近限制;机械臂的限力功能无法替代这些措施。
验收应依据产品焊接质量要求检查焊缝,而不是只看轨迹是否顺畅或外观是否均匀;同时验证断弧、送丝异常、工件偏移及中断后继续焊接的处理。若来料间隙波动大、工装反复调整或质量判断尚未明确,应先稳定工艺。不能把原本依赖焊工临场补偿的任务,直接转换成一条固定轨迹。
四、装配与锁付:机器人负责动作,连接是否合格要有判据
协作机器人可以取放小零件、插入连接件、安装部件、执行螺钉锁付,也可以配合点胶工具完成连接前的涂胶。UR装配应用资料将螺钉锁付和零件插装列为典型任务;不同任务仍需要适配的工具和工艺控制。
以锁付为例,机器人将工具送到孔位,供钉和锁付装置完成螺钉输送与旋入,控制系统根据工艺要求判断结果。需要检查的不只是“电批转过了”,还包括漏钉、歪斜、浮锁、滑牙等异常。对于需要记录扭矩、角度或位移的产品,应由相应工具和测量环节提供可信记录。
插装则依赖零件方向、配合间隙、治具定位和接触力控制。装配受阻时,应能停止当前动作并区分卡料、错件或未到位,不能反复加力尝试。柔性线缆、易变形零件或一致性较差的来料,往往还需要理料、视觉、柔顺工具或人工准备;仅能示教出一条成功路径,并不足以证明可以连续装配。
五、检测辅助:搬运与扫描可以自动化,质量判断来自检测系统
协作机器人可以把工件送入量仪或测试设备,也可以携带相机、扫描仪等检测工具,从多个位置采集数据。它适合承担重复定位、翻面和多点扫描动作;尺寸是否合格、缺陷是否存在,应由经过验证的测量方法、算法和判定规则回答。UR质量检测应用资料包含自动测量和无损检测等实践。
部署时需要明确光照、视角、测量基准、标定方法和工件编号。若把机器人本体的重复定位性能直接当作检测精度,或图像与工件编号关联错误,即使机械动作稳定,检测结果也可能不可用。
验收应使用有代表性的合格与不合格样件,核对误判、漏判和重复测量表现,并检查检测失败或没有结果时如何分流。对于透明、反光、遮挡严重或缺陷特征尚未定义的工件,应先确认检测方法有效,再安排机器人搬运或扫描;机械臂本身不能弥补检测原理上的缺口。
六、打磨、去毛刺与抛光:持续接触需要力、路径和耗材共同控制
协作机器人既可以携带打磨工具加工固定工件,也可以夹持工件接触固定工具。它能够执行重复的表面运动,但最终效果同时取决于接触力、角度、移动速度、磨料状态和工件刚度。UR打磨抛光应用说明讨论了用力控制调整接触状态,这类能力需要按具体工具和工件验证。
实际工位需要固定工件、安排除尘,并管理磨料磨损和更换。不能只用新磨料调好程序,就默认整批产品表面一致。验收要检查毛刺残留、过磨、尺寸或表面要求,并覆盖耗材使用过程中的变化。
旋转工具、飞散碎屑和粉尘会改变人员能否接近工位的条件。若加工力、振动或工具反作用超出机械臂及工具允许范围,或者碎屑无法得到有效控制,就不应直接按开放式协作工位运行。需要先调整工艺、夹持与防护,再判断这项加工任务能否稳定完成。
哪些工作更容易落地,哪些条件需要先补齐?
较容易形成稳定应用的任务,通常有可重复的来料状态、明确的定位基准、能够验证的工艺结果,以及可以交换状态的设备接口。任务即使简单,只要持续缺料、夹持不稳或异常无人处理,机器人也难以长期运行。
安排试点时,建议围绕四项结果验收:
- 动作完成:用实际产品覆盖正常变化,确认取放、工具姿态、负载和外围协同满足任务要求。
- 质量合格:明确加工、装配或检测的合格判据,保留能够对应工件的结果。
- 异常可恢复:验证缺料、抓取失败、工具异常、设备报警和重新启动,明确哪些情况可以继续、哪些需要人员确认。
- 人员与设备配合:把补料、换托盘、换工具、清理和检修纳入设计,检查相关防护及恢复流程是否有效。
OSHA机器人技术手册也将工具、工件、外围设备与人员接触纳入应用风险分析。这里引用的是技术分析思路,具体项目仍需确认适用标准版本与所在地要求;不能用机器人本体的认证代替整站评估。
协作机器人的应用价值,来自把一项明确的工序稳定交给机器执行,并让人员负责准备、判断、换型和异常处置。先把工件如何进入、怎样加工或检测、如何退出及失败后怎么处理说明白,才能把“能做某种动作”变成“能持续完成一项工作”。
参考资料
- ISO:ISO 10218-1:2025官方公开说明,机器人本体与集成应用的范围区分;本文未引用未公开的具体条款或限值。
- Universal Robots:Common Robotic Machine Tending Applications,2023年9月21日,上下料动作及机器接口。
- Universal Robots:Palletizing Deployment Guide,托盘、供料、夹持、程序状态及应用风险。
- Miller:Copilot协作焊接系统功能资料,寻位、跟踪及多道焊属于具体系统能力。
- OSHA:Welding, Cutting, and Brazing: Hazards and Solutions,焊接烟尘、辐射及相关工艺危险。
- Universal Robots应用资料:装配、质量检测、打磨与抛光;本文只采用应用形式和功能分工。
- OSHA:Technical Manual,Section IV: Chapter 4,机器人应用组成、工艺危险及协作应用风险分析。
评论留言
暂时没有留言!