PID控制是一类反馈调节方法:控制器比较设定值与测量值,再利用比例(P)、积分(I)和微分(D)作用,计算执行器应施加的控制量。它可以用于温度、流量、压力、转速等回路,让设备在目标改变或负载扰动后恢复到需要的工作状态。
在工业自动化系统中,PID承担的是具体过程的连续调节任务。调参前,需要同时理解传感器测到了什么、执行器能做到什么,以及程序怎样计算输出。控制方向、参数形式、采样周期或限幅设置不正确时,仅反复修改三个系数,往往找不到稳定的结果。
PID怎样通过反馈调节温度?
以电加热装置为例,设定温度是SP,传感器测得的温度是PV,本文统一定义偏差e = SP − PV。控制器输出可以是加热功率指令,经过执行器作用于过程;传感器再把变化后的温度送回来,形成闭环。NI的PID原理说明用类似回路解释了设定值、过程变量、执行器和扰动的关系。
负反馈的关键是纠偏方向正确:对“增大输出就增加加热”的装置,温度偏低时应增加加热,温度偏高时应减少加热。若控制的是冷却阀,增大开度会降低温度,控制方向就必须相应改变。应沿着“输出指令→执行器动作→过程变化”核实,而不能只根据面板上的“正作用、反作用”名称猜测。
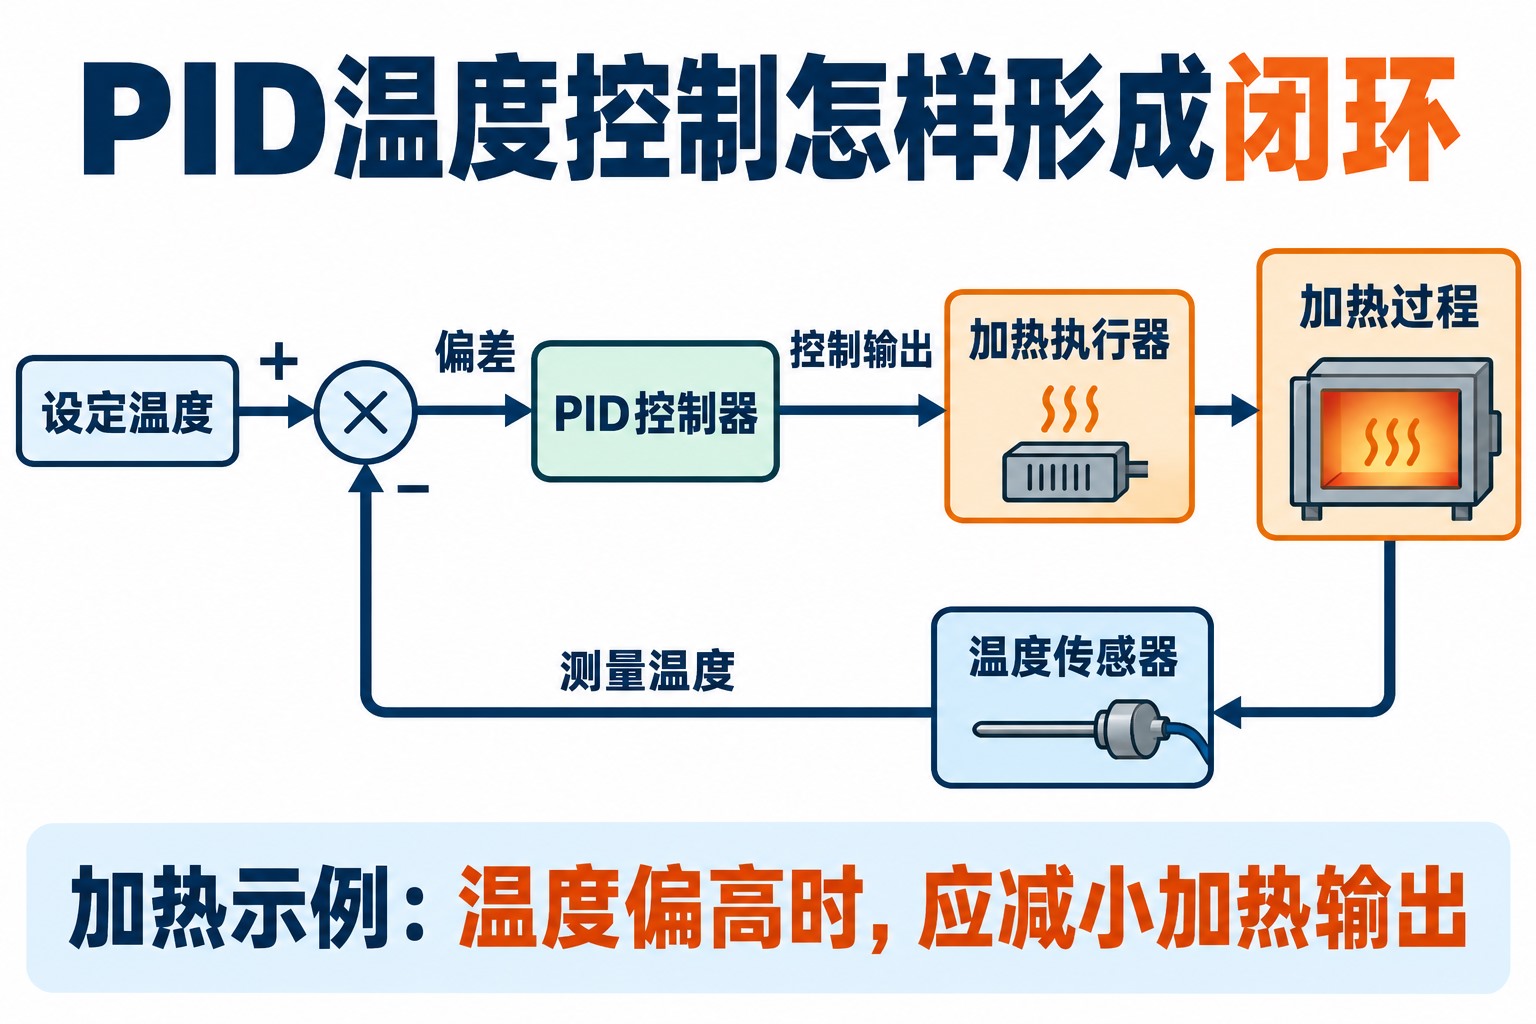
不同控制器处理方向的方式不同。例如,西门子PID_Compact工作原理文档通过控制逻辑反转设置处理某些冷却或排放过程,而不是要求填写负比例增益。因此,下面关于“增大增益”的讨论,均以控制方向已经正确为前提。
P、I、D各自解决什么问题?
比例P:对当前偏差立即作出响应
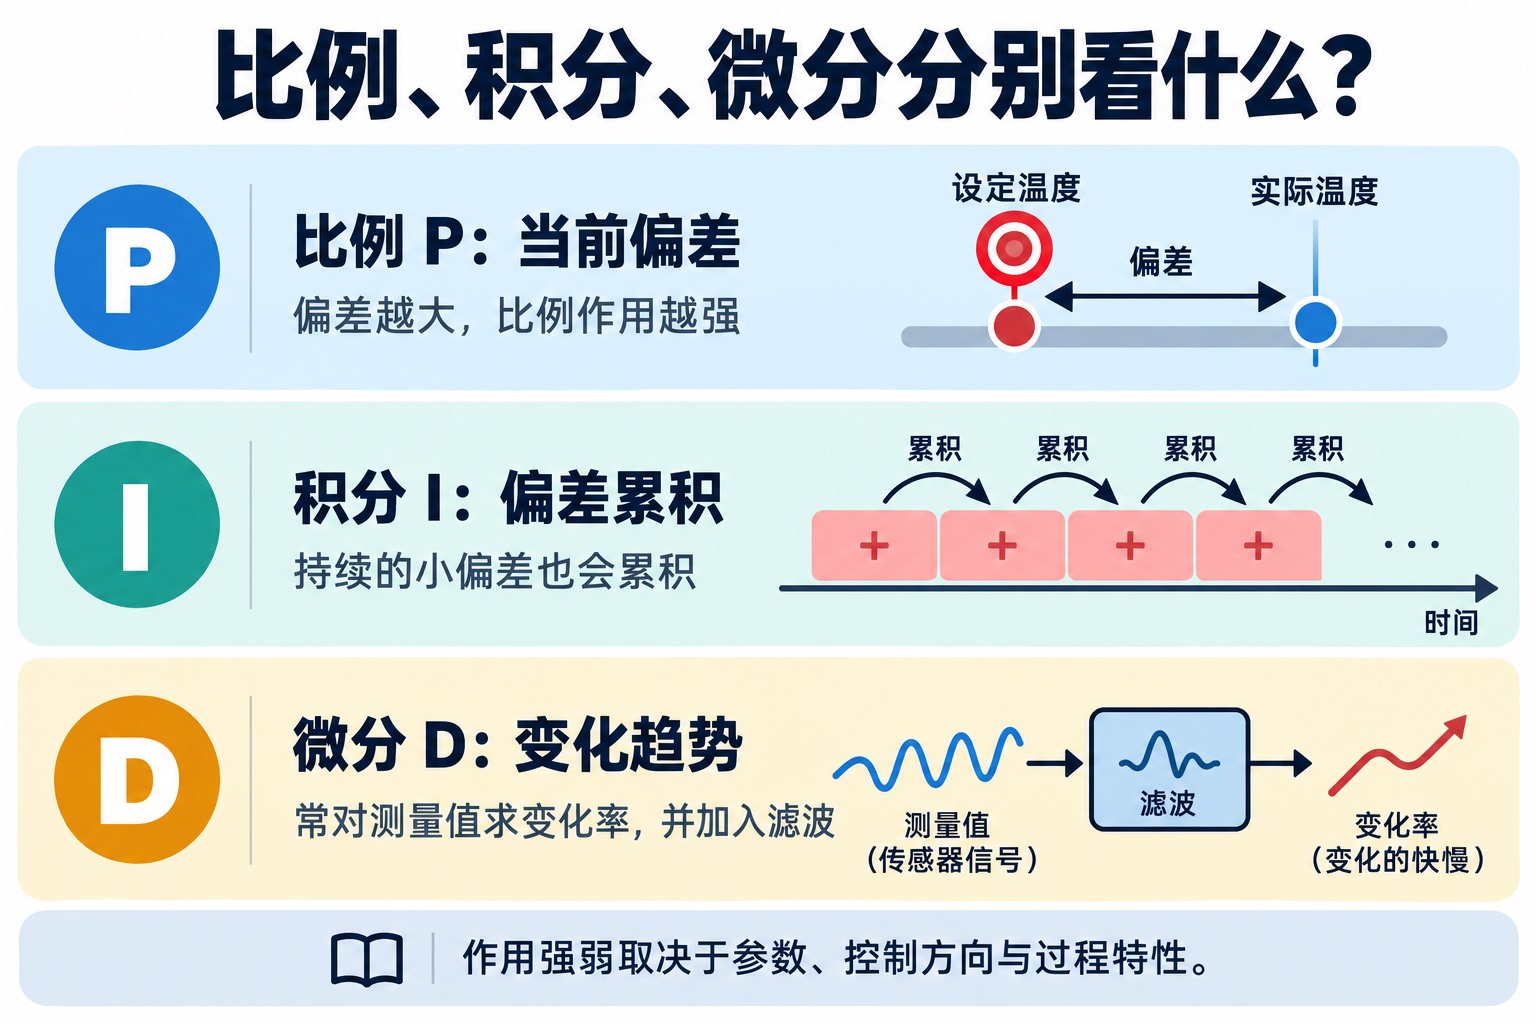
P项与当前偏差成正比。相同偏差下,比例增益Kp越大,控制动作越强;在其他条件合适时,可以更快纠正偏差。但过程存在惯性和滞后,动作过强可能带来超调、振荡甚至失稳,不能把“大Kp”直接等同于“控制更好”。
在常见的加热过程里,维持温度需要持续补偿散热。如果只有比例项且固定偏置不足,回路可能需要保留一点温差,才能产生所需的加热输出,所以常见比例控制有静差。这是特定过程和运行条件下的现象,并非所有被控对象使用P控制都必然存在同样的稳态偏差。
积分I:用持续偏差调整长期所需的输出
I项累积偏差随时间的贡献。即使每次偏差很小,只要长期不为零,积分就会继续调整输出。在闭环稳定、目标可达到、执行器未被限制等条件下,积分有助于消除恒定设定值或恒定扰动造成的稳态偏差。
当偏差变为零时,积分项通常是停止继续变化,而不是自动归零。它可以保留一份输出,用来维持加热、抵消负载。积分太强则可能在过程尚未充分响应时累积过多动作,导致超调或缓慢往复振荡;执行器已经到极限时,还可能出现后文所说的积分饱和。
微分D:根据变化率修正动作
D项响应信号的变化速度。在设定值固定的加热回路中,温度快速接近目标时,合适的微分作用可以提前减小加热动作,改善阻尼或减少超调。它依据的是已经观测到的变化率,并不真正知道未来温度。
微分同时会对测量噪声、跳变和采样变化敏感。是否使用D,取决于过程动态及信号质量;不少回路用PI已经能满足要求。D不是用于消除恒定静差的主要手段,也不能代替正确的P、I设置。
PID参数形式有什么区别?输出怎样计算?
控制器界面上的“P、I、D”不一定都是相同定义的三个增益。为说明关系,暂不加入微分滤波和输出限幅,常见的连续时间表达可写为:
并联形式:u* = u₀ + Kp·e + Ki·∫e dt + Kd·de/dt。
标准时间形式:u* = u₀ + Kp·[e + (1/Ti)·∫e dt + Td·de/dt]。
其中u*是未限幅的计算输出,u₀是偏置,积分项需要保留其累积状态。在这两种对应形式中,Ki = Kp/Ti,Kd = Kp×Td。因此,固定Kp时,增大Ki会加强积分,而增大积分时间Ti反而会减弱积分;Ti也不是“只累计最近多少秒误差”的窗口长度。MathWorks的并联PID文档给出了并联与标准形式及换算示例。
换算时还需统一输入输出量纲、时间单位、微分作用对象、滤波和离散化方式。如果一个控制器使用摄氏度,另一个把输入量程归一化为百分比,参数就不能仅按数字复制。带串联结构、设定值权重或特殊积分算法的实现,也应按对应公式核对。
假设演算:一次温控计算如何得到43%的输出?
以下是为解释计算而设定的数字,不是设备实测,也不是可直接采用的调参值。设加热输出范围为0%—100%,偏置u₀为0;本次SP为60℃,PV为58.0℃,上一采样时刻PV为57.6℃,采样间隔Ts为2秒。取Kp = 4个百分点/℃,Ki = 0.1个百分点/(℃·秒),Kd = 2个百分点·秒/℃;上一时刻积分贡献已累积为35个百分点。
本次采用矩形积分,以当前偏差计算积分增量;微分取测量值的负变化率。为便于手算,暂不加入微分滤波,本步输出也未触发限幅:
| 计算项 | 本步结果 |
|---|---|
| 偏差与比例项 | e = 60 − 58 = 2℃;P = 4 × 2 = 8个百分点。 |
| 积分增量及累计值 | ΔI = Ki × e × Ts = 0.1 × 2 × 2 = 0.4个百分点;I = 35 + 0.4 = 35.4个百分点。 |
| 测量值微分项 | D = −Kd × (本次PV − 上次PV)/Ts;即−2 × (58.0 − 57.6)/2 = −0.4个百分点。 |
| 输出求和 | u* = 0 + 8 + 35.4 − 0.4 = 43;因此输出指令为43%。 |
这个计算说明:温度虽然仍低于目标,升温趋势已使D项产生减小输出的贡献;I项保留了之前的累积状态。同一假设参数对应Ti = 40秒、Td = 0.5秒,但实际控制器若使用梯形积分、不同微分滤波或其他结构,同一步输出未必相同。43%的控制指令也不等于温度会达到目标的43%,它只是执行器输入量。
采样周期、微分滤波和输出限幅怎样影响结果?
采样周期属于算法的一部分。积分增量包含时间间隔,差分微分则除以时间间隔。数字控制器需要稳定且与配置相符的执行周期,并结合传感器刷新速度、过程动态及执行器响应确定,不能给所有温度、流量或伺服回路套用一个周期。西门子PID_Compact还区分指令调用周期与PID算法采样时间,因此PLC扫描得更快,不代表每次都需要重新计算控制输出。
一些实现接收Ki,由内部乘以Ts;另一些接口直接接收Ki×Ts。MathWorks的PID Controller文档明确区分这两种设置。修改周期或迁移程序时,应确认时间换算发生在哪一层,避免漏乘、重复乘,或把固定周期参数用于明显抖动的执行节拍。
对测量值微分可以避免设定阶跃引起的D冲击。如果直接对e = SP − PV求微分,SP突然跳变会让D项瞬间产生很大动作。常用处理是在D项中对PV取负微分;设定值固定时,这与对偏差微分相对应。NI的PID算法实现说明给出了这种方法。它避免的是设定跳变直接进入D项,P项仍可能因偏差变化而改变输出。
微分支路通常还要滤波,以抑制高频噪声放大;滤波过重又会削弱对真实变化的响应。应一起观察PV和输出是否出现快速抖动,并核对传感器、接线和滤波设置,而不是只看画面上的温度曲线是否平滑。
输出上下限必须对应执行器真实能力。只有加热能力的装置,不能靠负加热指令主动冷却;阀门到达全开位置后,也不会因为程序继续提高计算值而无限增加流量。除幅值限制外,执行器还可能有限速、最小动作幅度或下游联锁。控制器应了解这些有效约束,单纯把显示输出截在0%—100%并不能处理所有后果。
为什么输出已限幅,还会发生积分饱和?
假设设备升温时,加热输出已经达到上限,而温度仍低于目标。若积分继续按正偏差累积,内部未限幅输出可能越积越高,执行器却一直只能维持上限。温度接近或超过目标后,这份积累还需要时间消退,输出不能及时回落,便可能带来明显超调和较长恢复时间。这就是积分饱和的一种典型机制,限制最终输出不等于同时限制积分状态。
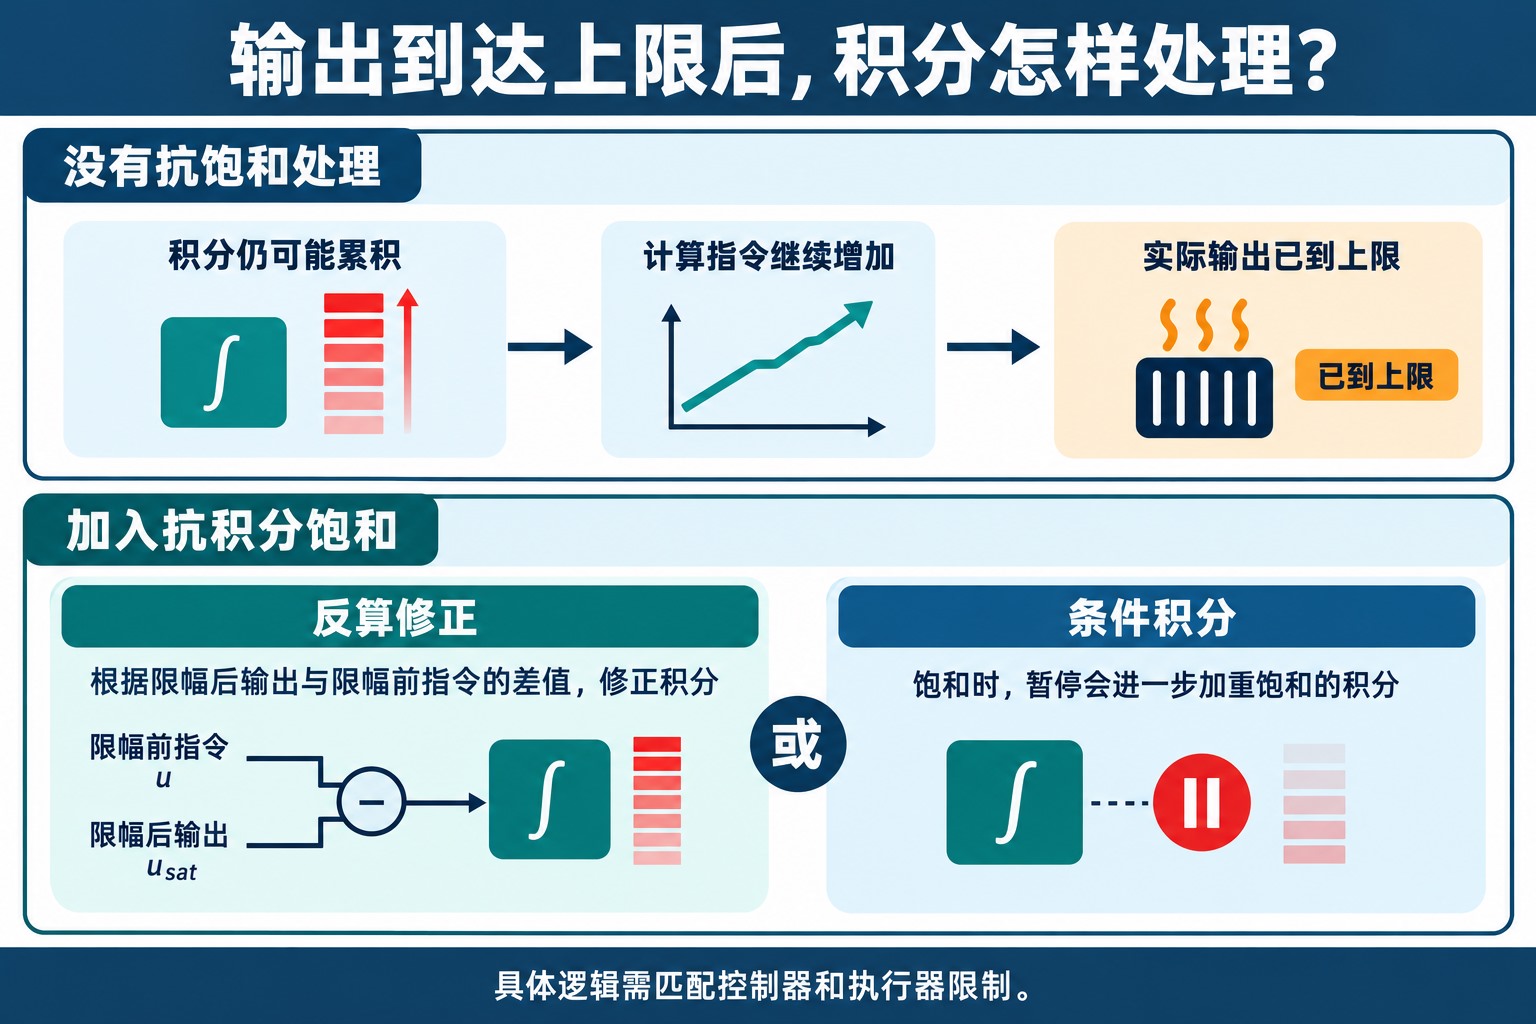
常见处理包括两类:条件积分在输出已经饱和、积分增量还会把它推向更深饱和时,暂停这部分累积,但允许有助于退出饱和的积分变化;回算则利用限幅后有效控制量与未限幅计算量之间的差,修正积分状态。MathWorks的抗积分饱和示例同时说明了这两种方法和用于复杂执行器约束的跟踪机制。
如果控制器后面还有独立限幅、限速、前馈叠加或联锁,抗饱和设计应考虑实际送到执行器的控制量。否则控制器可能以为输出已被执行,现场却受另一层条件限制。抗饱和能改善受限后的恢复,不能补足加热器容量或阀门流量能力。
手动切回自动时,要让内部状态接上当前输出
手动运行期间,实际输出可能与PID内部计算值不同。直接切到自动,输出就可能突然跳变。常用做法是让自动控制器的内部输出或积分状态跟踪当前手动输出,在接管时保持衔接;简单把积分清零,反而可能丢失维持工况所需的输出。
MathWorks的手自动无扰切换示例采用了跟踪模式。现场还应核对切换时的设定值处理、偏置、输出限幅和模式逻辑。“无扰”主要指接管瞬间避免不必要的输出突跳,不意味着之后的过程完全没有动态变化。
PID调参时,按什么顺序观察和调整?
下面的人工调参思路适用于允许小幅测试、能够建立稳定工作点的单回路。开环不稳定、多个回路强耦合、接近工艺边界或不允许试验扰动的系统,应采用适合该对象的建模与整定方案。现场测试时保留设备保护和联锁,先明确可接受的温度、压力、输出及变化范围。
先记录原参数、参数形式、采样周期、SP、PV、控制输出、手自动状态和主要负载条件;有阀位、转速或实际功率反馈时一并记录。设定值测试与负载扰动测试应分开看:前者说明能否跟上新目标,后者说明原目标不变时能否抵抗外部变化。MathWorks的PID整定目标说明也区分了跟踪、扰动抑制以及对过程变化的适应能力。
- 确认方向和基线。在允许的范围内检查小幅输出变化会怎样影响PV,记录是否存在明显延迟。先确认测量与执行器能正常响应,再开始改增益;每次测试保持尽可能一致的工况。
- 先观察P能否形成稳定响应。按控制器说明关闭I、D作用,通过偏置或相应跟踪方式保留工作点需要的基础输出,从较温和的P作用开始做小幅设定变化。如果响应迟缓、没有明显超调且输出未触限,可逐步增大Kp;如果振荡加重、超调明显或动作过猛,则减小Kp并核对滞后。此时允许存在静差,不必为了消除它把P继续推高。
- 再加入较弱的I消除持续偏差。从较小Ki或较长Ti开始。若过程已基本稳定,但仍有持续偏差且输出有余量,可逐步增大Ki或缩短Ti;若加入积分后出现明显超调、缓慢往复或长时间恢复,则减小Ki、延长Ti,并检查是否发生饱和。每次只改一项,观察时间要覆盖主要滞后和恢复过程。
- 确有需要再加入D。在P、I已合理、测量信号足够可靠时,可从较弱的微分作用开始,比较超调和稳定时间是否改善,同时检查执行器动作是否更频繁。若输出高频抖动,应减弱或停用D,检查信号与滤波;不要用增大D掩盖阀门卡滞或方向错误。
- 在代表性工况复核。检查不同负载与工作点、设定值升降、扰动恢复、受限后的退出,以及手自动切换。保留修改前后曲线和参数版本,确认改善来自本次修改,而不是负载恰好变轻。
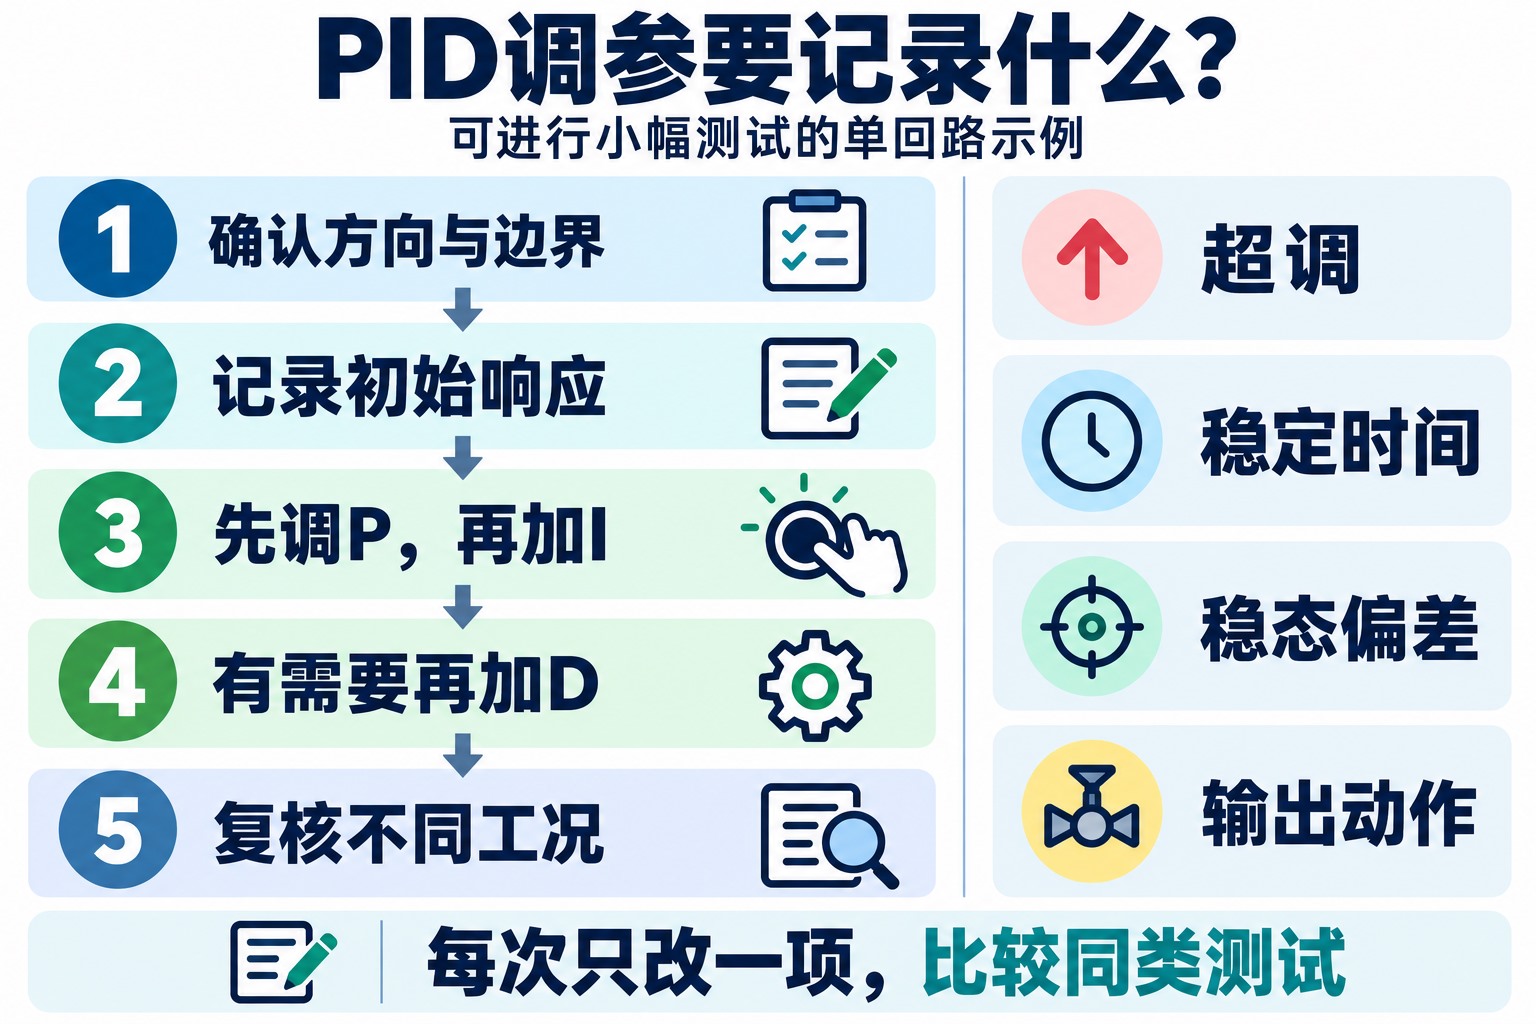
评价时至少看四件事:超调有多大、进入并保持在允许误差带内用了多久、稳定后的偏差多大、执行器是否过度动作或长期受限。误差带和统计区间要预先约定;超调既可用℃、压力等工程单位表示,也可用相对设定阶跃幅度的百分比,但比较前后结果时应保持相同口径。只追求第一次到达目标更快,可能得到更大的超调或更频繁的阀门动作。
基于模型或过程响应的整定、自整定功能,可以提供参数起点,但仍要检查其适用条件和测试造成的扰动。利用临界振荡的整定方法,不适合直接套用于不能承受振荡的设备。没有一组通用的“最佳PID参数”,最终结果应由当前过程及可接受的响应表现决定。
怎样判断是PID参数问题,还是现场设备问题?
PID只能依据收到的测量值计算动作,无法凭算法知道传感器偏了多少,也不能让卡住的阀门按指令运动。出现异常时,先把SP、PV、控制指令与实际执行反馈放在同一时间轴上,再按信号链检查。
| 观察到的现象 | 优先核查的对象 |
|---|---|
| 输出已到上限,PV仍长期达不到目标 | 设定是否可达到、设备容量与负载是否匹配、执行器是否真正到位、下游是否另有限制;同时检查积分饱和处理。 |
| 指令在变化,实际阀位或转速迟迟不变,随后突然动作 | 执行器卡滞、死区、回差、限速或传动问题。先对照实际反馈确认,不能仅凭PV振荡断定Kp过大。 |
| PV快速跳动,启用D后输出抖动明显增加 | 传感器噪声、接线与屏蔽、量程和刷新周期,以及微分滤波;不要只用加重滤波掩盖测量问题。 |
| 画面PV很稳定,但产品实测温度或工艺结果有偏差 | 传感器校准、安装位置、单位与量程换算,以及测点是否代表真正要控制的位置。 |
| 一套参数在低负载好用,高负载却明显变差 | 过程增益、惯性、延迟或执行器特性是否随工况改变,再考虑重新整定或按工况管理参数。 |
当测量可信、执行器能正常动作、控制方向正确且目标在能力范围内,调参结果才具有可比性。应保留的不只是Kp、Ki、Kd三个数,还包括参数形式、单位、周期、滤波、限幅、切换设置与验证工况,便于后续维护人员复现和判断变化。
参考资料
- NI:The PID Controller & Theory Explained,页面更新日期2025年3月7日。
- NI:Implementing the PID Algorithm with the PID VIs,LabVIEW User Manual,页面更新日期2026年9月28日。
- MathWorks:pid — PID controller in parallel form;PID Controller — Continuous-time or discrete-time PID controller;当前在线文档R2026b。
- MathWorks:Anti-Windup Control Using PID Controller Block;Bumpless Control Transfer Between Manual and PID Control;PID Tuning Algorithm。
- Siemens:PID_Compact as of V2 operating principle,PID control,V21,2025年11月。
- 以上资料访问日期均为2026年10月25日。正文温控数字为说明算法而设定的演算条件,不是来源中的设备测试数据。
评论留言
暂时没有留言!