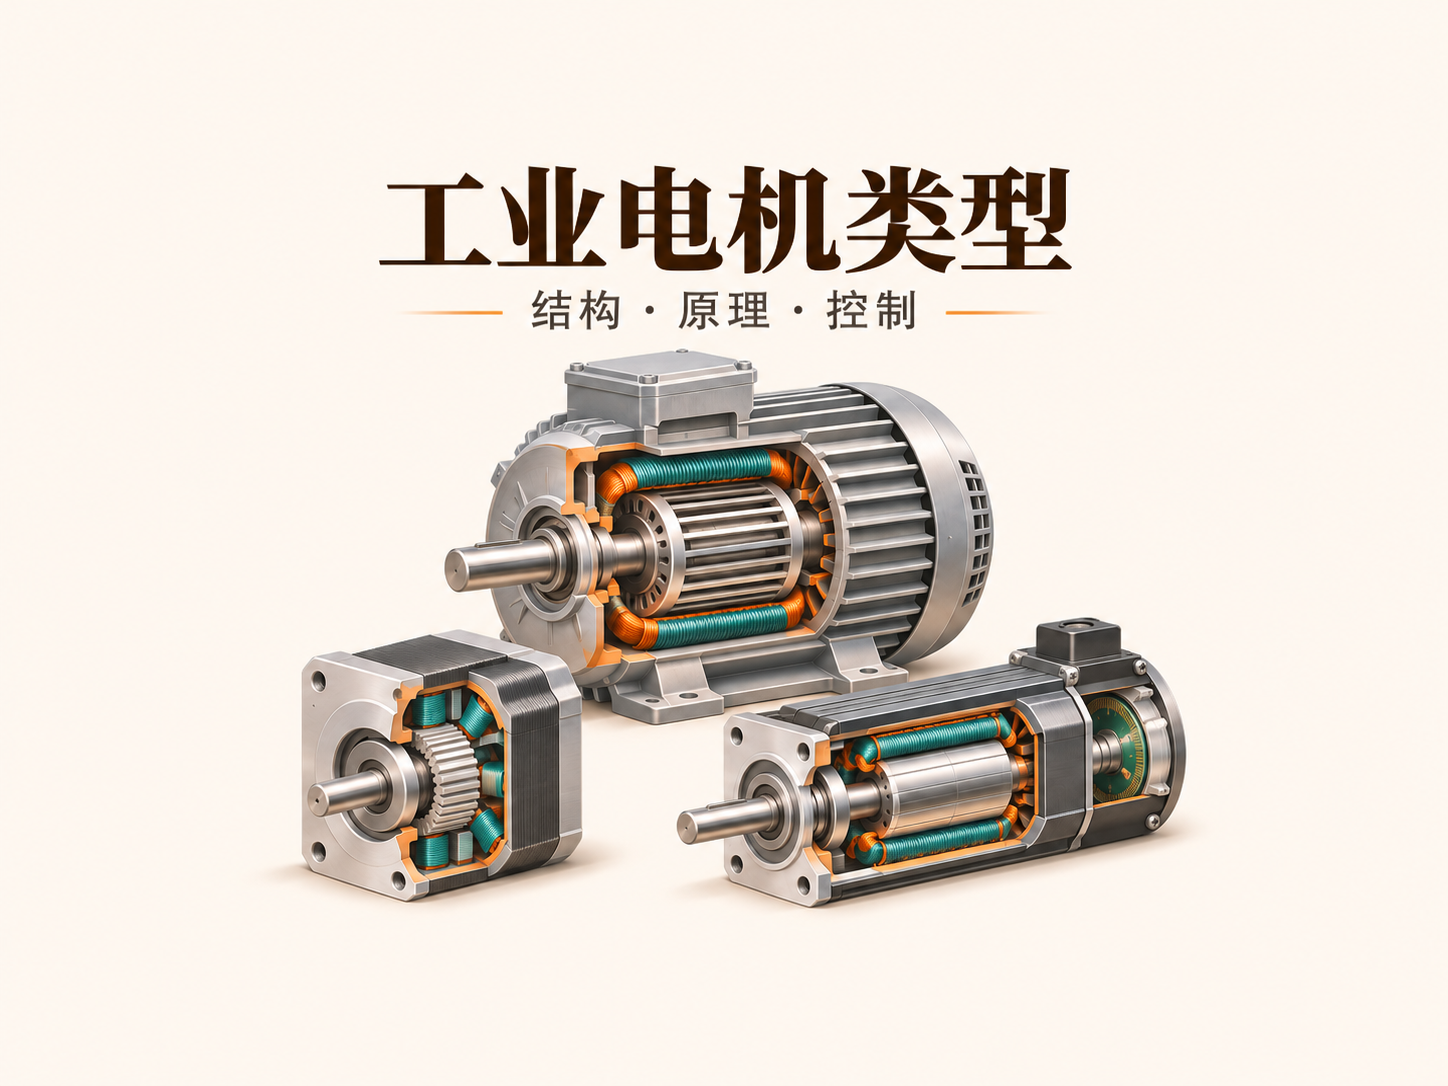
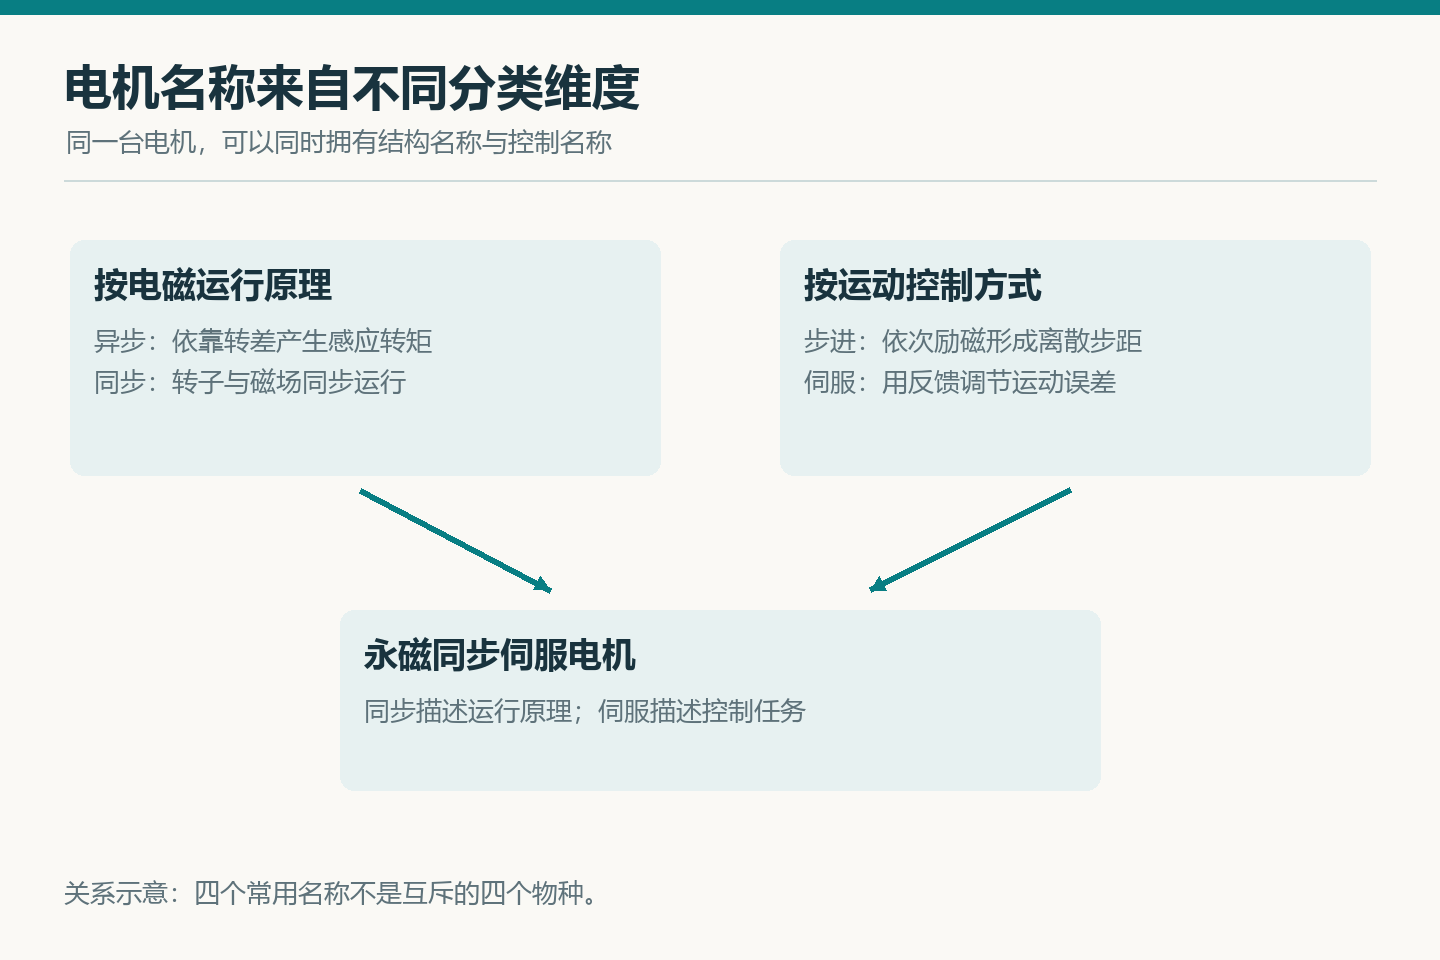
工业电机把电能转换为机械运动,常见名称包括异步电机、同步电机、步进电机和伺服电机。这四个名称并不处在同一分类层级:异步与同步主要描述转子和旋转磁场的运行关系,步进强调按励磁顺序形成步距,伺服强调围绕位置、速度或转矩进行反馈控制。一台电机可以既是永磁同步电机,又是伺服系统中的执行电机。
工业电机的分类为什么会交叉?
“三相交流”“永磁同步”“伺服”“直线”分别回答电源形式、运行原理、控制用途和运动形态的问题。如果把这些名称全部放进一棵互斥的分类树,就会出现“同步电机和伺服电机只能二选一”的误解。Nidec的电机基础资料也采用供电、结构、旋转方式等不同分类维度。
| 分类角度 | 常见名称 | 名称说明什么 |
|---|---|---|
| 运行原理 | 异步、同步 | 转子如何与旋转磁场相互作用并产生转矩 |
| 控制与定位方式 | 步进、伺服 | 运动如何受指令控制,是否用反馈纠正误差 |
| 换向方式 | 有刷直流、无刷直流 | 通过机械电刷与换向器,还是电子电路改变绕组电流 |
| 运动形态或结构 | 旋转电机、直线电机、力矩电机 | 输出旋转或直线运动,以及特定结构与转矩特征 |
理解这几条分类轴之后,再看“永磁同步交流伺服电机”就不难:永磁说明转子磁场来源,同步说明运行关系,交流说明绕组电流特征,伺服说明它所承担的控制任务。
异步电机与同步电机:转差是关键区别
异步电机为什么需要转差?
三相定子绕组通入交流电后形成旋转磁场。以鼠笼式异步电机为例,转子导条与端环构成闭合导电回路,磁场相对转子运动,在转子中感应电流;感应电流与磁场相互作用,产生带动负载的转矩。
在稳定的电动运行状态下,转子转速低于旋转磁场转速。这个速度差使感应作用持续存在,所以异步电机也叫感应电机。负载增加时,电机需要产生更大的转矩,实际转速与转差会随工况变化;不能把铭牌转速当成任何负载下都不变的值。
同步电机为什么能保持同步?
同步电机在稳定同步运行时,转子的机械转速与旋转磁场转速一致。转矩的形成可以依靠永磁转子、励磁绕组建立的转子磁场,或转子磁阻随方向变化的结构。转速同步不等于转子与定子旋转磁场之间没有角度差:负载转矩改变时,转子与定子磁场的相对角度或控制电流需要相应变化。
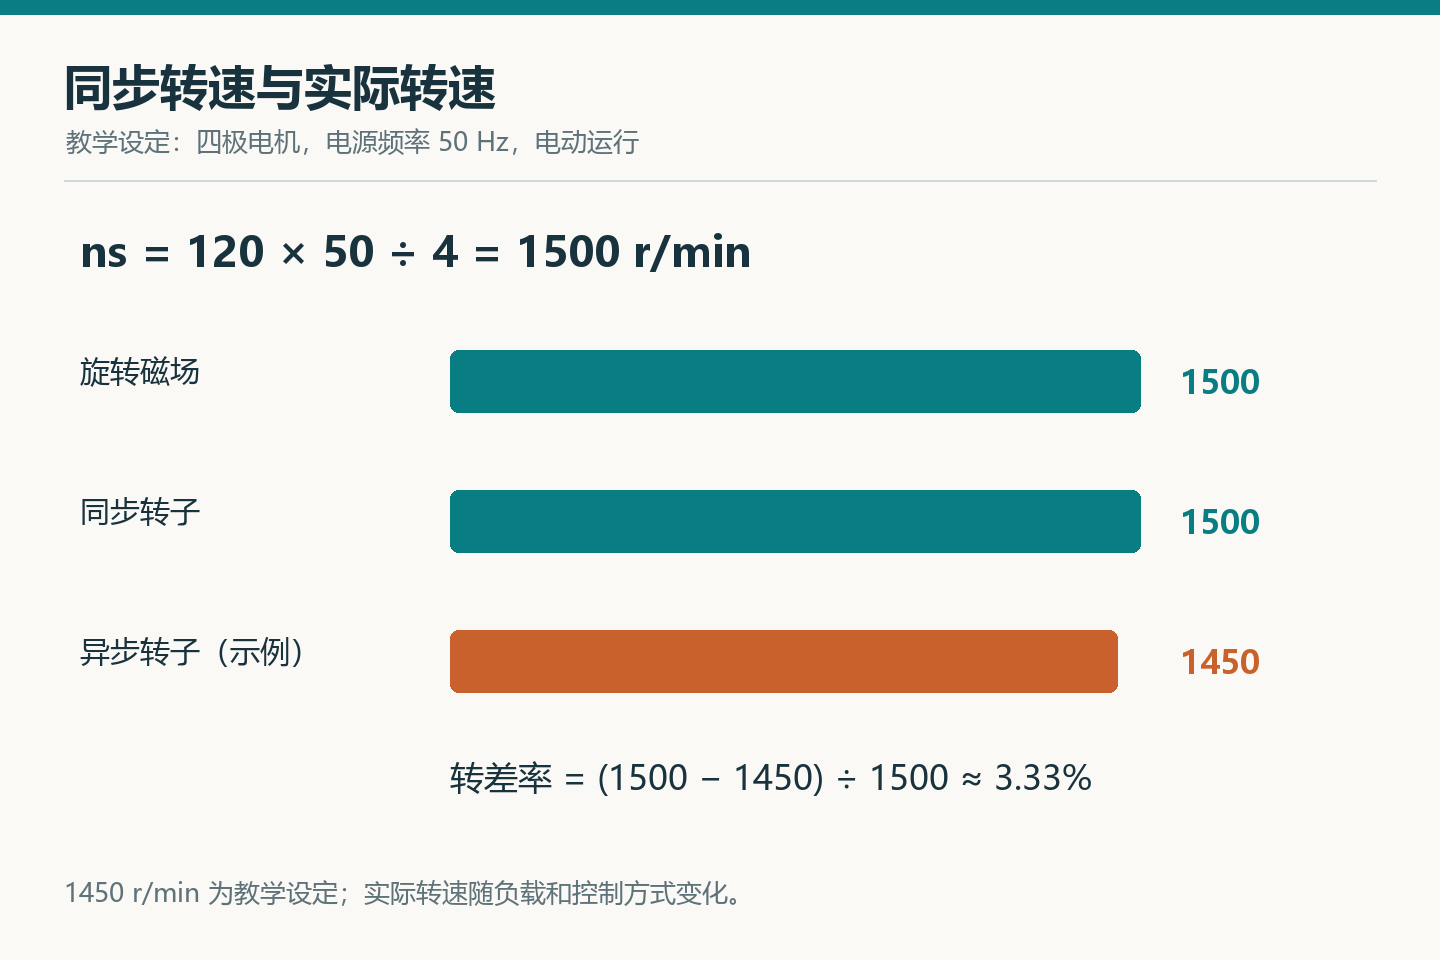
对于旋转磁场电机,同步转速的关系式为 nₛ = 120f / P,其中 f 是供电基波频率,单位Hz;P 是磁极总数;nₛ 的单位是r/min。这里的极数不是极对数,不能把两套写法混用。
以四极、50 Hz为教学条件,同步转速为1500 r/min。若异步电机此时实际转速为1450 r/min,转差率为 (1500 − 1450) / 1500 ≈ 3.33%。1450 r/min是本例设定,不是所有四极电机的统一额定转速。同步电机在相同频率、极数且保持同步的条件下,转速则为1500 r/min。
步进电机如何把脉冲变成角位移?
步进驱动器按顺序改变各相绕组的励磁状态,让转子依次趋向新的稳定位置。采用脉冲加方向接口时,输入脉冲数量对应指令位移,脉冲频率对应指令速度。驱动器还可以接收总线指令,因此“使用总线”本身不能用来区分步进与伺服。
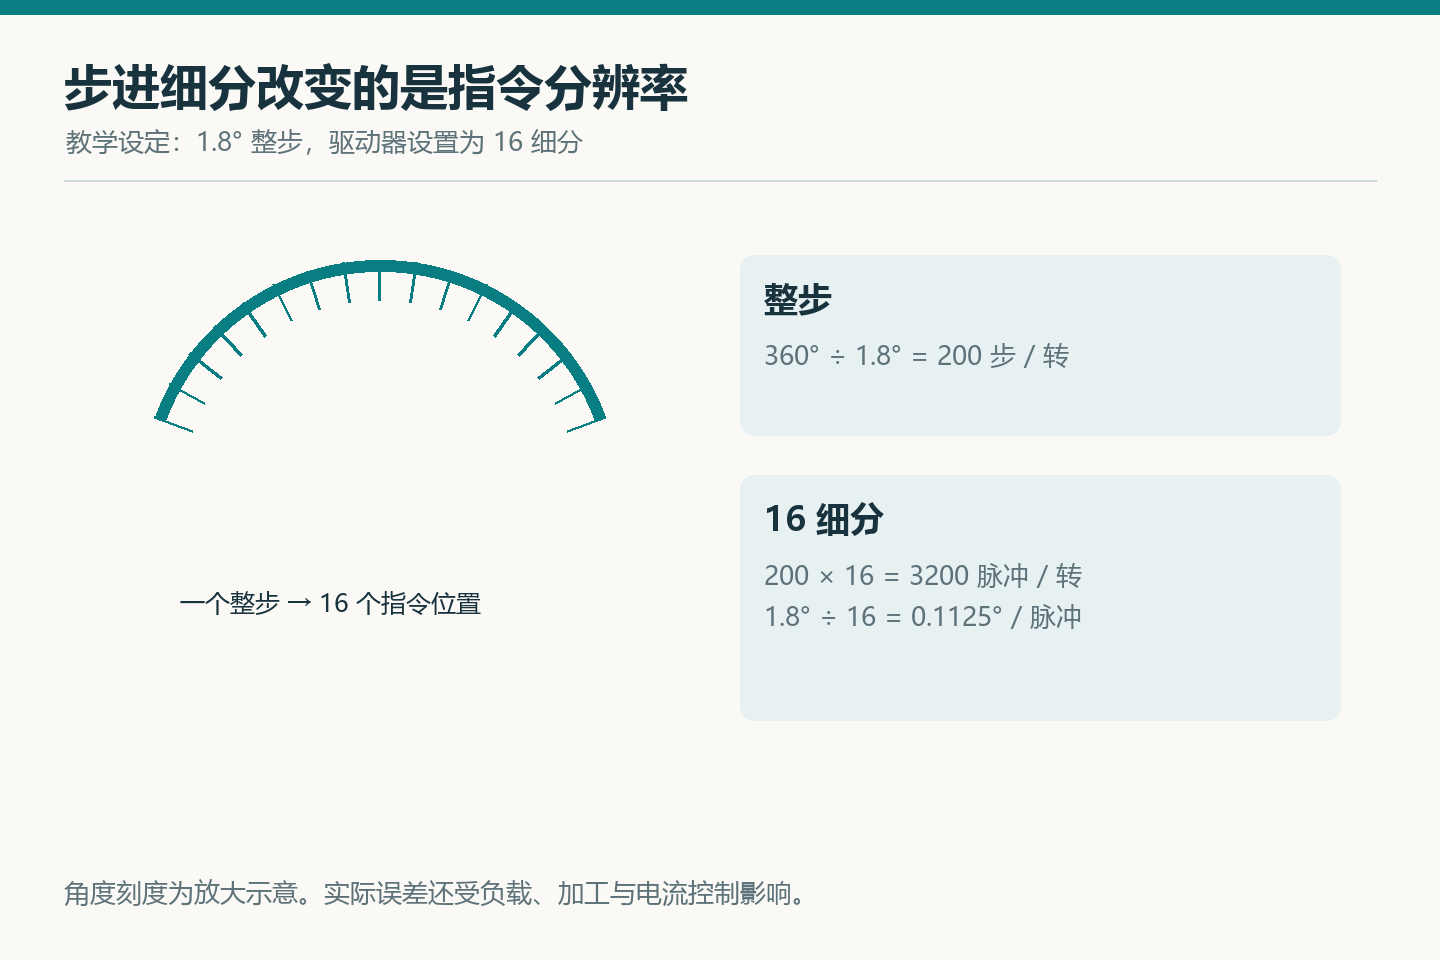
假设电机整步步距角为1.8°,一转需要 360° / 1.8° = 200 个整步。若驱动器设为16细分,一转对应3200个输入脉冲,每个脉冲的名义指令角为0.1125°。细分通过更细致地分配相电流,使指令位置更密,也有助于改善运动平顺性。
0.1125°表示指令分辨率,不等于实际定位误差。负载转矩、摩擦、齿形加工和电流控制都会影响转子最后停在哪里;增加细分数不会按同样比例提高机械精度。
普通开环步进系统发出指令后,不持续测量实际位置。加速度过大、负载过重或某些共振条件下,转子可能跟不上励磁变化而失步,控制器仍可能按发出的脉冲计数。闭环步进增加了位置反馈及相应控制,说明“步进电机一定没有编码器”同样不成立。
伺服电机如何利用反馈控制运动?
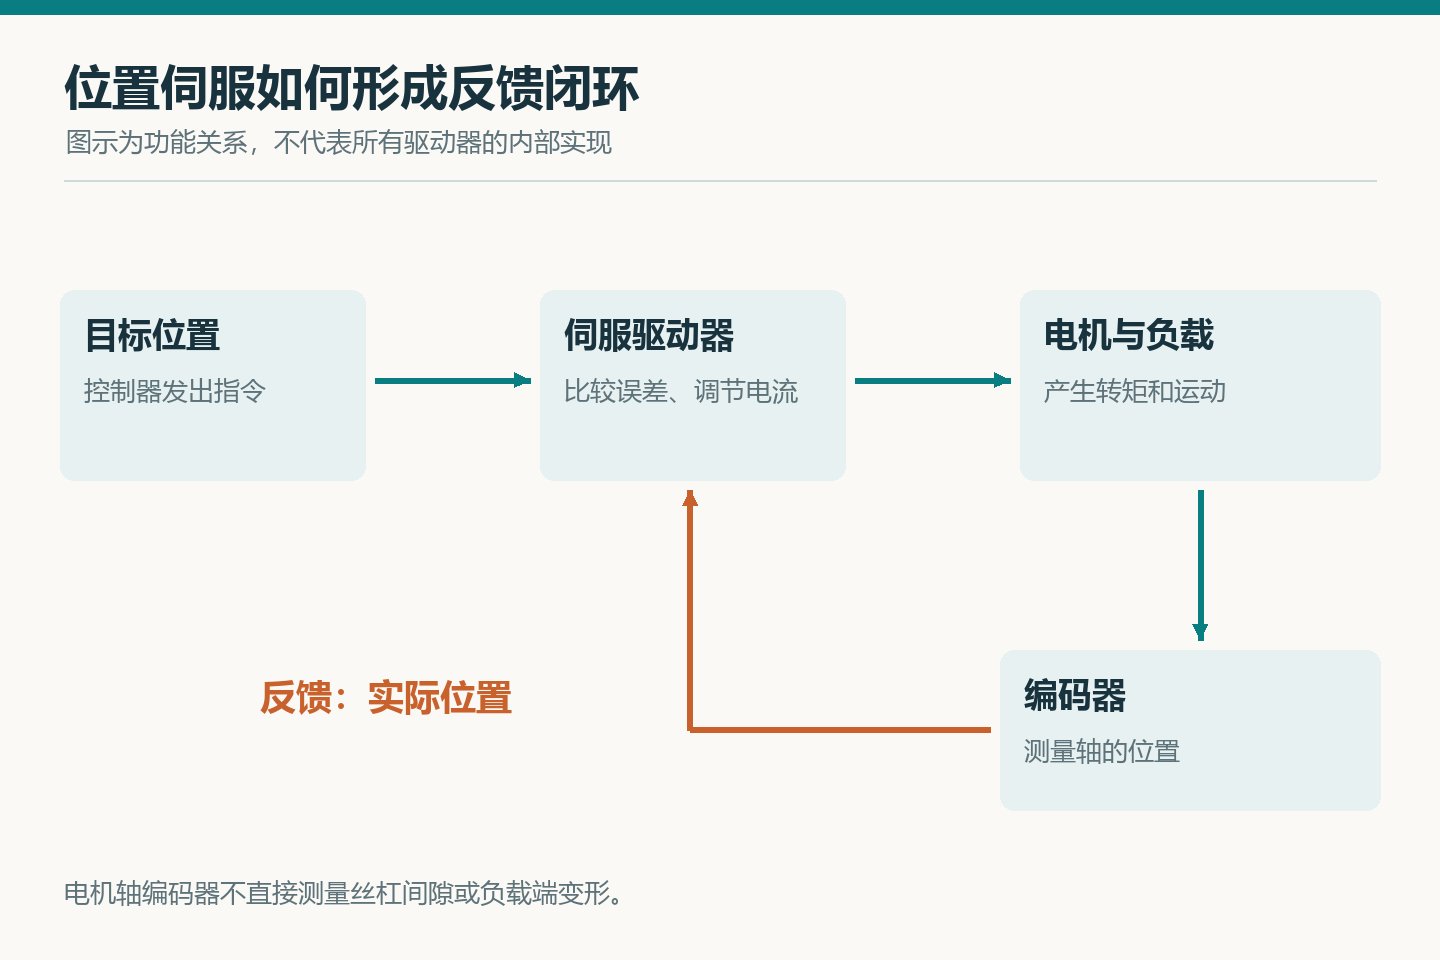
伺服系统将目标与测量结果比较,再调节驱动输出。以位置伺服为例,控制器给出目标位置,编码器反馈轴的位置,驱动器依据偏差和控制算法调节运动;速度环、电流环等内部环节进一步支持速度与转矩控制。具体环路安排取决于系统实现。
工业交流伺服中常见永磁同步电机,但伺服并不专指一种转子结构。伺服系统的价值在于运动响应和反馈调节,不能简单概括成“电机更精密”。更完整的结构解释可见伺服电机工作原理与编码器作用。
反馈测量点决定系统能够直接看到哪些误差。编码器装在电机轴上时,可以反馈轴的转动,却不能直接测得后方丝杠间隙、联轴器弹性或工作台变形。负载端增加测量反馈可以改变可观测的误差范围,但整个机械与控制系统仍需匹配。编码器分辨率高,不自动等于工件定位精度高。
不同电机在工业设备中承担什么任务?
连续带动泵、风机、输送机构,关注的是负载转矩和转速的持续匹配;让分度盘转过一个角度、让工作台移动到坐标位置,还涉及起停、加减速和定位误差。因此,工业现场会出现不同电机与驱动系统组合,而不是由一种电机覆盖全部任务。
| 常见形式 | 工作特征 | 典型任务 |
|---|---|---|
| 三相异步电机 | 转子通过电磁感应产生转矩;配合变频器可调节运行速度 | 泵、风机、输送及一般机械驱动 |
| 同步电机 | 稳定运行时转子与磁场同步,可采用永磁或其他励磁结构 | 机床进给、机器人关节中的永磁同步伺服执行机构 |
| 步进系统 | 按励磁步序形成运动;低速定位能力与高速转矩特征不同 | 分度、短行程进给和小型定位机构 |
| 伺服系统 | 通过反馈调节位置、速度或转矩;支持动态运动任务 | 机床进给、包装运动轴和机器人关节 |
这些是理解用途的典型对应,不是按场景直接确定型号的规则。步进和伺服的转矩—转速特征受电机结构与驱动条件影响;不能把某一型号的速度范围或过载能力套用于整类电机。
此外,有刷直流电机通过电刷与换向器换向,无刷直流电机依靠电子换向;直线电机直接输出直线运动,省去了“旋转再转成直线”的某些中间机构。力矩电机强调直接产生较大转矩的结构与运行特点。这些名称继续沿用不同分类维度,不是前述四个名称之外新增的互斥目录。
功率、转矩与精度参数怎么理解?
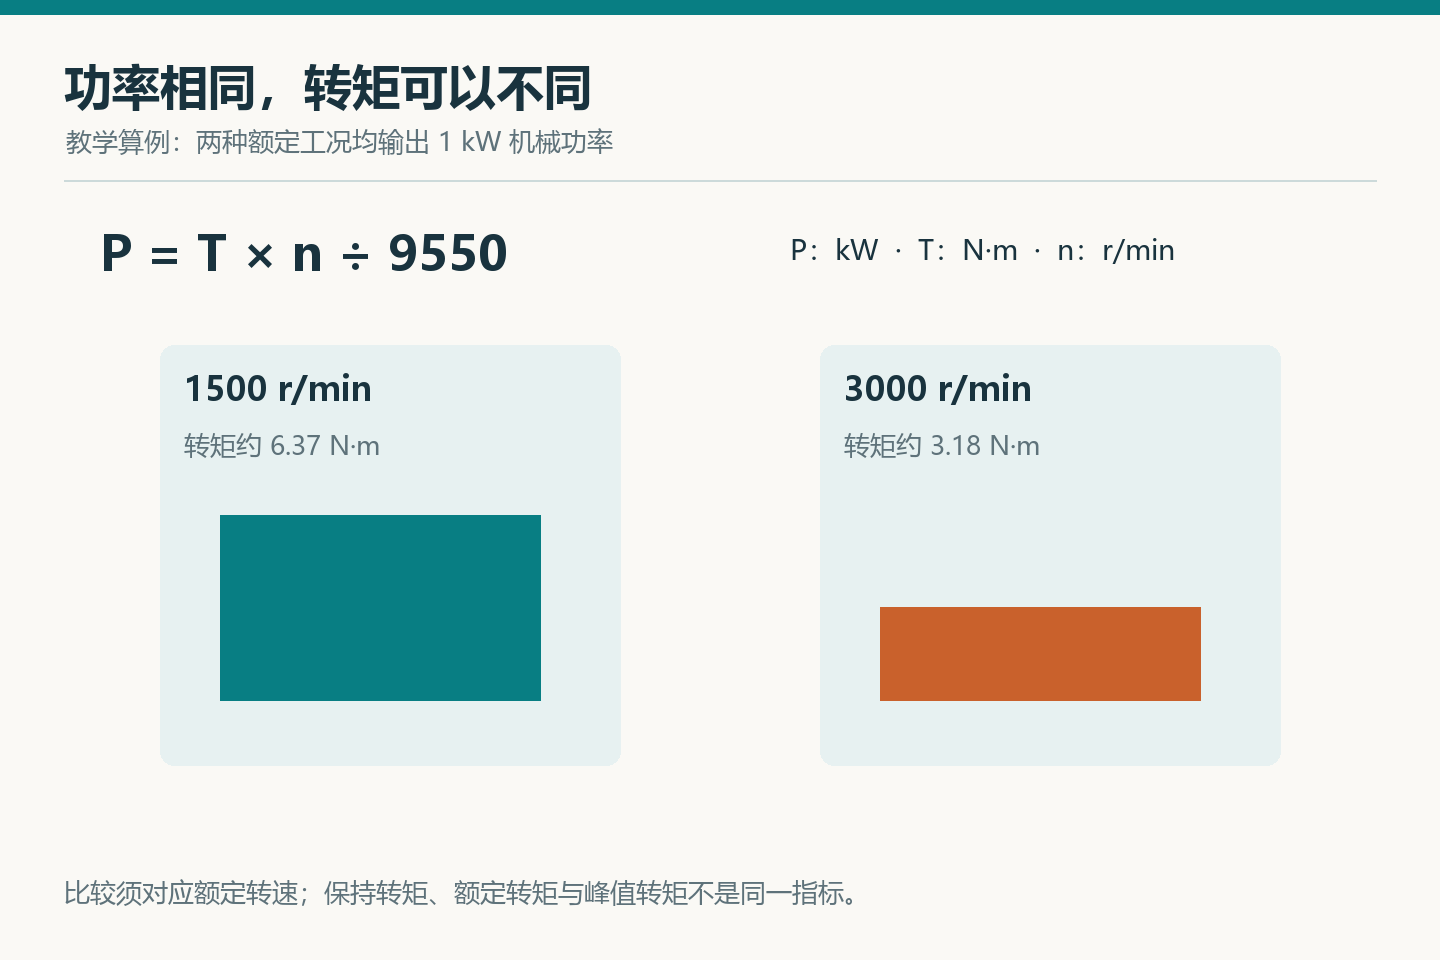
机械输出功率、转矩与转速的关系为 P = T × n / 9550,其中P用kW、T用N·m、n用r/min。教学算例中,1 kW在1500 r/min时对应约6.37 N·m,在3000 r/min时对应约3.18 N·m。同样功率下转速不同,转矩也不同;不能只按功率数字判断两台电机提供的轴端作用是否相同。
额定转矩对应规定运行条件;峰值转矩只允许在规定时间与约束内使用;步进电机的保持转矩则是在静止且绕组通入规定电流时的指标。保持转矩不是断电后仍能保持的制动力,也不能当作高速运行转矩。把这些数值放进同一列直接比较,会把不同工况误认为性能差异。
定位还要分清指令分辨率、单次到达目标的偏差和重复到达同一位置的离散程度。电机本体、驱动算法、反馈测量、传动结构与安装共同决定设备端表现。理解工业电机类型,最终要把名称对应到“怎样产生运动、怎样控制运动、实际测量在哪里”这三个具体问题上。
评论留言
暂时没有留言!