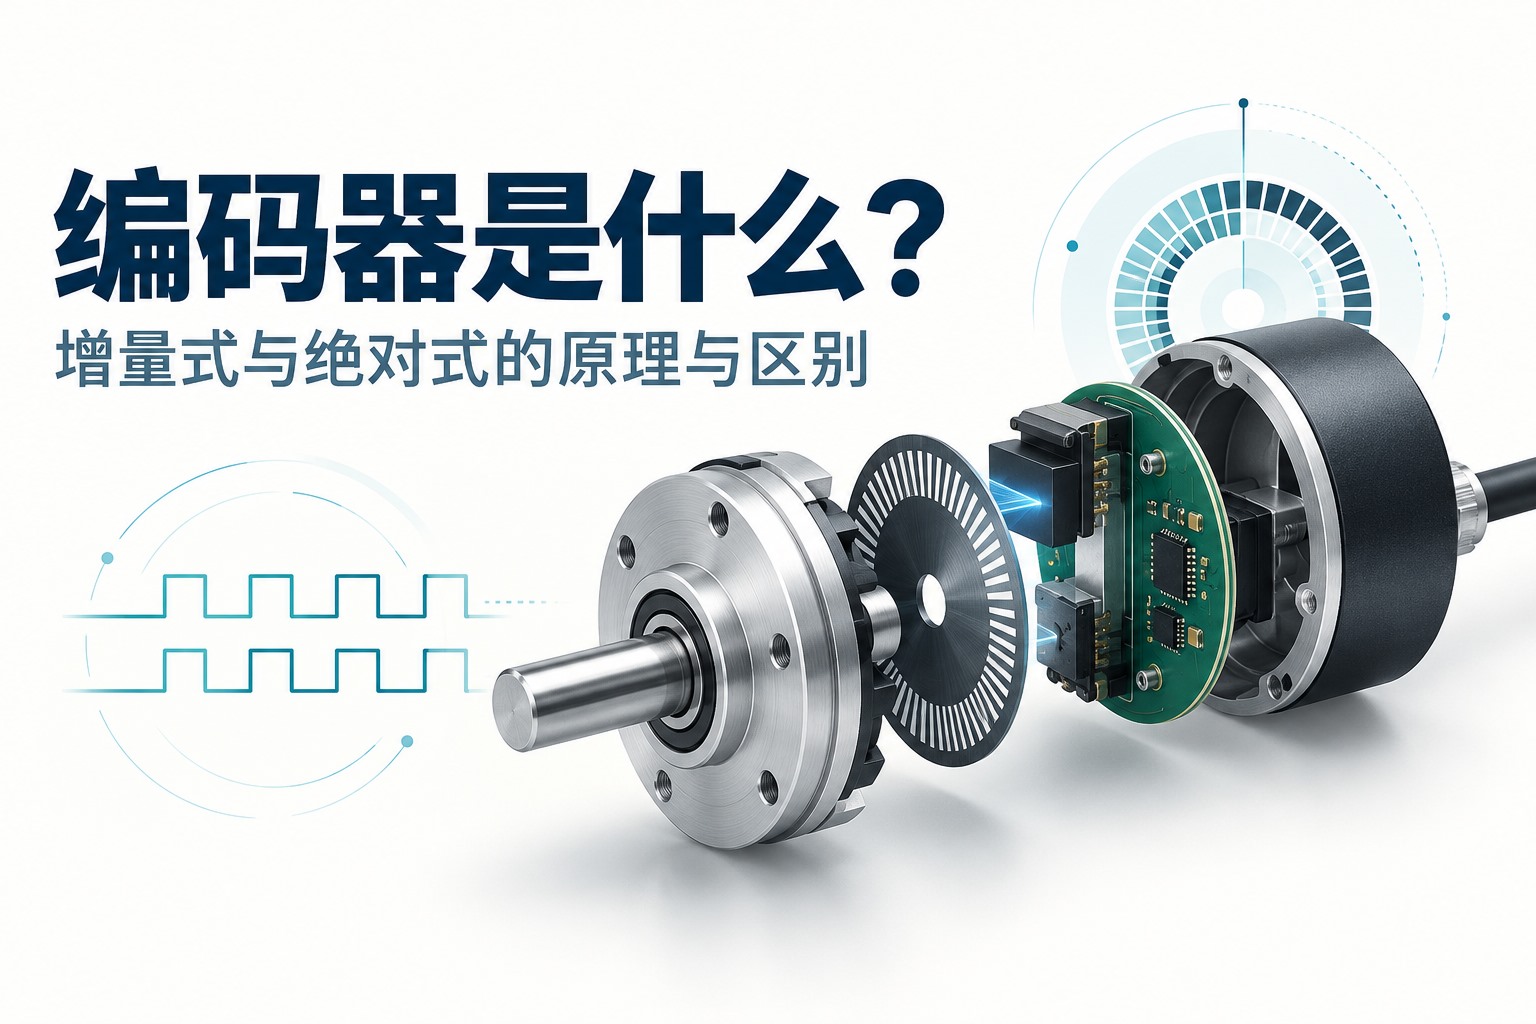
工业运动控制中的编码器,是把转动或直线位移转换为电信号的位置传感器。控制器读取这些信号,得到轴或工作台的位置,并可结合时间计算速度、判断运动方向。编码器负责提供反馈,电机的实际运动仍由驱动器和机械机构完成。
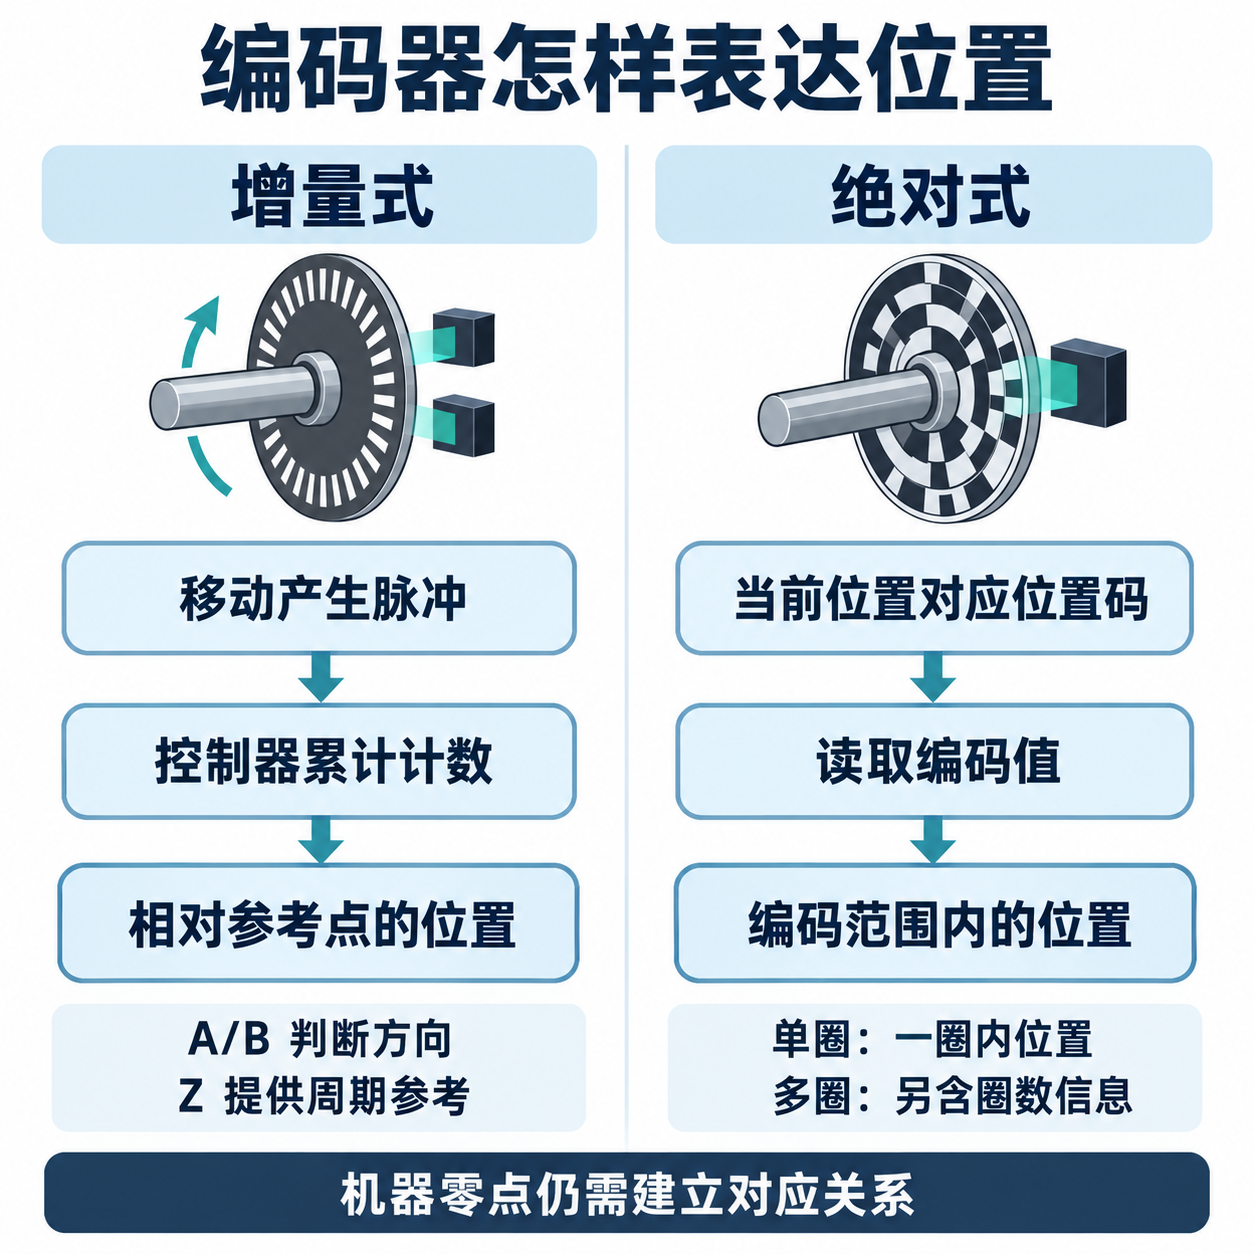
增量式与绝对式的核心区别,在于位置信息如何表达:增量式输出运动过程中产生的增量,控制器累计计数后得到相对参考点的位置;绝对式让编码范围内的各个离散位置具有可识别的编码,读取当前编码即可得到对应位置。至于断电后能否恢复多圈位置,还要看圈数记录方式和整个系统的状态。
编码器怎样把转轴运动变成电信号?
以常见的光学旋转编码器为例,带有图案的码盘或码环随轴转动,读头检测透射光或反射光的变化,再由电路整理成可输出的信号。均匀重复的图案可以用于产生运动增量;能够区分位置的图案则可用于识别当前位置。磁式编码器通过磁性元件检测随转轴变化的磁场,再经过信号处理形成角度或增量信息。检测到的物理变化,必须经过这样的处理,才成为控制器能够解释的数据。
因此,描述一个编码器时,需要分开看三个维度:旋转式或直线式说明测量的运动形式;光学式或磁式说明检测原理;增量式或绝对式说明位置信息的表达方式。它们可以组合,光学式并不必然等于增量式,磁式也不必然等于绝对式。直线编码器沿标尺检测位移,同样可以采用不同的检测和编码方式。相关物理机制可参见AKM编码器类别及架构说明。
增量式编码器如何通过A/B/Z得到位置?
A/B的先后顺序提供方向,计数提供位移
常见数字增量编码器输出A、B两路方波。轴每转过一定角度,信号便经历一个周期;两个通道错开四分之一周期,也就是90°电气角。这里的90°描述信号相位,不能理解为转轴必须转过90°机械角。若每转产生1000个完整周期,一个周期对应的机械角只有0.36°。
假设以“A在前、B在后”的顺序为正方向,A、B的高低电平组合可以依次为:00 → 10 → 11 → 01 → 00。反向运动时,状态沿相反顺序变化。解码器据此决定计数增加还是减少;只看一路周期信号的数量,则不能用这种方法区分方向。哪一方向被设备定义为顺时针,还取决于观察轴的哪一侧、接线与参数约定,不能单凭“A领先B”作统一判断。OMRON术语说明对输出相位差及方向观察条件作了区分。
控制器将带正负方向的计数累加,并按每转计数值换算成角度。例如,已经在参考点把位置设为零,之后正向累计四分之一转,再反向退回八分之一转,最终位置就是相对该参考点的八分之一转。这个结果依赖于起始参考以及运动期间的连续、正确计数。
Z提供重复参考,回零建立机器坐标
带Z通道的常规旋转增量编码器,通常每转输出一次参考脉冲。它给出一个可重复识别的圈内参考位置,但并非所有增量编码器都带Z,也不能仅凭这一次脉冲知道轴处于第几圈。A/B用于追踪运动增量,Z用于定位参考事件,二者承担的任务不同。AKM的增量与绝对方法说明给出了A/B与Z的工作示例。
机器回零时,可以先用参考开关确定所在区域,再按设定方向寻找参考脉冲,并将这个位置设置为指定机器坐标或加入偏置。具体顺序由控制系统的回零方式决定;Z脉冲所在位置不会天然等于工件零点。Beckhoff参考脉冲回零功能也将找到参考事件与设置轴位置分别处理。
如果掉电导致累计计数丢失,或者停电期间轴发生了未被记录的运动,恢复供电后就需要重新建立可靠参考。带备电、持续计数或其他位置保持措施的系统,可能继续保留位置信息;这来自系统设计,不能仅凭“增量式”三个字判断。
绝对式编码器如何读取当前位置?
绝对式编码器将测量范围划分为离散位置,每个位置对应可识别的编码。读取端按照规定的编码规则,把当前信号解释成位置编号,再换算为角度或长度。它不需要先从某个参考点开始累计所有经过的脉冲,才能知道当前位于编码范围内的哪里。
多轨光学码盘是一种便于理解的实现:不同轨道同时形成一组明暗状态,对应一组编码位。磁式绝对编码器则可以从磁场方向求出角度,再生成位置数据,不必采用同样的多轨码盘。位置数据可通过并行或串行等接口传递,具体格式由产品决定;“绝对式”本身并不规定所有产品都使用同一种通信方式。
单圈区分一圈内位置,多圈另行记录圈数
单圈绝对式编码器覆盖一圈内的位置。以同一基准为起点,转到30°与转到390°时,圈内角度相同,因此单圈读数也相同。它能够直接识别当前角度,却没有仅靠这一读数区分两次位置所差一整圈的信息。
多圈绝对式在圈内位置之外,还记录圈数。例如“第1圈加30°”与“第0圈加30°”就可以区分。多圈范围仍是有限的,超过规定范围可能发生数值回绕,如何处理要看设备与控制器定义。规格中的单圈位数决定一圈分成多少份,多圈位数决定可区分多少圈,两者不能混成同一个圈内角度分辨率。POSITAL的单圈与多圈原理说明明确区分了这两部分信息。
断电期间转轴移动,多圈位置还能恢复吗?
恢复供电后,单圈绝对式可以重新检测当前圈内物理位置;但要恢复跨圈后的完整位置,还必须知道停电期间经过了多少圈。不同多圈技术解决的是这一步,不能只凭“有存储器”判断能力。把断电前的数字保存下来,并不会自动记录之后的无电运动。
- 机械保持:齿轮等机构把多圈转动转化为可读取的机械状态,圈数信息随机构位置保留。HEIDENHAIN的编码器特征说明将齿轮多圈与电池缓冲多圈列为不同实现。
- 电池供电计数:主电源断开后,电池继续给圈数计数及保存电路供电。因此能否保持完整位置,取决于电池及相关电路状态。Baumer EN580C手册第15页说明了这种工作方式。
- 运动能量采集:例如采用Wiegand方案的多圈编码器,可利用磁状态变化产生的短能量脉冲为计数电子电路供能,在不依赖外部电源或电池的条件下记录转数。这个能力属于支持该机制的产品,不能推广到全部绝对式编码器。
上述机制解决的是位置恢复或圈数保持,不能据此认为主电源关闭时编码器仍持续向控制器发送数据。即使能够恢复完整绝对位置,首次安装、更换编码器或机械连接关系改变后,也仍需建立编码器零位与机器零点的对应关系;免去每次开机寻零,不等于免去坐标设置。
增量式与绝对式编码器的主要区别是什么?
| 比较对象 | 增量式 | 绝对式 |
|---|---|---|
| 位置如何形成 | 将运动增量按方向累计,与已知参考位置关联 | 读取当前位置对应的编码,并按规则解释 |
| 静止时读取什么 | A/B当前电平本身不足以确定完整位置,需依赖累计计数 | 在有效编码范围内,可读取当前的位置码 |
| 启动后的参考 | 计数关系失效时,需要回零或其他方式重建参考 | 位置关系有效时可直接使用读数,但机器坐标对应仍需事先建立 |
| 多圈位置 | 由控制器跨圈累计,依赖连续可靠的计数及计数器范围 | 多圈型另含圈数信息,受其测量范围及保持机制约束 |
| 主要解读工作 | 识别方向、捕获边沿、维护计数,再进行比例与零点换算 | 读取有效码值,解释圈内位置、圈数及状态,再进行坐标换算 |
PPR、CPR与四倍频计数怎么计算?
PPR、CPR都经常出现在增量编码器规格中,但缩写含义并不跨厂商统一。有的资料将PPR用于每转脉冲数、将CPR用于每转计数;US Digital的定义则把CPR写为每转完整周期数,并用PPR描述四倍解码后的输出数量。因此,看到“1000 PPR”或“1000 CPR”,应先确认原文指每相周期、脉冲还是解码后的计数,不能直接套用“CPR等于PPR的四倍”。
下面采用明确的教学假设:轴每转一圈,A相有1000个完整周期,B相具有相同周期数并相差四分之一周期。名义角度步距的计算方法是360°除以每转计数。常见的解码方式如下,方向仍通过A/B关系判断:
| 解码方式 | 每个信号周期采用的计数事件 | 每转计数 | 名义角度步距 |
|---|---|---|---|
| ×1 | 每个A相周期计一次 | 1000 | 0.36° |
| ×2 | A相上升沿与下降沿 | 2000 | 0.18° |
| ×4 | A、B两相的上升沿与下降沿 | 4000 | 0.09° |
四倍频也称四倍解码,本质是把原有A/B信号中的四个边沿都用于计数,并没有给码盘增加四倍物理刻线,Z脉冲也不参与这个倍数。采用上述×4方式,从已知参考点净增加1000个计数,对应角位移就是1000 ÷ 4000 × 360° = 90°。
控制器或软件要求填写的“每转脉冲数”,有时指原始每相周期数,解码倍数另行设置;有时要求填写解码后的每转计数。若设备已经执行×4,再把参数重复乘4,角度换算就会出错。NI的编码器接入说明就明确提示,其相关计数配置会内部处理解码倍数。实际填写时应核对所用控制器的参数定义。
编码器分辨率为什么不等于测量精度?
分辨率表示能够区分的位置有多细,精度涉及报告位置与真实位置的误差。前面算出的0.09°只是给定计数方案下的名义量化步距,不能写成“测量精度为±0.09°”。同理,12位单圈绝对式可表示212 = 4096个位置,名义角度步距约为0.0879°,这一数字本身仍不说明实际角度误差有多大。
如果刻线间距、传感元件位置或安装偏心引入了误差,增加输出位数或计数细分只能使读数变得更细,不能自动消除这些误差。重复性又是另一个问题:同一位置多次测量能否得到接近的结果,并不等于这些结果都接近真实值。Dynapar对分辨率、精度和重复性的说明强调了这些指标的区别。
还要区分编码器所测位置与最终负载位置。编码器装在电机轴上,直接反馈的是该轴的运动;从电机轴到工作台之间,减速器间隙、丝杠导程误差、联轴器变形或温度变化,仍可能使换算位置偏离负载实际位置。因此,编码器的量化步距、编码器测量误差和整机定位误差,应分别理解。
编码器反馈怎样进入电机与机械轴控制?
先解释位置,再由控制系统纠正运动
一条典型反馈链路是:转轴运动被编码器检测,信号进入驱动器的反馈接口或控制器的高速计数/位置接口,系统将计数或码值换算成角度、速度和机器坐标,再与目标值比较,调整驱动输出。编码器提供的是测量信息;闭环控制还需要控制算法、驱动器、电机和机械机构共同工作。各部分的职责可延伸阅读伺服电机工作原理与编码器作用。
沿用每转4000个计数的教学例子,假设电机与丝杠按1:1连接,丝杠每转让工作台名义移动5毫米,那么每个计数对应的名义直线位移为5 ÷ 4000 = 0.00125毫米,也就是1.25微米。这个比例可用于坐标换算,却不能据此宣布工作台能达到1.25微米定位精度。若改为在负载处安装直线编码器,反馈直接反映该处的位移,但整机性能仍受安装、测量及控制动态影响。
电气接口、计数速度与读取周期都会影响反馈
信号到达控制器之前,还必须满足两端的电气接口要求。即使端子都标为A、B,供电与信号电平、输出电路和接收方式也可能不同;屏蔽、接地与线缆布置应按设备要求处理。接口不匹配或干扰造成多计、漏计时,增量计数换算公式即使正确,也不能得到正确位置。
速度越高,同样分辨率对应的信号越快。仍假设每转每相1000个周期,当轴以3000转/分钟运行时,每秒转50圈,A相频率为50 × 1000 = 50千赫;×4解码对应每秒200000个计数事件。接收端的规格有的按输入周期频率描述,有的按边沿或计数速率描述,需要按同一口径核对。OMRON原理指南给出的响应频率关系也是转速、每转分辨率与时间单位之间的换算。
高速硬件可以持续累计计数,软件再定期读取计数器;这与软件按普通扫描周期直接查看A/B电平是两回事。扫描间隔内若已发生多个变化,单次电平读取无法补回全部边沿。绝对式也存在时效问题:读到的是某一采样时刻的位置,更新周期和传输延时会影响高速运动下的反馈;从连续读数计算速度时,还要正确处理单圈数值从末端回到起点的变化。编码方式决定位置怎样表达,完整链路则决定这些信息能否及时、准确地用于控制。
参考资料
- AKM:《#02 编码器类别及架构》《#03 增量方法和绝对方法》。
- OMRON:Overview of Rotary Encoders;Explanation of Terms。
- Beckhoff:MC_StepReferencePulse功能说明。
- POSITAL:Singleturn & Multiturn Measurement Principles。
- HEIDENHAIN:Encoder characteristics。
- Baumer:EN580C手册,V1,2023年5月5日,第15页。
- US Digital:Resolution术语说明。
- NI:Difference Between Single-Ended and Differential Quadrature Encoders With NI DAQ Cards。
- Dynapar:Encoder Resolution, Encoder Accuracy and System Repeatability。
评论留言
暂时没有留言!