重复定位精度描述机器人在相同条件下,多次返回同一指令位置时,实际到达位置有多集中;绝对定位精度关注实际到达位置与给定目标坐标有多接近。一个机器人可能每次都停在很小的区域内,却始终偏离目标。因此,重复定位精度好,不等于输入任意空间坐标都能准确到达。
两种精度为什么不能互相替代?
把目标画成十字,把每次实测位置画成点,就能看出两个独立的问题:点彼此离得远不远,以及整组点离目标远不远。点很密但整体偏向一侧,说明重复返回较稳定,却存在明显的位置偏差;点群中心靠近目标但分布很散,则不能保证每一次动作都落在目标附近。NIST对机器人性能的说明也强调,重复性与准确性共同影响工艺结果。
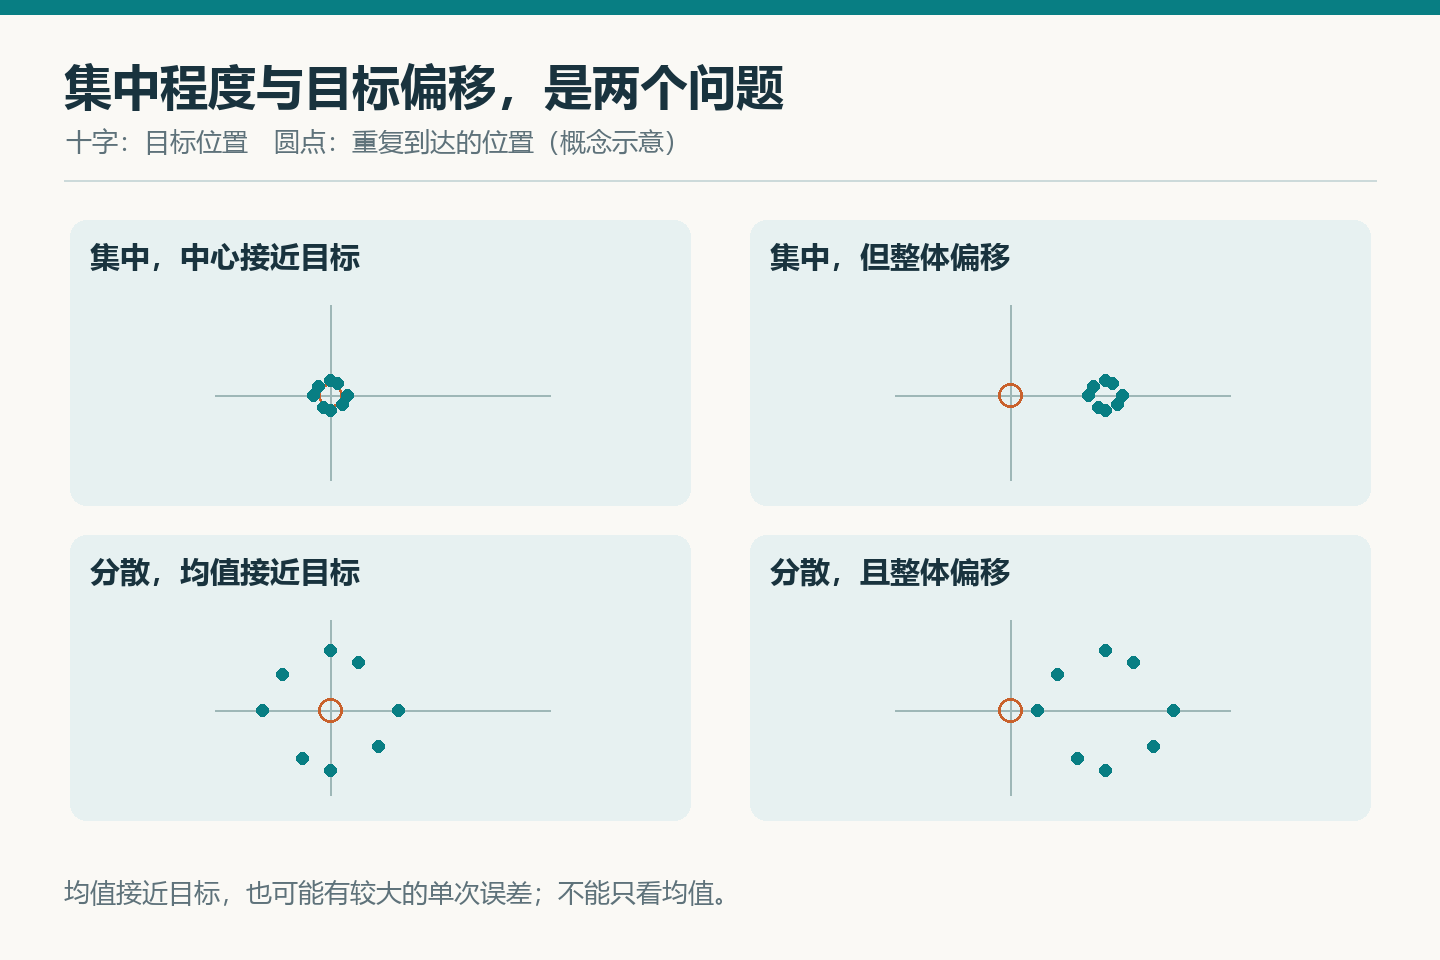
“精度”在工程交流中经常是统称,正式比较时要看指标定义。位置准确度可以通过平均到达位置与指令位置的偏差表征;位置重复性则描述到达位置围绕其均值的离散程度。空间中的位置包含X、Y、Z三个分量,而完整位姿还包含方向。仅有一个毫米数值,不能同时说明位置、姿态和运动路径的全部性能。
ISO 9283提供工业机器人性能评价与相关试验方法。规格书中的“重复定位精度±某数值”应连同引用标准、统计定义和测试条件阅读,不能自动解释为“每次距离指令坐标都不超过这个数值”。还不了解机器人关节、控制器和末端工具的关系,可先阅读工业机器人的组成与工作方式。
用五次到达数据,算清偏差与散布
设一个一维教学例子:目标坐标为100.00 mm,五次实测位置依次是100.48、100.50、100.52、100.49、100.51 mm。五次均值为100.50 mm,与目标相差0.50 mm;最大值与最小值之差只有0.04 mm。也就是说,这组动作很集中,但整组集中在错误的位置附近。
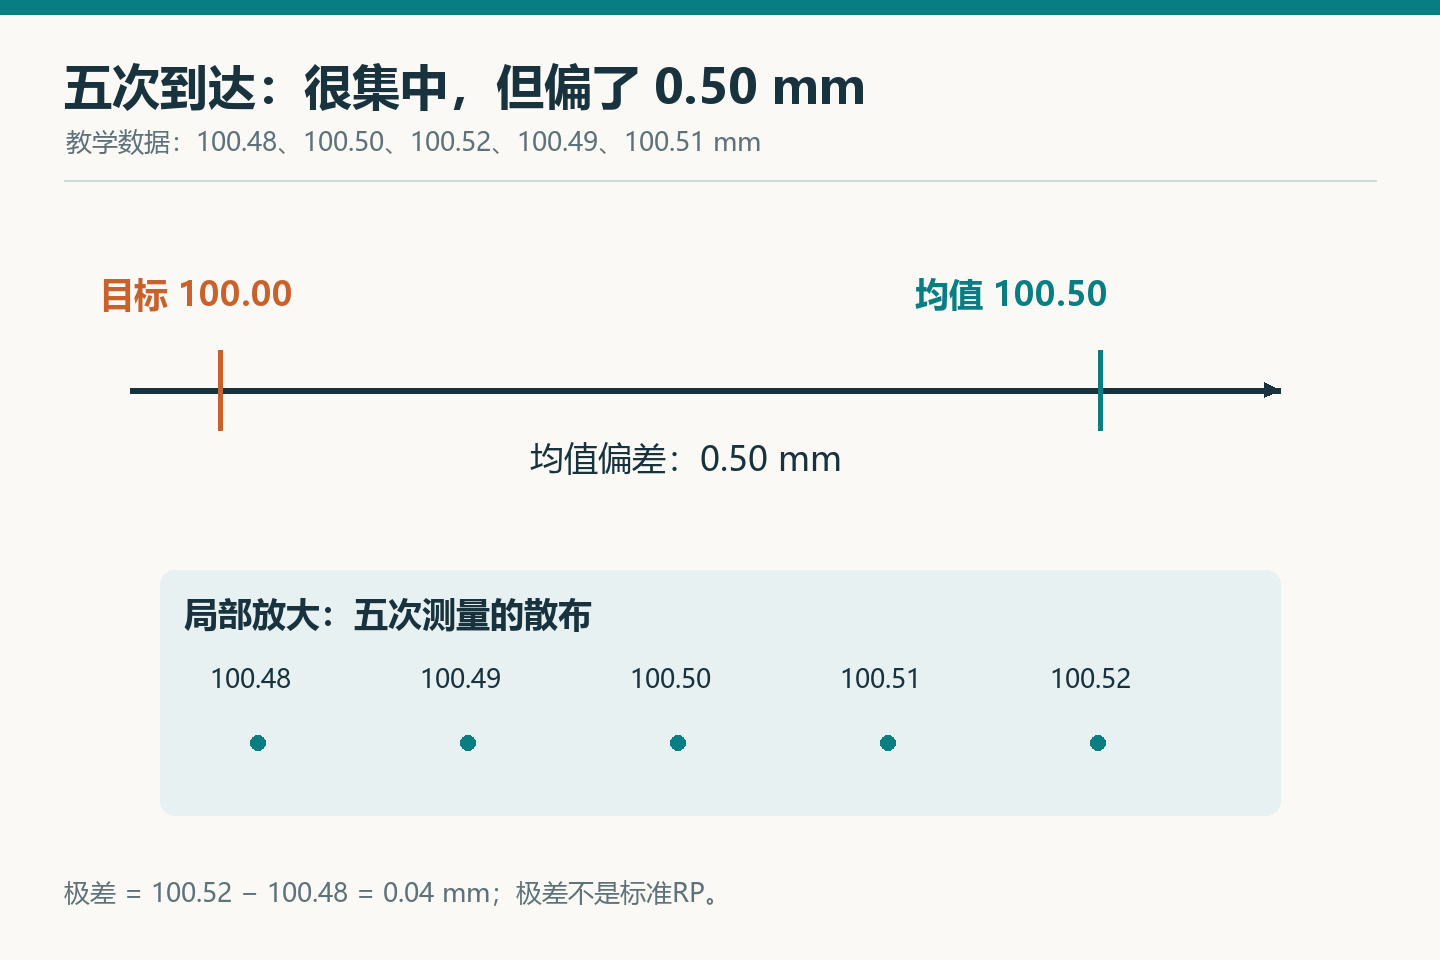
若只对这一测量位置施加−0.50 mm的坐标修正,且偏差来源在修正前后保持稳定,点群中心可能回到目标附近。但点与点之间原有的波动不会因此自动消失。反过来,如果机械松动导致每次位置都不同,仅修改一个固定偏置也难以解决。
这个例子只演示均值偏差和极差的区别,不能把0.04 mm写成机器人的标准重复定位精度,也不能据此推断整个工作空间。正式试验需按约定方法处理三维位置、重复次数、测试姿态和统计量。
示教、离线编程与视觉引导,分别依赖什么?
| 任务方式 | 目标怎么得到 | 两种性能怎样影响结果 |
|---|---|---|
| 固定工位示教 | 操作人员把工具移到实际合适的位置并记录 | 示教可吸收该点部分固定偏差;后续仍需稳定重复,并保持工装、工具和工件条件一致 |
| 离线编程 | 由CAD和机器人模型生成空间坐标 | 模型与真实机构不一致会导致整体或随姿态变化的偏差;重复性好不能消除这种差异 |
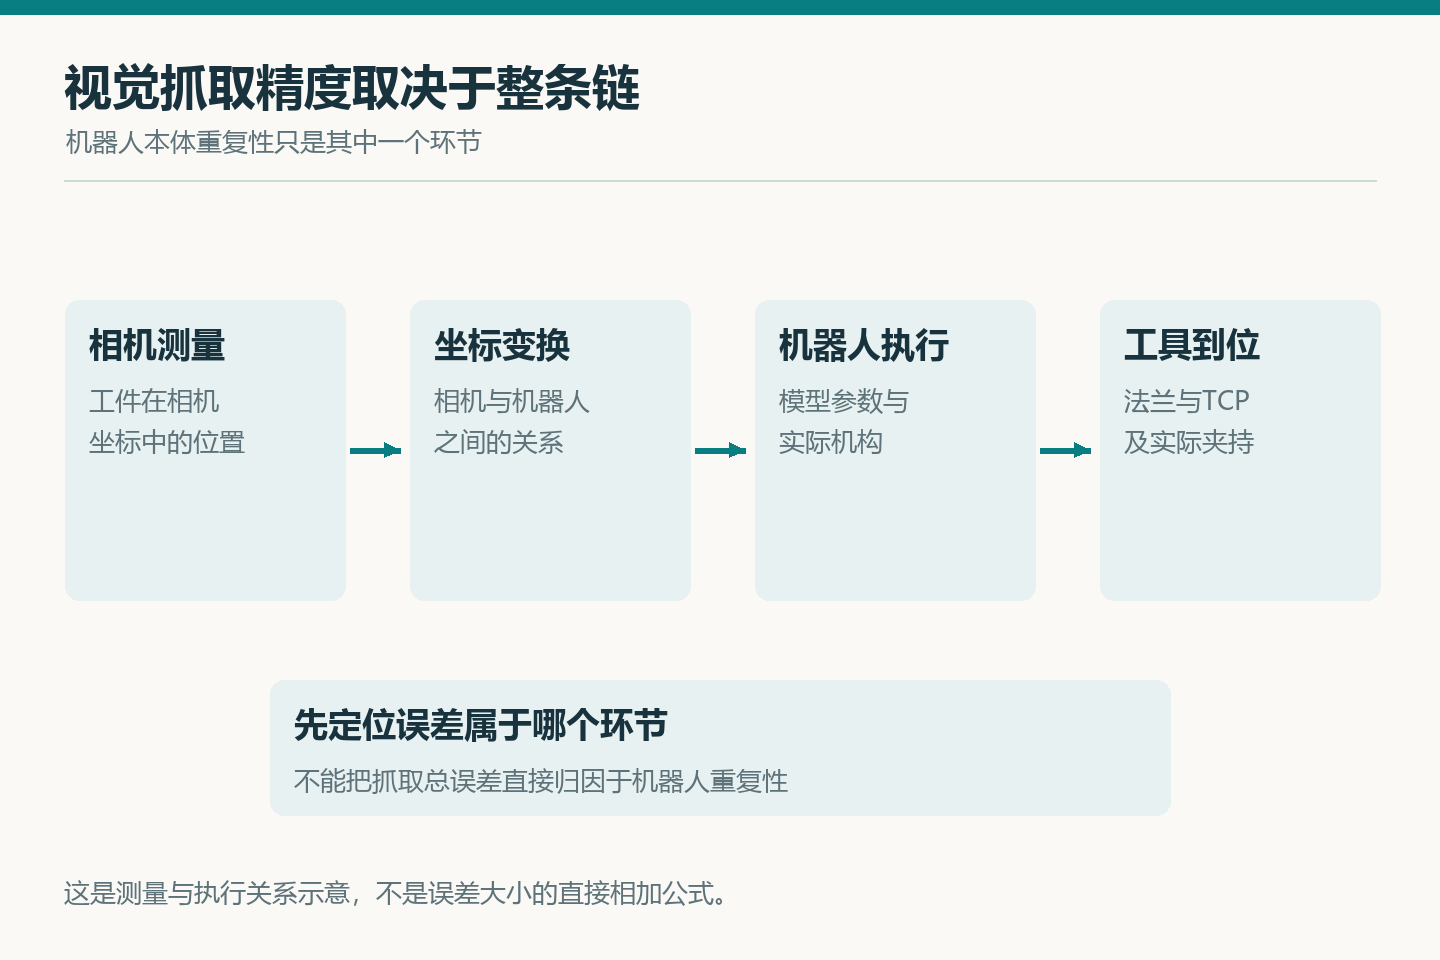
| 视觉引导抓取 | 相机定位工件,再转换为机器人坐标 | 相机测量、手眼关系、工具中心点及机器人执行共同决定抓取误差 |
这也是同一台机器人在固定点重复搬运时表现稳定,换成视觉定位后却可能抓偏的原因:后一任务增加了测量和坐标转换环节。不能看到抓偏就直接认定机器人本体重复性不合格,也不能只因本体重复性符合规格,就认定视觉引导系统没有问题。
机器人标定、TCP标定与坐标标定有什么区别?
机器人运动学标定针对实际几何参数与控制模型的差异,例如连杆尺寸、轴线关系和零位偏差;TCP标定确定工具中心点相对末端法兰的位置及相应工具定义;工作坐标或手眼标定则建立工装、相机与机器人坐标之间的关系。它们处理不同对象,不能用“已经标定过”一概替代。
例如,沿相同方向接近一个固定点时工具位置正确,旋转工具后却发生偏移,应检查工具定义与姿态相关因素;不同区域的偏差大小和方向发生变化,则需考虑坐标关系、机构模型等空间因素。相关原理可结合机器人坐标系与机器人运动学理解。
标定主要减少可识别、可补偿的系统偏差,并不会自动修复松动、间隙或每次变化的工件位置。温度、负载与结构变形也可能让误差随工况改变。因而一个点修正成功,只能证明该点、该条件下的结果改善,不能据此宣布所有位置都达到同一精度。
工具方向偏一点,为什么尖端可能偏很多?
工具尖端离旋转中心越远,同样的角度偏差引起的位置变化越大。假设刚性工具长度为200 mm,仅存在绕基部的0.1°小角度误差,则尖端横向位移约为 200 × sin(0.1°) ≈ 0.349 mm。这是几何教学算例,不是任何机器人型号的实测性能。
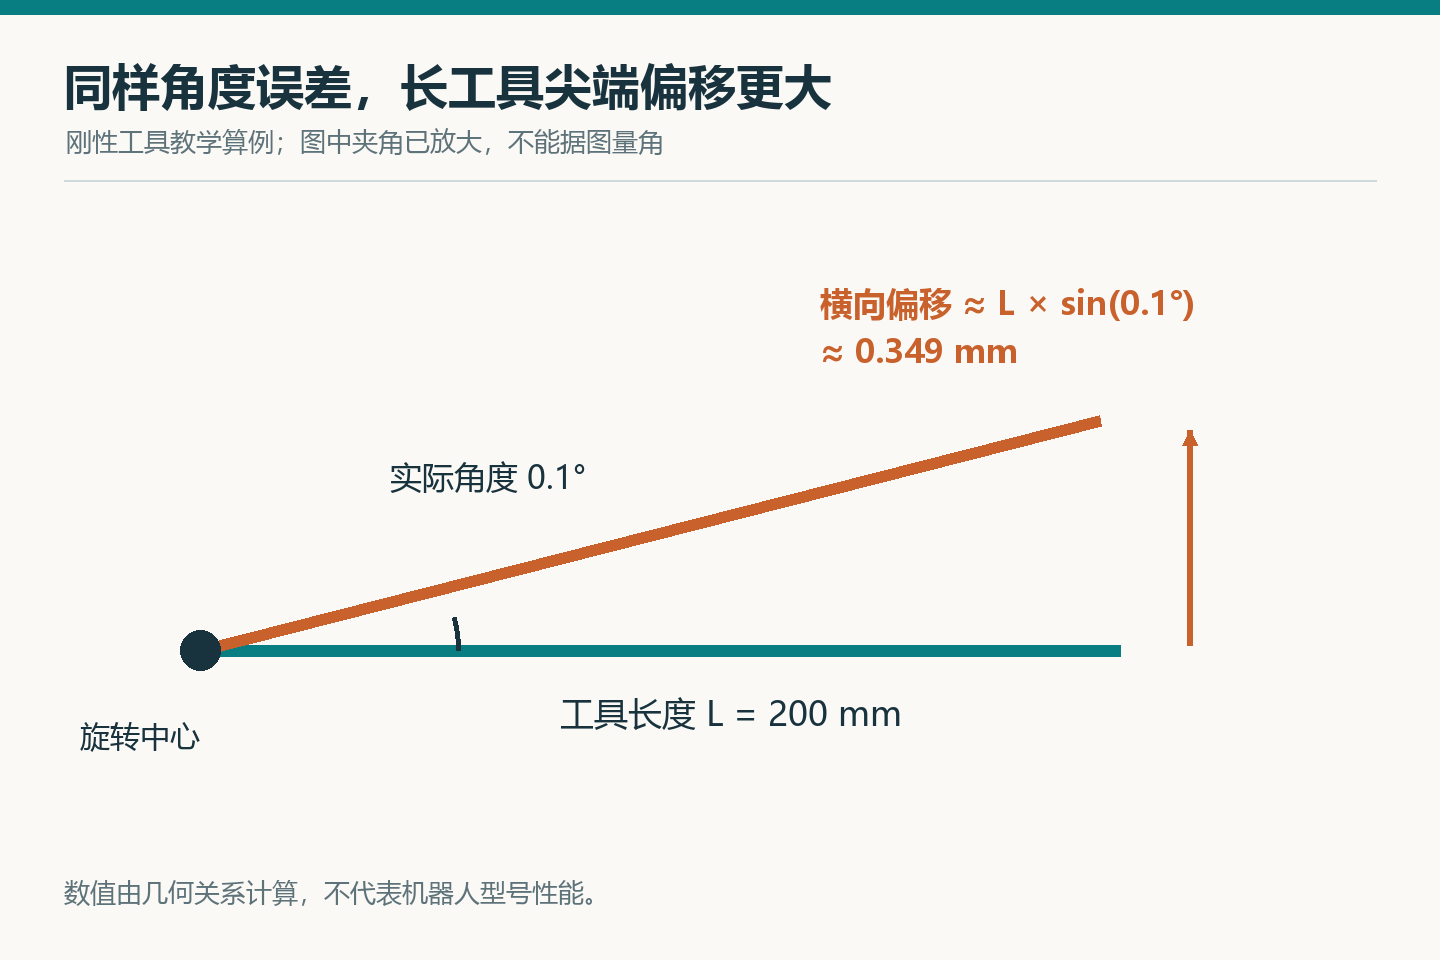
因此,长焊枪、点胶针或测量探针的任务,不能只看法兰或单个测点的位置重复性。还要确认测量点是否代表实际TCP,以及工具姿态和受力后的变形。点位性能也不等于路径性能:到达两端都准确,并不能证明两点之间连续运动的轨迹始终符合工艺要求。
怎样判断偏差来自哪里,并让测量可比较?
先在同一目标、同一工具与工况下重复测量,分别观察平均偏移和点群散布。若点群集中但偏移稳定,优先核对坐标、工具定义及可重复的模型偏差;若散布明显增大,再检查机构状态、夹持、接近方向与测量稳定性。这个顺序用于缩小排查范围,最终原因仍需通过对应测量验证。
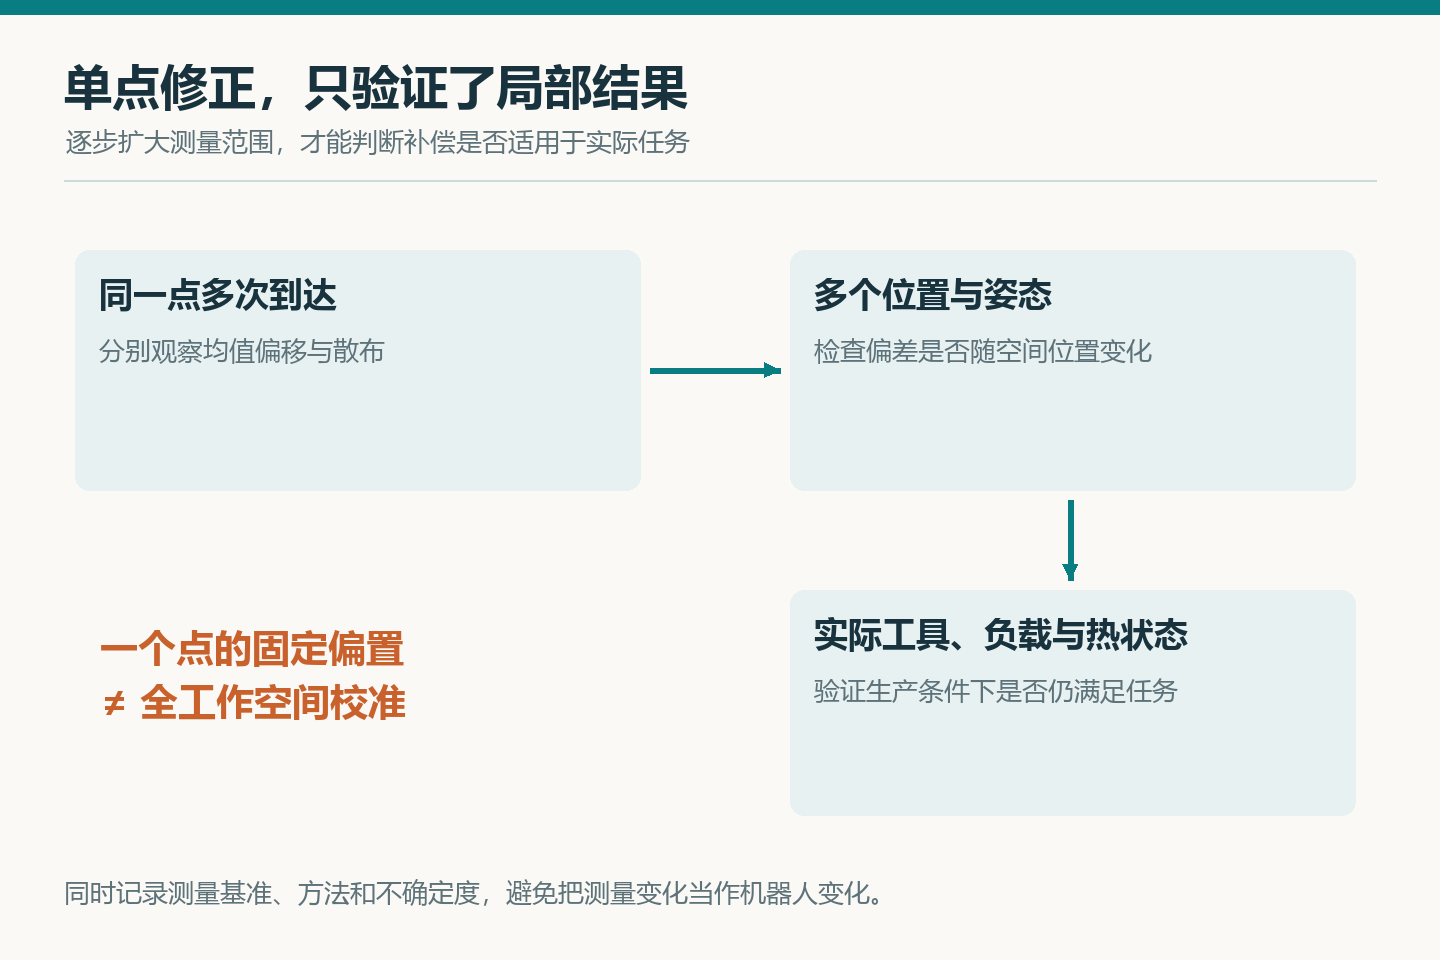
| 比较前确认 | 为什么会改变结论 |
|---|---|
| 测量对象与坐标基准 | 法兰、标靶和实际TCP不是同一点;参考坐标不一致会引入额外偏差 |
| 工具、负载与重心 | 受力和变形可能变化;空载结果不自动代表实际任务 |
| 速度、接近方向与稳定时间 | 动态响应及到位后测量时刻可能不同 |
| 位置、姿态与热状态 | 局部结果可能无法代表其他区域或长时间运行 |
| 统计方法与测量不确定度 | 极差、标准差和标准定义的重复性指标不是同一个量;测量系统也有误差 |
读精度规格时,最终要把指标放回具体任务:既确认机器人能否稳定重复,也确认目标坐标能否正确映射到实际工具位置,再用实际工作区域与工况验证。这样才能解释“停得稳却抓不准”,并决定应改进示教、标定、机构状态还是外部测量。
评论留言
暂时没有留言!